你可能看懂了FFT的幅值,却一直忽略了相位
一、FFT不只告诉你"有什么",还告诉你"在哪里"
FFT(快速傅里叶变换)分析是NVH(噪声、振动与声振粗糙度)分析的核心工具之一,在声学工程中更是无处不在。
它的基本逻辑并不复杂:任何复杂的声音信号,都可以被拆解为一系列不同频率的正弦波,每个频率成分都有两个属性——幅值和相位。
幅值
回答的是"这个频率有多强"; 相位
回答的是"这个频率在周期中的什么位置"。
换句话说,幅值告诉你乐队里每把乐器有多响,相位告诉你它们是不是在同一个节拍上演奏。
理解这一点,是理解声学工程中所有FFT应用的基础。
二、做FFT之前,先搞清这几个参数
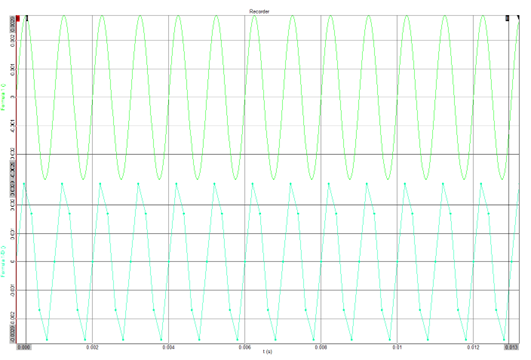
拿到一段时域信号后,并不是点一下"FFT"就能得到可靠结果的。有几个关键参数必须理清:
1. 频率分辨率 vs 帧长(Frame Size)
这两者 intrinsically linked(内在绑定):你想要多细的频率分辨率,就得多长的采样帧。
帧越长 → 频率分辨率越高,但时间定位越模糊; 帧越短 → 时间定位越精确,但频率分辨率越粗。
这是一对不可回避的权衡,选择取决于你的分析目标。
2. 采样率与奈奎斯特准则
采样率必须至少是信号最高频率的两倍,否则会出现混叠(aliasing),高频成分会被"伪装"成低频,结果完全失真。
3. 窗函数(Windowing)
窗函数的作用是对输入的时间信号进行"整形",减少频谱泄漏(leakage)。不做加窗处理,FFT结果会被边缘效应严重污染。
三、相位到底是什么?
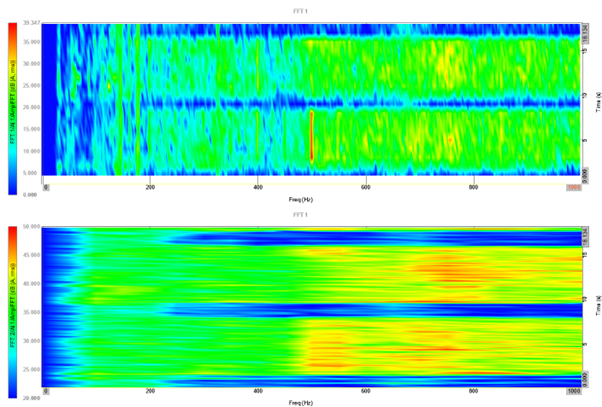
在最简单的形式下,一个正弦波的相位响应告诉我们:在某一特定时刻,这个信号处于其振动周期的哪个位置。通常用度数(°)来表示:
0° → 信号从平衡点向上出发; 90° → 信号到达正向峰值; 180° → 信号回到平衡点向下; 270° → 信号到达负向峰值。
听起来很简单,但正是这个"位置信息",让NVH工程师拥有了远超幅值分析的洞察力。
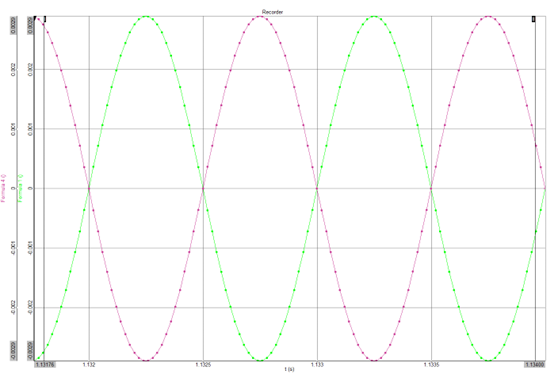
相差180°相位的两个正弦波
四、相位在NVH工程中的五大实战应用
1. 🔬 高级信号处理算法的输入
相干性(Coherence)、相干功率谱密度(Coherent PSD)等高级算法,都以相位数据作为核心输入。没有可靠的相位信息,这些工具的输出就无从谈起。
2. 📷 声全息(声学相机)
声学相机(Acoustic Holography)的原理,本质上就是利用麦克风阵列中各个通道之间的相位差来定位声源方向和位置。相位就是声学相机的"焦距"。
3. ⚙️ 旋转机械动平衡
旋转机械(如风机、电机、涡轮)的不平衡量,可以通过各测点振动信号的相位关系来判定不平衡质量的位置,从而指导配重校正。这是现场动平衡的核心逻辑。
4. 🦷 齿轮损伤诊断
齿轮箱中某个齿面出现损伤时,啮合过程中会产生特定的相位异常。通过分析相位响应,可以精确定位哪一个齿出了问题——这是幅值分析难以做到的。
5. 📊 模态分析与共振识别
在振动和模态分析中,相位是识别共振的关键工具。当一个动态系统的输入与输出之间出现90°相位滞后时,往往标志着系统正处于共振状态。这个判据在模态试验中被广泛使用。
五、写在最后
幅值谱就像一张照片,告诉你画面里有什么;相位谱则像一段视频,告诉你这些东西之间如何协同、如何错位。
在NVH工程中,幅值让你"看见"问题,相位让你"理解"问题。
下次打开FFT分析软件时,不妨把相位谱也调出来看一看——你可能会发现一个完全不同的声音世界。
本文内容参考自 Acoustic Research Consulting 技术博客《FFT Phase》。