一台每分钟 4.7 万转的无刷直流无齿槽电机(BLDC),COMSOL 论文复现
发烧到 81 ℃ 怎么办?
一台巴掌长的无刷电机,转速是家用电风扇的一百倍。它最大的敌人不是没力气,是发热。这次我们用 COMSOL 把一篇论文完整复现了一遍,看看仿真这门手艺到底靠不靠谱。
一、从发烧说起
一台拇指粗细、每分钟转几万次的无齿槽微型电机?转速高到这个份上,电机最大的麻烦不是转不动,而是发烧。
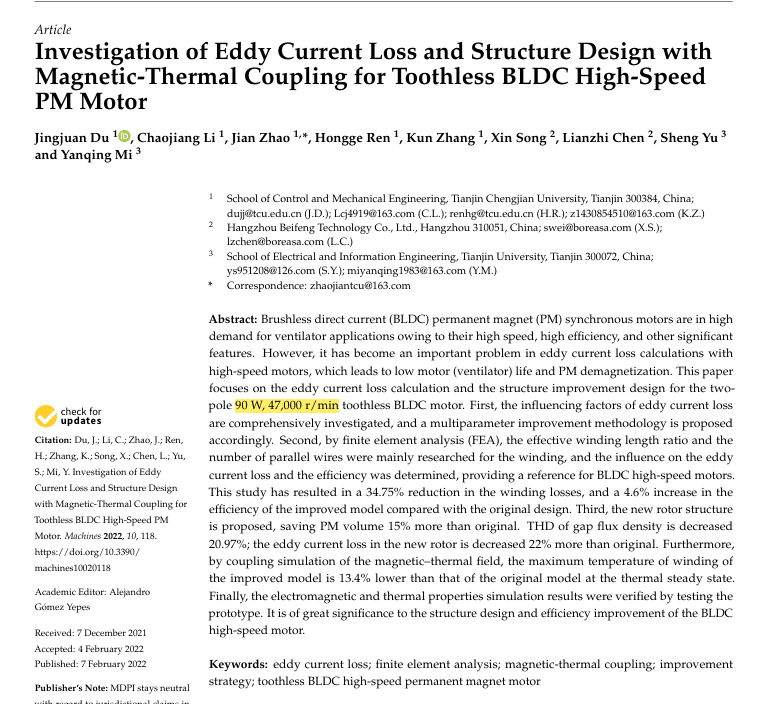
今天复现的主机更夸张:90 W、47,000 r/min,用在呼吸机涡轮上(Du 等,Machines 2022,开放获取)。它的定子连齿槽都没有,绕组像一圈铜环,直接泡在旋转磁场里。
二、前世:无槽是把双刃剑
为什么要把齿槽去掉?转速上了几万转,齿槽会让磁场一抖一抖的,振动、噪音、损耗全跟着来。去掉齿槽,磁场是平滑了,可代价也明显:绕组整个暴露在高频旋转磁场里,铜线里会感应出涡流,白白发热。
看这张对比图就直观了:左边有齿槽电机,线圈绕着齿槽间隙一圈圈缠在齿上;右边无槽电机,绕组只是贴在气隙里的一圈铜环——转子是平滑了,可铜环也失去了齿槽的“遮挡”,整个泡在旋转磁场里。
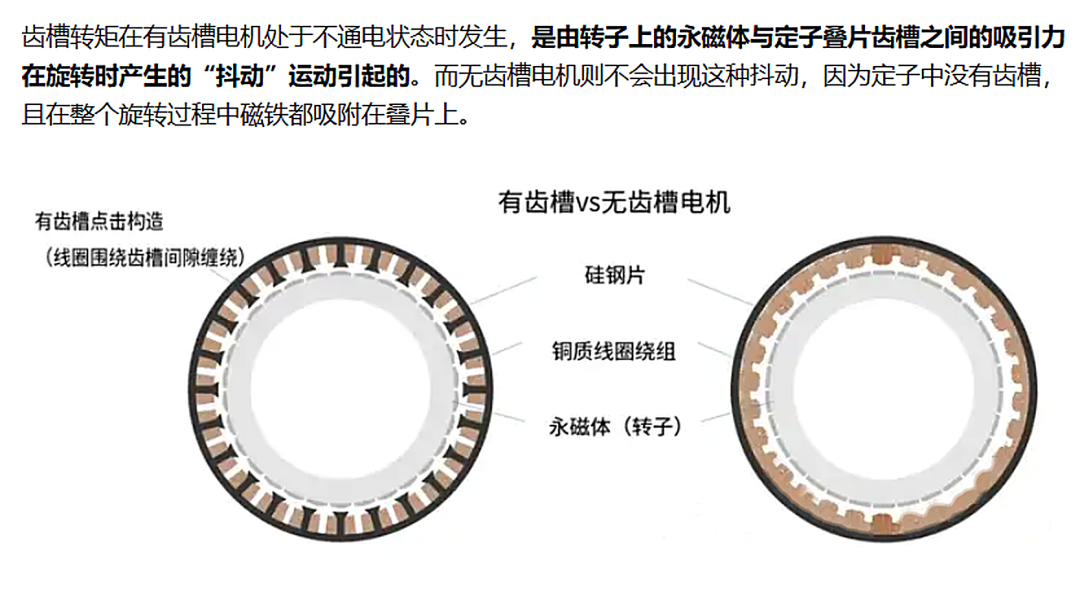
有齿槽 vs 无齿槽电机:绕组从“缠在齿上”变成“一圈铜环”
论文实测,原始设计光绕组涡流损耗就有 10.5 W,占额定功率的 12%。小电机总共才 90 W,十分之一的功率拿去烧铜线了。
三、演变:两个旋钮把损耗拧下来
论文的解法很巧:不动磁路,只调绕组的两个参数。
Δ(有效边 ÷ 端部长度比)
:绕组只有气隙里那段干活,两端弯回来的部分白发热。Δ 从 0 调到 2,绕组涡流损耗从 10.5 W 降到 6.5 W; β(并绕根数)
:783 Hz 高频下集肤效应明显,用 25 根 0.1 mm 细线并绕代替粗线,损耗指数级往下掉。
一套组合拳下来:总损耗 14 W → 9.5 W(降 34.75%),效率 85% → 89.6%,绕组温度从 81.2 ℃ 降到 70.3 ℃,还做了样机实验背书。
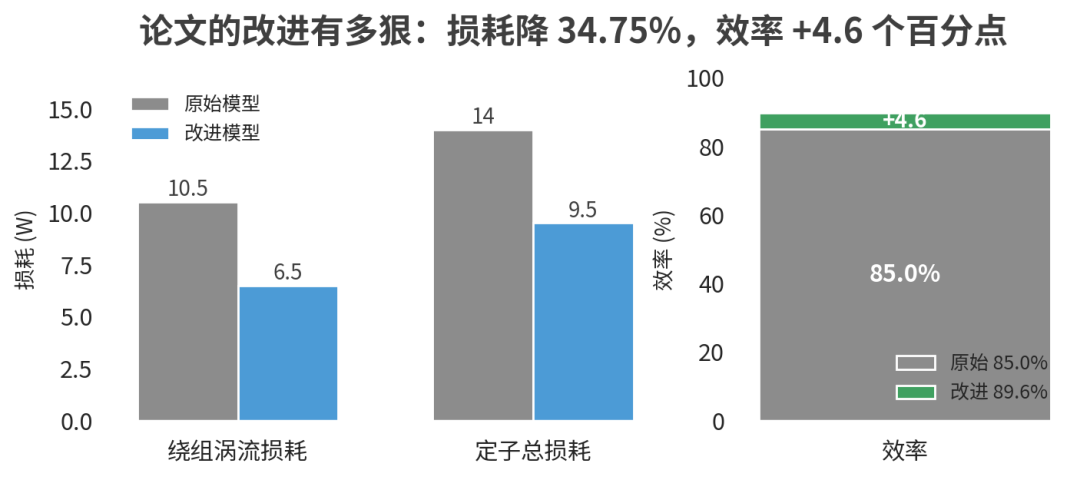
论文数据:改进后损耗大幅下降,效率提升 4.6 个百分点
四、干货:COMSOL 里分三步走
复现只用了一个 2D 轴截面模型,接口是旋转机械磁场(rmm)加固体传热(ht),里面串了三个研究,各管一件事:
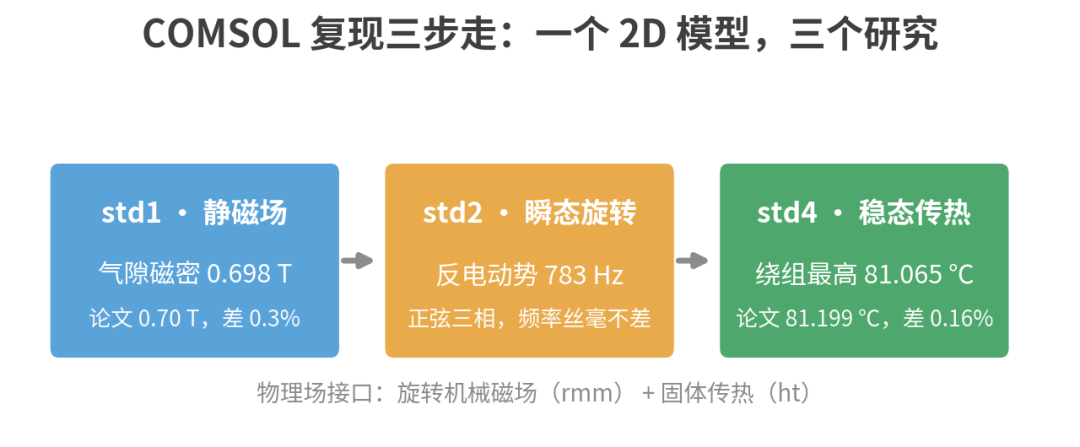
一个 2D 模型串三个研究:静磁 → 瞬态 → 稳态热
几何是五层圆环,照抄就能画:转轴 r=0–2 mm,磁钢 r=2–5 mm,气隙 r=5–5.5 mm,绕组 r=5.5–8 mm(六扇区,每 60° 一相),定子轭 r=8–12.5 mm,轴向长度 25 mm。
新手注意:几何要建成装配体(Assembly),不是联合体(Union),让转子和定子在气隙中间形成一对“一致对”,靠它处理旋转。这是第一个坑,十个人九个踩。
可能有人问:真机里零件一大堆,模型怎么就五个圈?看这张爆炸图就明白了——仿真真正建模的只有圈出来的四样:绕组铜线、定子铁芯、永磁磁钢、转轴。轴承、外壳、电路板都不进电磁场模型:轴承散热用轴界面 25 ℃ 恒温边界等效,外壳散热折算进对流系数。抓大放小,模型才又小又快。
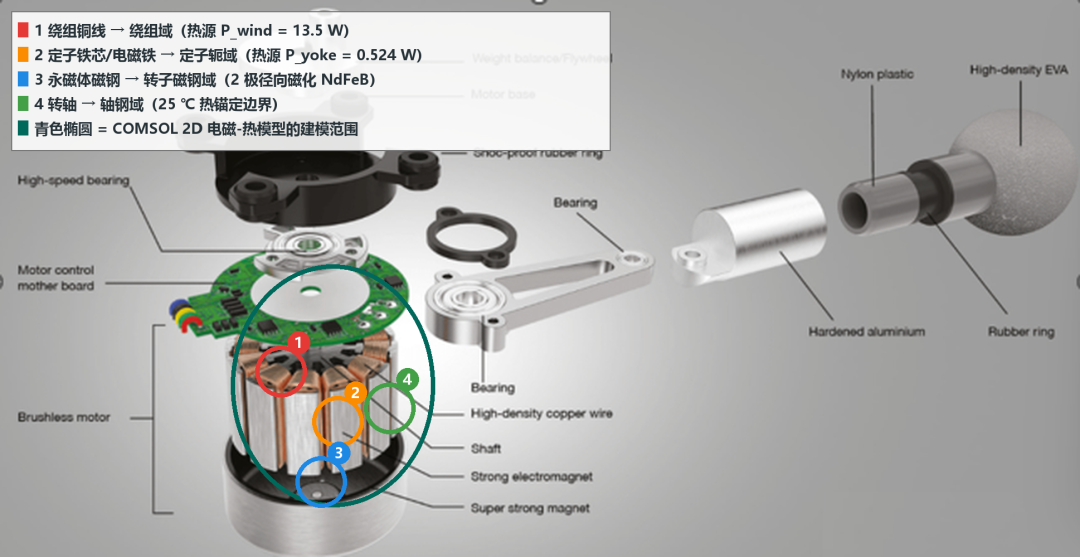
电机爆炸图:青色椭圆内是仿真建模范围,四色圈对应四个仿真域
五、热源怎么设?直接给功率
到了热仿真这步,新手都会问:热源从哪来?我们的答案可能出乎你意料——直接给。绕组 13.5 W、定子轭 0.524 W(论文给的 524 mW 铁损),各除以体积,变成体热源密度填进 Heat Source。
为什么敢这么干?两条理由。其一,标定阶段损耗是论文给的已知数,不用算。其二,这样能把热模型单独隔离出来调:温度对不上就赖不着电磁,只能是对流换热系数 h 的事。把 h 反演到 109.86 W/(m²·K),绕组最高温度 81.065 ℃,和论文的 81.199 ℃ 只差 0.16%。
眼尖的师傅会发现,109.86 比自然对流 typical 值(≈10)大了十倍。这是 2D 截面模型的“集总等效”——端面、绕组端部的散热路径全折算进这一个系数里了。它是有效值,不是物理常数,别拿去别处用。
六、成绩单:差得最多的那一项
静磁这关最轻松:气隙极中心磁密 0.698 T,论文设计值 0.70 T,偏差 0.3%。磁密云图上二极分布清清楚楚,磁通经定子轭闭合,轭部没有饱和聚集。
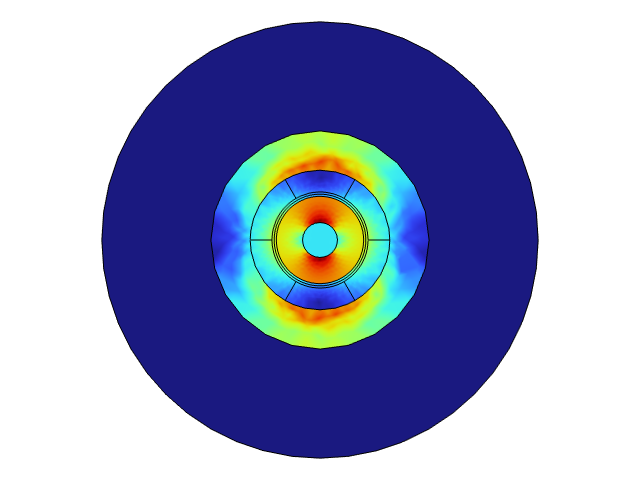
COMSOL 静磁结果:气隙极中心 0.698 T vs 论文 0.70 T
瞬态这关看波形:三相反电动势光滑正弦、互差 120°,周期 1.28 ms 对应 783 Hz,频率丝毫不差。
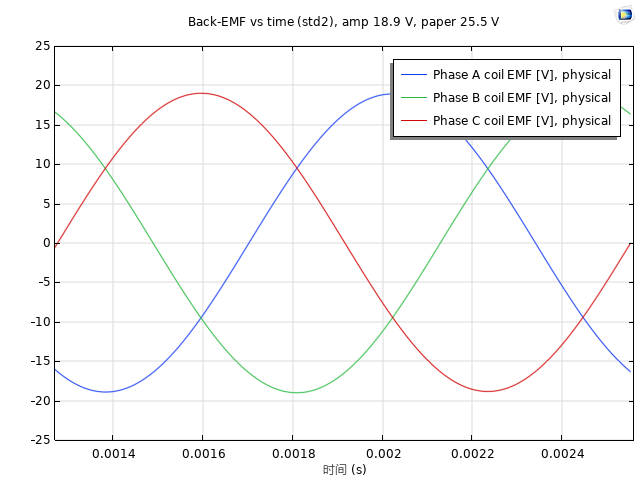
COMSOL 瞬态结果:三相反电动势波形,幅值 18.9 V
唯独幅值差得多:18.9 V 对论文换算值 25.5 V,差了 26%。别慌——论文的尺寸表是张图片,读不出精确值,轴向长度是我们做的工程假设(模型里带 _asm 后缀的参数都是)。反电动势正比于轴向长度,这锅是输入的,不是方法的。
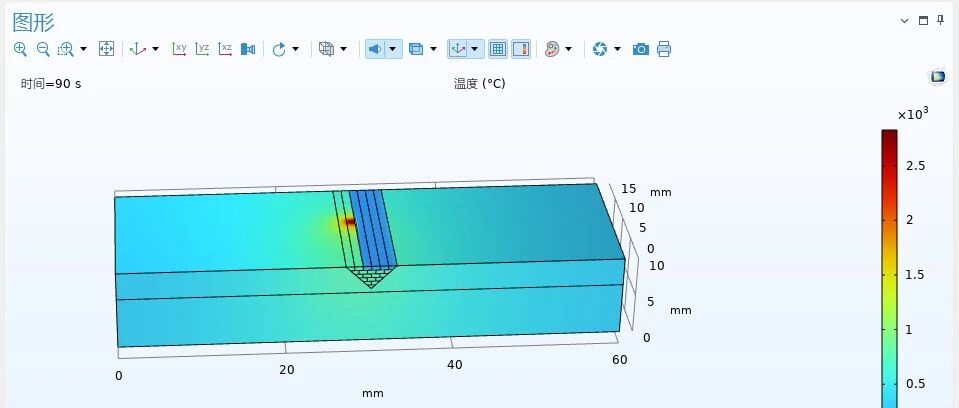
温度是压轴项。标定好的模型跑出来 81.065 ℃,论文仿真 81.199 ℃,只差 0.16%;热点正好落在绕组环上,和论文实测 74.1 ℃ 也处在同一个误差带里。
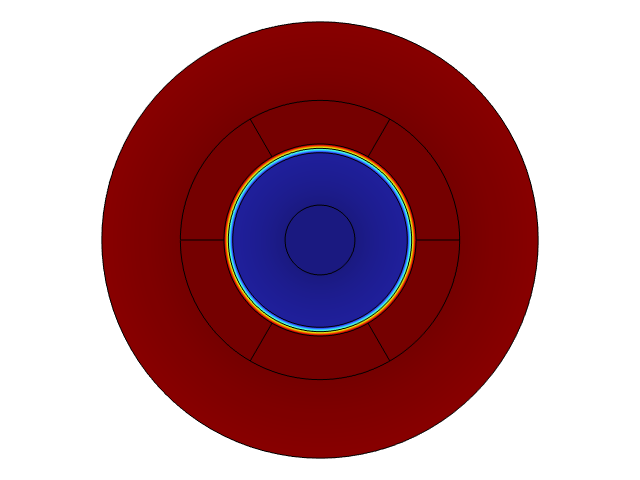
COMSOL 稳态温度场:绕组最高 81.065 ℃ vs 论文 81.199 ℃
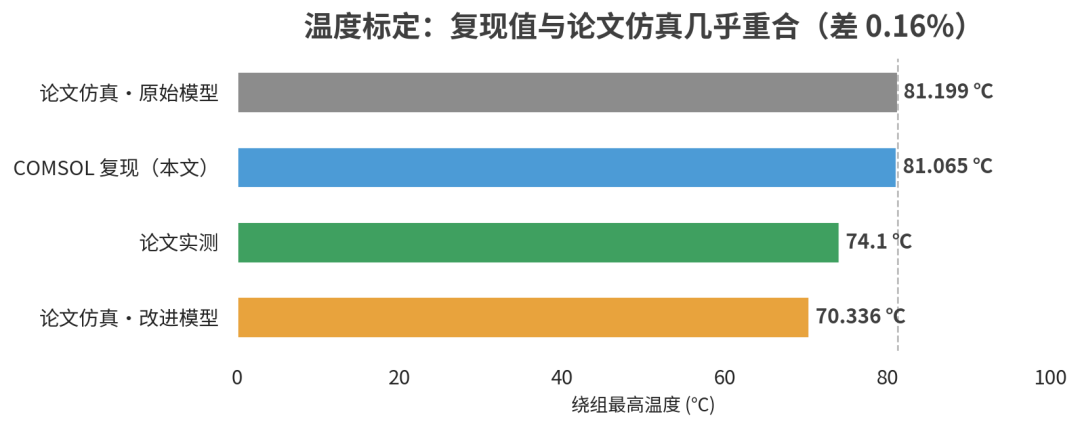
四方温度对比:复现值与论文仿真几乎重合
七、今生:这套流程要实打实干活
标定通过,这套流程就值钱了。下一步原样搬到 自己设计的电机(呼吸机或者医用刨刀、手钻等):连续扭矩 42 mNm、24 V 供电、手柄里的散热边界从自然对流改成“外壳对流 + 接触导热”,还要加堵转工况的磁钢退磁校核。方法不变,只换输入。
顺带一提,这一族电机可以用在机器人灵巧手的指关节、掌心阵列、拇指根部、腕部主驱,这种微型高速无刷电机——手艺是相通的。
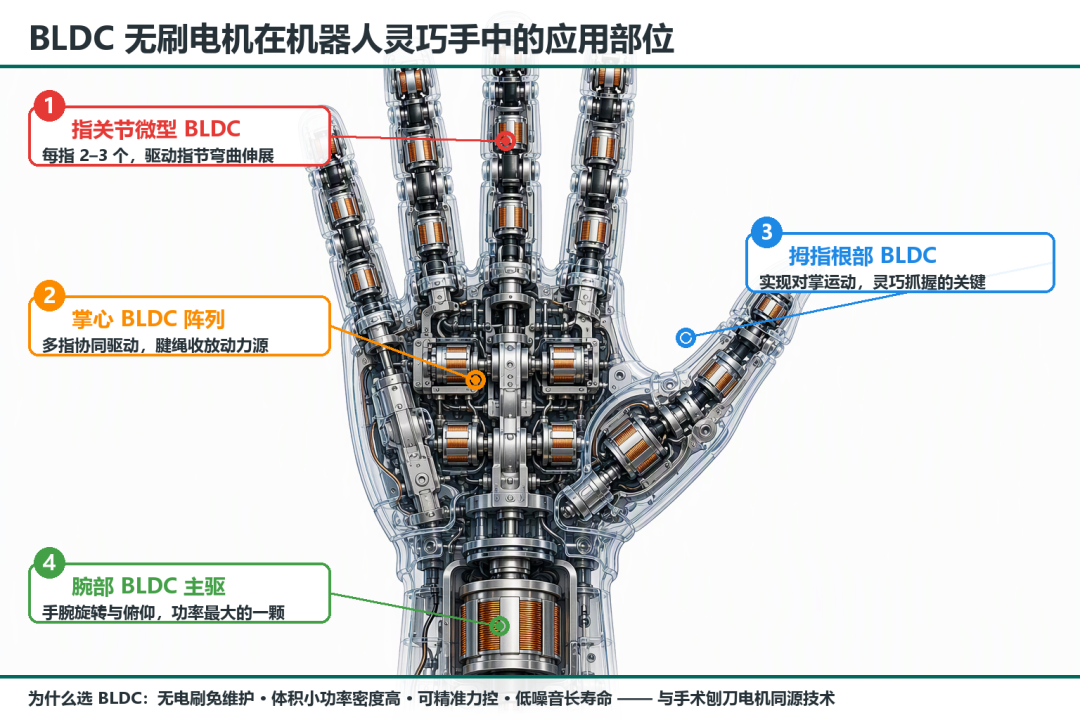
BLDC 在机器人灵巧手中的四个应用部位
写在最后:三个提醒
论文尺寸读不准时,给假设参数打上标记(我们用 _asm 后缀),日后好查账; 均匀化多匝线圈算不出绕组涡流损耗,要算它得建 3D 单导体子模型; 2D 模型反演出来的对流系数是集总值,别当成材料手册里的物理常数。
仿真不是算命,是算账——每一项损耗、每一度温升都对得上账,模型才敢拿去设计真电机。
参考文献与源文件
1. Du, J. et al. Investigation of Eddy Current Loss and Structure Design with Magnetic–Thermal Coupling for Toothless BLDC High-Speed PM Motor. Machines, 2022, 10(2): 118.(开放获取)
2. 案例源文件:bldc_slotless_du2022.mph(COMSOL Multiphysics 6.4,含三个研究与全部标定参数)