B1.0版本(全速域永磁同步电机无感控制-预定位+IF强拖+降q轴电流切换策略+滑模观测器)
引言:B1.0版本开始介绍永磁同步电机全速域无感控制,本期文章介绍的是最经典的三段式切换策略:预定位+IF强拖+降q轴电流切换策略+滑模观测器法。从理论、MATLAB/Simulink仿真到基于TI硬件测试平台,三个维度进行分析、验证。
永磁同步电机(PMSM)位置、速度、电流三闭环矢量控制(FOC)软件(以下简称“软件”)是为学习矢量控制算法而编写的,针对的是永磁同步电机,代码已经经过了项目验证,可以放心学习、使用。
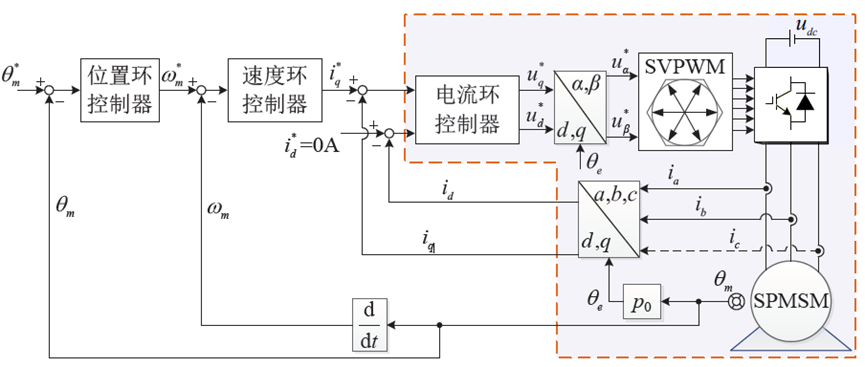
图1 永磁同步电机矢量控制框图(PMSM_FOC_sensor_ABZ)
图1是永磁同步电机常见的有感矢量控制(Field Oriented Control,FOC),ABZ编码器测取转速位置信息用于坐标变换。FOC的核心部分主要有电流采样、PI调节器和电压矢量空间脉宽调制技术(Space Vector Pulse Width Modulation,SVPWM)。
所采用的开发环境是MATLAB和TI的DSP_C2000系列的控制芯片(CCS),后续的软硬件测试验证就使用这两种工具。
图3 MATLAB和CCS软件
CCS软件采用语言C编程,需要具备一定的基础。MATLAB的建模方式多种,适合迭代优化的仿真类型是利用sfunction模块并结合M语言实现控制策略或者功能。
采用sfunction模块进行M语言实现与CCS软件中的C代码实现具有相同之处,可相辅相成,可加深对实现的内容理解。
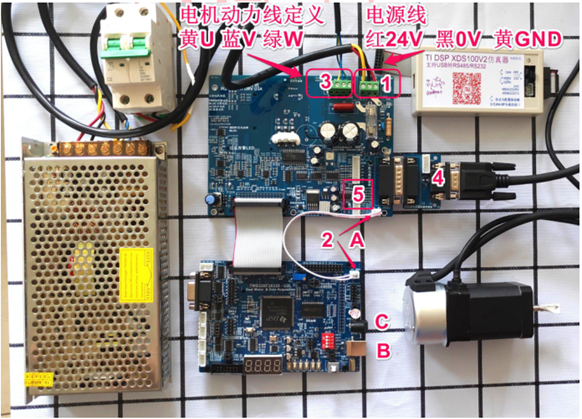
图4 基于TI_DSP_F283xC2000的硬件测试平台
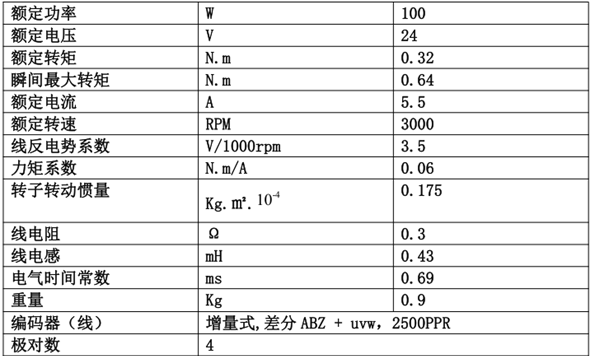
表1 永磁同步电机参数
硬件测试平台主要分为驱动板和控制板,以及配套的电源、开关、仿真烧录器和100W的永磁同步电机。控制板搭载的是TI_DSP_F28335芯片,板上资源丰富,适合后续的电机控制所需的算力。
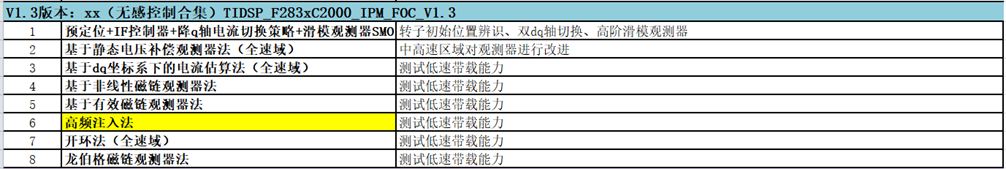
表2 B1.0版本的开发大纲
B1.0版本主要介绍永磁同步电机经典的全速域无感控制,三段式切换策略。需要详细介绍四个方面,预定位、IF控制、切换策略和滑模观测器,接下来从理论、仿真验证和硬件测试三个维度进行。
一、理论部分
1.1 预定位
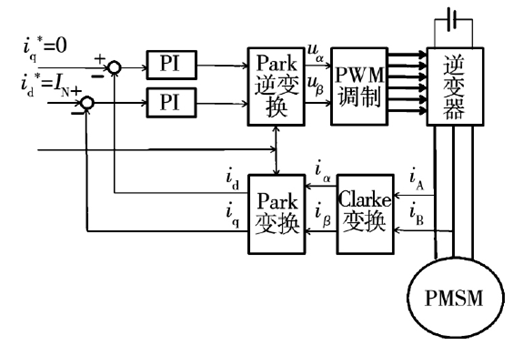
图1.1 转子预定位算法结构框图
永磁同步电机起动时如果知道转子的初始位置,起动将会十分简便。预定位是确定初始位置中最简单的策略。
总结得出的结论:控制永磁同步电机时,不要速度环,直接把转矩电流iq设为0,把励磁电流id设为固定值,给它不同的设定角度theta,可以控制电机运行到任何角度。
1.2 IF控制策略
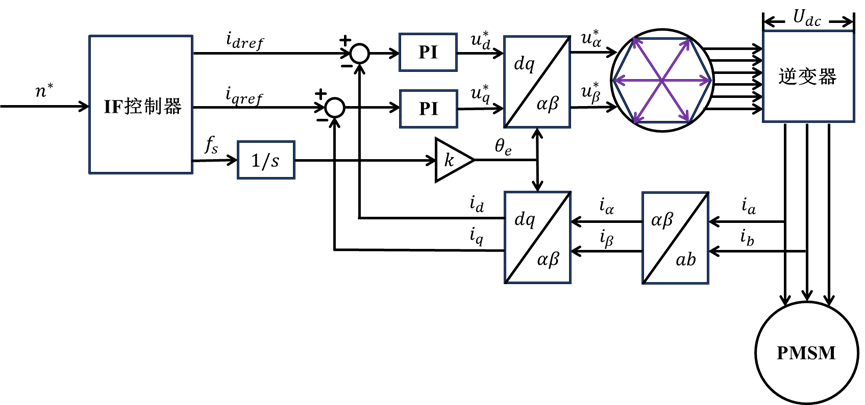
图1.2 IF控制策略框图
为了解决基于反电动势滑模无位置算法,在零低速无法直接启动的问题,本文介绍一种电流/频率比控制(Current-Frequency Ratio Control, IF)强拖启动的方法。IF强拖启动算法简单有效,启动成功率高,易于算法实现。
1.2.1 功角自平衡原理
IF算法启发于异步感应电机(Asynchronous Induction Motor, AIM)的电压/频率比控制(Voltage-Frequency Ratio Control, VF),以鼠笼式AM以电动机状态运行为例,当向定子施加旋转的电压激励时,会在定子上产生旋转的电流,进一步生成磁动势。因电磁感应原理,定子上旋转的磁动势会在转子上感应出电动势,进而产生电流,该电流称为感应电流,进一步产生转子磁动势。定子磁动势与转子磁动势相互作用,产生电磁转矩,AM开始旋转。由楞次定律可知,稳定后,转子上的磁动势会跟随定子磁动势同步旋转,但是为了维持电磁转矩的输出,转子机械转速始终慢于电磁转速。否则,没有相对运动,则没有磁通量的变化,进而不会产生感生电动势,不会激发出电流,没有磁动势,最终没有磁动势相互作用,也就没有的电磁转矩的输出,转子将会减速(注意:本文作者更倾向于“定、转子磁动势相互作用进而产生电磁转矩”的解释,另一种更为普遍的解释是“转子电流与气隙磁场相互作用而产生电磁转矩”)。
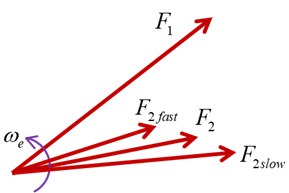
图1.3 AM功角平衡原理示意图
如图1.3给出了定、转子电磁转矩功角平衡原理。异步感应电动机系统平衡时,突然受到外界干扰,若转子减速,磁通量的变化将会增强,感生电动势增强,磁动势增大,F2变为F2slow,F1与F2slow将会产生更大的电磁转矩,使得转子加速,最终达到新的平衡;若转子加速,磁通量的变化将会减弱,感生电动势减弱,磁动势减小,F2变为F2fast,F1与F2fast将会产生更小的电磁转矩,使得转子减速,最终达到新的平衡。
对于AM而言,不存在永磁体,采用VF控制可以实现简单的控制。相对应地,对于PMSM而言,存在永磁体,采用IF控制则可以实现简单的控制。若能够产生一个定子电流,能够根据加速转矩与负载转矩、摩擦转矩的需要,按需分配,则能够实现IF控制。如下图1.4所示,受到外界干扰,负载转矩减小,转子加速,若Is变为Isfast,则q轴分量减小,系统将达到新的平衡;负载转矩增大,转子减速,若Is变为Isslow,则q轴分量增大,系统将达到新的平衡。下一小节将给出IF控制器的设计方案。
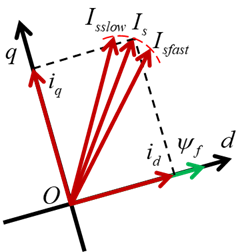
图1.4 PMSM功角自平衡示意图
1.2.2 IF控制器设计
类比AM的VF控制的调速过程,未使用位置传感器,那么PMSM的IF控制的调速过程也不应当使用位置传感器,使用的转子位置应为虚拟的电角度,由IF控制器给出。由于IF做的是电流控制,而非电压控制,并且角度为虚拟角度,因此,该控制器需要根据转速参考进而给出电流参考与虚拟角度参考,虚拟角度可由转速参考积分得到虚拟角度。控制框图如图1.2所示。
通过上述控制方案即可实现上一小节的控制要求,为了分析简单,本文以表贴式PMSM为例,采用id = 0控制策略,将q轴参考电流设定为额定电流IN,整个控制过程将会依据虚拟角度建立虚拟同步旋转坐标系,记作d*-q*,则功角自平衡示意图如图1.5所示。
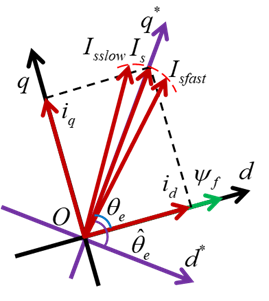
图1.5 表贴式PMSM下的IF控制示意图
由图1.5可知,在系统平稳状态下,定子电流Is为额定值,q轴电流按需分配,额外电流“降落到”d轴上,系统实现功角自平衡。
1.3 切换策略
永磁同步电机从IF控制切换到基于滑膜观测器的转速、电流双闭环控制,需要经过一个过渡过程。过渡过程设计是否合理直接关系到电机运行的平稳性,过渡过程设计不合理时有可能导致控制策略切换失败、电机失步。
IF控制中采用的是虚拟同步坐标系,它和转子同步坐标系之间存在一个相位差theta_L。控制策略平滑切换过程实际上是相位差theta_L由一个锐角调整到接近于零的过程,IF控制准备切换过程中相位差theta_L不能等于0,否则会引起电机失步。理想的控制策略切换前准备状态如图1.6所示。
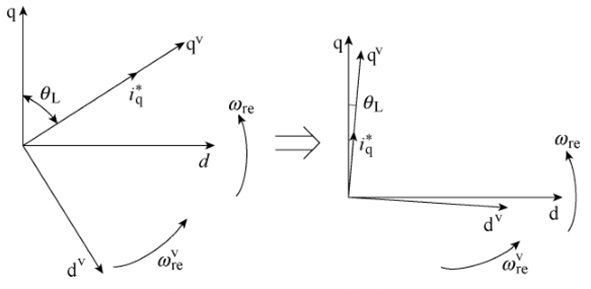
图1.6 理想的控制策略切换前的准备状态
1.3.1 降q轴电流切换
如上节分析可知,当Is降低时,为了保持系统稳定,虚拟角度theta_est将会渐进于theta,虚拟同步旋转坐标系将会渐进于实际的同步旋转坐标系。这一特点非常重要,采用IF控制时,当线性缓慢iqref减小时,虚拟角度theta_est将会渐进与SMO观测角度,当两个角度小于一定值时,可以直接做SMO闭环运行,经验值为10deg。
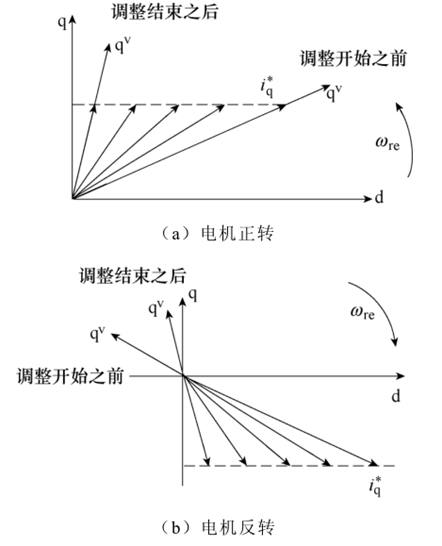
图1.7 通过调整q轴电流给定实现理想的切换准备状态
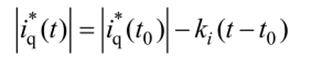
从图1.7中可以看出,q轴电流从调整之前到调整结束,虚拟同步坐标系和转子同步坐标系的相位差逐渐减小,为控制策略的平滑切换创造了良好条件。
1.3.2 双dq轴切换(后期文章介绍)
1.4 SMO滑模观测器
1.4.1 滑模观测器设计(编码的时候要手推一遍观测器)
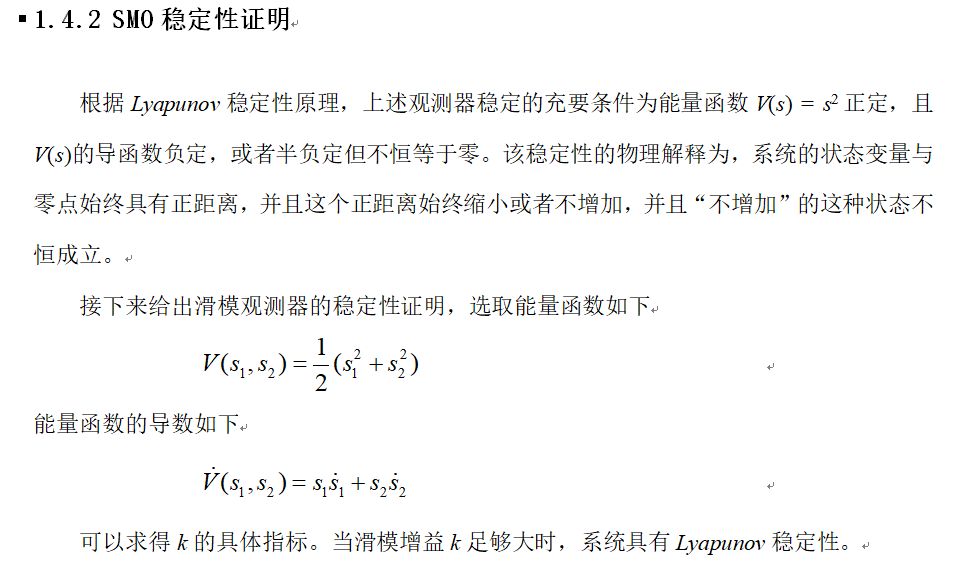
滑模控制是一种特殊的非线性控制系统,它与常规控制的根本区别在于控制的不连续性,即一种使系统“结构”随时变化的开关特性。这种方法实现的关键在于滑模面函数的选取和滑模增益的选择,既要保证收敛的速度,也要避免增益过大而引起电机运行时产生过大的抖振问题。由于滑模控制对系统模型精度要求不高,对参数变化和外部干扰不敏感,所以它是一种鲁棒性很强的控制方法。在三相PMSM控制系统中,该方法是基于给定电流与反馈电流间的误差来设计滑模观测器(Sliding Model Observer ,SMO)的,并由该误差来重构电机的反电动势、估算转子转速和位置。
由于滑模观测器受系统参数变化以及外部扰动的影响小,观测结果具有很好的鲁棒性,但是滑模变结构控制在本质上是不连续的开关控制,使得电机引入额外的电压、电流噪声信号,引起系统发生抖动。由频繁切换引起的抖动对于矢量控制在低速区域运行也是有害的,将会引起较大的转矩脉动。为了提高观测器的响应速度,需要提高切换的频率以及增益,但另一方面,高切换增益会对速度的估算精度产生影响。因此,需要通过实验调试来选择合适的参数。此外,滑模控制通过观测电机的反电动势来得到速度,低速区域由于电机的反电动势值较小,且易受到系统测量误差的影响,滑模控制器将不能得到很好的观测结果。
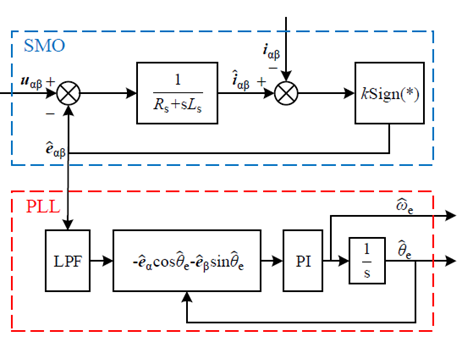
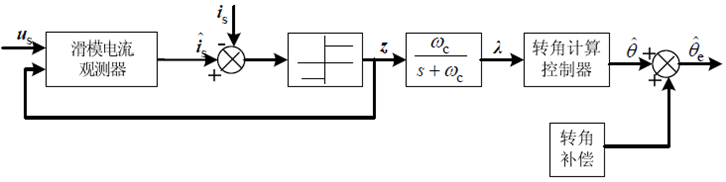
图1.6 SMO滑模观测器的控制框图
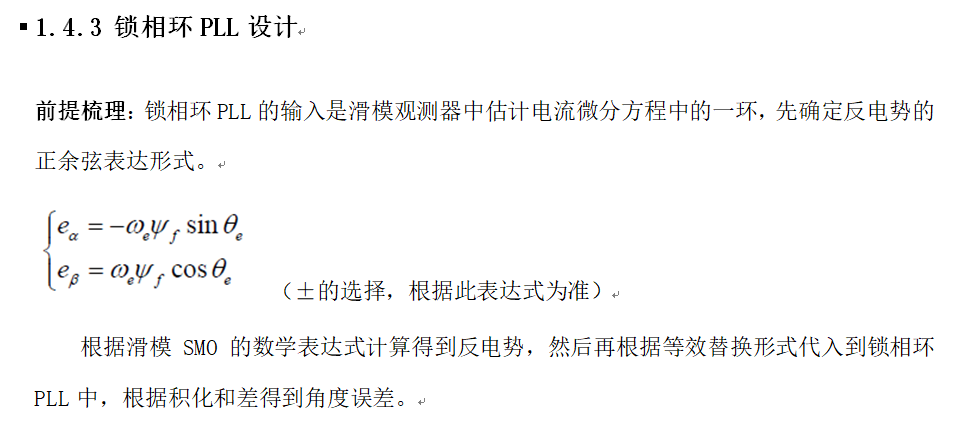
目前,引入有效磁链的概念,通用的永磁同步电机的SMO滑模观测器算法的设计大多数是基于静止坐标系下的数学模型,重写电压方程为:
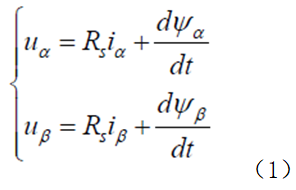
两相静止坐标系下的磁链方程为:
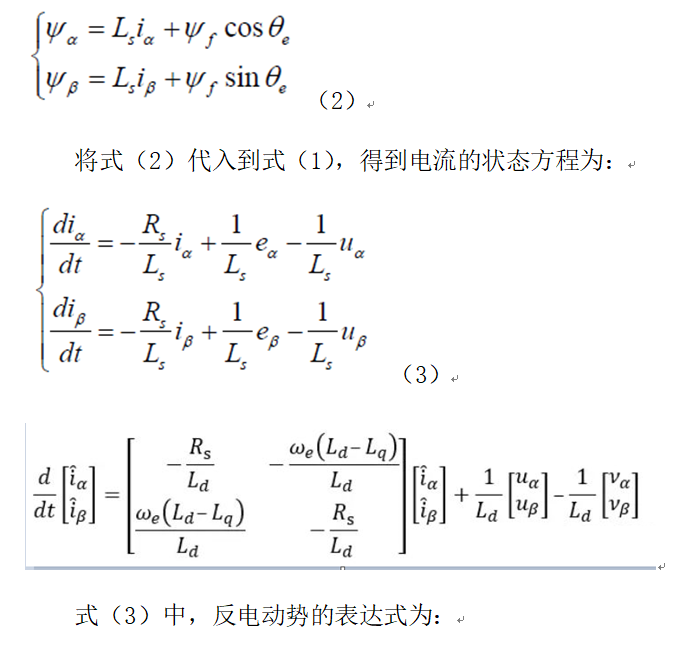
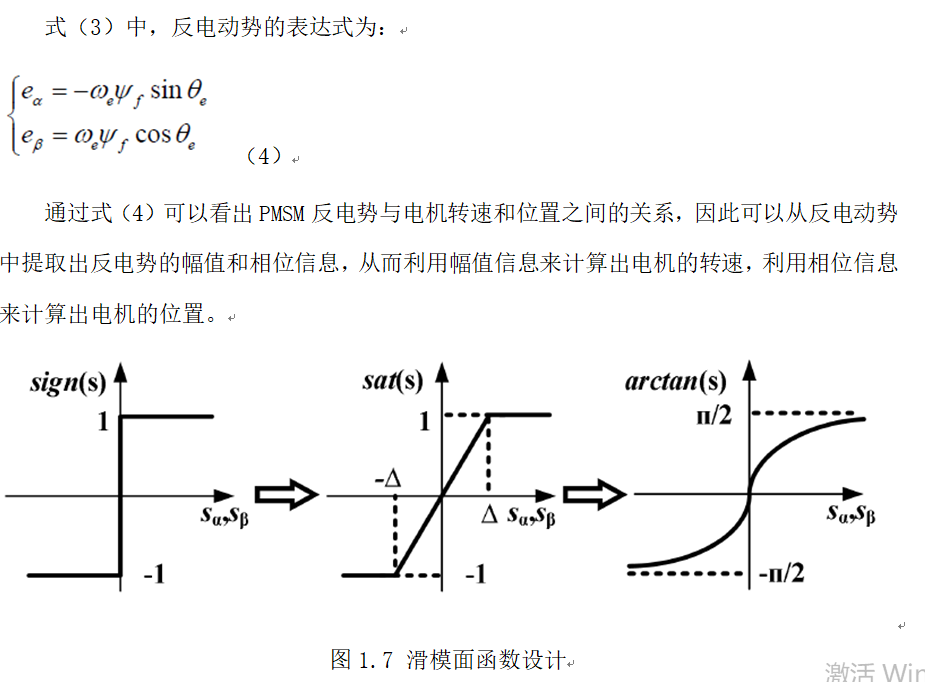
设计的滑模观测器如下:
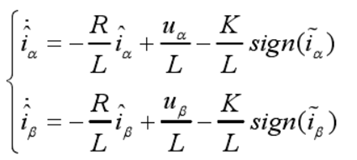
K为滑模增益系数。滑模增益K决定估计的电流值会不会收敛到实际的电流值,以及多快收敛。滑模增益K要足够大以使观测的电流值收敛到实际的电流值,但这个值太大会导致观测的电流剧烈抖动,增加估计误差。
二、MATLAB/Simulink仿真验证
2.1模型搭建
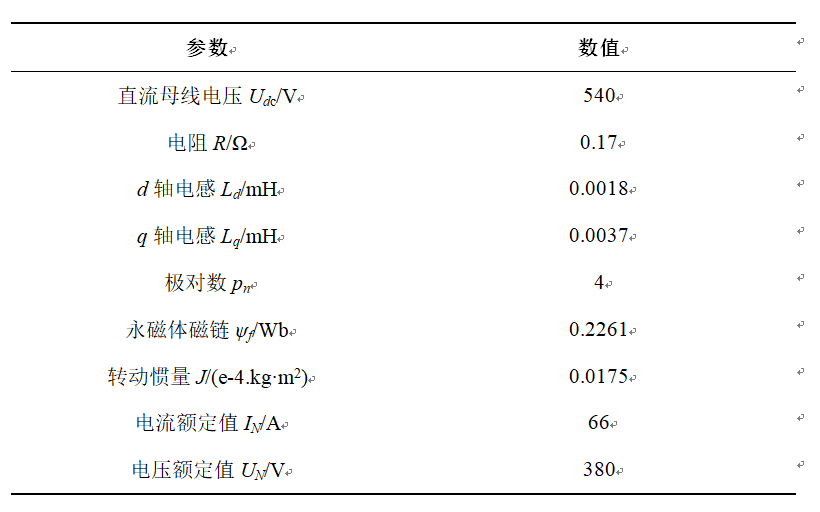
本文采用了一台内置式PMSM进行仿真验证,系统参数如下:
2.2 验证分析
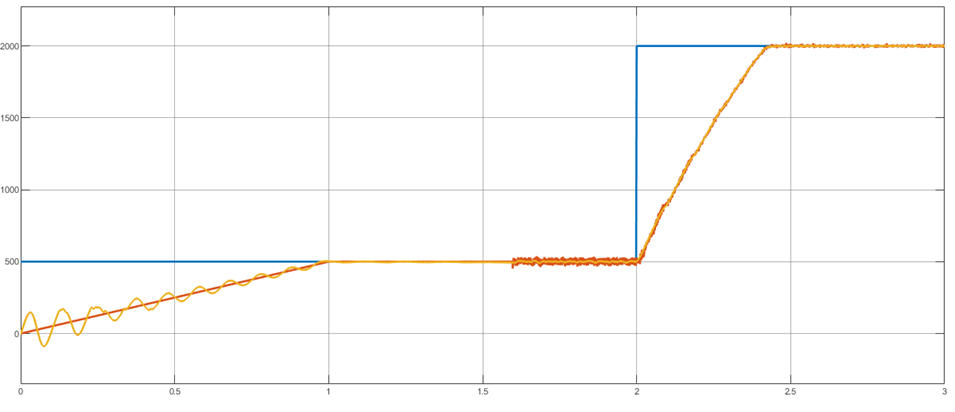
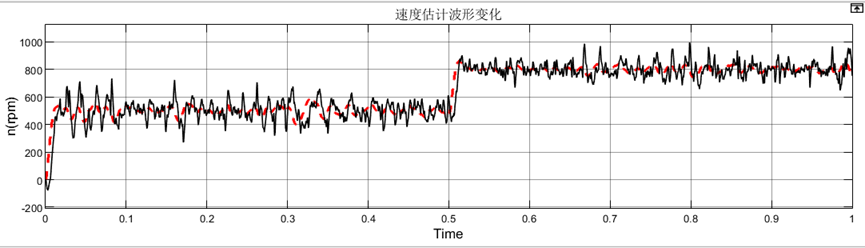
图2.1 IF强拖启动转SMO-PLL无位置闭环控制运行结果
## 滑模面函数a、sign();
## 滑模面函数b、饱和函数;
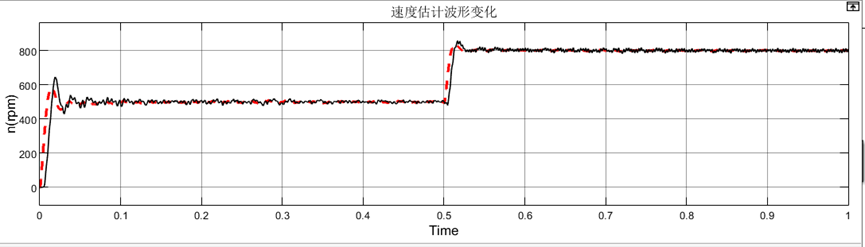
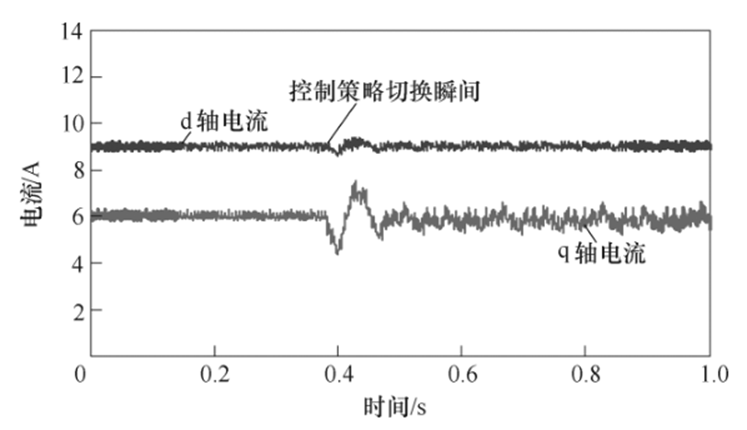
图2.2 控制策略切换过程中的d、q轴电流
三、硬件测试(平台基于TIDSP_F283xC2000)
3.1基于CCS软件编码
3.2上位机调试(协助调试)
四、后续优化(分期文章)
4.1 转子初始位置的获取:1)6脉冲注入;2)12脉冲注入
4.2 切换策略的平滑性处理和优化
4.3 SMO滑模观测器的优化:1)传统二阶滑模;2)高阶滑模;3)自适应滑模;4)dq坐标系下滑模
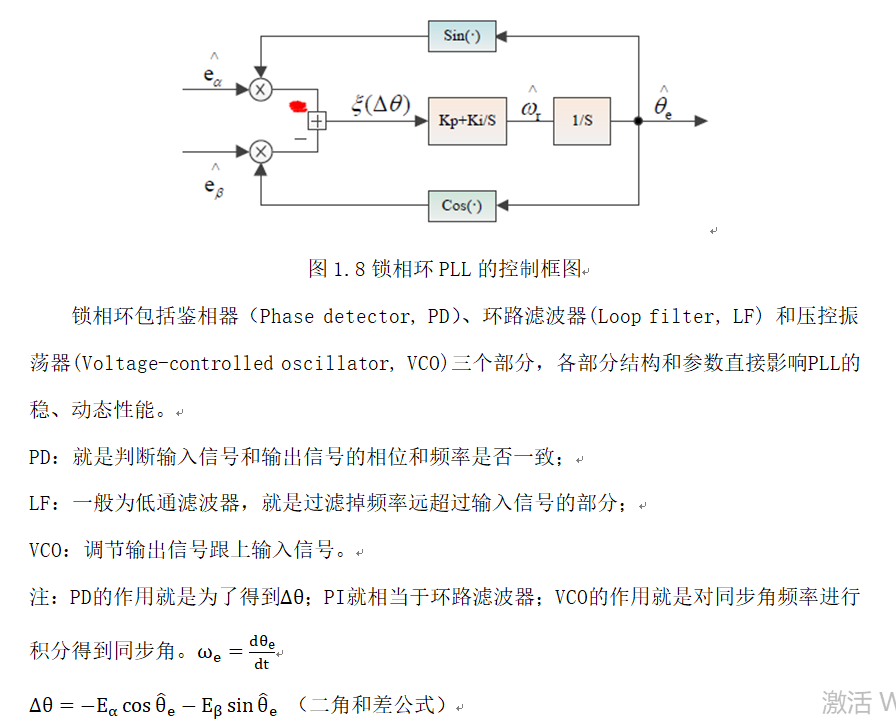
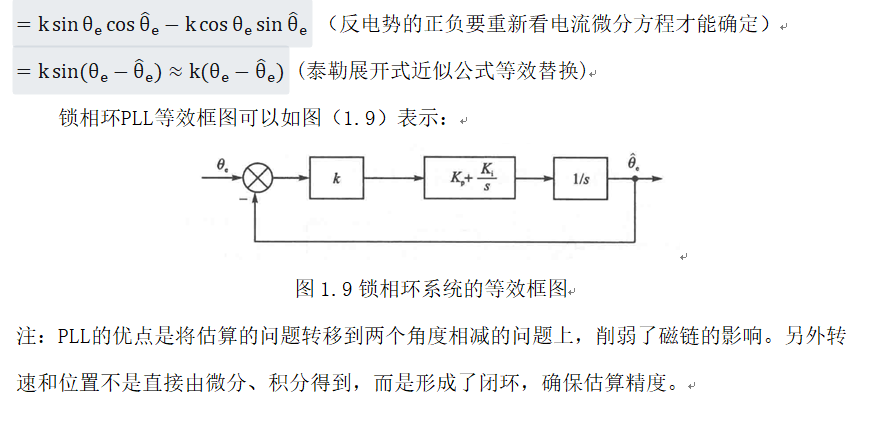
高阶滑模观测器具有二阶低通滤波器的特性,能有效滤除反电势中的高频噪声,无需使用低通滤波器。在计算估计的电流时,传统方案仅将滤波前反电动势信号作为反馈,但是此时的信号中高频噪声较多。为了使观测值更加准确,进而将反电势的估计值反馈至电流的观测环节中,提高观测的精度。在趋近律的选择上可以采用具有连续性的,使系统在滑模面运动时更加平滑,减小高频抖振。在转子的位置计算时采用锁相环进行角度和速度的求取,此种方案在转子位置估计时对位置和转速的估计有较强的鲁棒性,不仅能省略相位补偿模块,而且提高估计精度。
4.4 降q轴电流切换策略的优化
1.3.1节介绍的传统的降q轴电流,可以实现两种控制策略的平滑切换。但该平滑切换策略还存在两点明显的不足:一是控制策略切换过程中电机的抗扰动能力相对较弱,电机出现失步的风险增加;二是电机在空载和轻载过程中,对相位差theta_L的调节将非常困难。
在电机空载情况下,调整q轴电流给定的效果如图4.1所示(电机正转)。可以看出,由于电机空载时虚拟同步坐标系和转子同步坐标系的相位差接近pi/2电角度,这种情况下调整q轴电流给定对相位差的影响非常有限。如果q轴电流给定过小,会引起q轴电流不能精确控制,非常容易引起电机失步。
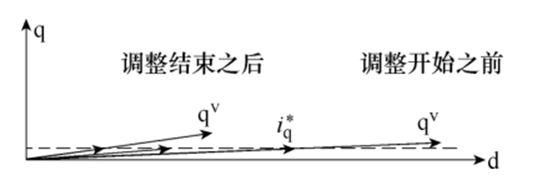
图4.1 空载情况下调整q轴电流给定的效果
为了实现在电机空载或轻载情况下控制策略的平滑切换,设计了一种同时调整q轴电流和d轴电流给定、通过d轴电流进行过渡的平滑切换。
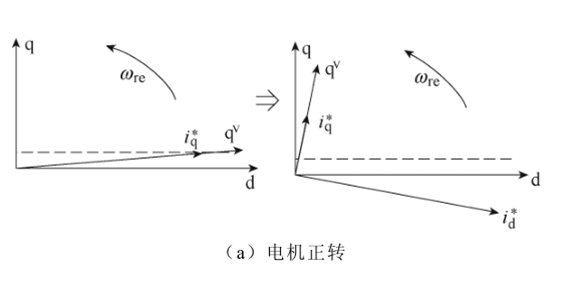
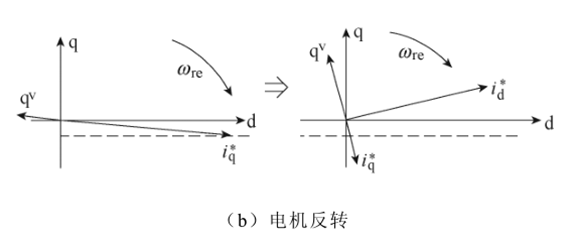
图4.2 同时调整q轴电流和d轴电流给定实现理想的切换准备状态
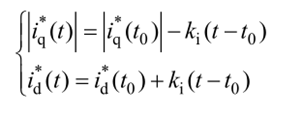
电机正转和反转时,虚拟q轴上的电流给定符号不同,虚拟d轴电流给定值为正值。控制策略切换完成后q轴电流改由转速调节器产生,而d轴电流可以选择缓慢移除,或者根据双闭环控制策略的需要调整为其他值。
需要强调的是,这种改进型的切换策略不仅适用于电机空载的情况,也适用于电机带负载运行的情况,这种改进型的切换策略适用范围更广。同时,在这种改进型的切换策略中,q轴和d轴的合成电流矢量与转子同步坐标系q轴的相位差较大。因此,这种切换策略的抗扰动能力更强,电机出现失步的风险更低。
五、总结
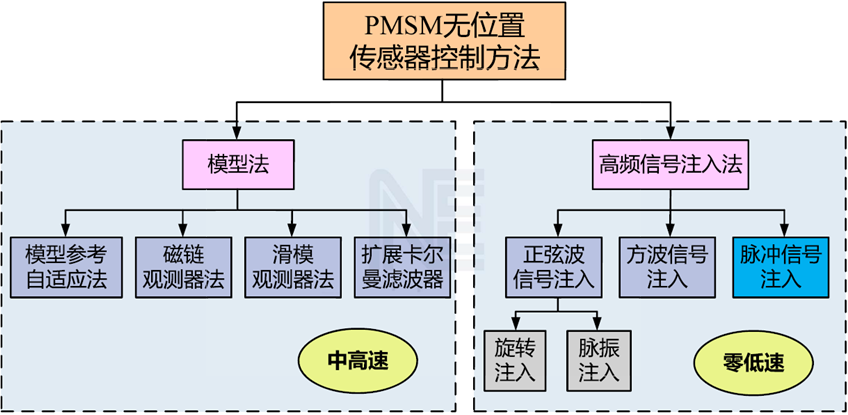
图5.1 常见的三段式切换的永磁同步电机无速度传感器控制策略
5.1文章总结
本文通过AM的VF控制,引出功角自平衡原理,进而类比,给出了PMSM的IF控制算法。随后给出了IF控制器的具体控制逻辑。随后介绍了一种在静止坐标系下的SMO用于观测反电动势,随后为了增强系统的鲁棒性,设计了PLL算法,用于观测转子角度与转子转速。在Matlab/Simulink和CCS工程中对本文所介绍的算法进行了仿真验证和硬件测试验证。
5.2 SMO观测器固有的问题
在采用传统滑模观测器求取电机角度时通常存在系统抖振、低通滤波器导致角度相位滞后、角度的求取等问题。
1、系统抖振:在对滑模面进行设计时通常采用的是不连续的开关符号作为趋近律。由于开关符号函数的方式单一,无论系统轨迹离滑模面多远都采取同种对待方式。在开关函数的作用下,系统在滑模面两侧小误差高频来回穿越,加之系统的惯性,这导致了估计的扩展反电动势存在高频抖振,从而导致求取的转子位置信息存在高频谐波,影响角度求取的精度;
2、低通滤波器所带来的问题:由于滑模本身的特性,系统中必然存在高频抖振。低通滤波器能够有效的滤除系统的高频抖振,但是低通滤波器会导致求取的扩展反电动势存在相位滞后,最终导致求取的转子位置信息存在相位滞后问题,严重时将导致电机失步。因此,需要对转子的位置信息进行角度补偿,虽然角度补偿能够在一定程度上解决角度滞后的问题,但是对于补偿角还没有一个很好的计算策略;