
从一根悬臂梁的振型开始理解模态
在结构振动领域,悬臂梁可能是最适合初学者理解模态的对象。
它的结构足够简单,理论公式可以完整写出;它的振动现象又足够典型,可以观察到固有频率、振型、节点和共振等结构动力学中的核心概念。
更重要的是,一根普通金属条的模态并不只能依靠有限元软件计算。只要知道它的长度、截面尺寸和材料参数,就可以从理论公式出发,直接计算出若干阶固有频率,并画出对应的振型曲线。
本文从一根长度为 150 mm 的矩形金属梁出发,依次完成以下内容:
●什么是悬臂梁;
●悬臂梁的理论假设;
●前四阶固有频率的计算;
●前四阶弯曲振型的计算;
●MATLAB 与 Python 的对应程序;
●理论结果与实际模态测试之间的关系。
| 对初学者而言,悬臂梁的价值并不只在于结构简单。它把边界条件、刚度、质量、固有频率和振型这些概念连接到了一起。
一、什么是悬臂梁?
悬臂梁是一种一端固定、另一端自由的梁结构。
固定的一端称为固支端,自由的一端称为自由端。
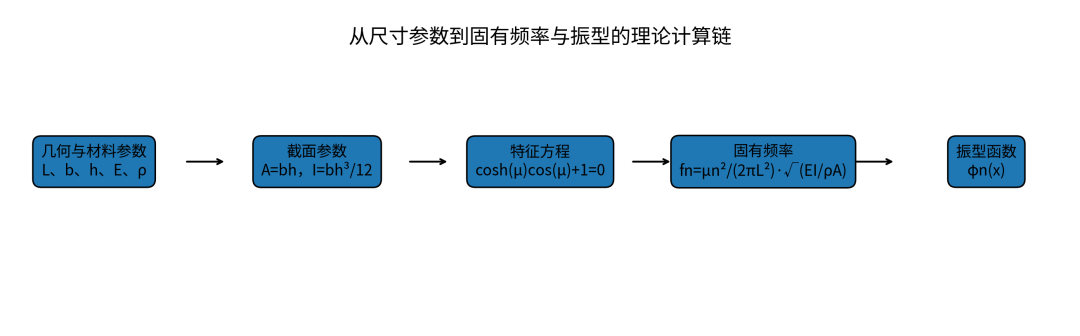
图1 从尺寸参数到固有频率与振型的理论计算链 图1 从尺寸参数到固有频率与振型的理论计算链
悬臂梁的常见实例包括:
●阳台或雨棚伸出的支承梁;
●机床刀杆;
●机械臂的简化模型;
●悬臂式传感器;
●某些叶片、支架和探针;
●实验室中用虎钳夹持的一根金属条。
在理想悬臂梁模型中,固支端不仅不能上下移动,也不能发生转动。
因此,固支端满足:
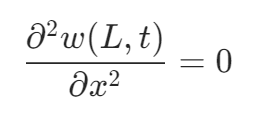
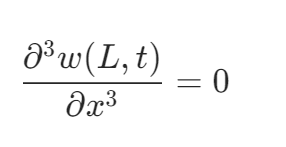
其中, 表示梁在位置
 、时刻
 的横向位移。
自由端没有外加弯矩和剪力,因此满足:


这四个边界条件最终决定了悬臂梁具有怎样的固有频率和振型。
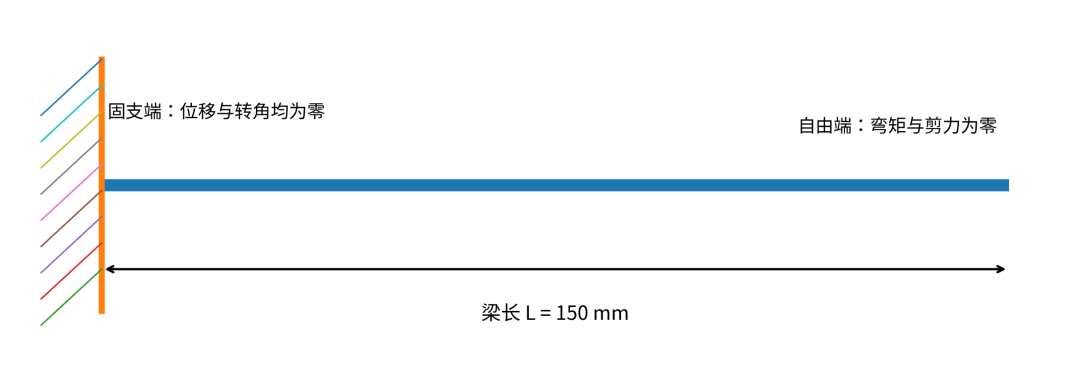
图2 悬臂梁单边固支及其边界条件 图2 悬臂梁单边固支及其边界条件
二、给定一根 150 mm 的悬臂梁
为了让理论公式、计算结果和程序完全对应,本文设定一根矩形铝合金梁。
参数 | 符号 | 数值 |
梁长 |
| 150 mm |
梁宽 |
| 20 mm |
梁厚 |
| 2 mm |
弹性模量 |
| 69 GPa |
材料密度 |
| 2700 kg/m³ |


这里需要注意,厚度  是梁发生弯曲方向上的尺寸。
同一根矩形金属条,如果翻转 90° 安装,其截面惯性矩会发生巨大变化,固有频率也会随之改变。
矩形截面的面积为:

代入本文尺寸:
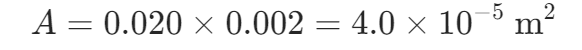
矩形截面对中性轴的截面惯性矩为:

代入尺寸:
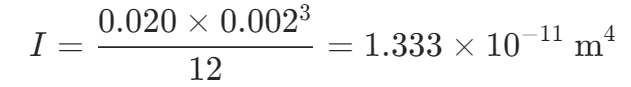
截面惯性矩  反映了截面抵抗弯曲变形的能力。由于厚度以三次方出现在公式中,因此梁的弯曲刚度对厚度非常敏感。
三、计算之前,需要作出哪些假设?
本文采用经典的 Euler–Bernoulli 梁理论,也称欧拉—伯努利梁理论。
这一模型通常包含以下假设:
1.梁是细长梁,长度明显大于厚度;
2.材料均匀、连续,并在线弹性范围内工作;
3.梁的变形较小;
4.截面变形后仍保持平面;
5.忽略横向剪切变形;
6.忽略截面转动惯量的影响;
7.梁上没有附加质量;
8.固支端为理想刚性固定;
9.暂时忽略阻尼。
本文中的长厚比为:

长厚比为 75,属于比较典型的细长梁。因此,用 Euler–Bernoulli 梁理论计算前几阶弯曲模态是合理的。
对于短粗梁、高阶模态或较高频率问题,剪切变形和转动惯量可能不可忽略,此时应考虑 Timoshenko 梁理论或有限元模型。
四、悬臂梁的自由振动方程
均匀等截面梁的自由弯曲振动方程为:
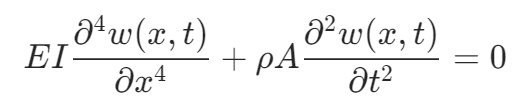
其中:
● 为弹性模量;
● 为截面惯性矩;
● 为材料密度;
● 为截面面积;
● 为横向位移。
第一项:

表示梁的弯曲刚度作用。
第二项:

表示梁的惯性作用。
结构自由振动的本质,就是刚度作用与惯性作用之间的动态平衡。
为了求解该偏微分方程,假设位移可以写成空间函数和时间函数的乘积:
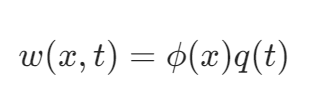
其中:
● 描述结构在空间中的相对运动形状;
● 描述该形状随时间的振动过程。
这里的  ,就是我们所说的振型。
经过变量分离,可以得到空间方程:
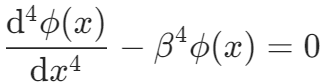
其中:

 是圆固有频率,单位为 rad/s。
空间方程的一般解为:
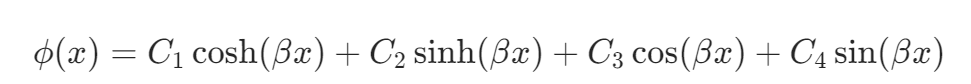
双曲函数与三角函数同时出现,是梁弯曲振动方程的典型特征。
五、边界条件如何决定固有频率?
将固支端和自由端的四个边界条件代入空间方程,可以得到悬臂梁的特征方程:
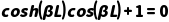
令:

特征方程可写成:
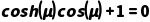
这是一个超越方程,不能像一元二次方程那样直接写出解析根,但可以通过数值计算获得一系列解。
前四个特征根为:


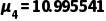
这些无量纲特征根只由悬臂梁的边界条件决定。
换一根不同长度、不同材料或不同截面的悬臂梁,这些特征根仍然不变;变化的是它们所对应的实际固有频率。
六、悬臂梁的固有频率公式
由:

以及:

可得第  阶圆固有频率:

普通频率为:

因此,悬臂梁第  阶固有频率可以写成:
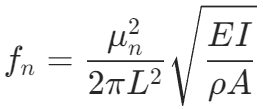
对于矩形截面:


于是:

固有频率还可以写成:
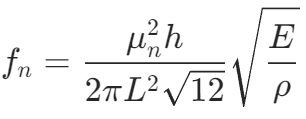
这个公式揭示了几个重要规律:
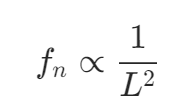
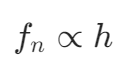
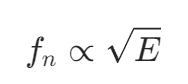
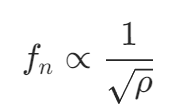
也就是说:
●梁越长,固有频率越低;
●梁越厚,固有频率越高;
●弹性模量越大,固有频率越高;
●材料密度越大,固有频率越低。
例如,若梁长变为原来的 2 倍,则固有频率约变为原来的:

若厚度变为原来的 2 倍,在其他条件不变时,理论固有频率约增加为原来的 2 倍。
还可以看到,在理想 Euler–Bernoulli 模型中,矩形梁宽度  在频率公式中被约掉了。
原因是增大宽度会同时增加弯曲刚度和单位长度质量,两者在该理想模型中按相同比例变化。
但这并不意味着宽度在所有问题中都不重要。宽度仍会影响扭转模态、侧向弯曲、空气阻尼、固支效果和三维结构特性。
七、前四阶理论固有频率
将本文参数代入公式,可得到:
阶次 | 特征根
| 理论固有频率 |
1 | 1.875104 | 72.6 Hz |
2 | 4.694091 | 454.9 Hz |
3 | 7.854757 | 1273.8 Hz |
4 | 10.995541 | 2496.0 Hz |

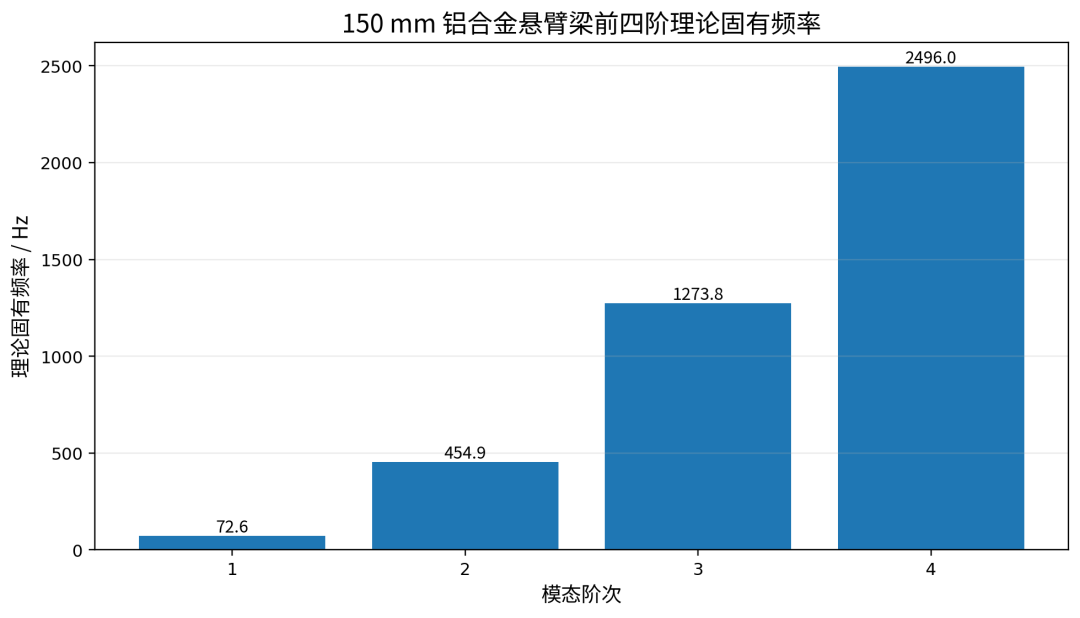
图3 前四阶理论固有频率 图3 前四阶理论固有频率
第一阶固有频率约为:
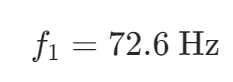
第二阶固有频率并不是第一阶的 2 倍,而约为:

第三阶约为第一阶的:

这是因为悬臂梁的固有频率与特征根的平方成正比:
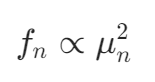
因此,梁的各阶固有频率通常不是整数倍关系。
八、悬臂梁的振型公式
第  阶悬臂梁振型可写为:
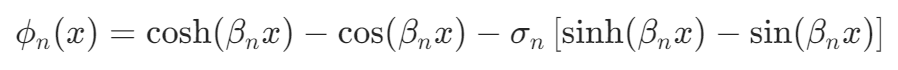
其中:
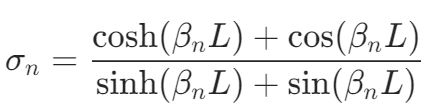
由于:
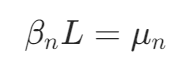
也可以写成:
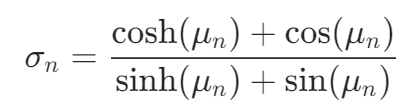
振型公式给出的不是梁在实验中的实际振幅,而是不同位置之间的相对运动关系。
实际振动幅值还与以下因素有关:
●激励力大小;
●激励频率;
●激励位置;
●结构阻尼;
●测量位置;
●对应模态是否被有效激发。
因此,绘制振型时通常将其归一化:
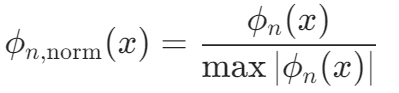
归一化后,振型最大绝对值为 1。
振型整体乘以任意非零常数,甚至整体乘以  ,都表示同一个模态。因此,某些软件中的第一阶振型向上弯曲,另一些软件中向下弯曲,并不意味着计算结果矛盾。
九、前四阶弯曲振型
1. 第一阶振型
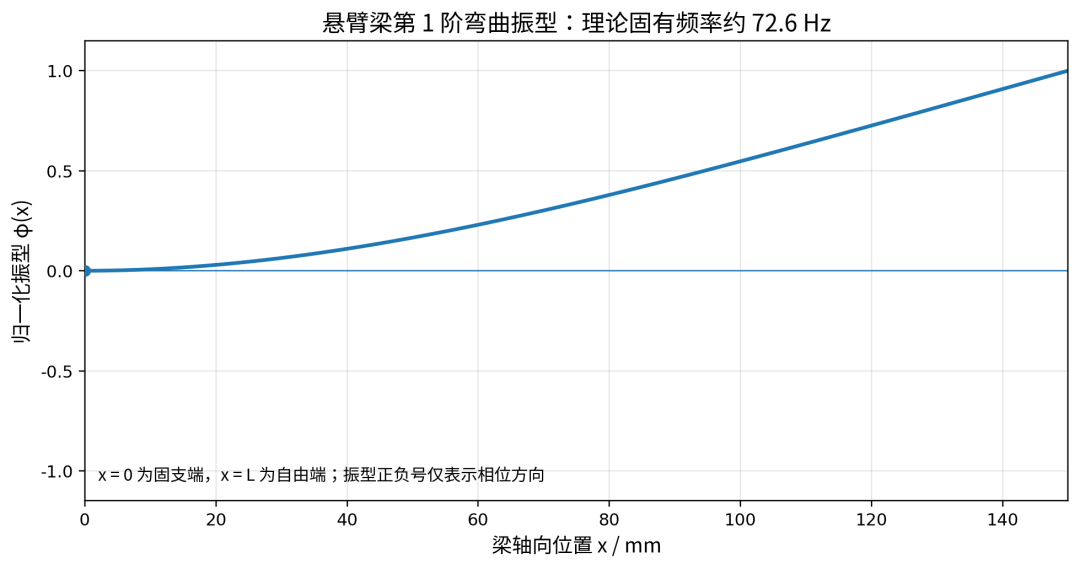
图4 第一阶弯曲振型 图4 第一阶弯曲振型
第一阶振型是悬臂梁最基本的弯曲形态。
除固支端外,梁上没有内部节点。梁的振动幅值通常从固支端向自由端逐渐增大,自由端位移最大。
第一阶模态通常也是实际试验中最容易被激发和观察到的模态。
2. 第二阶振型
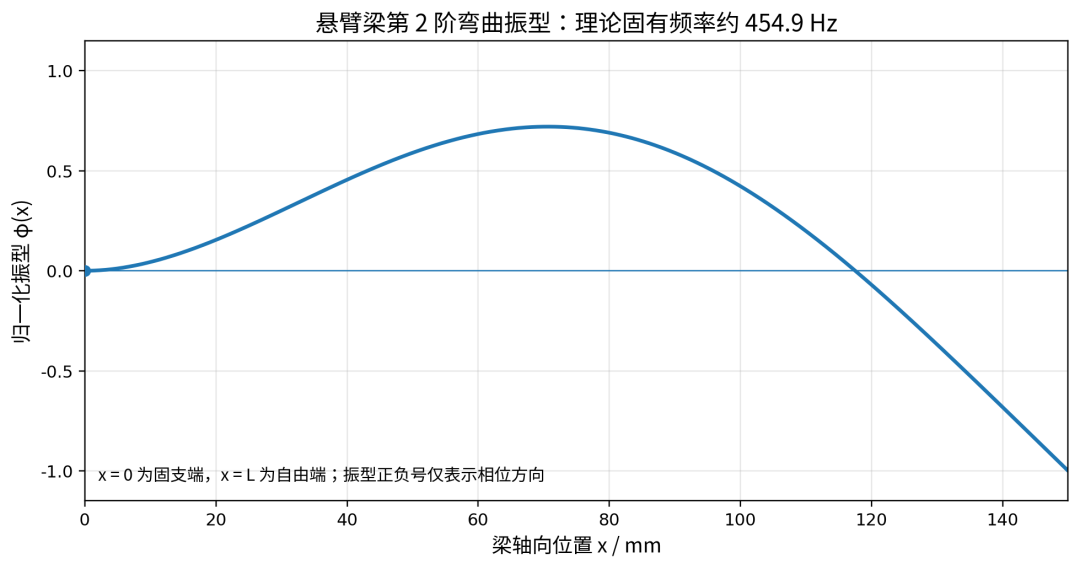
图5 第二阶弯曲振型 图5 第二阶弯曲振型
第二阶振型具有一个内部节点。
节点是振型曲线中位移为零的位置。节点两侧的梁段运动方向相反,相位相差约  。
对于理想均匀悬臂梁,第二阶内部节点大约位于:

对于本文 150 mm 长的梁,节点位置约为:
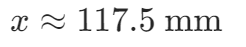
3. 第三阶振型
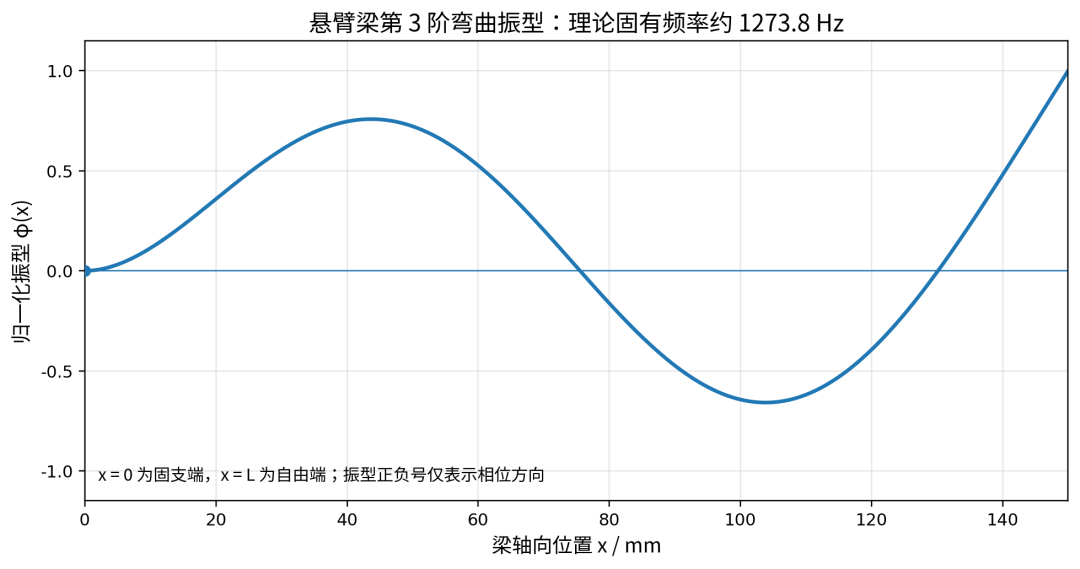
图6 第三阶弯曲振型 图6 第三阶弯曲振型
第三阶振型具有两个内部节点,大约位于:

以及:

随着模态阶次升高,振型的空间变化越来越快,对测点数量和空间分辨率的要求也越来越高。
4. 第四阶振型
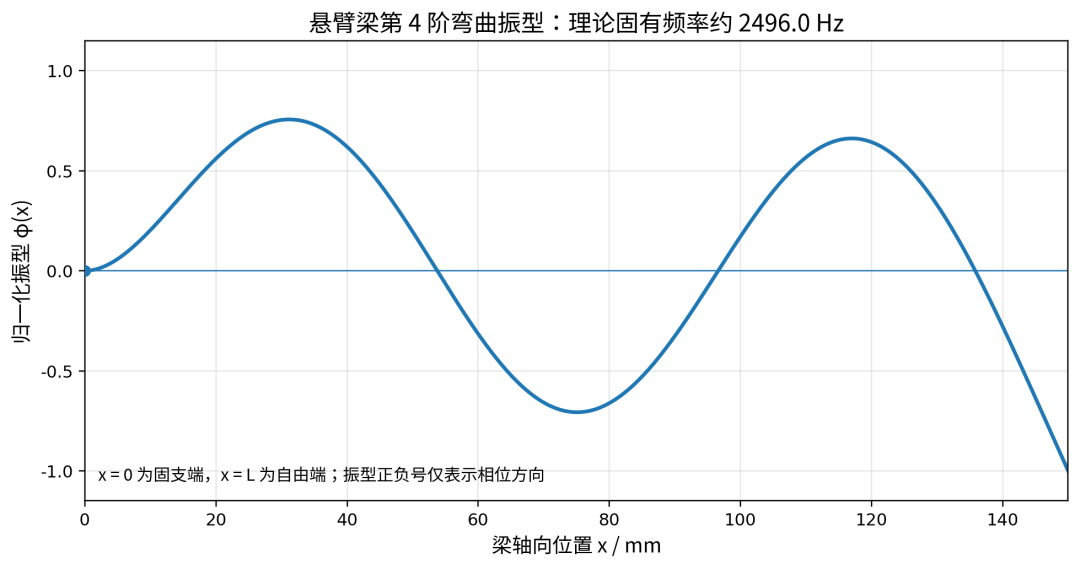
图7 第四阶弯曲振型 图7 第四阶弯曲振型
第四阶振型具有三个内部节点,大约位于:
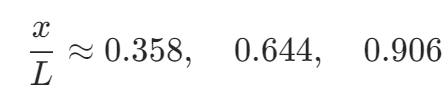
第四阶振型的空间波动已经比较密集。
如果使用接触式传感器逐点测量,测点过少就可能遗漏节点,甚至对振型产生错误判断。
这也是全场或高密度振动测量具有价值的直接原因。
十、MATLAB 代码
下面的 MATLAB 程序与前面的理论公式逐项对应。
%% cantilever_beam_modes.m
% 150 mm 矩形铝合金悬臂梁:前四阶固有频率与振型
clear; clc; close all;
%% 1. 几何与材料参数(SI 单位)
L =150e-3; % 梁长,m
b =20e-3; % 截面宽度,m
h =2e-3; % 弯曲方向厚度,m
E =69e9; % 弹性模量,Pa
rho =2700; % 密度,kg/m^3
%% 2. 截面参数
A = b*h;
I = b*h^3/12;
%% 3. 特征方程 cosh(mu)*cos(mu)+1=0 的前四个根
mu =[1.8751040687, 4.6940911330, ...
7.8547574382, 10.9955407349];
%% 4. 固有频率
beta = mu/L;
omega = beta.^2.*sqrt(E*I/(rho*A));
f = omega/(2*pi);
fprintf('前四阶理论固有频率:\n');
for n =1:length(f)
fprintf('第 %d 阶:%.3f Hz\n', n, f(n));
end
%% 5. 振型
x =linspace(0, L, 1001);
xi = x/L;
for n =1:length(mu)
sigma =(cosh(mu(n))+cos(mu(n)))/...
(sinh(mu(n))+sin(mu(n)));
phi =cosh(mu(n)*xi)-cos(mu(n)*xi)...
- sigma*(sinh(mu(n)*xi)-sin(mu(n)*xi));
phi = phi/max(abs(phi));
figure;
plot(x*1e3, phi, 'LineWidth', 2);
yline(0, 'k-');
grid on;
xlabel('梁轴向位置 x / mm');
ylabel('归一化振型 \phi(x)');
title(sprintf('悬臂梁第 %d 阶振型,f_%d = %.1f Hz', ...
n, n, f(n)));
xlim([0, L*1e3]);
ylim([-1.15, 1.15]);
end
matlab
运行后,MATLAB 命令窗口应输出:
前四阶理论固有频率:
第 1 阶:72.589 Hz
第 2 阶:454.907 Hz
第 3 阶:1273.753 Hz
第 4 阶:2496.047 Hz
text
十一、Python 代码
Python 程序与 MATLAB 程序使用完全相同的参数、公式和特征根。
运行环境需要安装:
pip install numpy matplotlib
bash
完整代码如下:
# cantilever_beam_modes.py
# 150 mm 矩形铝合金悬臂梁:前四阶固有频率与振型
import numpy as np
import matplotlib.pyplot as plt
# 1. 几何与材料参数(SI 单位)
L =150e-3
b =20e-3
h =2e-3
E =69e9
rho =2700
# 2. 截面参数
A = b * h
I = b * h**3/12
# 3. 特征方程 cosh(mu)*cos(mu)+1=0 的前四个根
mu = np.array([
1.8751040687,
4.6940911330,
7.8547574382,
10.9955407349
])
# 4. 固有频率
beta = mu / L
omega = beta**2* np.sqrt(E * I /(rho * A))
freq = omega /(2* np.pi)
print("前四阶理论固有频率:")
for index, f_n inenumerate(freq, start=1):
print(f"第 {index} 阶:{f_n:.3f} Hz")
# 5. 振型
x = np.linspace(0, L, 1001)
xi = x / L
for index, mu_n inenumerate(mu, start=1):
sigma_n =(
(np.cosh(mu_n)+ np.cos(mu_n))
/(np.sinh(mu_n)+ np.sin(mu_n))
)
phi =(
np.cosh(mu_n * xi)
- np.cos(mu_n * xi)
- sigma_n
*(np.sinh(mu_n * xi)- np.sin(mu_n * xi))
)
phi = phi / np.max(np.abs(phi))
plt.figure(figsize=(9, 4.8))
plt.plot(x *1e3, phi, linewidth=2)
plt.axhline(0, linewidth=0.8)
plt.grid(True, alpha=0.3)
plt.xlabel("梁轴向位置 x / mm")
plt.ylabel("归一化振型 φ(x)")
plt.title(
f"悬臂梁第 {index} 阶振型,"
f"f_{index} = {freq[index-1]:.1f} Hz"
)
plt.xlim(0, L *1e3)
plt.ylim(-1.15, 1.15)
plt.tight_layout()
plt.show()
python
十二、代码与公式如何逐项对应?
程序中最关键的语句,可以和理论公式直接对应。
1. 截面面积
理论公式:

MATLAB:
A = b*h;
Python:
A = b * h
理论公式:

MATLAB:
I = b*h^3/12;
I = b * h**3/12
理论公式:

MATLAB:
beta = mu/L;
beta = mu / L
4. 圆固有频率
理论公式:

MATLAB:
omega = beta.^2.*sqrt(E*I/(rho*A));
omega = beta**2* np.sqrt(E * I /(rho * A))
5. 普通频率
理论公式:

MATLAB:
f = omega/(2*pi);
Python:
freq = omega /(2* np.pi)
十三、理论结果为什么与实际测试不完全一致?
理论计算得到的是理想悬臂梁结果,实际试验中则存在许多非理想因素。
1. 固支端不是绝对刚性
实验中通常使用虎钳、螺栓或专用夹具固定梁。
夹具自身会发生变形,梁在夹持区域也可能产生微小滑动或转动。
如果实际固支端比理论模型更柔软,实测固有频率通常会低于理论结果。
2. 有效长度存在误差
理论中的梁长,应当是从有效固支边界到自由端的长度。
如果把被夹持区域也计入梁长,或者夹持边界的位置不明确,就会带来明显误差。
由于:
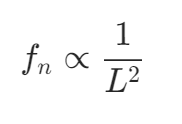
长度误差会通过平方关系影响固有频率。
3. 材料参数存在偏差
同样被称为铝合金的材料,其弹性模量和密度也可能存在差异。
材料参数的不确定性会直接传递到理论频率中。
4. 厚度测量误差
对于薄梁,厚度是非常关键的参数。
矩形梁的截面惯性矩为:
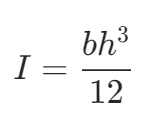
因此,厚度测量误差会显著影响抗弯刚度计算。
5. 传感器会改变结构
如果在梁上粘贴加速度计,传感器本体和线缆会增加局部质量,并可能改变局部刚度。
对于质量很轻的薄梁,小型传感器也可能对模态产生明显影响。
非接触测量的一个重要优势,就是尽量避免测量装置对被测结构产生质量加载。
6. 实际结构存在阻尼
本文理论模型暂时忽略了阻尼。
阻尼对固有频率的影响通常小于它对共振峰幅值和峰宽的影响,但在阻尼较大时仍不可忽略。
7. 高阶模态对模型误差更敏感
随着频率升高,剪切变形、转动惯量、夹持区域、三维效应和局部结构特征都会越来越明显。
因此,高阶模态的理论误差通常会大于低阶模态。
十四、固有频率和振型分别回答什么问题?
固有频率回答的是:
| 结构容易在哪些频率附近发生自由振动或共振?
振型回答的是:
| 在某一阶固有频率附近,结构不同位置之间按照怎样的空间关系运动?
只知道固有频率,还不能完整描述一个模态。
完整的模态参数通常还包括:
●固有频率;
●振型;
●阻尼比;
●模态质量;
●模态刚度;
●不同测点之间的相位关系。
对于初学者而言,可以先从固有频率和振型这两个最直观的量开始。
十五、从理论公式走向真实结构测量
对于尺寸和材料已知的简单悬臂梁,理论公式可以给出较准确的固有频率与振型。
但真实工程结构通常具有以下特点:
●截面不均匀;
●材料由多种部件组成;
●边界条件难以确定;
●存在螺栓、焊缝、胶层和装配间隙;
●质量与刚度沿空间分布;
●弯曲、扭转和局部模态可能同时出现。
此时,理论公式主要用于理解规律和初步估算。
有限元分析能够处理更复杂的几何、材料和边界条件;实验模态测试则用于回答一个更直接的问题:
| 真实结构在真实安装状态下,究竟是怎样振动的?
一个较完整的结构动力学分析流程通常是:
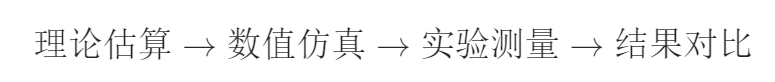
理论模型帮助我们理解基本规律,有限元模型帮助我们处理复杂结构,实验测量则用于验证结构的真实动态行为。
对于高阶振型而言,节点更多、空间变化更快。测点过少可能遗漏关键区域,接触式传感器还可能改变轻质结构本身的模态。
因此,高密度、全场和非接触振动测量并不是为了把简单问题复杂化,而是为了在真实结构上看清完整的空间振动形态。非接触式全场模态振型测量系统—易模态(EMODE)正式发布
结语
悬臂梁虽然简单,却包含了结构模态分析中最核心的内容:
●刚度与质量共同决定固有频率;
●边界条件决定特征方程;
●特征根决定各阶频率;
●振型描述结构的空间运动关系;
●高阶模态具有更多节点和更复杂的空间变化。
从一根长度为 150 mm 的金属梁开始,我们不依赖有限元软件,也可以通过理论公式计算出前四阶固有频率,进一步画出对应的振型。
无论后续研究的是机械零部件、机器人关节、航空航天结构、汽车部件,还是声学超材料,其模态分析的基本逻辑,都可以从这根简单的悬臂梁中找到。
梁长 L = 150 mm
梁宽 b = 20 mm
梁厚 h = 2 mm
弹性模量 E = 69 GPa
密度 rho = 2700 kg/m³
理论模型:Euler–Bernoulli 均匀等截面悬臂梁text


