机器人仿真对标测试:从Sim2Real Gap到虚实闭环落地
- 作者优秀
- 优秀教师/意见领袖/博士学历/特邀专家/独家讲师
- 平台推荐
- 内容稀缺

导读:仿真环境中抓取成功率高达98% 的灵巧手算法,部署到真实机械臂上,成功率骤降至60%。这近40个百分点的性能落差,即Sim2Real Gap,是机器人研发中最昂贵的“学费”。
7月19日20时,2026机器仿真技术交流月第五期直播,我们将系统性地拆解这一差距的成因,并分享一套从仿真对标测试到基于数字孪生的虚实闭环的工程化修正方法。详情见后文。
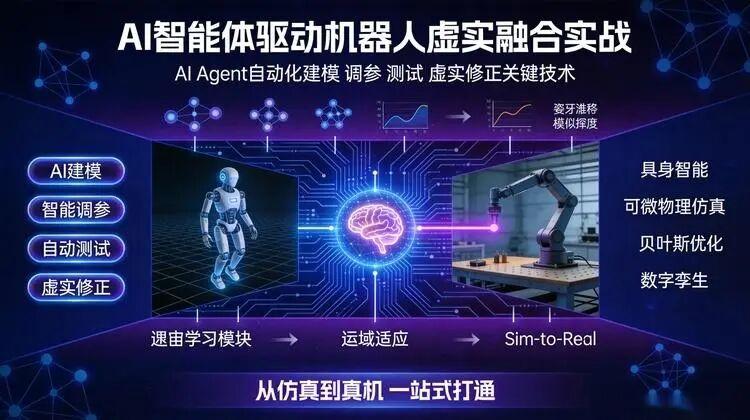
感兴趣的朋友还可在仿真秀官网搜索视频课程《AI智能体机器人虚实融合实战》可以免费学习。
一、为什么必须建立仿真对标测试体系?
在科研与工业实践中,仿真对标测试的价值体现在三个关键维度。
首先,它直接压缩了研发周期与试错成本。一项新算法的物理验证,若完全依赖实体机器人,从搭建环境、调试硬件到执行测试,一个完整迭代周期可能长达数周。而在仿真中,同样的验证流程可以压缩到数小时甚至数分钟,并支持大规模并行测试,将算法迭代效率提升1-2个数量级。
其次,它提供了可重复、可量化的验证基准。物理世界存在大量不可控变量,如地面摩擦力波动、传感器噪声、环境光照变化等,导致单次实验结果难以复现。仿真环境则能提供完全确定性的测试条件,确保算法性能的每一次变化都源于其自身改进,而非环境扰动。
最后,它有效规避了物理硬件的损耗与安全风险。机器人本体的意外碰撞、高动态动作下的机械冲击、电池过放等问题,不仅带来高昂的维修成本,更可能引发安全事故。在仿真中,我们可以安全地测试算法的边界与失效模式,例如让四足机器人从高处跌落,或在极限速度下进行急停避障,为实物部署积累关键的安全数据。
二、对标测试的四个典型应用范式
通过四个经典案例,可以清晰地看到对标测试如何贯穿机器人研发的全流程。
灵巧手操作(Dexterous Manipulation) 的测试核心在于接触动力学的逼真模拟。仿真不仅需要评估抓取成功率,更要关注抓取过程中的力控稳定性、物体滑动趋势以及多指协同的精度。一个典型的对标指标是,仿真中预测的指尖力与实物六维力传感器读数之间的均方根误差。
双足/四足行走与地形适应的测试,则聚焦于全身动力学与状态估计。仿真需在随机生成的不平整地形、斜坡、软质地面(如草地、沙地)上,验证步态控制器的稳定性和能耗效率。关键对标点包括足端触地冲击力、机身姿态角以及质心轨迹在虚实环境中的一致性。
移动机器人导航与避障的测试,挑战在于传感器仿真的保真度。激光雷达的点云噪声分布、相机的图像畸变与动态范围、IMU的零偏稳定性,都必须被高精度建模。测试不仅看机器人能否到达目标点,更要看其在复杂动态环境(如突然出现的行人、移动障碍物)中的避障轨迹与实物运行的吻合度。
无人机敏捷飞行与载荷作业的测试,对空气动力学与刚柔耦合仿真提出了极高要求。仿真需要复现旋翼产生的下洗流、风扰的影响,以及吊挂载荷摆动对机体稳定性的耦合作用。精准的对标能显著降低实物飞行测试中因控制延迟或模型失配导致的炸机风险。
三、系统性修正Sim2Real偏差
当仿真与实物结果出现偏差时,我们需要一套系统性的修正方法,而非盲目调参。偏差主要来源于建模误差(如未建模的摩擦力、空气阻尼)、感知差异(仿真传感器与真实传感器的噪声特性不同)和执行器动态(电机响应延迟、扭矩脉动)。
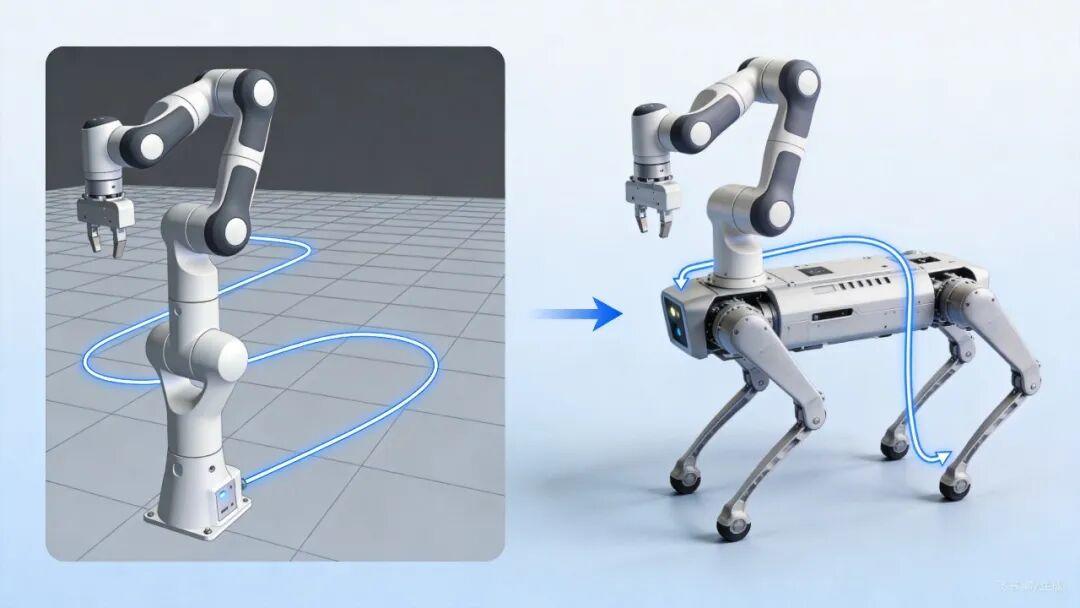
一种有效的思路是基于残差学习(Residual Learning)的修正。我们不试图构建一个完美无缺的仿真模型,而是训练一个神经网络来学习仿真预测与实物观测之间的残差。例如,在仿真中训练机械臂控制器,同时在实物上收集少量轨迹数据,训练一个“残差模型”来补偿仿真中缺失的动力学特性,从而将控制策略快速适配到真实世界。
更进一步,我们可以构建在线自适应与持续学习的框架。机器人部署后,持续收集运行数据,定期或触发式地更新仿真模型或残差模型。这要求算法具备增量学习能力,避免在新数据上学习时遗忘旧知识。
对于参数化的模型误差,基于滤波器的在线参数估计是经典且强大的工具。
扩展卡尔曼滤波(EKF) 适用于非线性系统的状态与参数联合估计,常用于机器人位姿估计和动力学参数在线辨识。
无迹卡尔曼滤波(UKF) 通过一组确定的采样点(Sigma点)来逼近状态分布,在处理强非线性时往往比EKF更稳定、精度更高。
粒子滤波 则采用蒙特卡罗方法,用一群粒子来表示概率分布,特别适用于非高斯、多模态的噪声环境,如复杂地形下的地面接触参数估计。
这些方法能够在线实时调整仿真模型的关键参数(如惯性矩、摩擦系数),使数字模型不断逼近物理实体的真实状态。
四、构建虚实闭环的数字孪生架构
修正偏差的终极形态,是构建一个双向数据流实时打通的数字孪生系统。
实物→仿真的方向实现状态同步。实物机器人的传感器数据(位姿、关节角、图像、力觉)被实时注入仿真环境,驱动其中的数字孪生体进行完全同步的运动,确保虚拟世界与物理世界在状态层面保持对齐。
仿真→实物的方向则用于策略安全验证与部署。新的控制算法或任务规划首先在同步后的数字孪生体上运行验证。这里的关键模式是影子模式:仿真中的新策略与实物当前运行的策略并行计算,但不直接输出控制指令干预实物,仅对比两者在相同状态下的决策差异,评估新策略的安全性与优越性。
为了给安全决策提供量化依据,可以引入保形预测。这是一种能提供统计置信度的预测方法。例如,在预测无人机下一步的安全飞行区域时,保形预测不仅能给出一个区域,还能给出该区域以95%的概率包含真实安全区域的统计保证。这为“是否切换至新策略”的决策提供了可解释的、带有置信度的安全边界。
从仿真验证到虚实闭环,是一条充满挑战但回报丰厚的工程化路径。如果你正在机器人算法开发、系统集成或测试验证的岗位上,面临Sim2Real迁移的困扰,欢迎来直播间深入交流。我们将结合具体案例与工程实践,详细解析上述方法论的落地细节。
五、机器人仿真对标测试公开课
7月19日20时,2026机器人仿真技术交流月第五期,我们邀请某985高校梁老师做《机器人仿真对标测试:仿真结果与实物试验偏差修正方法》公开课,欢迎大家在此报名和回看。
本次直播聚焦 "机器人仿真对标测试",从 "为什么做" → "看怎么做" → "如何修正" → "如何闭环" 四个层次,帮你建立一套完整的 "虚实对齐" 方法论。以下时具体安排
1、主讲嘉宾
梁老师 · 教授 · 某985高校
长期深耕机器人系统、仿真验证、智能控制方向,在 Sim2Real 迁移、机器人系统辨识等方向有持续研究成果与工业项目经验。他在仿真秀官网的代表作品《智能体驱动机器人虚实融合实战20讲:AI Agent自动化建模/调参/测试/虚实修正关键技术_GENESIS_通信_机器人-仿真秀视频课程》
第一部分:为什么要做机器人仿真对标测试
① 研发周期压缩与试错成本控制
② 算法/策略可重复、可量化的验证需求
③ 规避物理硬件损耗与安全风险
第二部分:机器人仿真对标测试案例赏析
① 灵巧手操作(Dexterous Manipulation)
② 双足/四足行走与地形适应
③ 移动机器人导航与避障
④ 无人机敏捷飞行与载荷作业
第三部分:仿真结果与实物试验偏差修正方法
① 偏差来源的系统性分析
② 基于残差学习的偏差修正
③ 在线自适应与持续学习
④ 基于 EKF / UKF / Particle Filter 的在线参数估计
第四部分:虚实闭环数字孪生架构
① 双向数据流:实物→仿真(状态同步)、仿真→实物(策略部署)
② 影子模式(Shadow Mode)运行与策略安全验证
③ 基于保形预测(Conformal Prediction)的安全保证