首页/文章/ 详情

新文推送——基于CGAN-LSTM的时变非平稳信道建模框架

3月前浏览472
     

北京交通大学

高移动性通信/智能交通电波传播研究组


文章概况


团队研究成果“A CGAN-LSTM-Based Framework for Time-Varying Non-Stationary Channel Modeling(基于CGAN-LSTM的时变非平稳信道建模框架)”近日发表于IEEE Transactions on Vehicular Technology (Early Access)。      


论文第一作者为团队2023级硕士生郭珂莹,其他作者为何睿斯、杨汨、张语昕、艾渤、张皓祥、韩佳慧、陈瑞凤。      


DOI:10.1109/TVT.2026.3696781
 
内容介绍

 
随着5G与6G无线通信技术的快速发展,应用场景已从传统的语音通信扩展到高速铁路、车联网(V2V)、无人机通信以及智能工厂等高动态环境。在这些场景中,无线信道往往呈现出显著的非平稳性——其统计特性会随着时间、空间和频率快速变化,传统的信道建模方法(如几何建模和随机建模)要么计算开销过大,要么难以准确模拟复杂的物理传播路径。近年来,基于深度学习的方法展现出强大的数据拟合能力,但现有工作大多聚焦于静态信道生成或短时快照预测,忽略了信道在长时间尺度上的动态演化与快照之间的时间相关性,导致生成的信道序列缺乏连续性和统计一致性。为了填补这一空白,本文提出了一种融合条件生成对抗网络(CGAN)与长短时记忆网络(LSTM)的混合深度学习框架,其核心目标并非精准预测未来的信道快照,而是生成能够从统计上复现实时信道非平稳时间演化特征的合成动态信道序列,为系统仿真、性能评估和数据集扩充提供高保真度的新范式。    


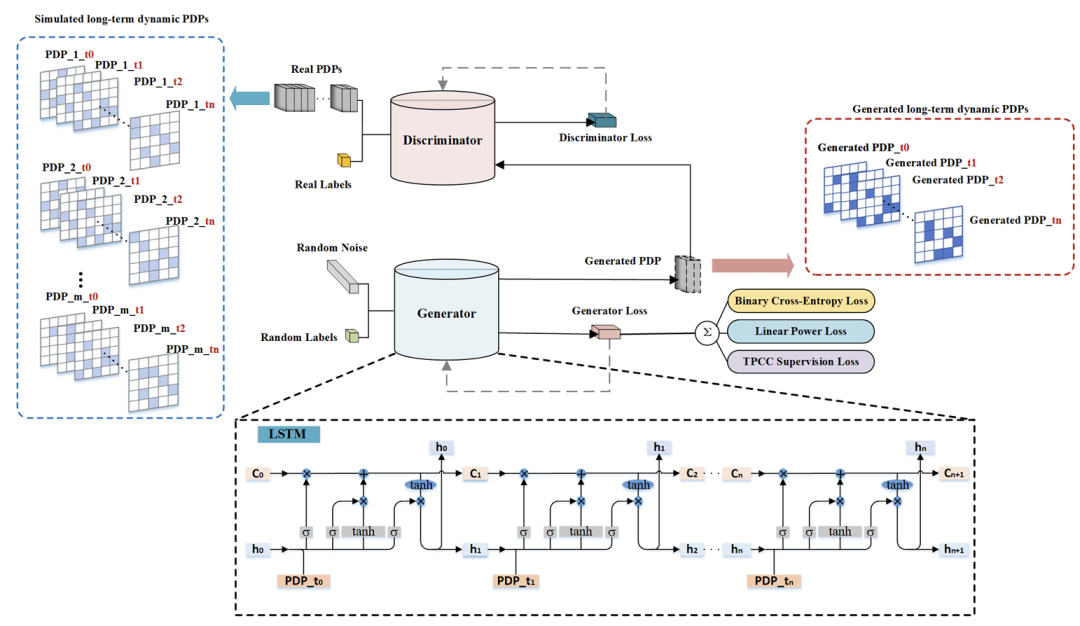
图1 CGAN-LSTM模型的整体网络结构图。      
在模型设计方面,本文构建了一个包含生成器、判别器和辅助监督模块的三组件架构。生成器以CGAN为基础,并嵌入了两层LSTM网络:LSTM的每个状态对应动态信道中的一个时间快照,从而学习连续快照之间的长期依赖关系,而CGAN则以强非平稳或弱非平稳标签为条件,确保生成的信道能够适配不同的非平稳程度。判别器在WGAN-GP框架下充当评论家(critic),输出Wasserstein得分而非传统的二分类概率,并采用谱归一化、Dropout、标签平滑和实例噪声等多种策略来稳定对抗训练、避免模式崩溃。最关键的是,为了真实再现信道的非平稳动态,论文引入了时间PDP相关系数(TPCC)监督损失。TPCC是一种衡量两个不同时刻功率时延谱(PDP)相似度的归一化系数,其值越高说明信道在宽平稳(WSS)区间内变化越缓慢,反之则非平稳性越强。通过强制生成序列的TPCC矩阵与真实序列保持一致,模型能够自动学习WSS区间的长短变化,避免生成非物理的突变或过度平滑。此外,还设计了线性功率保真损失来确保生成PDP的物理功率分布正确。最终生成器的总损失函数为这三项损失的加权和,分别赋予权重1.0、5.0和2.0。其中图1清晰展示了生成器中LSTM状态与时间快照的对应关系、判别器的设计以及TPCC约束模块的交互流程。    
实验部分基于射线追踪(RT)仿真平台生成V2V信道数据集,设计了稀疏和密集两种场景分别对应弱非平稳和强非平稳信道。稀疏场景中散射体较少,收发车辆以0.5 m/s低速同向行驶;密集场景中散射体增至60-80个,车速提高至1.5 m/s。两种场景各生成1800个信道实现,每个实现包含300个连续快照,PDP的维度为300×300(快照×延迟抽头)。模型采用80%序列训练、10%验证、10%测试,并使用了掩码预处理来滤除功率低于-150 dB的无效多径分量,然后将数据归一化至[-1,1]区间,其中掩码区域赋值为-1,以引导网络聚焦于有物理意义的多径能量分布。训练采用WGAN-GP和双时间尺度更新规则(TTUR),学习率分别为生成器1×10⁻⁴、判别器4×10⁻⁴,每更新5次判别器才更新1次生成器,总共训练200个epoch。    


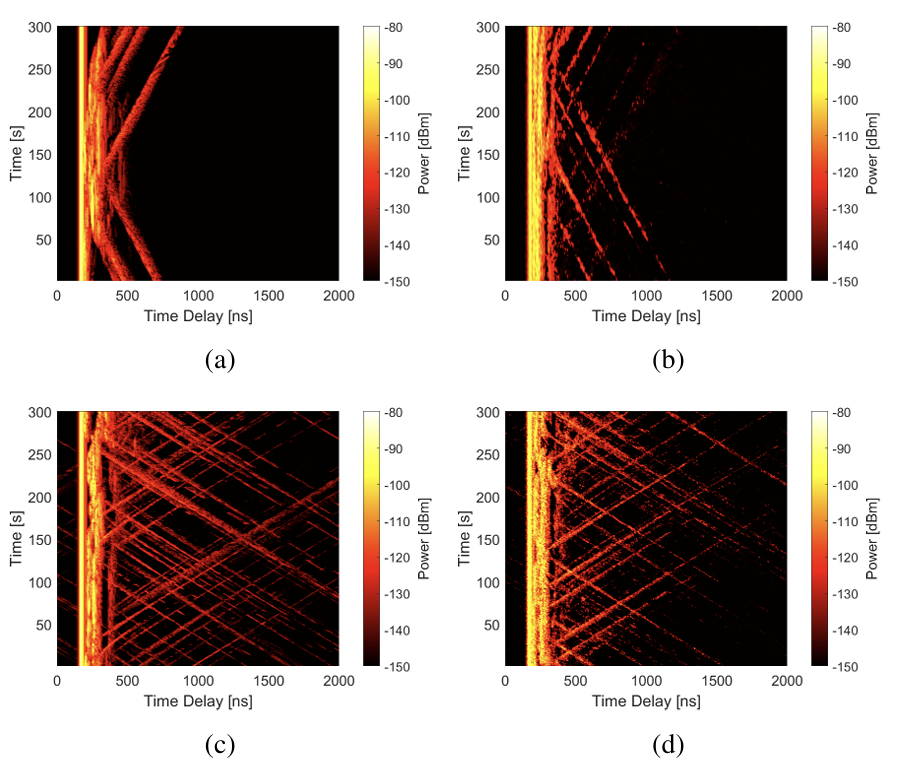
   图2  PDP对比。(a) RT仿真稀疏场景PDP。(b) 生成稀疏场景PDP。(c) RT仿真密集场景PDP。(d) 生成密集场景PDP。        
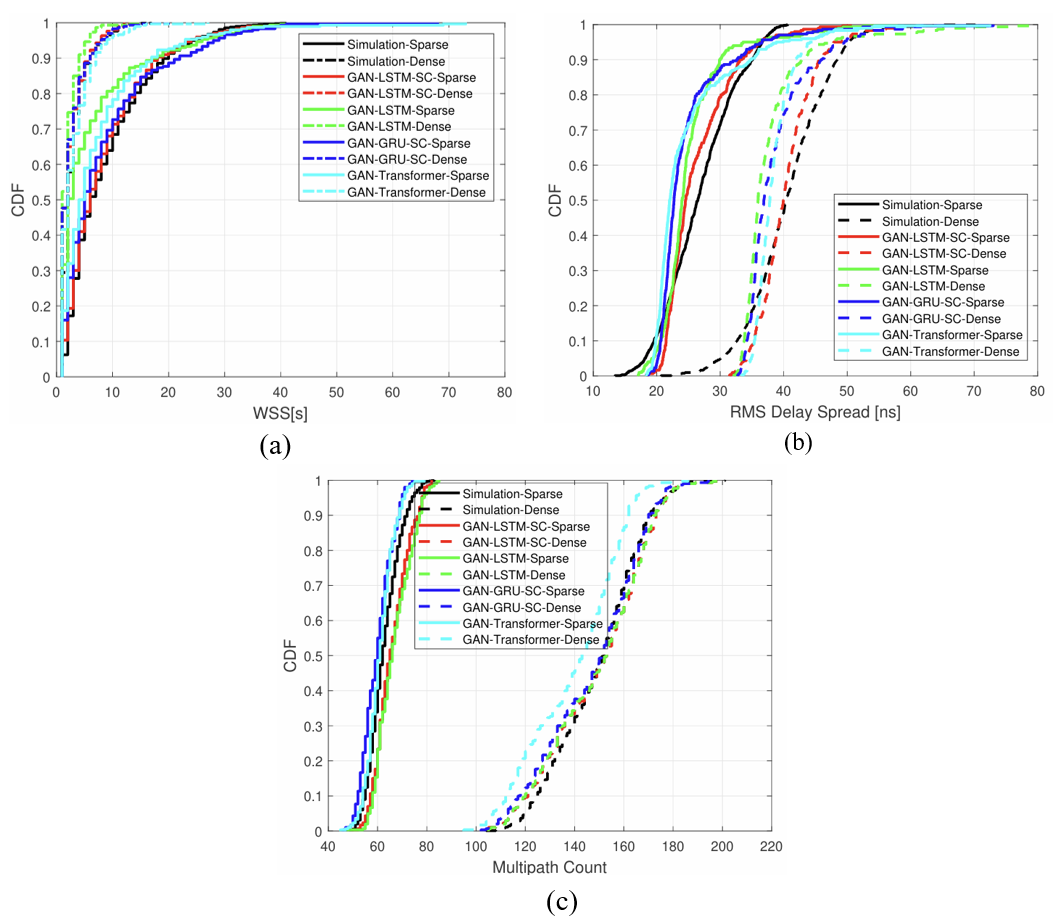
实验结果从多个维度验证了所提方法的有效性。首先,通过可视化PDP随时间的演化可以看出,在稀疏场景和密集场景中,本文方法生成的PDP序列与RT仿真结果高度相似,不仅主径和多径的功率分布一致,而且多径分量的出现、消失和强度变化等动态细节也被准确复现。其中图2展示了生成结果在时间-延迟上的功率分布与真实仿真几乎无法区分。进一步,论文对比了五种方法:本文提出的带平稳性约束的CGAN-LSTM(CGAN-LSTM-SC)、不带约束的CGAN-LSTM、将LSTM替换为GRU的CGAN-GRU-SC、以及采用Transformer骨干网络的CGAN-Transformer,并以RT仿真作为基准。评价指标包括大尺度参数(路径损耗和阴影衰落)和非平稳特性参数(WSS区间、均方根时延扩展RMSDS、多径计数)。结果显示,在稀疏和密集两种场景下,CGAN-LSTM-SC给出的路径损耗和阴影衰落都与RT仿真最为接近;而WSS区间的分布表明,稀疏场景中WSS区间较长,密集场景中WSS区间明显缩短,只有本文方法能够准确再现这种差异,而缺乏TPCC约束的模型则产生过短或过长的WSS区间。      


   图3  稀疏和密集场景中非平稳统计特征分布的比较。(a) WSS间隔。(b) RMS时延扩展。(c) 多径数量。      
图3包含三个子图分别展示WSS区间、RMSDS和多径计数的分布对比,可以明显看出CGAN-LSTM-SC生成分布与RT仿真高度重叠,而其他基线方法均存在不同程度的偏差。例如,无约束的CGAN-LSTM由于忽略了时间相关性,其WSS区间分布失真;CGAN-GRU-SC虽然有所改善但仍无法精细捕捉快照间的演化细节;CGAN-Transformer借助全局注意力能够保持较长的相关性,但在局部变化上出现过平滑,导致WSS区间的边界识别不够准确。      
     
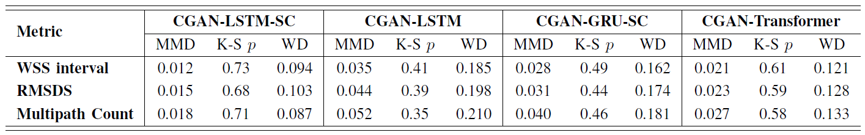
表1 仿真信道与生成信道分布的相似性度量。      
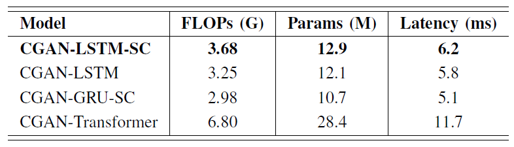
为了定量评估生成信道与仿真信道之间的统计相似性,论文采用了三种分布级指标:最大均值差异(MMD)、Kolmogorov Smirnov检验p值(K S p)和Wasserstein距离(WD)。分别对WSS区间、RMSDS和多径计数三个参数进行计算。表1列出了四种方法在三个非平稳参数上的MMD、K S p值和WD对比,结果显示,本文提出的CGAN-LSTM-SC在所有参数和所有指标上均取得最佳结果:例如对于WSS区间,MMD低至0.012,K S p值高达0.73,WD仅0.094;而最差的无约束CGAN-LSTM的对应值为0.035、0.41和0.185。这些量化指标充分证明了所提方法在复现非平稳信道统计特性方面的优越性。此外,论文还评估了模型的计算复杂度:CGAN-LSTM-SC的浮点运算次数为3.68 G,参数量12.9 M,在RTX 3090上单次推理延迟为6.2 ms。与无约束的CGAN-LSTM相比,所增加的计算开销很小,但却换来了统计精度的显著提升。相比之下,CGAN-Transformer虽然能捕捉长程依赖,但其FLOPs高达6.80 G,参数量28.4 M,延迟11.7 ms,在实际系统级仿真中效率较低。表2展示各模型的复杂度对比,表明本文方法在精度和效率之间取得了最佳平衡。      
     
表2 模型复杂度对比。      
最终结论指出,本文提出的CGAN-LSTM混合框架,通过引入时间平稳性约束和TPCC监督损失,成功解决了长期非平稳信道动态建模的难题。与现有方法不同,它不是去预测下一个快照的具体数值,而是从统计上复现真实信道的时间演化规律,包括WSS区间、RMSDS和多径计数的分布。实验证明,在V2V强弱非平稳场景下,生成的信道序列与RT仿真结果高度一致,且计算开销可控,具备工程应用潜力。      

(文章引用)


@ARTICLE{11535177,  author={Guo, Keying and He, Ruisi and Yang, Mi and Zhang, Yuxin and Ai, Bo and Zhang, Haoxiang and Han, Jiahui and Chen, Ruifeng},  journal={IEEE Transactions on Vehicular Technology},   title={A CGAN-LSTM-Based Framework for Time-Varying Non-Stationary Channel Modeling},   year={2026},  volume={},  number={},  pages={1-14},  keywords={Modeling;Long short term memory;Channel models;Generative adversarial networks;Generators;Simulation;Timing;Training;Labeling;Correlation;Dynamic channel modeling;non-stationary;wireless channels;CGAN;LSTM},  doi={10.1109/TVT.2026.3696781}}


或


K. Guo et al., "A CGAN-LSTM-Based Framework for Time-Varying Non-Stationary Channel Modeling," in IEEE Transactions on Vehicular Technology, doi: 10.1109/TVT.2026.3696781.      

来源:北交大智能交通电波传播研究团队
ACT系统仿真ANSA通信UM工厂无人机
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-06-29
最近编辑:3月前
北交大智能交通电波传播研究团队
博士 高移动性通信技术研究组
获赞 1粉丝 7文章 40课程 1
点赞
收藏
作者推荐
未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈