Isaac Sim 6.0.0 正式版(GA)更新总结

作者:张新红 出品:车路漫漫
根据 Isaac Sim 6.0.0 Release Notes,6.0.0 GA 是⼀次架构级⼤版本升级,核⼼⽅向是:experimental API 统⼀、Newton 物理引擎、合成数据⽣成(SDG)增强、传感器体系重构、ROS 2跨平台与性能优化。
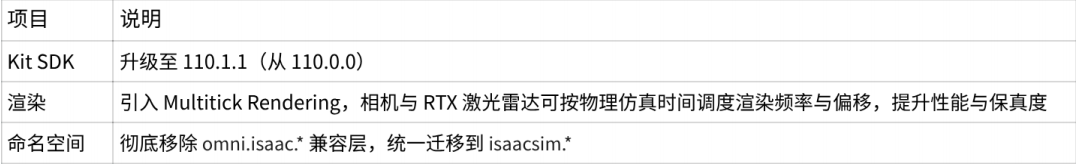
⼀、平台与基础架构
⼆、物理引擎:Newton(重⼤新特性)
1. 新增对Newton物理引擎的experimental ⽀持
2. C++ / Python Tensor API 与 PhysX 类似
3. isaacsim.core.experimental 提供引擎⽆关的物理数据接⼝
4. ROS 2 Bridge 同样⽀持 Newton,所有 OmniGraph 节点兼容 Newton 与 PhysX
5. URDF / MJCF 导⼊器 可为导⼊资产应⽤ Newton schema
6. 机器⼈策略⽰例可在 Newton 仿真器中运⾏ Newton 策略
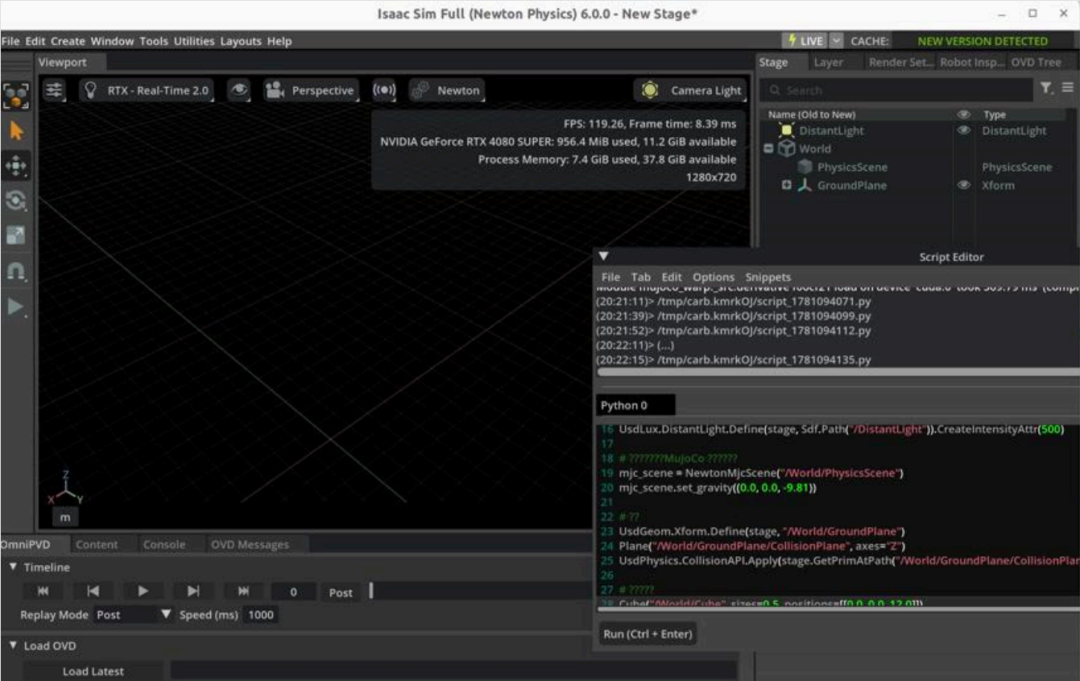
使⽤Newton 物理引擎演⽰⽰例:
import omni.kit.actions.core
import omni.timeline
import omni.usd
from isaacsim.core.experimental.objects import Cube, Plane
from isaacsim.core.simulation_manager import SimulationManager
from isaacsim.core.simulation_manager.impl.mjc_scene import NewtonMjcScene
from pxr import Sdf, UsdGeom, UsdLux, UsdPhysics
omni.usd.get_context().new_stage()
SimulationManager.switch_physics_engine("newton")
stage = omni.usd.get_context().get_stage()
# 光照
action_registry = omni.kit.actions.core.get_action_registry()
action_registry.get_action("omni.kit.viewport.menubar.lighting",
"set_lighting_mode_camera").execute()
UsdLux.DistantLight.Define(stage,
Sdf.Path("/DistantLight")).CreateIntensityAttr(500)
# 创建物理场景(MuJoCo 求解器配置)
mjc_scene = NewtonMjcScene("/World/PhysicsScene")
mjc_scene.set_gravity((0.0, 0.0, -9.81))
# 地⾯
UsdGeom.Xform.Define(stage, "/World/GroundPlane")
Plane("/World/GroundPlane/CollisionPlane", axes="Z")
UsdPhysics.CollisionAPI.Apply(stage.GetPrimAtPath("/World/GroundPlane/Collision
Plane"))
# 动态⽴⽅体
Cube("/World/Cube", sizes=0.5, positions=[[0.0, 0.0, 2.0]])
cube_prim = stage.GetPrimAtPath("/World/Cube")
UsdPhysics.CollisionAPI.Apply(cube_prim)
UsdPhysics.RigidBodyAPI.Apply(cube_prim)
# 开始仿真
timeline = omni.timeline.get_timeline_interface()
timeline.play()
三、合成数据⽣成(SDG)
感知数据⽣成(Replicator)
• 基于 Replicator Functional API 的端到端 SDG ⼯作流⽰例:编写、随机化、仿真、采集标注数据
动作与事件数据⽣成
• Actor 仿真与 SDG( isaacsim.replicator.agent.* ):
• ⾏为树(Behavior Tree)Actor 控制器• 碰撞触发器、Stop / Halt ⾏为
• ⾃定义 Writer、UI 中详细/精简配置序列化
• 物体仿真与 SDG( isaacsim.replicator.object.* ):新增空域检测
• 物理空间事件⽣成( isaacsim.replicator.incident.* ):标准化事故报告元数据
• AI ⾏为树⽣成( omni.ai.behavior_tree_gen.* ):⾃然语⾔场景描述 → ⾏为树 JSON
• Metropolis 流⽔线( omni.metropolis.pipeline ):Action / Event SDG 的统⼀配置与编排集成遥测,监控系统效率与⾏为趋势
遥操作 SDG(新增)
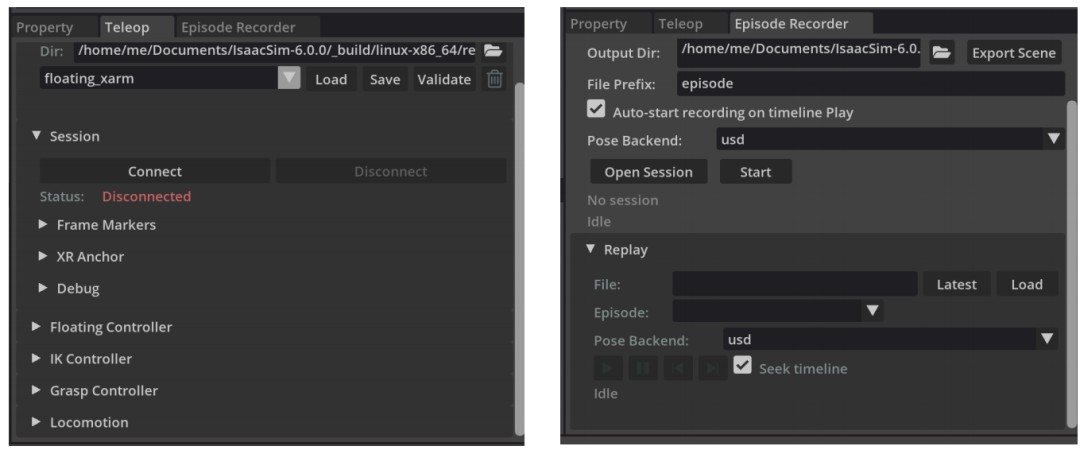
• isaacsim.replicator.teleop :基于开源 NVIDIA Isaac Teleop 框架,远程控制仿真机器
• isaacsim.replicator.episode_recorder :多回合 HDF5 录制与回放,⽀持离线回放与 SDG 流⽔线
四、机器⼈
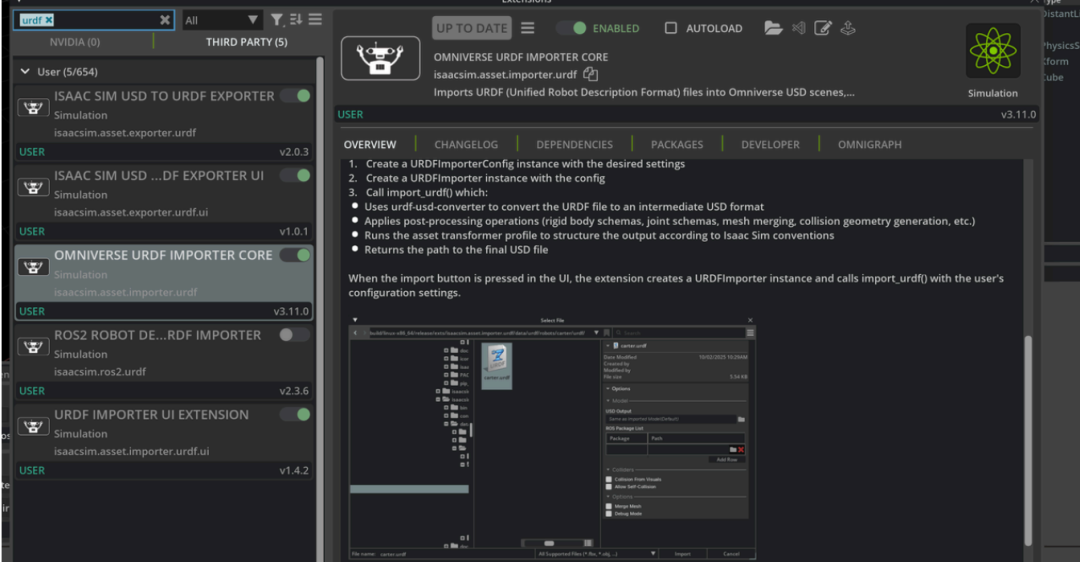
URDF / MJCF 导⼊器⽀持多物理引擎资产,新增机器⼈类型与底座类型选择
新增 MuJoCo Menagerie 机器⼈样本( Samples/Mujoco_Menageries )
运动⽣成:新增基于 PINK(Python Inverse Kinematics)的任务级微分逆运动学 ( isaacsim.robot_motion.pink )
五、传感器体系重构
整体迁移到isaacsim.sensors.experimental,旧扩展已弃⽤。
相机与深度传感器
新 API:isaacsim.sensors.experimental.rtx
结构光相机API(图案投影与时序控制)
扩展相机资产库(Luxonis、SICK 等)
相机前后处理管线改⽤ USD Schema 建模,替代 OmniGraph
弃⽤ isaacsim.sensors.camera
RTX ⾮视觉传感器
新 API: isaacsim.sensors.experimental.rtx
RTX 声学超声波传感器
RTX 激光雷达瞬时全扫描点云捕获
扩展激光雷达/雷达资产(Texas Instruments、SICK等)
弃用isaacsim.sensors.rtx
物理传感器
新 API: isaacsim.sensors.experimental.physics
新 Raycast 传感器(可配置射线起点、⽅向、时间偏移)
弃⽤ isaacsim.sensors.physics 与 isaacsim.sensors.physx
六、ROS 2
架构与模块化
Windows 完整⽀持:通过 Pixi + Isaac Sim ROS Workspaces 仓库
ROS 2 Bridge 迁移到experimental 核⼼与传感器 API
URDFImportFromROS2Node 弃⽤,改⽤ RobotDefinitionReader + URDFImporter
Publish TF / Odometry 改为消费 IsaacComputeTransformTree 预计算变换
新功能
OgnROS2RtxRadarHelper :将 RTX 雷达发布为 PointCloud2
Tensor 节点⽀持任意已注册物理引擎(含 Newton)
仿真控制服务: GetEntityBounds 、 SpawnEntities 、 GetSpawnables
测试辅助: wait_for_publishers_on_topic 、 wait_for_subscribers_on_topic
性能优化
降低命名空间⽣成与 isaac:nameOverride 解析开销 关节状态发布、变换树发布等节点路径优化 点云元数据按 output* 标志⻔控,避免消息膨胀
ROS Workspaces 仓库
开放外部贡献 Pixi 管理的 Jazzy ⼯作空间,Windows 依赖通过 Pixi + RoboStack Windows Launch ⽂件⽀持 新增 isaacsim_clearpath_nav2 (Clearpath + Nav2) isaacsim 包重命名为 isaacsim_bringup ,部分包从 ament_cmake 迁⾄ament_python
七、Docker 与 livestreaming
Docker
Docker Compose ⼀键部署 Isaac Sim + WebRTC ⽹⻚查看器
单机多实例并⾏运⾏。在同⼀台物理机器上,同时跑多个独⽴的 Isaac Sim 容器,每个容器是⼀个完整仿真实例,互不⼲扰。
完整⽀持 DGX Spark 容器
⽀持 Hub Workstation Cache 容器
6.0 之前 vs 之后
之前:通常⼀台机器只跑⼀个 Isaac Sim 容器,多开容易端⼝冲突、GPU 争抢、缓存⽬录互相覆盖。
6.0:官⽅⽤ Docker Compose ⽀持规范的多实例部署,并为每个实例分配独⽴资源。
直播流
WebRTC ⽹⻚直播(Docker Compose 访问)
可通过环境变量配置信令端⼝与流端⼝
isaacsim.streaming.rtsp :RTSP 直播(Replicator Writer + omni.kit.livestream.rtsp )
DGX Spark 完整直播⽀持
⼋、SimReady 内容
内容浏览器依赖 omni.simready.content.browser ,包含 /Isaac/SimReady ⽬录
SimReady 资产搜索:⽂件索引、AI 搜索、WSCache,⽀持名称、⾃然语⾔、Profile、特性、标签过滤
新增 FANUC、Comau 机器⼈资产(FANUC 84+ 型号,多数含多物理引擎版本)
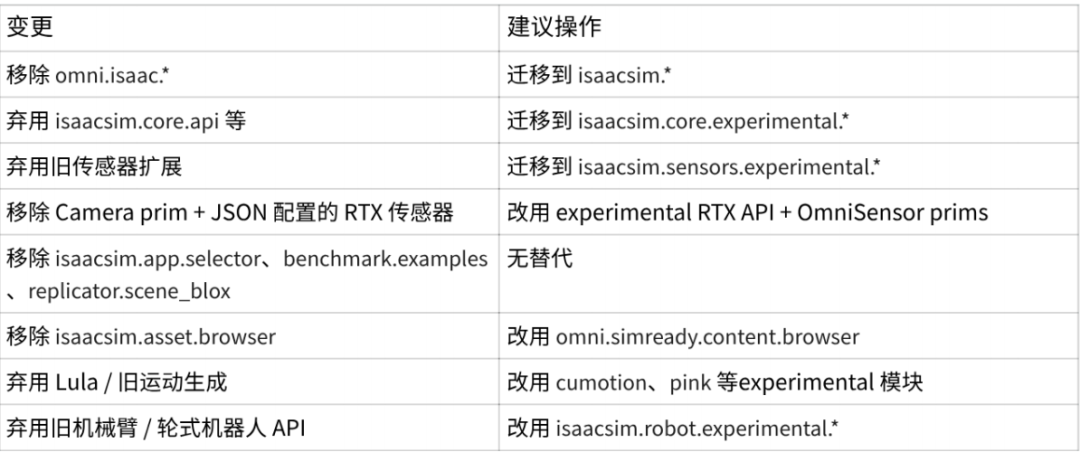
九、重⼤变更(迁移关注)
⼗、总结
Isaac Sim 6.0.0 是⼀次以 experimental 统⼀ API + Newton 物理引擎 + SDG 全链路增强 为主的⼤版本:传感器、核⼼、机器⼈、运动⽣成全⾯转向 experimental 模块;合成数据覆盖感知、Actor、遥操作与 AI ⾏为树;ROS 2 在 Windows 上可⽤且性能更好;Docker / WebRTC / RTSP 让部署与远程查看更成熟;SimReady 资产库与搜索能⼒显著增强。
备注:Isaac Sim终于发布6.0.0正式版,不再是不停的迭代dev版本了。但这个更新文档写的也太流水账了,全文都是列表或表格,枯燥文字一大堆,无图无真相,功能和UI的对应完全没有,功能示例藏的极其深、或者干脆没有。老黄要不看看Carla文档怎么写的,学习学习。
以上,本文完。
历史相关: