NFX|焊接/点焊单元(Weld Element)原理
坐标系定义
杆形式焊接单元:通过指定单元坐标系(ECS)Y 轴方向确定坐标系,该方向直接决定单元的剪切 / 扭转刚度方向。 衬套形式焊接单元:可直接将弹簧刚度的作用方向指定为单元坐标系,用于定义各向柔性特性。 主节点的两种确定方式
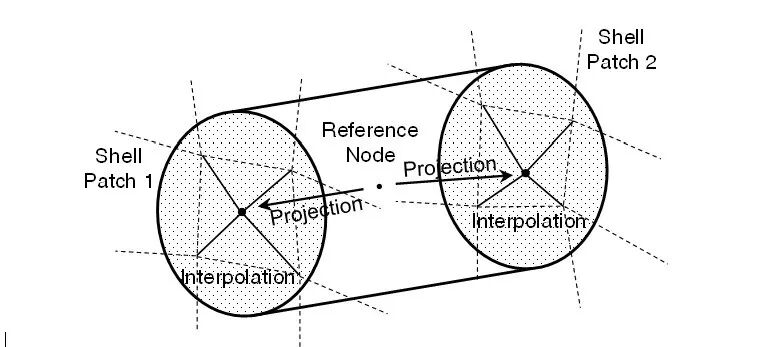
主节点是插值单元的控制节点,决定焊接单元的力学传递路径,主要通过两种方式确定:
显式指定壳单元方式:直接为焊接单元两端指定待连接的壳单元,这些壳单元的节点即为焊接单元的主节点,直接约束单元两端的力学行为。
面片投影方式:以参考节点为基准,向两侧壳单元面片做投影,找到投影点及搜索范围内的相邻壳单元节点,作为主节点,自动生成插值关系,适配复杂曲面场景。
杆形式焊接单元的截面为圆形,本质属于一维单元;衬套形式则为柔性连接单元,可定义多方向刚度。 单元两端的插值单元用于将壳单元面片的节点与焊接单元的主节点关联,实现位移、力的均匀传递,节点数量会随面片选取方式变化,不固定
| 应力 | ||
| 应变 | ||
| 力 / 力矩 | ||
| 其他 | ||
最广泛用于汽车、船舶、航空航天、装备等薄壁结构仿真,如:汽车车身:白车身点焊连接、车门 / 底盘焊点强度分析;船舶 / 集装箱:板材拼接焊缝的疲劳与强度校核;家电 / 设备:钣金件之间的焊接连接仿真
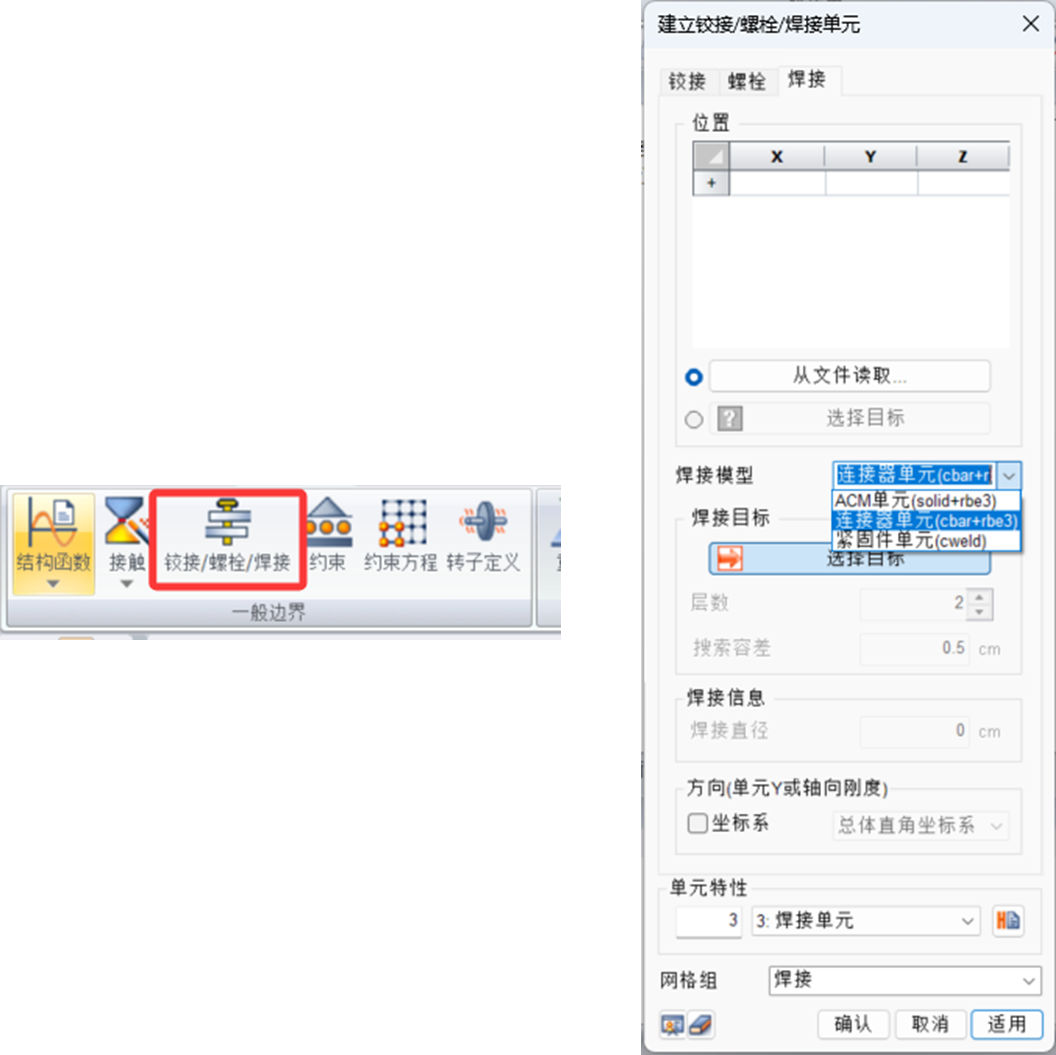
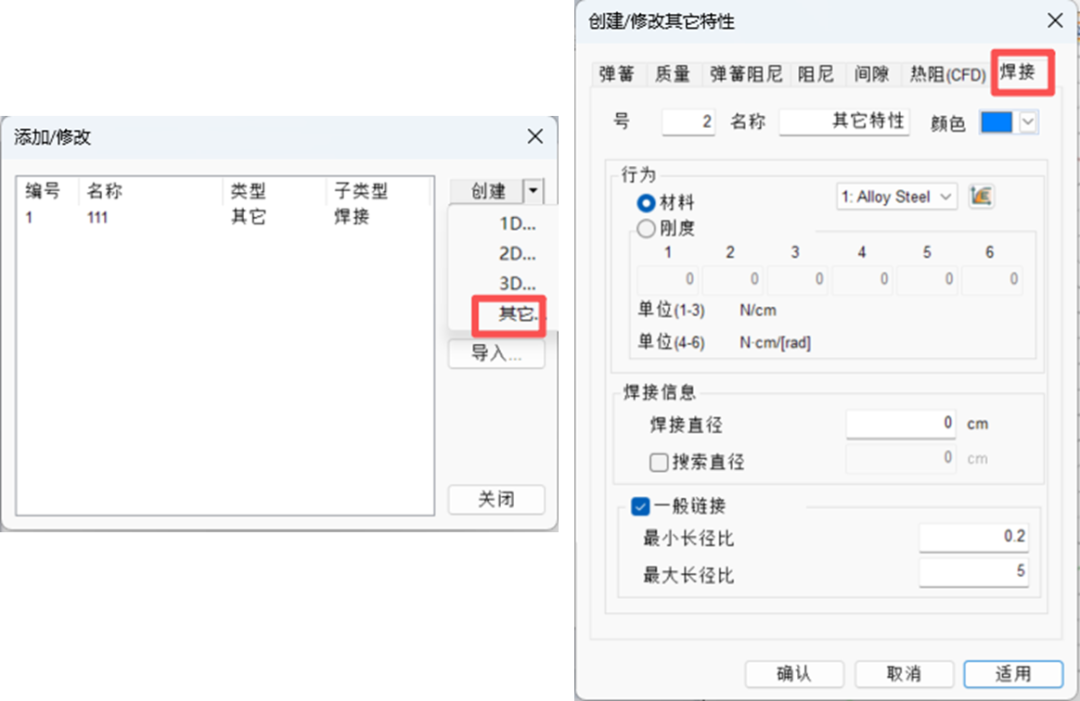
midas NFX 提供三种焊接模型
ACM单元(solid+reb3)、连接器单元(cbar+rbe3)、紧固件单元(cweld)
ACM单元:
焊核:使用一个独立的六面体实体单元来代表真实的焊核。实体单元的尺寸、厚度和材料属性可以根据实际焊接工艺进行定义。
插值连接:实体单元的顶面和底面节点,会通插值单元RBE3以“蜘蛛网”的形式连接到上下两层钣金的节点上。
作用域:与 RBE3 单元相连的上下层钣金的壳单元集 合被称为作用域。质量和刚度会通过 RBE3 均匀分布到这个区域内。
连接器单元 CBAR+RBE3
是一种极其经典且被广泛推崇的连接建模技术,主要用于模拟螺栓(Bolt)、铆钉(Rivet)、销轴(Pin)等紧固件。CBAR是一根1D的梁单元,用于模拟紧固件的杆部, RBE3是插值单元,以“蜘蛛网”的形式连接到上下两层板的节点上。
紧固件单元 cweld:
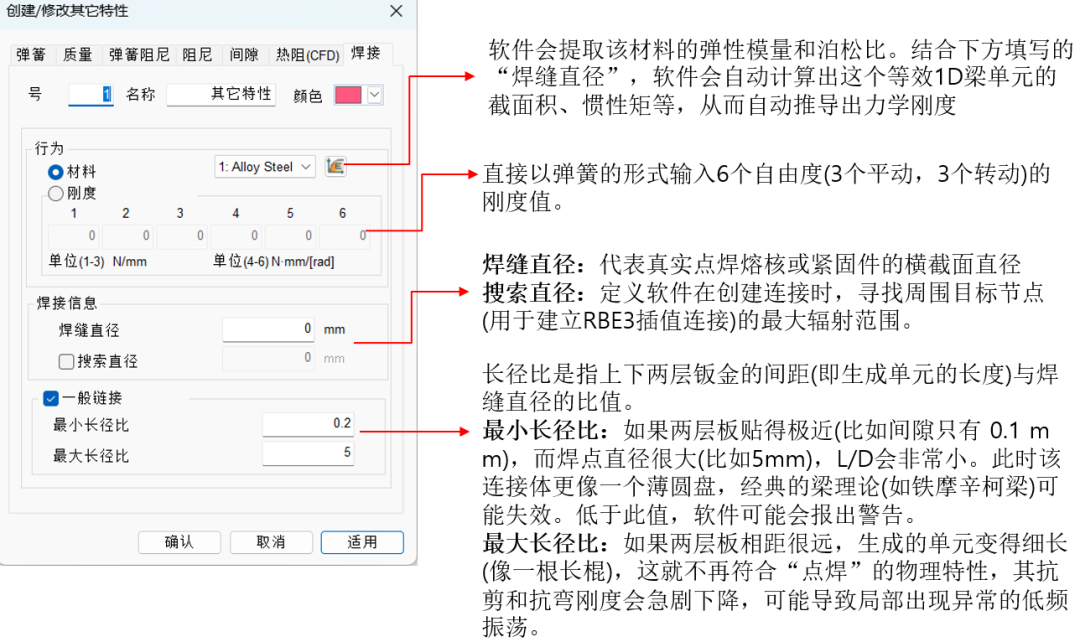
海量电阻点焊(汽车白车身)。在汽车行业,一个白车身动辄有4000-6000个焊点。CWELD建模极其高效(只需提供点坐标和连接的部件),且计算开销非常小。它专为模拟两块板重叠面的熔核而生。
在网格上它看起来只有一根线,但其求解器内部包含了一套复杂的由Timoshenko梁理论推导而来的专用剪切和弯曲刚度矩阵。
CWELD 实现了真正的网格独立。它不需要死死盯住节点,而是将焊点投影到上下两块板的壳单元表面上。求解器会在后台使用形函数将焊点力等效分配到穿透的壳单元节点上。因此,无论网格是密是疏,CWELD 都能保持极高的稳定性和连接成功率。
通常与焊接板材的厚度t相关
对于较薄的板材(取较薄板的厚度),焊接直径d=5√t
实体单元的边长大约等于d×√π⁄2