在Abaqus中模拟不稳定起吊过程
本文将展示如何使用Abaqus/Explicit模拟不稳定的动态起吊过程。
1.概述
在钢铁制造等重工业领域,常常需要将大型结构件从工厂地面吊起,以便在制造工序之间转移或为运往客户做准备。此类起吊通常采用一系列捆绑在结构件上的吊带和链条,这些链条最终连接到起重机,并从单一点进行提升。
理想情况下,吊带应布置在结构件重心(CoG)上方,以实现静定且稳定的起吊方式。这样可以避免吊起结构发生摆动,从而防止对周围环境造成损坏、危及附近人员安全,或产生不稳定运动导致起吊装置承受冲击载荷。
在这些场景中,起吊力和重力接近静力平衡状态,构件不会产生显著的相对位移。此时可采用准静态有限元分析(FEA),并使用弱弹簧来控制微小的力不平衡。该分析可输出起吊过程中的详细力流,校核吊钩或链条等子构件的最大载荷,以及受吊点位置影响的被吊构件的应力分布。
然而,由于被吊构件的形状、起吊机构的可用布置位置或周围空间限制,有时无法将起重机的吊点置于重心正上方。在这种情况下,起吊过程中的动态不平衡成为不可忽视的过程因素。因此,在实际起吊前准确预测结构件的运动至关重要。
本文介绍如何使用Abaqus/Explicit求解器,结合多点约束(MPCs)和连接器单元(Connector elements),在有限元模型中模拟固有的不稳定起吊场景。
本文所采用的不稳定起吊场景示意图如图1所示:
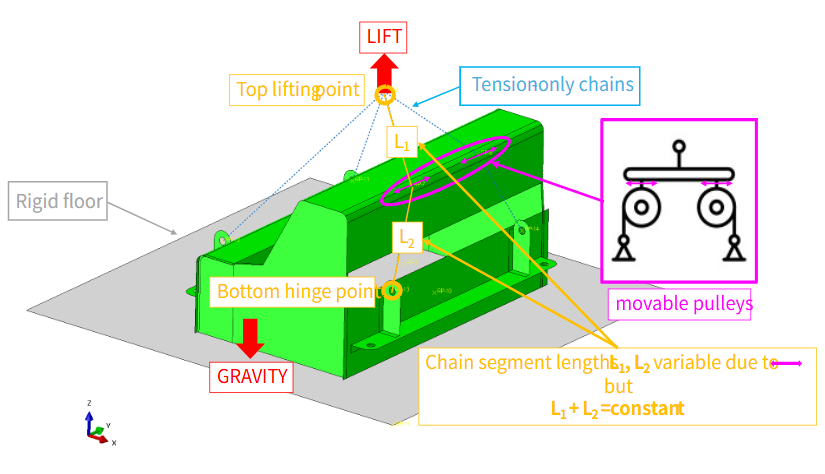
图1 - 不稳定起吊有限元模型设置
在本例中,由于空间限制,吊点无法布置在重心上方,因此起吊过程本质上是不稳定的。起吊力将产生较大的倾覆力矩以维持动态平衡。
由于这种倾斜,缠绕在构件后部的链条位置会在起吊过程中发生变化。如图所示,滑轮可沿与其相连的导轨自由移动,而该导轨则固定在被吊构件上。这种滑轮运动使得链条上端吊点与下端吊点之间的夹角动态变化,同时保持链条总长度不变。
不平衡的另一个后果是,构件在起吊过程中的旋转会导致其与地面发生碰撞。模拟中通过非线性接触定义了一个代表地面的刚性表面,以评估碰撞引起的应力分布及构件可能的损伤。
这种场景无法用传统的准静态方法模拟(该方法假设动态不平衡可忽略)。此时,由重心偏移和可移动滑轮引起的动态不平衡不可避免,必须使用Abaqus/Explicit准确计算运动和加速度来加以表征。
解决方案
在上述示例中,每段链条采用轴向(AXIAL)和滑环(SLIPRING)连接器单元的组合,在装配体各附着点之间进行建模。滑轮的运动则通过MPC约束沿构件边缘实现。
这些功能对求解的重要性说明如下:
AXIAL连接器
基本的仅受拉链条采用AXIAL连接器进行模拟。
该类型连接器在两个节点之间建立连接,其相对位移沿连接两点的直线方向(如图2所示)。它可关联轴向刚度,但不具备任何弯曲刚度。
此连接器变体常用于模拟链条或轴向弹簧等离散物理连接。
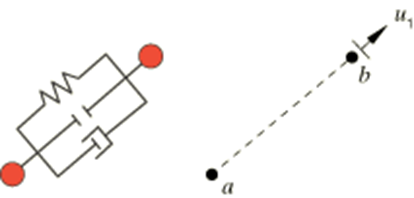
图2 AXIAL连接器示意图
SLIPRING连接器
连接到可移动滑轮的链条采用SLIPRING连接器进行模拟。
该连接器类型用于在两个节点之间建立连接,以模拟带传动系统中的材料流动和拉伸。SLIPRING连接器在其节点处具有额外的材料流动自由度(DOF),如图3中的ψ所示。
ψ参数可由用户通过连接器单元的DOF 10作为边界条件施加于相应节点。
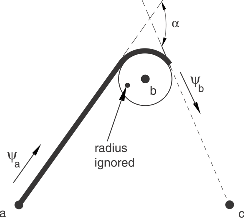
图3 SLIPRING连接器示意图
SLIPRING还包含两个外部参考点RP7和RP8,这些参考点也用于滑轮的定义(如图4详细所示)。通过RP7的连接器定义与RP8类似。
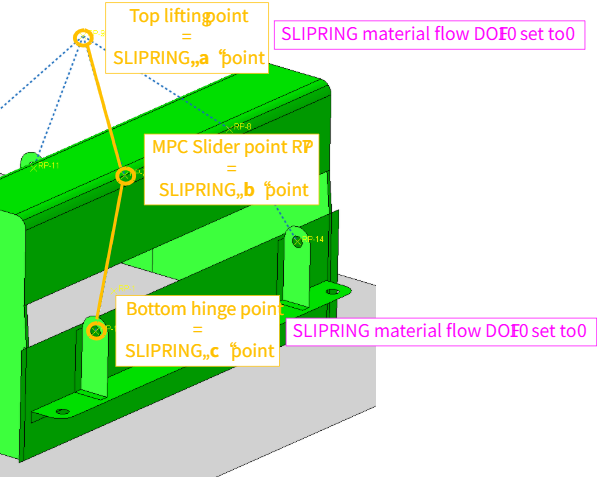
图4 SLIPRING连接器设置
可移动滑轮沿导轨的运动采用SLIDER类型的MPC进行模拟。
创建了两个外部节点(Abaqus/CAE中的“参考点”)RP7和RP8来代表滑轮的附着点(如图5所示),这两个节点此前已用于SLIPRING的“b点”定义。该设置确保外部节点RP7和RP8始终位于被吊构件上SLIDER_END1和SLIDER_END2节点之间的直线上。
由于Abaqus/CAE目前尚未原生支持SLIDER定义,因此需通过关键词编辑器手动添加关键词,如下所示:
*MPC
SLIDER,RP7,SLIDER_END1,SLIDER_END2
SLIDER,RP8,SLIDER_END1,SLIDER_END2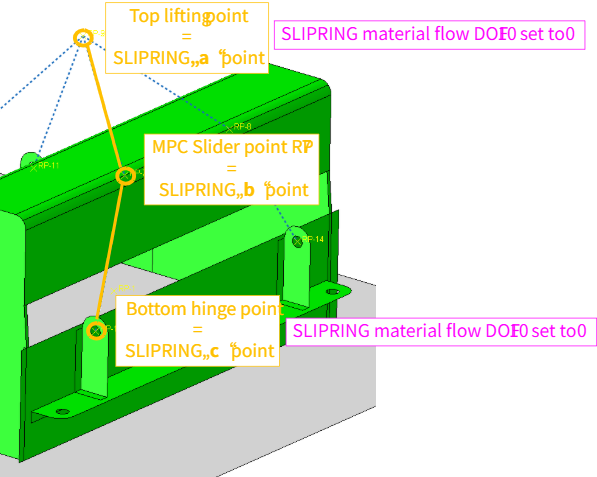
图5 可移动滑轮的SLIDER MPC
工作流程总结
MPC SLIDER确保滑轮可沿导轨自由移动,从而形成可变的夹角;而SLIPRING连接器单元及其外端边界条件则保证两段链条的总长度保持恒定。
通过这些功能真实再现链条的行为后,即可执行Abaqus/Explicit分析来模拟不稳定的起吊场景。
两个滑轮的最终位置将根据动态平衡确定,同时考虑倾斜运动以及后续与地面的碰撞。
结果
最终结果的动画如图6所示:
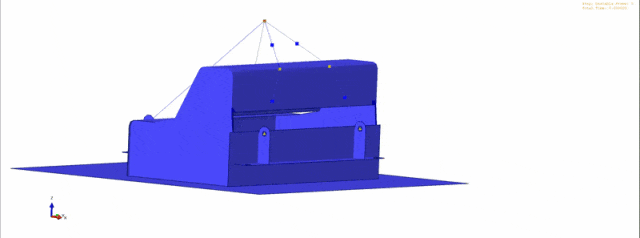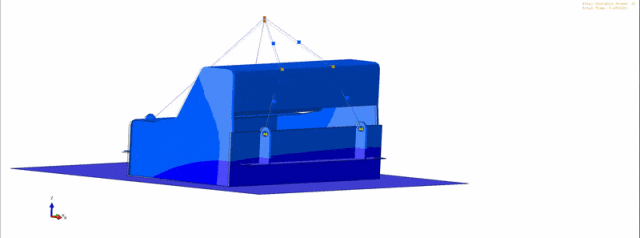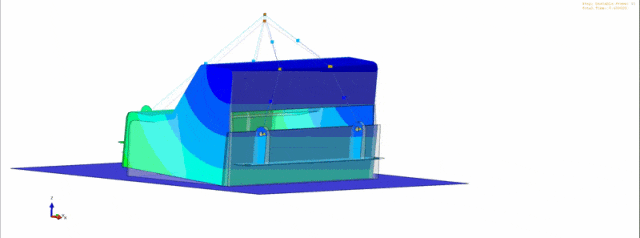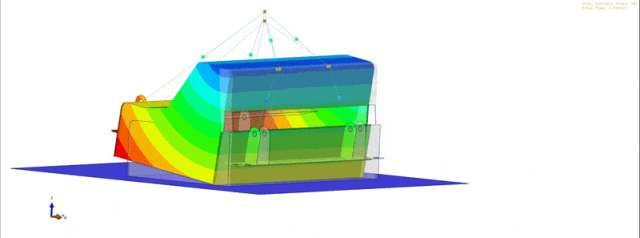
图6 Abaqus/Explicit位移动画
该工作流程使用户能够准确预测被吊构件的精确运动轨迹,以及链条、滑轮和铰链上的所有动态载荷,从而判断其是否在允许限度之内。