减震器开发的基础
【0】前序
・我们对于Suspension,要求它具有操稳安定性・乘坐舒适性・NVH等性能,但这些性能很难兼顾
具体来说,为了取得操稳,簧下部分(Tire,Wheel)需要对路面的变化做到迅速的响应,并且充分的确保其接地性,而且为了要控制车身姿势的变化,需要其阻力性能要足够大。
・另一方面,对于乘坐舒适性・NVH来说,我们希望来自路面的振动(位移)能够尽量少的传递至车身上,所以阻尼越小越好。
为了能够调解两种性能间的矛盾,我们对一般现在常用的Oil Damper进行了如右图所示的非线性阻尼特性的设计。
・对NVH性能来说,希望阻尼小(特别是低速活塞运动的区域)
【NVH的认识与Action事项】
(1)减震器的阻尼特性是操稳必须决定的一个内容。
不仅仅是减震器单体,还要考虑很多操稳相关的参数。
(2)从NVH性能来看,需要阻尼越低越好。
但是在设定目标数値使,不仅仅是考虑单体、需要考虑减震器整体(安装Bush、本体、Rod)
(3)针对于操稳设定的式样我们需要做的工作
确认减震器的构造、特性。 确认其特性是否存在异常。
【具体的内容】
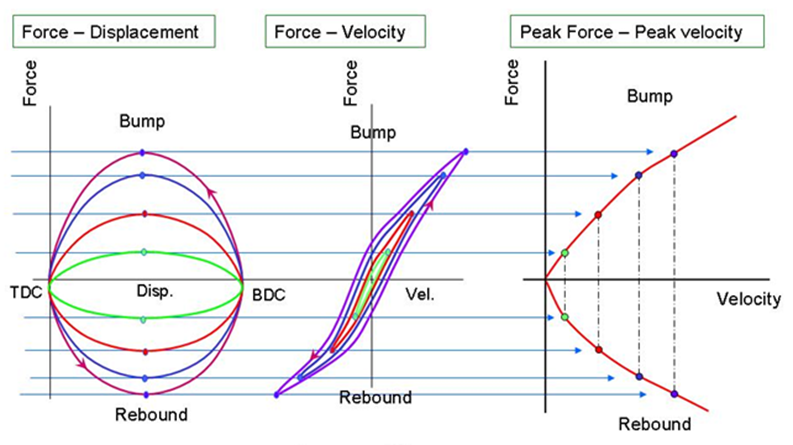
・一般提供的数据(最右图)都是加工数据,我们一定要确认左边的这两个数据。
・特别是中间的数据,十分重要。
1 阻尼的测定法与阻尼数据的确认方法
【1】阻尼试验仪
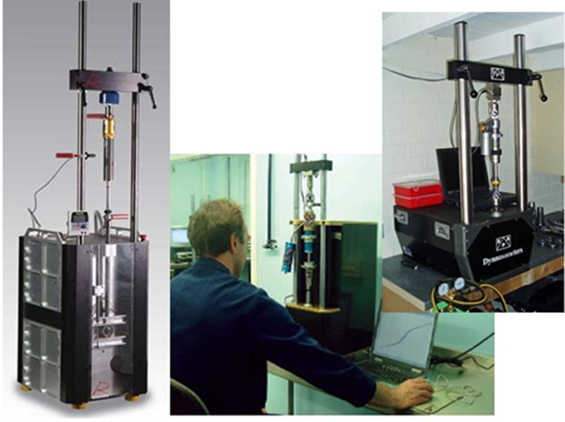
・阻尼试验仪:用马达旋转曲轴让其变换成直线运动形成sin波,按押或者拉拔Damper进行力的测定。
【参考图片】下侧有马达与曲轴,上面带有测定力的Load Cell。
改变马达的转速来改变上下运动的速度(活塞速度)。
・曲轴式的话,改变Stroke比较麻烦。所以也有另外几款可以自由改变Stroke与速度的使用油压Cylinder的油压式以及电磁式的试验仪。
这些形式的仪器不仅仅可以形成sin波,还可以用自由的波形激振Damper,所以可以使用路试中测量的DamperStroke来做台架实验从而模拟出实际路面的效果。但是,油压、电磁式的话需要控制actuator,所以可能无法形成清晰的sin波。这点需要注意。
・特别是Bump与Rebound的阻尼如果相差很大的话,押与拉的速度会不一样,可能造成运动的不连贯。所以如果没有特殊目的的话,一般来说推荐用曲轴式的就可以了。・JASO(日本汽车技术协会规格)中的Stroke定为+/-25mm。
【2】阻尼的计算测定
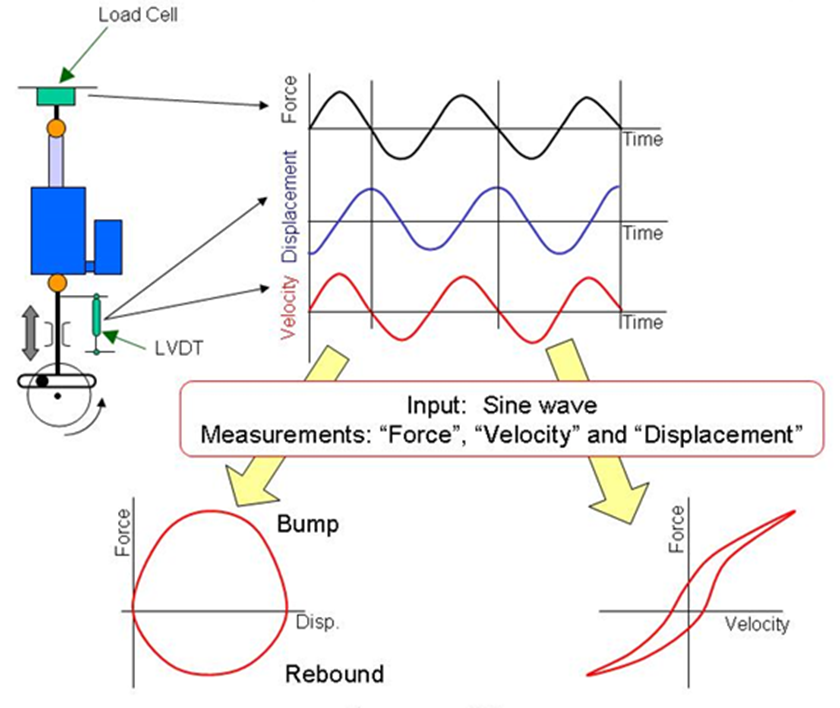
・测定阻尼时的力的输入为sin波,振幅为JASO规定的+/-25mm。迅速转动马达,此时的Damper的激振速度(m/sec)的峰用(2π)x(R)x(n)表示。
R:上记的单侧振幅(m)、n为转数(cycle/sec)
・计算测定速度、位移、力。
测定位移可以知道阻尼的过渡特性。
・测定活塞速度如下。
(JASO)
0.05、0.1、0.3、0.6、1.0m/s
・测定结束后,每个速度下的数据都处理
成2个如右所示的XY图。
⇒力-位移图(鸡蛋型)
力-速度图(鼻涕虫型)
【3】阻尼的测定----阻尼特性图
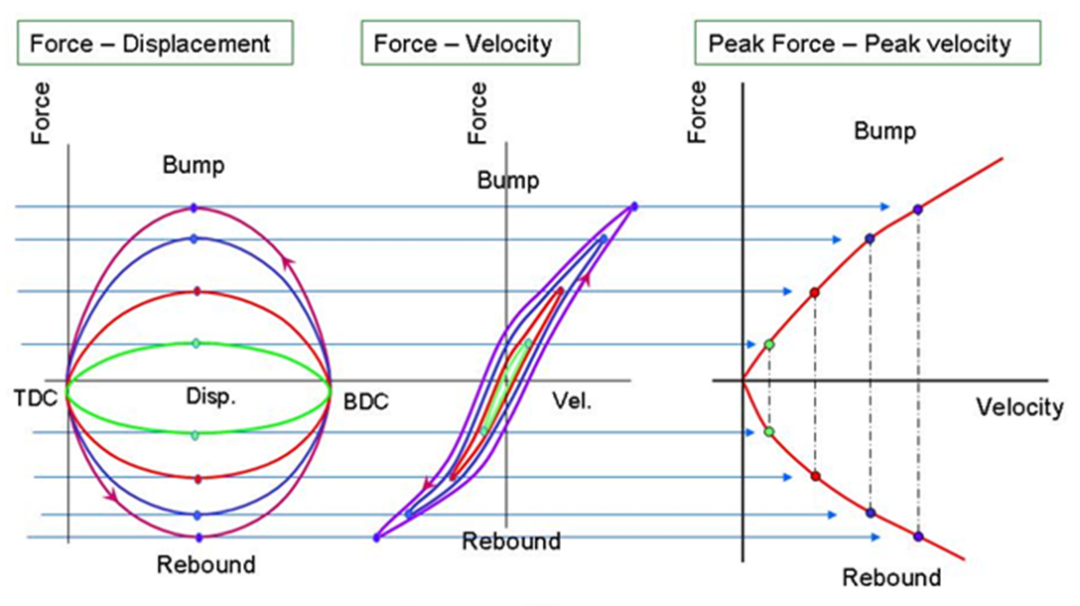
・用「力~速度」(同一速度下有2个值)数据,制作「阻尼~速度」Graph时,
Graph的起点与终点因为只有1个,这时使用峰值。
折回Rebound侧作成图。⇒英语称作:Peak force - Peak velocity plot。・表现阻尼时,就用这个阻尼特性图,添加力-位移特性图(鸡蛋图)作为辅助。・鸡蛋图:可以看出摩擦力的状况以及阻尼顺畅程度。
形状如果是漂亮的鸡蛋形状的话,表示阻尼特性越顺畅。
【4】阻尼图的审视方法
1、「力-位移Graph」(鸡蛋形Graph)・鸡蛋的形状受到阻尼特性的影响。如果阻尼特性是线性的,对于速度是直线的特性的话,那么鸡蛋的形状是圆的。如果在低速下突然立起来,然后呈平坦状这样的特性的话,鸡蛋就会是四角形的。从鸡蛋的形状大概能了解阻尼特性。・首先看鸡蛋的形状是否明显。
Cavitation,或者阻尼的延迟大的话,形状就会变成像梨的形状。需要关注的是位移在上死点,下死点附近(右端、左端附近)这一块。
需要确认Bump⇒Rebound、Rebound⇒Bump切换时,有没有形成段差,或者是有没有形成Spike,阻尼切换的顺不顺畅等这些关键点。
・另外也需要确认
・另外也需要确认
①鸡蛋形状有无弯曲
②左右是否对称
③上死点・下死点的阻尼是否为零
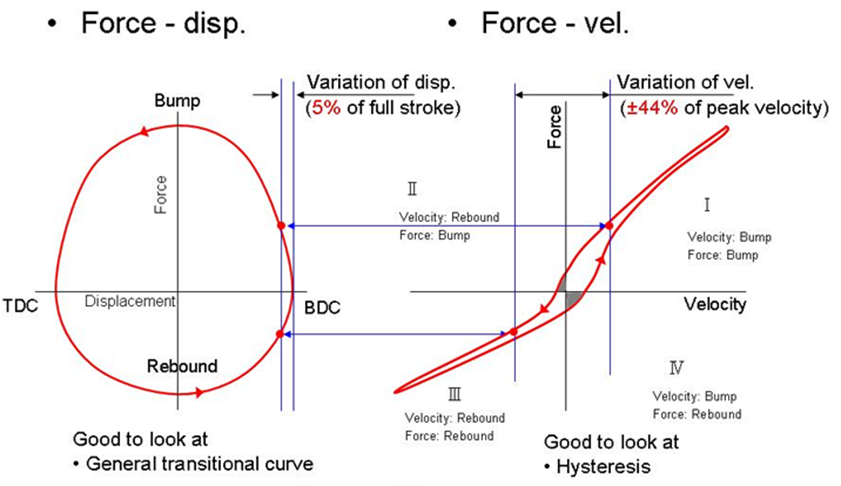
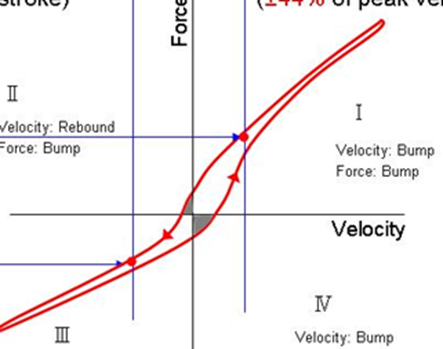
2、「力-速度Graph」(鼻涕虫Gragh)・这个图主要是评价滞后现象的大小(评价鼻涕虫的粗细)鼻涕虫的形状与阻尼的滞后性是呈比例关系的,所以鼻涕虫的形状越细越好。・「为什么滞后现象小会好呢?」最大的理由是因为会引起阻尼的逆转。
看右图的左上与右下的象限。右下部分:速度还是Bump阶段,所以阻尼还未转变,
是在Zero以下,Rebound的阻尼,也就是说Damper已经开始收缩时了,但是Damper还是Rebound的阻尼。这是因为产生了在Damper在收缩时,使其更收缩的力,
Rebound力是一个抵抗低,是一个使收缩的力。⇒此图的状态来看,还未构成一个Damper,如果作为是振动增幅
装置的话,阻尼必须进入到第2、第4象限。
但现实中,全部进入2.4象限是不大可能的,所以要做到尽量小。
所以说滞后现象越小越好。
滞后现象小的话,好的路面下的乘坐舒适性会好,但相反,差路下的乘坐舒适性反而会更差。
・滞后现象相关需要关注以下几点
①频率依赖性②不仅是鼻涕虫形状,还需要关注相对速度的阻尼的位移延迟
【5】阻尼图的审视方法,问题点的发现
当发生状况时,我们该如何从阻尼的力-位移图中发现问题。
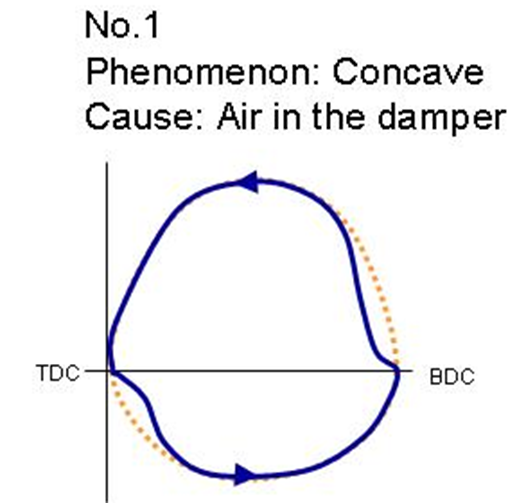
No.1bump的开始,Rebound的开始都是凹陷的・如果Damper内进入了空气,就会变成这个样子。
・在最开始挤压空气时,油压不上升,所以无法产生阻尼,
所以图上就会呈现凹陷。
存在空气的地方不同的话,可能会造成Bump凹陷或者是Rebound凹陷,也有可能两者都凹陷。
・在组装Damper的时候,有时候都不抽除气体就进行组装,这是其中一个原因。重新组装一次的话就可以改善。
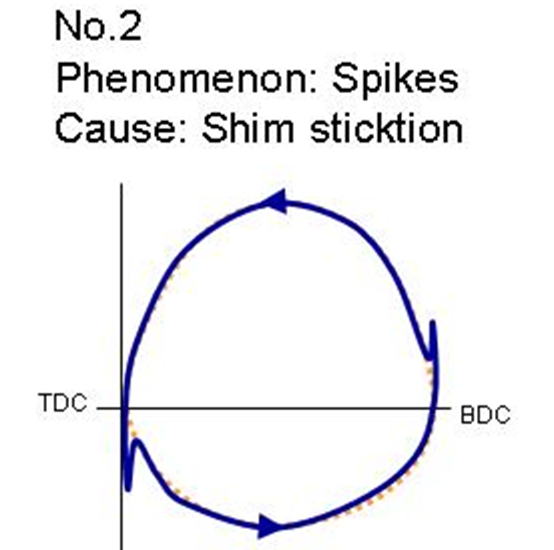
No.2转变阻尼时产生Spike
・这也跟混入空气一样,不是简简单单的就可以改善的。这个是由阀的紧贴问题所导致的。例如,Shim紧贴在活塞的表面上,不能顺畅的打开,一旦突然地打开的话,就会产生Spike。
・PoppetValve如果紧贴在Port上的话也一样会引发这个问题。这样的Damper乘坐舒适性会不好,也会产生咕嘟咕嘟这样的噪音。
・需要改善的话,我们就要减少活塞与Shim的接触面积。(会产生活塞的设计变更)
・活塞的表面的粗糙程度(面粗度)也与贴的紧密度相关,需要合适的最佳的粗糙度。
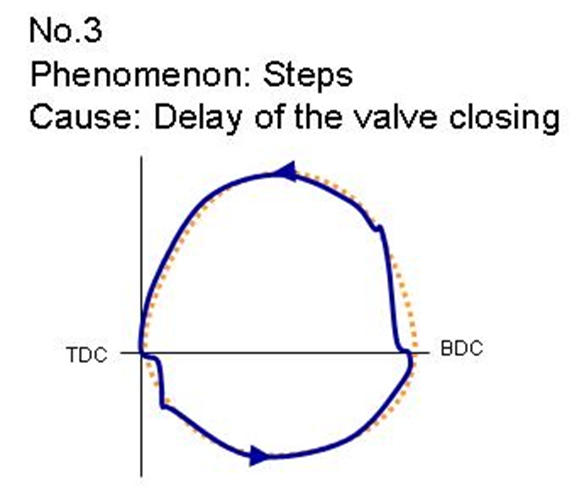
No.3 Step
・这与Spike相反,是由Valve的延迟闭合产生的。阀门闭合延迟了,在闭合之前无法产生阻尼,一旦闭合后,会突然产生阻尼,所以就造成了Step。
用手按压DamperShaft时,会感觉到有晃动,存在间隙的感觉。
・最长见的不是Main的Valve以及Shim滞后,而是
One Way Valve的闭合滞后。
因为是One way,所以打开的时候必须打开很大,从而使油可以很顺畅的通过。这样一来,因为打开的太大了,所以闭合的时候往往会需要更多的时间,造成延迟。
・这个也与Spike一样,是造成Damper敲打声的原因。主要还是由于阻尼的急剧变化所造成的。要改善的话我们需要将阀门的打开程度设计至最佳。
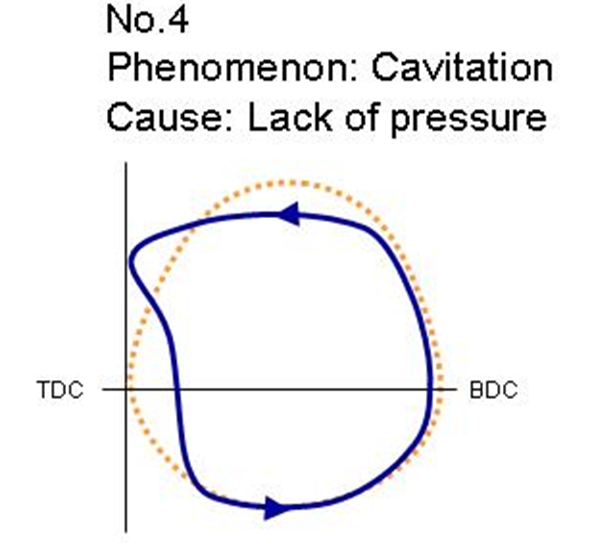
No.4Cavitation
・Damper中间压力过低的话会产生负压从而形成空洞。
・因为压力下降过多,所以头部会变得较扁平。
・另外再加上在空洞消失前,都不会产生阻尼,所以形状上又会有很大的凹陷。
・虽然对Damper的各个室的Balance进行改善的话能变好,比较快速的方法就是提高气压。
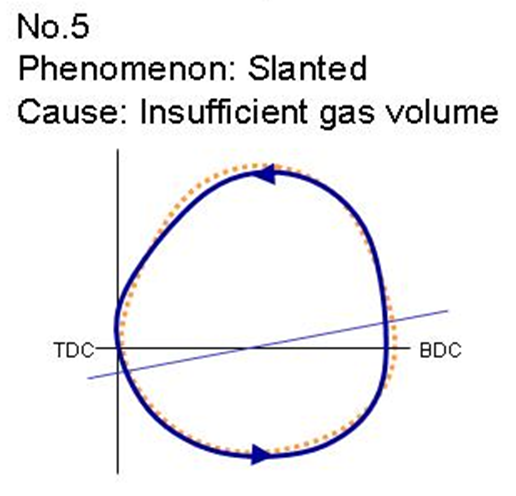
No.5鸡蛋形状倾斜
・阻尼与Spring力混杂在一起的话会造成鸡蛋的倾斜。
Spring力在力-位移图中成直线,Spring力碰到阻尼的话,spring力倾斜多少,鸡蛋形状也会随之倾斜多少。
・这个通常是由于Damper的空气室过小所造成的。相对Shaft的出入时产生的容积的变化,空气室如果过小的话,空气室的压力变化就会过大,从而产生空气弹簧的作用。
・为了改善,需要将自由活塞的位置往下调整,扩大空气室的容量。
・如果这样做还不够的话,只能将Damper做大了,不然无法解决。
【6】阻尼特性图(阻尼-速度)的特征
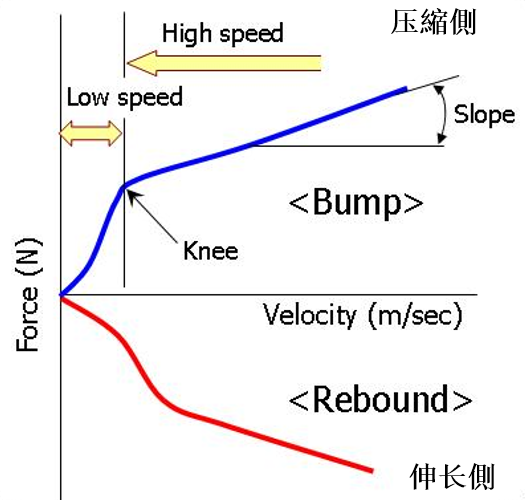
1、阻尼特性图:纵轴为力,横轴为Damper的运动速度。①一开始的那段我们称之为低速区域
这里由Orifice,小孔等产生阻尼。小孔产生的阻尼与速度的平方成比。
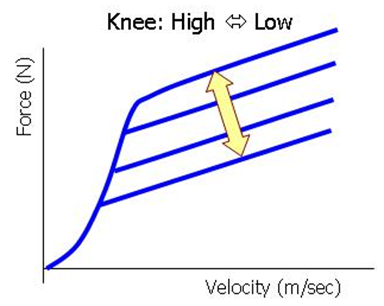
②这个曲折的部分我们称为Knee,
这里就是阻尼阀门开始打开的地方。
③这之后的区域我们称作高速区域,
这里虽然多少会受到阻尼阀门的式样的
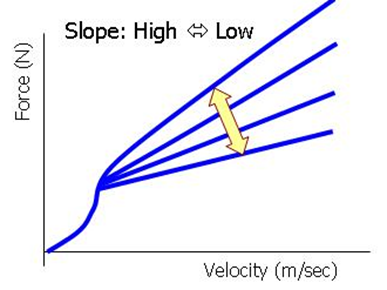
影响,大致上是一条直线,这个倾斜度
叫做Slope。
2、阻尼阀门与阻尼特性的关系
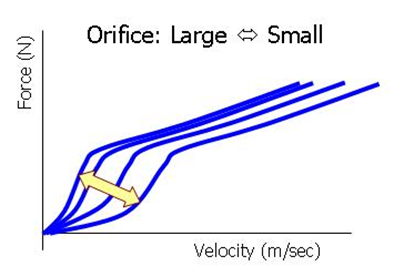
(1)Orifice的大小不同会使低速区域的弯曲形状产生变化。
⇒低速区域的上升的方式会变化。
(2)阻尼阀门的打开压力的高低会影响Knee的高度的高低。
⇒Blow Point会变高或变低。
(3)阻尼阀门的刚性定数会影响Slope的倾斜状况。
⇒高速的阻尼可能会升高,可能会降低。