振动特征频率之齿轮组件
齿轮箱频率识别与分析
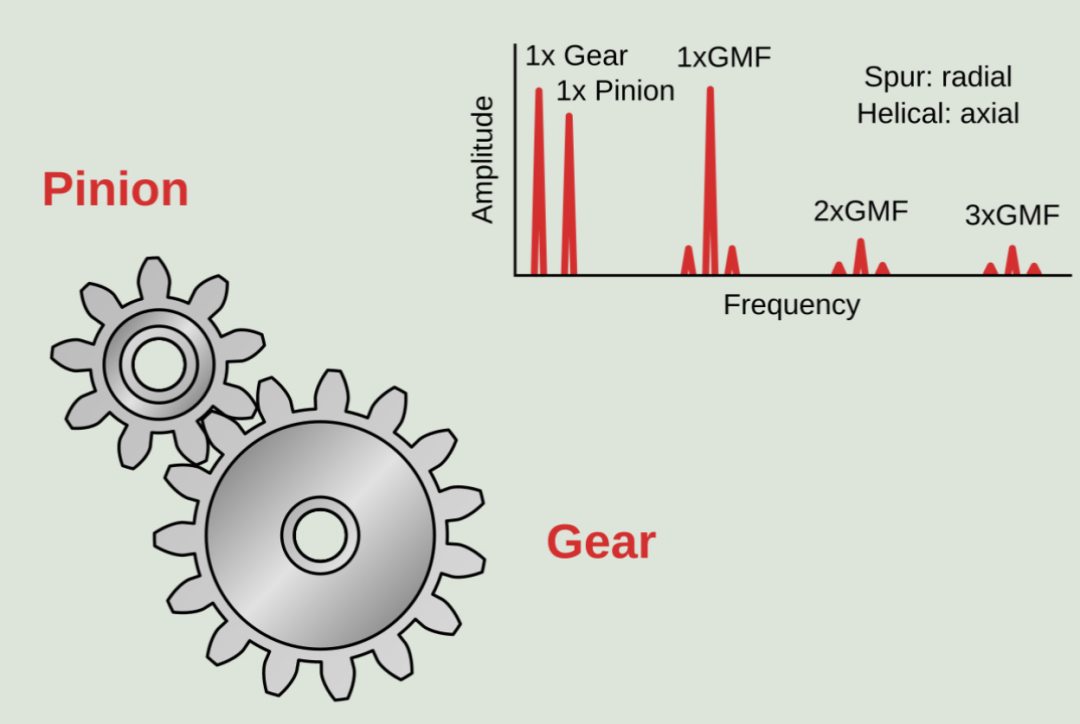
要在频谱中准确定位所有与齿轮相关的频率,至少需要掌握齿轮箱的少量关键数据:输入轴或输出轴的转速以及各齿轮的齿数。掌握这些数据后,便能毫无疑问地识别出齿轮频率及其边带。与齿轮组件直接相关的频率如下:
1. 齿轮啮合频率 (GMF)
啮合频率是每个齿轮组件的特征频率,无论齿轮状态如何,它都会出现在频谱中。其幅值在很大程度上取决于测量时的负载。计算公式如下(其中Z为齿数,RPM为该齿轮的转速):
(注:P代表小齿轮,G代表大齿轮)
2. 啮合频率边带 (Sidebands)
这些是均匀分布在啮合频率两侧的频率。边带频率对应于小齿轮和大齿轮的旋转频率。它们在齿轮组诊断中至关重要,因为边带的变化通常预示着小齿轮或大齿轮的健康状况不佳。
3. 猎齿频率 (HTF)
计算猎齿频率前,需先确定下文所述的装配相位数 (N_A)。它表示齿轮上的某个特定齿与小齿轮上的同一齿再次啮合的频率。如果大、小齿轮各有一个齿受损,当这两个故障齿相互接触时,振动将达到最大。由于该频率极低,在频谱中较难定位,通常在时间波形 (Time Waveform)中更容易检测到。
4. 装配相位频率 (APF)
该频率表示由于磨损导致齿间隙或齿形发生了变化。
5. 齿轮固有频率 (Natural Frequencies)
当齿轮出现某种程度的劣化时,可能会激发齿轮自身的固有频率。
6. “鬼频率”或假性频率 (Ghost or Phantom Frequencies)
这对应于一种相对罕见的缺陷,表现为通常高于 GMF 但与齿轮几何结构无直接关系的频率。它源于制造误差(受加工机床传动链振动的影响),通常可以追溯到切齿机床的齿数和转速。
装配相位数 (N_A) 的计算
装配相位定义为一对齿轮之间不同的啮合模式。在下图中,展示了一对齿轮(一个 15 齿,另一个 9 齿)。通过对两轮齿部编号并进行图形化分析,可以发现共有三种不同的装配方式。这意味着在大、小齿轮啮合时存在三种可能的磨损模式。
数学计算方法:
装配相位数 ($N_A$) 等于两个齿轮齿数的最大公约数。
15 齿齿轮的质因数为:5, 3, 1
9 齿小齿轮的质因数为:3, 3, 1
最大公约数为3 x 1 = 3,与图形法得出的结果一致。
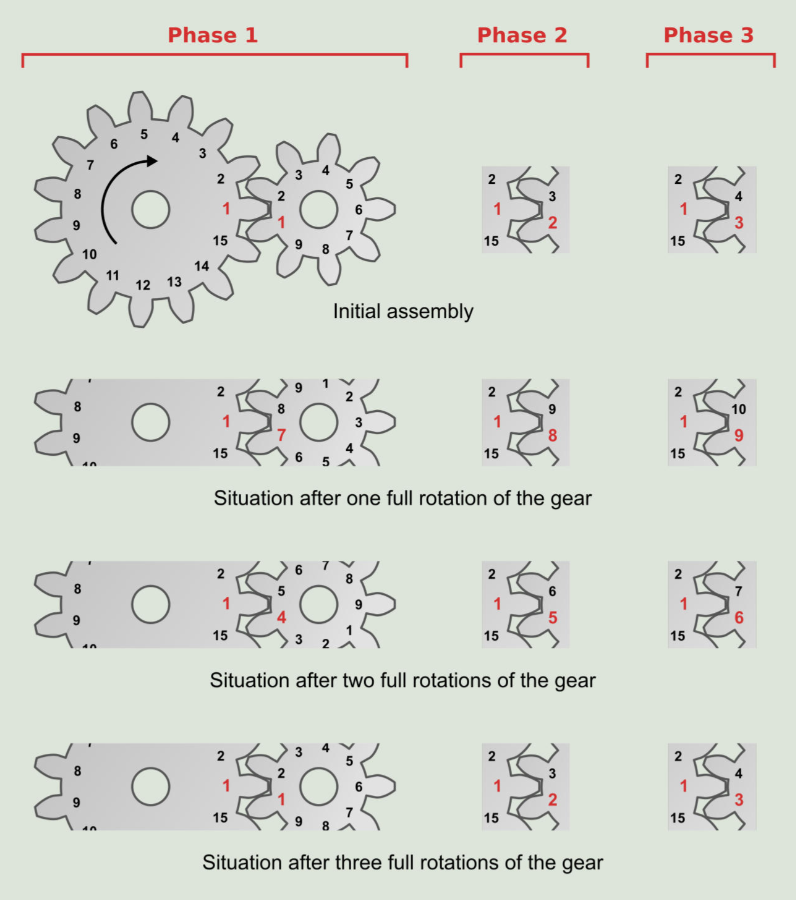
每个小齿轮齿将与Z_G / N_A个大齿轮齿啮合;同理,每个大齿轮齿将与Z_P / N_A个小齿轮齿啮合。在本例中,大齿轮的一个特定齿始终只与小齿轮固定的三个齿发生啮合。
行星齿轮 (Planetary Gears)
行星齿轮是另一种常见的减速或增速传动结构。下图显示了行星齿轮箱的组件和基本结构。
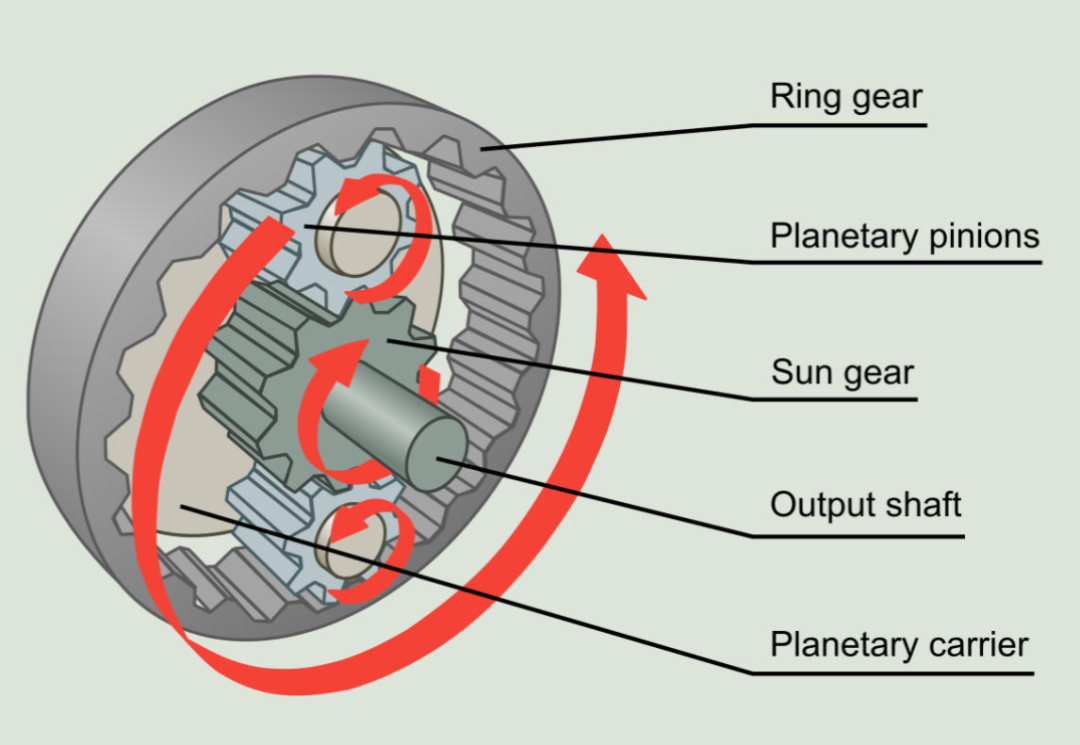
输入轴连接在称为行星架 (Carrier)的底盘上。
行星架通过轴与各个行星轮 (Planetary Pinions)相连。
行星轮外围是一个固定的内齿圈,称为齿圈 (Ring Gear)。
行星轮同时与齿圈和太阳轮 (Sun Gear)啮合,太阳轮则连接到输出轴。
传动比 (GR) 计算:
行星轮转速计算:
行星齿轮系统的啮合频率 (GMF):
故障识别:
齿圈缺陷:出现在频率 = 行星轮数量 x 行星架转速。
太阳轮缺陷:出现在频率 = 行星轮数量 x (太阳轮转速 - 行星架转速)。
行星轮缺陷:出现在频率 =2 x 行星轮转速。