分享一篇论文:关于点焊建模的研究用于 LS-DYNA 的碰撞模拟
0 摘要:
由于减重的需求,高强度钢近年来在白车身(BiW)结构中越来越广泛地使用。关于此类结构在汽车碰撞中的表现,高强度材料之间的接头被视为关键点。因此,在开发阶段必须考虑焊接接头的性能,特别是其在高速下的失效行为。
在本文中,我们概述了戴姆勒克莱斯勒股份公司目前关于点焊失效行为研究的相关活动。我们开发了一个能够表示车身结构中点焊失效行为且不受网格敏感性影响的适用模型。一个基于冯·米塞斯塑性理论(MAT_100)的弹塑性材料模型进一步通过新的失效准则得到了增强。该模型已被实现到LS-DYNA中。
材料及其失效行为通过在试样级进行的精密实验得到了验证和标定,并随后在零部件级进行了验证。
关键词:
点焊建模、本构模型与失效、碰撞性能、连接建模、有限元
1 引言
多年来,人们一直在努力寻找合适的策略,以在商用有限元软件中对点焊或一般连接进行建模(参见 [1]-[5])。在碰撞耐久性分析中使用绑定接触或刚性连接的相对简单的建模技术,通过应用可变形的点焊单元得到了改进,这种单元考虑了连接本身的刚度。后一种建模技术使用了绑定接触与结构单元的组合,例如梁单元或一个或多个实体单元。即使做出了明显的简化,比如忽略单元中的各向异性,这种方法仍然取得了相当好的效果。取得这种令人满意性能的主要原因之一是基于假设:在碰撞冲击的情况下,点焊本身不会失效,而是由点焊连接的材料发生破坏。这个假设是基于实验测试的。
本文将研究LS-DYNA中用于连接的不同建模技术。通过使用简单实验测试的数据,将评估广泛使用方法的优缺点。已经开发出一种适合的模型,能够表示BiW结构中点焊接的破坏行为,并且不依赖网格敏感性。在基于MAT_100的弹塑性材料模型基础上,进一步通过新的破坏准则进行了增强。该模型已被实现到LS-DYNA中。材料及其破坏行为通过在试件级进行的精密实验进行验证和校准,并随后在构件级进行验证。
此外,还将讨论 LS-DYNA 的最新发展,这些发展显著增强了 LS-DYNA 对高强度钢板之间连接的建模能力。这种性能的提升将通过组件测试的实验数据加以说明。
2 实验基础
2.1 动机
如上所述,我们研究的目标是开发一个适当的模型,以涵盖汽车碰撞仿真中点焊连接的失效行为。由于计算能力不断提升,模型规模(以有限元数量表示)不断增加,同时近年来汽车模型中的单元尺寸也在不断减小。如今,一个汽车模型可包含多达1,200,000个有限元,每个单元边长为5-15毫米。从整体汽车仿真的角度来看,有限元模型相对较精细,但与单个点焊的尺寸相比,这种离散化还是相对粗略的。通常,由于时间步长的限制,点焊通常需通过一个单元来建模,例如立方体单元或梁单元。然而,如果仅用一个单元来覆盖材料及其失效行为,则需要专门设计的实验来为研究和验证提供基础。
2.2 标本级
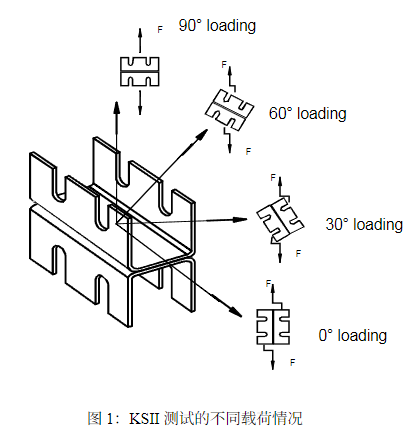
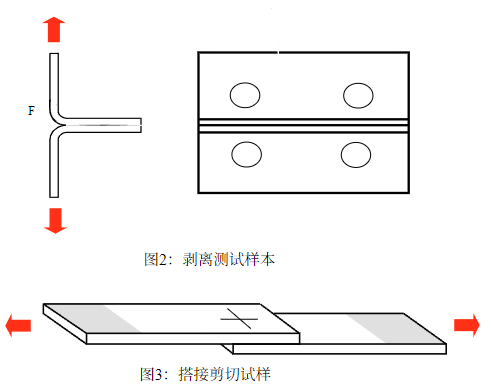
在试样层面,考虑了三种不同的实验设计:首先是由[1]开发的KSII试样,其次是简单的搭接剪切试样,最后是剥离试样,分别见图1、图2和图3。各单个部件仅通过一个点焊连接。
KSII 实验在加载角度为 0°、30°、60° 和 90° 下进行,对于推导法向应力与剪应力之间的关系至关重要。在 90° 加载情况下,点焊中仅产生法向应力,而在 0° 加载情况下主要产生剪应力。这些实验用于校准材料和失效参数。
此外,剥离测试样品对于检查点焊在弯曲或剥离条件下的行为非常有用。该实验也用于校准。
可以基于拉剪试样对数值模型进行初步验证。由于载荷工况,会产生剪切、法向和弯曲应力的多轴应力状态。因此,这是一个简单但有用的方案,用于验证校准后的模型并评估所选择的策略。
2.3 构件层面的测试:T型截面
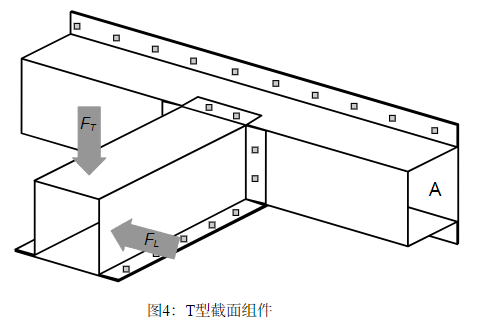
上一段中展示的测试用例是仅含一个点焊的简单样本。然而,在实际结构中,多点焊接的相互作用和多轴应力状态主导了结构的行为。为了验证现有的点焊模型并研究点焊的相互作用,在部件层面进行了实验。在这里所称的T型截面部件(见如图4所示)。结构通过背面的夹紧来支撑。此外,它受到横向力 FT 和纵向力 FL 的作用。载荷以准静态和速度为5米/秒的动态方式施加。
3 数值研究
点焊失效行为的数值模型已被研究,以应用于整车碰撞仿真。试件和部件实验的有限元模型必须符合整车碰撞模型的建模技术限制,即所使用的单元尺寸、类型和接触公式选项。这些限制得出的结论是,点焊的数值模型将由一个单元组成。
通过遵守这些限制,通过样本和组件测试建模、校准和验证的点焊可以直接转移到汽车模型中。
3.1 基础模型
在试样层面的简单实验为进一步的数值建模研究提供了基础。因此,KSII、剥离和搭接剪切试样的仿真模型必须尽可能好地覆盖实验结果,同时仍然满足上述建模限制。图5显示了KSII试样的有限元模型。为了进一步研究,我们将重点关注外力  和
 ,它们代表实验中测定的力,以及内部力
 和
 ,表示点焊处的力。这两个力将在仿真中分别计算。
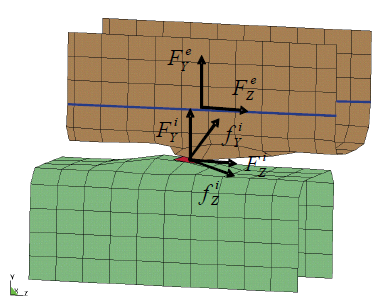
图5:用于检查网格敏感性的外力和内力
如上所述,单点焊接的力-位移特性是通过实验确定的。在这里,力在靠近KSII固定夹具的位置局部测量,而位移则在整体上测量,包括试验机的柔性。因此,力-位移特性涵盖了试验机和试样的整体刚度。因此,试验机的刚度必须包含在模型中。这可以通过在试样的上下使用简单的梁单元来实现,梁的应力-应变行为表示试验机的刚度。
3.2 建模技术
在碰撞安全应用中模拟点焊的众多可能方法中,研究了三种建模技术:单梁单元、单六面体单元和四个六面体单元。显然,使用梁单元是用有限元模拟点焊最简单的离散化方法。在这里我们发现,整体刚度强烈依赖于梁节点与壳体表面连接的位置。其次,梁的扭转刚度无法被激活,因为附加壳体公式中没有对应的自由度。考虑用四个六面体单元对点焊进行离散化时,小单元尺寸会使时间步长过小,同时为了抵消这一点增加的附加质量也是不可接受的。第三种建模技术是使用一个单六面体单元。然而,可用的选项。
3.3 MAT_100 的材料行为
关于 KSII 级实验,我们考虑 0° 载荷情况和 90° 载荷情况来校准材料行为。在 90° 载荷情况下,法兰的弯曲变形主导力-位移曲线,而在 0° 载荷情况下,点焊的特征剪切变形主导其行为。因此,0° 载荷情况将用于确定点焊材料模型的材料属性。
为了模拟材料行为,采用基于经典冯·米塞斯准则的双线性弹塑性材料模型,见图6。作为输入数据,弹性部分仅需要杨氏模量和泊松比,而塑性部分则需要屈服应力和硬化模量。在大多数情况下,这种相对简单的材料模型能够再现实验数据。
点焊的力/力矩或应力的计算也在MAT_100子程序中进行,并分为几个步骤处理。基于应变增量,通过双线性弹塑性材料定律计算单元应力。由于MAT_SPOTWELD只能与简化积分一起使用,单元应力仅存在于一个高斯点。利用单元应力,计算点焊六边形底部的结点力。在时钟力的修正下,将应力分量反算,以获得等效圆形截面梁的最大边缘应力。这些修正后的应力不仅包含剪应力和法向应力分量,还包含弯曲分量。计算残余应力的主要原因是弯曲分量的存在,如果我们希望区分对称法向载荷与不对称载荷,这是非常重要的。
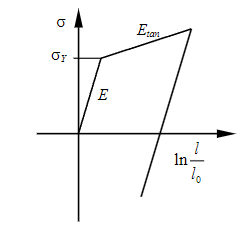
图6:MAT_100的弹塑性材料行为
考虑到剪切和弯曲比取决于点焊的实际厚度尺寸,弯曲和剪切应力可以通过参数 TRUE_T 进行修正,该参数表示真实厚度。
3.4 接触与离散化问题
最初的研究是在详细模型上进行的,以评估点焊离散在不同配置下的行为(参见例如4])。将任何点焊模型应用到整车碰撞模型中的最佳情况当然是非匹配法兰网格的配置,目的是尽量减少劳动密集型网格划分工作。
在图7中,显示了六边形单元相对于壳单元的不同布局。图8显示,根据实体单元的位置和调整后的接触厚度,法兰壳单元之间会产生不同的接触力。
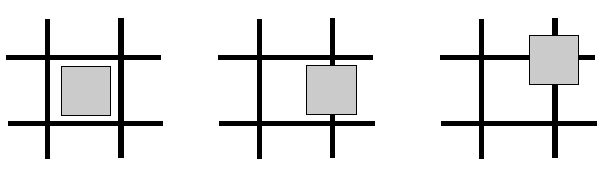
图7在不匹配的网格中可能的六边形与壳位置
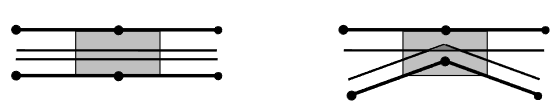
图8:接触力
在某些配置中,这些接触力具有人工的、寄生的性质,会扰乱内部点焊力(从而影响应力等)。基于这些寄生力计算失效准则会导致实体点焊单元的非物理甚至不可预测的失效。在一个简单的测试案例中,对网格敏感性及其对内部力的影响进行了基本研究。基于KSII试样(图1)的数值模型,可以比较内部力与外部力以及接触力。在30°载荷角和5 m/s载荷速度的配置下,选择在上壳体和下壳体单元法兰之间以25%、50%、75%和95%的步长进行网格偏移。结果记录在图9中。
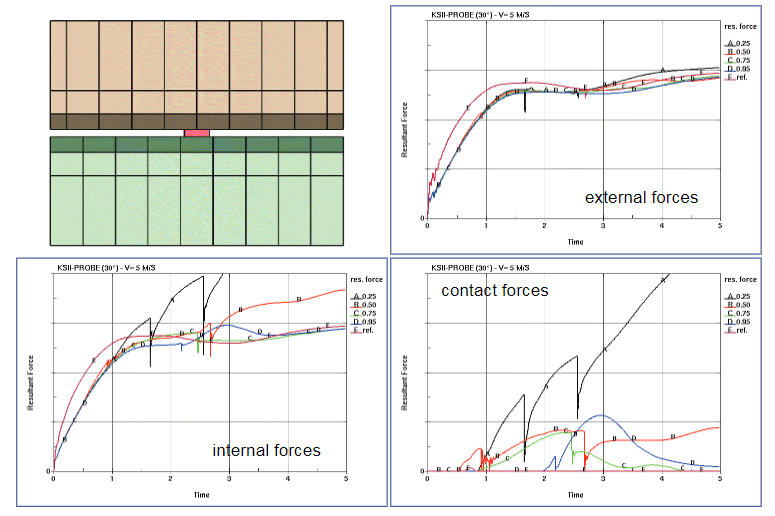
图 9:由于网格偏移引起的内部力、外部力和接触力比较
通常预期内部力和外部力是相等的。由于接触力的影响,内部力会受到干扰,并且与外部力有显著差异,尤其是在网格偏移25%的情况下(见图9)。而外部力对网格偏移相对稳定。
为了防止这些寄生接触力干扰内部点焊力,接触公式进行了修改。如果使用 CONTACT_SPOTWELD,则可以在靠近六边形单元的法兰壳单元处减小接触厚度。缩放因子在 CONTROL_CONTACT 中通过参数SPOTHIN 定义。在六边形单元附近将接触厚度减少 50%(SPOTHIN = 0.5)后,接触力显著减小。现在,接触力只在极端变形情况下出现,这并不相关。实验分析表明,点焊的失效通常发生在中等变形情况下。
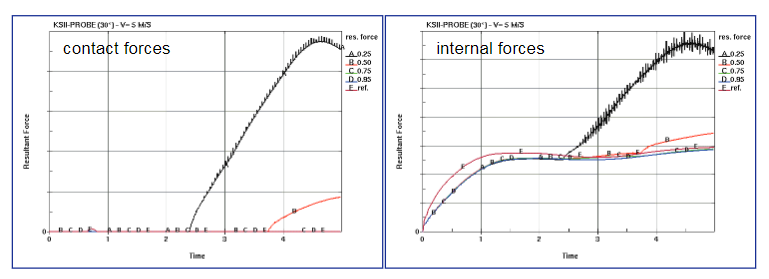
图10:减小的接触力
3.5 失效行为
通常,基于应力的失效准则仅用法向应力和剪切应力来定义。一般的二次型公式可表示为(参见例如[5])
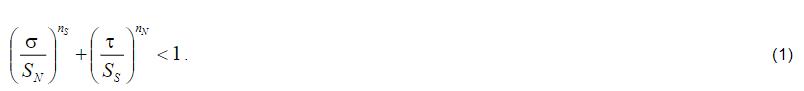
该准则在 MAT_100 中已可用于六角形单元以及梁单元。在大多数情况下,指数 nS 和 nN 通常取相等。该公式能够涵盖点焊的失效行为,例如在 KSII 实验装置中进行的研究。对于剥离或简单剪切实验,包含这些简单失效准则的模拟结果与实验数据不符。在模拟中,由于弯曲应力,点焊在远低于实验的外部载荷下就会失效。如前所述,弯曲应力分量对于描述以剥离为主的载荷工况非常重要。因此,此处提出的失效准则为

新的三维失效准则描述了如图11所示的多项式失效曲面。如果内部正应力、弯曲应力和剪应力的应力三元组超过该曲面并违反公式(2),点焊将失效。动力效应可以通过应变率相关的强度分量来考虑。因此公式(2)被扩展为
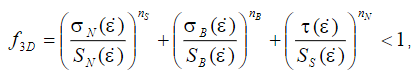
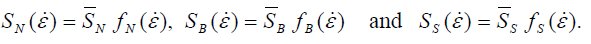
该公式已在 LS-DYNA 中实现。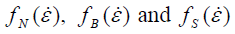 应变率函数可通过载荷曲线定义。
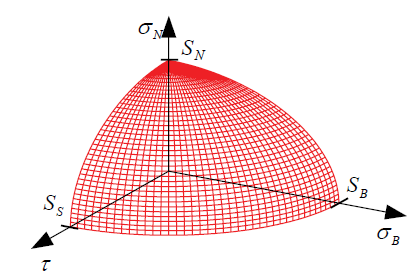
图11:三维失效曲面——根据法向应力、弯曲应力和剪应力
为了防止在强振动影响下点焊失效,可以将失效值 f3D 在若干个周期内取平均。在实际操作中,点焊的直径通常取决于相邻法兰的厚度。然而,目前大多数可用的预处理软件工具会生成固定尺寸的点焊六边形,也就是说,在整个整车模型中都会生成边长恒定的点焊实体。因此,在 MAT_100 的失效子程序中实现了一个缩放因子。现在,用户可以选择通过一个独立参数来缩放点焊面积,从而无需修改现有的预处理流程即可使用不同的点焊尺寸。在此情况下,面积缩放意味着失效准则 (2) 中的法向、剪切和弯曲分量将分别根据模型点焊截面与实际点焊截面的比例进行修正。面积缩放可以通过参数AREA_SCAL打开或关闭。
3.6 损伤的考虑
在点焊附近的力和力矩,如接触力和内部单元应力,在点焊失效之前保持平衡。如果点焊单元在一个循环内被删除,储存的弹性能量也会在一步中完全释放。在这种情况下,相邻点焊的载荷以及内部应力会显著增加,从而下一个点焊可能会失效。如果这种效应持续下去,由于模型不包含能量耗散,沿整个法兰可能会发生点焊失效。为了防止这种机制并更真实地描述失效后的行为,引入了以下损伤函数:

损伤 d 可以通过两种不同的方法计算,基于塑性应变或基于失效函数 f。基于应变的损伤参数 d 的公式可以写为
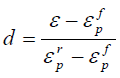
其中 描述了破坏时的塑性应变 (f=1),
 定义了当单元应被侵蚀时的等效塑性断裂应变 (d=1)。当法向应力主导应力状态时,即使在弹性状态下,点焊也会发生破坏。在这种情况下,如果单元失效,屈服应力会被改变为实际应力,从而六边形单元开始屈服。在公式 (2) 中使用失效值 f3D 会导致另一种损伤公式的形成。

在公式 (4) 中,fr 表示单元将被删除的失效值。
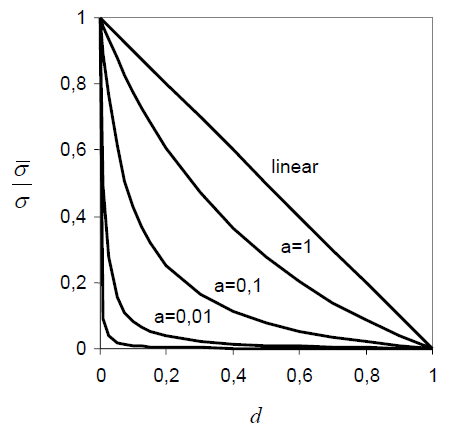
图12 用于描述失效后行为的损伤函数
损伤函数的形状可以通过参数 a 来改变。以下示例将展示形状选择的影响和重要性:如果紧邻点焊实体单元的法兰壳单元显示出塑性变形,并且同时达到破坏值,那么应迅速降低应力。否则,如果实体单元的应力高于壳单元的应力,应力的降低将局限于壳单元。因此,实体点焊单元将不会被删除。
4 示例
首先,我们在样本层面展示了用于对称 DP600 1.15mm 翼缘组合的新点焊模型。为了确定破坏参数,我们使用了 0°、30°、60° 和 90° 的 KSII 实验以及剥离实验。所有这些实验都在基于最小二乘法的校准程序中进行了考虑。校准过程使用 LS-OPT 进行。在图 13 中显示了计算出的破坏面及 KSII 和剥离实验的应力三元组。
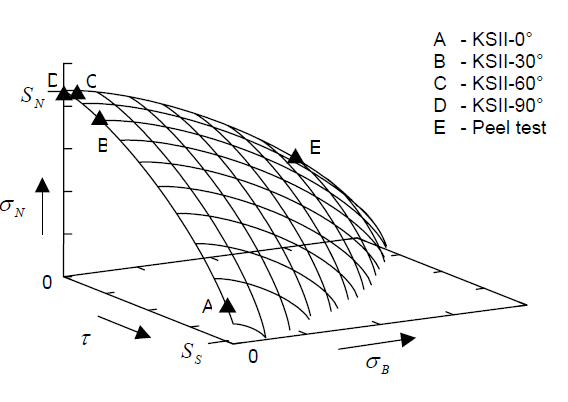
图13:具有应力三元组的破坏面
可以看出,KSII 实验用于获得失效准则最优形状的指数。在这些情况下,KSII 试样的弯曲应力分量几乎可以忽略不计。需要进行剥离测试以推导点焊模型的弯曲强度。因此,如图13所示,基于实验计算的失效准则参数能够实现实验数据与模拟的适当相关。
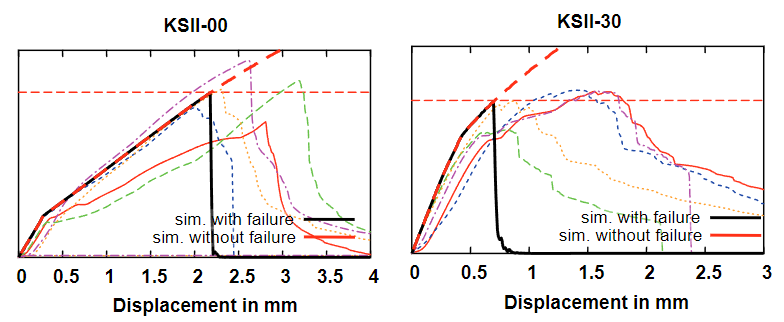
图14 ksii-0° 和 ksii-30° 的实验与模拟对比
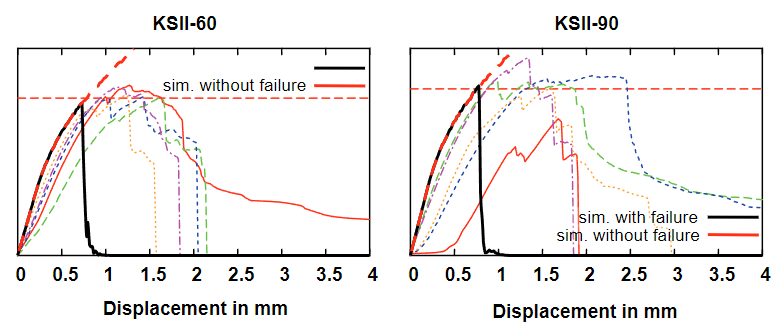
图15 ksii-60° 和 ksii-90° 的实验与模拟对比
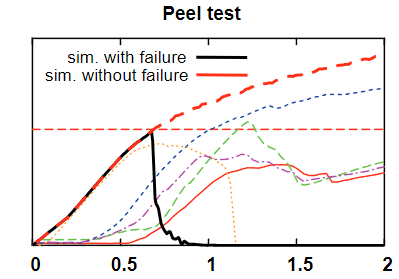
图16剥离实验与模拟比较
使用材料特定失效值的失效准则已在侧向载荷配置的T型构件上进行了验证。力将通过夹持处的两个测力元测量,位移则直接在冲头处测量。
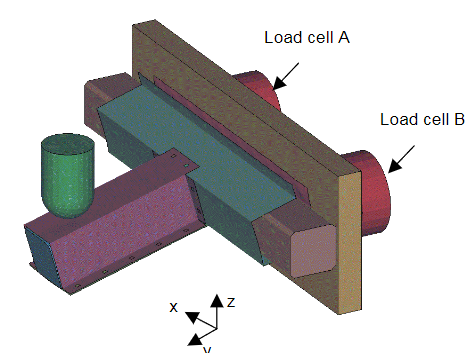
图17:点焊失效后的T型构件
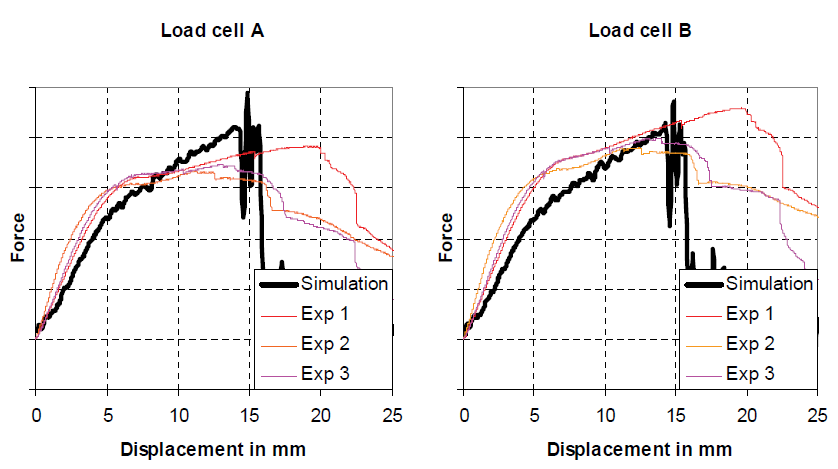
图18:T型构件的力-位移特性
图18比较了模拟和实验中T部件在z方向的力学特性(见图17),结果显示二者具有良好的一致性。上法兰的点焊破坏发生在相同的临界载荷和位移下。由于点焊主要承受上法兰的法向力,因此点焊在破坏时的材料行为是弹性的。因此,与实验相比,模拟的力学特性在破坏前更为刚性,在破坏后下降更快。特别是损伤函数保证了模拟中破坏后的行为的真实性。
5 结论
在本文中,我们提出了一种有用的建模技术,用于描述汽车碰撞模拟中点焊的行为。对接触公式的研究对于正确评估点焊的力和应力是必要的。基于点焊应力,我们推导出了一种新的失效准则,用于模拟汽车碰撞模拟中的点焊失效行为。结果表明,必须通过弯曲项来增强现有的失效准则,以覆盖所有类型的载荷。通过引入新的失效准则并结合改进的接触形式,可以获得复杂组件和汽车碰撞模拟中点焊行为的真实描述。
6 文献
[1] Hahn O., K. Özdem, M. Oeter: Abschlußbericht: „Experimentelle Bestimmung undrechnerische Vorhersage des Tragverhaltens punktgeschweißter Bauteileaus Stahlblechverbindungen unter Crashbelastung mit Hilfe von Ingenieurkonzepten“,FAT/ AVIF A172; Februar 2004
[2] Hahn, O., J. R. Kurzok, A. Rhode: Untersuchungen zur Übertragung von Kennwerten einerpunktgeschweißten Einelementprobe auf Mehrpunktprüfkörper und Bauteile,FAT-Schriftenreihe Nr. 146, 1999
[3] Rupp, A. et al.: Ermittelung ertragbarer Beanspruchung am Schweißpunkt auf der Basisübertragbarer Schnittgrößen. FAT Schriftenreihe 111, 1994
[4] Sommer S., Sun D-Z., Modelling of the failure behaviour of spot welds under crash loading,International Symposium Crashworthiness of Light-Weight Automotive Structures,Trondheim, 2004.
[5] Zhang, S.: Approximate Stress Formulas for Multiaxial Spot Weld Specimen, American SpotWeld Society, July 2001
[6] N.N.: LS-DYNA Nonlinear Dynamic Analysis of Structures, User’s Manual, LivermoreSoftware Technology Cooperation, Livermore, California, 2005
注:本文已上传至学习中心,可扫描以下二维码,后续会更新更多学习技术。