关于自动驾驶仿真的定义

大家新年好呀,我是李慢慢。
过年回家,很多亲戚都问我在干啥工作,我说是我搞自动驾驶仿真的,长辈们大都“~哦~”的一声表示不想懂了,不过还是有小伙伴比较好奇,百度查查后还是反过来问我,怎么网上查不到欸,你到底是干啥子滴的哦,不要忽悠我们嗦。
我:@#¥%……&*
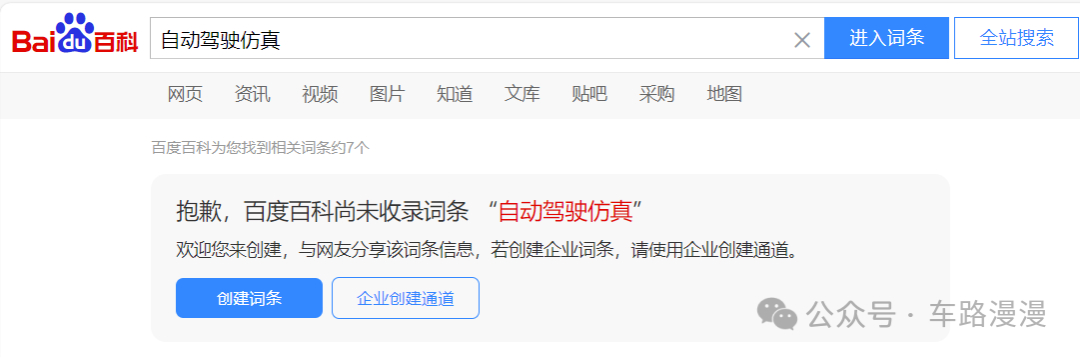
对于网上没有“自动驾驶仿真”这个名词的定义一事,我还是比较介怀的,虽然这技术比较新,但总该弄个定义出来吧。然后我就琢磨了下,写了下面一段文字:
自动驾驶仿真:一门使用计算机软件生产虚拟数据以模拟真实汽车驾驶环境从而对自动驾驶车辆的软件算法进行训练和测试的技术。
这里,能生产虚拟数据的计算机软件比较出名的比如VTD、CARLA等。要模拟的真实汽车驾驶环境包括道路、交通参与者、交通设施、交通流、天气、光照、传感器数据、车辆动力学等等。要训练或者测试的自动驾驶算法包括感知算法、融合算法、规控算法等等。
对于自动驾驶仿真,业内很多小伙伴也喜欢以“worldsim”来对其进行简称。51WORLD公司曾推出的地球克隆计划,就挺贴切这个词的,world即世界,sim即simulation也即仿真,对整个世界都进行仿真,也即worldsim。万物皆可仿、一切皆数据。
与worldsim相对应的,是logsim,业内也称回灌、或者回注、或者回放,它则是利用真实车辆在实际道路上驾驶而实时采集回来的各种数据(如传感器数据,整车数据等)反向喂给自动驾驶算法,以对其进行训练或者测试。采集回来的数据可以理解成实车日志(log),利用日志模拟(simulation)车辆行驶时的周遭环境,也就有了logsim的由来。logsim中仿真的因素很少,以至于我想直接把它归为实车测试的一环。
worldsim和logsim的最大的区别在于:worldsim喂给自动驾驶算法的是仿真软件虚拟的数据;而logsim喂给自动驾驶算法的是实车路跑采集回来的真实数据。虚拟数据的优点是足够自由,但缺点是置信度低;真实数据的优点是置信度高,但缺点是不够自由。
为了结合worldsim和logsim的优势,目前市面上也出现了根据log数据泛化生成world数据的技术,即log2world。这样一来,真实和虚拟的界限也越来越模糊。
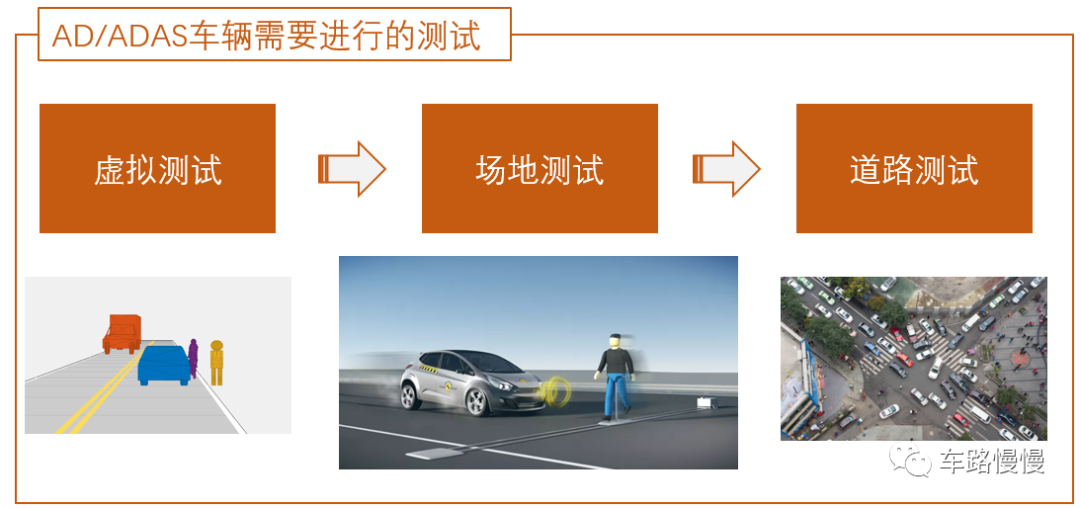
就测试而言,可能需要组合worldsim、logsim、场地测试、道路测试等一系列手段,优势互补,才能最高效地完成自动驾驶的测试任务。因此,自动驾驶仿真测试工程师也不必纠结于做worldsim好,还是做logsim好,还是做实车测试好,只有掌握多种手段,才能更好地守护软件质量,这才是职场竞争力。
最后,对于上述关于自动驾驶仿真相关内容的描述,如果我的描述有什么问题的话,欢迎大家留言,共同探讨,共同进步。
本文完。