为什么说RSS(责任敏感安全模型)有望解决自动驾驶的安全问题?
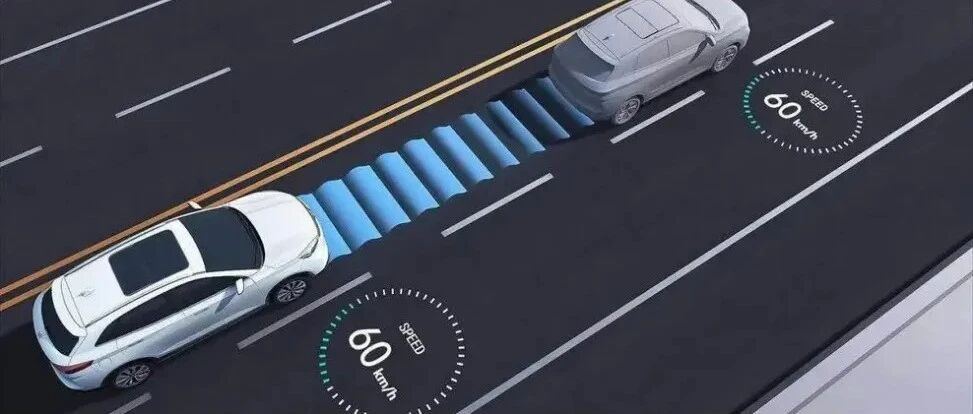
Mobileye在2017年末发表了一篇重要论文《On a Formal Modelof Safe and Scalable Self-driving Cars》,并在该论文中提出了责任敏感安全模型(RSS)。 图 1 Mobileye论文一、RSS的初衷如何证明一辆自动驾驶汽车是安全的?在RSS出现之前,行业上有两种方法:一种方法是依靠足够的测试里程。根据统计目前人类驾驶汽车事故的死亡率是10-6次/小时,假设自动驾驶汽车事故死亡率要降低3个数量级,即需达到10-9次/小时,需要的测试里程是30亿英里。 图 2 自动驾驶安全测试里程另一种方法是对标行业最佳实践(Best Practice)。这就要求车企走上军备竞赛的道路,堆积更多的冗余硬件和开发工作量。Mobileye认为以上两种方法更多地是统计层面的意义,无法真正证明自动驾驶汽车的安全性,而且巨大的开发工作量也使其很难实施。为解决此困境,Mobileye推出了责任敏感安全模型RSS,其目标是提出一套被整个社会广泛接受,可以证明自动驾驶安全性的全新方法论。图 3 责任敏感安全模型RSS二、RSS到底是什么?自动驾驶的通用技术架构可以分为“感知-决策-执行”三个层次,其中在决策层面又可进一步细分为以下四个层面:战略(strategy)、战术(tactics)、路径规划(path planning)和控制(control)。举个例子,战略层面决定要变道;战术层面决定具体变道时机;路径规划根据战术决策规划变道路径;控制就是根据路径规划结果,控制车辆的横纵向运动执行器。图 4 决策算法在战略层面和战术层面的决策算法中,机器学习都会起到重要作用。也因为机器学习算法的应用,导致战略和战术层面的算法成为了黑箱,难以判断安全性。Mobileye的解决思路,就是在路径规划部分中增加责任敏感安全模型RSS。RSS本质是一套数学模型,其将人类对于安全驾驶的理念和概念转化成为了数学公式和计算方法。在车辆通过深度学习算法做出决策后,将指令输入到 RSS 的模型中,如果RSS模型显示结果安全,则执行上层算法;如果RSS模型显示有危险,则将执行返回到上层算法,进行二次决策。图 5 RSS的作用位置三、RSS的实现方法RSS模型的目标为:自动驾驶汽车本身不会导致事故;自动驾驶汽车应该在其它车辆发生错误时做出正确反应。也就是说在RSS模型作用下,自动驾驶汽车只可能被动卷入交通事故,而不会主动制造交通事故;同时当其它因素引发交通事故时,自动驾驶车型应尽可能采取适当地应对方式。那怎么实现这个目标呢?RSS模型的思路是如果可以用数学模型定义出什么是危险情况,以及危险情况下的正确反应,就可以划分事故责任——即在危险情况下,没有采取正确反应的一方需承担事故责任。具体来说,RSS模型将5种人类驾驶常识进行了数学建模:1、追尾不是前车的责任,后车必须保持足够的安全距离RSS模型中对安全距离的定义为:在最恶劣的情况下仍可以避免碰撞的距离,最恶劣的情况是指前车以最大刹车加速度开始刹车,后车发现后有一定的反应时间,并在反应时间内仍以最大加速度前进,然后改成以最小刹车加速度刹车,直到危险解除。2、 因变道而导致的事故,责任在实施变道的车辆虽然由其它车辆变道导致的安全事故,责任在变道车辆,但RSS模型中还是定义了变道场景下横向安全距离。只要留有足够的安全距离,自动驾驶车辆就应该保证安全。3、拥有路权,而不是争抢路权即使一辆汽车违反了交通规则进入自动驾驶汽车拥有路权的道路,自动驾驶车辆也不能由于自己的路权高而向前冲。而是在有足够的时间刹车避免事故时,必须刹车,否则就要承担责任。4、行人和遮挡现有即使条件下,无法完全避免遮挡情况下的行人事故。RSS模型中同样定义了这种情况下自动驾驶车辆的正确行为。5、避免事故发生危险情况可能突然发生,除非自动驾驶汽车违反一个或多个道路规则,否则无法避免碰撞,那么他应该违反规则,因为避免事故是首要任务。四、后续可以看出,Mobileye的RSS模型是一套基于人类现有驾驶常识的数学模型,其目的在于规范自动驾驶车辆的决策路径,判定自动驾驶车辆的事故责任。RSS模型只有得到政府、企业和社会的广泛认可情况下,才有可能得到推广。目前已有大量组织和企业开始采用RSS模型:1、电气电子工程师协会(IEEE),即将出台新的标准“IEEE 2846”是基于RSS制定;2、 中国交通运输部下属的标准制定机构“中国智能交通产业联盟”已经通过了提议,将采纳RSS模型作为其即将推出的自动驾驶汽车安全标准的框架;3、百度Apollo和法雷奥都宣布将引入RSS模型。原文完。来源:车路漫漫