服务于NASA的结构化网格生成利器-GridPro

GridPro 的优势
在涉及参数化研究的 CFD 和设计优化工作流程中,网格质量和一致性对于确保准确且可比的仿真结果至关重要。
非结构化网格虽然易于适应,但具有某些限制和缺点:
每个变体都需要重新网格划分 :几何形状的任何变化通常都需要全面重新网格划分,这既耗时又容易出现差异。
单元分布不一致 :不同变体之间的网格质量和单元位置可能不同,导致与物理现象无关的结果散差。
通常需要网格划分后的清理 :几何形状的小变化可能会导致扭曲的单元或质量差的元素,需要手动更正。
参数化循环的网格划分时间更长 :反复网格划分会为参数化工作流程增加显著的开销,特别是在大规模研究中。
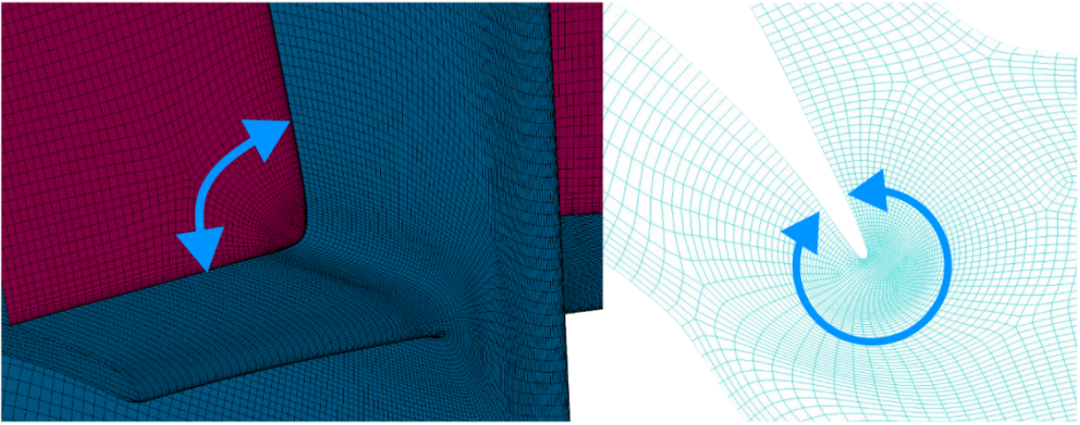
相比之下,结构化网格提供了以下优势:
拓扑可重用性 :一旦创建了块拓扑,就可以在所有几何变化中重复使用,几乎不需要或不需要手动调整。
易于自动化 :易于集成到自动化设计循环(如实验设计、优化)中,以进行高吞吐量研究。
一致的单元分布 :在所有变体中保持一致的元素分布和对齐,确保结果比较的可靠性。
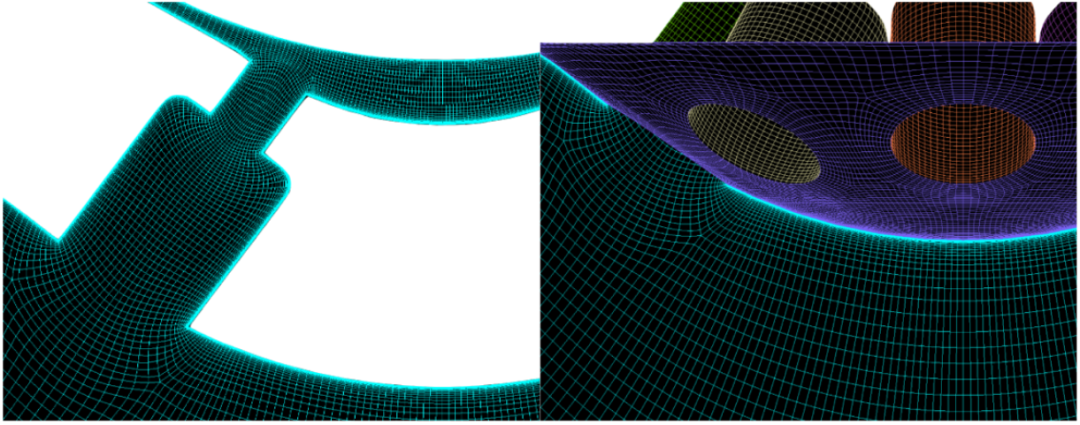
准确的近壁面解析 :即使几何形状发生变化,边界层和关键流动区域也能保持高质量的结构化单元。
平滑的网格过渡 :整个域内单元大小的平滑变化减少了数值扩散并增强了收敛性。
计算仿真中适应几何变化的拓扑结构
基于几何变化的 CFD 中的拓扑变形是一个关键概念。它涉及将预定义的网格拓扑适应参数化变化的几何形状,同时保持拓扑保持、单元大小、宽高比和整体网格质量等基本属性。此过程确保了随着几何设计的发展,计算域保持准确和功能正常。
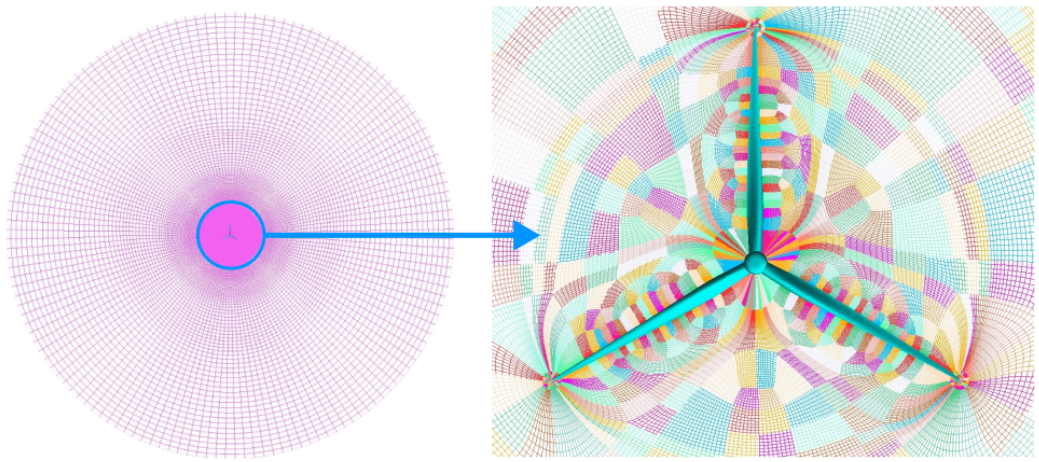
在实践中,可以通过多种方法实现拓扑调整。一种常见的方法是弹簧类比,即拓扑元素通过虚拟弹簧连接。当几何形状变形时,这些弹簧会自动调整块,有助于保持平滑过渡。此外,在调整边界节点后,还可以应用平滑算法来优化块质量。
一种更先进的技术是使用径向基函数 (RBF) 插值来针对形状变形精细调整节点位置。这种方法特别有效,可确保拓扑精确适应变形的设计变体。
方法:点云映射
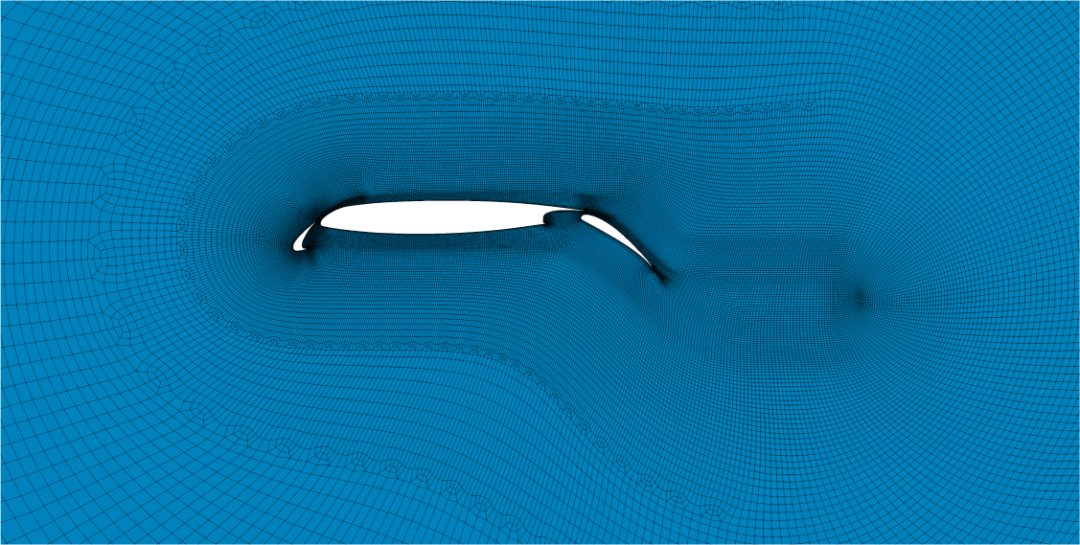
专注于多块结构化网格(Multi-Block Structured Grid)的自动化生成,通过动态边界协调(DBC)技术实现复杂几何体的高正交性网格划分,显著提升CFD求解精度和收敛速度。
在我们的工作流程中,比较两个相似的参数化模型时,我们在初始几何形状和变形几何形状上识别一组随机节点,并创建一个映射。该映射进一步用于将拓扑从一个设计变体变形到另一个设计变体。
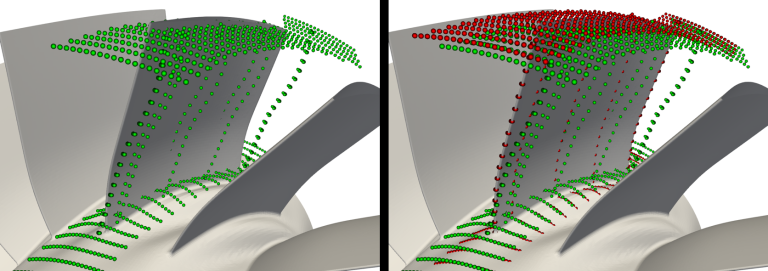
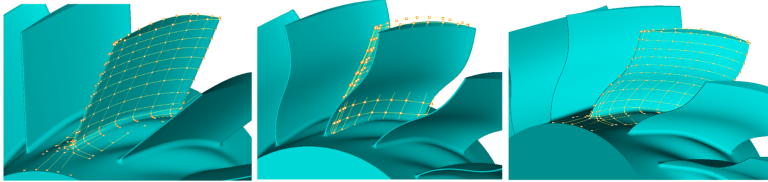
通过利用这些技术,我们可以有效地使拓扑适应几何变化,确保一致的网格生成,以实现准确可靠的仿真。
工作流程概述
为了测试这种新的自适应网格划分方法,轴向涡轮叶片被选为第一个测试案例。最初,使用 GridPro 网格划分软件的手动界面构建涡轮叶片的基线线框拓扑。这是唯一步需要人工干预的步骤。一旦建立了基线拓扑,它就作为模板,在 Caeses 平台上自动为各种设计变体生成网格。
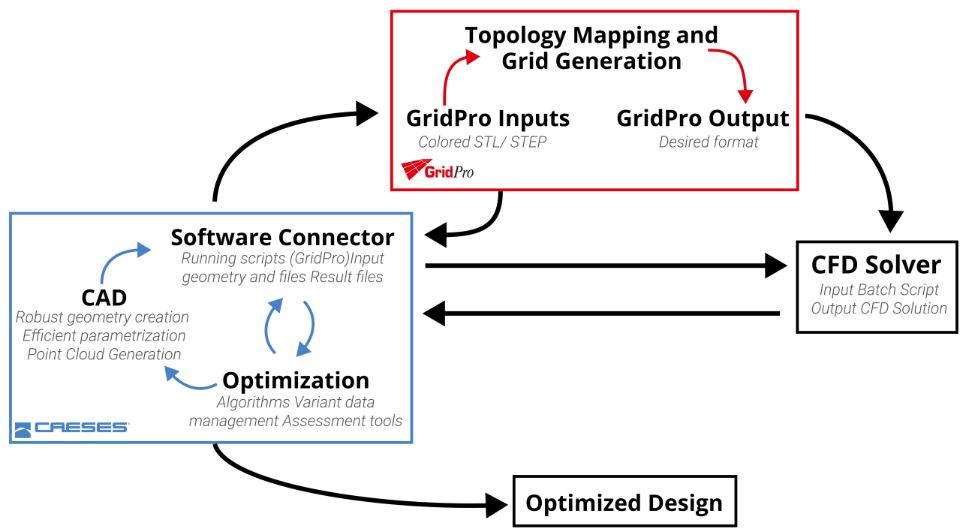
接下来,通过集成脚本将 GridPro 集成到 Caeses 中,创建了一个闭环系统。该脚本旨在管理表面网格生成、CAD 文件转换、拓扑适应和网格生成。在这种设置中,Caeses 参数化修改轴向涡轮叶片形状以产生不同的变体,而 GridPro 则自动为每个变体生成多块结构化网格,无需用户进一步参与。
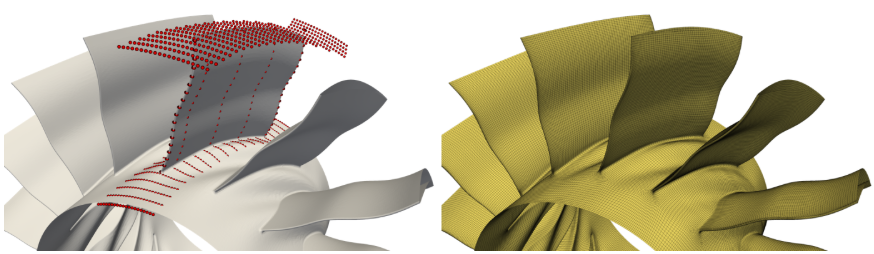
案例研究
径向涡轮:
15 个变量,50 个变体
基线拓扑 - 6 分钟
每个案例的平均网格时间:7 分钟
总计:6 小时
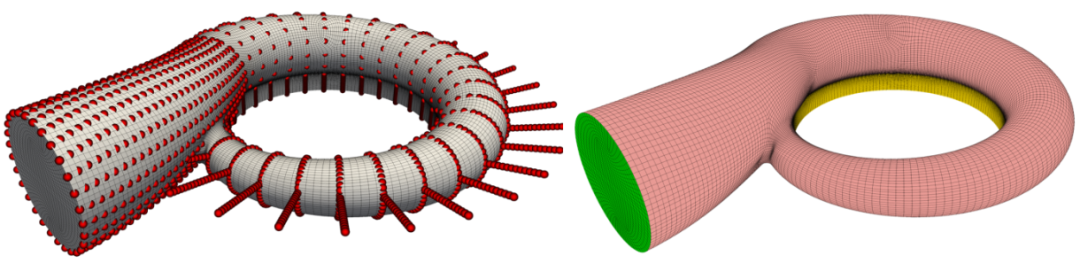
出口壳体:
12 个变量,50 个变体
基线拓扑 - 2 分钟
每个案例的平均网格时间:3 分钟
总计:2.5 小时
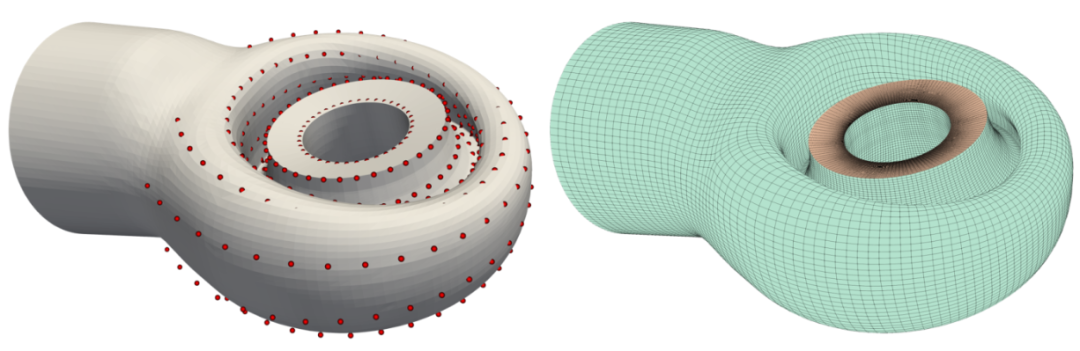
压气机蜗壳:
15 个变量,50 个变体
基线拓扑 - 2 分钟
每个案例的平均网格时间:3 分钟
总计:2.5 小时
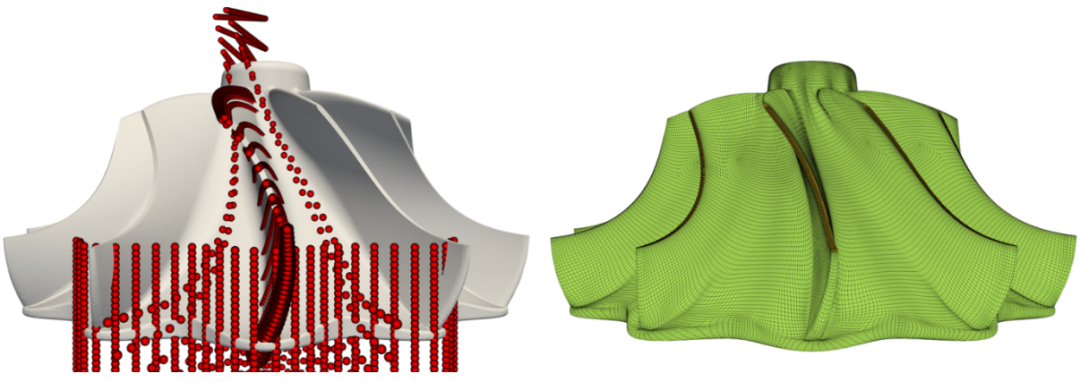
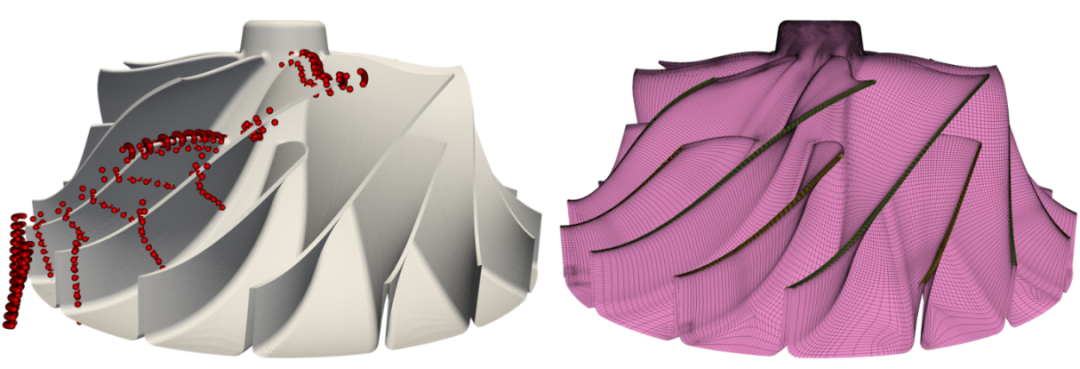
离心式压缩机:
32 个变量,50 个变体
基线拓扑 - 15 分钟
每个案例的平均网格时间:7 分钟
总计:7 小时
其他案例: