Lsdyna梁单元小知识
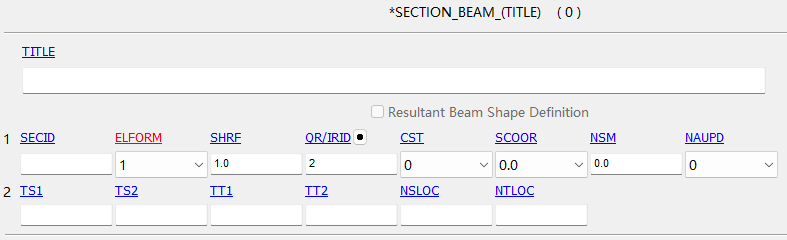
ELFORM:=Element formulation options:
EQ.1: Hughes-Liu with cross section integration (default),
EQ.2: Belytschko-Schwer resultant beam (resultant),
EQ.3: truss (resultant),
EQ.4: Belytschko-Schwer full cross-section integration,
EQ.5: Belytschko-Schwer tubular beam with cross-section integration,
EQ.6: discrete beam/cable,
EQ.7: 2D plane strain shell element (xy plane),
EQ.8: 2D axisymmetric volume weighted shell element (xy plane),
EQ.9: spotweld beam, see *MAT_SPOTWELD (Type 100).
Note that the 2D and 3D element types must bot be mixed and different types of 2D elements must not be used together. For example, the plane strain element type must not be used with the axisymmetric element type. In 3D the different beam elements types, i.e., 1-6 and 9 can be freely mixed together.
EQ.11: Integrated warped beam.
EQ.12: resultant warped beam
EQ.13: Small displacement, linear Timoshenko beam with exact stiffness.
EQ.14: Integrated tubular Elbow element. User defined integration rule with tubular cross section (9) must be used.
一、梁单元类型
LS-DYNA 共提供 12 种类型的 Beam 单元,通过*section_beam 中的 ELFORM 进行选择。我们常用的有 ELFORM=1、2、3、6、9 五种类型的 Beam。下面分别介绍几种Beam 单元的特点和各自的应用场合。
(1)ELFORM=1,Hughes-Liu integrated beam,积分梁。
① 使用 3 个节点 N1、N2、N3 进行定义,节点有 6 个自由度。
② 在梁的中部(N1、N2 两个节点的中点位置)计算截面应力。
③ 用来模拟考虑应力结果的梁,如汽车底盘中的长螺栓。
(2)ELFORM=2,Belytschko-Schwer resultant beam,合力梁。
① 使用 3 个节点 N1、N2、N3 进行定义,节点有 6 个自由度。
② 只计算节点处的力和力矩,没有应力计算。
③ 因无积分点,计算速度较快。
④ 方便地选择各种截面形状。
⑤ 主要用来模拟只考察合力结果的梁,如螺栓连接中的螺杆。
(3)ELFORM=3,Truss,杆。
① 使用 3 个节点 N1、N2、N3 进行定义,节点有 3 个自由度。
② 只能承受轴向载荷(拉或压),不能承受弯曲载荷。
③ 经常用来模拟二力杆结构。
(4)ELFORM=6,Discrete beam,离散梁/Cable。
① 使用 3 个节点 N1、N2、N3 进行定义,也可仅使用两个节点进行定义,节点有 6个自由度。
② 可以是有限长度或零长度(效果一样)。
③ 可以模拟弹簧和阻尼的特性。
④ 经常用来模拟衬套,也可以代替弹簧和阻尼。
(5)ELFORM=9,Deformable spotweld,可变形焊点梁。
① 使用 3 个节点 N1、N2、N3 进行定义,节点有 6 个自由度。
② 使用*MAT_SPOTWELD 可以定义材料的失效。
③ 经常用来模拟可变形焊点,如白车身上的焊点。
(6)SPR3,高级失效焊点梁单元
二、积分梁单元
LS-DYNA 中提供了多种梁单元的单元积分类型,如积分梁、合力梁等,而单元是在分析中常用的一种单元公式。通过对以往问题的总结,提出如下建议。
1.体积黏性
*control_bulk_viscosity 有梁单元体积黏性的选项。体积黏性是为了解决在高速碰撞中结构内部产生应力波,而动力学微分方程求解困难,于是1950年引入人工体积粘性,便于收敛。
2.合力梁单元
如果想直接输入 A、Iss 等参数,必须使用 ELFORM=2 的合力梁单元公式,因为该梁单元梁截面形状未知,应力无法计算,只能得到力和力矩的结果,而且这种积分方式仅与很少的材料本构兼容。具体可以通过用户手册材料部分的开头材料列表查询。
3.积分梁单元
在*section_beam 中选择 ELFORM=1 是一种积分梁单元,使用该单元公式,需要输入截面形状的参数,最终通过梁单元积分点计算应力。*section_beam 的卡片 1 中的参数CST 表明,无论截面形状是圆形还是矩形,都必须在卡片 2 中定义截面尺寸。对于圆形截面,需要定义两端的内径和外径(实心的圆截面内径为 0);对于实心的矩形截面,需要分别定义两端的截面宽度和长度。
4、对于空心矩形管的定义必须使用*integration_beam 进行定义,通过设置*section_beam 卡片中的 QR/IRID 参数为-IRID 进行引用(IRID 是*integration_beam 中的第一个参数)。在*integration_beam 中,可以将 NIP 和 RA 留空,并将 ICST 设置为 5。在*integration_beam 的卡片 2 上,定义 4 个值 W、TF、D 和 TW。
圆形截面的积分点按顺序分布在截面的周向上,与截面中心的距离都相等。例如,对于 3×3 的高斯积分点,横截面上的 9 个积分点相距 40°,射线上的第一个积分点距离局部坐标系 s 轴 20°(指向 t 轴)。
一个简单的弹性悬臂梁弯曲案例证实圆形截面积分点的径向位置为 r = sqrt( (ro^2 +ri^2)/2 )。这表明圆形截面使用 3×3 高斯分布和 3×3 洛巴托分布似乎没有区别。
设置 QR/IRID 为 4 的矩形截面,使用 3×3 洛巴托积分,其积分点分布为:角上分布4 个积分点,4 条边中点分布 4 个积分点,中心位置分布一个积分点。积分梁的轴向应力和弯矩会写入 elout 文件。
*initial_stress_beam 卡片中的 RULE 参数定义了积分点的数量和位置。NPTS 设置多少个积分点进行应力初始化。通过定义*database_extent_binary 卡片中的参数 BEAMIP 为梁单元积分点数量,可以获取梁单元每个积分点的轴向应变。在求解完成后,使用LS-PrePost 读取 d3plot 文件,单击 History→Int.Pt.→Etype: Beams→(click on any beamelement)→Axial Strain→Plot 指令按钮,可以获取轴向应变云图。如果不定义 STRFLG,则 elout 文件中不会输出梁单元应变。
应变张量不写入 elout,而梁单元积分点处的塑性应变会写入 elout(参见用户手册中的*database_history_beam 和*database_elout)。
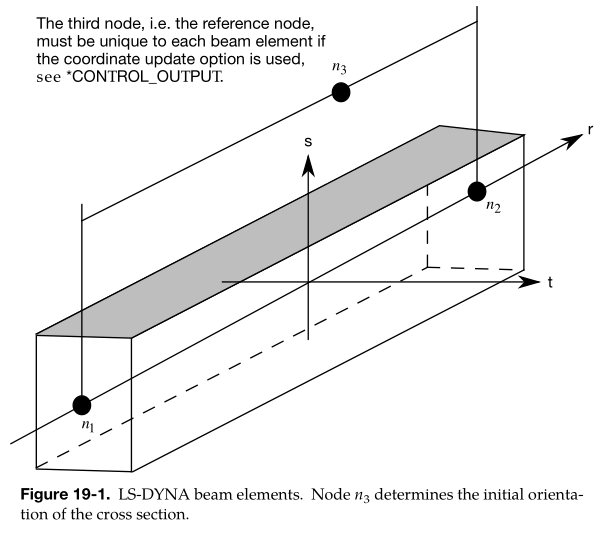
在 t=0 时刻之后,LS-PrePost 随机以棱形模式显示梁的横截面方向(Toggle→BeamPrism)。除非每一个梁单元都定义了 N3 节点且在*control_output 中定义了 NREFUP=1。
如果每个梁单元的 N3 节点不是唯一的,LS-DYNA 内部会对梁单元的截面方向保持修正,这样可以获取更好的结果。唯一的缺点是,当 LS-PrePost 以棱形方式显示梁单元时,没有办法获取截面方向。
*integration_beam 可以在每个积分点定义不同的材料。所有的材料类型必须完全相同,但材料参数可以不同。这个特性的一个用途是钢筋混凝土,使用*MAT_CONCRETE_EC2 或*MAT_RC_BEAM,这些材料可以根据输入属性模拟混凝土或钢筋,因此可以在截面内模拟钢筋所在的位置。
关于 ELFORM=1 积分梁单元更多的说明:H-L 梁单元积分点屈服是基于 sigeff = sqrt (sigrr^2 + 3(sigrs^2 + sigtr^2))的,其中 r、s、t 是梁单元局部坐标轴。当平均有效塑性应变达到*MAT_24 设置的 FAIL 时,梁单元失效。因此,可能有部分积分点的应变超出失效应变。如果使用*MAT_3,每个积分点失效互不影响。
应力只在积分点计算。根据积分点的位置、权重因子和应力,计算弯矩。如果在积分点绘制 r-stress(通过 elout 文件),将看到材料结构模型一致的应力。如果使用 4×4 的高斯积分(QR/IRID=5),应力云图比使用 2×2 的高斯积分更加真实,最大弯矩更接近解析塑性弯矩。基于 2×2 的高斯积分,最大弯矩计算如下:
M = 4 IP * stress * IP area * moment arm
M = 4 * .0124 * (500 * 1000)/4 * (0.5773 * 500/2) = 894,815