非线性磁链观测器:零速闭环启动的处理和分析d轴电流注入的作用
前言:本期文章主要讨论:永磁同步电机全速域单一观测器法-非线性磁链观测器。主要关注零速闭环起动和d轴电流注入,通过理论分析、MATLAB仿真验证和硬件测试三个维度进行验证、说明。
一、引言
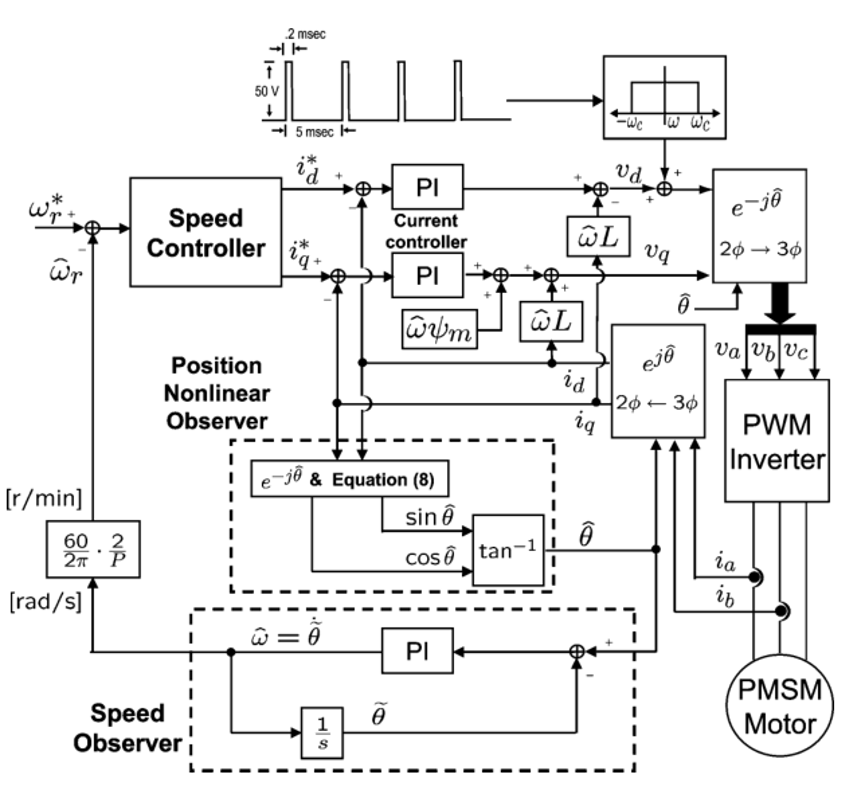
图1 永磁同步电机基于非线性磁链观测器的无感控制策略
本期文章介绍非线性磁链观测器实现转速、位置的估算,属于永磁同步电机全速域单一观测器法。该无感方案可以实现零速闭环起动,且具有一定的带载能力,接下来就零速闭环、d轴电流注入和非线性磁链观测器的估算性能展开讨论。
二、非线性磁链观测器的实现和标幺化
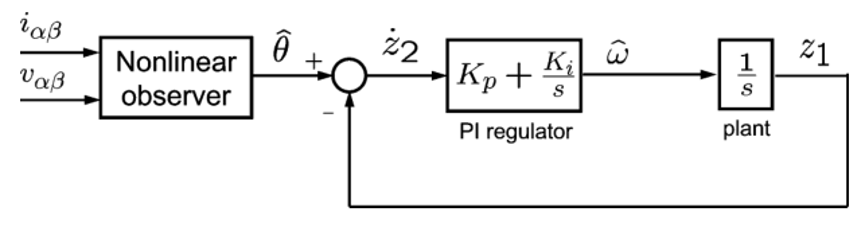
2.1 非线性磁链观测器控制框图
内置式IPMSM在alpha-beta静止坐标系下的电压磁链方程可以表示为:
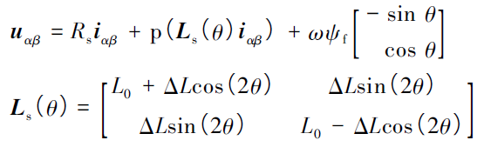
由上式,不难得出如下形式的电压磁链方程:
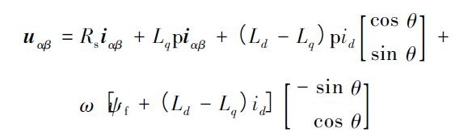
将其进一步化简,可以得到:
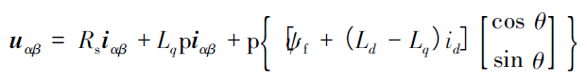
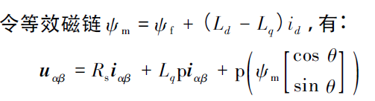
这样就得到了IPMSM在轴上的基于有效磁链的电压磁链方程(与表贴式的SPMSM基本一致)。
总结起来,非线性磁链观测器的实现步骤:
(1)、非线性磁链观测器是在静止坐标系下实现的,首先得求出alpha、beta轴的压降;
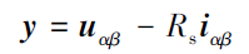
(2)、定义一个矢量函数你n(x),这个矢量函数其实就是alpha、beta轴的磁链。再求欧几里德范数n(x):
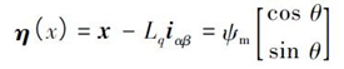
(3)构建非线性磁链观测器;
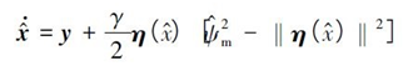
非线性磁链观测器的估计值是电机的磁链在alpha和beta轴的分量,将得到的值代入到锁相环PLL中就可以估算得到电机转子轴的速度信息。
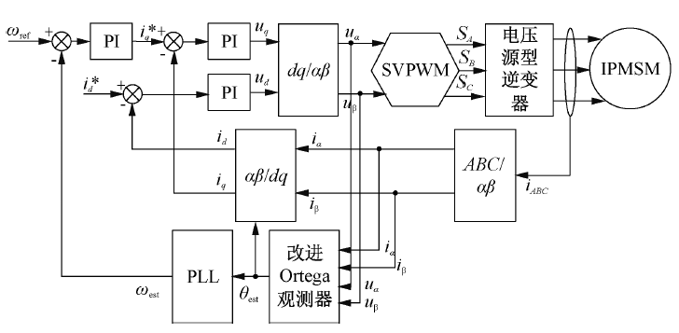
图2.2 基于非线性磁链观测器法的永磁同步电机无感控制策略框图
基于非线性磁链观测器法的无感控制的优点在于观测器的可调参数只有一个,这样减小调试的难度。
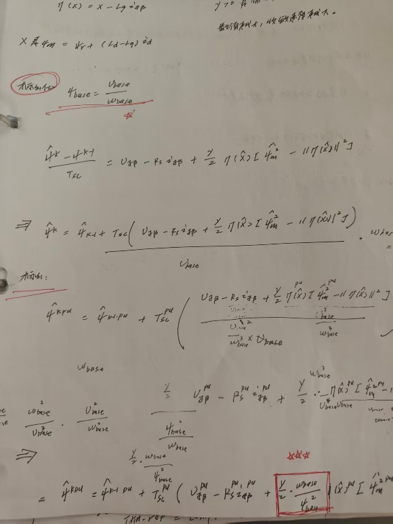
三、零速闭环起动和d轴电流注入作用分析
3.1 零速闭环起动
零速闭环起动的定义:
无论电机的初始位置角度在哪,观测器输出的角度都能够在一个电角度周期内迅速收敛到真实角度。
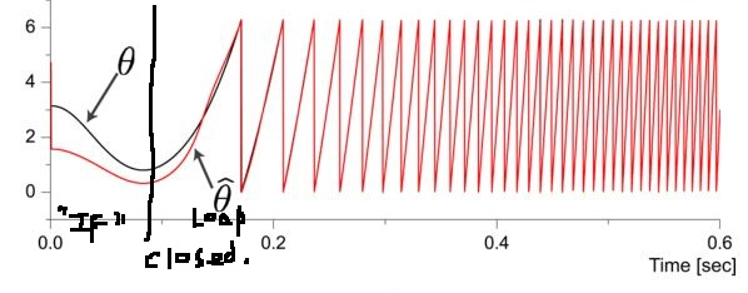
图3.1 零速闭环时的角度跟随变化情况
图3.1中,角度差较大的阶段本质上还是属于强拖阶段,类似于IF控制,估计角度趋向于真实角度有一个拖动的过程。角度误差逐渐变小,映射到q轴上的电流随之增大,电磁力矩正向输出变大,推动电机转动。
只有做到估计角度在很短时间内收敛,那么速度环和电流环就可以从一开始就能直接闭环使用。
3.2 d轴电流注入作用分析
基于有效磁链的永磁同步电机模型在dq旋转坐标系下的电压模型如下:
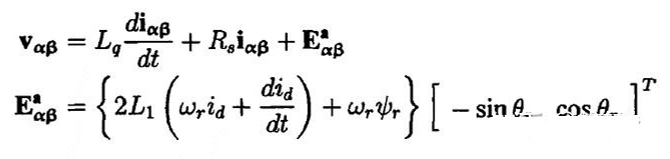
注意到,有效反电势中的微分项是did/dt,只要其有值即id变化率较快,反电势有值,磁链估计值就会存在,转子的位置信息也就有了。
因此,在磁链观测器在起动时,通常注入一定的d轴正电流,除了增大电压的输出,克服逆变器非线性影响的目的外,还有就是造成did/dt在零速位置上是有值的,这有助于角度的收敛,这就是注入d轴电流的原理。
同样类比分析,注入d轴正电流的作用。适用于dq轴坐标系下的观测器,比如静态电压补偿观测器等。
四、验证分析
4.1 MATLAB/Simulink
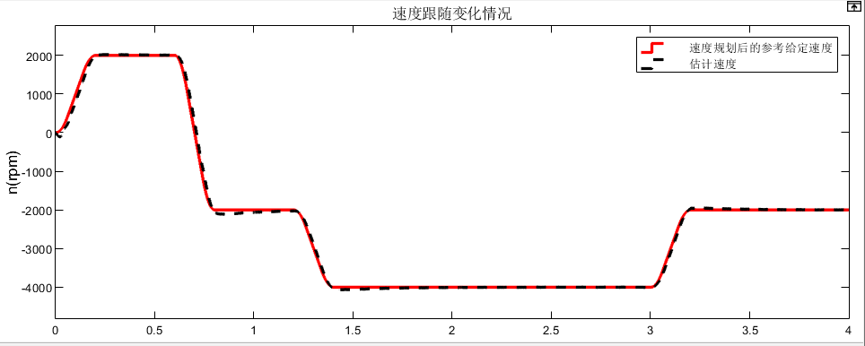
图4.1 估计速度跟随变化情况
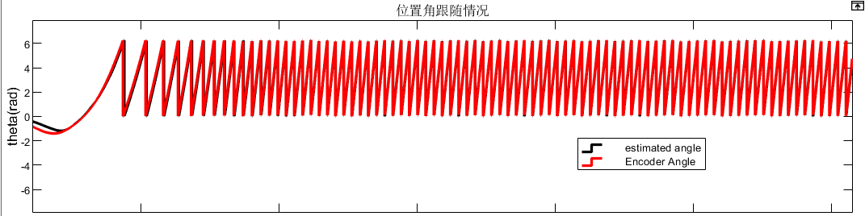
图4.2 估计位置角跟随变化情况
从图4.1和4.2可以看出,估计的速度和位置可以很快地收敛到真实位置和给定速度,说明非线性磁链观测器具有较好的跟踪性能。
4.2 CCS工程实现以及硬件测试平台验证
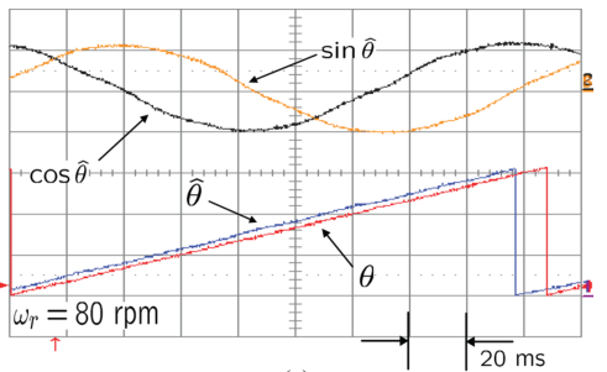
图4.3 80rpm:磁链和位置角变化情况
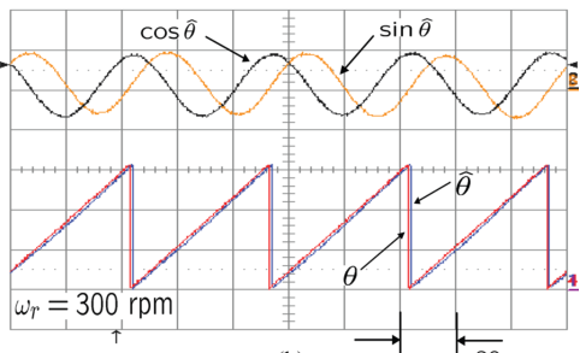
图4.4 300rpm:磁链和位置角变化情况
从图4.3和4.4同样可以证明非线性磁链观测器具有较好的估计跟随性能,磁链变化和位置角变化效果好。
五、开发过程中的问题总结
1、为确保零速直接闭环启动,提高启动初始时刻观测器的精度,一般在启动时注入一定大小的d轴正电流,待正常起动后, 大于某一速度时,再将d轴电流降为0;
2、Gamma增益的设置,从小到大调节,直到输出的Flux_alpha, Flux_beta是稳定的正交的正弦波,才可进行后续的锁相环调节;
3、锁相环的带宽一般设置为10--50Hz,设置太小角度不收敛,设置太大噪音信号过大;
4、锁相环的PI参数按二阶系统阻尼系数取1设置,此时系统处于临界阻尼状态,从不稳定到稳定的时间最短;
5、基于非线性磁链观测器+PLL的无感方案,可以实现正反转工况;
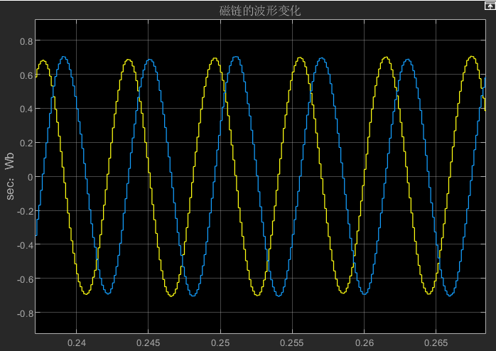
图5.1 磁链的波形变化
图(5.1)是非线性磁链观测器估算得到的磁链的波形变化情况,作为锁相环PLL的输入。
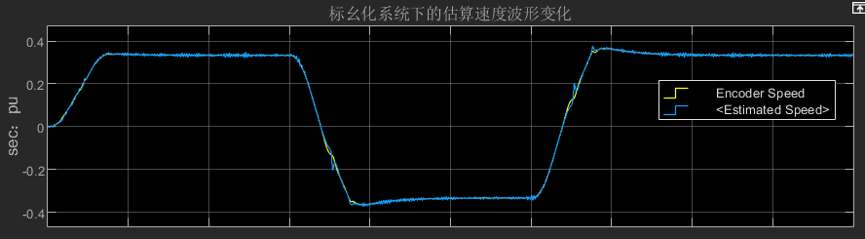
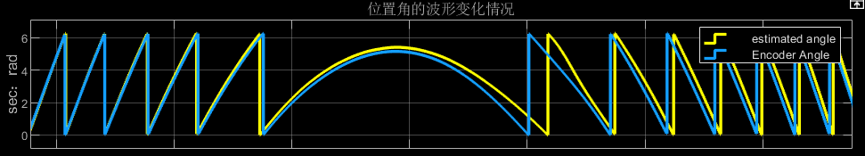
图5.2 转速和位置角的波形变化情况
从上述波形可以看出,基于非线性磁链观测器的无感控制策略在突加载、突加减速的时候都能够精确地估算出转速和位置信息。