首页
发现
课程
培训
文章
案例
问答
需求
服务
行家
赛事
热门搜索
发布
消息
注册
|
登录
首页
/
文章
/
详情
一次性讲清楚梁壳分析的关键
博集华仿
2分钟前
浏览0
关注
1
壳单元的节点到底有几个自由度?
博集华仿
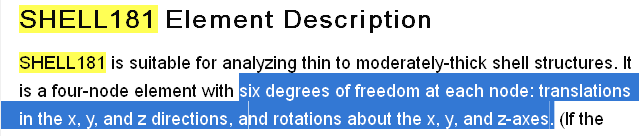
壳单元的节点有六个自由度,证据如下:
如官方帮助描述:六个自由度(三个平移自由度,三个转动自由度)。
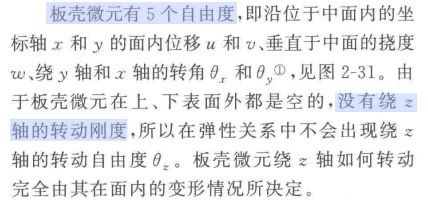
但是,昨晚直播,清华陆教授的书是这个写的:
壳单元的节点到底有几个自由度?当然有读者可能会说,这里说的是两码事!真的是两码事吗?
2
这里看结论
博集华仿
在仿真中,壳单元节点绕 z 轴的自由度不是物理层面的自由度,是虚假的自由度,目的是为了计算不报错。
怎么验证这个说法呢?
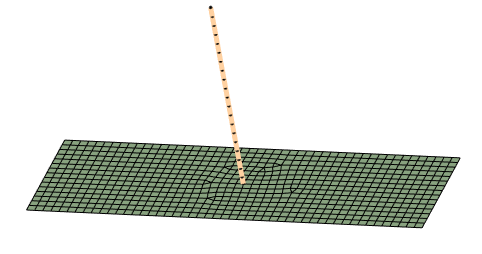
读者可以尝试以下案例:梁单元和壳单元垂直相交,梁单元节点有六个自由度,壳单元节点也有六个自由度,理论上来说,可以直接共节点,如下图:
当梁承受扭矩,该场景下,仿真算出来的梁的转角结果是错的。鼓励读者自己试试看!
这说明了,梁壳直接共节点是有条件的。
3
梁与欧拉与铁木辛柯
博集华仿
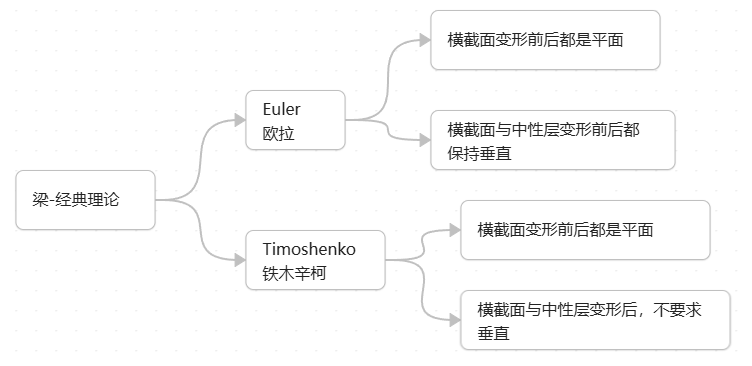
昨晚直播,还介绍了梁计算的两个假设。
首先,第一个问题,为什么计算梁,要有假设,直接计算不行吗?原因其实很简单,因为假设后,公式简化了,求解和计算容易了。
需要指出:ANSYS Workbench 默认的梁单元 beam188 属于铁木辛柯假设。
4
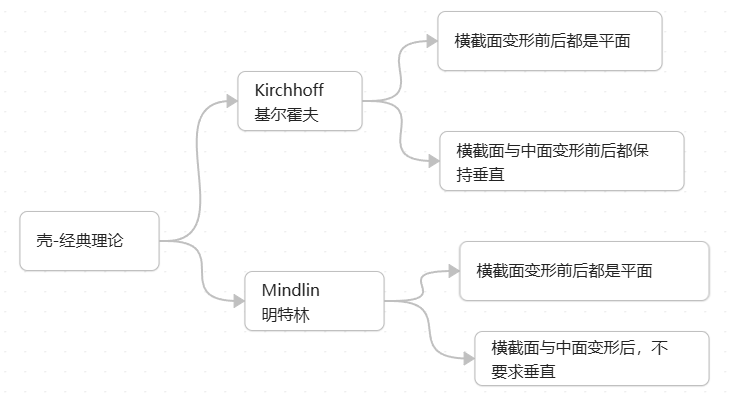
壳与基尔霍夫与明特林
博集华仿
昨晚直播,还介绍了壳计算的两个假设。
需要指出:
ANSYS Workbench 默认的壳单元 shell181 属于明特林假设。
5
梁壳与实体单元
博集华仿
在仿真分析中,梁可以用梁单元分析,也可以用实体单元分析
(如果网格规模允许)
,壳可以用壳单元分析,也可以用实体单元分析
(如果网格规模允许)
。
需要指出:当你选择用实体单元,则不需要任何假设,和欧拉、铁木辛柯、基尔霍夫、明特林都没有关系。
所以,实体单元是仿真的首选单元。
来源:博集华仿
登录后免费查看全文
立即登录
Workbench
理论
ANSYS
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-11-14
最近编辑:2分钟前
博集华仿
硕士
致力于推广工程仿真技术
关注
获赞 537
粉丝 919
文章 794
课程 11
点赞
收藏
作者推荐
可试听
焊接结构疲劳评定-规范解读与案例实战
¥799
5.0
立即查看
0/200
清空
提交
还没有评论
课程
培训
服务
行家
ANSYS Workbench结构强度评估难点解析与案例公开课【0623】
2022第四届中国仿真技术应用大会-复合材料专题论坛(回放)
ANSYS Workbench传热理论与案例剖析公开课(培训试听)
LS-DYNA偏心不耦合的临自由面岩石双孔微差爆破(JH-2本构)
相关推荐
ANSYSWokrbench显示动力学案例6子弹冲击侵彻油箱流固耦合仿真及理论分析油箱破坏燃烧机理
ANSYS & MATLAB转子动力学工程应用:从理论分析到仿真验证全流程技术
Ansys workbench结构仿真分析
ANSYS WORKBENCH 循环对称结构实例分析教程(补充)
最新文章
黄永刚晶体塑性UMAT子程序相关教学
EESD 数据开源论文推荐 | 考虑多维相关性的神经网络混合宽频地震动模拟
超低噪声、超高PSRR,Pin-to-Pin替ADI,这颗国产LDO,能打
中科院一区论文推荐 |基于扩散桥的渐进域适应概念、算法在故障诊断领域的应用
信号世界模型 | 面向循环平稳振动测量中有限标签故障诊断的潜在动力学自监督框架
热门文章
通用/泛亚/蔚来/弗迪/上海电驱动等百位新能源专家确认发言,易贸三电活动6月苏州见
SOLIDWORKS多实体如何拆分保存为单个零件?
基于速度涡度区域分解大尺度流体的模拟
PiFlow计算跨声速机翼失速现象
工业厂房通风效果不佳,问题出在哪儿?
其他人都在看
基于C++相场的枝晶凝固织构仿真
基于Phonopy与Phono3py的晶格热输运仿真
涡轮丨中科院工热所在航空发动机涡轮叶片旋转内冷通道中的复杂湍流行为及流热输运研究方面取得系列进展
网上怎么看老唐—“唐尚珺”?
阳光电源又憋了两个大招
VIP会员
学习计划
福利任务
下载APP
联系我们
微信客服
联系客服
人工服务时间为周一至周五的9:30-19:30
非工作时间请在微信客服留言
客服热线:
4000-969-010
邮箱:
service@fangzhenxiu.com
地址:
北京市朝阳区莱锦创意园CN08座
帮助与反馈
返回顶部