NVH工程案例:四驱皮卡颠簸路"咯噔"异响:不开模、不换件,两处软件标定让故障等级 V1→V3
车过鹅卵石路,前机舱"咯噔咯噔"——这次的"案发现场"是一台纯电动四驱皮卡。郑州日产团队的这篇会议论文,把排查链路走得非常干净:声学相机锁定响应源、传感器布点锁定激励源,最后发现真正的病根是低速时前驱扭矩分配为零、齿轮组处于"自由摆动"状态。由于问题爆在开发后期、支架模具已经开好,他们没有动一丝硬件,只靠 MCU 防抖 + VCU 预扭矩两处软件标定,把电机转速波动从 198 rpm 压到 102 rpm,故障等级从 V1 降到 V3。
一、故障长什么样
某纯电动四驱皮卡在 PT 开发阶段下线检测时,质检员反馈:车辆行驶至颠簸路面(鹅卵石路等)时,前机舱出现"咯噔咯噔"异响。经实车复现,故障工况相当具体:
车速 15 km/h 左右、关闭能量回收功能、反复松踩加速踏板的工况下,噪声最大。而且这不是个例——首次发生即为批量问题,这直接决定了它必须被快速、低成本地解决。
先说结论性的机理判断:车辆过颠簸路时,左右车轮存在轮速差,而动力总成处于随动状态,导致动力总成内部齿轮组产生撞击;撞击振动经动力总成壳体传递至悬置支架,在支架处激起噪声。听起来一句话就能说清,但要把"哪一级是源、哪一级是放大器"钉死,团队走了完整的三步。
二、先查变更,再锁响应源
2.1 从差异件入手
问题发生在 PT 开发阶段,而前期并未出现。这个"时间差"本身就是最重要的线索——排查者首先对比了前机舱在该开发阶段的变更差异零部件,确认:前机舱传动系统相关零部件中,仅动力总成悬置安装状态发生变更——悬置支架由原来的手工样件改为了正式模具件。
2.2 声学相机 + 对调试验,锁定响应源
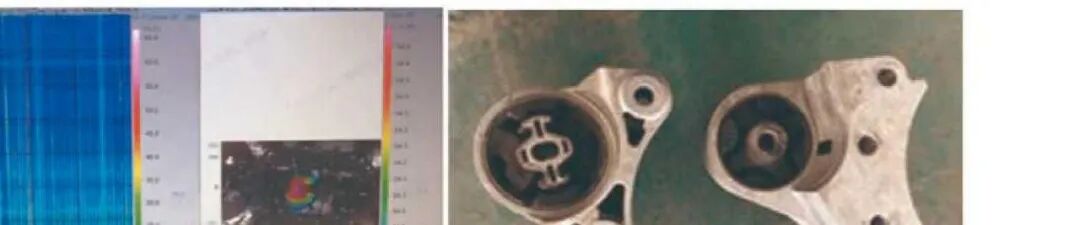
为了确认异响是否由悬置支架变更产生,团队将故障车辆进行转毂台架复测,通过专业 NVH 声学相机多次抓拍,锁定噪声由前驱动力总成前悬置支架处产生。
更有说服力的是对调试验:将新旧状态悬置进行对调,发现异响随悬置走。再经敲击测试,发现悬置支架模态偏低、较容易激起噪声。至此,"响应源"钉死:前悬置支架。
卡住的地方,恰恰是最有价值的地方。按常规思路,加强悬置支架模态即可解决问题。但该问题出现在 PT 阶段——设计开发后期,此时动力总成悬置已完成模具开发,若重新设计开发,投入较大。所以"改响应源"这条路被成本封死了。噪声被人听到要经过激励源 → 传递路径 → 响应源三段,响应源动不了,就只剩激励源和传递路径可做文章。
三、传感器布点,锁定激励源
团队对车辆前机舱动力总成进行振动传感器及麦克风布点,并进行道路实测:
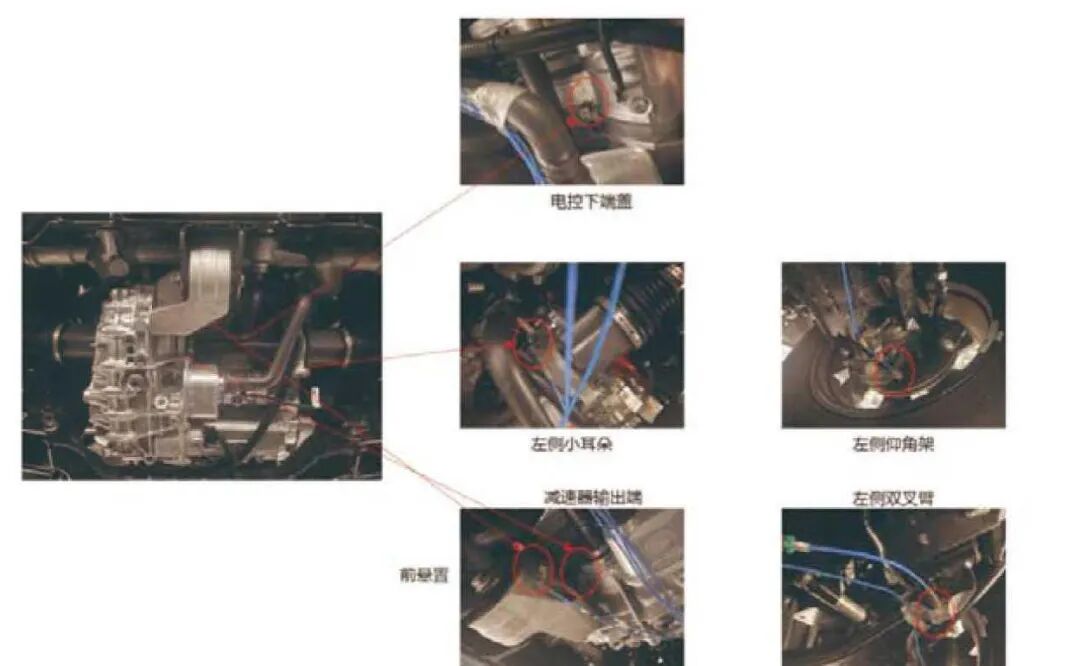
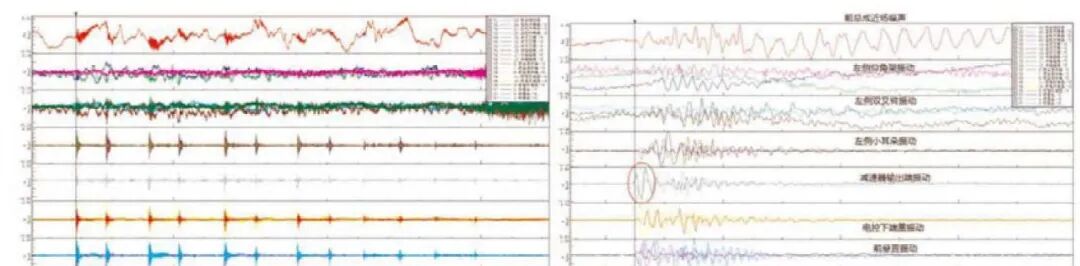
测试数据的结论很明确:振动激励最先由动力总成输出轴激起——该噪声问题的激励源为前驱动力总成,传递路径为动力总成壳体。
为什么齿轮组会撞?
根据纯电动四驱皮卡 VCU 的前后驱扭矩分配策略:车辆低速行驶时,前驱动力总成作为辅驱,扭矩分配值为 0。由于前驱动力总成未分配目标扭矩,它实际无扭矩输出,齿轮组在车辆运行过程中处于随动状态——用更形象的话说,齿轮是"自由摆动"的。
此时车辆行驶至颠簸路,左右车轮存在轮速差,就会导致前驱动力总成内部齿轮组产生撞击。撞击振动经壳体传至悬置支架,而支架模态较低,撞击激起的振动与支架产生共振,噪声就此产生。
系列对照:这个机理与此前拆解过的东风齿轮敲击案例(本系列第 1 篇)本质相同——都是齿轮组在非受控状态下被轮端扰动激发敲击,最终都靠"让齿轮保持受控啮合"的软件策略解决。区别在于东风那篇的触发工况是转矩过零的 tip-in/tip-out,而这篇是颠簸路轮速差。
四、两个软件标定,两层夹击
问题处于设计开发后期,硬件均处于量产状态,硬件变更将影响项目开发进程且费用投入较大——因此从软件层面优化,减少设计开发投入及周期。具体打了两拳:
4.1 MCU 电机防抖参数优化——压撞击速度
噪声大小取决于齿轮组间撞击力的大小,而撞击力取决于撞击时的速度——能压住撞击速度,就能削弱振动、降低噪声。电机防抖功能的原理是:MCU 检测到电机转速波动较大时,提供反向转矩以抑制转速波动。
对该车型 MCU 电机防抖功能参数优化后:
| 198 rpm | 102 rpm |
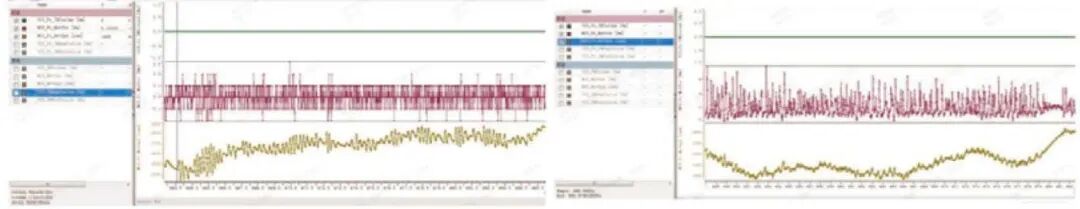
4.2 VCU 电机预扭矩优化——消灭随动状态
防抖解决了"波动"问题,但还有一个漏网工况:车辆正常加减速时,若齿轮组仍处于随动状态,齿轮面啮合切换同样会引起撞击。所以必须从根上解决——避免齿轮组进入自由随动状态。
对策是 VCU 对前后驱扭矩分配策略的优化:前驱动力总成的扭矩分配值始终大于 0,且不低于预扭矩设定值,保证齿轮组间始终啮合在一起。这一手与东风案例中的"预加载"策略完全同源——齿轮只要始终受力啮合,就没有"摆过来撞上去"的空间。
两处标定通过软件导入后,结合实车测试不断调整电机防抖参数与 VCU 预扭矩值,最终确定最优参数组:
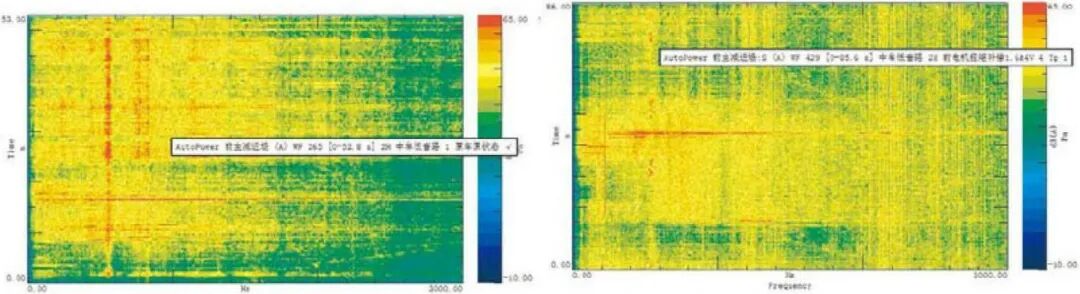
经专业评价人员测试,故障等级由 V1(极易发现且引起客户抱怨)降低为 V3(难以发现且客户可接受)——在不改任何硬件的前提下,问题闭环。
五、这份案例可以带走什么
排查链路可以标准化。
变更件比对 → 声学相机锁响应源 → 对调试验验证 → 布点路测锁激励源。这套"由表及里"的链路对前机舱异响类问题几乎可以照抄。 对调试验依然是最锋利的武器。
新旧悬置一对调、异响跟着走,一句话就完成了因果验证——比任何复杂分析都直给。 NVH 三路径本质是成本问题。
抑制激励源、阻断传递路径、改变响应源三条路都通,但可用性随开发阶段递减:问题暴露越晚,可选路径越少、代价越大。本文"响应源被模具封死"就是最直观的注脚。 四驱/多动力源车型,随动齿轮组是通病。
低速辅驱零扭矩策略省电,却让齿轮组失去约束。预扭矩策略(分配值恒 ≥ 设定值)是通解,但预扭矩取值要在"啮合保持"与"拖滞损耗/发热"之间权衡,值得在策略设计期就预留标定接口。 把问题消灭在开发前期。
论文作者在总结中自我检讨得很到位:设计开发前期应对整车载荷谱进行采集,并对零部件 NVH 做仿真分析,避免后期设计变更。NVH 问题暴露得越早,解决方案越多、开发代价越小。
原文信息
孟钊,巴旭,樊青,刘展旭,史剑清,尹国庆,任四伟(郑州日产汽车有限公司):《某纯电动四驱皮卡颠簸路行驶动力总成异响问题研究》(HNSAE25067),载于第二十二届河南省汽车工程科技学术会议论文集,P143-144。
本文为该论文的科普化改写,数据与结论均出自原文,图片直接取自原文。版权归原作者及会议出版方所有,侵删。
原文参考文献
[1] 刘显臣.汽车底盘振动与噪声控制[M].北京:机械工业出版社,2021. [2] 刘显臣.汽车NVH性能开发[M].北京:机械工业出版社,2019.
系列阅读
01 · 东风技术中心:纯电动车电驱总成敲击异响——转矩过零控制与软硬件联合优化
02 · 广汽埃安:差速器"呜呜"异响——黏滑摩擦、半轴模态与三种优化方案实测