怠速抖动追凶:不是悬置太软,是它们没站在那根轴上
原文:Powertrain Mounting System Layout for Decoupling Rigid-Body Modes in the Vehicle Concept Design Stage | SAE Technical Paper 2013-01-1706 | H. E. Erdelyi, D. Roesems, A. Toso, S. Donders(LMS International)
一台 3 缸发动机,怠速 800 rpm,怠速激励频率 20 Hz。初始四点悬置布置下,侧倾(Roll)模态落在 28.67 Hz——比怠速激励还高。这意味着车辆升速过程中,转速一定会扫过 28.67 Hz 对应的那个点,共振是跑不掉的。
LMS 的这篇论文给出了一条不用迭代、不用优化的路:只用几个概念阶段的输入,直接把三个悬置的位置、朝向、刚度一次算出来,让六个刚体模态全部解耦,并把侧倾频率精确落在目标值上。文末附的算例里,优化后动能分布表对角线全部超过 99%。
01悬置系统要同时干两件互相打架的事
动力总成在整车上是"弹性地"挂着的。悬置系统(Mounting System)的任务听起来简单,其实是两件互相矛盾的事:
一方面要隔振——发动机燃烧产生的激励要通过悬置被挡在车身之外,悬置要软;另一方面要限位——发动机不能在车架里来回逛,悬置要硬。软硬之间的平衡点,就是所谓"调校"。
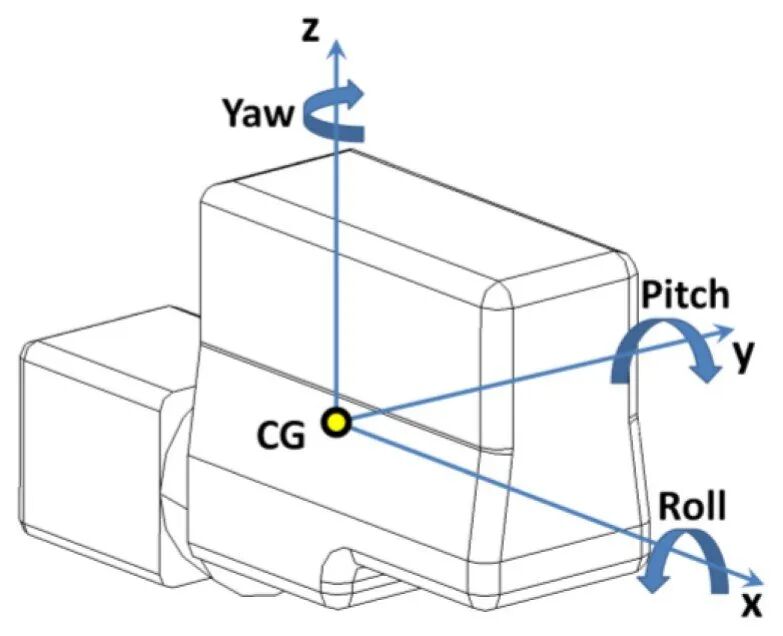
但调校的前提是:六个模态得能各调各的。动力总成被当成一个刚体,有 6 个自由度——三个平动(X 前后、Y 左右、Z 上下)和三个转动(Roll 绕曲轴侧倾、Pitch 俯仰、Yaw 偏航)。每个模态背后都是一条互相冲突的调校要求:
平动模态——影响路面激励下的二次舒适性,要和悬架、簧下质量的固有频率错开(尤其不能撞上轮跳频率)。
侧倾模态(Roll)——与发动机扭矩激励关系最紧密,它的频率必须远低于怠速激励频率。
俯仰、偏航——受传动系、整车纵向动力学牵连。
问题在于:如果模态之间是耦合的,你调一个模态的频率,另外几个会跟着变。一台车改上十几轮也未必收敛,根源往往就在这。所以论文的第一个目标不是"调到多少赫兹",而是先把模态拆开——解耦(Decoupling)。
02先找到那根看不见的轴:TRA
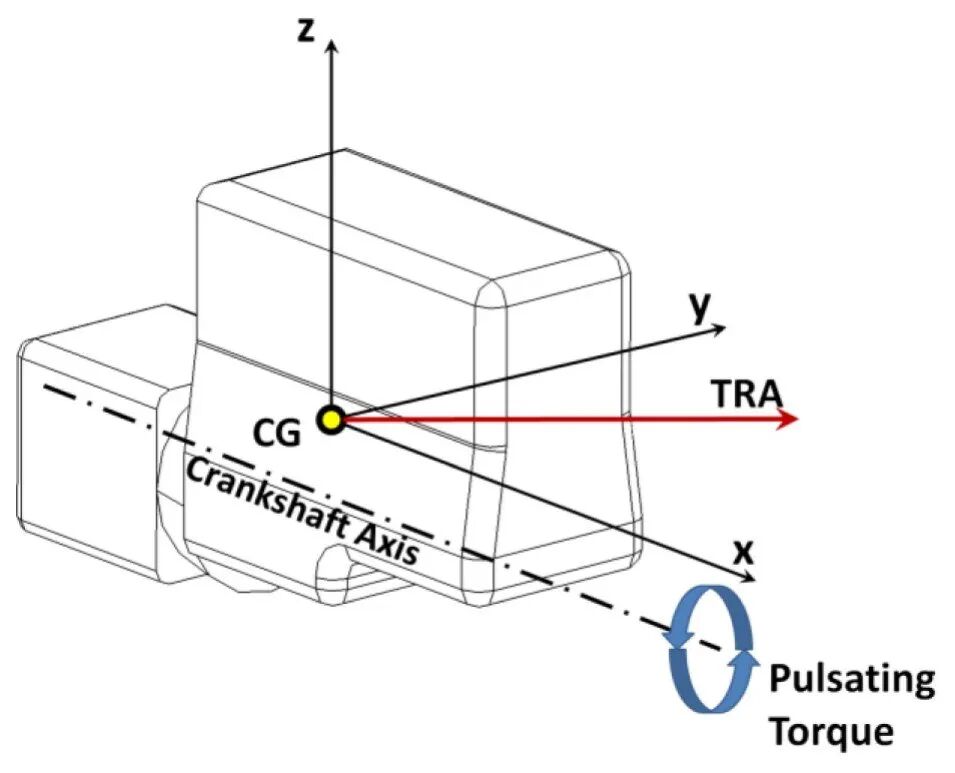
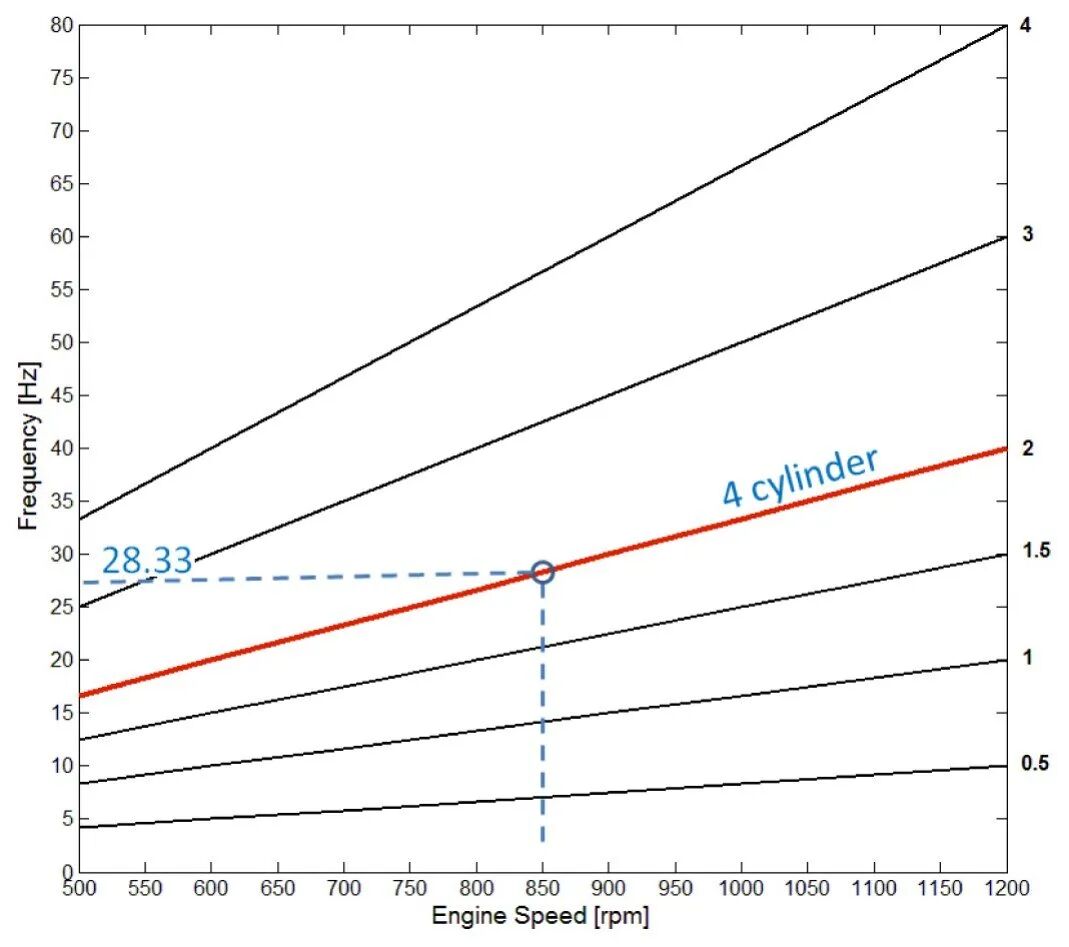
活塞下行、缸内燃气爆发,曲轴上就出现脉动扭矩。发动机受到等大反向的反作用扭矩,试图绕着曲轴反向翻转——这就是怠速抖动的源头。激励的阶次等于缸数的一半:3 缸机是 1.5 阶,4 缸机是 2 阶,5 缸机是 2.5 阶。
直觉上,发动机应该绕着曲轴转。但论文指出:对一个自由刚体(或挂在软弹簧上的刚体)施加任意方向的扭矩时,真正发生纯转动的轴并不是曲轴本身,而是扭矩轴 TRA(Torque Roll Axis)——它由惯性矩阵"扭转"过的一根轴。
式(1) qTRA = b · M-1 · Ta
M 是动力总成惯性张量,Ta 是绕曲轴的发动机扭矩向量,b 是归一化常数。论文算例中曲轴沿 X 方向、惯量张量含明显的交叉项(Ixz = -0.5385 kg·m²),算出来的 TRA 方向为 [0.992113, 0.0347851, 0.120426]——与曲轴差了将近 7°。
这 7° 就是全部问题的关键。因为模态解耦必须在 TRA 坐标系里评估:如果在质心坐标系里看,即使系统物理上已经解耦,看上去仍然到处都是耦合项,你会误以为自己没调对。论文中用 Euler ZYX 角 [2.00806, -6.91669, 0]° 描述三个悬置主轴的朝向——它恰好就是 TRA 坐标系相对质心坐标系的姿态。
03三条技术路线,3 点 TRA 赢在哪
工程上动力总成悬置有三种主流方案,论文把它们摆在一起做了对比:
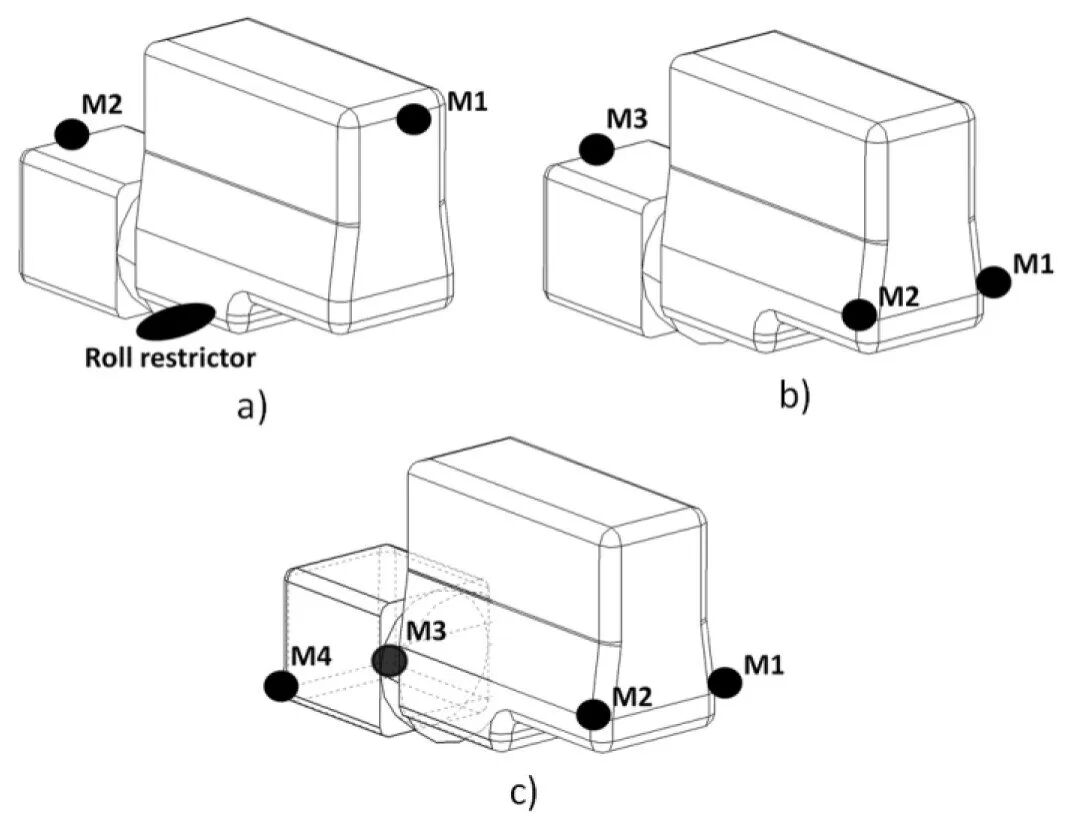
3 点 TRA:两只上悬置承担动力总成重量,同时限制纵向、横向、垂向位移;第三只叫侧倾限制器(Roll Restrictor),只负责吃掉侧倾扭矩。力与力矩在三个点上分配得当,振动特性好调、对安装公差鲁棒。代价是单个悬置受力大。
通用 3 点:空间占用小、成本低,但每个悬置同时受力和力矩,振动特性很难调好。
4 点:悬置受力小,但成本高、对安装公差敏感。
论文算例选的是 3 点 TRA——因为它的"分工"最干净:承载归承载,侧倾归侧倾。第三只悬置不参与承载,天然就是专治侧倾的那一帖药。
04解耦的判据:让 TRA 方向本身就是一条振型
论文引用了 Jeong 和 Singh 的 TRA 解耦理论。要彻底解耦,需要满足一个看起来很简洁的条件:
K · qTRA = λ · M · qTRA
也就是说,TRA 方向 [0 0 0 1 0 0]T(在 TRA 系中表达)本身必须是系统的一条固有振型。λ 是这条解耦模态的特征值。
把矩阵形式展开,就得到论文式(2) 的六个标量方程——每个方程都是对全部 n 个悬置求和:
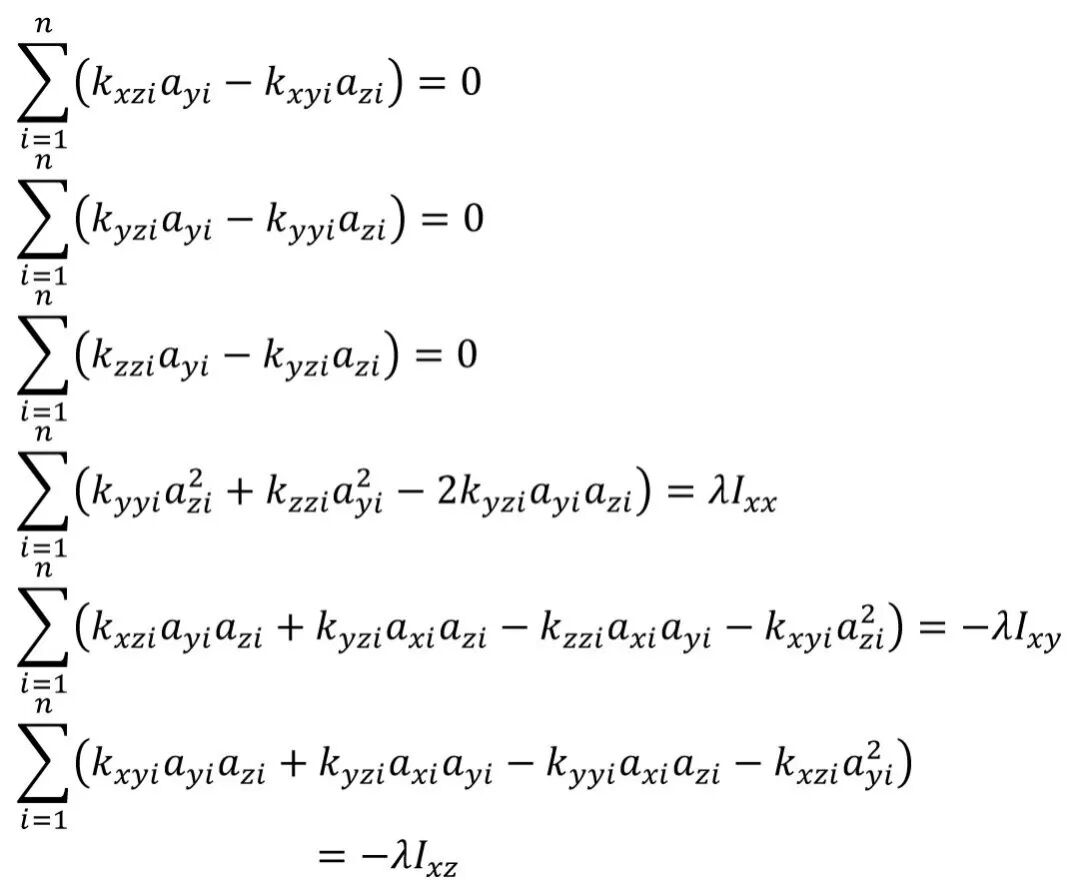
方程组里的未知量是悬置位置 ai 和刚度 ki,已知量是动力总成惯量和选定的侧倾固有频率。问题在于:方程里出现了 k·a²、k·a·a 这类非线性乘积项,未知数比方程数还多,直接解是解不出来的。
Jeong 和 Singh 当年的做法是给悬置加限制——比如所有悬置朝向相同、刚度相同、轴向与径向刚度比固定。论文认为这种限制在工程上并不总成立。它的替代思路是:用几何与拓扑规则把自由度降下来,让方程变得可解。这些规则不是数值寻优,而是"先定布置、再解刚度"。
05跳与抬头:垂直激励带来的耦合
论文用一个极简模型说明了耦合是怎么来的:把一个刚体用两根弹簧支起来,只考虑平面内的上下跳(Bounce)与俯仰(Pitch)。
写出来的运动方程里有意思了——力方程里混进了俯仰项,力矩方程里混进了跳动项,而且两个方程中的耦合项完全相同,都是 (k1a1 - k2a2)。
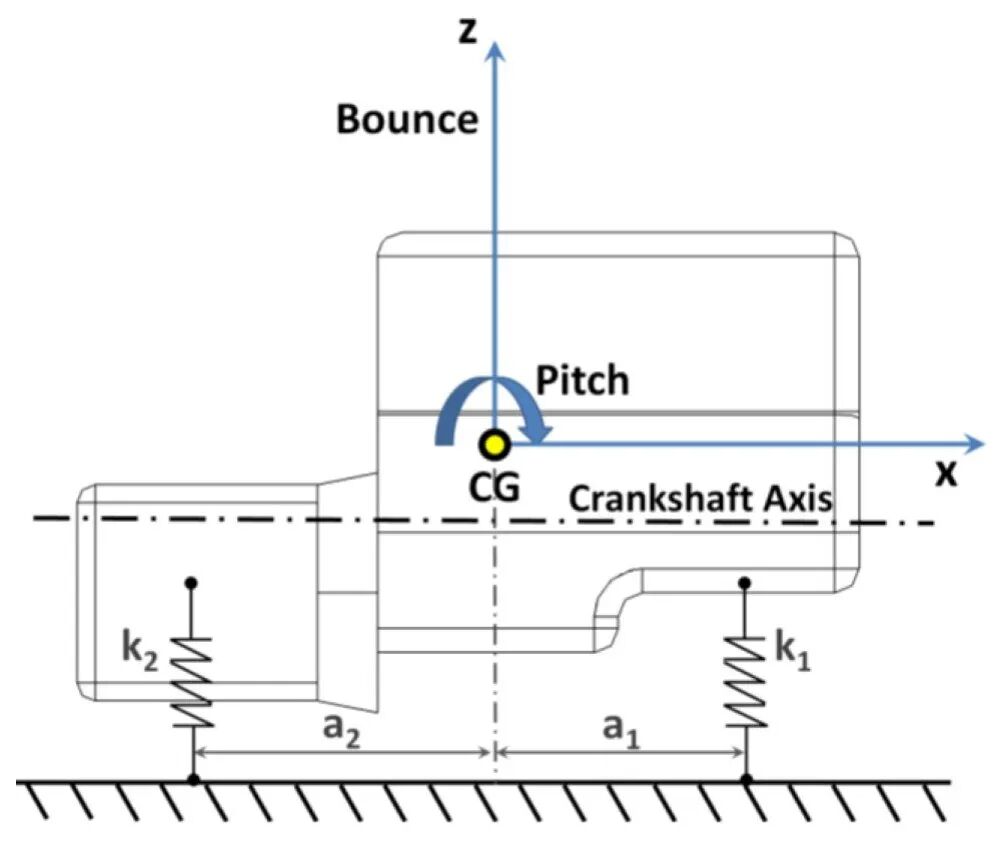
耦合项 = k1a1 - k2a2 → 解耦条件:k1a1 = k2a2
刚度乘以到质心的距离——两侧"力矩贡献"相等,系统就不会因为上下跳动而抬起头来。论文把这一结论从 2 自由度推广到了 6 自由度。
这条规则后来直接出现在 3 点 TRA 的刚度分配里:X 方向总刚度由前后悬置按位置比例分摊。道理和这一节完全一样。
06一条不能碰的死线:14.14 Hz
侧倾模态与扭矩激励绑得最紧,所以它的频率上限是一条硬约束。论文给出:
式(5) froll < fidle / √2
其中 fidle = (缸数 / 2) × 转速 / 60,即怠速工况下的激励频率。3 缸机 800 rpm 时:1.5 阶 × 13.33 r/s = 20.00 Hz,上限 20/√2 = 14.142 Hz。
为什么是 √2?因为在共振点之后,只有把激励频率推到固有频率的 √2 倍以上,隔振传递率才真正进入"超临界区"开始衰减。低于这条线,发动机在某些转速上必然扫过共振峰。
论文把侧倾目标定在 8 Hz,离 14.14 Hz 上限留了一大截余量——不是不能贴着 12 Hz 设计,而是留出工程余量之后,量产一致性、温度漂移、橡胶老化才有地方消化。
07论文的方法:九步,从选方案到存结果
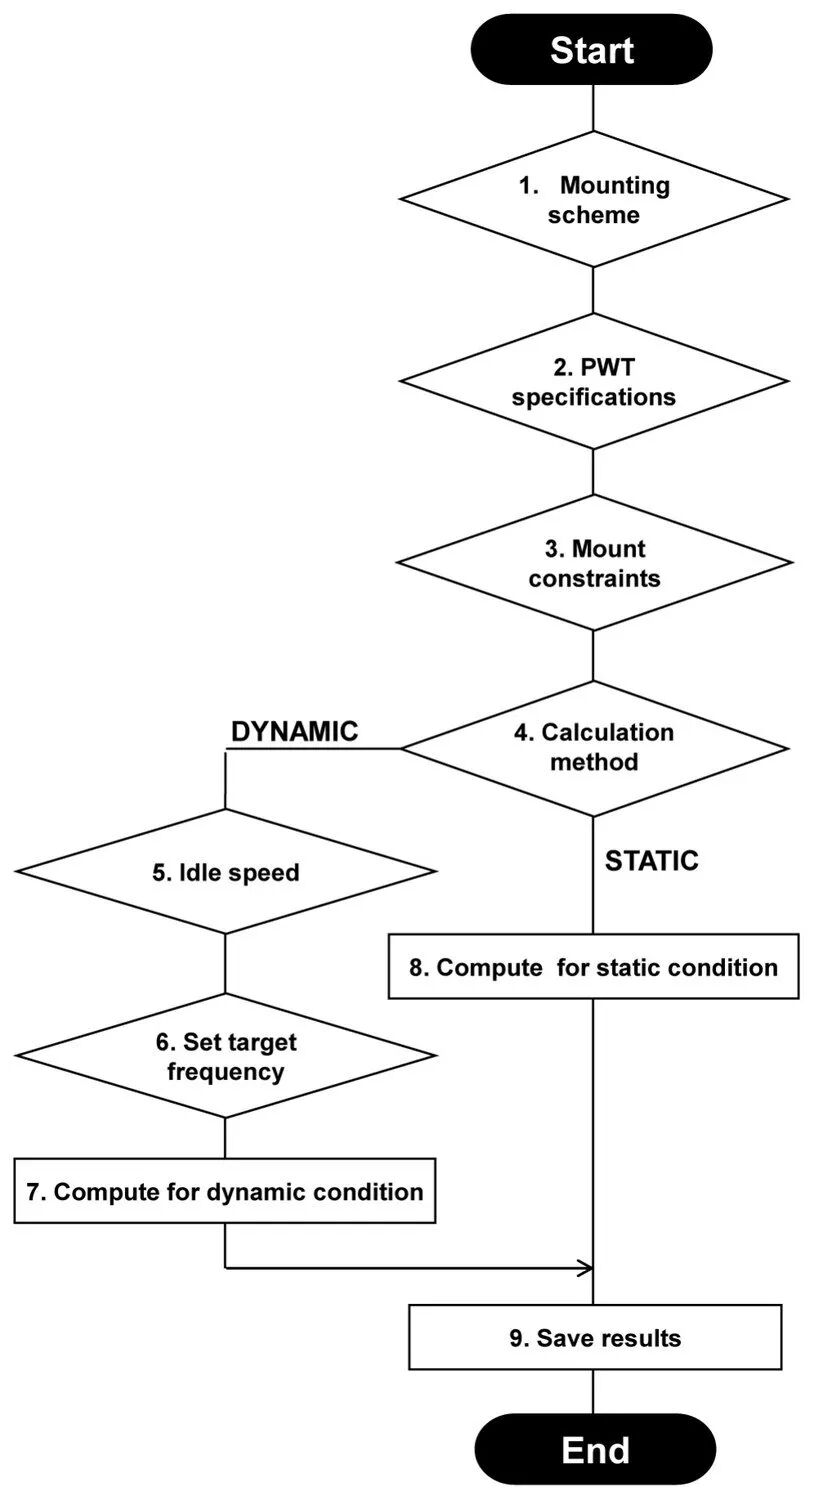
整套方法被拆成九个步骤,流程图长这样:
几个值得注意的设计:
布置空间用一个"假想长方体"(cuboid)圈定。悬置只能落在这个长方体表面上——这就把无限的寻优空间变成了有限且可枚举的候选面,是"能直接解析求解"的前提。
静态与动态两条岔路。静态法按最大扭矩和允许下沉量算刚度,目的是用静载限住动力总成的位移;动态法让固有频率去命中目标频率,是解耦设计的主线。论文算例走的是动态法。
输入量极少是这套方法最大的卖点。常规路线是"建模 → 分析 → 优化 → 再分析",需要完整的整车模型;而这时候概念阶段连悬架、车身都还没定。论文的方法只需要:缸数与机型、最大扭矩、允许下沉量、曲轴轴方向、动力总成惯量、布置空间范围。这些在项目早期就能拿到。
08算例:一台 3 缸机的四点→三点改造
论文用一台 3 缸机的真实算例走完全程。输入数据(论文 Table 1 / 图 11):
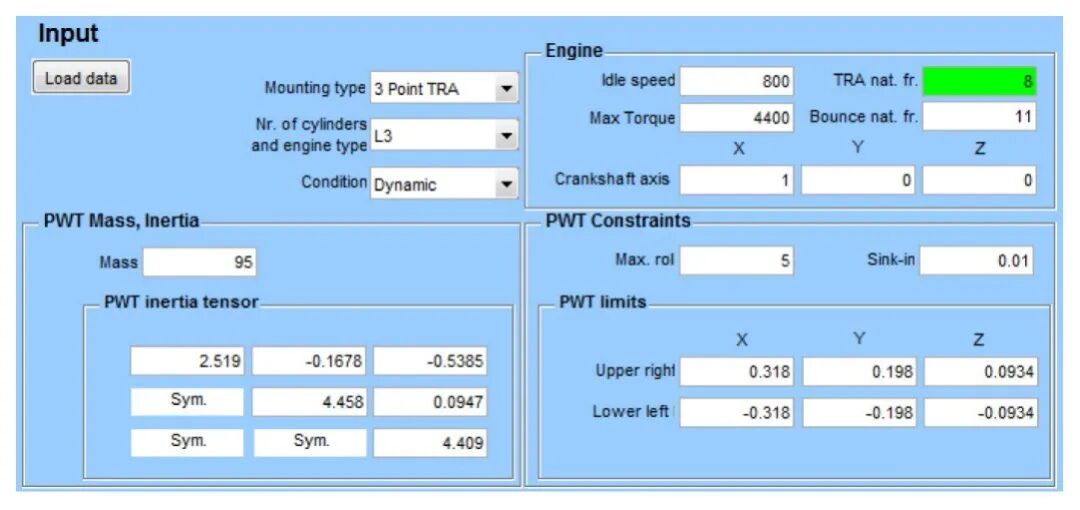
动力总成参数:质量 95 kg;惯量张量 Ixx = 2.519、Iyy = 4.458、Izz = 4.409、Ixy = -0.1678、Ixz = -0.5385、Iyz = 0.0947 kg·m²。
发动机:直列 3 缸(L3),怠速 800 rpm,曲轴轴方向 X = [1, 0, 0]。
约束:最大扭矩 4400、允许下沉 0.01 m、最大侧倾角 5°;布置空间 X ±0.318 m、Y ±0.198 m、Z ±0.0934 m。
目标频率:侧倾 8 Hz、跳动 11 Hz。
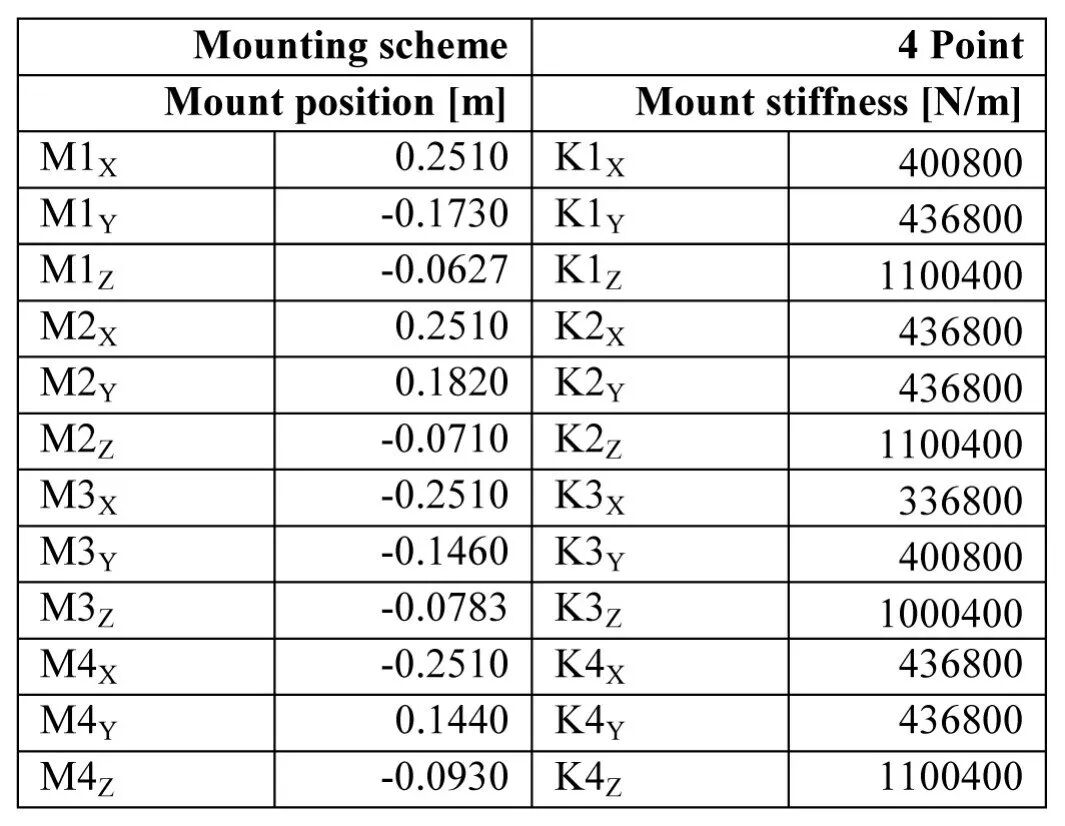
先分析初始的四点布置(论文 Table 2):四只悬置绕 X 轴各倾斜 30°,位置大致分布在前后两端,三向刚度约 4.0×10⁵ / 4.4×10⁵ / 1.1×10⁶ N/m。
在 LMS Virtual.Lab Motion 里建多体模型、施加 20 Hz 的怠速激励扭矩,算出来的六阶刚体频率(论文 Table 3)是:
X 20.01 | Y 25.06 | Z 31.20 | Roll 28.67 | Pitch 37.38 | Yaw 33.70 Hz
侧倾 28.67 Hz > 怠速激励 20 Hz。这是必须避免的解——升速过程中激励频率一定会撞上它,激起不希望出现的放大响应。
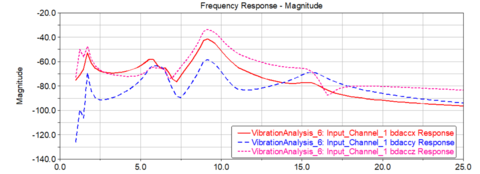
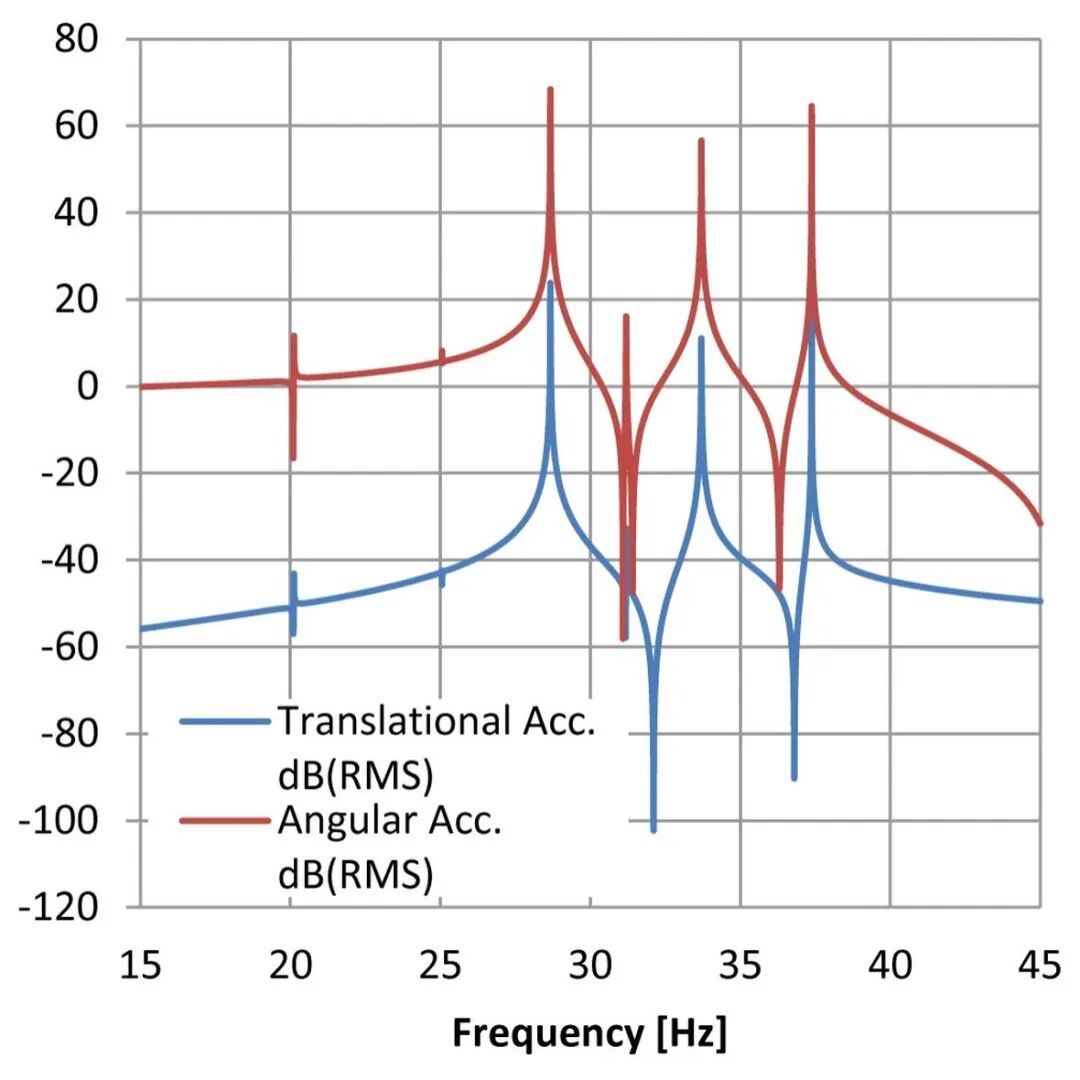
传递函数分析更直接地暴露了第二个毛病:三个转动模态之间耦合严重——角加速度曲线在 28.7、33.7、37.4 Hz 附近连着三个尖峰,互相之间还夹着深谷,说明能量在模态之间来回倒。
把上面这些输入丢进论文的方法:TRA 方向算出 [0.992113, 0.0347851, 0.120426],三个悬置的主轴统一按 TRA 坐标系朝 [2.00806, -6.91669, 0]°,位置与刚度一并解出(论文 Table 4):
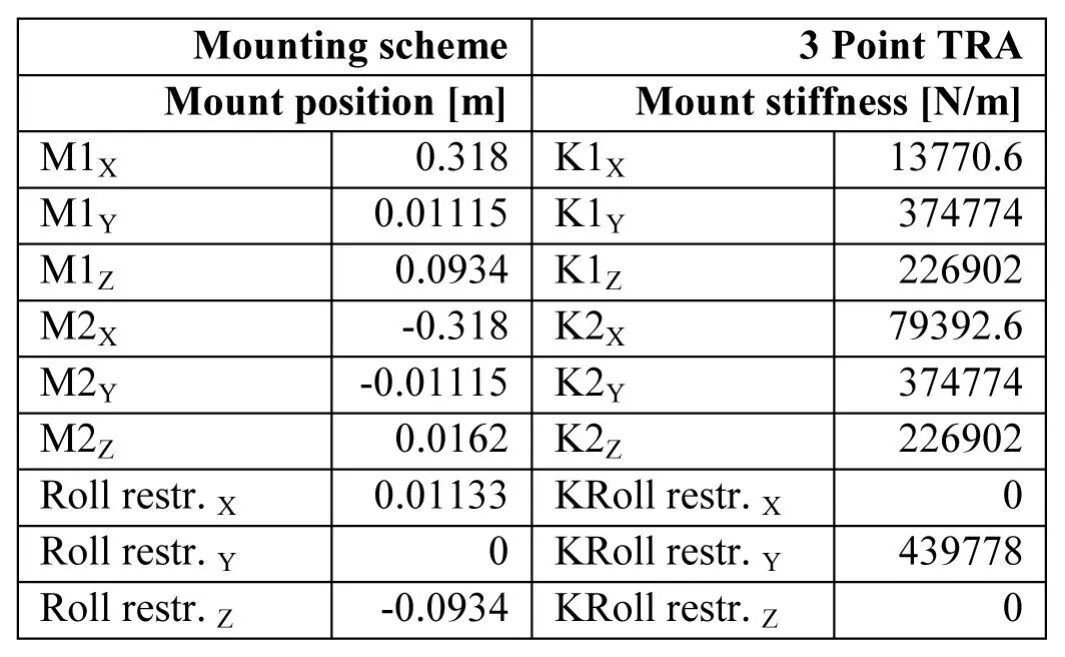
前悬置 M1:位置 (0.318, 0.01115, 0.0934) m,刚度 (13770.6, 374774, 226902) N/m
后悬置 M2:位置 (-0.318, -0.01115, 0.0162) m,刚度 (79392.6, 374774, 226902) N/m
侧倾限制器:位置 (0.01133, 0, -0.0934) m,刚度 (0, 439778, 0) N/m
注意侧倾限制器:X、Z 两个方向刚度都是 0,只在 Y 方向有刚度——它真的只干侧倾这一件事。
解算完的六阶频率(论文 Table 5)落在:X 4.97、Y 17.80、Z 11.00、Roll 8.01、Pitch 16.32、Yaw 20.91 Hz。侧倾 8.01 Hz——目标 8 Hz,稳稳落在 14.14 Hz 死线以下。
再回到传递函数上看,故事完全变了:角加速度曲线在 8 Hz 只有一个干净的峰值,其后 15~21 Hz 区间只剩几个很小的尖刺,模态之间的耦合基本消失。
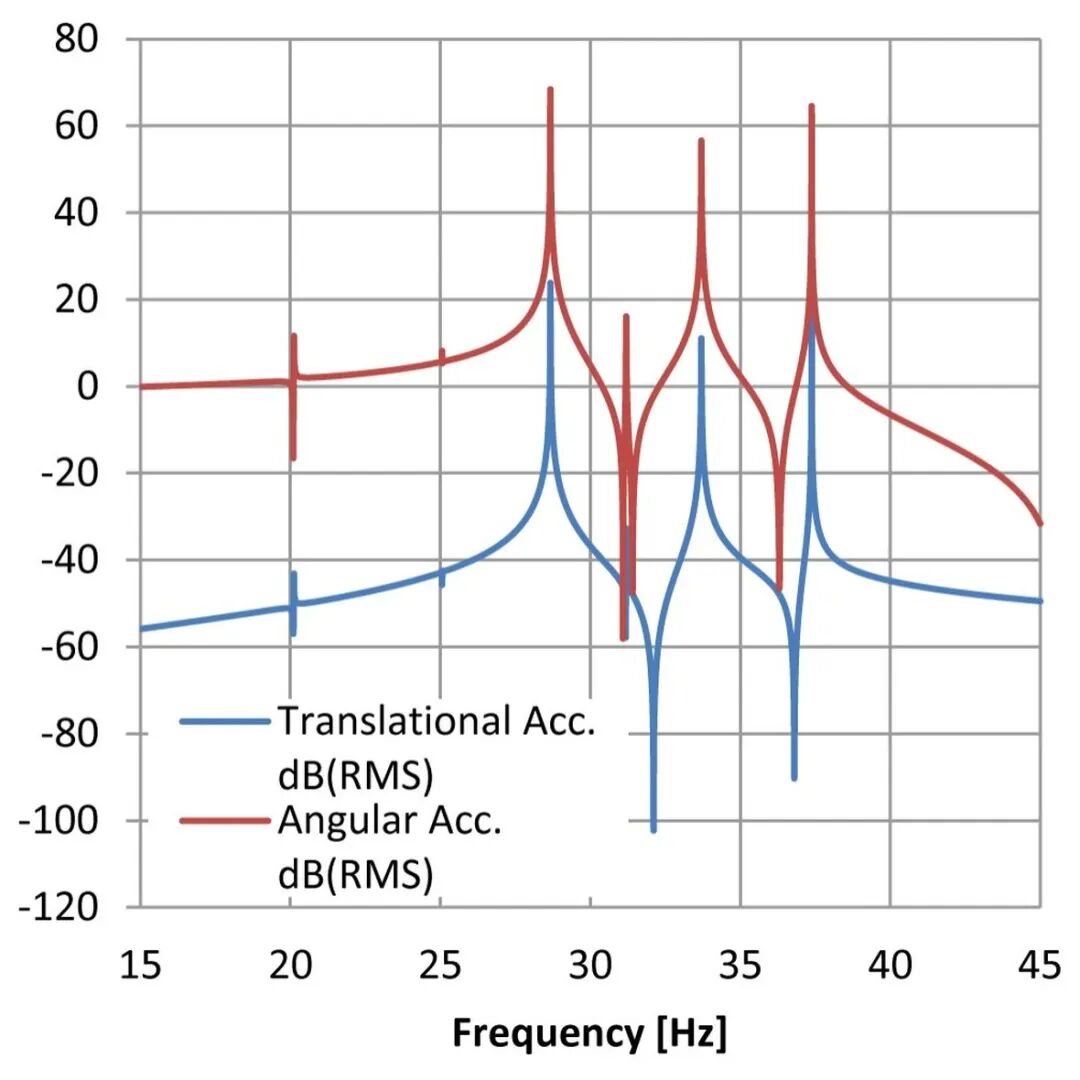 优化前:三个转动模态耦合,峰值密集 | 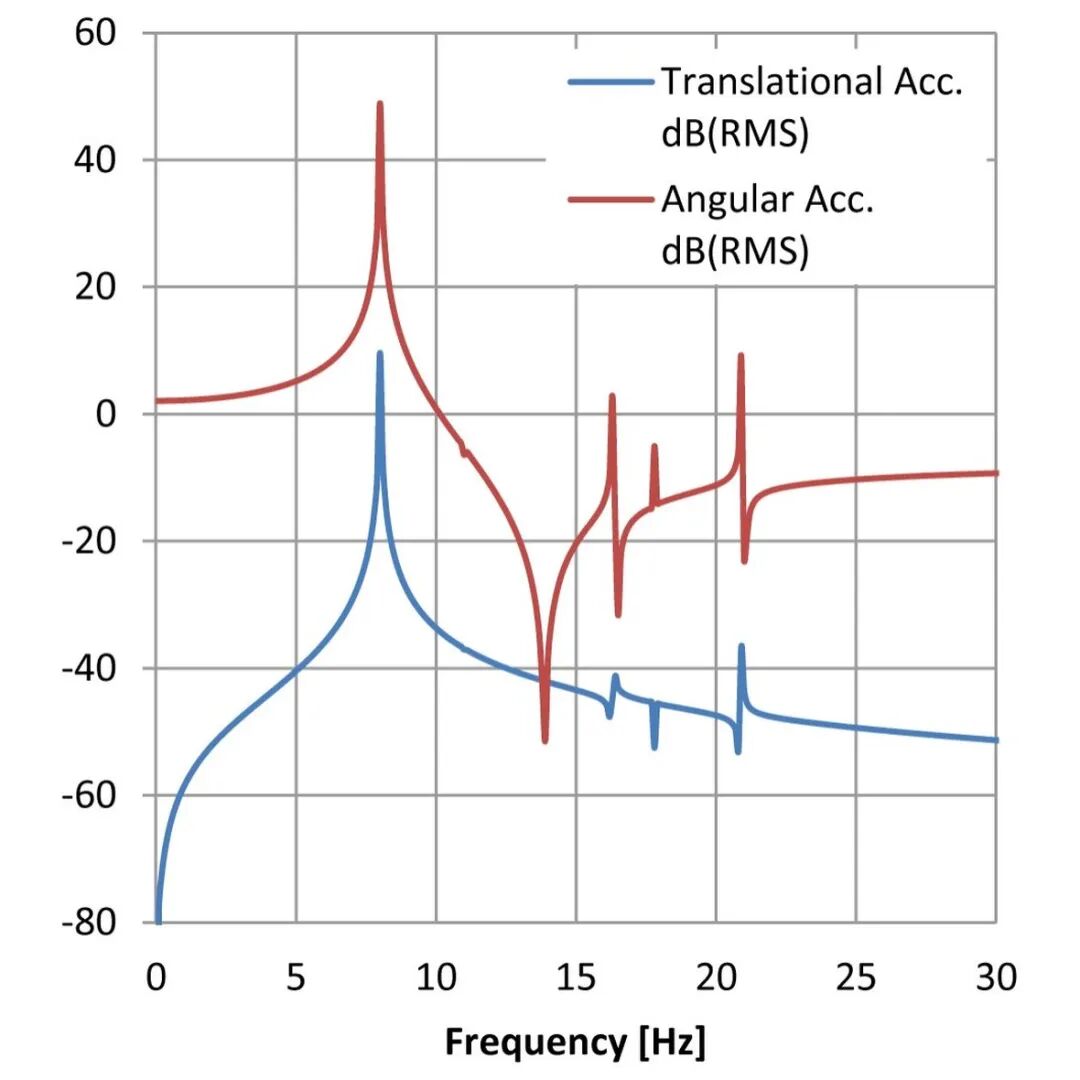 优化后:侧倾独峰在 8 Hz,耦合基本消失 |
最硬的证据是动能分布表。每一阶模态的动能按自由度分解,看它集中在哪里——如果一一对应地集中在某一个自由度上,就是解耦:
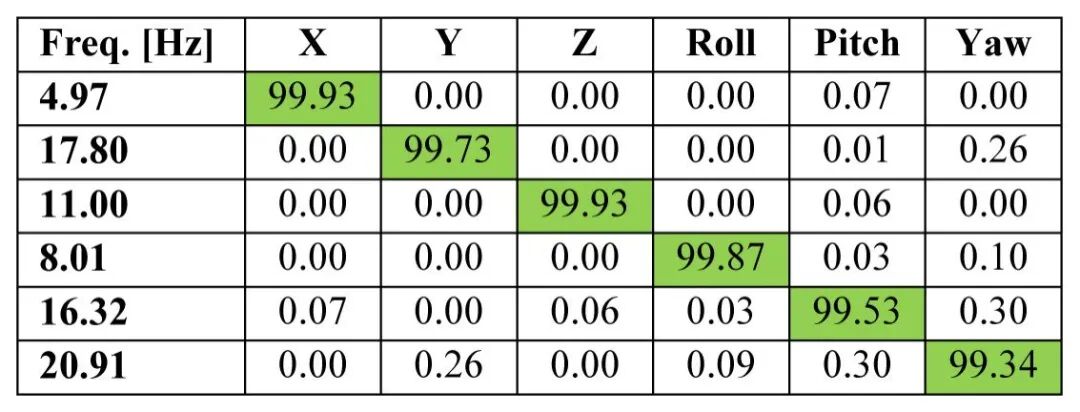
4.97 Hz → X 向动能 99.93% 17.80 Hz → Y 向 99.73% 11.00 Hz → Z 向 99.93%
8.01 Hz → Roll 99.87% 16.32 Hz → Pitch 99.53% 20.91 Hz → Yaw 99.34%
每一阶模态里,99% 以上的动能只属于一个自由度——六条模态各走各的路,调其中一个不会再牵动别的。
09顺手的收获:把论文的方法复算一遍
论文正文并没有把设计规则写全——比如"刚度到底怎么分配"只给了解耦条件,具体到 kz 与 ky 怎么定,得自己从 Table 4 反推。为了确认理解正确,我们按论文的式(1)、式(5) 和 Table 1~5 完整复算了一遍,四项校验相互印证:
式(1) TRA 方向:偏差 3.3×10⁻⁷,与论文三位有效数字完全一致。
式(5) 侧倾上限:3 缸 800 rpm → 激励 20.00 Hz,上限 14.142 Hz。
初始四点布置:六阶频率与论文 Table 3 最大偏差 0.337 Hz,属论文表格舍入量级。
三点 TRA 设计:悬置位置与论文 Table 4 逐位一致;刚度偏差 ≤1%;六阶频率 4.984 / 17.806 / 10.996 / 8.000 / 16.318 / 20.978 Hz,与论文偏差 ≤0.07 Hz;动能分布对角线 99.41%~99.94%;侧倾目标误差 1×10-12 Hz。
复算过程里有两条规则被确认下来,是论文表格里不会明说、但工程上很有意思的东西:
其一,跳动频率直接定 kz。上下两只承载悬置的垂向刚度并联,kz = m(2πfbounce)²/2。95 kg 与 11 Hz 代入,前 15 位都是稳定的。
其二,侧倾限制器的刚度和上下悬置的刚度是被联立绑在一起的。一边要求"Y 向刚度与垂向刚度对侧倾的贡献相互抵消"(Y 向长距离解耦),一边要求"侧倾频率命中 8 Hz",两个方程解出 ky 与 k3。这也解释了 Table 4 里一个反直觉的数字:后悬置的 X 向刚度是前悬置的近 6 倍——不是设计师偏心,而是 k·a 平衡算出来的必然结果。
10写在最后
回头看这台 3 缸机的例子,改造前后的差别不在"悬置软一点还是硬一点",而在于:四个悬置零散地摆在四周,还是三个悬置按 TRA 坐标系精确站好位。前者六个模态糊成一团,后者每个模态名下都摞着 99% 以上的动能。
论文最有价值的,其实不是那套公式,而是把设计顺序倒过来:先确认方案与目标频率,再用几何约束把解空间收窄到可解,最后才算刚度。常规路线是"我有模型,你去优化",它对概念阶段不友好,因为它要的输入那时候还没有。
用一句论文末尾的语气收尾:动力总成的六个刚体模态,不是被"调"出来的,是被"摆"出来的。
本文为 SAE Technical Paper 2013-01-1706 的技术解读与学习笔记。原文作者:Hunor Etele Erdelyi、Dirk Roesems、Alessandro Toso、Stijn Donders(LMS International),doi:10.4271/2013-01-1706。文中插图与数据表引自原文,频率、刚度等数值以原文为准;复算部分为独立实现,结论仅供技术交流,不构成任何设计依据。
#动力总成悬置#NVH#TRA解耦#整车概念设计#SAE论文精读