
2-41 一根倒立摆偏离竖直后,怎样用 LQR 把它重新稳定下来?
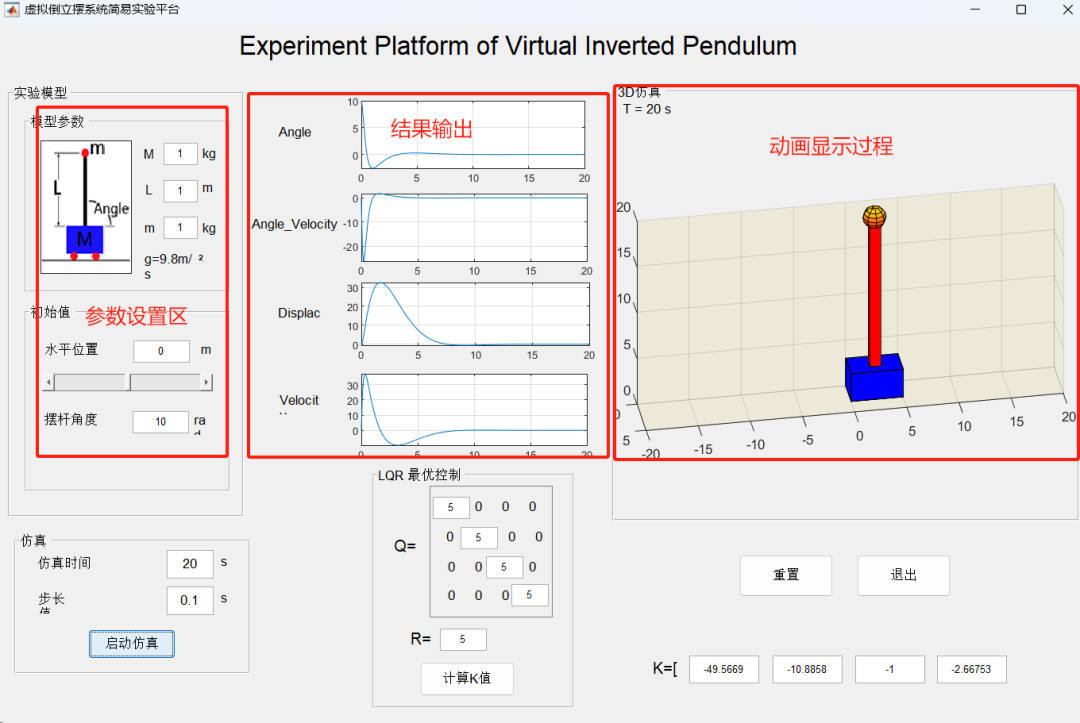
一句话介绍:序以小车—单级倒立摆为对象,用户可以设置小车质量、摆杆质量、摆杆长度、LQR 权重、初始摆角、初始位置以及仿真时间和步长,程序建立线性状态空间模型,通过 lqr 自动计算状态反馈增益 K,再利用 lsim 得到摆角、角速度、小车位置和速度响应,并同步进行三维动画演示;工程中还保留了 Riccati、LMI 与 Simulink 形式的 H∞ 控制示例。
先看它解决什么问题
倒立摆最直观的特点就是:
摆杆竖直向上时是一个天然不稳定平衡点。
只要产生一点角度偏差,如果小车不及时运动补偿,摆杆就会继续倒下。
因此程序真正要解决的不是“让一个摆杆动起来”,而是把下面几件事连成完整闭环:
根据小车和摆杆参数建立动力学模型;
把摆角、角速度、小车位置和速度作为系统状态;
用 LQR 根据状态误差和控制代价自动求反馈增益;
根据初始摆角、初始位置计算闭环自由响应;
观察摆角、小车位置以及两个速度量怎样回到平衡状态;
把数值仿真结果同步转换成小车—摆杆三维动画。
主 GUI 的实际处理链可以概括为:
模型参数 + LQR 权重 + 初始状态 → 状态空间模型 →lqr求 K → 闭环矩阵 A-BK →lsim仿真 → 四状态曲线 + 3D 动画
需要特别注意一点:
当前 GUI 默认外部输入 U=0,因此它主要演示的是“存在初始偏差时,状态反馈怎样把系统拉回平衡”,而不是持续外部扰动作用下的抗扰仿真。
1. 当前工程真正由哪些部分组成?
这套工程并不只有一个 .m 文件,而是同时包含 GUIDE GUI、状态反馈脚本、H∞ 设计脚本和一个 Simulink 示例。
文件 | 当前工程中的作用 |
|---|---|
dlb.m + dlb.fig | 主 GUI,负责参数输入、LQR 求 K、状态仿真、曲线显示和三维动画 |
model.jpg | GUI 中显示的小车倒立摆结构示意图 |
chap16_2riccati.m | 基于连续 Riccati 方程的 H∞ 控制器设计示例 |
chap16_2LMI.m | 基于 LMI 的 H∞ 控制器设计示例 |
chap16_3plant.m + chap16_3ctrl.m + chap16_3sim.mdl | H∞ 控制闭环 Simulink 示例 |
chap16_3plot.m | 绘制 Simulink 仿真的状态响应和控制输入 |
此外还有 chap16_1.m,它使用 sdpvar、set 和 solvesdp 求解一个独立的 LMI 状态反馈问题,更接近通用 LMI 示例,并不处于 dlb GUI 的调用链中。
因此如果只是体验项目名称所描述的:“小车倒立摆控制 + GUI 动画演示”
2. GUI 默认建立的是怎样一个倒立摆?
dlb.fig 中已经保存了一组默认输入。
参数 | 默认值 | 含义 |
|---|---|---|
M | 1 kg | 小车质量 |
m | 1 kg | 摆杆质量 |
L | 1 m | 摆杆总长度 |
q1~q4 | 均为 5 | 四个状态的 LQR 权重 |
R | 5 | 控制输入权重 |
初始小车位置 | 0 m | 状态初值 |
初始摆角 | 0 rad | 状态初值 |
仿真时间 | 10 s | GUI 默认仿真时长 |
仿真步长 | 0.1 s | 输出时间序列步长 |
程序把重力加速度固定为:g = 9.8 m/s²
其中小车位置滑块的范围为:-2~2 m
摆杆角度滑块的范围为:-1~1 rad
但“滑块允许输入到 ±1 rad”并不等于线性模型在整个范围内都具有同样的物理精度,这一点后面还会专门说明。
3. 程序怎样把倒立摆变成状态空间模型?
主 GUI 采用四维状态描述倒立摆。
状态顺序是:x = [θ,θ̇,s,ṡ]ᵀ
其中:
θ:摆杆相对竖直位置的角度;
θ̇:摆杆角速度;
s:小车水平位置;
ṡ:小车水平速度。
源码首先计算摆杆绕质心的转动惯量:I = mL² / 12
并使用:l = L / 2
表示摆杆质心到转轴的距离。
为了让后面的状态方程更紧凑,可以把源码中的公共分母写成:
Δ = (M+m)I + Mml²
随后得到四个动力学系数:
t₁ = m(M+m)gl / Δ
t₂ = -m²gl² / Δ
t₃ = -ml / Δ
t₄ = (I+ml²) / Δ
当前 GUI 的线性状态方程本质上就是:
θ̇ = θ̇
θ̈ = t₁θ + t₃u
ṡ = ṡ
s̈ = t₂θ + t₄u
对应源码中的矩阵:
ẋ = Ax + Bu
这里最值得注意的是:
模型中没有出现 sin(θ)、cos(θ) 一类完整非线性项。
因此当前控制器设计针对的是倒立平衡点附近的线性化模型。
4. 为什么开环倒立摆自己不会稳定?
以 GUI 默认的:
M=1 kg,m=1 kg,L=1 m
代入当前源码,可以得到:
t₁ = 23.52、t₂ = -5.88、t₃ = -1.20、t₄ = 0.80
最关键的是摆角加速度中存在:
θ̈ = 23.52θ - 1.20u
当没有控制输入时,θ 前面的系数是正值。
这意味着摆杆一旦偏离竖直方向,系统自身并不会产生“把它拉回来”的恢复作用,反而会继续放大这种偏离。
所以倒立摆控制的核心任务就是:
根据当前摆角、角速度、小车位置和速度,实时计算一个合适的小车驱动力 u,把原本不稳定的平衡点变成稳定平衡点。
5. LQR 在这里到底做了什么?
GUI 没有要求用户直接填写四个反馈增益,而是让用户输入:
q₁、q₂、q₃、q₄、R
然后由 MATLAB:lqr(A,B,Q,R)自动计算 K。
其中:
Q = diag(q₁,q₂,q₃,q₄)
LQR 要平衡两类代价:
状态偏离不能太大,同时控制动作也不能无限大。
它对应的性能指标可以简化表示为:
J = ∫₀∞ (xᵀQx + uᵀRu) dt
得到 K 后,控制规律为:u = -Kx
于是闭环系统变成:ẋ = (A-BK)x
这也是 GUI 在启动仿真时真正使用的:At=A-B*K
所以“计算 K 值”并不是一个单纯的显示功能,它实际上决定了后面整套闭环仿真的系统矩阵。
6. 默认参数下 K 大约是多少?
按 GUI 自带默认值:M=1,m=1,L=1
以及:Q = diag(5,5,5,5),R=5
对当前源码中的连续 LQR 问题进行等价复算,可以得到:
K ≈ [-49.5669,-10.8858,-1.0000,-2.6675]
对应状态顺序仍然是:
[摆角,角速度,小车位置,小车速度]
将这组 K 代入 A-BK 后,闭环特征值约为:
-5.5138、-4.2965、-0.5593 + 0.4285i、-0.5593 - 0.4285i
它们的实部全部小于 0。
这说明在当前线性模型和默认权重下:
LQR 已经把原本不稳定的倒立平衡点变成了一个渐近稳定的闭环系统。
这里的 K 是按当前源码和默认 GUI 参数复算得到的确定值,并不是程序包中预先保存的一组实验结果。
7. 初始摆角和初始位置怎样进入仿真?
GUI 并没有开放四个状态的全部初值,而是只让用户直接设置:
初始摆角;
初始小车位置。
仿真开始时,源码构造:
x₀ = [初始摆角,0,初始小车位置,0]ᵀ
也就是说:
初始角速度固定为 0,初始小车速度也固定为 0。
然后程序生成:t = 0:Step:Tmax
并令:U = 0
最后调用 lsim 计算闭环响应。
因此当前 GUI 本质上做的是:
给系统一个初始角度/位置偏差 → 不再施加额外外部输入 → 看 LQR 怎样靠状态反馈把四个状态重新压回平衡点附近
这也解释了一个很容易忽略的现象:
如果保持 GUI 默认的“初始摆角=0、初始位置=0”,同时外部输入又是 0,那么理论上整个状态会一直保持在 0。
所以如果想真正看到“倒立摆被控制回来”的过程,需要先把初始摆角或小车位置设成非零值,再启动仿真。
8. GUI 最终观察的是哪四条响应?
lsim 的结果保存在 odraw 中。
源码依次提取:
odraw(:,1):摆杆角度;
odraw(:,2):摆杆角速度;
odraw(:,3):小车位置;
odraw(:,4):小车速度。
GUI 中对应四个曲线区域:Angle、Angle_Velocity、Displace、Velocity
因此判断当前控制是否有效,不能只看“摆杆最后有没有竖起来”。
还可以同时观察:
摆角是否衰减;
是否存在明显振荡;
小车为了扶正摆杆移动了多远;
小车和摆杆的速度峰值有多大;
Q、R 改变后这些动态指标怎样变化。
主 GUI 没有单独画出控制输入 u。
如果需要查看控制量,工程中另一条 Simulink/H∞ 示例链会把 ut 保存到工作区,并由 chap16_3plot.m 绘制控制输入曲线。
9. 三维动画是怎样跟数值仿真联动的?
dlb.m 打开后,会先用 patch 建立一个蓝色小车和红色摆杆,再用 surf 建立摆杆顶部的球形结构。
仿真结束得到全部状态序列后,程序逐点读取:
小车位置 s → 平移小车和摆杆底座
摆杆角度 θ → 更新摆杆几何顶点
于是数值状态:
θ(t)、s(t)
被转换成连续的三维动画。
这部分有两个值得注意的实现特点。
动画尺寸是示意比例,不是动力学参数 L 的真实缩放
三维绘图内部使用固定几何尺寸,例如:
reall=15,ll=19
而不是读取 GUI 中用户输入的摆杆长度 L。
因此:
L 会改变动力学模型和 LQR 增益,但不会等比例改变动画里画出来的摆杆长度。
当前三维视图更准确地说是“状态动画示意”,而不是按实际米制尺寸建立的几何数字孪生模型。
动画播放时间不等于物理实时
循环内部固定使用:pause(0.02)
因此动画播放快慢主要由采样点数量和这个暂停时间决定,并不是按照仿真步长一比一实时播放。
界面上的 T = ... s 显示的是仿真时间进度。
10. Q 和 R 为什么是这套程序最值得实验的参数?
LQR 的有趣之处就在于:
用户不直接“猜 K”,而是通过 Q 和 R 告诉控制器什么更重要。
当前 Q 的四个对角元素分别对应:
摆角 → 角速度 → 小车位置 → 小车速度
如果提高某一个 q,LQR 通常会更积极地抑制对应状态的偏离。
例如:
增大摆角权重:更强调尽快把摆杆扶正;
增大小车位置权重:更不希望小车偏离原点太远;
增大速度权重:更重视动态过程中的速度约束趋势。
R 则表示:
控制输入本身有多“贵”。
R 较大时,控制器通常会更加克制;
R 较小时,控制器更愿意用较强控制动作换取更快的状态收敛。
因此这个 GUI 很适合做一类非常直观的控制实验:
保持倒立摆参数和初值不变 → 修改 Q/R → 重新计算 K → 对比四条响应
这样能够直接观察“性能”和“控制代价”之间的权衡。
11. 工程里的 H∞、Riccati 和 LMI 文件是什么关系?
除了 LQR GUI,压缩包还带有另一套倒立摆控制示例。
它使用的模型参数不是 GUI 默认值,而是:
M=1.0 kg,m=0.1 kg,L=0.5 m
因此不能把两套程序里的 K 直接混用。
chap16_2riccati.m 使用连续代数 Riccati 方程求 H∞ 控制器,并最终计算:
K = -B₂ᵀX
chap16_2LMI.m 则把 H∞ 条件写成矩阵不等式,通过 sdpvar 和 solvesdp 求解,再得到:
K = P₂P₁⁻¹
chap16_3ctrl.m 中已经写入两组控制增益:
Riccati:[29.0040 1.0395 5.3031 2.2403]
LMI:[36.3149 1.8765 6.3851 3.6704]
当前源码内部:
M=1
因此默认实际选择的是 Riccati 那一组;只有把控制器文件内部的 M 改成 2,才会切换到 LMI 增益。
这里还不能简单根据两组 K 的大小判断哪一种设计“更好”。
因为两个设计脚本的扰动输入矩阵并不相同:
Riccati 脚本使用的 B₁ 第三、第四项为 0.1;
LMI 脚本中对应项为 1。
也就是说,两套设计条件本身就存在差异。
因此这部分更适合作为:
两种 H∞ 控制器构造方式的代码示例
而不是已经控制所有条件、可以直接做公平性能排名的算法对比实验。
12. Simulink 示例实际怎样工作?
chap16_3sim.mdl 把:控制器 S-Function → 倒立摆 Plant S-Function → 状态反馈连接成闭环。
其中:
chap16_3ctrl.m:输入 4 个状态,输出控制量;
chap16_3plant.m:接收控制量并计算 4 个连续状态;
To Workspace:分别保存 t、x 和 ut;
chap16_3plot.m:绘制状态响应和控制输入。
当前 .mdl 文件保存的主要仿真设置为:
Stop Time:30 s;
Solver:ode113;
Simulation Mode:normal。
chap16_3plant.m 虽然预留了扰动通道 B₁,但源码实际写的是:
w = 0 × sin(t)
也就是默认扰动仍然为 0。
因此这条 Simulink 链同样主要展示闭环初始响应。
工程中还存在:
chap16_3sim.mdl.r14 (sp3)
但这个旧备份内部仍引用 chap13_9ctrl 和 chap13_9plant,而压缩包中并没有这两个文件。
所以当前工程应优先使用:
chap16_3sim.mdl
而不要把 .mdl.r14 (sp3) 备份作为正式运行入口。
13. 当前源码有哪些必须知道的边界?
这套程序很适合控制理论教学和倒立摆状态反馈实验,但源码里有几个边界不能忽略。
1. 主 GUI 是线性模型,不是完整非线性倒立摆
动力学方程没有完整的三角非线性项。
因此它最适合研究:
竖直平衡点附近的小角度稳定控制。
GUI 虽然允许摆角滑块到 ±1 rad,但角度越大,线性化模型与真实倒立摆之间的差异通常越不能忽略。
2. GUI 默认没有持续扰动
主 GUI 的:U=zeros(size(t))
意味着它测试的是初值响应。
因此不能仅根据当前默认仿真就声称已经验证了随机扰动、持续外力或复杂噪声下的鲁棒性。
3. “计算 K”必须先于“启动仿真”
A、B 和 K 都是在“计算K值”按钮回调中建立的全局变量。
因此直接打开 GUI 后,应先计算 K,再启动仿真。
4. “重置”按钮实际上会清空参数
当前 reset_Callback 会把:
M、m、L;q₁~q₄;R;K₁~K₄
全部清为空字符串。
它并不是重新写回 .fig 中的默认值。
因此点过“重置”后,需要重新输入参数再计算 K。
5. 三维越界提示没有真正终止后续动画
程序检查小车位置是否超过 ±2 m,并弹出:
“3D动画超出范围”
但用于记录越界的 tishi 后续没有参与停止判断。
也就是说,这个提示主要是警告,当前源码并没有据此完整中断后面的绘图与动画流程。
6. 工程使用的是较早期 MATLAB GUI/图形写法
主界面采用 GUIDE 的 .fig + .m 结构,并使用 gui_mainfcn、EraseMode 等旧式图形接口。
所以它更适合在兼容这类 GUIDE/HG1 代码的 MATLAB 环境中直接使用;在较新的 MATLAB 图形系统中,旧属性可能需要做兼容性调整。
14. 怎么运行?
如果主要体验小车倒立摆 LQR GUI,先把以下文件放在同一 MATLAB 工作目录或加入 MATLAB 路径:
dlb.m、dlb.fig、model.jpg
然后在命令行运行:dlb
打开界面后,推荐按照实际程序依赖顺序操作:
确认 M/m/L → 设置 q₁~q₄ 和 R → 设置初始摆角/小车位置 → 点击“计算K值” → 设置仿真时间和步长 → 点击“启动仿真”
如果希望看到明显的稳定过程,应把初始摆角或初始位置设成非零值;如果两者都保持 0,在当前无扰动模型下响应也会保持在平衡点。
15. 哪些参数最值得修改?
当前程序里真正值得主动实验的不是绘图尺寸或动画参数,而是下面这些会直接改变闭环动态的输入。
参数 | 当前默认值 | 为什么值得改 | 调整后的主要影响 |
|---|---|---|---|
q1~q4 | 5、5、5、5 | 决定四个状态各自的重要程度 | 改变摆角、位置和速度之间的控制侧重点 |
R | 5 | 决定对控制输入大小的惩罚 | 增大通常使控制更克制,减小则更积极 |
初始摆角 | 0 rad | 决定倒立摆初始偏离程度 | 非零后可以观察真正的扶正过程 |
初始小车位置 | 0 m | 决定小车初始位移误差 | 改变位置回零过程及与摆角控制的耦合 |
M、m、L | 1 kg、1 kg、1 m | 直接决定 A、B 矩阵 | 修改后必须重新计算 K,系统动态也随之改变 |
仿真时间/步长 | 10 s / 0.1 s | 决定观察时间和输出时间分辨率 | 更小步长可得到更密集响应点,但动画点数也会增加 |
其中最适合做控制规律实验的是:Q、R 与初始摆角。
而 M、m、L 一旦改变,就已经不是单纯“调控制器”,而是在改变被控对象本身,因此应重新点击“计算K值”。
16. 一句话看懂这个项目
这是一个小车倒立摆控制与动画仿真程序:主 GUI 根据用户输入的小车质量 M、摆杆质量 m、摆长 L 建立四状态线性倒立摆模型,以摆角、角速度、小车位置和速度组成状态向量,再由 Q=diag(q₁,q₂,q₃,q₄) 和 R 通过lqr自动求状态反馈增益 K,利用 A-BK 和lsim计算无外部扰动条件下的闭环初值响应,最终同步输出摆角、角速度、位置、速度曲线和三维小车倒立摆动画;GUI 默认 M=m=L=1、q₁~q₄=5、R=5,按当前模型等价复算 K≈[-49.5669,-10.8858,-1.0000,-2.6675],闭环极点实部均为负。工程还附带 Riccati、LMI 和 Simulink 形式的 H∞ 控制示例,但它们使用不同模型参数和扰动设置,不能与 GUI 的 LQR 增益直接混用;同时当前主模型属于竖直平衡点附近的线性化教学仿真,更适合控制算法学习、参数对比和 GUI 动画演示,而不能直接等同于大角度非线性倒立摆或工业级实物控制系统。


