AI 开始动手做仿真了,看 Codex 如何驱动 HyperWorks!
大家好,之前我分享过《AI Agent 驱动 HyperWorks 有限元仿真:从安装连接到实战》,也在视频教程中展示了如何通过 MCP 连接 HyperWorks,让 AI 参与建模、求解和后处理。
AI Agent驱动HyperWorks有限元仿真:从安装连接到实战
去飞,公众 号:AI 时空观AI Agent驱动HyperWorks有限元仿真:从安装连接到实战
那次教程围绕一个具体案例展开:钢制圆柱冲击四边固支钢板,使用 Radioss 进行三维显式动力学分析。
从描述工程任务,到建立模型、划分网格、设置接触,再到调用求解器和查看结果,AI 开始参与我们日常使用的仿真软件。
沿着这套实践,接下来还需要讲清楚:AI 怎样知道下一步该做什么?软件连接成功后,怎样确认它操作的是当前模型?计算结束后,又该怎样判断结果是否值得信任?
9 月 17 日 19:30,我将在“2026 研发仿真开学季”第五期直播中,分享《Codex 驱动HyperWorks 有限元仿真方法及应用》。
这次,我会结合 CAE Agent Hub 的项目实践,把软件连接、任务执行和结果检查这条链路展开讲清楚。
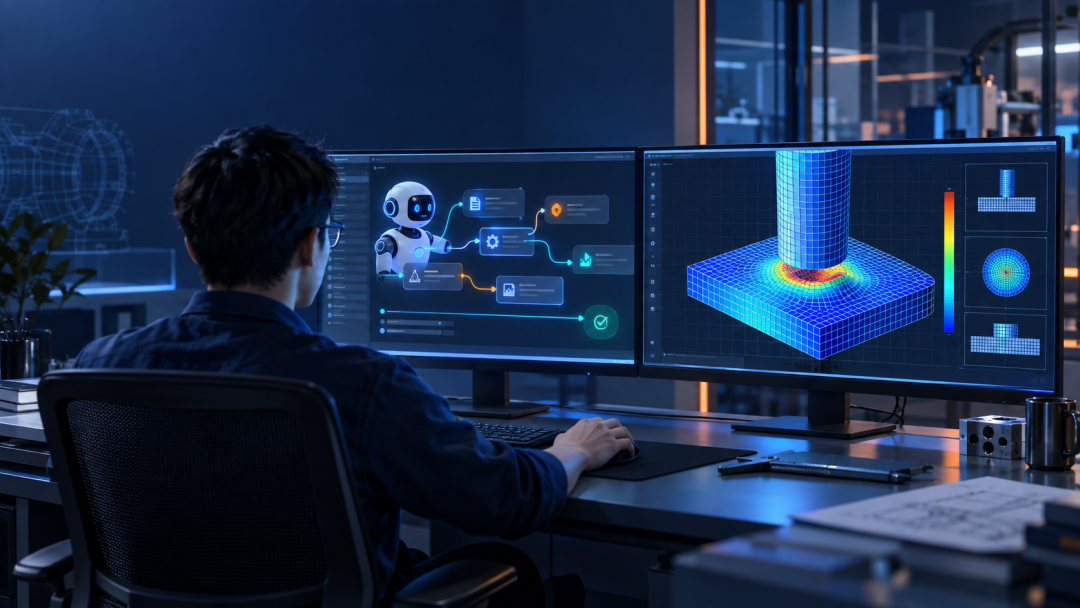
从自然语言任务到有限元模型,Codex 通过 MCP 调用 HyperWorks 工具并读取执行反馈。
01|从给出操作建议,到调用软件完成任务
做过有限元分析的朋友,对这样的流程应该都很熟悉:处理几何、定义材料、划分网格、设置接触和边界条件、提交求解,最后提取云图与曲线、整理报告。
其中有不少环节需要工程判断,也有大量步骤明确、反复执行的操作。模型或工况调整之后,相关设置和检查往往还要再做一遍。
大语言模型可以帮助我们解释概念、分析报错、编写脚本。当它具备工具调用能力,并能读取执行反馈时,就可以进一步参与任务执行。
例如,面对一个冲击分析任务,AI Agent 可以先整理模型与工况要求,再调用工具读取当前环境,执行相应的建模操作,并根据软件返回的状态决定下一步。
“理解任务—调用工具—读取反馈—继续执行”,构成了 AI Agent 参与仿真的基本工作方式。
在这个过程中,Codex 负责理解需求、组织步骤和调用工具,有限元计算仍然由专业求解器完成。工程师则需要确认分析目标、建模假设和关键参数,并复核最终结论。
02|Codex、MCP 和 HyperWorks 插件,各自负责什么?
在之前的教程中,我使用 WorkBuddy 演示了安装与连接过程。这次直播将以 Codex 为主线,讲解它如何通过 HyperWorks MCP 与软件内部的 Bridge 扩展配合工作。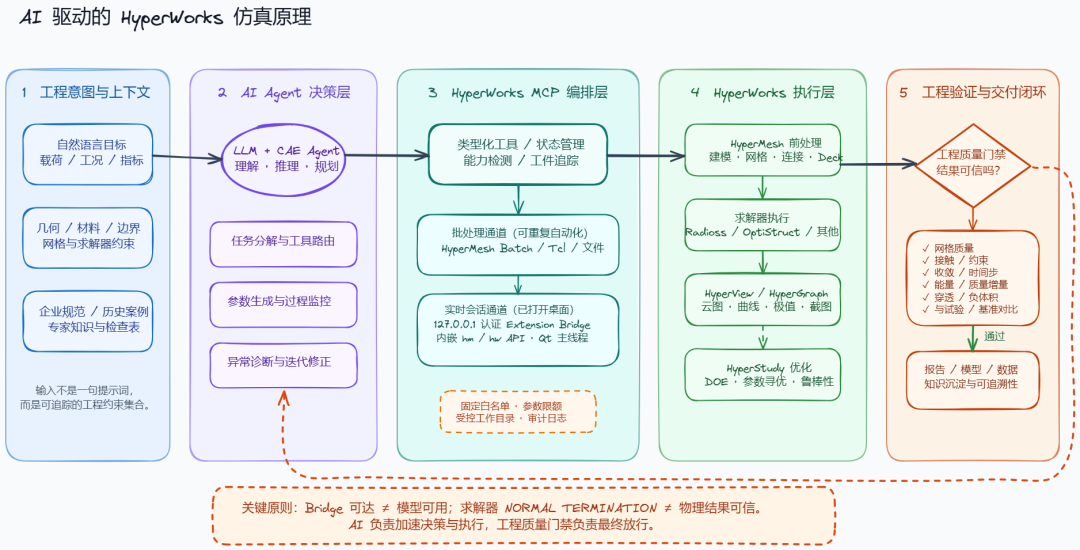 这套连接可以分成三个部分理解。
Codex 负责组织任务。根据用户提供的目标,整理参数、拆分步骤、选择工具,并处理执行过程中返回的信息。
HyperWorks MCP Server 提供工具接口。它负责对接项目文件、批处理和求解任务等操作,让 Codex 能够通过明确的工具调用推进流程。
HyperWorks MCP Bridge 扩展连接当前软件会话。它运行在 HyperWorks 内部,使相应工具能够读取和修改当前打开的模型,并反馈真实状态。
这也是之前安装教程中,我特别强调要做端到端验证的原因。
配置文件中出现了 MCP,并不能证明工具已经可用;服务正常启动,也不能证明当前 HyperMesh 模型可以访问。还需要实际读取软件环境、当前会话和模型信息。
直播中,我会结合这套连接方式,讲解如何判断问题出在客户端、MCP 服务,还是软件内部扩展,帮助大家理解“安装完成”之后还需要检查什么。
03|用一个圆柱冲击案例,串起完整仿真流程
之前教程中的案例,是让钢制圆柱以 22 m/s 的初速度,正向冲击四边固支钢板。
这个案例包含几何、材料、实体网格、初始速度、接触和显式求解等环节,适合用来说明 AI 如何协调一项完整的仿真任务。
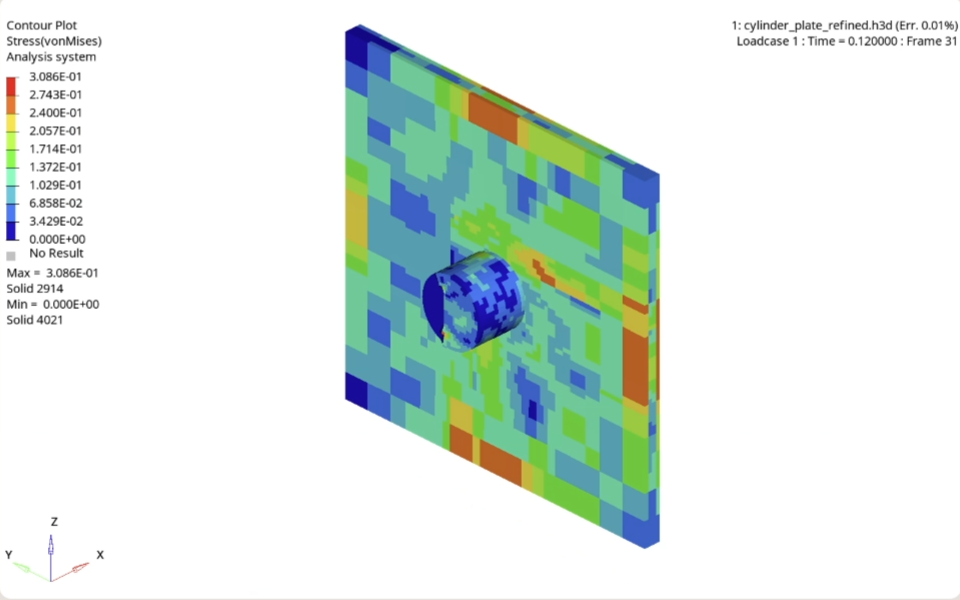
此前教程中的 HyperView 后处理画面,展示圆柱与钢板的应力云图。_
真正执行前,需要把任务描述清楚。
除了“做一个冲击分析”,还要提供几何尺寸、材料参数、单位制、初始间隙、约束范围、接触设置、网格要求、分析时长,以及希望输出哪些结果。
自然语言可以让任务输入更方便,但工程条件仍然需要明确。
以网格为例,圆柱的网格组织方式、钢板冲击区域的局部加密、厚度方向的单元层数,都需要有相应要求。AI 完成操作后,还要读取网格数量和质量信息,检查是否满足预期。
进入求解阶段,也需要确认材料、属性、约束、初速度和接触关系已正确写入模型,再提交 Radioss Starter/Engine 任务,并持续读取作业状态和日志。
后处理则需要围绕分析目标展开:在 HyperView 中查看变形与应力,在 HyperGraph 中提取时程曲线,并将模型、数据和检查记录整理为报告。
这次直播将以这样的任务链路为主线,展示自然语言需求如何逐步落实到软件中的具体操作。
04|一张云图之后,还有哪些工作?
在 AI 驱动仿真的实践中,我一直比较关注结果检查。
求解完成只是一个节点,网格、接触、能量、时间步和结果对象仍需经过工程质量检查。
求解器正常结束,说明计算完成了相应的数值过程。模型能否代表实际工况、结果能否用于回答工程问题,还需要进一步验证。
对于显式冲击分析,需要结合任务检查网格质量、接触与约束、时间步变化、能量误差、附加质量,以及是否出现负体积或异常穿透等情况。检查限值也需要依据分析目的和适用规范确定。
后处理同样需要判断提取对象是否正确。
例如,教程中提出要提取“全模型最大节点位移时程”。但全模型同时包含圆柱和钢板,这条曲线可能主要反映冲击体的整体运动。如果关注的是钢板的变形响应,就需要进一步选择钢板上的节点或区域,提取对应方向的位移。
工具返回了一个数值之后,还要确认这个数值代表什么、能回答什么问题。
直播中,我会结合这些具体环节,讨论怎样让 AI 辅助检查和整理证据,以及哪些分析假设与结果解释需要由工程师复核。
05|这次直播,会重点讲什么?
本次分享围绕以下内容展开:
从 LLM 到 Agent:理解任务规划、工具调用和执行反馈如何配合;
Codex + MCP + HyperWorks 插件:讲解软件连接方式与真实会话验证;
完整AI仿真流程:串联前处理、求解、后处理与报告整理;
质量控制与工程验证:讨论怎样检查模型、日志、曲线和结果;
现场答疑:交流AI与Hyperworks的连接配置、给AI的任务描述及实际使用中的问题。
如果你正在使用 HyperMesh、Radioss、HyperView 或 HyperGraph,希望减少重复操作;或者正在评估 AI Agent 在仿真团队、高校教学和工程软件开发中的应用,欢迎参加这次直播。
我希望通过这次分享,让大家既能看懂 AI 如何操作 HyperWorks,也能理解一套仿真流程应该怎样执行、怎样检查,以及怎样留下可追溯的分析记录。