首页/文章/ 详情

阶段性开发总结

1小时前浏览2

前言:本期文章主要是把阶段性的开发内容进行梳理和总结,并计划接下来的开发测试内容。

永磁同步电机(PMSM)位置、速度、电流三闭环矢量控制(FOC)软件(以下简称“软件”)是为学习矢量控制算法而编写的,针对的是永磁同步电机,代码已经经过了项目验证,可以放心学习、使用。

软件以一套完整的、成熟的PMSM的FOC控制方案为例,从各个方面详细讲解了FOC的原理、实现方法等知识,几乎是逐条的分析了程序,又兼顾程序的系统层面,目的是让初学者看完资料,可以独立的完成FOC的编写,独立的解决一些项目中的实际问题。知识是个触类旁通的东西,相信大家学完这个PMSM的FOC算法后,对其他的控制算法也能很快的上手。
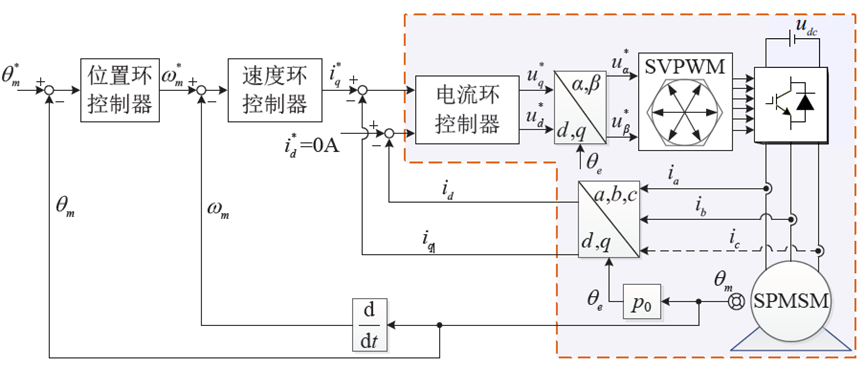
图1 永磁同步电机矢量控制框图(PMSM_FOC_sensor_ABZ)

图1是永磁同步电机常见的有感矢量控制(Field Oriented Control,FOC),ABZ编码器测取转速位置信息用于坐标变换。FOC的核心部分主要有电流采样、PI调节器和电压矢量空间脉宽调制技术(Space Vector Pulse Width Modulation,SVPWM)。

所采用的开发环境是MATLAB和TI的DSP_C2000系列的控制芯片(CCS),后续的软硬件测试验证就使用这两种工具。
图3 MATLAB和CCS软件

CCS软件采用语言C编程,需要具备一定的基础。MATLAB的建模方式多种,适合迭代优化的仿真类型是利用sfunction模块并结合M语言实现控制策略或者功能。

采用sfunction模块进行M语言实现与CCS软件中的C代码实现具有相同之处,可相辅相成,可加深对实现的内容理解。
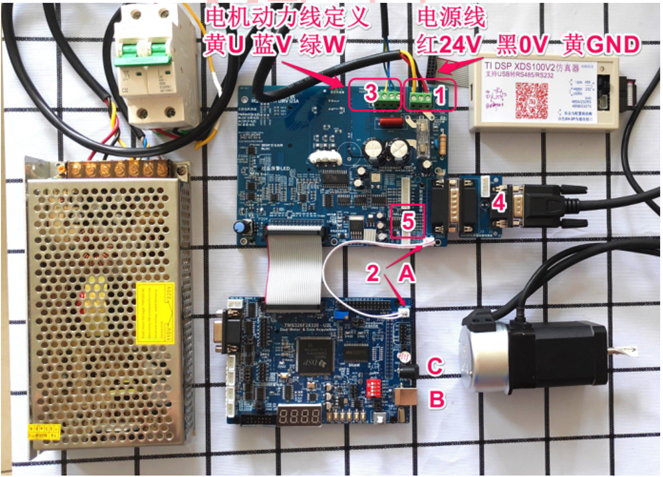
图4 基于TI_DSP_F283xC2000的硬件测试平台
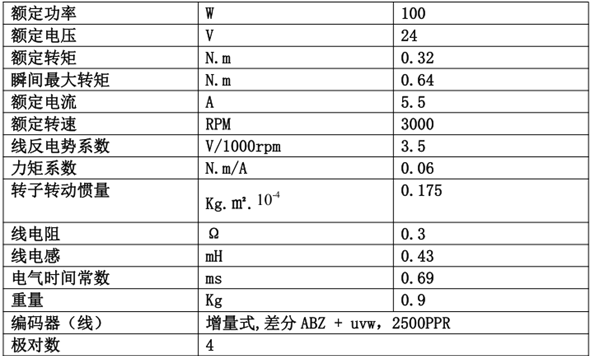
表1 永磁同步电机参数

硬件测试平台主要分为驱动板和控制板,以及配套的电源、开关、仿真烧录器和100W的永磁同步电机。控制板搭载的是TI_DSP_F28335芯片,板上资源丰富,适合后续的电机控制所需的算力。

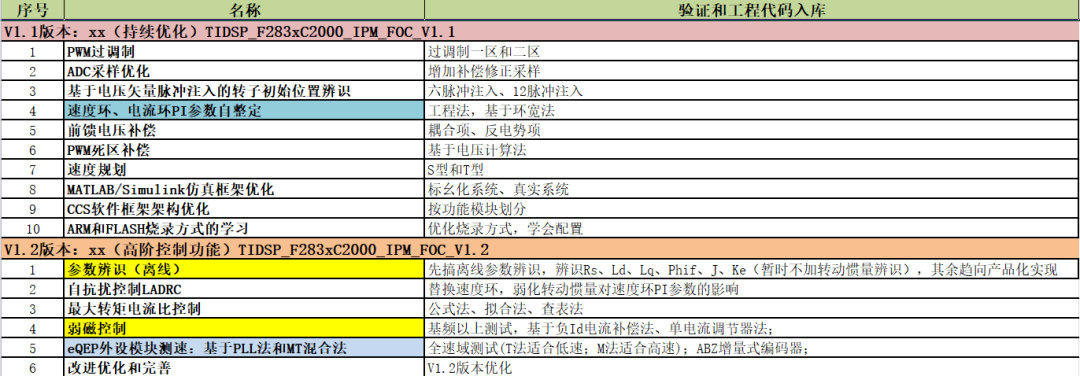
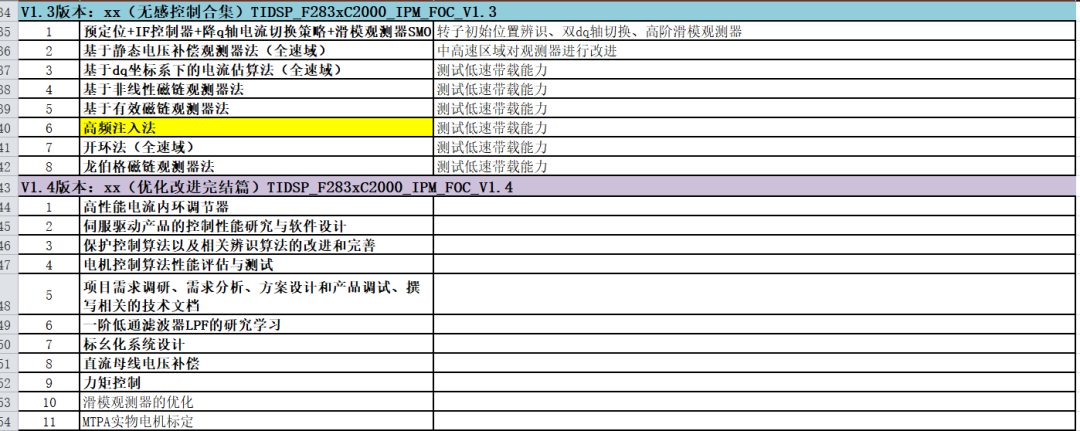
一、开发记录总结
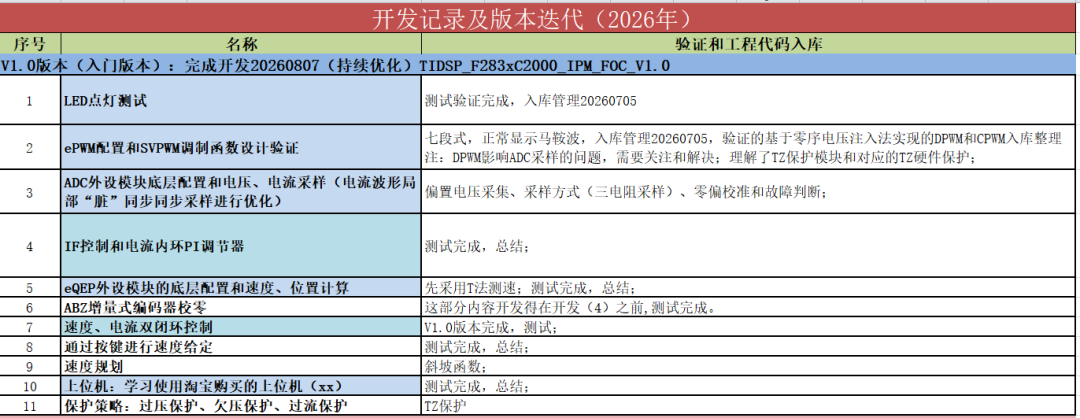
二、已经开发测试内容

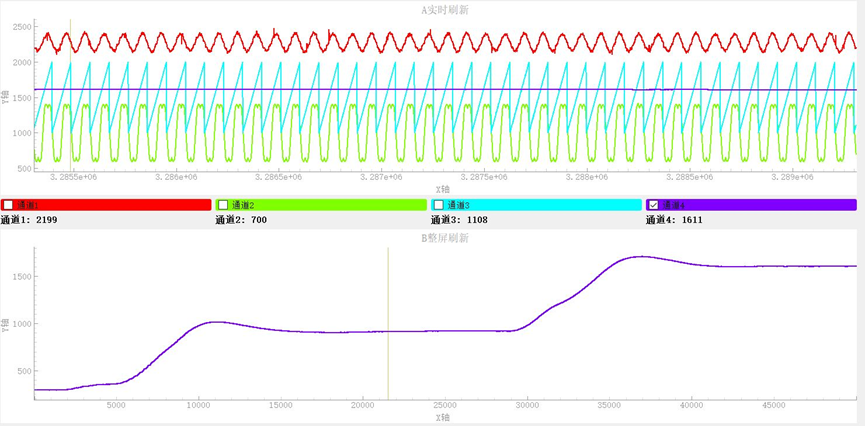
1、基于ABZ增量式编码器的永磁同步电机有感矢量控制,嵌入上位机,可以查看过程变量变化,协助调试;

1)PI参数自整定;
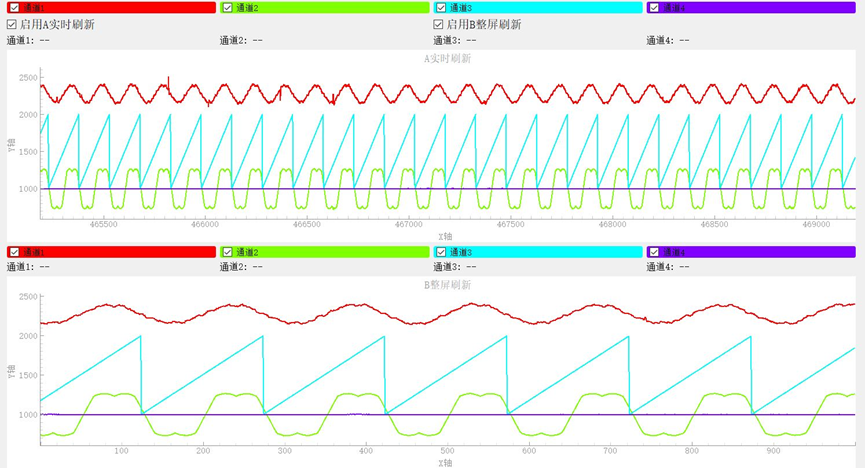
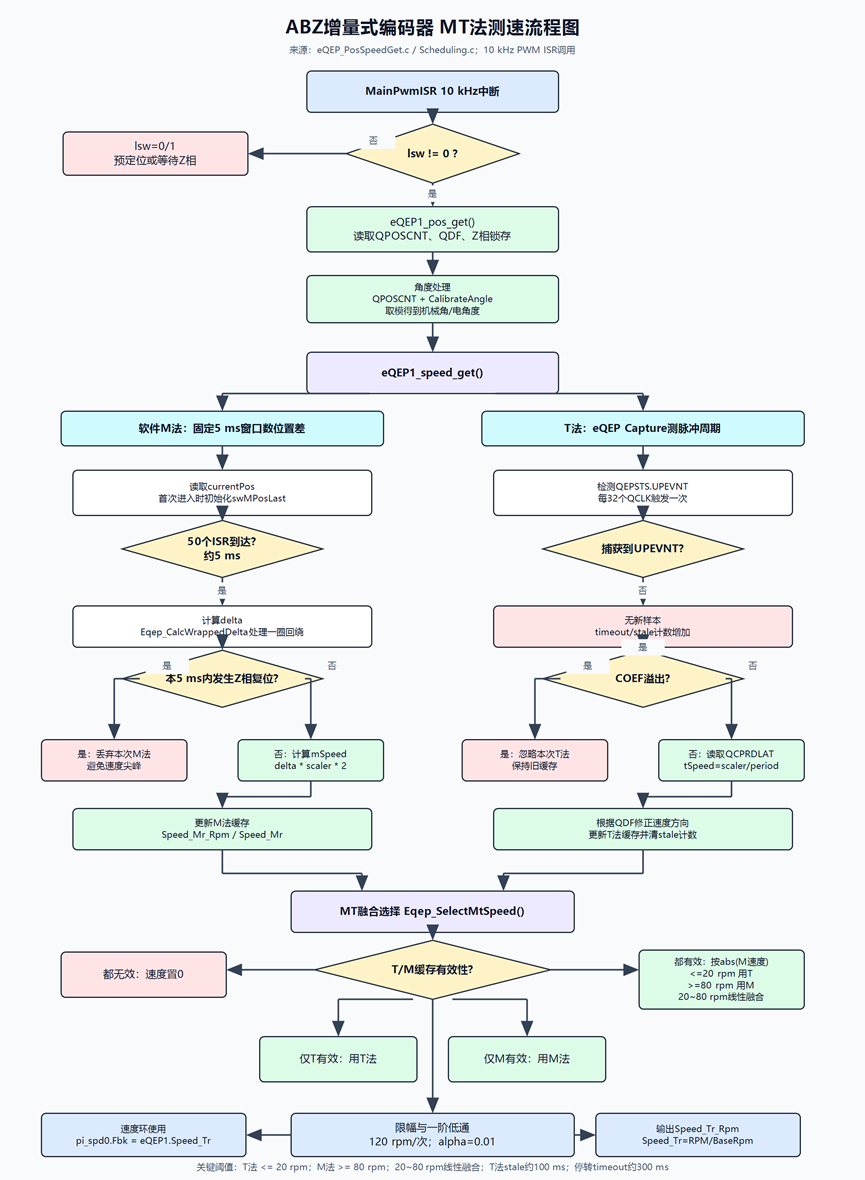
2、ABZ编码器测速、位置角度获取,工程方法:基于MT融合法;
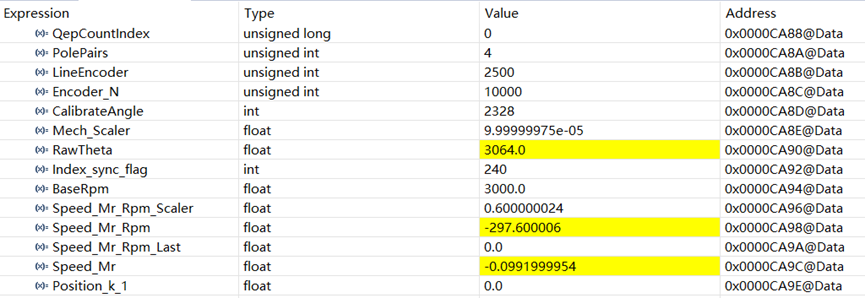
目标转速设置:-300rpm;
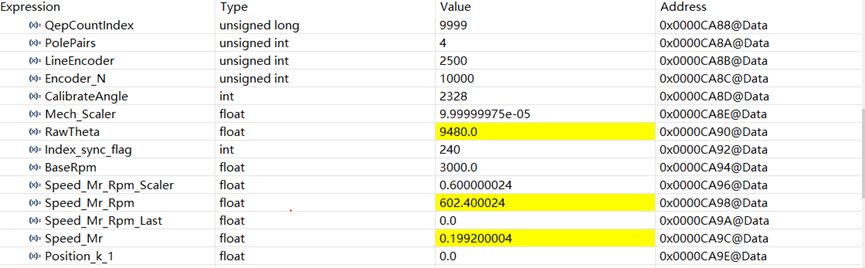
目标转速设置:600rpm;
目标转速设置:1000rpm;
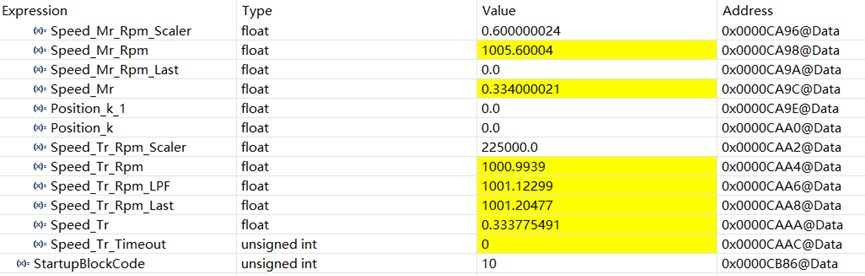
在全速域范围内,300rpm、600rpm和1000rpm,测算精度小于等于1%,说明MT法具有较高的测速精度。
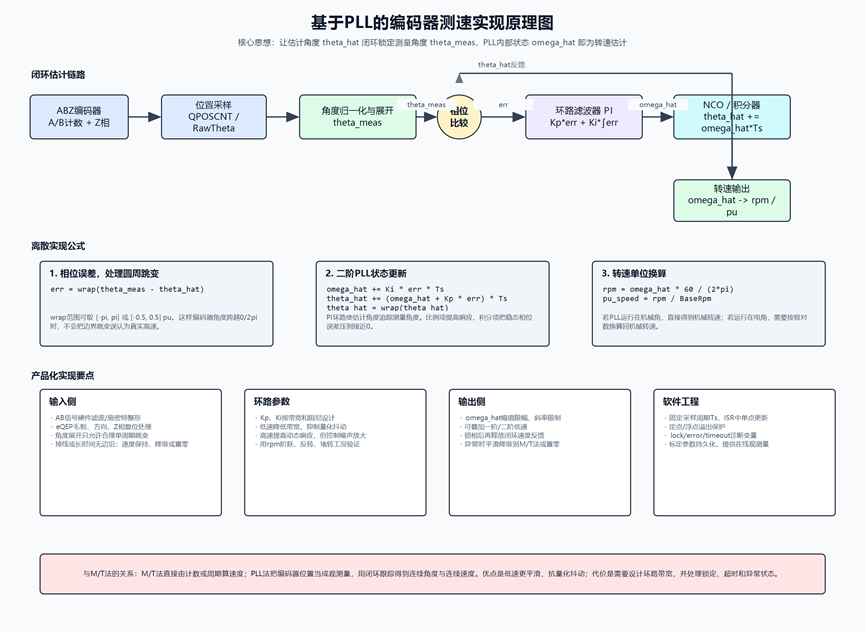
3、PWM调制专题:

1)PWM死区补偿(电压法);

2)基于扇区法和零序电压注入的七段式、五段式SVPWM调制;

3)PWM过调制;

4、转子初始位置辨识:

1)预定位;

2)基于电压矢量脉冲注入法;

5、离线参数辨识:
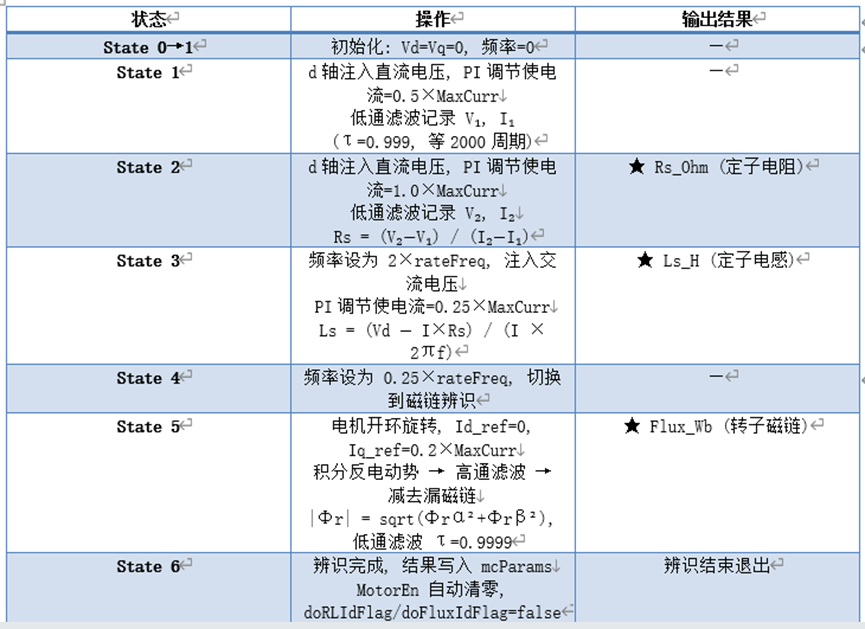
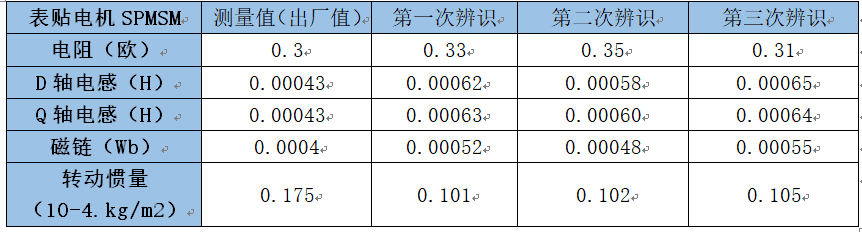
参数辨识直接移植到无感、有感矢量控制中,在电机初始位置辨识之前,通过标志位的设定启用或者禁用参数辨识功能。启用参数辨识,会在转子初始位置辨识之前进行,并将辨识结果用于电流环和速度环的PI参数自整定。

三、接下来的开发内容

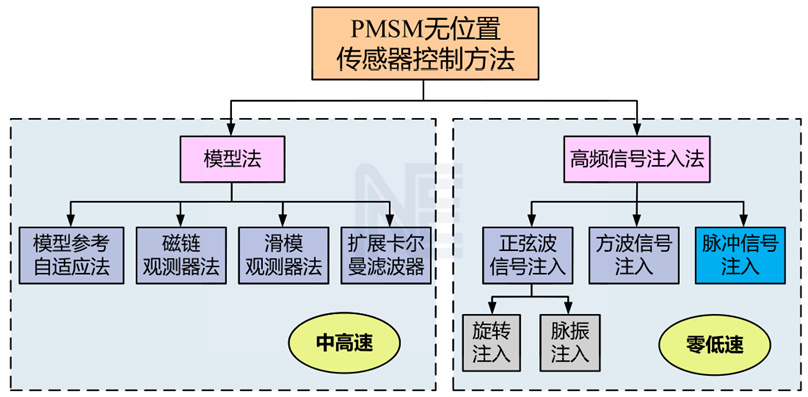
接下来主要开发内容集中在永磁同步同步电机全速域无感控制,单一观测器法和三段式切换法。

来源:浅谈电机控制
电源MATLAB芯片电机控制试验
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-09-15
最近编辑:1小时前
公众:浅谈电机
硕士 签名征集中
获赞 45粉丝 7文章 90课程 0
点赞
收藏
作者推荐

电机控制项目:高母线电压利用率调制模块

前言:电机控制中,PWM调制是重要的组成部分。其中主要的衡量指标便是母线电压的利用率,常见的SPWM是1;SVPWM是1.1547,相比较提高了15.47%。想要更高的电压利用率,即进入非线性区,只能引入过调制策略(双模式)。在往期的学习过程中,已经分别介绍了五段式、七段式SVPWM、PWM死区补偿和本期文章介绍的双模式SVPWM过调制,在电机控制中,关于PWM调制方面的内容已基本覆盖。一文彻底搞懂吃透-空间电压矢量脉宽调制技术(Space Vector Pulse Width Modulation,SVPWM)电机控制核心技术-PWM死区补偿(电压补偿法)电机控制软硬件验证合集V2版本:前馈电压解耦、PWM死区补偿和PI参数自整定优化开发记录和总结需要本期及PWM调制相关的MATLAB仿真模型或对应的C代码。图1 永磁同步电机过调制策略本文选择验证的过调制方法是双模式SVPWM过调制改进策略,其仿真实现和在硬件测试平台(TI-DSP_F28335)上实现更简易一些。图2 开环SVPWM过调制实现流程图根据参考电压计算对应的调制比,根据调制比的大小进入对应的流程,选择线性区、过调制Ⅰ区和过调制Ⅱ区。图3 双模式过调制I区电压矢量轨迹过调制Ⅰ区主要根据期望输出的电压基波幅值计算调制比,从而计算得到参考角度,由参考角度求得补偿的电压幅值,从而控制输出电压矢量轨迹进行调制。过调制Ⅰ区不改相位,只补偿电压幅值。图4 双模式过调制II区电压矢量轨迹过调制Ⅱ区的补偿比较繁杂,在对输出电压精度要求不高的应用场合下,可以将电压矢量相位的修改方式适当的简化。传统的过调制Ⅱ区的补偿电压矢量不断“追赶”的,需要时刻修改电压的相位,比较繁杂且容易造成磁场定向不准和转矩分量的脉动。本文介绍的改进主要针对Ⅱ区,采用一种相位跳变的方式来修改电压矢量的相位,即在保持角度处输出电压跳变跟随参考电压矢量,这样会造成一定的输出电压谐波的增加,但是可以带来算法程度上的简化,利于工程化实现。a、过调制II区的电压波形(传统)b、离散后的不连续c、简化改进后图5 过调制II区的电压波形a、线性区b、过调制I区c 过调制II区图6 过调制对比分析从线性区到过调制区,输出电压发生畸变,由正弦波转换成六阶梯波。调制比增加,基波占比下降,3、5、7、9次为主要的谐波分量。图7 q轴电流变化情况过调制算法的引入,提高了电机的带载能力。但过调制因为谐波的引入,q轴电流脉动较大,需要添加电流谐波抑制。过调制算法能够有效提升母线电压的利用率,同等情况下,提高电机的转速和力矩的输出。仿真能够实现SVPWM线性区、过调制Ⅰ区和Ⅱ区无缝过渡的电压矢量的输出。来源:浅谈电机控制

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈