数百万欧元融资、10月拟首飞:德国Project-S押注天基雷达监测太空碎片
本轮融资由希腊风险投资机构Uni.Fund II领投,同时获得德国政府及与欧洲航天局相关创新项目提供的非稀释性资金支持。公司没有公布确切融资金额、估值及各投资方出资比例。
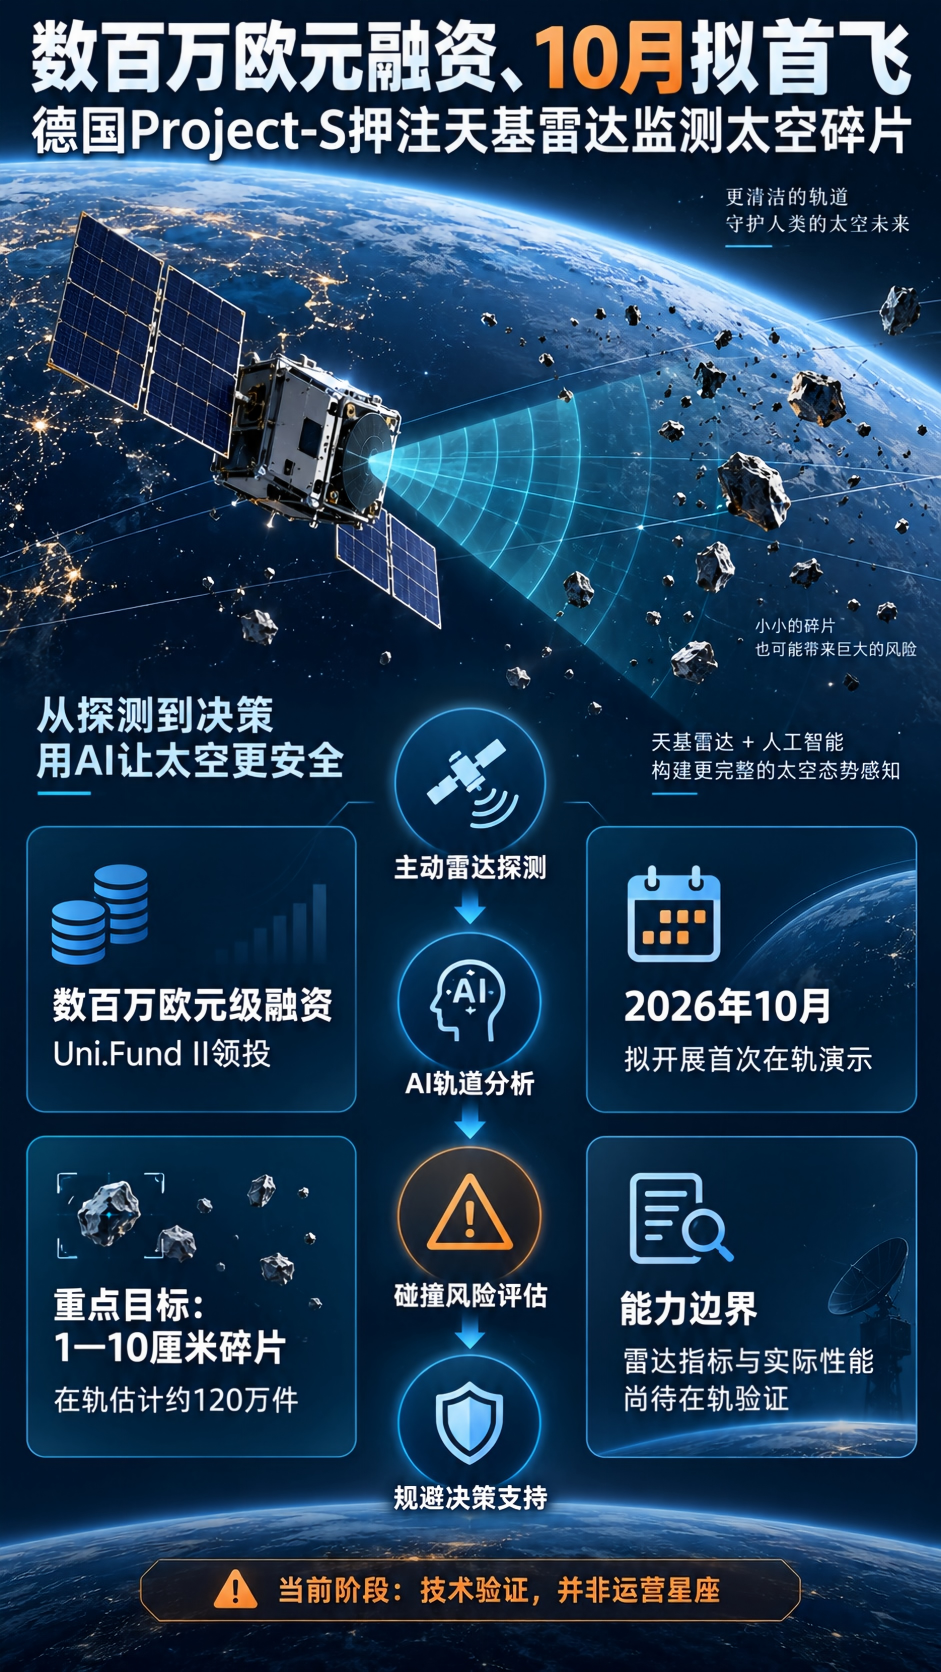
据欧洲航天飞行网站援引公司发言人介绍,Project-S计划于2026年10月搭乘美国太空探索技术公司“运输者”系列拼车任务,开展首次天基主动雷达在轨演示。目前公 开信息显示,这仍是一项技术验证任务,并不意味着其轨道监测网络已经建成或投入商业运行。
把主动雷达部署到轨道
Project-S将其核心方案称为“轨道看门狗”,计划把小型主动雷达载荷安装在立方星等小型航天器上,直接从轨道环境中探测空间物体。
与主要依靠反射太阳光工作的地基光学望远镜相比,主动雷达不依赖目标光照条件,理论上可在昼夜环境下工作;部署在轨道上还可缩短传感器与目标之间的距离,为探测体积较小、亮度较低的碎片提供新的观测角度。
按照公司公布的路线,雷达获取的数据将被接入人工智能轨道分析软件,用于计算目标轨迹、评估交会风险,并为卫星运营商提供规避决策支持。Project-S还把自动避碰、保险风险分析和主动碎片清除列入远期业务规划。
这些设想覆盖了“发现目标—确定轨道—评估风险—辅助处置”的完整链条。不过,公司尚未公布首个载荷的雷达频段、天线口径、功率、探测距离、定位精度及覆盖范围,因此,所谓“端到端轨道安全基础设施”目前主要体现为技术架构和发展目标。
小碎片监测是卖点,也是难点
Project-S将难以持续跟踪的小尺寸碎片作为主要目标。欧洲航天局截至2026年7月底的统计显示,地球轨道上直径1至10厘米的空间碎片估计约有120万件,其中大部分尚未被逐一编目。
这类碎片尺寸不大,却可能在每秒数公里的相对速度下撞击航天器。现有地基雷达和光学系统能够持续跟踪的目标数量有限,小碎片轨道变化又容易受到大气阻力、太阳活动等因素影响,精确预报其长期位置并不容易。
部分报道将Project-S的目标能力描述为探测亚厘米甚至毫米级碎片,但公司尚未公布能够验证这一指标的在轨试验数据。对于小型航天器而言,雷达功率、天线尺寸、目标信号强度、虚警控制和观测范围之间存在直接制约,能否稳定发现小目标并形成具有实际避碰价值的轨道数据,仍需通过飞行试验检验。
从“看到目标”到“支持避碰”
完成融资后,Project-S计划扩大慕尼黑工程团队,推进雷达载荷地面测试、软件集成、运营商试点以及飞行鉴定工作。公司创始人兼首席执行官莱奥尼达斯·阿斯基亚纳基斯表示,随着航天活动逐步成为基础设施,安全保障能力也需要同步扩展。
首次在轨演示将是公司能否兑现技术路线的关键节点。除了证明雷达能够发现目标,还需要验证目标关联、定轨精度、数据更新速度和误报率,并确定相关数据能否与卫星运营商现有任务控制系统衔接。
辅助规避与自动避碰之间也存在明显差别。前者向运营人员提供风险信息和机动建议,最终决策仍由卫星方作出;后者则涉及航天器控制权限、推进剂消耗、任务连续性和责任划分,进入实际应用需要更严格的验证与规则约束。
Project-S的出现,反映出欧洲商业太空态势感知市场正由地面监测向天基地面协同拓展。若在轨雷达验证取得预期结果,其数据有望成为现有监测体系的补充,但距离形成连续覆盖、稳定交付的商业服务仍有较长路径。
后续需要重点关注首个载荷是否按计划发射、实际探测指标能否得到独立验证,以及公司何时公布运营星座规模、客户合同和服务时间表。至于主动碎片清除等远期业务,目前尚无公开任务安排,不宜与即将进行的雷达演示混为一谈。
信息来源:SatNews关于Project-S融资及业务方案的报道;Project-S官方网站;European Spaceflight关于Project-S首次在轨演示计划的报道;FinSMEs关于Project-S种子轮融资的报道;欧洲航天局空间碎片统计资料。
免责声明:本公 众号目前所载内容为本公 众号原创、网络转载或根据非密公开性信息资料编辑整理,相关内容仅供参考及学习交流使用。所载内容观点不代表本公 众号观点,仅供参考。由于部分文字、图片等来源于互联网,无法核实真实出处,如涉及相关争议,请跟我们联系。我们致力于保护作者知识产权或作品版权,本公众 号所载内容的知识产权或作品版权归原作者所有。本公众 号拥有对此声明的最终解释权。