Mesh网络在无人机视频传输中的应用:优势、缺陷
Mesh网络作为一种去中心化的自组织通信架构,在无人机集群视频传输领域展现出独特价值。本文系统分析Mesh网络在无人机场景下的核心优势与工程缺陷,重点探讨多跳时延累积机制、空间复用TDMA技术对速率衰减的缓解作用,以及路由协议对网络性能的决定性影响,为无人机通信系统的设计提供理论参考。
1. Mesh网络用于无人机视频传输的优点
自组织与自愈合: 无需依赖固定基础设施(如基站),无人机节点可动态加入或离开网络,自动寻找并维护最优路径,抗毁性强。
高覆盖范围延伸: 通过多跳中继,可以将网络覆盖范围扩展到单架无人机视距通信范围之外,实现超视距操作。
灵活性与可扩展性: 可以根据任务需求动态增加或减少无人机节点,网络拓扑灵活可变。
多路径冗余: 数据可以通过多条路径传输,当某条路径或某个节点失效时,能快速切换到备用路径,提高可靠性。
成本效益: 对于大范围、临时性的部署(如灾害救援、临时监控),比建设固定基站更经济快捷。
2. 缺陷与挑战(特别是延时问题)
核心缺陷:累积延时、带宽下降和网络不稳定。
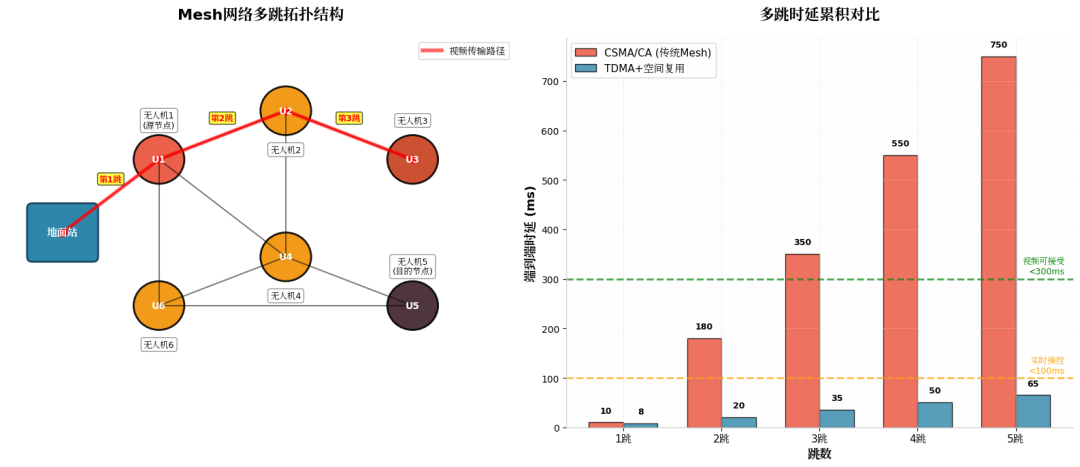
多跳延时:
构成: 每一跳的延时主要包括 处理延时 (路由计算、数据封装/解封装)、排队延时 (在繁忙的无线接口队列中等待)、传输延时 (将数据包推送到无线信道的时间)和最重要的 传播延时 (电磁波在空中传播的时间,相对较小但存在)以及 媒体访问控制延时 (如CSMA/CA的竞争和退避时间)。
估算: 在理想的802.11n/ac协议下,单跳延时通常在几毫秒到几十毫秒 之间。但在动态、高干扰的无人机环境中,由于信道竞争和重传,单跳延时很容易达到50-200毫秒 。
多跳累积: 延时是累积 的。N跳的端到端延时 ≈ N * 单跳平均延时 + 路由协议开销。
多少跳之后不满足需求?
关键取决于应用需求:
实时高清监控(1080p, 30fps): 可容忍的端到端延时通常在 200-400毫秒 以内。超过3-5跳(在复杂环境下)就可能接近或超过这个阈值,导致操作员感觉明显卡顿。
第一人称视角飞行: 要求极高,通常需要 <100毫秒 的延时。在这种需求下,2-3跳 已经是极限,且对路由算法和物理层性能要求极高。
非实时数据回传(如侦察照片): 对延时要求宽松,可以容忍更多跳数,但跳数增加意味着任务完成时间变长。
结论: 对于实时视频传输 ,在实际的无人机Mesh网络中,超过4-6跳 ,网络性能(尤其是延时和稳定性)通常会急剧下降,难以满足实时交互需求。这不仅仅是延时问题,下一跳的带宽下降和丢包率上升也是主要原因。
带宽下降:
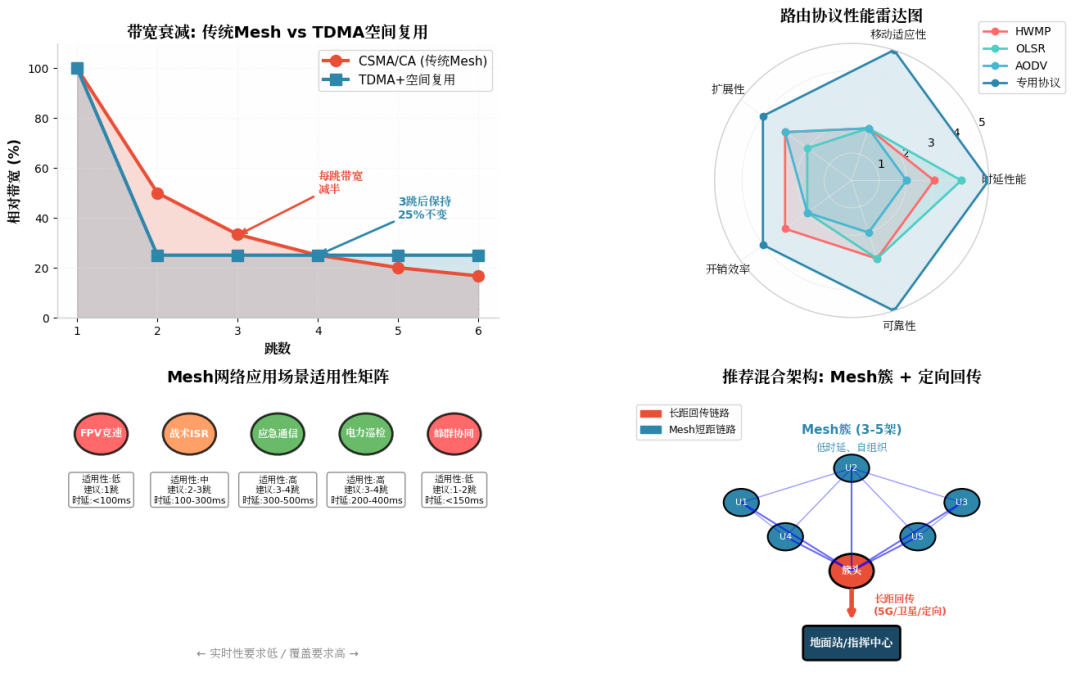
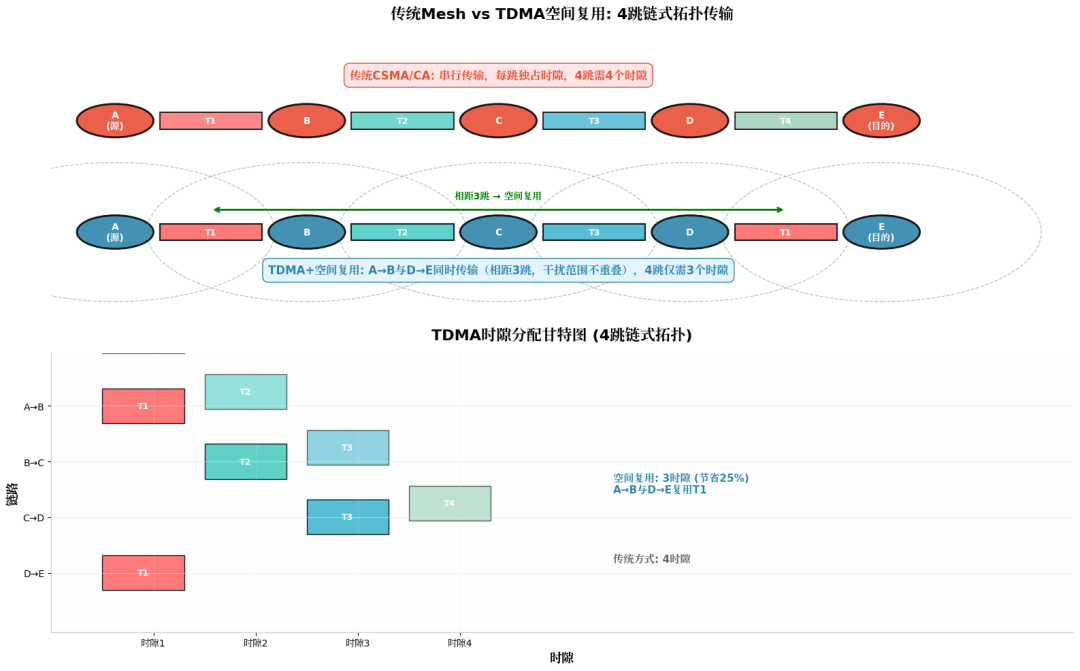
由于无线媒介是共享的,且同一节点不能同时收发同频信号,多跳中继会导致有效带宽随着跳数增加而近似指数下降 (例如,一个5跳链路的末端节点,其可用带宽可能只有源节点直接连接带宽的1/5甚至更低)。高清视频流(如10-20 Mbps)会迅速耗尽多跳路径的容量。
网络不稳定:
无人机节点高速移动,链路状态(信号质量)变化剧烈,导致路由频繁切换(路由振荡 ),引起数据包乱序、丢失和延时抖动,对视频流是致命的。
3. 理论节点数 vs. 实际应用
理论节点数: 受限于网络协议的地址空间(如IPv4/IPv6)和路由表容量。从理论上讲,可以支持成百上千个节点(例如,OLSR、BATMAN等协议在理论上支持大规模网络)。
实际应用限制:
网络容量瓶颈: 如上所述,无线信道是共享资源。随着节点数增加,信道竞争呈指数级加剧,冲突和退避导致整体网络吞吐量下降,延时增加。即使节点静止,一个密集的、活跃的Mesh网络也会因自干扰而性能骤降。
路由开销: 在动态网络中,为了维护准确的路由信息,控制报文(如Hello包、拓扑广播)的开销会随着节点数增加而急剧上升。这些开销挤占了本就紧张的带宽,形成了“管理流量吞噬业务流量”的局面。
实际部署经验: 在目前的商用和军用系统中,一个纯无线多跳Mesh子网 中,活跃的、需要持续传输视频的无人机节点数量通常被限制在 10-30架以内 ,以确保基本的网络性能。更大规模的集群(如100+架)通常采用分层组网或分簇技术,或者大部分节点只进行间歇性数据传输。
4. 路由协议对网络的影响(至关重要)
路由协议是Mesh网络的“大脑”,其设计直接决定了性能上限。
先验式路由:
特点: 主动维护全网路由表(如OLSR)。
优点: 路径一旦建立,数据传输延时小。
缺点: 控制开销大,不适应高速拓扑变化。在无人机网络中,容易产生过时路由,导致数据包进入“黑洞”。
反应式路由:
特点: 按需发现路由(如AODV)。
优点: 控制开销相对较小。
缺点: 路径发现过程会引入显著的初始延时 ,不适合持续的视频流。频繁的拓扑变化会导致频繁的路径发现,加剧延时和抖动。
地理路由/位置感知路由:
特点: 利用GPS等位置信息进行路由决策(如GPSR)。
优点: 非常适合移动网络,无需维护复杂的拓扑表,路由决策快,开销极低。
缺点: 在节点稀疏或存在空洞的区域可能失败。需要依赖可靠的位置信息。
预测性/跨层路由:
特点: 结合无人机运动模型、轨迹信息、链路质量(如ETX - 期望传输次数)进行路由选择。
优点: 这是当前无人机Mesh研究的热点。能选择最稳定、预期寿命最长的链路,而不是跳数最少或瞬时信号最强的链路,能显著减少路由振荡和视频中断。
影响: 一个好的预测性路由协议可以将可用跳数延长1-2跳,并大幅提升视频流的平均无中断时间。
总结与建议
对于实时视频传输,跳数是关键限制因素。应力求将端到端跳数控制在 3-4跳以内 。设计任务时,应优先考虑“星状 ”或“鱼骨状 ”拓扑,让采集节点尽可能靠近中继骨干节点,而不是形成长链。
节点数量“宁缺毋滥”。 实际组网中,不是节点越多越好。应根据任务带宽需求和覆盖范围,精心规划最小必要数量的节点。
路由协议选择决定成败。 静态或简单的动态路由协议不适用。必须采用地理位置辅助 且链路质量感知 的预测性路由协议 。
混合架构是趋势。 在实际应用中,纯Mesh可能只用于局部编队。大规模应用常采用“Mesh + 地面站/中继车/高空平台(如系留气球、高空无人机) ”的混合架构。高空平台作为高速回传枢纽,其下的小集群采用Mesh组网,这样既利用了Mesh的灵活性,又避免了多跳性能衰减。
物理层是基础。 使用高性能的射频前端、定向天线(如智能天线)、抗干扰技术(如跳频)和更高效的编码调制方式(如OFDM),可以从底层为多跳Mesh提供更好的单跳性能,从而支撑更多跳数。
总而言之,无人机视频Mesh网络是一个在灵活性、规模和性能之间不断权衡的艺术。理论上的大规模节点支持,在实际中会被延时、带宽和稳定性无情地约束。成功的系统设计必须深刻理解这些约束,并通过精心的拓扑规划、协议选择和跨层优化来找到最佳平衡点。