
驾驶员分心如何被精准识别?AI增强的高级驾驶辅助系统
致力于数字孪生体技术的研究与发展
通过解决方案和工程化应用造福人类
内容源自:数字孪生DigitalTwin
论文“Leveraging explainable artificial intelligence to improve advanced driver assistance systems through driver eye-tracking interpretation”于2026年3月发表于Digital Engineering期刊。本文由美国北卡罗来纳农工州立大学、耶鲁大学等的M. Sulle, G. Comert等人共同完成。研究提出一种集成学习框架,结合深度学习与可解释人工智能(XAI),利用眼动追踪数据对驾驶员行为状态进行分类,以提高高级驾驶辅助系统(ADAS)的准确性和可解释性。
DOI:https://doi.org/10.1016/j.dte.2026.1000101
摘要
为提高高级驾驶辅助系统(ADAS)对驾驶员行为识别的准确性与可解释性,本文提出一种集成学习框架,融合深度学习与可解释人工智能(XAI)。利用ResNet50、DenseNet201和InceptionV3提取眼部区域图像特征,并通过XGBoost分类器进行融合分类。该框架在八类眼动相关驾驶行为上取得94.90%的整体准确率与0.97的平均AUC。基于SHAP的分析表明,上侧与侧向凝视特征对专注驾驶状态呈正向贡献,而下侧凝视、眨眼及瞳孔相关特征则是分心行为的主要驱动因素。该研究实现了透明、行为感知的驾驶员状态监测,为自适应、可解释的ADAS系统开发提供了支持。
引言
道路安全是全球重大关切,人为失误(如分心驾驶)是事故主因。高级驾驶辅助系统(ADAS)通过警告与控制辅助提升安全性,但其效果依赖于对驾驶员行为的准确、可解释识别。现有深度学习模型缺乏透明性,且驾驶员眼动模式存在个体差异与情境敏感性。眼动追踪技术可实时、非侵入地提供注意力、警觉性等信息,但将其融入ADAS面临计算与可解释性挑战。为此,本文提出一种集成学习框架,结合ResNet50、DenseNet201、InceptionV3与XGBoost,并采用SHAP进行可解释性分析,以分类驾驶员行为状态并解释特征贡献,推动透明、行为感知、自适应ADAS的发展。
相关工作
眼动追踪用于驾驶员监测主要集中于分心检测、深度学习行为分类及可解释模型。现有研究多依赖黑箱模型,可解释性有限。眼动指标(凝视方向、注视时长、眨眼率、瞳孔直径)已被证明可有效反映注意力与认知负荷。深度学习方法(如CNN、LSTM)在驾驶员意图识别与困倦检测中取得进展,但缺乏解释。XAI(尤其是SHAP)可量化特征对预测的贡献,已在交通控制等领域应用。集成学习(如XGBoost)结合CNN特征可提升鲁棒性与可解释性,但在ADAS眼动数据中的应用仍较少。本文填补了将深度视觉特征提取、树基集成预测与SHAP解释融为一体的空白。
研究方法
3.1 研究设计
采用基于证据的实验设计,利用深度学习、集成学习与XAI对眼动数据进行驾驶员状态分类,输出八类行为(不同凝视方向及注意力状态)。
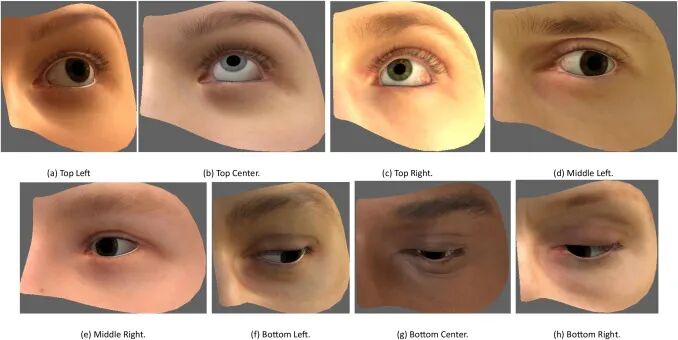
图1:8种驾驶员行为类别(眼动追踪)
3.2 数据描述
数据来自Driver Monitoring Dataset(DMD),包含37名志愿者在不同光照与天气条件下的眼部图像,分为八类,图像归一化为128×128×3像素,划分训练与验证集。
3.3 模型架构
特征提取:使用预训练的ResNet50(残差学习,避免梯度消失)、DenseNet201(密集连接,促进特征复用)和InceptionV3(多尺度卷积核)分别提取特征。
集成分类:将三个模型输出的预测向量按列堆叠,输入XGBoost元学习器进行最终分类。
数学表达:每个基模型输出Pj=fj(X),堆叠为P=[P1,…,Pm],XGBoost训练决策树集成Yˉ=∑akhk(P)
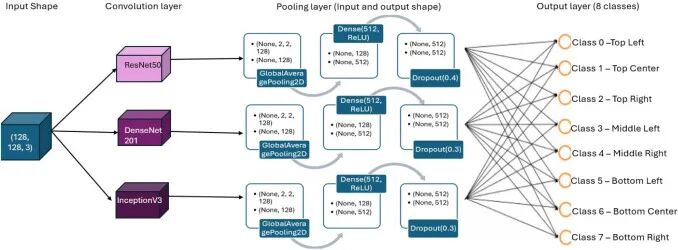
图2:用于图像分类的神经网络架构
3.4 可解释人工智能(XAI)
采用SHAP进行事后解释,计算每个特征对预测的Shapley值,提供全局与局部特征重要性。
3.5 基学习器性能评估
ResNet50准确率94.59%,验证损失0.1518;DenseNet201准确率94.90%,损失0.1561;InceptionV3准确率93.57%,损失0.1601。DenseNet201表现最优,InceptionV3略有过拟合。偏差-方差分析显示,集成方法可平衡各模型优缺点,降低总预测误差。
结果与讨论
4.1 基于SHAP的关键驾驶员行为类别解释
通过SHAP分析23个高维潜在特征(来自三个网络)对八类行为的贡献,并结合空间定位、网络感受野及眼动文献进行语义解释:
左上(Class 0):ResNet50与DenseNet201特征主导,显示上侧凝视与高眨眼率,反映不确定或横向扫描。
上中(Class 1):InceptionV3特征主导,提取持续前方凝视,反映专注驾驶。
右上(Class 2):特征捕捉快速向右上区域的凝视转换,常见于变道或后视镜检查。
中左/中右(Class 3/4):侧向凝视变化与稳定注视,反映环境扫描或认知处理。
左下/下中/右下(Class 5/6/7):分心行为主导,下侧凝视、眨眼抑制、瞳孔变化等特征贡献显著,对应注视手机或仪表盘、短暂低头、右侧下方视线偏离等。
4.2 模型评估与特征分配分析
ROC曲线显示所有八类的AUC均达0.97,表明模型具有极高的区分能力。特征索引0-7来自ResNet50,8-15来自DenseNet201,16-23来自InceptionV3,呈现一致的模块化结构,各基模型贡献互补信息。
4.3 研究启示
改进驾驶员监测:实现个性化、实时分心与疲劳检测。
增强ADAS透明性:SHAP解释促进法规合规与信任。
自适应安全系统:集成方法支持上下文感知的动态反应。
结论与未来工作
本文提出的可解释集成学习框架(ResNet50、DenseNet201、InceptionV3 + XGBoost + SHAP)在八类眼动凝视区域分类上取得了高准确率与清晰的特征重要性解释,解决了ADAS黑箱问题,实现了行为感知的驾驶员状态监测。局限在于:受控数据集未能完全反映真实驾驶变异性(光照、遮挡、头部旋转等),且仅依赖眼动数据可能遗漏其他生理或情境线索。未来工作将扩展至真实驾驶环境,融合脑电图(EEG)和心率变异性(HRV)等多模态生物信号,并考虑嵌入式实时推理的计算需求、隐私安全的持续监测以及符合法规的智能交通系统部署。


