【机械设计】机械设计之末端执行器简介
1. 主要分类
根据功能和应用场景,末端执行器主要分为两大类:
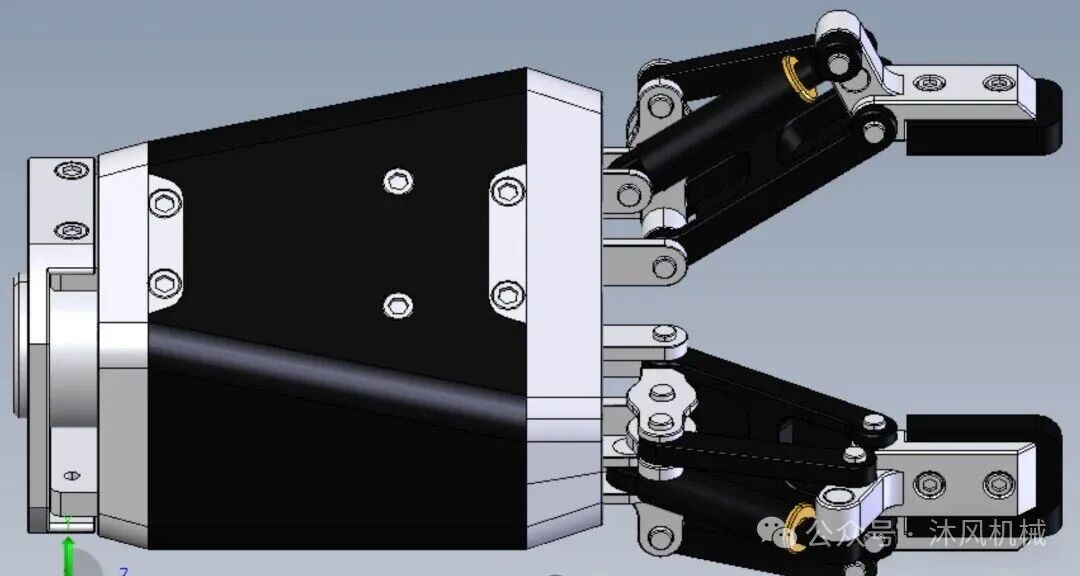
A. 夹持器 (Grippers)
用于抓取和操纵物体。
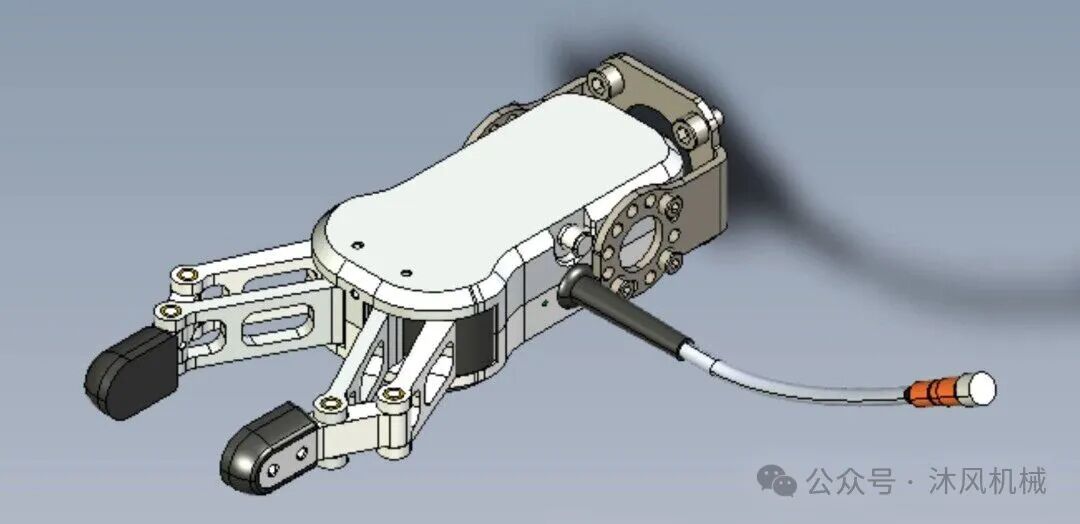
机械夹持器:最常见类型,通过手指(Jaws)的开合来夹持物体。
驱动方式:气动(成本低、速度快)、电动(控制精度高、可编程)、液压(力量大)。
结构:平行夹持、角度夹持、多指仿人手夹持。
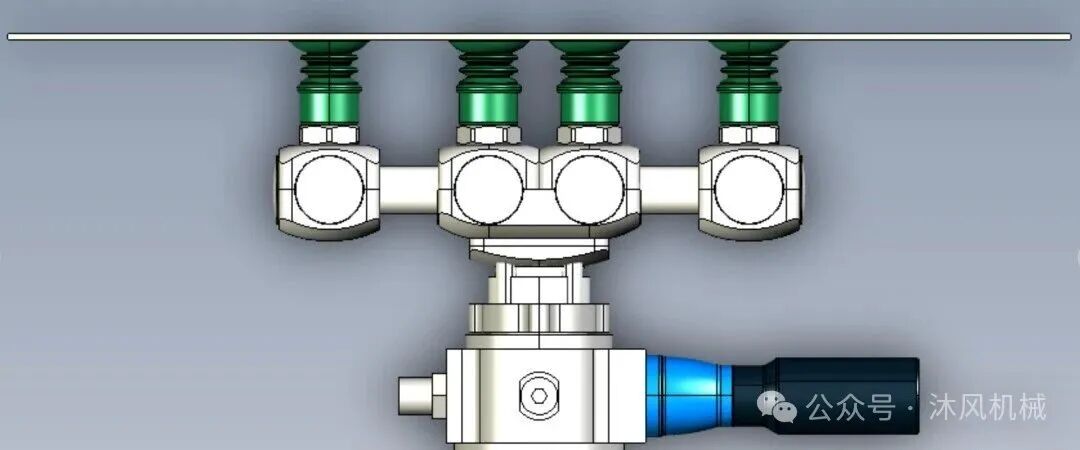
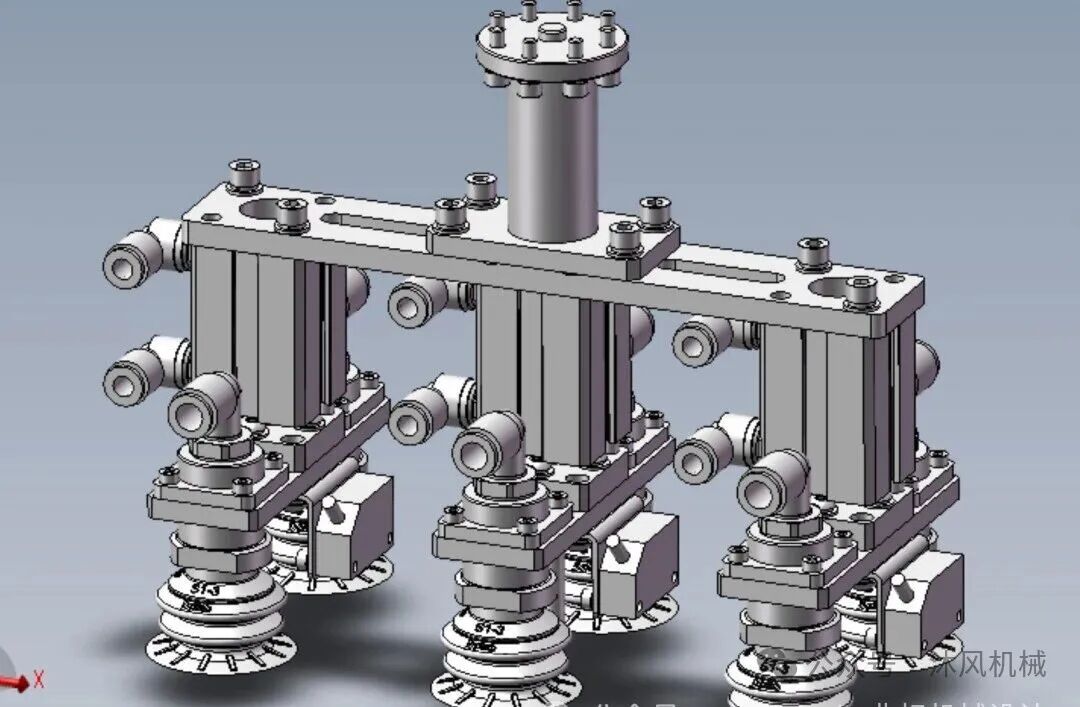
真空吸盘 (Vacuum Cups):利用负压吸附物体。
适用:表面平整、光滑、无孔的物体(如玻璃、金属板、纸箱)。
特点:结构简单,但对物体表面状态敏感。
磁力夹持器:利用电磁铁或永磁体吸附铁磁性材料。
软体夹持器 (Soft Grippers):使用硅胶、气囊等柔性材料,适应形状不规则或易碎物体(如水果、精密电子元件)。
专用夹持器:针对特定零件设计的定制化工装。
B. 工具类 (Tools)
直接作为加工工具使用。
焊接枪:点焊、弧焊、激光焊头。
喷涂枪:用于汽车涂装等。
加工主轴:安装钻头、铣刀,用于去毛刺、钻孔、切割。
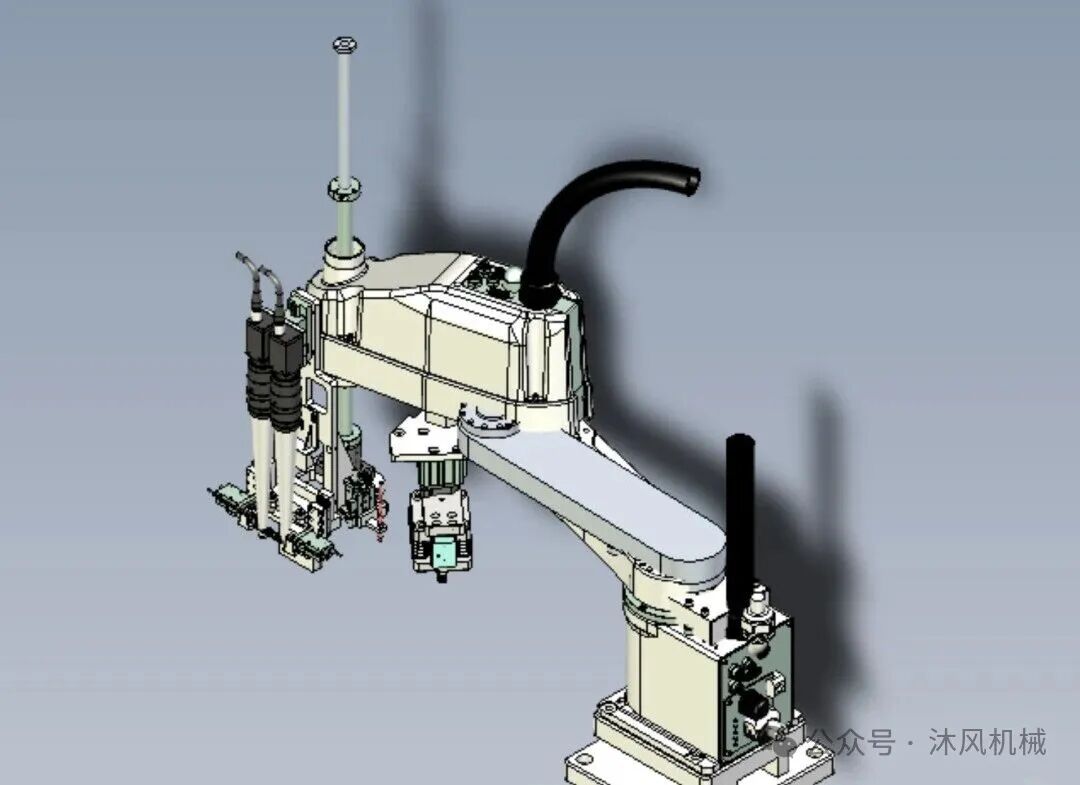
传感器集成:安装视觉相机、力觉传感器、触觉传感器等,用于检测和反馈。
2. 关键设计参数与考量
在设计末端执行器时,工程师必须综合考虑以下因素:
A. 负载能力 (Payload Capacity)
有效负载:末端执行器自身重量 + 被抓取物体的重量。
力矩限制:不仅要考虑重量,还要考虑重心偏移产生的力矩,不能超过机器人手腕的额定负载。
B. 自由度 (Degrees of Freedom, DOF)
大多数基础夹持器只有1个自由度(开/合)。
复杂任务可能需要多自由度(如旋转手腕、多指独立运动),但这会增加控制难度和成本。
C. 精度与重复定位精度
对于精密装配(如芯片插拔),需要微米级的重复定位精度。
电动夹持器通常比气动夹持器具有更好的位置控制能力。
D. 环境适应性
温度:高温铸造或低温冷库环境需选用特殊材料。
洁净度:无尘室(半导体、医疗)需防粉尘、防油污设计。
防爆:化工环境需防爆电机和电路。
E. 快换装置 (Tool Changer)
为了在一台机器人上切换不同任务,通常设计自动换爪系统。
包含机械锁紧机构、电气信号接口和气路/液路接口,要求连接快速、可靠且泄漏率低。
3. 驱动方式对比
| 驱动方式 | 优点 | 缺点 | 典型应用 |
|---|---|---|---|
| 气动 | 成本低、重量轻、动作快、维护简单 | 控制精度低、难以实现中间位置停止、需气源 | 搬运、码垛、简单上下料 |
| 电动 | 精度高、可编程控制力度和位置、无需气源 | 成本较高、重量较大、速度相对较慢 | 精密装配、实验室自动化、医疗 |
| 液压 | 输出力极大、结构紧凑 | 易漏油、维护复杂、成本高、响应慢 | 重型搬运、大型工程机械 |
4. 设计流程简述
需求分析:明确工件形状、重量、材质、生产节拍(Cycle Time)、作业环境。
概念设计:选择夹持原理(摩擦、包容、吸附等)和驱动方式。
详细设计:
结构设计:CAD建模,确保刚性和轻量化(常用铝合金、碳纤维或3D打印)。
手指设计:根据工件轮廓定制指尖形状(V型、平面、仿形)。
传感集成:加入到位检测传感器、力矩传感器或防滑检测。
仿真分析:进行有限元分析(FEA)验证强度,运动学仿真验证干涉。
制造与测试:原型制作,进行抓取成功率、耐久性和节拍测试。
5. 未来趋势
自适应与智能化:结合AI视觉和力控,自动调整抓取策略,处理未知物体。
软体机器人技术:利用柔性材料实现对极度不规则物体的无损抓取。
模块化设计:像乐高积木一样快速重组功能和形态。
人机协作安全:在协作机器人(Cobot)应用中,末端执行器需具备碰撞检测和柔顺控制,确保人员安全。
-End-
免责声明:本文系网络转载或改编,仅供学习,交流所用,未找到原创作者,版权归原作者所有。如涉及版权,请联系删。