首页/文章/ 详情

学长说:未来自动驾驶无L3,L4车反而会变成赚钱资产

6月前浏览546


大家好,我是李慢慢。

这个时代,技术进步太快了,总是有些焦虑,道心不坚定,于是想着找过来人请教请教。

昨天向一个学长(某头部车企智驾负责人)请教智驾行业发展和个人职业规划的问题,他几句直白务实的行业判断,彻底打破了我对自动驾驶的一些固有认知,也帮我捋清了未来几年智驾赛道的核心走向。

主流趋势:跳过L3,只剩L2与L4两极

关注自动驾驶的朋友,大多对L2、L3、L4分级不陌生。前几年不少企业试水L3,想把它当作辅助驾驶到全自动驾驶的过渡,但近两年行业风向骤变,绝大多数主流车企已放弃L3量产落地,仅少数企业保留技术储备或小范围试点,已非行业主流方向。
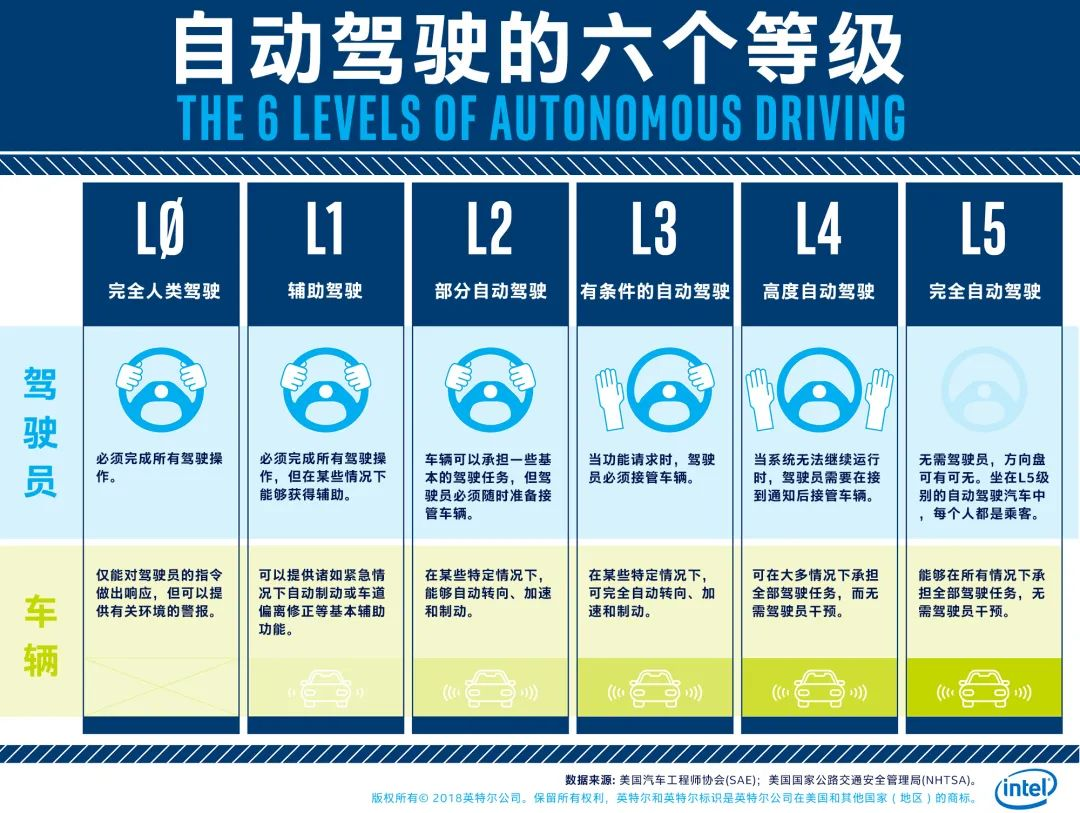
学长给出的结论是:未来市场化的自动驾驶,只会留下两种形态——有人开车用L2,没人开车用L4,不会纠结鸡肋的L3中间态。

究其原因,L3的定位太过尴尬:它属于有条件自动驾驶,特定场景下可系统接管,但要求驾驶员随时待命、秒速接管,不仅责任边界模糊,用户体验也很割裂,既容易让人放松警惕引发安全隐患,又要承担接近L4的研发和硬件成本,性价比极低。反观L2是成熟的驾驶辅助,全程人为主导、责任清晰,是当下家用车主流配置;L4则是限定场景内完全无人干预的高度自动驾驶,责任主体明确,才是真正解放用户的技术方向。对规模化落地而言,跳过内耗的L3,直接聚焦两极布局,才是行业最优解。

认知颠覆:L4车,从负债变资产

比分级判断更戳人的,是学长对L4车辆的价值重定义:未来买L4级智驾汽车的人,自用通勤时它是代步工具,闲置时它能自己开出去挣钱(Robotaxi)。

一直以来,私家车都是典型负债:购车成本高,还要负担保险、保养、停车等开销,日均使用时间短,绝大多数时候都闲置损耗。但L4技术彻底改写了这一逻辑,当车辆具备完全自主行驶、自主运营的能力,闲置时段可自主接单跑运营,实打实产生收益,从纯消耗的代步工具,变成能持续创收的移动资产,这是汽车属性的本质变革。

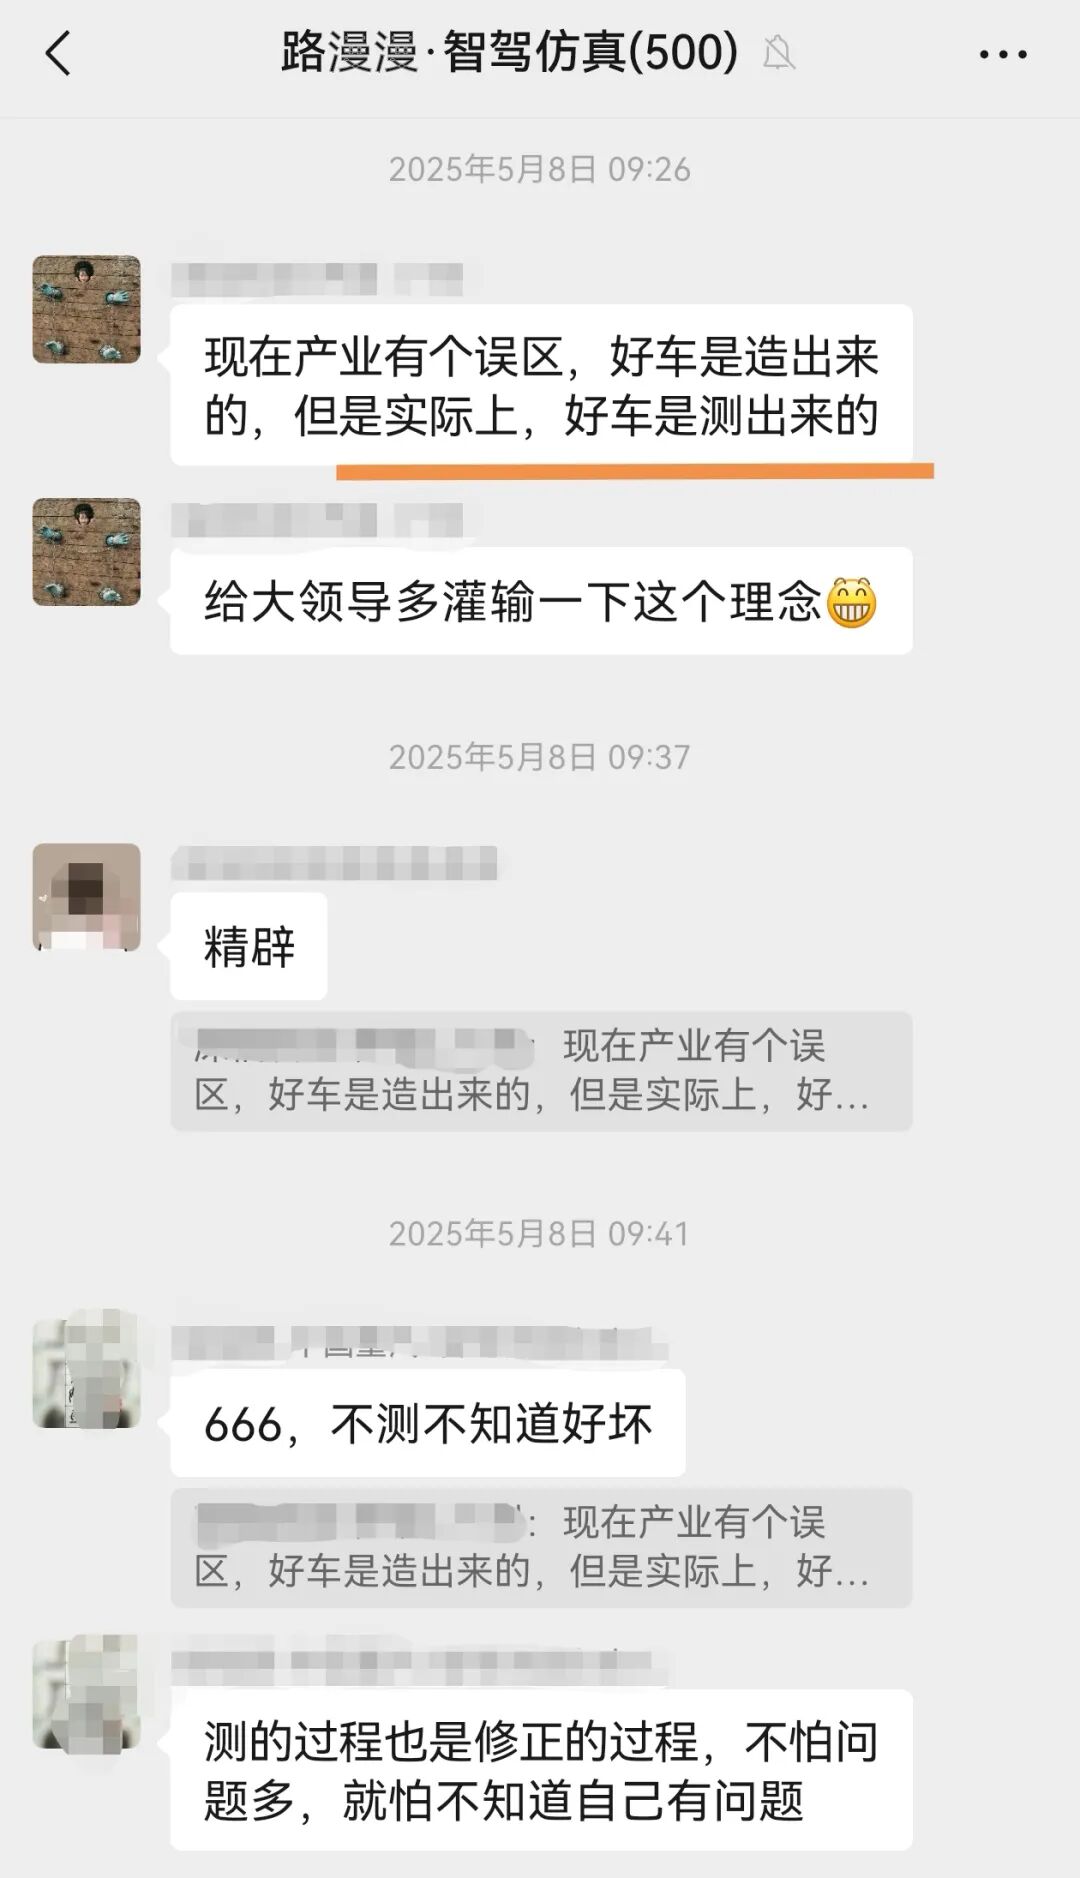
行业本质:好车是测出来的,测试重于开发

聊到L4技术攻坚,学长也点破了行业真相:不管采用哪类端到端模型,大架构定型后,测试远比开发更重要。

自动驾驶的核心瓶颈,从来不是模型搭建,而是海量复杂的长尾路况场景。突发状况、极端天气、非常规路况,都是算法无法提前预设的,只有通过海量路测,把各类小众、极端场景全部跑通,再针对性训练优化,才能让系统足够安全成熟。

这让我想起几年前诚哥在微 信群里的言论:好车是测出来的。如今再品,满是远见。智驾系统的上限靠开发,可能否落地、能否让人放心,全靠测试堆出来的场景库支撑。
写在最后

自动驾驶行业早已褪去资本泡沫,回归务实落地的本质。放弃非主流的L3内耗,深耕L2实用性与L4突破性,把车辆从负债盘活为资产,用海量测试打磨技术,才是行业正道。

技术的终极意义是服务生活,当L4真正普及,车不再只是代步工具,而是能创造价值的生活伙伴,这才是智能驾驶最值得期待的未来。

而这,也是我们这些自动驾驶工程师们,真的能为“改变未来”做的一点贡献。

与诸君共勉。


来源:车路漫漫
汽车自动驾驶
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-03-25
最近编辑:6月前
李慢慢
硕士 自动驾驶仿真工程师一枚
获赞 14粉丝 93文章 323课程 0
点赞
收藏
作者推荐

2026年,3DGS和世界模型,在自动驾驶仿真中的组合应用

大家好呀,我是李慢慢。先说结论:2026年,自动驾驶仿真赛道将持续升温。回顾2025年,两大仿真新技术快速走进公众视野,分别是世界模型(World Model)与3DGS(3D Gaussian Splatting,3D高斯泼溅)。关于世界模型,此前也写了挺多科普文章,甚至发布了一些视频效果,感兴趣的小伙伴可以去后台搜了看看,本文就不展开了。而关于3DGS,我则一直觉得很神秘,因此特地做了一些探索,甚至申请到了商用软件来试用,因此本文就3DGS怎么嵌入到自动驾驶仿真流程中,做一些肤浅的探索。1、3DGS与世界模型的路线差异3DGS和世界模型,听起来都很“高大上”。虽然都是在做仿真,但在我看来是两种截然不同的技术路线。本文不谈公式和理论,我们尽量用通俗的语言快速理解其核心逻辑。一句话总结世界模型:AI 构建的数字世界模拟器,复刻现实规律,能推演事件发展与结果。例如,向世界模型输入一段视频、图片或文字描述,它就能自动生成后续连贯的视频内容。一句话总结3DGS:这是一种基于点云优化的3D高斯分布表征技术,可实现高保真动态三维场景的快速渲染。简单来说,它是一种革新性的三维建模技术——使用者只需手持扫描设备对目标物体或场景扫描一圈,就能直接生成对应的三维模型(过程如下图所示)。这种模型的细节纹理与真实世界高度贴合,使得整个仿真过程兼具高效性与逼真度,对传统三维建模技术形成了降维打击。 图片来源:视频号-扎克力所以,你看出来了吗?3DGS与世界模型属于两条截然不同的技术路线。3DGS是在传统仿真技术的基础上,对三维建模环节进行革新,属于“老树开新花”的迭代升级;世界模型则走的是AIGC技术路线,通过直接生成所需仿真数据,完全跳过三维建模步骤,属于“大力出奇迹”的颠覆式创新。前者,我愿称之为基于规则的仿真,rule-based simulation。后者,我愿称之为基于端到端的仿真,e2e-based simulation。没想到吧,智驾领域的技术路线之争,也在仿真赛道同步上演。扯远了,还是来继续看看,3DGS到底能不能解决传统仿真技术中“自动驾驶感知仿真难”的痛点吧。2、实操验证:aiSim软件的3DGS功能开箱体验感知仿真难,也就是传感器的仿真难。自动驾驶最重要的三类传感器:摄像头、激光雷达、毫米波雷达。其中,激光雷达与毫米波雷达的感知置信度难以量化定义,因此本文以摄像头仿真为例,直观呈现3DGS在智驾仿真中的实际效果——毕竟摄像头仿真的逼真度,可通过肉眼做个简单判断。此前我曾介绍过一些3DGS开源工具,但这类工具的易用性普遍欠佳。而在商用仿真软件中,目前已知仅aiSim搭载了3DGS功能。为此,我特意向康谋科技(原虹科自动驾驶事业部)申请了试用许可(license),完成了初步的开箱体验。 图片:aiSim仿真界面-GUI作者寄语:使用aiSim的感觉和传统的仿真传感器类似,也是要创建地图,然后编辑场景,然后配置主车的动力学,配置各类传感器,外接自动驾驶算法,做场景泛化和大规模仿真等等。如果你已经掌握了一个仿真软件,那么迁移到这个软件应该是非常快的,像我,就是线下找aiSim的小伙伴,花了半天就感觉已经掌握它了(有点飘了哈哈),另外,aiSim也是支持xosc和xodr的,所以历史的场景库什么的迁移也是方便。但是,这些都不是重点,毕竟你有我有全都有,不值得说道。但但是,aiSim集成了3DGS的功能,让我着实觉得有点开眼界了。下面的软件界面,做了一个对比,一个是调用的传统手段建模的3D地图,一个是调用的3DGS建模的3D地图。结果就是,仿真效果肉眼可见的真实了不少。以前的仿真就像是放动画片似的,调用3DGS地图后,路面和外景等就更像是我们真实在道路上看到的效果了。 图片:aiSim仿真界面-手搓地图 图片:aiSim仿真界面-3DGS地图以前觉得3DGS很神秘,但是使用软件体验下来,发现唯一的变化竟然只是,搭建场景的时候选择什么地图。这是什么意思呢?具体来说,aiSim中的动态场景仍通过OpenSCENARIO协议设计,而对于协议中调用的静态地图(OpenDRIVE格式),既可以选用传统工具(如RoadRunner)搭建的地图(动画感较强,真实度有限),也可以选用3DGS生成的地图(纹理细节更贴近真实场景)。以下视频将直观对比两种建模方式的仿真效果。视频:传统建模仿真 VS 3DGS建模仿真可见,3DGS本质上只是一种高效的建模手段。未来,它大概率会成为自动驾驶仿真软件的一个标准化组件——用户可选择3DGS生成的静态场景地图,再在此基础上定义动态场景,例如添加各类交通参与者,构建完整测试场景。视频:3DGS建模仿真-添加交通参与者浅尝了一下aiSim的3DGS的仿真效果,接下来畅想一下未来3DGS应用到自动还是仿真测试的流程。如果3DGS能在解决感知仿真问题然取得突破,那么接下来的一些工程化应用将成为重点。3、流程变革:3DGS对仿真测试工作流的优化3.1. 传统仿真测试流程以前的传统的仿真测试可能大概是这样的:1. 智驾产品定义中有新的功能需求发布啦;2. 仿真小伙伴收到需求,开始构思具体的测试用例该有哪些,以完整的覆盖产品需求;3. 测试用例制定完毕,交给上游产品们进行评审,确认无误后就开始画场景。一般都是基于某款仿真软件徒手制作静态地图,然后定义各种动态场景,形成场景库;4. 在仿真工具链中集成被测对象(智驾软件),然后开始进行仿真测试;5. 跑完一轮仿真测试,输出测试报告,然后推动软件开发进行迭代;3.2. 集成3DGS后的流程优化无需手动绘制地图,通过3DGS快速生成——采集实景数据(如十字路口、特定车辆)导入工具,即可自动生成高精度三维模型/地图,大幅缩短场景搭建周期,降低人工成本。 流程图:3DGS在仿真测试的工作流作者寄语: 在使用aiSim的过程中,我发现相应的地图非常大,动辄几十个G,这对于工程化部署非常不利,3DGS格式的3D地图或者3D模型,必须支持客户自定义编辑,以实现模型瘦身、局部细节调整、地图组装等功能,那么一款3DGS的可视化编辑器是非常有必要的。4、展望:3DGS的潜力与局限3DGS的核心价值的是解决“场景还原度与建模效率”的矛盾,未来大概率会成为自动驾驶仿真软件的标准化组件。但它能否成为感知仿真的终极破局者,仍取决于两大关键:一是海量实景数据的积累与训练,二是理论研究的深入(解决伪影、场景模糊等技术痛点)。值得注意的是,3DGS的技术门槛较高,并非企业可轻易自研,这或将帮助头部仿真软件供应商构建核心竞争壁垒,进一步促进行业分化(各司其职-这在我看来才是一个健康的产业)。在智驾端到端技术普及的当下,唯有攻克仿真置信度难题,3DGS才能在闭环测试、训练数据生成等核心场景中发挥更大价值。3DGS和世界模型的协同3DGS并非自动驾驶仿真的“终极答案”,但无疑是破解感知仿真置信度困境的关键突破口。3DGS和世界模型并不是“非此即彼”的单选题,而是可以组合使用,互相取长补短,形成互补。这种互补格局的核心的是技术短板互抵、能力边界互补,围绕“高保真、高效率、全场景覆盖”的核心需求形成协同范式:1)3DGS以实景扫描为基础,提供高保真静态场景基底,解决世界模型“虚拟失真”与“仿真-实车gap”问题,为其提供真实数据锚点;2)世界模型则凭借逻辑推演与场景生成能力,快速拓展长尾、极端场景,弥补3DGS对稀缺场景采集成本高、覆盖不足的短板,同时借助3DGS的真实数据反哺自身优化。随着两者技术的持续迭代与商业化落地,这种“实景基底+虚拟拓展”的协同模式,将推动自动驾驶仿真从“辅助验证工具”向“核心闭环环节”转型,为端到端智驾技术的快速落地提供核心支撑。让我们拭目以待吧。 来源:车路漫漫

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈