07 基础知识 | 湍流模型选择
书接上回,今天给大家讲一下在仿真计算中的湍流模型选择,因为篇幅太多,此处仅对典型模型进行介绍,个人比较偷懒,为了帮助大家了解各个湍流模型,理论公式部分都是智能体输出的,大家快速浏览一下即可,如果对应论文中需要此部分的理论内容,此处过于简略,请自行查找文献copy。主要看一下第二部分仿真过程中模型选择问题。(如有错误,请各位指正) |
1 湍流模型分类与理论
在Fluent里面,湍流模型主要分为雷诺时均模型、混合模型和大涡模拟模型三类,其中较为雷诺时均的二方程模型与LES模型最为常用。
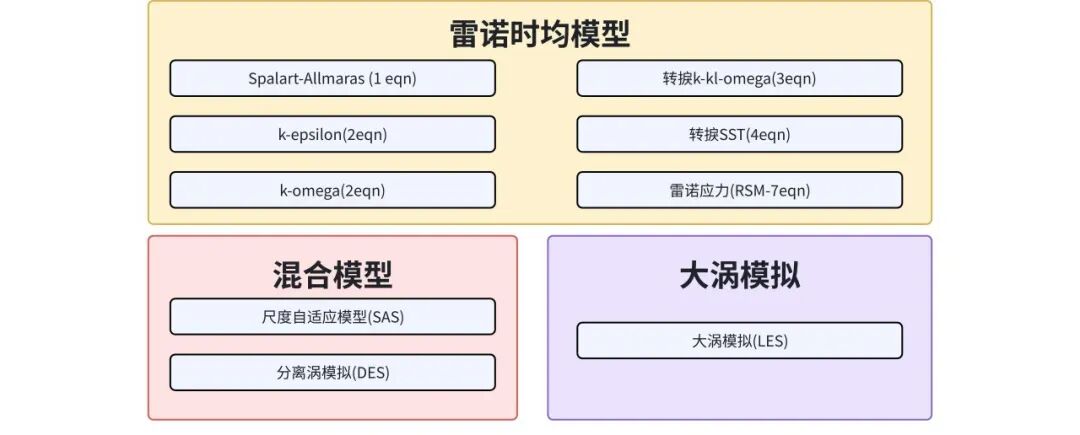
1. 雷诺时均 Navier-Stokes(RANS)模型
基于时间平均的湍流方程,通过引入湍流应力项的封闭模型简化计算,适合工程应用。
1.1 涡粘性模型(Eddy Viscosity Models, EVM)
核心思想:将雷诺应力  与平均应变率关联,假设湍流应力各向同性,类似牛顿流体的粘性应力。
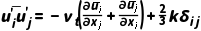
其中: :湍流粘性系数,
 :湍动能

(1) 零方程模型(代数模型):无需求解额外输运方程,通过代数关系直接计算湍流粘性
(2) 一方程模型:求解一个额外输运方程(通常为湍动能 或湍流粘性
 )。
(3) 两方程模型:求解两个额外输运方程(通常为湍动能 和耗散率
 或比耗散率
 ),分为k-ε模型和k-ω模型。
k-ε模型:经典模型,计算  和
 ,适用于高雷诺数流动(如管道、燃烧室)。
标准k-ε:适用于剪切流,但对旋涡和分离流预测较差。
Realizable k-ε:引入旋转修正项,改进对旋转流动的预测。
k-ω模型:计算 和
 ,适合近壁流动(如边界层、低雷诺数流动)。
标准k-ω:对边界层流动精度高,但远场耗散过大。
SST k-ω(剪切应力输运模型):结合k-ε(远场)和k-ω(近壁)的优点,通过混合函数过渡,是工业中最常用的两方程模型。
1.2 雷诺应力模型(Reynolds Stress Model, RS M)
核心思想:放弃涡粘性假设,直接求解雷诺应力输运方程(共6个独立分量)。
1输运方程形式(以  为例):

特点:
无需涡粘性假设,直接捕捉湍流各向异性效应。
计算复杂度高,收敛性差,需更多计算资源。
适用场景:强各向异性流动(如旋风分离器、旋转机械、浮力驱动流动)。
2. 大涡模拟(LES, Large Eddy Simulation)
大涡模拟(Large Eddy Simulation)是一种介于雷诺时均Navier-Stokes(RANS)和直接数值模拟(DNS)之间的湍流模拟方法,其核心思想是直接解析大尺度涡旋,而对小尺度涡旋进行模型化处理。以下是其详细介绍:
2.1 LES的基本原理
(1) 空间滤波(Spatial Filtering)
LES通过空间滤波将湍流场分解为大尺度(可解析)和小尺度(需模型化):
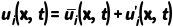
大尺度( ):通过数值网格直接解析(受网格分辨率限制)。
小尺度( ):通过亚格子应力模型(Subgrid-Scale, SGS)封闭。
(2) 滤波尺度与网格要求
滤波尺度( ):由网格尺寸决定(如立方体滤波器
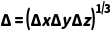 )。
网格分辨率:需满足大尺度涡旋的解析需求(如边界层内  ),但比DNS低1-2个数量级。
2.2 LES的数学框架
(1) 滤波后的Navier-Stokes方程
对Navier-Stokes方程进行空间滤波后,得到LES控制方程:
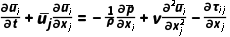
1亚格子应力(SGS Stress):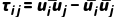
1封闭需求:需通过亚格子应力模型计算  ,否则方程不封闭。
(2) 亚格子应力模型(SGS Models)
S magorinsky模型(经典模型):
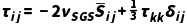
1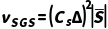 为大尺度应变率。
1 :S magorinsky常数(通常取0.1-0.2),需经验确定。
动态S magorinsky模型(Dynamic Model):
通过局部自适应计算  ,避免经验设定。
WALE模型(Wall-Adapting Local Eddy-viscosity):适用于近壁流动,结合S magorinsky 和动态模型的优点。
无模型LES(如Implicit LES):利用数值格式的耗散特性隐式模拟SGS效应(无需显式模型)。
3. 混合模型(Hybrid Models)
结合RANS和LES的优势,平衡精度与计算成本。
DES(Detached Eddy Simulation):在近壁面用RANS。
SAS(Scale-Adaptive Simulation):基于RANS模型,自适应解析尺度。
4. 直接数值模拟(DNS, Direct Numerical Simulation)
不依赖任何湍流模型,直接求解所有尺度的流动结构(从最大涡到 Kolmogorov 微尺度),精度最高但计算资源需求极大,仅限于简单几何和低雷诺数流动的研究。因fluent中不涉及,不重点展开。
2 湍流模型怎么选?
1. 快速判断方法
在CFD计算中,一般只考虑RANS和LES两种湍流模型,两者有着本质区别,大家只需要记住以下几点:
1RANS仅能提供时间平均流场,无法解析瞬态涡结构,对强分离、复杂涡旋流动的预测能力有限;而LES 的核心优势:可解析大尺度涡旋、捕捉瞬态流动特性,精度远高于 RANS。
1精度需求:DNS > LES > RS M > EVM。
1计算成本:DNS(极高)→ LES(高)→ RS M(中高)→ EVM(低)。
因此当我们拿到工况之后,我提供了三板斧帮助大家快速选择:
1例如当我们关注涡形成与脱落机理研究,瞬态流动、脉动曲线等和时间强相关的强分离、高精度、复杂涡流运动时,则必须使用LES。
1如果其他只关心总体阻力,表面压强等非脉动相关结果可以优先采用RANS。
1当我们选择了RANS模型之后,拿不准采用什么模型时,就无脑采用SST k-ω模型,该模型精度高、易收敛、计算速度快。是CFD计算的不二之选。毕竟该模型属于工程通用模型。
2. 准确判断方法
读到这里,其实对于大部分工程应用的读者来讲,已经够用了,只需要搞清楚LES和RANS的应用就足够大家进入部分公司从事初步的仿真工作了。但对于部分进行学术研究的读者来讲,可能还差点意思。下面将按照fluent顺序对主要模型开始介绍:
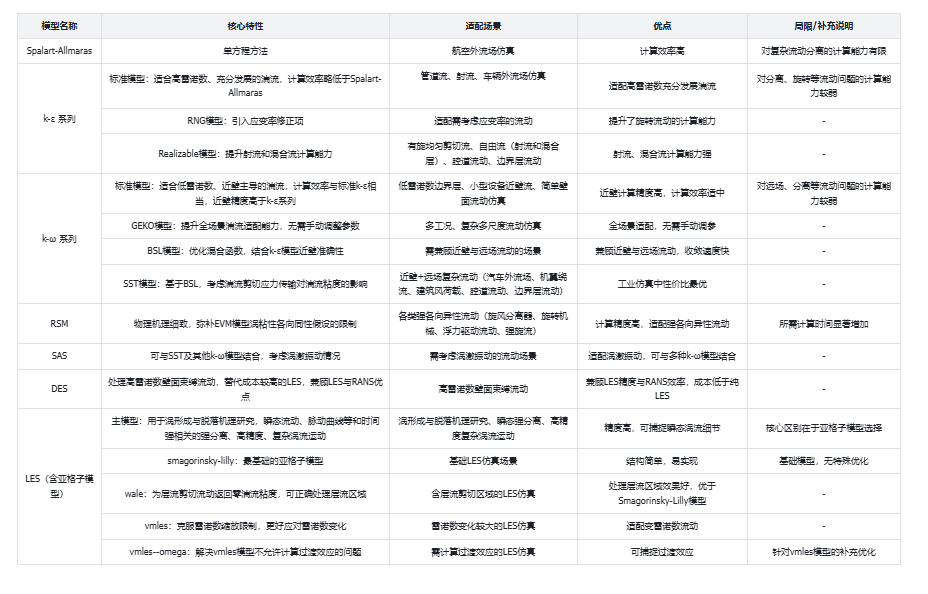
Spalart-Allmaras:该方法为单方程方法,适合航空外流场仿真,优点是计算效率高,但对于复杂流动分离的计算能力有限。
k-ε:
标准模型适合高雷诺数、充分发展的湍流,例如管道流、射流、车辆外流场仿真,计算效率略低于Spalart-Allmaras,对分离、旋转等流动问题的计算能力较弱。
在RNG模型中,进一步引入了应变率修正项,提升了选择流动的计算能力。
而Realizable模型,则是进一步提升了射流和混合流的计算能力,适合有旋均匀剪切流,自由流(射流和混合层),腔道流动和边界层流动。
k-ω:
标准模型适合低雷诺数、近壁主导的湍流,例如低雷诺数边界层、小型设备近壁流、简单壁面流动仿真,计算效率与标准k-ε相当,近壁计算精度高于k-ε系列,对远场、分离等流动问题的计算能力较弱。
GEKO模型,提升了全场景湍流的适配能力,无需手动调整参数,适合多工况、复杂多尺度流动仿真。
在BSL模型中,进一步优化了混合函数,有效结合了k-ε模型在近壁面的准确性,提升了近壁与远场流动的兼顾能力,收敛速度快。
SST模型,则是在BSL的基础上,考虑了湍流剪切应力的传输在湍流粘度定义中的影响。适合近壁+远场复杂流动,如汽车外流场、机翼绕流、建筑风荷载,腔道流动和边界层流动,是工业仿真中性价比最优的k-ω子模型。
RS M:考虑的物理机理更为细致,适合各类强各向异性流动(旋风分离器、旋转机械、浮力驱动流动、强旋流),但所需要的计算时间会显著加强。(弥补了EVM模型涡粘性各向同性假设的限制)
SAS:该方法不仅可以和SST结合,还可以与其他k-ω结合,该方法考虑了涡激振动等情况。
DES:DES模型是用来处理高雷诺数壁面束缚流动问题,用于代替成本较高的les,兼顾LES与RANS两种方程的优点。
LES:涡形成与脱落机理研究,瞬态流动、脉动曲线等和时间强相关的强分离、高精度、复杂涡流运动。主要区别在于亚格子模型的选择:
s magorinsky-lilly:该模型是最基础的模型。
wale:它为层流剪切流动返回零湍流粘度。这允许在域中正确处理层流区域。因此,与 S magorinsky-Lilly 模型相比,WALE 模型更可取。
vmles:该方法是用来克服雷诺数缩放限制,使得更好的应对雷诺数的变化。
vmles--omega:该方法是用来解决vmles模型不允许计算过渡效应所引入的。
3 速查表
PS:这部分内容实在是太多了,只能先写这么多了,介绍比较简单的模型只能看以后有没有机会再补充了!!!