
NASA X-57飞机外气动流场
本期分享的可视化案例是NASA X-57飞机外气动流场。
仿真计算采用自研专业CFD软件PiFlow求解,可视化采用自研软件XField后处理仿真数据。
XField通过数据接口读取Piflow输出多时刻cgns结果文件完成后处理,展示效果如下:
案例
Example_
01
背景介绍
NASA首款全电动实验机X-57“麦克斯韦”,基于意大利Tecnam P2006T飞机改装而成,机翼经缩小优化,核心参数为翼展9.64米、重量约1.36吨,巡航速度0.233马赫,最大航程160公里。该机核心目标是探索分布式电动推进技术的航空应用潜力,以实现飞行效率提升、能耗与噪音降低。其采用独特多螺旋桨布局,机翼前缘布置12个高升力螺旋桨,翼尖配备2个大功率巡航螺旋桨(可抵消末端涡流阻力),共14台螺旋桨形成多桨-机翼耦合复杂流场。
气动仿真聚焦螺旋桨旋转诱导气流对整机流场的干扰效应,采用等效盘模型简化螺旋桨数值建模,在规避复杂旋转网格的同时保障计算精度,为评估分布式推进系统对气动性能的影响提供可靠支撑。
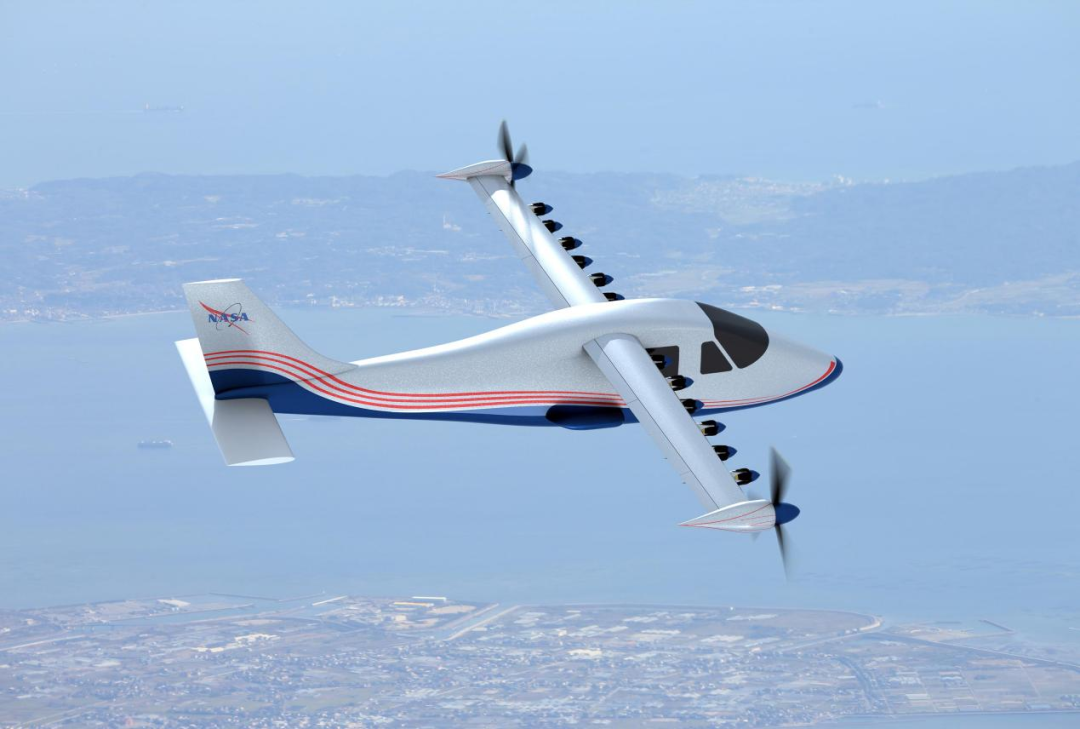
< NASA X-57飞机 >
02
仿真计算
仿真计算采用自研CFD求解器软件PiFlow,专为飞行器气动仿真场景定制开发,核心优势主要聚焦于飞行器外气动计算与多体分离过程仿真两大核心场景。
凭借优化的数值算法与高效的求解内核,PiFlow 可实现仿真结果的快速迭代与高精度输出,有效提升气动分析效率与计算可靠性。
针对飞行器螺旋桨气动干扰问题,开发定制化“等效盘”功能,通过精准建模螺旋桨对气流场的作用效应,能够高效还原螺旋桨诱导气流的流动特性,为包含螺旋桨的飞行器气动性能评估,如升阻特性以及稳定性分析,提供精准的数值支撑,显著降低复杂多部件气动耦合仿真的建模难度与计算成本。
等效盘X-57仿真飞机模型如下图所示:
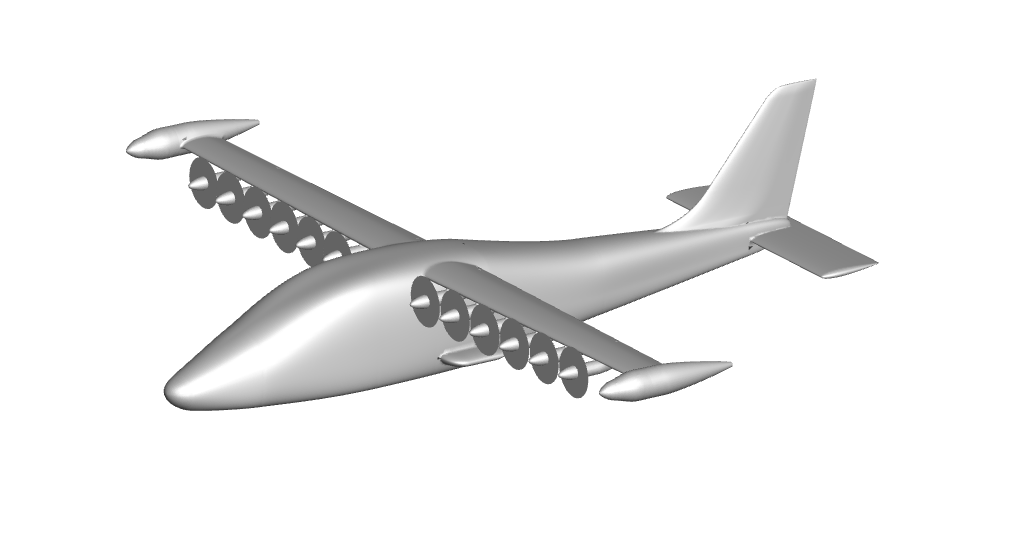
< NASA X-57着陆构型 >
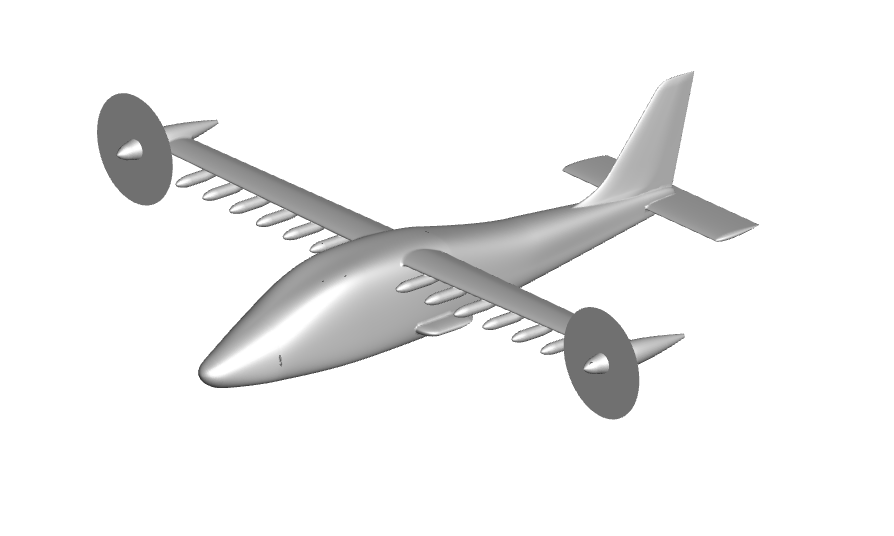
< NASA X-57巡航构型 >
仿真计算包含两类构型:
着陆构型和巡航构型,着陆构型是机翼前缘 12 个高升力螺旋桨全部启动,巡航构型是翼尖 2 个巡航螺旋桨工作。
着陆构型计算工况为马赫数0.087688881,攻角为0度,侧滑角为0度,高度0米。巡航构型计算工况为马赫数0.23,攻角范围为8度,侧滑角为0度,高度2438.4米。
整个仿真计算任务采用GPU加速求解,CPU配置为12th Gen Intel(R) Core(TM) i7-12700KF,显卡配置为NVIDIA GeForce RTX 5060Ti。
着陆构型网格总数为1700万,计算步数6000,单个工况计算耗时50min。巡航构型网格总数为1300万,计算步数3000,单个工况计算耗时30min。
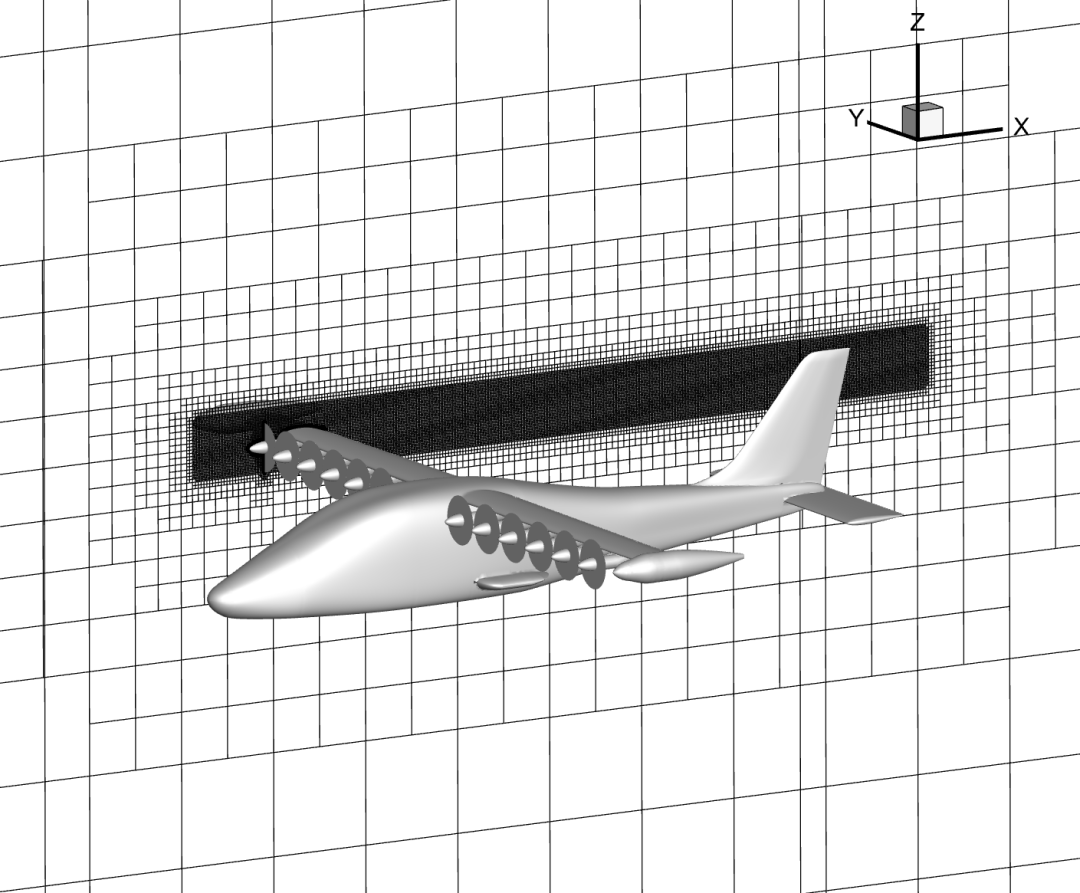
< 着陆构型高升力系统网格展示 >
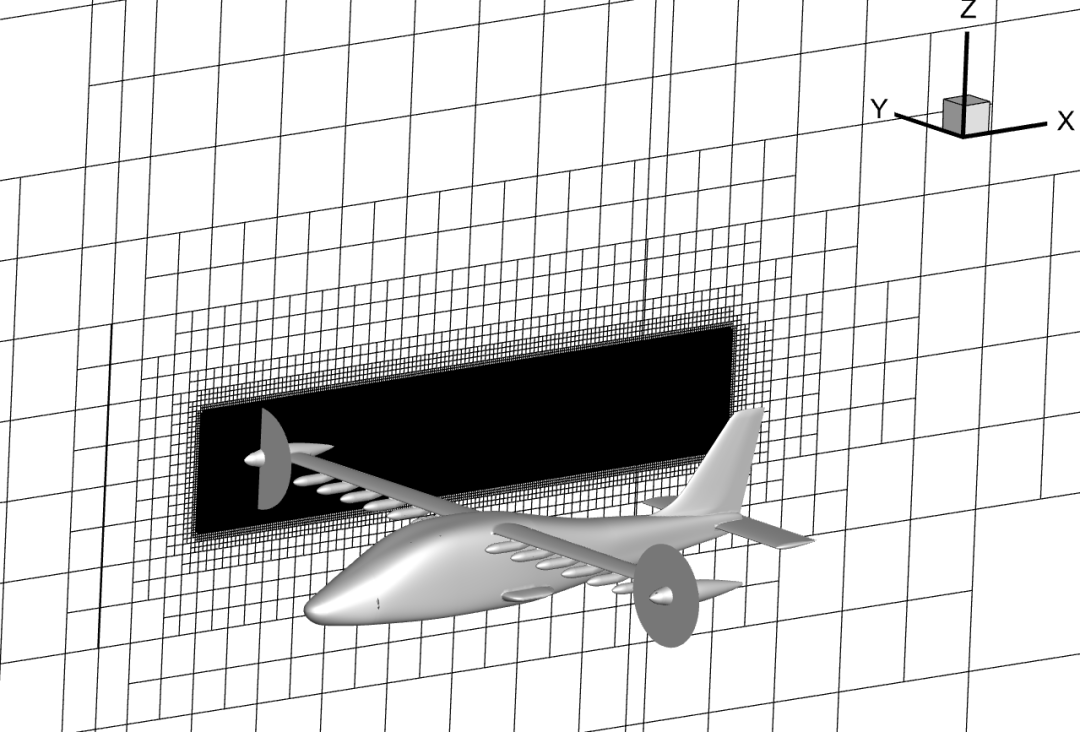
< 巡航构型有动力网格展示 >


