首页/文章/ 详情

【机械设计】机械零件设计必须掌握的结构工艺性要求!
9月前浏览812

今天我们聊聊在机械零件设计中,我们必须要掌握的结构工艺性要求!


机械零件结构工艺性是指所设计的零件在能满足使用要求的前提下,制造的可行性和经济性。结构工艺性好的零件,不仅能方便地生产出来,而且零件的缺陷少,成本低,在市场上具有较强的竞争力。因此,在机械设计时,必须研究机器零件的结构工艺性设计。

图片    


机械零件结构工艺性设计的基本原则:

  • 与所选定的结构材料相适应;

  • 与毛坯成形方法相适应;

  • 与生产工艺过程相适应,与零件加工工艺路线相适应;

  • 与生产批量相适应;

  • 与质量技术指标相适应;

  • 与生产的具体条件和具体生产工艺相适应;


图片    


机械零件结构工艺性贯穿于零件的材料选择、毛坯制作、热处理、切削加工、机器装配及维修等生产过程的各个阶段。


设计零件的结构时,通常使零件的结构形状与生产规模、生产条件、零件材料、毛坯制作、工艺技术等诸多方面相适应。应从以下几方面加以考虑:


1.零件形状简单合理

一般来讲,零件的结构和形状越复杂,制造、装配和维修将越困难,成本也越高。所以,在满足使用要求的情况下,零件的结构形状应尽量简单。满足使用要求的条件下,力求减少加工表面的数量和加工的面积。


2.合理选用毛坯类型

根据零件尺寸大小、生产批量的多少和结构的复杂程度来确定齿轮的毛坯类型:尺寸小、结构简单、批量大时用模锻毛坯;结构复杂、批量大时采用铸造毛坯;单件或少量生产时则可采用焊接件或自由锻毛坯。


3.铸件的结构工艺性

铸造毛坯的采用较为广泛,设计其结构时应注意壁厚均匀、过渡平缓,以防产生缩孔和裂纹,保证铸造质量;要有适当的结构斜度及拔模斜度,以便于起模;铸件各面的交界处要采用圆角过渡;为增强刚度,应设置必要的加强筋。

图片    


4.锻件的结构工艺性

设计其结构时应注意力求零件形状简单、不应有很深的凹坑,要留有适当的锻造斜度及圆角半径,尽量设计成对称形状;对于自由锻件应避免带有锥形和楔性,不允许有加强筋,不允许在基体上有凸台。


5.切削加工工艺性

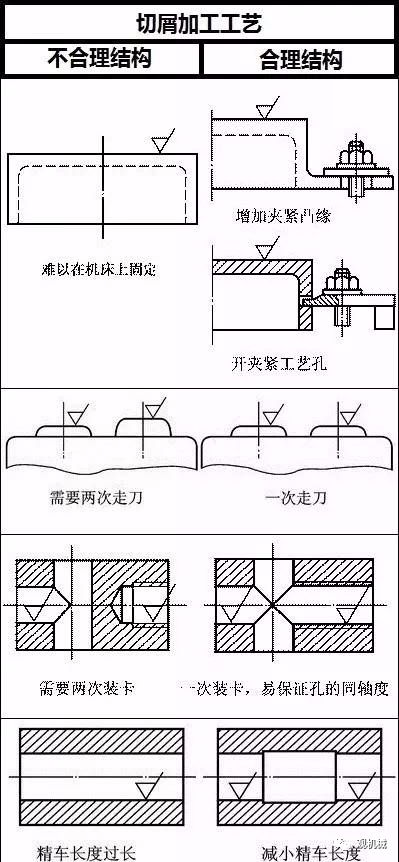
在机床上加工零件时,切削加工工艺性主要应从三方面考虑:①提高切削效率;②便于切削加工;③减少切削加工量。


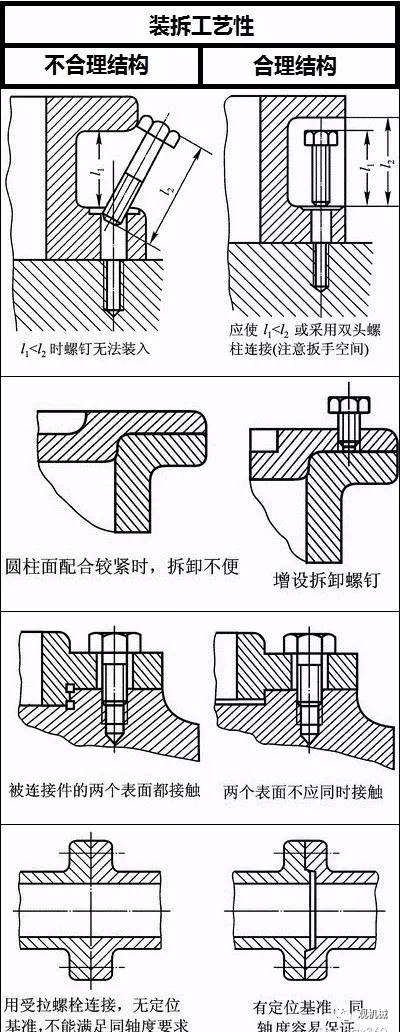
6.零部件的装配工艺性

装配工艺性是指零件组装成部件或机器时,相互连接的零件不需要再加工或只需要少量加工就能顺利地装上或拆卸,并达到技术要求。


装配工艺性主要应考虑:①尽量避免或减少装配时的切削加工和手工修配;②使装配和拆卸方便;③应有正确的装配基准;④尽可能组成独立部件或装配单元,以便于平行安装。


7.零部件的维修工艺性

良好的维修工艺性要体现以下几方面:①可达性,指容易接近维修处,并易于观察到维修部位;②易于装拆;③便于更换,为此应尽量采用标准件或采用模块化设计;④便于修理,即对损坏部分容易修配或更换。


零件结构工艺性示例:
图片


图片


机械设计的内容讲解到此结束,留言功能已开通,欢迎各位进行补充。    


-End-


免责声明:本文系网络转载或改编,仅供学习,交流所用,未找到原创作者,版权归原作者所有。如涉及版权,请联系删。


来源:非标机械专栏
电子焊接铸造裂纹材料装配
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-12-27
最近编辑:9月前
非标机械专栏
签名征集中
获赞 207粉丝 123文章 1544课程 0
点赞
收藏
作者推荐

【机械设计】有限元网格划分的基本原则!对称模型、应力奇异的处理!

网格划分是建立有限元模型的一个关键环节,它要求考虑的问题较多,工作量较大,所划分的网格形式对计算精度和计算规模将产生直接影响。 网格的划分没有定式,只能根据经验划分网格。宽广的有限元知识和丰富的经验是保证划分一个良好网格的前提。 PART A:网格划分的几个原则网格划分的几个原则网格数量网格疏密单元的形状及评价单元阶次网格质量网格分界面和分界点位移协调性刚性区细节处理 网格数量 网格数量的多少将影响计算结果的精度和计算规模的大小。一般来讲,网格数量增加,计算精度会有所提高,但同时计算规模也会增加,所以在确定网格数量时应权衡两个因数综合考虑。 • 曲线1表示结构中的位移随网格数量收敛的一般曲线,曲线2代表计算时间随网格 数量的变化。可以看出,网格较少时增加网格数量可以使计算精度明显提高,而计算时间不会有大的增加。当网格数量增加到一定程度后,再继续增加网格时精度提高甚微,而计算时间却有大幅度增加。 • 具体应用时,应注意增加网格的经济性。比较两种网格划分的计算结果,如果两次计算结果相差较大,可以继续增加网格,相反则停止计算。 在决定网格数量时应考虑分析数据的类型。 实体单元: 1、在静力分析时,如果仅仅是计算结构的变形,网格数量可以少一些。如果需要计算应力,则在精度要求相同的情况下应取相对较多的网格。 2、在响应计算中,计算应力响应所取的网格数应比计算位移响应多。 3、在计算结构固有动力特性时,若仅仅是计算少数低阶模态,可以选择较少的网格,如果计算的模态阶次较高,则应选择较多的网格。 一维单元: 杆单元:单元内部应力是一样的,即使分得再细也不会改变精度。相反如果将一根构件分成多个杆,就会变成不稳定结构。 梁单元:即使构件的中间没有节点,也能跟踪弯曲变形,可以不太考虑单元划分。 最低限度在关键位置处需设置节点,而后划分合适的单元。 但是为了容易理解变形图或振动模态图,有时要追加节点。 网格疏密 网格疏密是指在结构不同部位采用大小不同的网格,这是为了适应计算数据的分布特点。 在计算数据变化梯度较大的部位(如应力集中处、几何形状、材料、厚度变化的位置),为了较好地反映数据变化规律,需要采用比较密集的网格。而在计算数据变化梯度较小的部位,为减小模型规模,则应划分相对稀疏的网格。这样,整个结构便表现出疏密不同的网格划分形式。—— 网格数量应增加在结构的关键部位,在次要部位增加网格是不必要的,也是不经济的。边界上最好要在8个单元以上,至少不少于4个;分析结果完成后,需要检查以下各项,误差较大的位置要进行细分: 单元应力的连续性,比较相邻单元应力值的差值;应力偏差:结点上的单元结点应力和结点平均应力的差值的较大值;当以上差值与其中的最大应力的比值较大时,该位置的网格需要细分。疏密不同的网格主要用于应力分析(包括静应力和动应力),而计算固有特性时则趋于采用较均匀、规则的网格形式。这是因为固有频率和振型主要取决于结构刚度分布,而且还取决于质量分布,同时不存在类似应力集中的现象。对称结构尽量使用对称的网格。对称结构若使用不对称的网格可能导致错误的模态分析结果。采用均匀网格可使结构刚度矩阵和质量矩阵的元素不致相差太大,可减小数值计算误差,提高模态计算精度。 图中(a)、(b)改变了结构质量的对称分布,应避免。(c)是比较理想的结果。 单元的形状及评价 形状比(长边与短边距离之比)一般实体单元的长宽比越大,分析误差也越大。对于板壳单元,评价应力为主时不宜超过1:3,评价位移为主时不宜超过1:5;对于块体单元,评价应力为主时不宜超过1:2,评价位移为主时不宜超过1:3;在应力分布几乎没有变化的区域里使用的单元,适当放大也没问题。倾角(表示单元偏离直角四边形的程度(Angular Deviation))四边形的内倾角最好是在45度~135度之间,不要超过15度~165度。锥度(限于四边形)用几何偏离(Geometric Deviation)表示四边形单元的变形程度。 翘曲(Warpage) 指四边形单元的四个结点偏离同一平面的程度(限四边形单元)。尤其要注意在两个曲面相连的位置的四边形单元。翘曲比较明显的四边形单元应使用两个三角形单元,精度相对较好。 单元阶次 许多单元都具有线性、二次和三次等形式,其中二次和三次形式的单元称为高阶单元。选用高阶单元可提高计算精度,因为高阶单元的曲线或曲面边界能够更好地逼近结构的曲线和曲面边界,且高次插值函数可更高精度地逼近复杂场函数,所以当结构形状不规则、应力分布或变形很复杂时可以选用高阶单元。但高阶单元的节点数较多,在网格数量相同的情况下由高阶单元组成的模型规模要大得多,因此在使用时应权衡考虑计算精度和时间。下图是一悬臂梁分别用线性和二次三角形单元离散时,其顶端位移随网格数量的收敛情况。可以看出,但网格数量较少时,两种单元的计算精度相差很大,这时采用低阶单元是不合适的。当网格数量较多时,两种单元的精度相差并不很大,这时采用高阶单元并不经济。例如在离散细节时,由于细节尺寸限制,要求细节附近的网格划分很密,这时采用线性单元更合适。 增加网格数量和单元阶次都可以提高计算精度。因此在精度一定的情况下,用高阶单元离散结构时应选择适当的网格数量,太多的网格并不能明显提高计算精度,反而会使计算时间大大增加。为了兼顾计算精度和计算量,同一结构可以采用不同阶次的单元,即精度要求高的重要部位用高阶单元,精度要求低的次要部位用低阶单元。不同阶次单元之间或采用特殊的过渡单元连接,或采用多点约束等式连接。 网格质量 网格质量是指网格几何形状的合理性。质量好坏将影响计算精度,质量太差的网格甚至会中止计算。直观上看,网格各边或各个内角相差不大、网格面不过分扭曲、边节点位于边界等份点附近的网格质量较好。网格质量可用细长比、锥度比、内角、翘曲量、拉伸值、边节点位置偏差等指标度量。划分网格时一般要求网格质量能达到某些指标要求。在重点研究的结构关键部位,应保证划分高质量网格,即使是个别质量很差的网格也会引起很大的局部误差。而在结构次要部位,网格质量可适当降低。当模型中存在质量很差的网格(称为畸形网格)时,计算过程将无法进行。 常见的畸形网格 网格分界面和分界点 结构中的一些特殊界面和特殊点应分为网格边界或节点以便定义材料特性、物理特性、载荷和位移约束条件。即应使网格形式满足边界条件特点,而不应让边界条件来适应网格。常见的特殊界面和特殊点有材料分界面、几何尺寸突变面、分布载荷分界线(点)、集中载荷作用点和位移约束作用点等。下图是具有上述几种界面的结构及其网格划分形式。 位移协调性 位移协调是指单元上的力和力矩能够通过节点传递相邻单元。为保证位移协调,一个单元的节点必须同时也是相邻单元的节点,而不应是内点或边界点。相邻单元的共有节点具有相同的自由度性质。否则,单元之间须用多点约束等式或约束单元进行约束处理。下图是两种位移不协调的网格划分,图a中的节点1仅属于一个单元,变形后会产生材料裂缝或重叠。图b中的平面单元和梁单元节点的自由度性质不同,梁单元的力矩无法传递到平面单元。 刚性连接刚性连接 刚性连接(Rigid Link)的功能是在不太重要的位置上将结构连接起来(相对运动),并传递荷载。使用刚性连接时,在连接位置的某一个方向位移不是连续的(相同),应力分布也不是很圆滑:1. 从属结点本应该依靠外荷载而产生位移,但因为被设置为从属于主结点,所以不能产生与相邻结点的正常位移——位移不连续。 2. 应力的不连续发生在距连接位置单元特性长度(一般为厚度或高度尺寸)的局部范围内,该范围内的应力不可信。 在受扭(Torsion)位置最好不要使用刚性连接,因为刚性连接约束了截面的翘曲(Warping),夸大了结构的抗扭刚度。 细节处理 对于分析不重要的细节不应当包含在分析模型中。如结构整体受力分析、结构动力分析时均不需要对结构细节进行详细的描述。但是,在结构局部应力分析中,诸如倒角或孔等细节可能是最大应力出现的位置,这些细节对于分析目的是十分重要的,必须进行模拟。分析模型中对于构造细节是否应该进行模拟,视分析目的而定。 不带倒角 带倒角 Part B:对称性的利用对称性的利用 对称性模型对称 — 当物理系统的形状、材料和载荷具有对称性时,就可以只对实际结构中具有代表性的部分或截面进行建模分析,再将结果映射到整个模型上,就能获得相同精度的结果。对称结构最好是利用结构的对称性进行分析——建模简便、结果对称。物理系统对称分析要求具有以下对称性条件:– 几何形状、边界条件、材料特性均应对称 – 荷载方向及大小均应对称 – 边界条件应设置为不能让结构的变形越过对称面 – 具有零位移约束 – 存在非零位移约束 对称类型 轴对称即绕某一轴线存在对称性,这类结构如:圆盘、圆屋顶。对称面就是旋转形成结构的横截面,它可以在任何位置。大多数轴对称分析求解必须假定非零约束(边界),集中力、压力和体截荷均具有轴对称。然而,如果截荷不存在轴对称性,并且是线性分析,可以将截荷分成简谐成分,进行独立求解(然后进行叠加)。 旋转对称即结构由绕轴分布的几个重复部分组成,诸如涡轮叶片这类定义物体。大多数旋转对称分析求解要求非零位移约束(边界),集中力、压力和体载荷应具有对称性。然而,如果载荷不对称分布,并且如果是线性分析,它们可以利用周期对称求解。 平面或镜面对称即结构的一半与另一半成镜面映射关系,对称位置(镜面)称为对称平面。大多数平面对称分析求解要求非零位移约束(边界),集中力、压力和体力应当对称。但是,如果这些载荷不对称,并且是线性分析,它们可以分成对称或反对称问题进行独立求解。 该图显示了镜面对称和旋转对称 重复或平移对称即结构是由沿一直线分布的重复部分组成,诸如带有均匀分布冷却节的长管等结构。该对称要求非零位移约束,集中力、压力和体载荷应具有对称性。 图示模型具有镜面对称 (2X) 和 重复对称 一个结构可能由多个对称平面,这样就可以利用对称性建立一个很小的等效分析模型 实际当中,可以利用对称模型进行分析能获得更好的分析结果。特征值分析/屈曲分析不能使用对称条件——模态不对称。必须指出的是:随着计算机性能的提高,各种复杂难度的结构计算问题均能迎刃而解,计算规模不再是建模时考虑的大问题,如何准确把握结构受力特征,比较精确地模拟结构才是分析人员应着重考虑的问题。在桥梁结构分析中,根据分析问题的个性,一般情况下不要利用对称性对结构进行简化,由于简化会导致结构的附加约束增加,尤其在实体结构计算方面导致应力结果不真实,理应避免。 Part C:应力奇异(Stress SingularityStress Singularity)应力奇异是有限元模型中由于几何构造或载荷引起弹性理论计算应力值无限大。即使是奇异点,材料的非线性特性不可能允许应力值出现无限增大情况,在理论上总体应变也是有限的(许多设计准则都是根据应力制订的,例如设计疲劳曲线,但实际上是基于应变制订的)。 在应力奇异处: 单元网格越是细化,越引起计算应力无限增加,并且不再收敛。网格疏密不均匀时网格离散误差也大小不一(自适应网格划分结果是失败的或者网格错误)。 一般应力奇异发生情形: 添加在节点上的集中载荷(集中力)与施加在与该节点相连单元上的均布或变化的面载荷(压力)等相当的话,这些节点处就成为应力奇异点。离散约束点导致非零反力的出现,就如同在节点上施加一集中力,这时约束点也就成为应力奇异点。锐利(零半径倒角)拐角处。不常见的应力奇异情形: 由于在划分单元网格时出错,模型中存在的“裂缝”。曲边单元中处在极不理想位置的中间点(ANSYS单元形状检查会发出警告)。严重扭曲的单元( ANSYS单元形状检查会发出警告)。实际结构中并不存在应力奇异点 ― 它们是由于工程分析过程进行简化处理而引起的。没有任何部件是具有非常锐利的零半径的倒角,所有载荷都是通过有限大小的压力面来添加或传递到真实构件上的。 好的有限元模型仍然可能存在应力奇异,但分析者必须知道应力异附近区域的应变和应力是无效的。FEA模型还可以给出结构承载响应(甚至是应力奇异点邻近区域)的其它许多有用信息。 应力奇异的处理• 板单元、块体单元网格中的集中荷载处理 不使用相应位置的分析结果只使用ST.Venant原理适用的范围内的结果垂直于面的荷载:压力荷载;均布荷载代替集中荷载板单元端部的竖向荷载:线荷载 虚拟梁和梁单元荷载。 4. 其它(如平面内的荷载) 可将相应结点刚性连接后,在主结点处加集中荷载; 机械设计的内容讲解到此结束,留言功能已开通,欢迎各位进行补充。 -End-免责声明:本文系网络转载或改编,仅供学习,交流所用,未找到原创作者,版权归原作者所有。如涉及版权,请联系删。来源:非标机械专栏

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈