首页/文章/ 详情

永磁同步电机无速度传感器矢量控制PMSM_FOC_sensorless方法综述
1年前浏览467

前言:无感控制策略是电机控制中的研究热点之一,本期文章介绍全速域无感控制策略-基于非线性磁链观测器法。    

一、永磁电机无感控制研究背景      

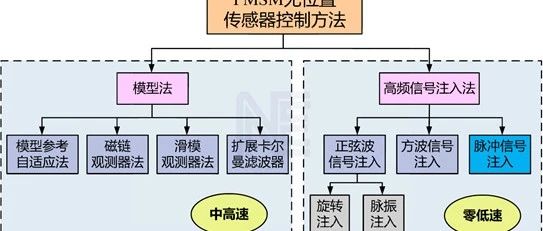
无感控制的研究主要是为了解决因外部条件限制和成本的要求而进行的,主要的方法分为高频信号注入法和模型法。永磁同步电机区别于异步电机,在不同的速度范围因为电机特性的问题,需要采用不同的估计方法。    
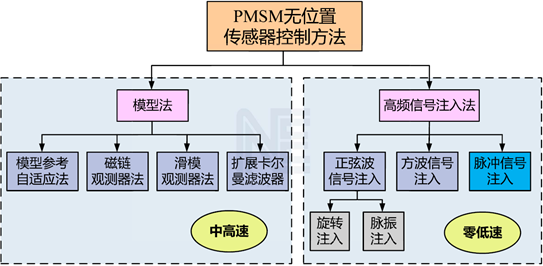
图1.1 永磁同步电机无感控制技术分类  

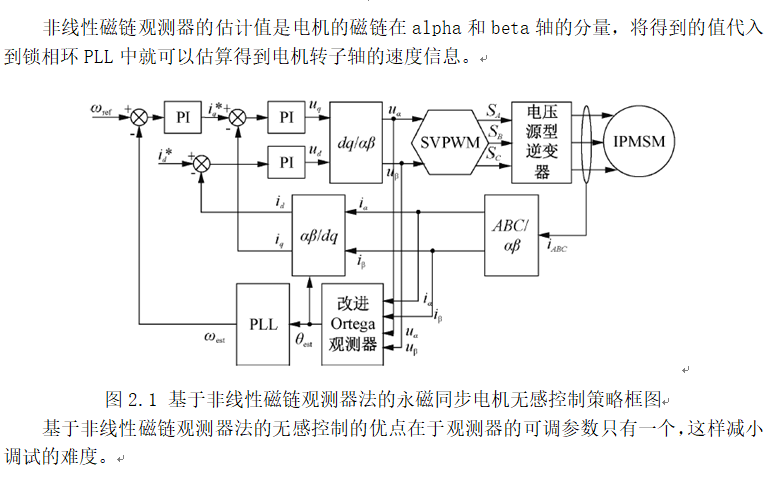
二、基于非线性磁链观测器法的无感控制策略    

内置式IPMSM在静止坐标系下的电压磁链方程可以表示为:
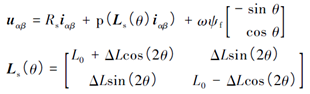
由上式,不难得出如下形式的电压磁链方程:  
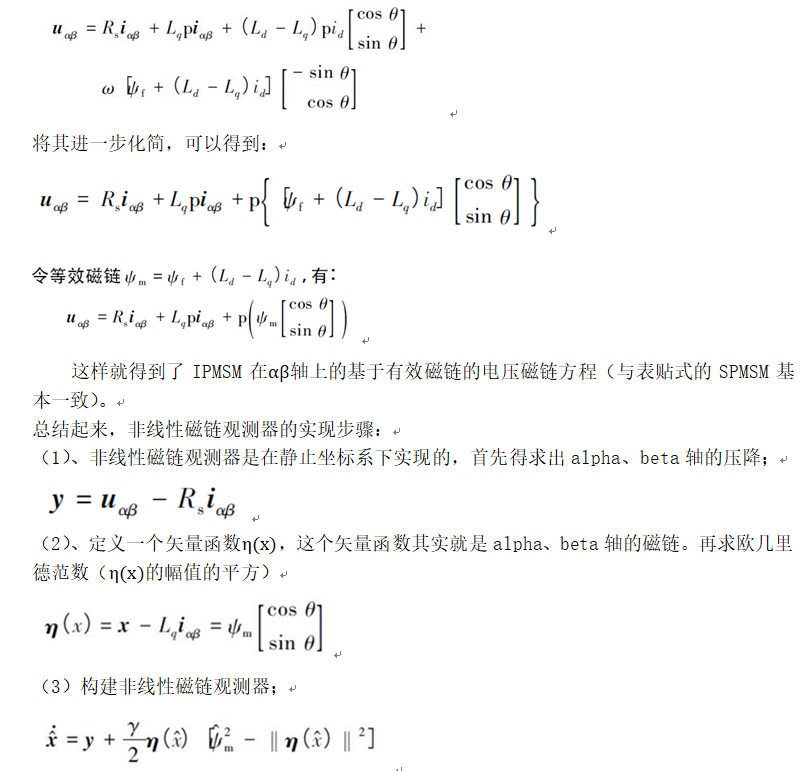
三、建模验证及分析    
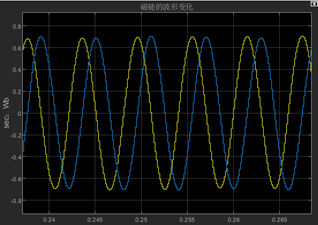
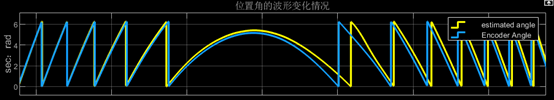
图3.1 磁链的波形变化  

图(3.1)是非线性磁链观测器估算得到的磁链的波形变化情况,作为锁相环PLL的输入。  
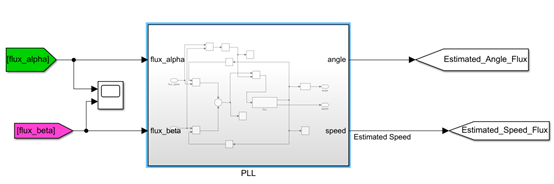
图3.2 锁相环PLL建模  
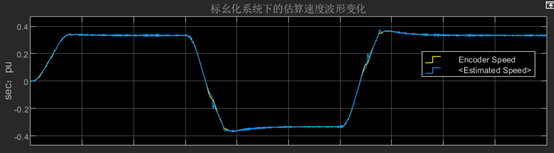
图3.3 转速和位置角的波形变化情况  

从上述波形可以看出,基于非线性磁链观测器的无感控制策略在突加载、突加减速的时候都能够精确地估算出转速信息。  

四、实际应用中存在的问题讨论    

1、低速带载能力差;调试参数少,虽然方便调试,但遇到问题的时候也不好快速的定位到问题所在;

2、基于非线性磁链观测器法的无感控制策略是否需要转子初始位置辨识?

……  


来源:浅谈电机控制
非线性电机控制
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-08-01
最近编辑:1年前
公众:浅谈电机
硕士 签名征集中
获赞 45粉丝 7文章 91课程 0
点赞
收藏
作者推荐

永磁同步电机无速度传感器矢量控制PMSM_FOC_sensorless方法综述-EMF+PLL

前言:无感控制策略是电机控制中的研究热点之一,接下来分几期文章做一个PMSM的无感专题。通过理论和验证两个角度进行对介绍的方法策略进行解读。 一、永磁电机无感控制研究背景 无感控制的研究主要是为了解决因外部条件限制和成本的要求而进行的,主要的方法分为高频信号注入法和模型法。永磁同步电机区别于异步电机,在不同的速度范围因为电机特性的问题,需要采用不同的估计方法。 图1.1 永磁同步电机无感控制技术分类 除上述介绍的方法外,也存在全速域范围内的单一观测器无感控制策略,比如非线性磁链观测器法、基于dq轴下的电流估算法等。 二、永磁同步电机无感控制策略梳理 2.2 基于反电势观测器法EMF 2.2.1 对EMF观测器的理解 图2.2.1 估算方法控制框图 基于反电动势+锁相环进行转速、位置的估算共分为两步:1、反电动势的获取;2、用锁相环计算电机转速和位置。 通过算法获取与转速有关的物理量(如电压、电流、磁链、反电动势等),再从这些物理量中提取转速信号。估算精度依赖反电动势信噪比,转速越大,反电动势的幅值也就越大,从而保证估算精度。但当电机运行在零速或低速时,信噪比很小,加上其它干扰因素,无法获得有用的信号。因此基于电机数学模型的方法不适合零、低速区。 开环算法主要介绍的是反电动势积分法,此方法主要基于电机内部的电磁关系。根据实时测量的定子电流、电压来估算转速,算法中没有迭代运算,所以每次计算得到的结果不受之前结果的影响。保证了无速度算法有较快的动态响应速度,提高了整个控制系统的频响带宽。但是最大的局限就在于易受到外界干扰及参数变化的影响,所以对电机的适用场合有着非常严苛的要求,通常会结合误差校正和参数辨识技术来减小这方面的影响。 综上所述,开环算法很难用于高精度伺服驱动系统,主要适用于不易产生扰动或误差且对精度要求不高的场合。 2.2.2 内置式和表贴式永磁同步电机EMF数学模型 2.2.2.1 EMF数学模型 电动势的获取的方式有很多种,一般都是观测器(滑膜、龙贝格等)计算得到。为了便于分析反电动势,给出静止坐标系下的电机数学模型: 2.2.2.2 基于LPF改进的EMF观测器 传统EMF观测器计算的反电动势的波形存在畸变,正弦程度弱。反电动势估算的准确与否直接影响到最终的转速、位置估算的精度,所以需要对上述的计算方式做出改进。 2.2.3 内置式和表贴式仿真验证 图2.2.3反电动势的波形变化情况(传统微分方程计算) 从图(2.2.3)可以发现,反电动势的波形存在畸变,正弦程度弱。反电动势估算的准确与否直接影响到最终的转速、位置估算的精度,所以需要对上述的计算方式做出改进。 图2.2.4基于低通滤波反电动势观测器估算反电动势的波形变化情况 从图(2.2.4)可以发现,反电动势估算的波形正弦程度高。 从图(2.2.6)可以发现,基于滤波的扩展反电动势观测器法估算的转速误差较小且稳态误差小。 三、总结与讨论单一的反电势观测器EMF在永磁同步电机全速域内无法独立地完成对速度信息和转子位置的估计。因为反电势与信噪比成正比,在零、低速区域无法获得准确的反电势,从而无法完成后续的转子信息的估算。要想在全速域内完成转子速度信息的估算,常见的策略是IF+SMO,后期文章可以进行介绍和验证。来源:浅谈电机控制

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈