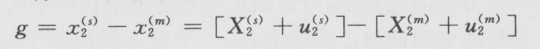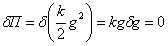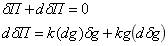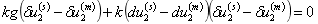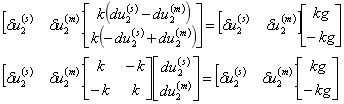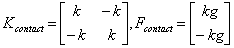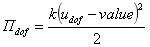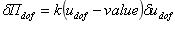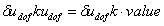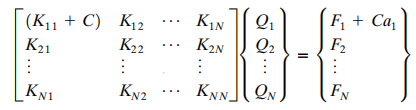罚函数法的实质是什么?接触,罚函数,弹簧单元与位移边界条件的内在联系
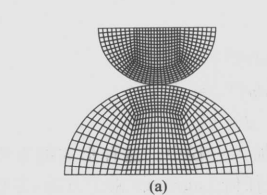
接触是工程有限元分析中的常见问题,从齿轮啮合、轴承运转、冲压成型、螺栓连接,到轮胎与路面的相互作用、人体骨骼关节的运动,乃至电子器件的装配与封装,凡是有两个或多个物体相互靠近并传递力与位移的地方,就存在接触现象。从力学本质上看,接触是一种典型的边界条件非线性问题。在未发生接触之前,物体表面的受力状态是自由的;一旦发生接触,接触面上便会出现法向压力与切向摩擦力,而当接触状态改变或分离时,这些力又会随之消失。换言之,接触区域的形状、大小以及力的分布都取决于变形的结果,需要在求解过程中反复判定与更新,这正是接触问题区别于材料非线性和几何非线性的独特之处。同时,接触还须满足两个基本约束条件:一是法向不可穿透条件,即一个物体不能嵌入另一个物体之中;二是切向摩擦条件,即接触面的相对滑动受到摩擦定律的制约。这两个条件在数学上都表现为不等式约束,使得接触问题本质上成为一个非光滑、不可微的边值问题,给数值求解带来了天然的困难。本文不准备讨论复杂的求解接触约束问题的拉格朗日乘子法与增广拉格朗日乘子法以及点面接触,面面接触等复杂内容,而是从点-点接触开始讨论,表明点-点接触采用罚函数法时接触刚度与弹簧单元刚度相似性。假设如图所示的圆盘在竖向发生小位移的接触,上下的网格一一对应,上面的圆盘边界为“主面”,下面圆盘的边界为“从面”,可以在对应的节点间建立点-点接触,接触的间隙可以表示为:如果g>0,则没有发生接触,如果g<=0则发生了接触。当发生接触时,需要施加接触约束至系统的能量泛函系统中。这里的g是位移u的函数。对于接触有限元,其属于非线性问题,需要对泛函变分进行线性化:由于g中仅仅含有位移的一次项,上式中的第2项为0,将g与位移的关系代入,得到:不难发现,采用接触刚度和内力与弹簧单元的刚度和内力令人惊奇地一致。这也给了我们一个启发,罚函数法就相当于在接触对应的节点上施加一个对应于罚系数的弹簧,使得接触的节点满足接触约束条件。这在一定程度上,让我们从概念上“简化”了对接触约束的理解。在上面的例子中,我们通过罚函数方法,实现了接触约束条件的施加。实际上,对于位移边界条件,使用罚函数法也是常见的方法。和接触约束条件类似,把位移边界条件的约束泛函加入到整体的泛函中。该位移边界条件的泛函为:这里如果是线性分析,value与位移无关,则已经可以将上述关系写成矩阵形式:和接触约束条件一样,这里和1维的弹簧单元的刚度和内力形式一致,因此,对于位移边界条件,本质上可以看做在对应的约束节点上施加一个对应于罚系数的弹簧,使得被位移约束的节点尽量满足位移约束条件。由此可见,采用罚函数法进行接触约束条件或者位移边界条件时,就相当于在对应的自由度上施加相应的罚系数对应的弹簧,使得对应的节点尽量满足相应的约束条件。通过罚函数法实现对接触约束条件和位移约束条件的施加,我们可以以一种看待施加大刚度弹簧的方式来看待约束条件。当然施加约束条件并不只有罚函数法这一种方法,同时罚函数法的缺点在于对于不同条件下,选取一个合适大小的罚系数是比较困难的。 著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-11-06
最近编辑:1天前
作者推荐