HyperMesh 通用接触设置,这些坑一定要避开
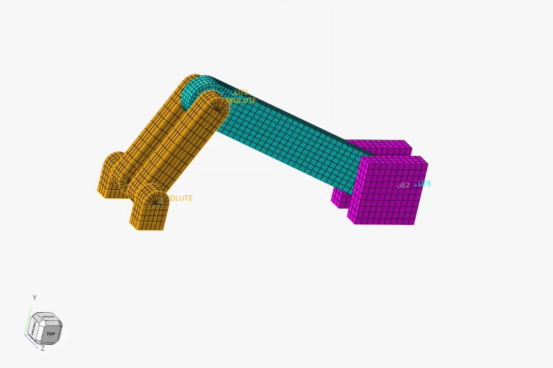
在多部件仿真当中,通用接触用来模拟零部件之间碰撞、挤压、摩擦等相互作用,直接关系仿真结果准确度与求解稳定性。
一旦接触设置不合理,极易出现接触穿透、求解不收敛等棘手问题,尤其零部件数量多的装配模型,接触的设置好坏甚至决定仿真能否算完。本文从基础认知、参数配置、网格要求、故障排查四个维度梳理实操要点。
分清通用接触与专用接触,不要用错场景
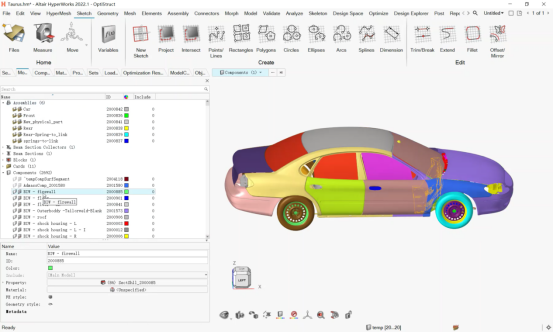
适合零部件数量多、接触关系复杂,接触对很难全部手动枚举的工况,例如整车碰撞仿真。优势是软件自动识别接触对,建模效率高;缺点是计算开销相对更大。
适合局部明确的接触位置,例如轴与轴承配合。需要人工指定接触面,计算量小,结果更容易把控。
选型参考:
部件数量<10、接触关系清晰:优先使用专用接触
部件数量>10,接触关系复杂难梳理:选用通用接触,配合接触排除功能,剔除无关接触对,减少无效计算。
关键参数设置要点
接触距离:用来判定两个对象是否发生接触,默认一般是平均单元尺寸10%-20%。
设置过小:真实接触被漏判;设置过大:无关部件误识别为接触。
实操建议:取模型最小初始间隙的1.2~1.5倍,尽量不要超过单元尺寸30%
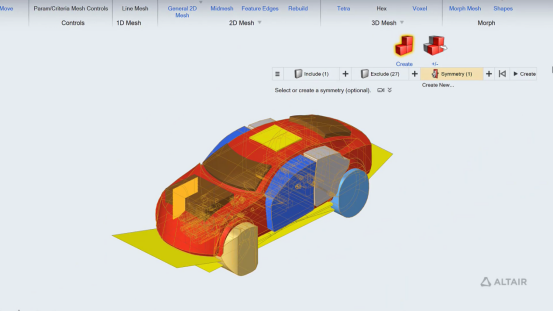
接触排除:固定连接、完全没有相对运动的部件,一定要做接触排除。不做排除会增加巨大计算负担,甚至引发接触冲突。通过接触对列表筛选,把不需要参与接触计算的部件剔除。
摩擦模型:无滑动选择无摩擦;稳定滑动用库仑摩擦;存在静动摩擦差值,选用静-动摩擦分离模型,不要全部直接默认无摩擦。
接触刚度:直接影响穿透和收敛。金属件取较软材料的(弹性模量×接触面积/厚度)的10%-20%;橡胶类柔性件取5%-10%。出现穿透适度加大刚度;不收敛适当降低刚度。
接触搜索频率:静态分析设置5-10步;动态冲击仿真设置1-3步,保证接触状态可以及时更新。
穿透容差:允许的最大穿透量。小单元高精度工况设置3%-5%单元尺寸;大单元中精度可取8%-12%,不能脱离工程实际。
接触区域网格适配要求
网格尺寸要匹配:相互接触的两套网格单元尺寸比尽量控制≤1:3,尺寸差距过大会力传递异常,产生穿透。
保证网格质量:接触位置单元扭曲度<30°,长宽比5:1,三角单元占比不高于30%;劣质单元会造成接触检测失效。
修复几何缺陷:缝隙、重叠面、尖角都会干扰接触识别。细小缝隙进行合并,尖角适当做倒角;保证两个接触面法向互相对应。
常见接触问题快速排查
接触穿透过大:增大接触刚度、适度调大穿透容差;检查并优化接触区网格;确认接触对有没有漏定义。
求解反复不收敛:动态仿真调小接触搜索间隔;适当简化摩擦模型;清理扭曲、畸形单元;把载荷改成渐进式加载。
部件之间完全没有接触作用:检查接触距离是否设置过小;确认部件没有被误操作 “接触排除”;检查接触面法向是否反向;确认约束没有锁死接触方向自由度。
HyperMesh 通用接触,需要从适用场景选择、参数精细化配置、接触区网格质量、故障排查多维度综合把控。 不要直接全套照搬软件默认参数,结合自身材料、几何、工况做适配,才能规避穿透、不收敛,拿到可信的仿真结果。