
文献译读|液冷正在进入机器人行业:UCLA BEAR执行器热管理设计解析


ROBOTICS · ACTUATOR · THERMAL MANAGEMENT
为动态腿足机器人设计、建模与分析一款
液冷式本体感知执行器(BEAR)
Taoyuanmin Zhu · Joshua Hooks · Dennis Hong
UCLA RoMeLa 实验室
热管理一直是机器人在真实场景中实现长时间运行的关键一环。近年,采用本体感知执行器(proprioceptive actuators)的腿足机器人在实验室里表现惊艳,但要想走出实验室,就必须解决执行器产生的过量焦耳热。本文提出一款面向动态腿足机器人的高性能液冷式本体感知执行器,并建立一个能刻画"单套冷却系统 + 多台执行器"整体热行为的新模型,用它作为设计工具,量化"峰值扭矩 ↔ 连续扭矩"之间的权衡。
一、引言:为什么腿足机器人需要"会感知"的执行器?
近年来,腿足机器人社区正在告别制造业中常见的"高刚度、高精度位置控制"执行器。传统刚性执行器适合环境已知、扰动较小的流水线;而腿足机器人面对的是非结构化、强扰动的环境——研究早已表明,相比刚性位置控制,阻抗控制策略在这里更有优势。
本体感知执行器正是提供这种柔顺性的核心技术之一:它由"大半径气隙电机(大扭矩)+ 小减速比(甚至直驱)"构成。直驱的好处在于传动透明性,可带来本体感知式力觉、冲击缓解与高带宽控制;而低减速比(如 MIT Cheetah 系列工作所示)在保留透明性的同时,又提供了比直驱更强的扭矩放大。
MIT Cheetah、Mini Cheetah、Minitaur 等机器人证明了这类执行器足以支撑奔跑、跳跃等极度动态的运动;它们还自然延伸到假肢领域(膝/踝假肢),并因动力学建模简单而有利于 sim-to-real、缩小"现实鸿沟"。
但短板同样致命:过热。本体感知执行器为输出足够扭矩需要大电流,而电流穿过绕组会产生大量焦耳热。若不能高效散热,机器人只能运行很短时间——这会直接动摇它在真实世界中的实用性。
💡 关键矛盾
电机热管理本是成熟领域,但常见方案要附加又大又重的冷却系统。而腿足机器人对质量与体积极其敏感——冷却系统本身增重,反而会因为驱动它要消耗更多扭矩、产生更多热,导致散热能力"不增反降"。因此,腿足系统的热管理必须被"聪明地"设计。
已有研究证明:让电机定子与外壳直接相连、把外壳本身做成散热器,就能大幅改善散热;液冷更能显著提升单台执行器的热耗散。可惜——以往工作只分析"单台"液冷执行器,没人回答"整台机器人"接入液冷后会怎样。
这正是本文要补的空白:我们推出带液冷的 BEAR(Back-drivable Electromechanical Actuator for Robotics),并提出一个可建模多套液冷执行器共用一套冷却回路的新热模型,最后还把它用作"为给定机器人选配冷却系统"的设计工具。
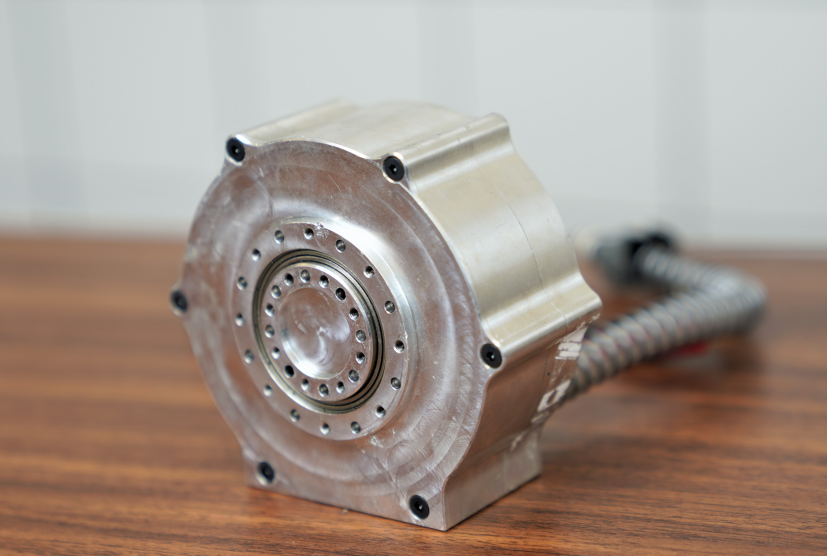
Fig.1 BEAR 模块实物图(金属外壳 + 编织液冷管路)
📋 表 I|BEAR 主要规格
* 随冷却系统配置而变化。
二、BEAR 设计:大扭矩、可反驱、会散热
2.1 机械设计
BEAR 的设计目标:让腿足平台 完成动态运动所需扭矩与速度的同时,不牺牲力控与冲击缓解所必需的传动透明性。因此它采用高效单级行星减速器 + 大半径气隙电机。
转子与定子:内部无刷电机选型以"扭矩密度"为核心指标——峰值扭矩 / 质量。商业执行器常优化"功率密度",但 Kim 等人指出:峰值功率出现在高转速、高扭矩区,而腿足场景需要的是低速大扭矩,所以扭矩密度才是正道。由 τ ∝ rg²·l、M ∝ rg·l 可知:增大气隙半径 rg 对扭矩密度是平方级提升,而加长轴向长度 l 对扭矩密度无增益。与文献结论一致,T-Motor 的 U8 是市面上最适合的电机。
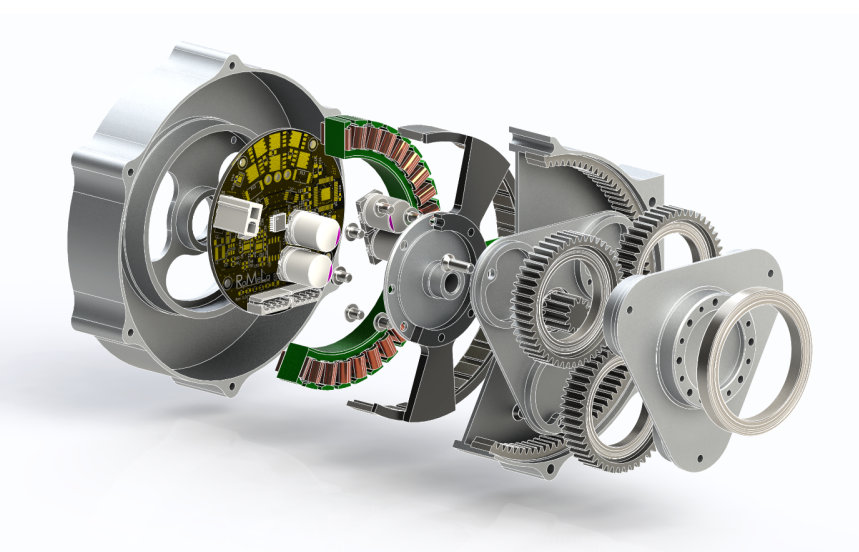
Fig.2 BEAR 机械结构爆炸图
减速器:多数执行器用很大的减速比来堆扭矩密度,但大减速比会损害传动透明性,而透明性是高速阻抗控制的关键。提升透明性就要压低减速器带来的反射惯量、摩擦与回差。BEAR 最终选择单级行星、10:1。
低反射惯量与低摩擦的好处,在对比实验里一目了然:商业执行器 Dynamixel MX-106(225:1)正转时扭矩 = 电机常数 × 电流,规律正常;可一旦被反驱,关系立刻崩坏,扭矩变成高度非线性的函数,还没加到大电流,减速器就先失效了。而 BEAR 正反驱始终"听话"。
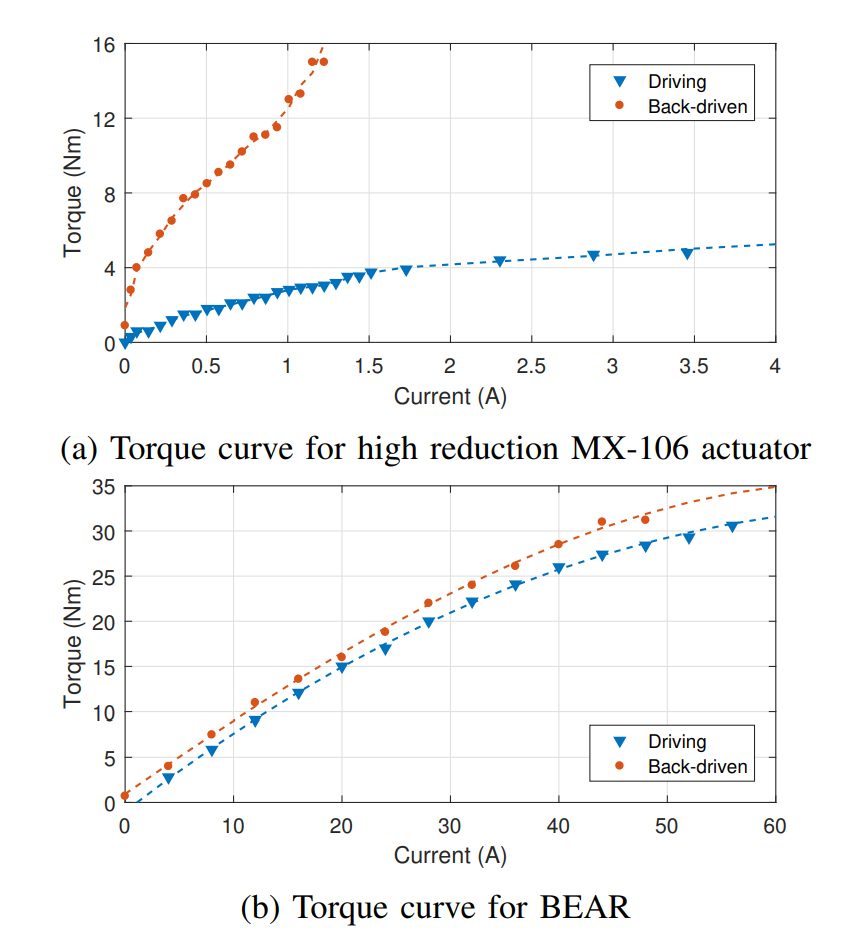
Fig.3 (a) 高减速比 MX-106 的堵转扭矩曲线(反驱即非线性、提前失效);(b) BEAR 正反驱扭矩-电流曲线高度一致
BEAR 的反驱性带来两大收益:其一,遭遇大冲击力时减速器不会损坏;其二,无需外加力/力矩传感器即可实现本体感知式力觉——凡是大于 Fig.3(b) 两条曲线之差的扰动,执行器都能"感知"到。
外壳设计:外壳由三件铝件组成——顶盖封住减速器并固定输出轴;中段容纳行星减速器;下段容纳电机与电路,同时被精心设计成电机定子的散热器。如图 4,定子绕组通过导热界面材料(Bergquist Gap Filler 4000)与铝壳直连:装配时把 gap filler 注入每根定子辐条之间,彻底填满空隙、与下方铝壳形成直连,让热量以传导而非对流的方式散出,从而降低"绕组→外壳"的热阻。为进一步强化下段的散热,正对定子的一面加工出液冷通道,形同散热鳍片、降低外壳整体热阻;铝通道再由一块聚碳酸酯板密封,板上快插接头作为冷却液进出口。
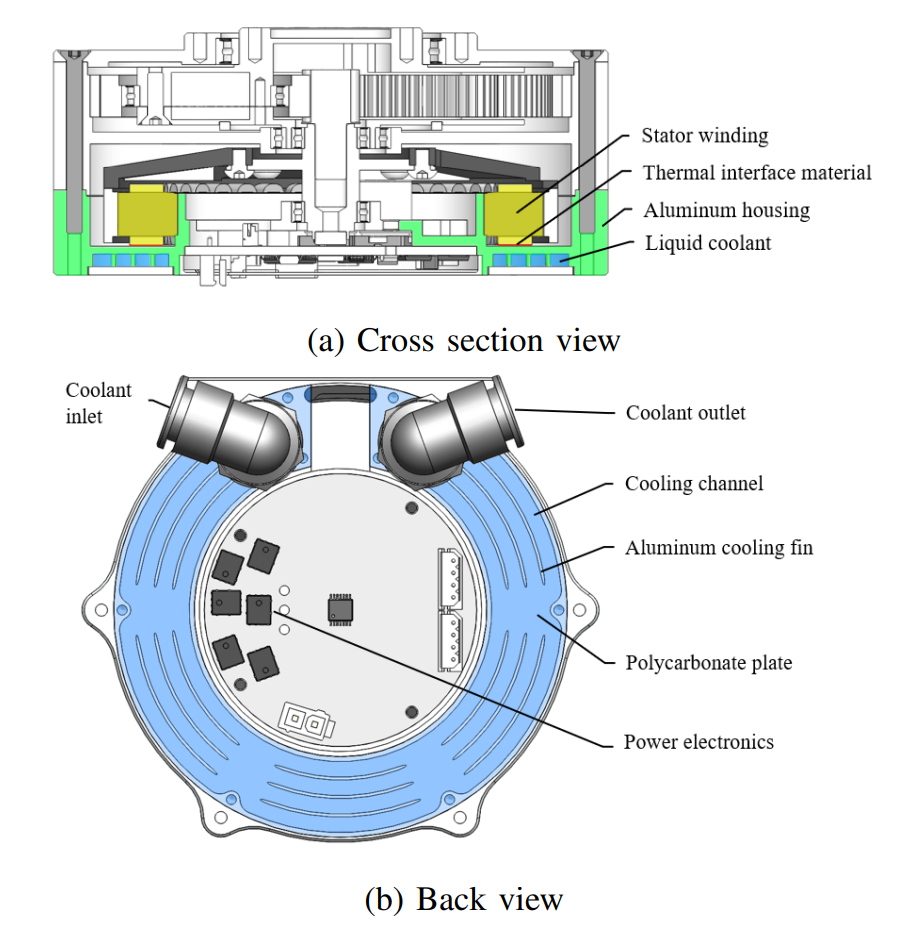
Fig.4 液冷设计:(a) 剖视图——定子绕组/导热界面材料/铝壳/冷却液;(b) 背视图——冷却液进/出口、冷却通道、铝散热鳍片、聚碳酸酯板、功率电路
2.2 电气设计
BEAR 集成板载电机驱动与控制器,采用 Multidrop 总线(MDB)+ RS-485 通信,支持多执行器菊花链,类似 Dynamixel 的"一体化"架构。核心为 180MHz 的 STM32F446,经三相预驱 DRV8305 输出 PWM;转子位置由轴上 14 位磁编码器 AS5047P 提供。MCU 还监测两处温度:PCB 上的数字温度传感器,以及直接贴在电机绕组上的热电偶。高层的位置 / 扭矩 / 速度指令通过自定义 RS-485 协议以 8Mbps 下发。
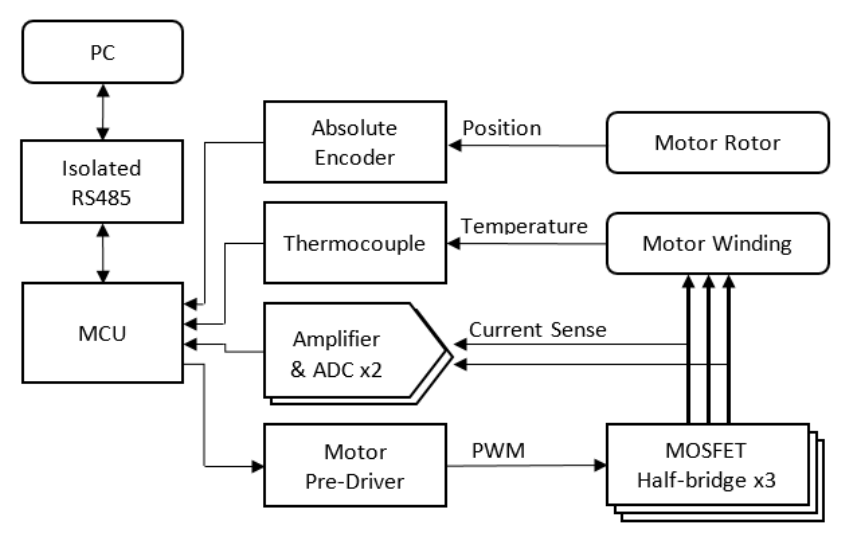
Fig.5 电气系统高层框图(PC → 隔离 RS-485 → MCU;绝对编码器/热电偶/电流采样/预驱/MOSFET 半桥)
2.3 控制结构
底层是 22kHz 的磁场定向控制(FOC):用 PI 环精确控制任意时刻流过绕组的电流。FOC 之上挂两路:一路是可控制位置 / 速度 / 力的通用 PID;另一路用前馈补偿器消除齿槽转矩的影响。
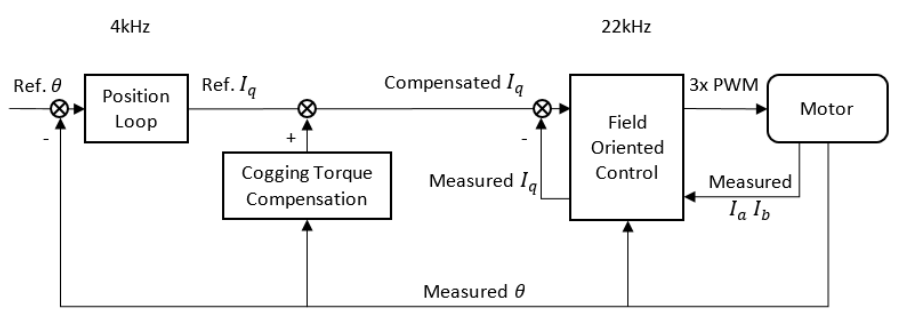
Fig.6 控制结构框图(位置环 4kHz → 齿槽转矩前馈补偿 → FOC 22kHz)
齿槽转矩补偿:齿槽转矩主要来自永磁体与定子铁心的相互作用,会造成 Fig.7 蓝线那样的转矩波动,导致力控不准、低速运动发"抖"。齿槽转矩是位置的函数,可离线标定成查找表;补偿器按当前位置查表、下发反向力矩把齿槽效应抵消。实验显示,补偿器把齿槽转矩波动降低了 10 倍(RMS 从 0.11Nm 降到 0.01Nm)。
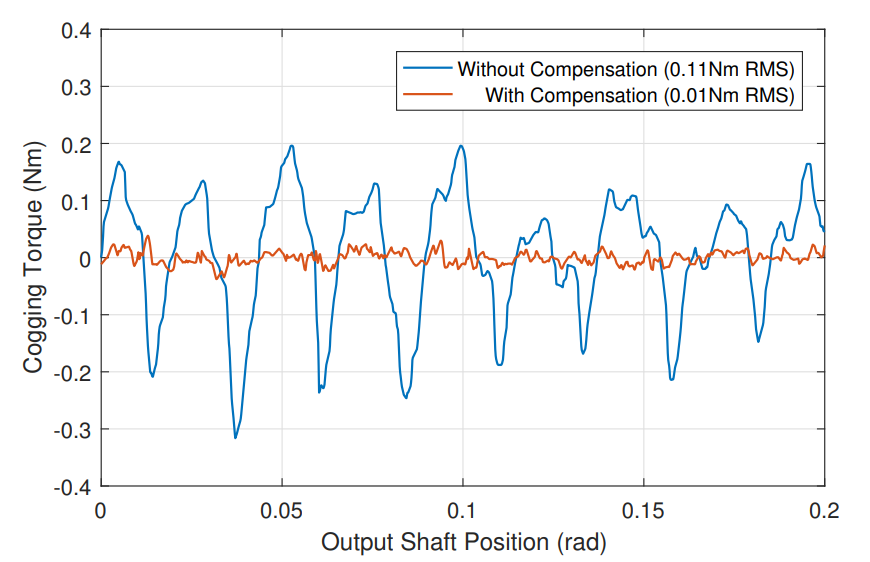
Fig.7 补偿前(0.11Nm RMS)与补偿后(0.01Nm RMS)的齿槽转矩对比
三、热模型:从"一台"走向"一整台机器人"
电动执行器的主要热源是焦耳热(欧姆损耗):Pe = Re · I²。而绕组电阻本身随温度变化:Re = R0[1 + α(Tw − T0)](R0 为标称温度 T0 下的电阻,Tw 为绕组当前温度,铜的温度系数 α = 0.0039 Ω/K)。
风冷执行器常用的集总参数热模型(Fig.8):Pe 为热源;Tw、Cw 为绕组温度/热容;R1 为"绕组→外壳"热阻;TH、CH 为外壳温度/热容;R2+3 为"外壳→环境"热阻;Ta 为环境温度。该模型对风冷很准,但过去有工作把它直接套到液冷上,相当于假设冷却液温度恒定、热容无限大——测单台尚可,套到"多台执行器共用一套回路"的机器人上就不成立了。
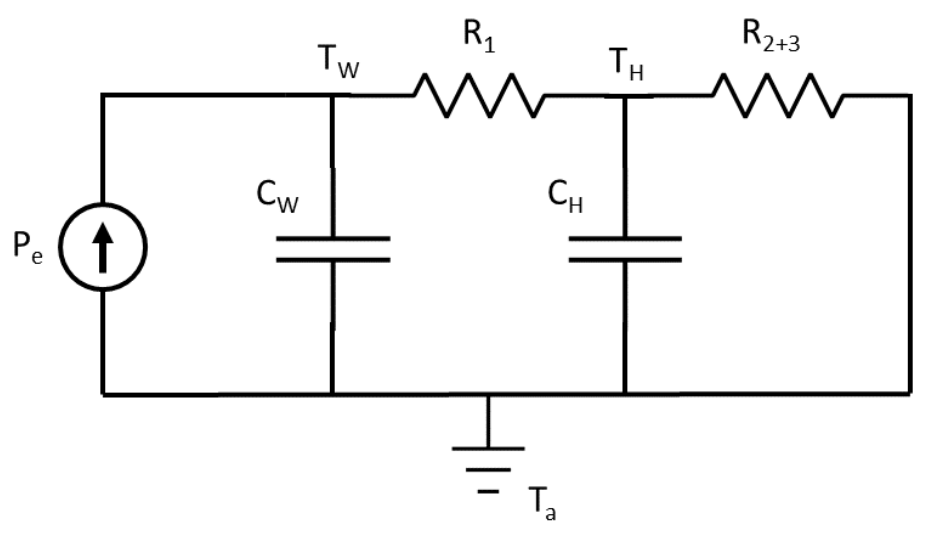
Fig.8 风冷执行器的简单集总参数热模型
借鉴 Sandia 的工作(外壳上"传导区"与"对流区"散热路径不同),本文建立了 Fig.9 的液冷热模型:热量一部分经 R4(外壳→冷却液)进入液体回路,再经 R5(散热器)排向环境;另一部分仍经 R2+R3 由外壳直接向空气对流。CL 为冷却液热容。模型还加入一个"分压"环节,区分外壳真实温度 TH 与实测温度 THM——因为实验里热电偶贴在外壳侧面。对应的微分方程组为:
dTw/dt = ( Pe − (Tw−TH)/R1 ) / Cw
dTH/dt = ( (Tw−TH)/R1 − (TH−TL)/R4 − (TH−Ta)/(R2+R3) ) / CH
dTL/dt = ( (TH−TL)/R4 − (TL−Ta)/R5 ) / CL
THM = TH − R2(TH−Ta)/(R2+R3)
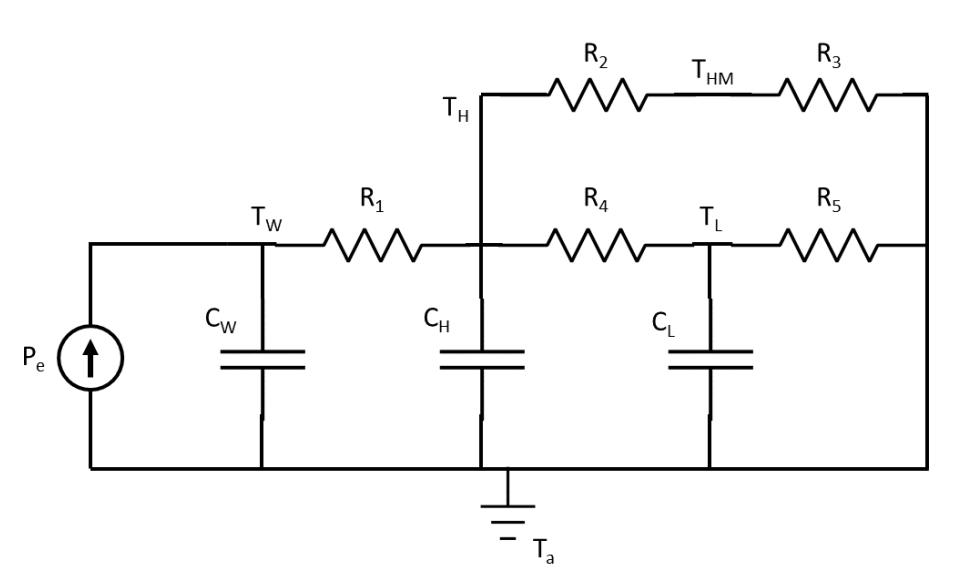
Fig.9 包含液冷回路热特性的集总参数模型(新增 R4、R5、CL 与 TH 测量分压支路)
⭐ 多执行器扩展:假设系统内液体温度处处相同,把每个执行器模型并联即可。若系统中有 N 台执行器,则 Pe、Cw、CH 放大 N 倍,R1~R4 缩小为 1/N;CL 随系统总液量而增,R5 只取决于散热器与水泵效率,保持不变。
3.1 参数辨识
实验采集:绕组电流、绕组温度、外壳温度、冷却液温度、环境温度。电流与绕组温度由执行器控制器记录,其余用外加热电偶。所有实验均从室温开始,跑到稳态或绕组达到 90°C 为止。为让三相绕组均匀发热,对直轴 id 施加大电流、交轴 iq 施加小电流(二者矢量模等于目标电流),iq 让执行器轻微往复,使 iq/id 在各相之间轮换,避免"锁电机只走 id"造成的单相过热。
共做三组桌面实验:风冷 8A; radiator I 液冷 20A;radiator I 液冷 30A。用 Simulink 参数辨识工具,三组实验同时拟合出一组统一参数。 radiator I 为单 120 风扇散热器(EKWB EK-AluStream SE 120 + EK-ACR SPC-60PWM); radiator II 为双 120 风扇(EK-CoolStream SE 240 + EK-XRES 100 DDC 3.2 PWM Elite),另做 30A 实验单独辨识 radiator II——只改 R4、R5、CL 三个与回路相关的参数。
📋 表 II|辨识得到的参数汇总(热阻单位 K/W,热容单位 J/K)
四、实验结果:模型能预测"整台机器人"会不会过热
除参数辨识实验外,又补做三组桌面测试:radiator I @25A、radiator II @30A(此组同时用于辨识 radiator II)、radiator II @35A。随后把测试搬上完整机器人平台——NABi-V2(Non-Anthropomorphic Biped: Version 2),一台搭载 6 个 BEAR 的双足平台。两轮机器人级实验分别用 radiator I 给其中 4 个 BEAR 供液:20A 与 30A。
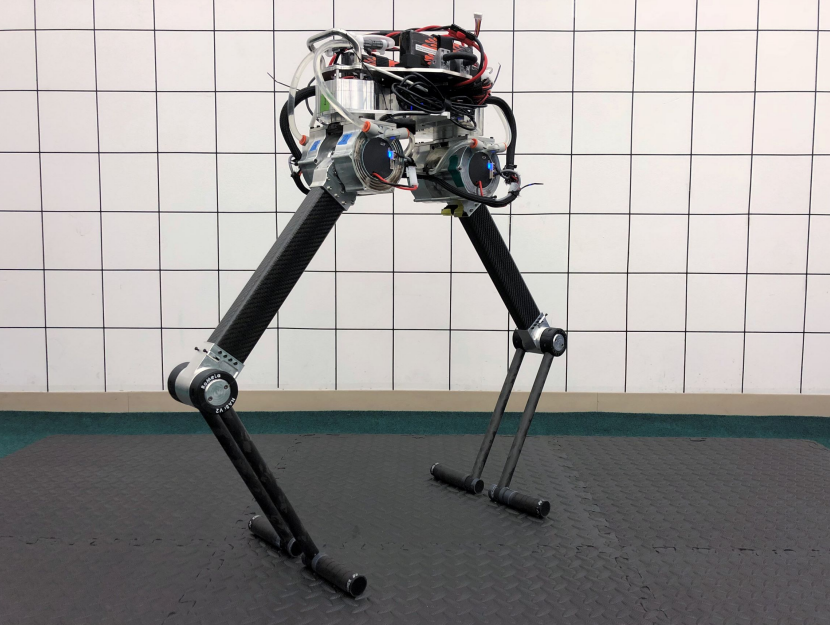
Fig.10 NABi-V2 双足机器人平台实物图
结果表明:新模型能成功预测整机的热行为。以 30A 为例——Fig.11(a) 单台桌面测试最终稳态绕组温度 74°C,不会过热;而 Fig.11(b) 的 NABi-V2 上,液体被多台执行器持续加热、温度一路攀升,简单模型(假设散热器完美、液体不升温)会错误地预测"和单台一样安全",但实验数据显示任其发展下去系统必然过热。新模型则既能预测"会不会过热",也能预测"什么时候过热"。
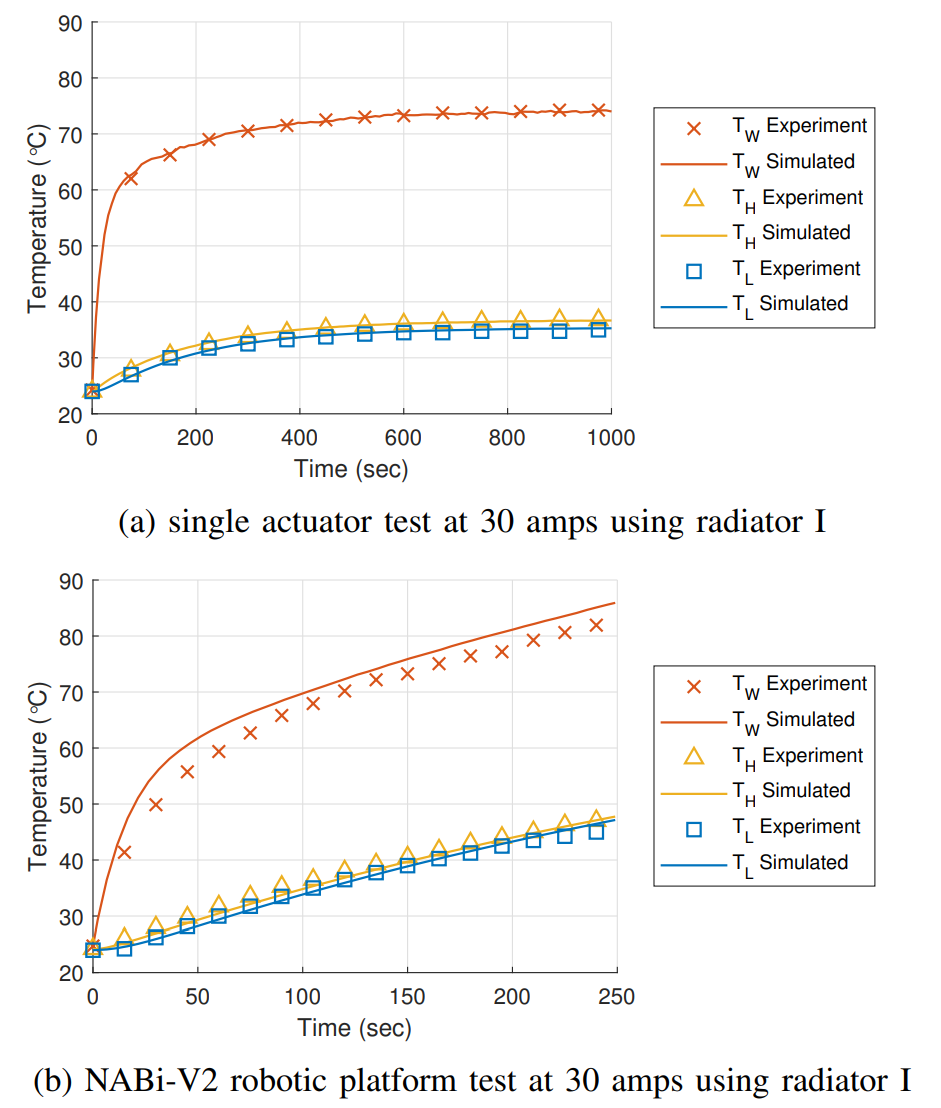
Fig.11 (a) 单台 30A + radiator I:实验 vs 仿真;(b) NABi-V2 30A + radiator I:实验 vs 仿真(Tw 绕组 / TH 外壳 / TL 液体温度)
📋 表 III|各实验的 RMS 误差(单位 K)
带 * 的实验用于参数辨识。
五、液冷系统设计讨论
5.1 优化连续扭矩
基于辨识出的模型与两种散热器的对比,可以针对"某台机器人 + 某款执行器"寻找最优冷却系统。radiator I 重 1.06kg,radiator II 重 2.20kg;由辨识值可见,从 I 到 II,R4、R5 均减半。作者据此假设"冷却系统质量与热阻呈线性关系"——虽知该假设偏理想(冷却液、泵型、散热器、管径等众多因素都会影响),但足以为机器人液冷设计提供有用洞察。
这里定义"等效连续扭矩密度" = 连续扭矩 / 执行器等效质量,其中等效质量 = 执行器质量 + 冷却系统质量 ÷ 机器人上承重执行器数量。Fig.12 给出固定执行器与冷却系统下,连续扭矩密度随"承重执行器数量"的变化。
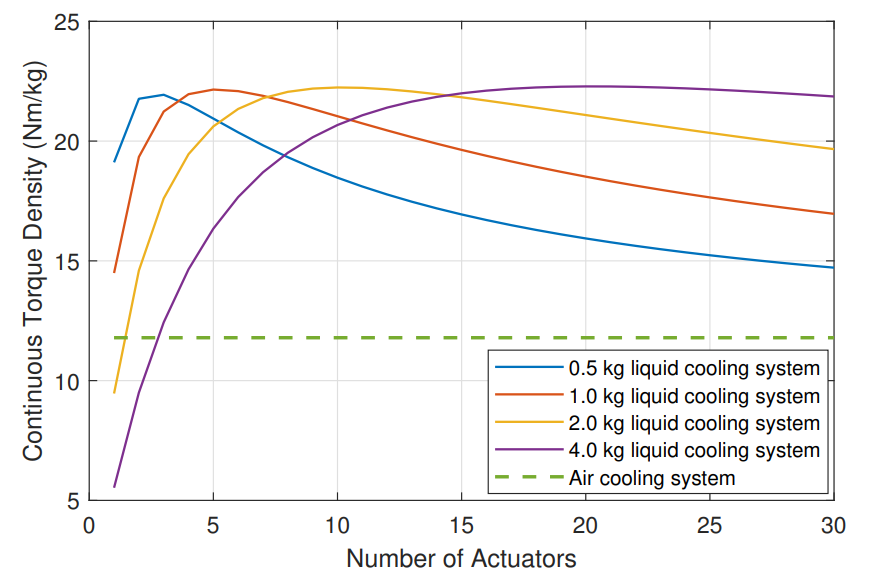
Fig.12 连续扭矩密度 vs 机器人承重执行器数量(0.5/1.0/2.0/4.0 kg 液冷系统 vs 风冷基准)
结论:对给定机器人,存在使连续扭矩最大的最优冷却系统——它恰好能"完全吃掉"执行器产生的热量;冷却系统太小,液体升温、效率下降;太大则散热收益被新增质量稀释。绿色虚线为风冷基准,可见任何实用的液冷系统都能大幅提升连续扭矩密度;红线对应 radiator I,黄线对应 radiator II。
5.2 执行器设计如何反过来影响冷却系统设计
换角度看:连续扭矩密度 vs 执行器等效质量(Fig.13)。对 BEAR 这条实线,约 25% 的等效质量应分配给冷却系统,才能让连续扭矩密度最大;实线上的圆点即"NABi-V2 + radiator I"的实验工况。图 13 还揭示了执行器设计对冷却系统设计的反向影响:红/黄实线分别把 R1(绕组→外壳热阻)缩放 0.2 倍 / 5 倍——R1 决定了绕组向外壳传热的能力。结果并不意外:R1 是整体性能的瓶颈,R1 太大时,再好的冷却系统也无力回天;而 R1 足够小时,更优的冷却系统仍能持续带来收益。这正是 BEAR 坚持为绕组做传导式散热的原因——也让 BEAR 的 R1 比文献中那台"后加液冷"的 Maxon 电机低了一个数量级。
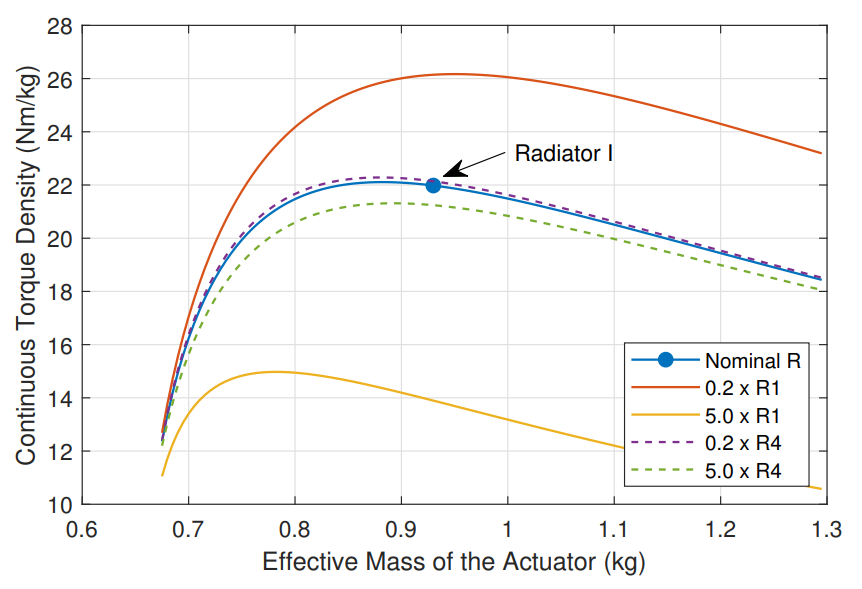
Fig.13 连续扭矩密度 vs 执行器等效质量(Nominal R₁;R₁×0.2;R₁×5;R₄×0.2;R₄×5)
图中两条虚线对应缩放 R4(相当于改变 BEAR 外壳铝鳍片设计):可见继续优化鳍片设计的收益已很有限——因为 R4 本来就已经足够小。
5.3 由设计指标反选冷却系统
以上只讨论了连续扭矩,而峰值扭矩同样是腿足机器人的关键指标。连续扭矩密度可由"额定任务"反推——例如机器人应能无限期地以某速度行进;峰值扭矩密度较难直接设计,通常由期望的抗扰动能力决定——执行器"峰值扭矩 − 额定扭矩"的差值,就是留给抗扰的余量。
为同时观察峰值与连续,作者测算了"在恒定扭矩下,给定冷却系统能坚持多久不过热"(Fig.14)。曲线上用等效质量折算扭矩密度以便公平比较各冷却方案:起点对应峰值扭矩,终点对应连续扭矩。如前所述,选"连续扭矩最优"的冷却系统可让连续扭矩密度提升 100%,但峰值扭矩密度会下降 30%。有意思的是" undersized(偏小)冷却系统":黄线用 radiator I 带 20 个 BEAR 模块,连续扭矩密度仍有 65% 的大增益,而峰值扭矩密度仅下降 6%。
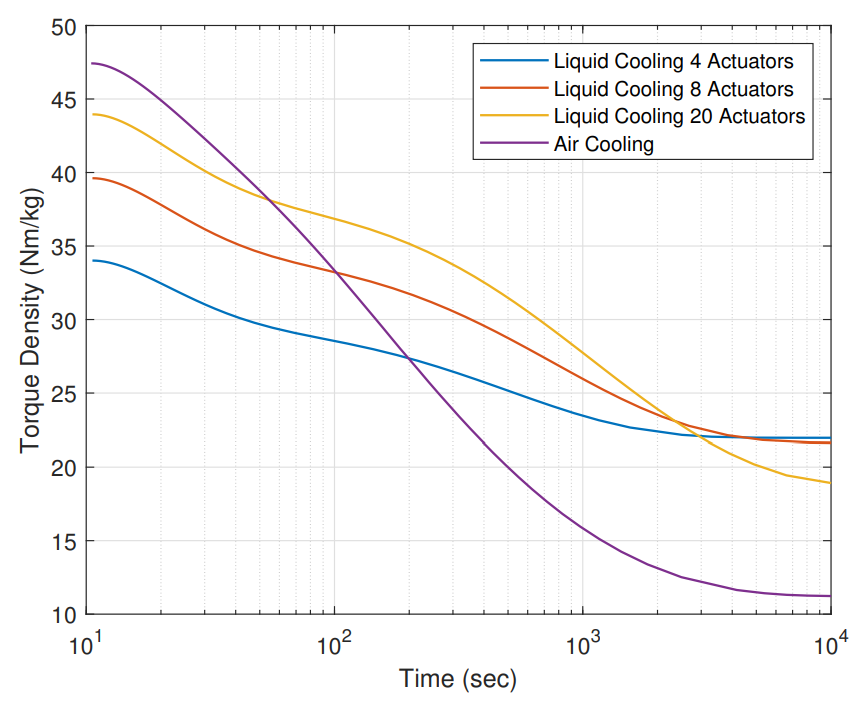
Fig.14 BEAR + radiator I 下,执行器维持某扭矩密度的可持续时长(4 / 8 / 20 执行器液冷 vs 风冷)
因此作者认为:设计腿足机器人时应认真考虑"偏小一号"的冷却系统。团队正计划用更细的管径、更小的储液罐来减少系统总液量;但这会限制流量、可能需要更高压力的水泵——对热特性的影响可能很大,有待进一步研究。同时也要提醒:液冷会增加机械设计复杂度(NABi 研制过程中就出现过多次漏液与管路布置问题);是否值得为性能提升引入这套复杂度,要看具体机器人与性能要求。最后强调:本文结论均基于单一机器人平台与单一执行器,是否可推广到其它机器人、其它执行器,仍需更多验证。
六、结论
本体感知执行器已证明能为腿足机器人在非结构化环境中提供动态运动所需的速度与功率;但由于这类执行器需要大电流,"能否胜任真实世界的长时任务"仍存疑问。本文通过液冷版 BEAR 向前迈了一步:液冷显著提升了执行器的连续扭矩,从而延长机器人运行时间。借助新建立的建模方法,团队希望继续开发出"为特定机器人量身定制"的液冷系统。
整理自:Design, Modeling, and Analysis of a Liquid Cooled Proprioceptive Actuator for Legged Robots


