
你的飞控,还在用“螺旋桨不转”的动导数吗?
一、无动力动导数,正在让你的仿真与实飞“对不上”
目前绝大多数无人机、巡飞弹、分布式电推进飞行器的飞控建模,仍在使用无动力、干净构型动导数。油门大小、拉力变化、桨后下洗流对机翼的气动干扰——这些在真飞时真实存在的物理,在动导数表里全部缺位。
由此直接导致的型号问题:
试飞阶段姿态振荡、起降段失稳,飞控调参数月仍发散;
HIL 半实物仿真与实飞数据系统性偏离,定型/适航节点被推迟;
带动力风洞试验稀缺、昂贵、排期以年计,且无法批量扫工况;
精细桨叶旋转 CFD(URANS)单工况耗时数周,型号项目用不起。
二、四条技术路线对比:为什么PiFlow-DynDeriv是唯一可批量落地的工程选项
技术路线 | 单工况成本 | 交付周期 | 批量扫参能力 | 动力修正精度 |
带动力风洞试验 | 数十万~百万级 | 排期数月 | ❌ 不可行 | 金标准 |
精细桨叶旋转 CFD | 数千核·时 | 数周/工况 | ❌ 几乎不可行 | 高 |
无动干净构型(现状) | 低 | 快 | ✅ | ❌ 缺动力修正,模型误差不可忽略 |
PiFlow 体积力滑流+强迫振荡 | 工程级成本 | GPU 批量、周级交付 | ✅ 全工况数据库 | 与精桨/风洞偏差可工程接受(X-57 已验证) |
三、PiFlow-DynDeriv方案:体积力滑流模型 + 强迫振荡法耦合
我们放弃复杂的桨叶旋转仿真,采用体积力/动量源等效滑流模型——在完全保留滑流下洗、增速、气动干扰物理特征的前提下,把计算量降低一个数量级,再与机体强迫振荡法完全耦合,一次性辨识全套动导数矩阵。
✅ 国内稀缺:滑流 + 振荡耦合,一次性输出全套动导数矩阵
纵向阻尼、横航向阻尼、交叉耦合导数;可扫描不同油门 / 拉力 / 襟翼 / 迎角下的动力修正动稳定性。
✅ GPU 算力支撑,直接交付可用于飞控的标准化数据库
批量扫参、全域工况、快速迭代;输出可直接用于飞控建模、稳定性仿真、HIL 半实物、型号结题的气动导数表。
✅ 已在 NASA X-57 起降大襟翼工况完成验证
覆盖低空电推进、巡飞弹最关键的起降不稳定工况,数据精度可靠、工程适用性强。
四、案例验证:NASA X-57 Mod-IV,襟翼 30° 起降构型
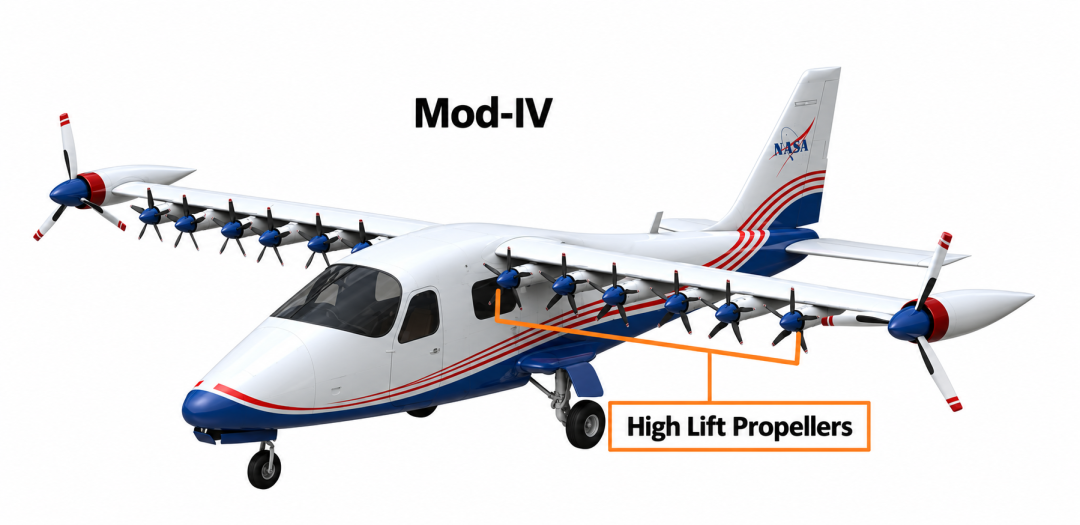
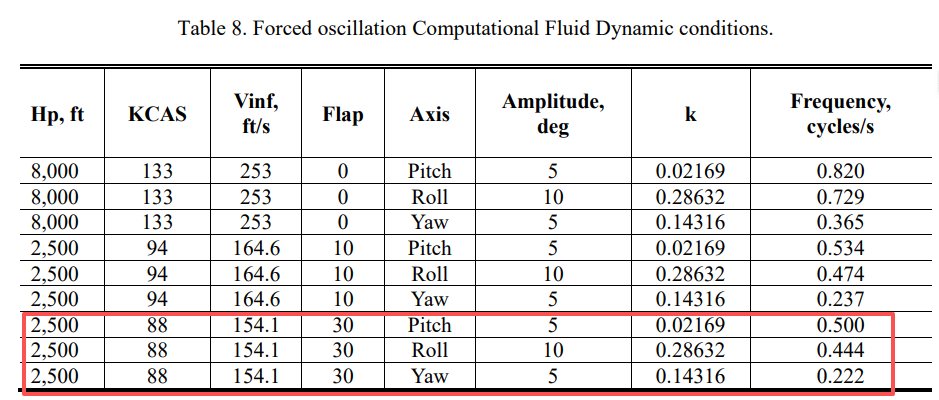
图2 强迫振荡工况表(红框为本方案已完成复现的 Pitch / Roll / Yaw 三组、襟翼 30° 起降工况)
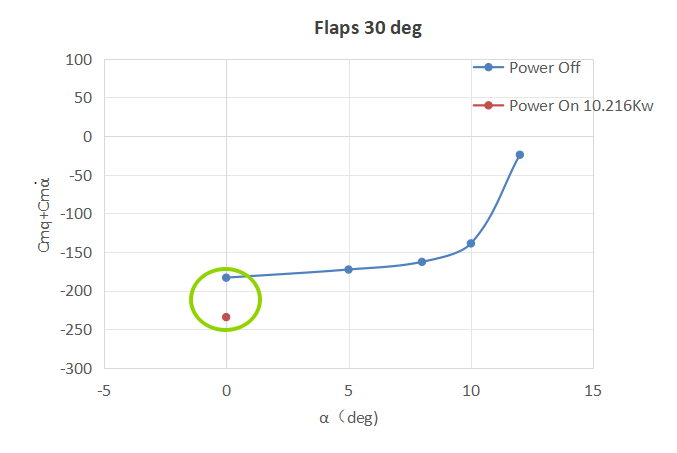
图3 襟翼 30° 工况下俯仰组合阻尼导数 Cmq+Cma 随迎角变化对比
结论:开启螺旋桨动力后,俯仰组合阻尼导数在起降迎角附近发生显著偏移(见图中圈选处)——直接证明:用无动力干净构型动导数做飞控设计,会引入不可忽略的模型误差。该误差在小速度、大襟翼、大油门的起降段被进一步放大,正是外场振荡与失稳的主要来源之一。
五、我们交付给你的是什么
不是一篇论文,而是一张可直接导入飞控设计与 HIL 仿真的动导数数据库:
行维度:迎角 / 襟翼偏角 / 油门(拉力)/ 侧滑角,全域扫参;
列维度:Cmq、Cma、Czα、Clp、Clβ、Cnr、Cnβ、交叉耦合项 等全套导数;
周期:单型号典型工况数据库,GPU 集群支撑下按周级交付。
六、适配客户 / 场景
巡飞弹、固定翼螺旋桨弹总体 / 飞控团队
分布式电推进无人机、eVTOL 研发单位
需要补齐动力-气动耦合动导数数据库的预研 / 在研型号项目
已出现试飞姿态振荡、起降稳性差、仿真与试飞对不上的项目


