灵境数值一周年:守住物理的具身智能之路

这一年,是团队沉淀成长的一年,也是我个人在创业路上不断迭代、愈发笃定的一年。很多细碎的成长与思考,不想逐一赘述,索性整理成文,和所有关注、支持我们的朋友同步,聊聊这一年我们的坚守、迭代与新的探索。
一、回望初心:不变的底色,迭代的版图
【始终未变:技术核心与初心】
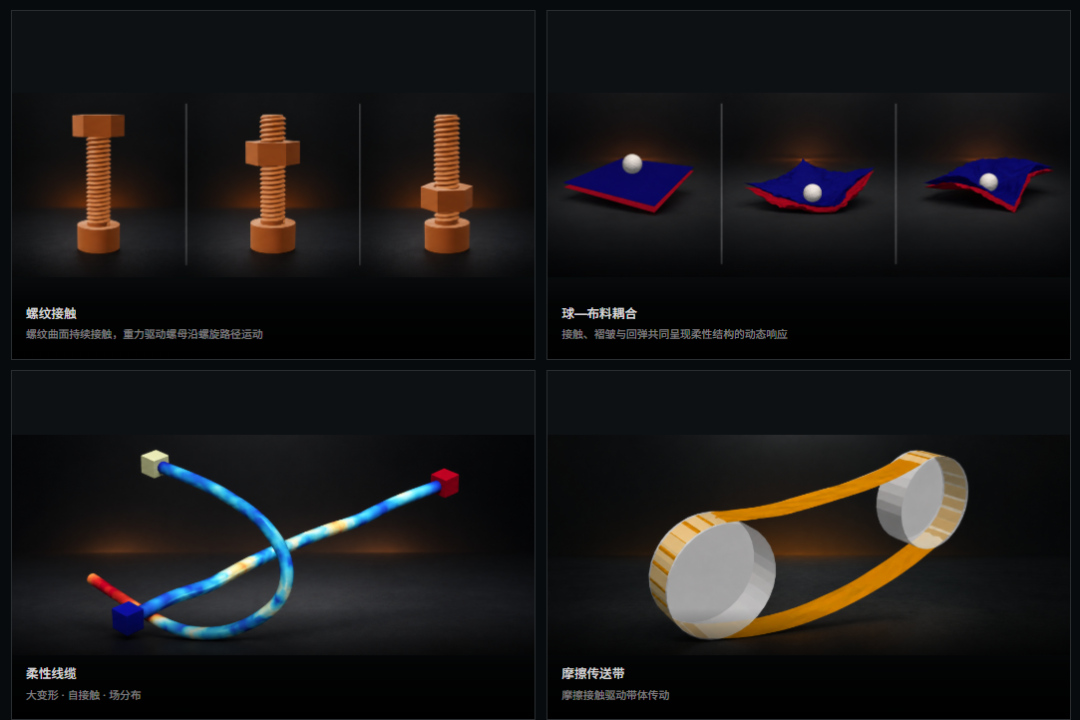
自去年成立之初,我们就锚定了物理引擎为核心的技术路线。团队核心成员深耕物理引擎、仿真算法领域多年,这是我们扎根行业的核心壁垒,也是我们从未动摇的底气。
一路走来,我们稳步落地技术规划:3个月完成引擎核心框架搭建,6个月实现全功能闭环,9个月完成产品面世,后续持续打磨优化、迭代升级,始终坚守技术深耕的初心。
【全新进化:从单一引擎到“引擎—数据—模型”】
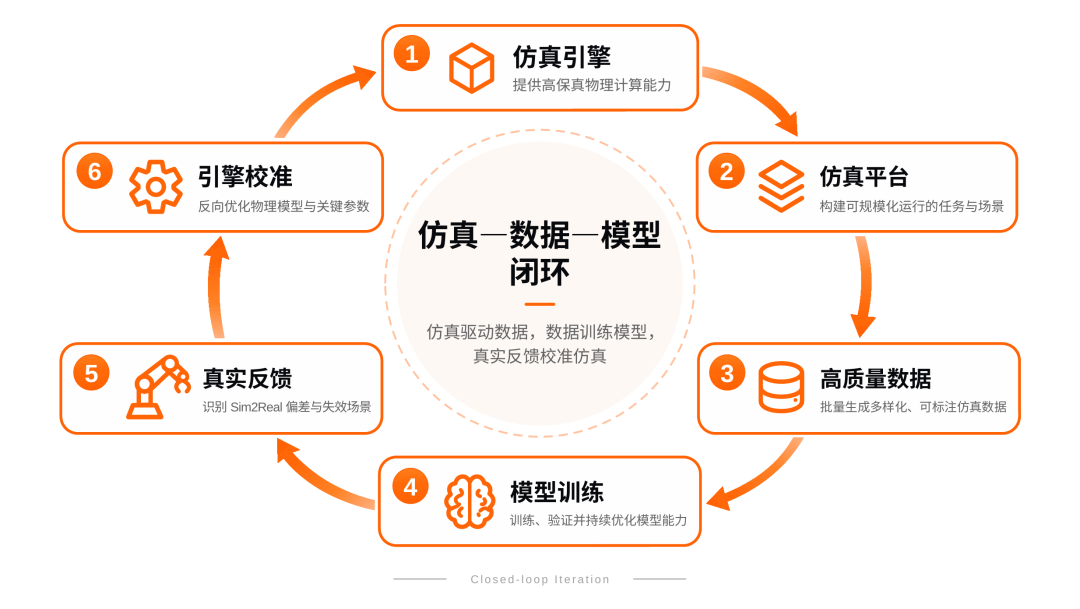
这一年最大的突破,是我们看清了自身技术的更多可能性,从单一的引擎技术,迭代形成了「引擎+数据+模型」的完整技术体系。
目前我们提供全套落地解决方案:针对需要物理引擎在线训练的客户,交付专属引擎与完整强化学习方案;同时提供高质量离线仿真数据,支撑客户快速完成模型训练与智能开发。而关于我们世界模型方面的深度解读,后续我们会单独专题详解,此处先留一个悬念。
很多人会觉得我们的模式和普通数据服务商相似,但核心差距藏在两处,也是我们的核心竞争力:
1、自研可控的物理引擎:全程自主研发,遇到仿真精度偏差可随时修正,客户需要全新数据类型、引擎功能定制,可快速适配迭代,不受外部技术桎梏;
2、差异化的物理级数据:行业多数仿真数据聚焦视觉、光照、姿态等表层信息,而我们专注触觉信号、物理特权信息等底层物理维度数据。这类现实中难以采集的信息,看似“虚拟”,但只要做到极致物理还原,就能让AI真正读懂世界的底层规则,而非只学表层表象。
二、技术内核:物理正确,是一切的底线
【引擎:拒绝虚假仿真,死守物理真实】
我始终坚持一个原则:物理引擎的第一准则,是物理绝对正确。
行业现状是,多数通用物理引擎普遍存在漏洞:能量不守恒、动量不守恒等违背现实物理规则的问题比比皆是。而看似微小的物理偏差,都会造成严重的数据污染。
实测验证:使用存在能量无故耗散、异常放大的污染数据训练模型,想要达到正常训练的效果,需要耗费十倍以上的数据量与算力。连物理真实都无法保证,模型的因果认知、智能迭代更是无从谈起。
行业人人都在讨论 Sim2Real 鸿沟,但我想跳出固有认知:仿真与现实存在差距是常态,就像同一套机器人策略,迁移到不同设备、不同环境、不同使用场景都会产生偏差,现实本身就存在数据分布差异。
但数据分布的偏差可以包容,物理规则的违背绝不可接受。引擎一旦出现现实中不可能发生的物理现象,就是彻底的无效仿真,这才是 Sim2Real 真正的壁垒。其余所有差距,本质都只是数据分布的补全问题。
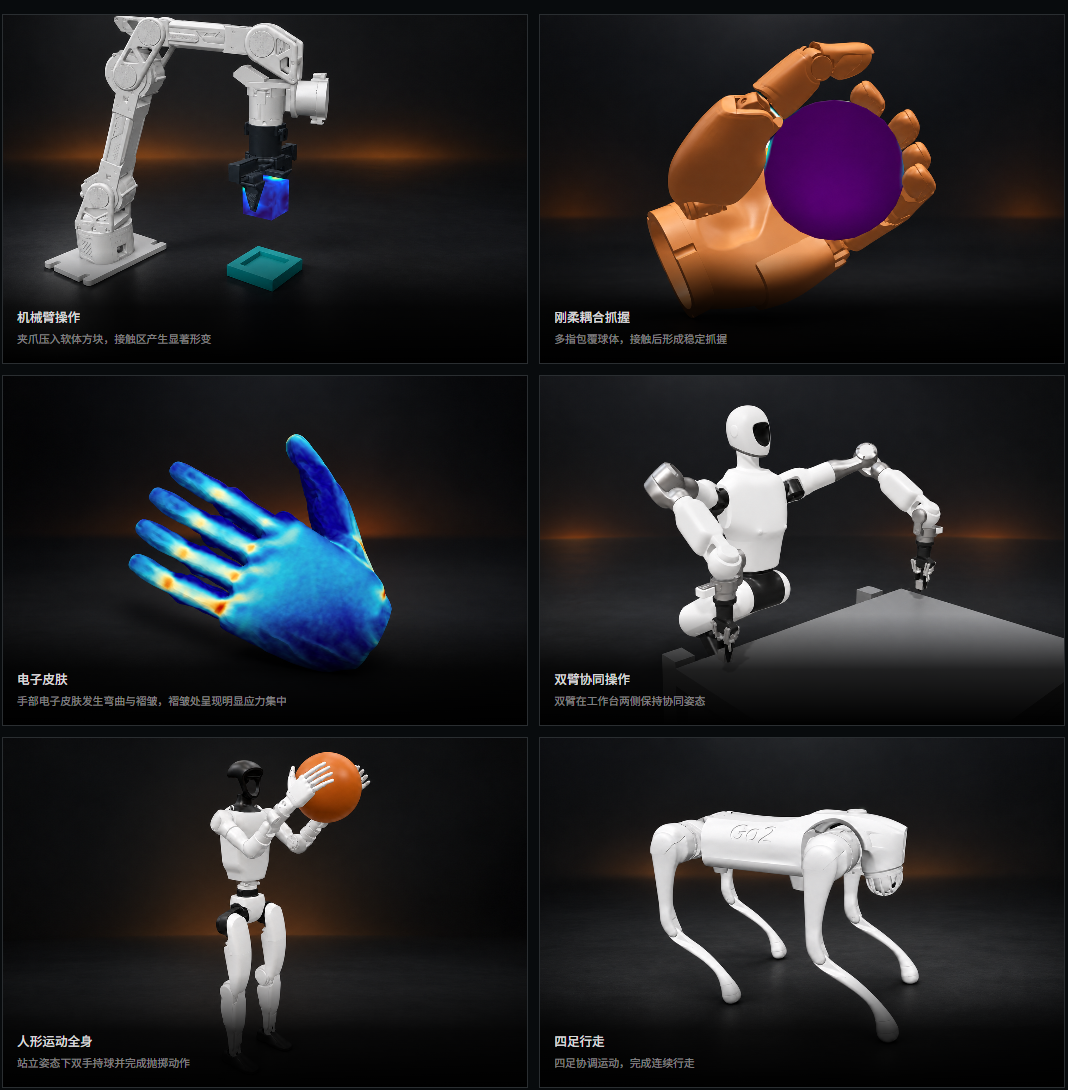
基于此,我们明确了引擎核心方向:聚焦高精度操作场景,坚守接触正确、能量正确的物理底线,做到精度优先、效率兼顾。目前我们已实现复杂、高接触场景的仿真数据采集能力,下一阶段将重点突破吞吐量,实现高效规模化产出。
【数据:用物理仿真补齐世界数据分布】
在我们的认知里,Sim2Real 的核心解法,从来不是单纯堆砌仿真数据与真机数据,而是用物理可信的仿真数据,补全真实世界的数据分布地图。
我们通过规则设计、算法、生成式、策略驱动的多元方式,结合域随机化等能力与对物理世界的底层认知,在短时间内批量生成海量、物理正确的仿真数据,高效补齐真实场景中难以覆盖的数据盲区。
现阶段,我们尤其关注三类数据:
第一类:Corner Cases,真实训练中难以充分覆盖的边缘场景。 通过改变物体属性、初始状态、接触条件等因素,生成更加多样的交互过程,补充真实采集中的覆盖盲区。
第二类:现实中难以直接测量的物理信息。 利用仿真获取接触状态、受力、变形、应力等信息,为模型训练、物理分析与算法研究提供更多维度的数据支持。
第三类:高成本或高风险场景。 将不便于在真实环境中大量重复的实验转移到仿真环境中,降低数据获取成本,支持相关策略的开发与验证。
我们不追求单纯以数据量定义价值。 相比数据有多少,我们更关心:真实世界中哪些重要数据难以获得,而仿真能否提供可信的补充。
换个角度看,真实世界本身就是一台“超级模拟器”,每个人的观测、每个场景的状态,共同构成了多元的世界数据分布。我们要做的,就是用仿真技术,低成本、物理正确的、补全这份分布。
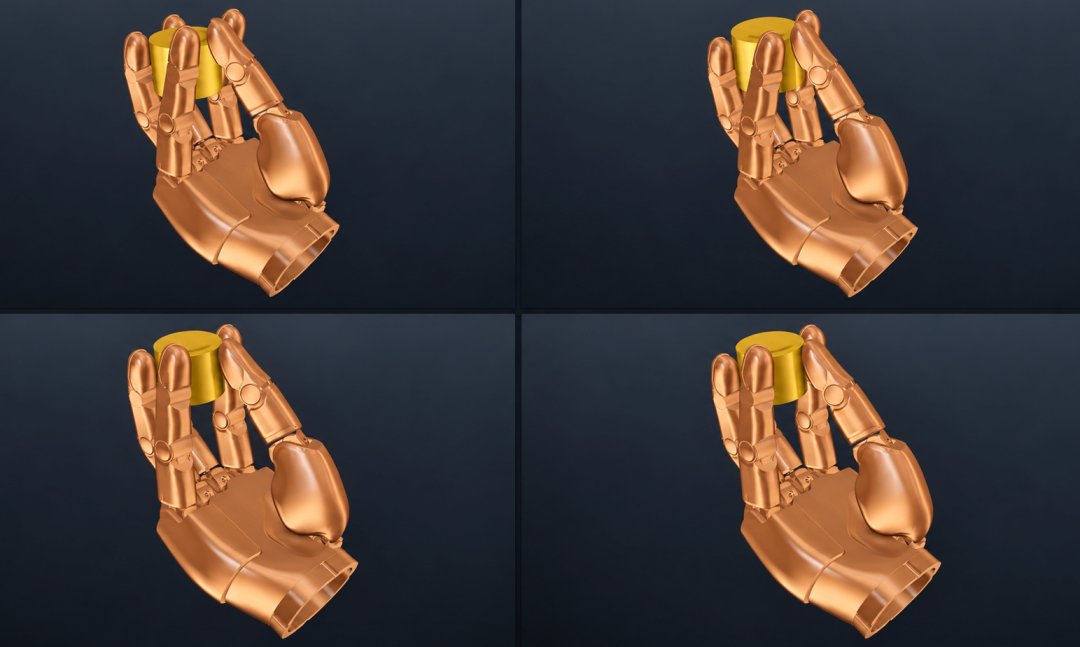
基于这套逻辑,我们自研的灵巧操作数据集已正式开源,大家可前往 Hugging Face 免费获取。后续有定制化数据需求,也欢迎随时沟通交流!
【链接】https://huggingface.co/datasets/FlexPhysics
三、全新发布:首个轻量化世界模型 StateLeWM-0
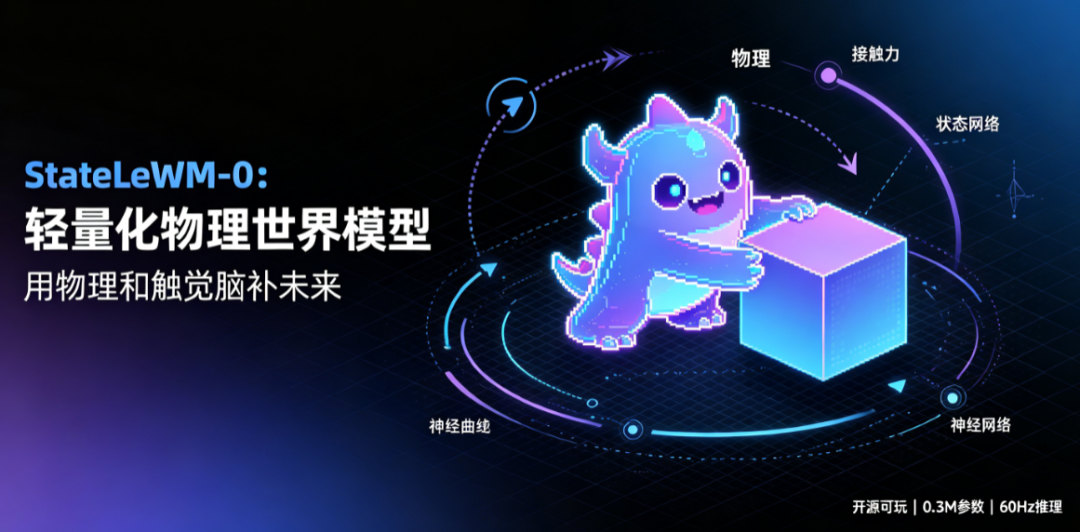
周年之际,我们正式发布自研首个轻量化世界模型 StateLeWM-0。虽然是一个仅有0.3M的世界模型,却也严格遵守着物理正确,感兴趣的同学们可以看
灵境数值开源|StateLeWM‑0:一套严守物理正确的0.3M世界模型
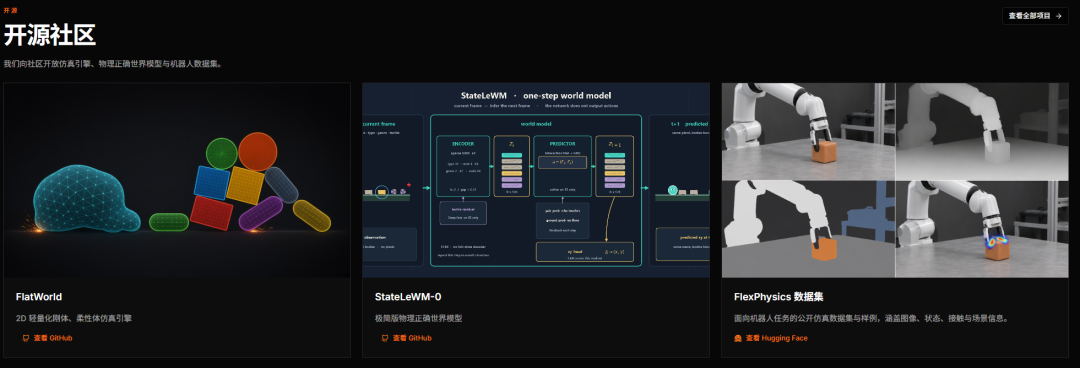
整套模型架构贴合机器人「数据-模型-动作」的闭环逻辑。关于行业热议的显式/隐式表达之争,我们始终认为:无需执念范式,适配场景、落地有效即为最优解。StateLeWM 采用混合显隐式架构,具体细节已开源至代码仓库,README 有详细解读,欢迎大家查阅交流。
【链接】 https://github.com/swaggyliu/FlatWorld
StateLeWM-0.1也即将发布,敬请期待。
四、对我而言,创业是一场沉浸式修行
这一年,我重读大量论文,更深度的思考各种技术细节;以技术落地为目标去思考很多技术路线的可行性;频繁对接各行各业从业者,看见更多商业模式与人生百态。眼界变得更开阔,心态变得更平静,也多了一份对行业、对从业者的理解。
见过浮躁的赛道、功利的选择、捷径的打法后,我依然坚定选择深耕物理仿真在具身智能方面这条慢而难的路,坚守我们认定的正确方向。
2026年的我们
五、周年感悟:方向不变,继续向前
有些事情始终在变化,但有些事情始终没有变。
我们始终坚信:
仿真与现实允许数据偏差,但物理规则永远不可违背;
绝大多数 Sim2Real 鸿沟,本质只是尚未补全的世界数据分布;
唯有物理可信的仿真数据,才能教会 AI 真正理解真实世界、建立因果认知。
引擎守好物理底线,数据筑牢智能根基,模型承接认知升级。
一周年不是终点,只是一个新的起点。
最后感谢这一年来所有关注、支持灵境数值的客户、伙伴与朋友,也感谢团队每一位成员的投入与坚持。 从物理引擎出发,以可信数据为桥,向具身智能的真实应用持续前进。
灵境数值,一周年快乐。 期待与更多同行者交流合作,共同探索物理仿真与具身智能的更多可能。