尺寸全在公差内却装不上?多半是过定位
第一种:三维图纸里两个零件明明没有干涉,干涉检查全绿,可实物一装,卡住了,死活装不进去。
第二种:更离谱,每个零件的尺寸都在公差范围之内,供应商的检验报告清清楚楚写着合格,可到了装配线,就是装不上,或者硬塞进去之后产品变形、异响、一用就坏。
这两种情况,根因往往是同一个:过定位。上一篇讲定位,解决的是装得准的问题;这一篇讲过定位,解决的是装得上的问题。定位让你装得准,过定位让你装不上,它们是一枚硬币的两面。
下文从自由度讲起,把三种定位状态说清楚,再用一个槽配合的案例把该留多大间隙算明白,最后用五类真实场景和一份评审清单,帮你在图纸阶段就把过定位掐掉。
一、自由度:约束的本质是收掉自由度
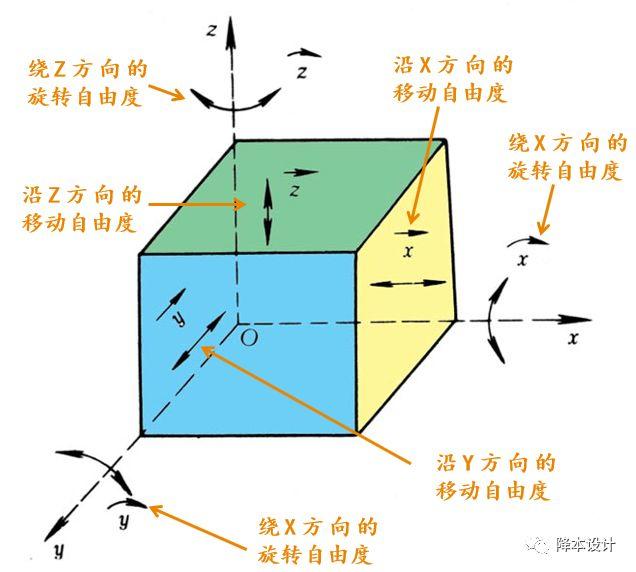
一个在空间中自由运动的刚体,相对三个互相垂直的坐标轴,共有六个运动可能性:沿 x、y、z 三个方向的移动,以及绕 x、y、z 三个轴的转动。这六种可能性习惯上称为六个自由度。
所谓定位,本质上就是限制零件的自由度。一个非运动零件(产品里绝大多数零件都属于这一类)必须被完全定位,也就是六个自由度都要被收掉,而且不能多收、不能漏收。
二、欠定位、完全定位、过定位
按照对自由度的限制方式,定位状态分成三种。
欠定位,也叫欠约束,指六个自由度里有某些没有被限制住。后果很直接:零件还能晃、还能错位,装配后位置精度靠不住,轻则功能异常,重则在振动中松脱。
完全定位,也叫完全约束,指六个自由度恰好各被限制一次,没有重复、没有遗漏。这是设计追求的目标状态。
过定位,也叫过约束,指同一个自由度被限制了两次或更多次。问题就出在这个重复上——你以为多一道约束更保险,实际上是在强迫两个各自带公差的特征同时满足条件,而公差一旦叠加,就装不下了。
注:过定位这个词最早用于机加工时工件的装夹,本文说的是产品结构中零部件之间的位置约束关系,二者机理相似,但不是同一个场景。
一句话点破过定位的麻烦:它不会在图纸上现形,因为单看每个特征都合理;它只会在实物和公差叠加时爆发。这也是为什么它被称为产品失效的隐形杀手。
三、过定位的代价:为什么叫隐形杀手
过定位最迷惑人的地方在于:每个零件的尺寸都合格,检验报告挑不出毛病,可装配就是失败。原因在于,被重复约束的那个自由度,它的实际允许空间被两个特征的公差共同瓜分了。
举个数:假设特征一允许偏差 ±0.1,特征二允许偏差 ±0.2,两个特征都去约束同一个方向,那么最坏情况下这两个偏差会叠加成 0.3 的冲突量。你画图时以为两面贴死是 0 间隙,可公差一叠加,实际是 0.3 的干涉。
硬把零件装进去,后果不是装上了就完事:内部会产生装配应力,零件变形,整机振动、异响,长期运行提前失效。从成本看,试产卡壳要返工、要改模,合格件变废件要报废,流到市场还要售后退货——一笔本来在图纸上花十分钟就能避免的账,最后可能要花几十万来买。
四、槽配合案例:把该留的间隙算清楚
下面这个案例把过定位和间隙的关系算个明明白白。
零件 A 装入零件 B 的槽中。假设在 x 方向,零件 A 的宽度尺寸是 100±0.1mm,零件 B 槽的宽度是 100±0.2mm。如果设计时把两侧配合面都做成 0 间隙,那么 x 方向的移动自由度就被限制了两次——一次是左侧面贴合,一次是右侧面贴合,这就是过定位。
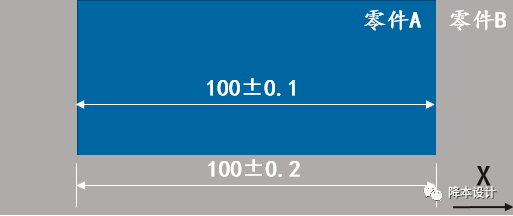
用极值法算最坏情况:零件 A 做到最大 100.10mm,零件 B 的槽做到最小 99.80mm,两者相差 0.30mm。两个尺寸都在各自公差内,完全合格,可 A 比 B 的槽还宽 0.3mm,自然装不进去。或者工人靠蛮力压进去,两面互相顶死,内部应力把产品顶变形。
怎么解?让 x 方向只有一个面是 0 间隙的定位面,另一个面留出 0.3mm 的间隙作为浮动面。这样只要 A 和 B 的尺寸都在公差内,就永远装得上。
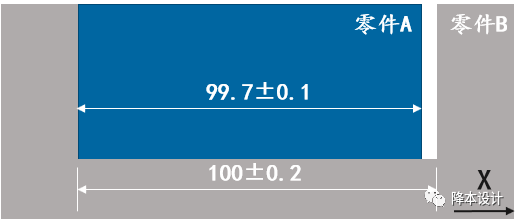
为什么是 0.3 而不是 0.1、0.2?因为 0.3 = 0.1 + 0.2,正是两个特征公差之和。只要间隙小于这个和,就仍存在过定位的风险。换句话说,间隙必须大于等于相关公差的叠加量,才算真正释放了过约束。
这里有个工程上的取舍:如果不影响其它功能,不妨把浮动面的间隙放得更大(比如 0.5mm)。间隙越大,对加工误差的容忍度越高,零件 A 和 B 的加工公差就可以放得更宽,加工成本随之下降。
此时两者的相对位置精度不再靠那个浮动面保证,而是交给真正的定位特征(比如定位柱和定位孔)去管控。用间隙换成本,用定位特征换精度,这是过定位处理里最核心的一笔账。
五、加了定位柱反而更糟:双重约束同一个方向
看过上一篇讲定位的工程师可能会想:既然要保证 A 和 B 的精密位置,那我在它们上再加两个定位柱和定位孔的配合不就行了?
想得对,但加的位置不对就会踩坑。
如果零件 A 和 B 的配合面本来就是 0 间隙(上一节的设定),再在上面加两个定位柱和定位孔,那么在 x 方向,移动自由度就被限制了两次:配合面限了一次,第一个定位柱和定位孔又限了一次。结果和之前一样——装不上。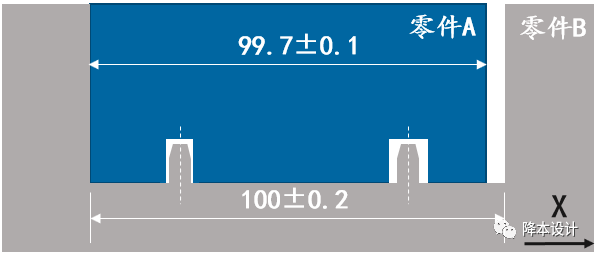
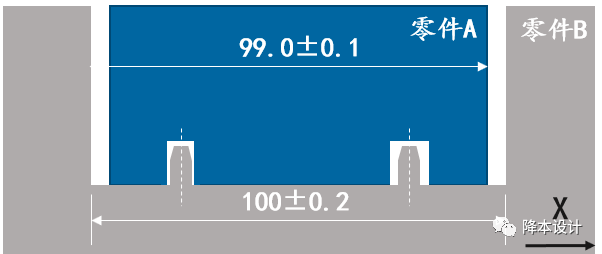
一句话总结这一节:定位特征和过定位往往只差一步——多出来的那道约束,就是过定位。
六、五类真实场景:过定位长什么样
6.1 定位柱与定位孔
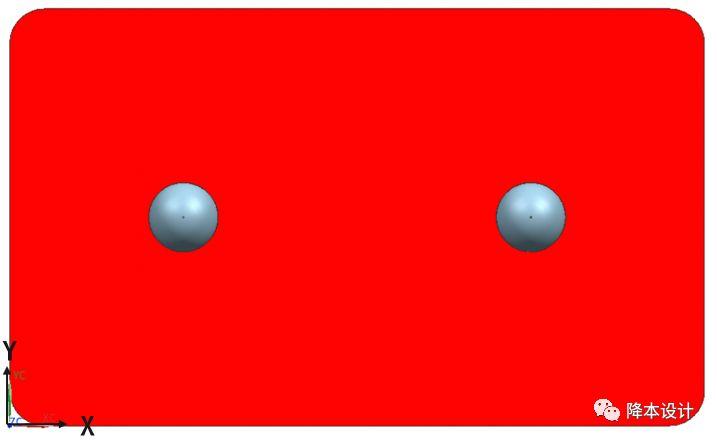
两个圆孔的定位柱和定位孔配合时,每个圆孔都会同时限制 x 和 y 两个方向的移动。于是 x 方向的移动自由度被限制了两次,这就是过定位。一旦两个定位柱之间的距离、或两个定位孔之间的距离存在加工误差,很容易互相干涉,装不进去。
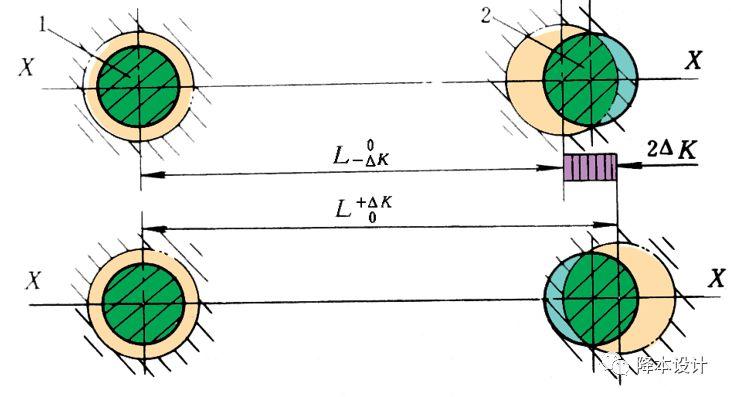
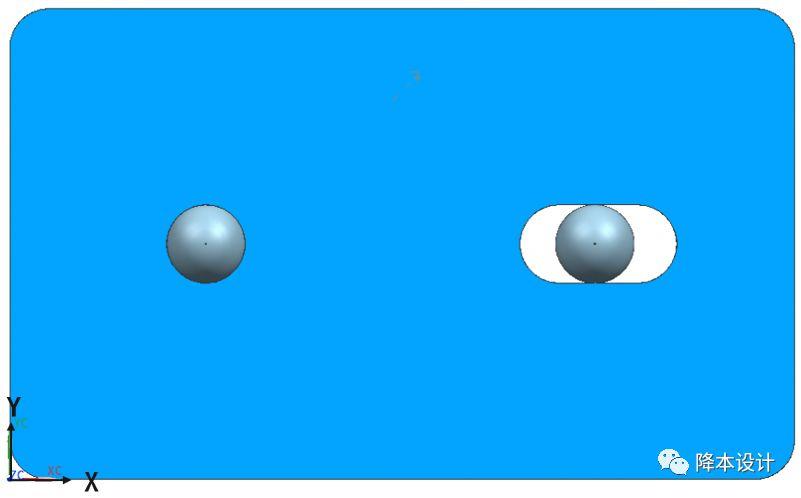
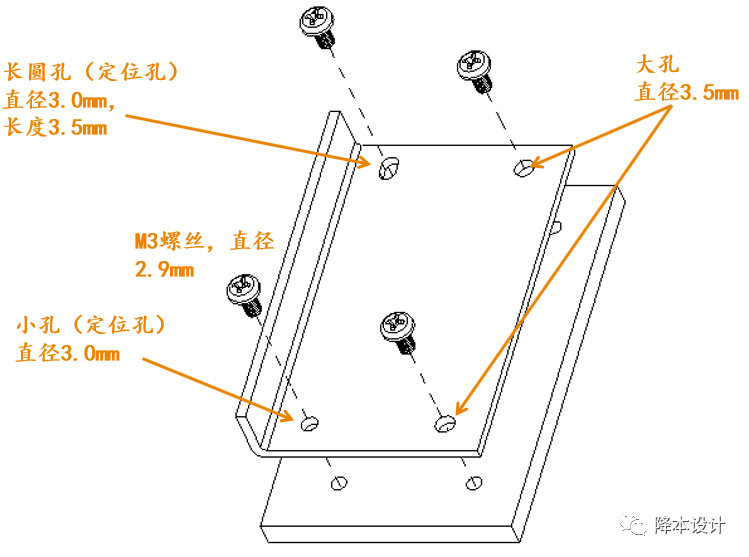
6.2 两个螺丝固定
用两颗螺丝固定两个零件时,为了让相对位置精准,工程师常把螺丝孔设计得只比螺丝直径大一点点。
比如 M3 机械牙螺丝直径约 2.9mm,把螺丝孔做成 3.0mm。这时如果两个孔都是圆孔,第二颗螺丝的孔位稍有偏差,螺丝就难以对正、锁不进去——这本质上还是过定位:两个圆孔都在重复限制同一方向的自由度。
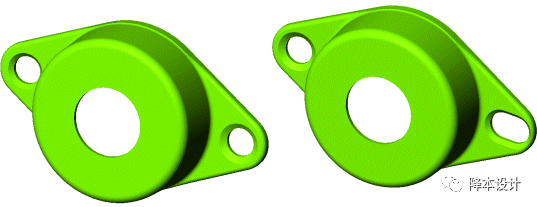
解法同样是把第二个螺丝孔改成腰圆形,给第二颗螺丝在连接方向上的活动余量,先对正再锁紧。
6.3 多个螺丝与沉头结构
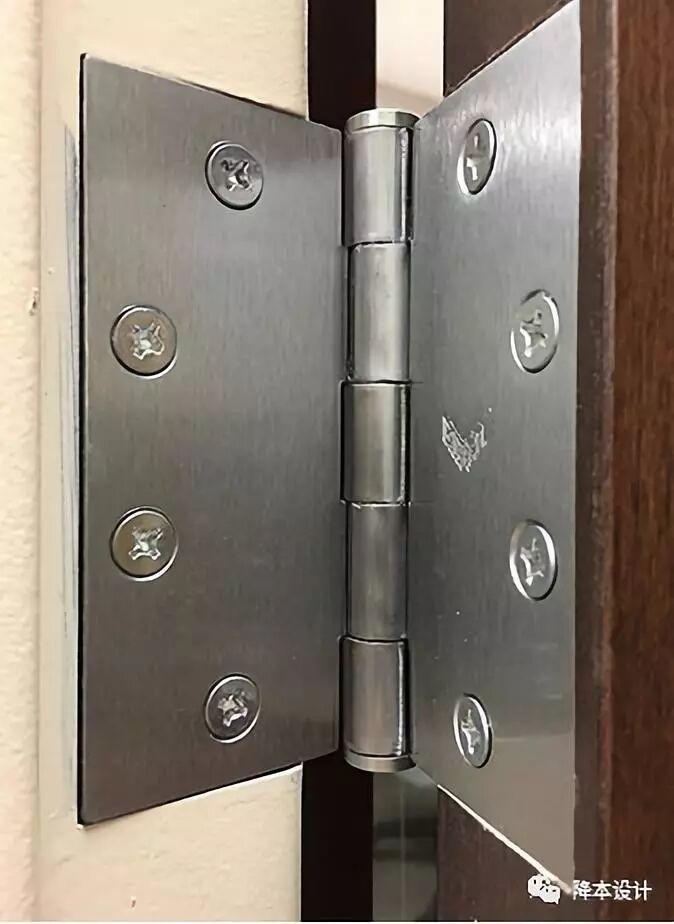
螺丝多了,过定位更隐蔽。尤其当使用锥形孔配平头螺丝时,锥面会强迫螺丝孔位必须精确对正。
于是前面一两颗还好锁,越往后孔位累积偏差越大,常常对不上、锁不进,这就是过定位在多个连接点上的累积爆发。
6.4 传动轴与轴承
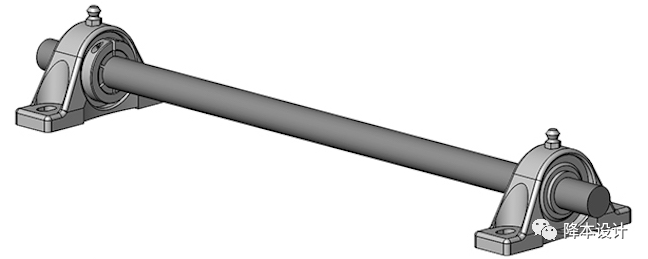
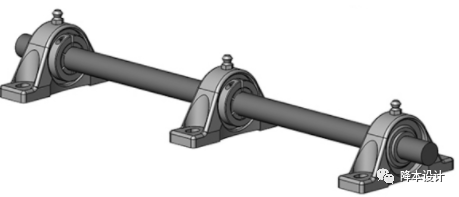
一根传动轴配两个轴承,只要轴的直径、轴承内径、轴承座孔的配合尺寸都管控到位,是可以稳定工作的——关键是其中一个轴承固定轴向、另一个允许浮动,两个轴承并不重复约束同一个自由度。
6.5 三腿桌与四腿桌
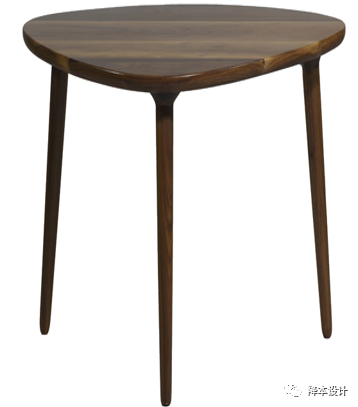
三点确定一个平面,所以三条腿的桌子永远不会有某条腿悬空——无论地面平不平,三条腿总能同时落地。
四条腿的桌子则相反,它要求四条腿的端点必须严格共面到极严的公差,这在现实中几乎做不到,于是总有一条腿悬空,桌子晃动,不得不垫东西。
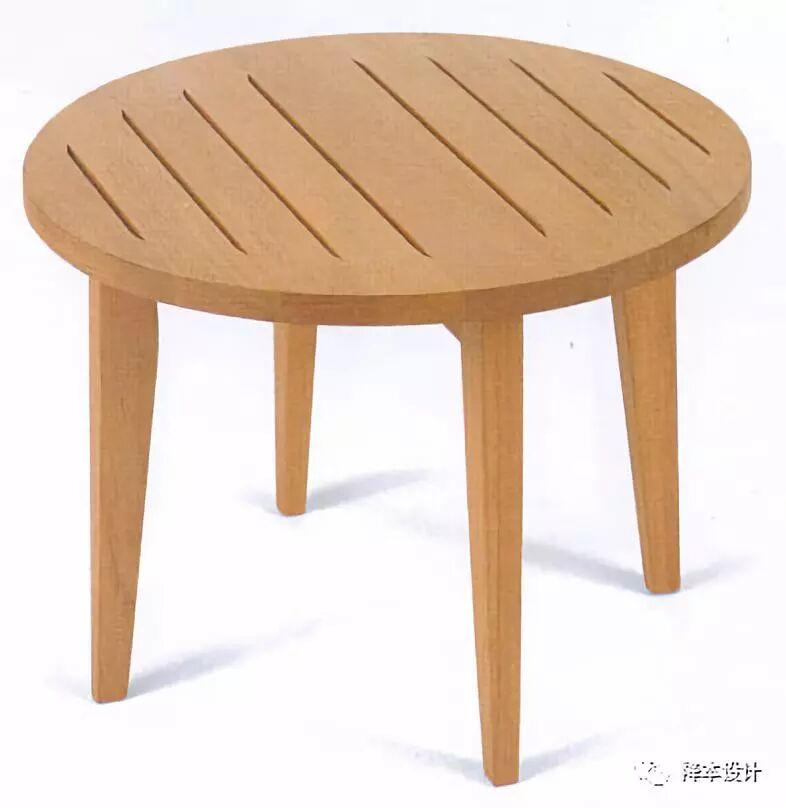
有人会问:既然四腿桌过定位,为什么绝大多数桌子还是四条腿而不是三条?
因为桌子大多是长方形或正方形,三条腿无法在整个桌面范围内均匀分布以提供均衡支撑。工程上用可调脚、加软垫等方式来化解这条悬空腿,而不是强行靠加工精度去消灭过定位。
七、工程师最常踩的三个误区
误区一:间隙越小越精密
恰恰相反,把间隙压到接近零,等于主动制造过定位。精度来自定位特征本身,不来自把间隙挤没。
误区二:螺丝和定位柱越多越牢、越准
每多一颗没有释放余量的螺丝、每多一个圆孔定位柱,都是多一次过定位的风险。多不是更稳,是更多卡死的机会。
误区三:定位柱必须都做圆孔才叫精准
全圆孔配合是教科书式的过定位。正确地用一个圆孔作主定位、一个长圆孔作次定位,不是精度打折,而是定位做对了。
八、设计评审检查清单
把上面所有内容浓缩成评审时一眼能过的五条。建议每次结构评审都过一遍:
定位与过定位是一体两面:定位解决装得准,过定位解决装得上。两者都做对,零件才能既装得进、又装得准。
避免过定位的本质只有一句话——让每个自由度只被限制一次,多余的约束用间隙或长圆孔释放掉。而释放多少,必须靠公差分析算出来,不能拍脑袋。
落到动作上:下次评审一个装配关系,拿张草图把每个约束标出来,注明它限制的是哪个自由度。一旦发现某个自由度被标了两次,过定位就坐在那里,立刻改。
装得上、装得准、还不贵,这才是好的结构设计。
1️⃣ 原创了"三维降本"(高度×深度×宽度)方法论,把降本从零散技巧变成了一套可以系统推演的工程方法。
2️⃣ 写了三本降本方面的书:《面向制造和装配的产品设计指南》《面向成本的产品设计》《研发降本实战:三维降本》。第四本《颠覆式降本:马斯克改变成本结构的七层逻辑》预计2027年出版。机械工业出版社"十四五"优秀作者。