
星链产品迭代和天线解析
Cybercab [Tesla/Starlink]
1.业务解析
既然Cybercab基于先进的AI4计算机,采用纯视觉的端到端神经网络,能够在无任何网络连接的状态下实现安全的本地单体智能驾驶,那么为其增加重量、成本和功耗,强行塞入一个卫星天线的原因究竟何在?
1. 服务区域扩展:早期的Robotaxi商业化运营高度集中在迈阿密、休斯顿等5G基站密布的繁华城区。然而,真正的Robotaxi商业模型需要覆盖广袤的市郊、城际高速以及乡村偏远地带。当车辆驶入传统蜂窝网络的盲区时,若发生突发状况,车辆将与车队管理中心彻底失联。Starlink的引入,通过低地轨道卫星的全球无缝覆盖,彻底消灭了这一盲区,为Robotaxi服务的地理扩张铺平了道路。
2. 强化应急处理能力:尽管AI驾驶系统日益成熟,但当车辆遭遇道路塌陷、交警临时手势指挥、复杂的事故现场等,往往需要远程后台的人类操作员进行介入或下发强制指令。为了让远程操作员拥有与车内无异的感知能力,车辆需要将至少10个高清摄像头的原始视频流实时回传。这等同于2路并发的4K视频流传输压力。Starlink V5终端提供的超过375 Mbps的峰值吞吐量,极大地提升了紧急状态下的通信能力。
3.FSD训练数据采集:特斯拉正在构建一个包含数百万辆互联车辆及Optimus人形机器人的通用人工智能基础设施。车辆在行驶过程中,捕获的极端路况数据和人类驾驶员(或其他车辆)的干预数据,需要源源不断地回传Dojo超级计算机群进行无监督学习和神经网络权重更新。卫星链路保障了这种高价值遥测数据上传的连续性,使得车队的进化不受网络物理边界的限制。
4.无人驾驶的增值业务:由于Cybercab彻底移除了方向盘和制动踏板,乘客在车内的注意力被完全释放。车辆不再仅仅是位移的工具,无论车辆身处高山、荒漠还是城市隧道,稳定的卫星宽带都能支持乘客进行无卡顿的4K高清视频流媒体播放、低延迟云游戏以及高带宽视频会议,极大地丰富了无人驾驶商业化的增值服务生态。
当前阶段,传统的车载卫星通信设备往往需要庞大的机械伺服机构或突兀的外部附加装置,应用场景丰富。而Cybercab从根本上改变了自动驾驶车队的实时数据接入链路。在自动驾驶技术日益依赖云端算力与海量数据回传的今天,如何打破蜂窝网络的地理局限,也成为了各大车企竞相攻克的难题。
2.终端产品迭代
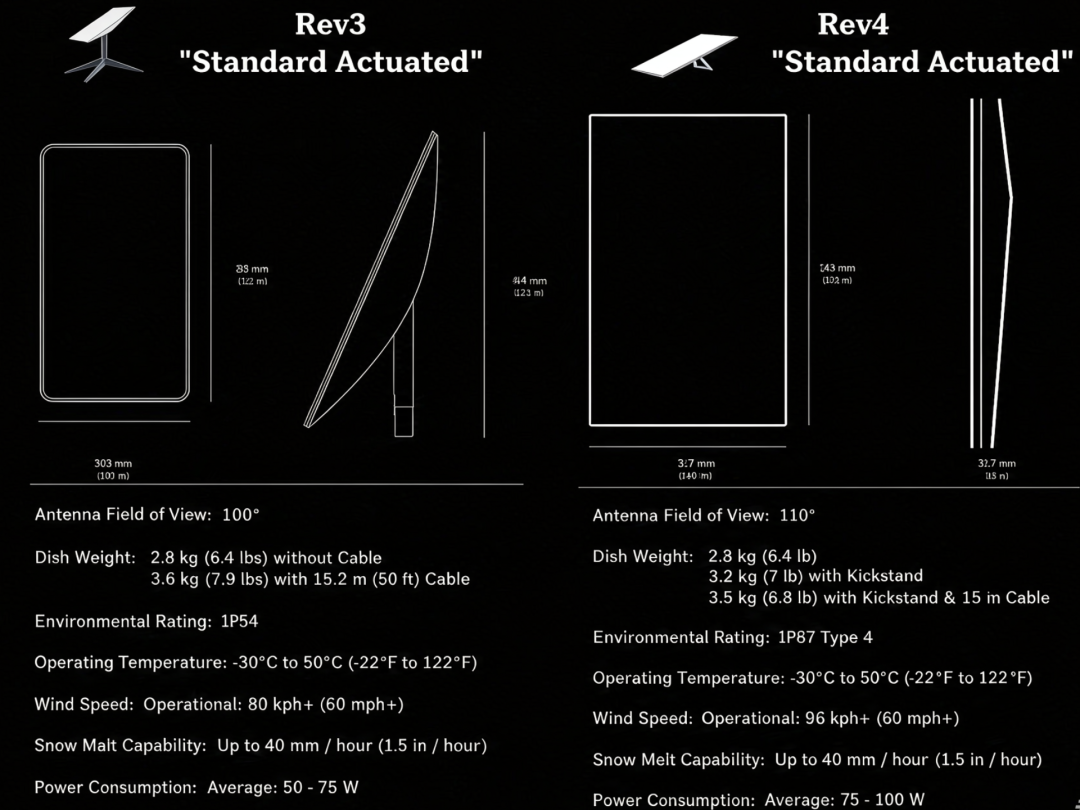
Cybercab车顶集成的Starlink v5版本天线并非传统的抛物面天线,而是一种采用有源相控阵天线。从Starlink地面终端的迭代历程来看,整个产品在不断追求低功耗、简化结构与极致轻量化。早期的Gen1(圆形)和Gen2(矩形)终端均配备了机械伺服电机,主要依赖电机进行物理角度的粗调以对准卫星轨道,再辅以小范围的电子波束扫描。这种设计不仅增加了设备的重量与故障率,更带来了额外的机械功耗。到了2023年推出的Gen3(标准版V4),SpaceX移除了所有的机械电机机构,完全依赖更广阔的110°电子扫描角度来捕获卫星。然而,V4庞大的面板面积和75W ~100W 的平均功耗,对于车载应用而言依然显得过于笨重且能耗偏。
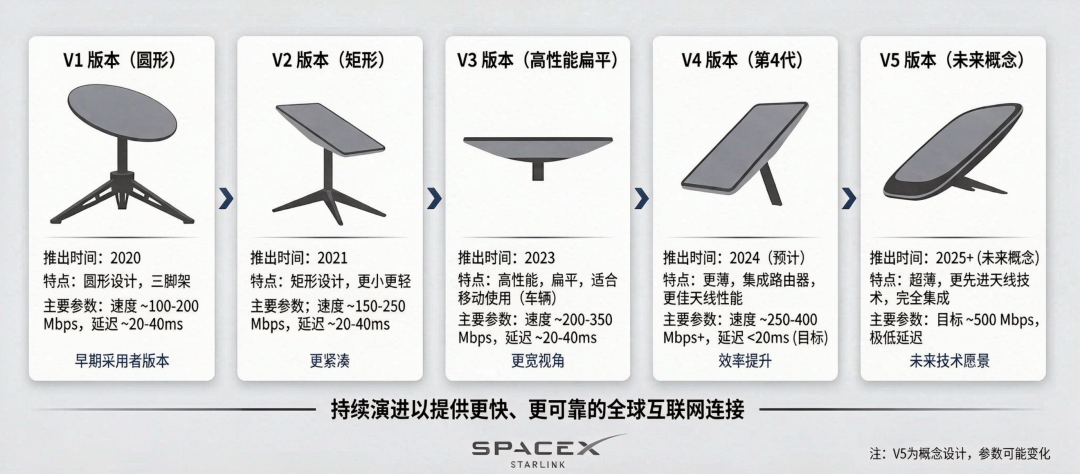
从参数可以看出,搭载于Cybercab上的最新的Starlink V5天线,其平均运行功耗被控制在的35W ~50W(约为V4终端的一半),这对于严重依赖动力电池且需要持续供电的电动车而言,是一个非常大的改善。同时,V5的物理面板尺寸缩小至约 274mm *350mm,介于现有的标准版V4与迷你版(Mini)之间。
Starlink地面终端并非传统意义上收集和反射电磁波的抛物面天线(,而是一个高度复杂的二维平面相控阵天线系统。其核心原理是利用波的干涉特性,通过精确控制分布在平面上的成百上千个微型天线阵元发射或接收信号的相位差,在空间特定的方向上形成建设性干涉(信号增强,即主瓣),而在其他方向上形成破坏性干涉(信号抵消,即旁瓣),从而在无需任何物理机械转动的情况下,实现电磁波束在空中的高速扫描与指向。
在频段分配上,Starlink用户链路主要采用Ku波段(Ku-band)。卫星向地面终端发送数据(下行链路)主要利用10.7 GHz至12.7 GHz频段,而地面终端向卫星发送数据(上行链路)则利用14.0 GHz至14.5 GHz频段。在该频段下,电磁波的波长为两到三厘米,要求PCB上的天线阵元必须以极高的密度排列,通常呈现为六边形的栅格布局。这种高频高密度设计带来了严苛的制造挑战。高频微波在PCB内部走线时会产生严重的衰减和串扰。此外,多层PCB设计不仅要解决射频信号的无损传输,还必须兼顾数字控制信号的路由以及庞大功耗带来的散热问题,或者表面波的抑制不够好,而引入扫描角度变窄等问题。SpaceX在随后的几代产品中,通过不断迭代射频前端芯片的拓扑结构和数字波束成形算法,逐步克服了这些物理屏障。
迭代的主要方向涵盖产品尺寸、重量、功耗。从设计上来说,从射频集成电路、数字信号处理、去机械化以及热管理和加强软件定义天线等方面的优化演进。本文将重点关注天线和射频部分相关技术。
2.1 第一代终端
第一代产品中,其外层天线罩采用了成本较低但通常不用于微波频段的玻璃纤维材料,而内部辐射贴片则使用裸铜材质。裸铜虽然易于在原型阶段进行返工,但如果在密封不严的情况下极易氧化失效。
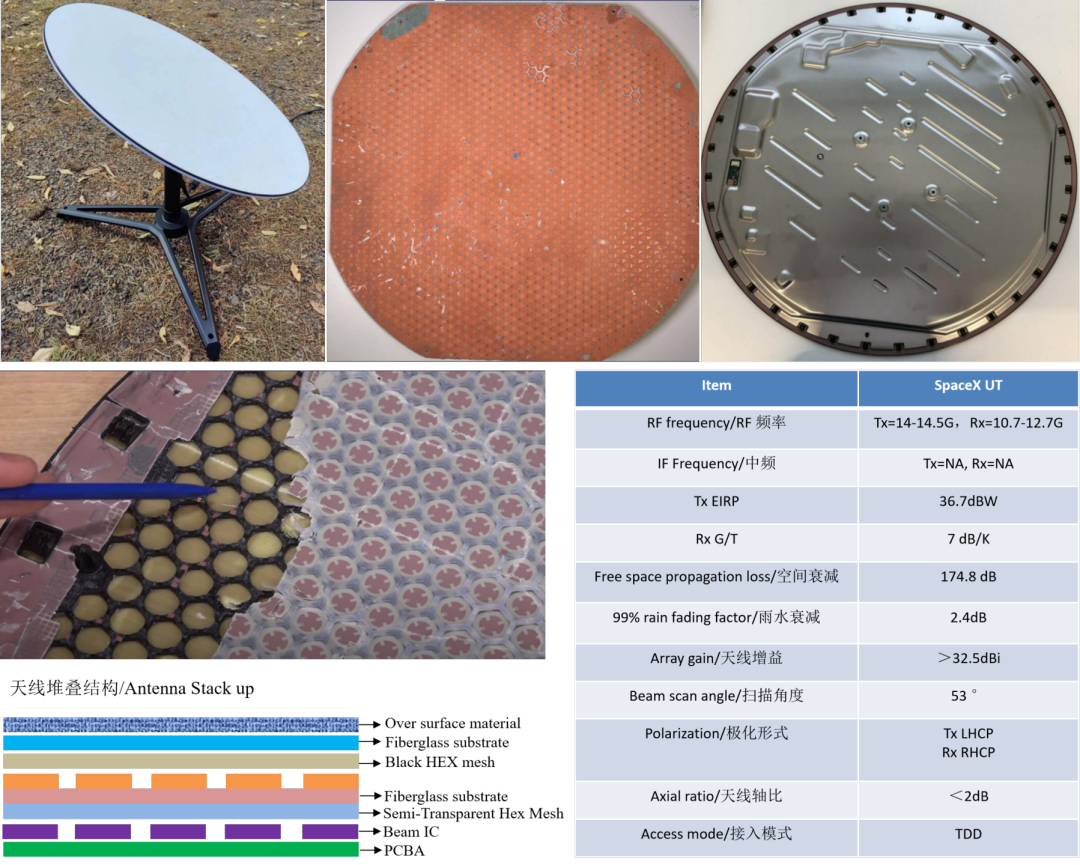
在射频架构方面,一多层高频PCB上密集排列着1152至1280个贴片天线阵元。为了控制这些阵元,SpaceX联合意法半导体定制了数字波束成形芯片,Gen 1主板上搭载了多达79个波束赋形芯片。每个芯片通过复杂的走线,直接驱动32个射频前端模块芯片,每个射频前端再负责一对天线阵元。这种高度分布式的数字控制架构性能较好,但导致整板射频芯片总数超过700个。
2.2 第2/3/4代终端天线
2.2.1 阵面迭代
为了解决制造经济性问题,从V2版本开始,Starlink全面转向了矩形阵面设计,其物理尺寸调整为513mm*303毫米,重量减轻至4.2公斤。矩形阵面不仅显著提高了PCB制造的良率和面板材料利用率,还在垂直与水平方向上形成了不对称的孔径分布。这种不对称性使得天线在长轴和短轴方向上具有不同的波束宽度,这恰好契合了低轨卫星在特定轨道倾角下过境时的几何轨迹特性,使得波束资源能够更集中地覆盖卫星的高频出现区域。
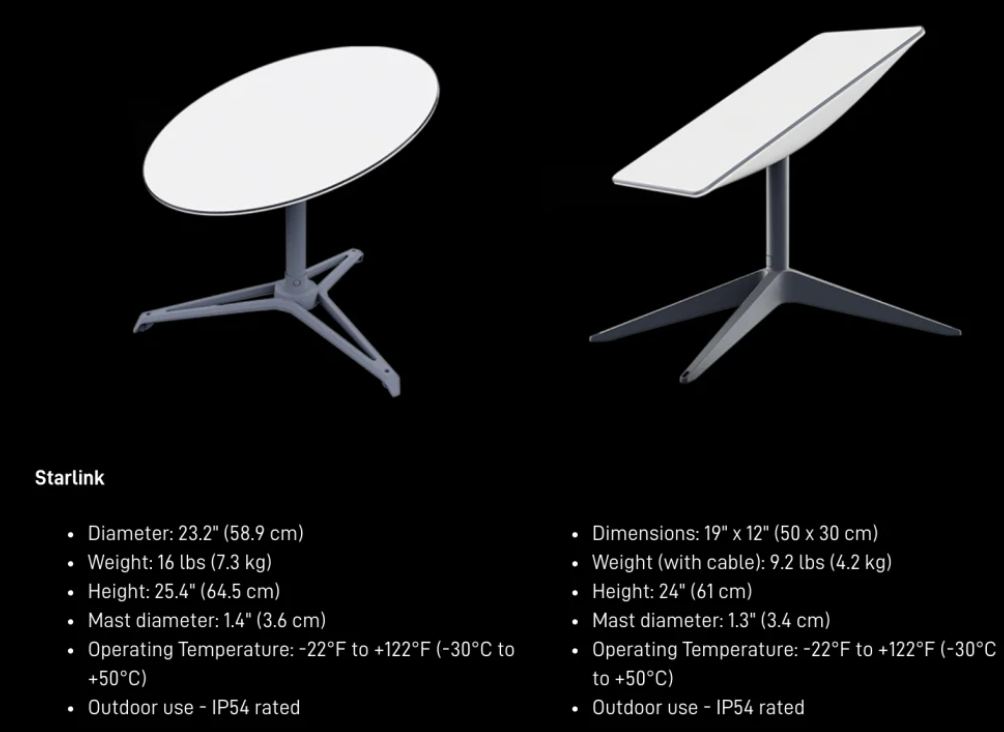
Gen1 &Gen2. [Starlink.com]
V3与V4版本进一步优化了这一矩形比例,尺寸扩大至594毫米乘以383毫米,重量则进一步下降至2.9公斤(含支架为3.2公斤)。在最新的V5版本中,天线尺寸被大幅缩减至384mm*306mm,厚度仅为34mm,整体重量锐减至1.1公斤,实现了体积和重量的双重极致瘦身,其便携性已经与Starlink Mini版本(UTA-231)不相上下。
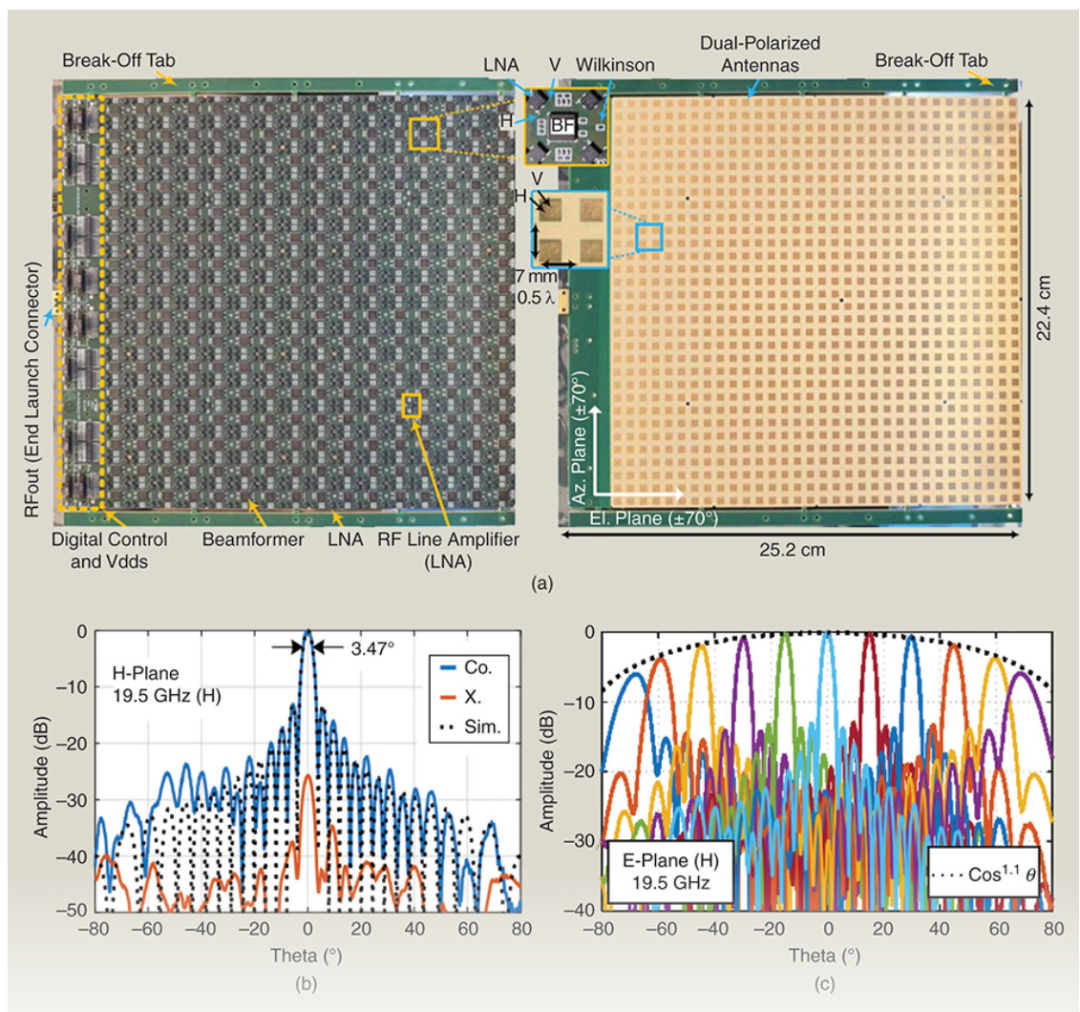
对于V5版本而言,面临着一个严峻的技术悖论,在取消了机械对准电机、增加了扫描角度需求的同时,天线的物理阵元数量却从1536个大幅缩减至820个。这必然导致天线在低仰角接收时的物理信噪比面临极大的挑战。为了弥合这一物理增益的缺口,星链在V5系统的基带数字信号处理层面进行了系统性创新。V5接收机不再单纯依赖射频前端的物理增益,而是利用基带算力,对接收到的含有大量导频符号的完整OFDM帧进行相干匹配滤波。通过这种时间维度的积分运算,V5能够获取高达48 dB的数字处理增益。正是凭借这种以基带算法算力换取射频物理孔径的技术路径,V5才得以在信号衰减严重的大扫描角状态下,依然能够从信噪比极低的旁瓣或微弱主瓣信号中精确提取数据,从而维持375+ Mbps的高速吞吐。
2.2.3 微带天线极化技术迭代
卫星通信在穿越地球电离层和对流层时,会面临严重的法拉第旋转效应和雨衰现象,这会导致传统的线极化电磁波发生不可预测的极化面旋转,进而产生严重的极化失配损耗。因此,星链系统从太空段到地面终端,均采用了抗干扰能力更强的圆极化技术。在工作频段上,V1至V5终端均保持了一致的频谱划分:下行链路(接收,Rx)工作在10.7-12.7 GHz频段,采用右旋圆极化(RHCP);上行链路(发射,Tx)工作在14.0-14.5 GHz频段,采用左旋圆极化(LHCP)。在天线辐射单元的物理结构上,从V1到V5,用户终端一直坚持采用多层堆叠微带贴片技术架构。相较于传统的单层贴片,这种架构通过底层的H型缝隙或十字型槽进行孔径耦合馈电,激励位于上层不同介电常数基板上的主副微带贴片产生相近的双谐振点,从而极大地拓宽了天线的阻抗带宽,使其能够完全覆盖Ku波段高达几个G的收发频段。
为了在宽视场角扫描下维持高纯度的圆极化轴比,避免在大角度下退化为椭圆极化甚至线极化,在阵列排布上采用了高级的顺序旋转馈电技术和双馈电网络结构。通过精确控制相邻贴片之间的物理旋转角度(通常为90度或其倍数)和馈电相位差,不同阵元产生的交叉极化分量在空间中发生相消干涉,而主极化分量则相干叠加,从而在±55度乃至更大的扫描范围内维持了优秀的极化隔离度。[2]
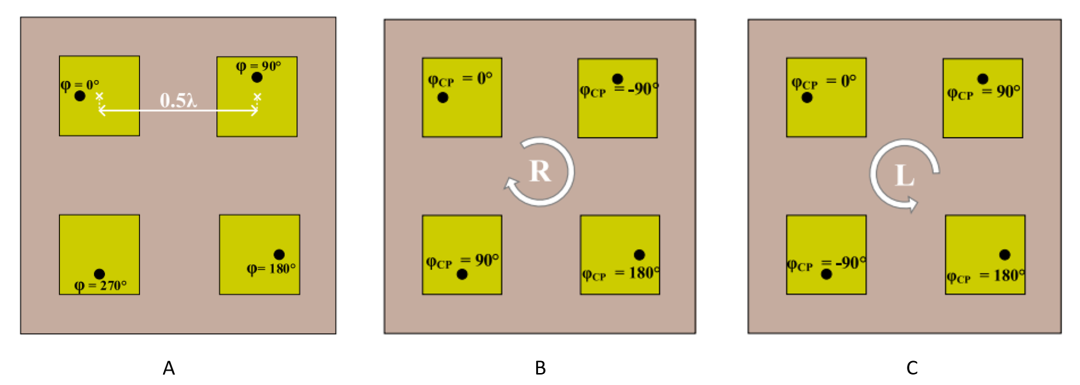 A.Concept of sequential rotation technique in a 2 × 2 sub-array.B.Switchable Right Circ. Polarization。C.Switchable Left Circ. Polarization. Source 2. AMÉLIA RAMOS RAUL ARRUELA .A Ka-Band Modular Dual Switchable Circularly Polarized Phased Array Transmitter for LEO Satellite Communications. IEEEAccess.2025
此外,为了解决数千个密集排列的阵元之间严重的电磁互耦问题,PCB堆叠设计中不仅布置了寄生贴片来改善空间波阻抗匹配,还可能在阵元周围蚀刻了周期性的电磁带隙结构EBG或使用特定的吸波材料来切断表面波的传播路径,这对于抑制盲区和提升天线整体辐射效率起到了决定性的作用。
2.2.4 星链V5终端相控阵天线解析
星链用户终端自第一代圆形天线发展至今,已历经多次基于尺寸、重量、功耗与成本的重大迭代。最新的V5标准版天线(Standard V5)被清晰地定位为面向住宅和固定安装的高效能解决方案。相比于前代V4(Standard 4X),V5在物理尺寸和功耗上实现了指数级的优化,另外天线阵子数量锐减到800个。
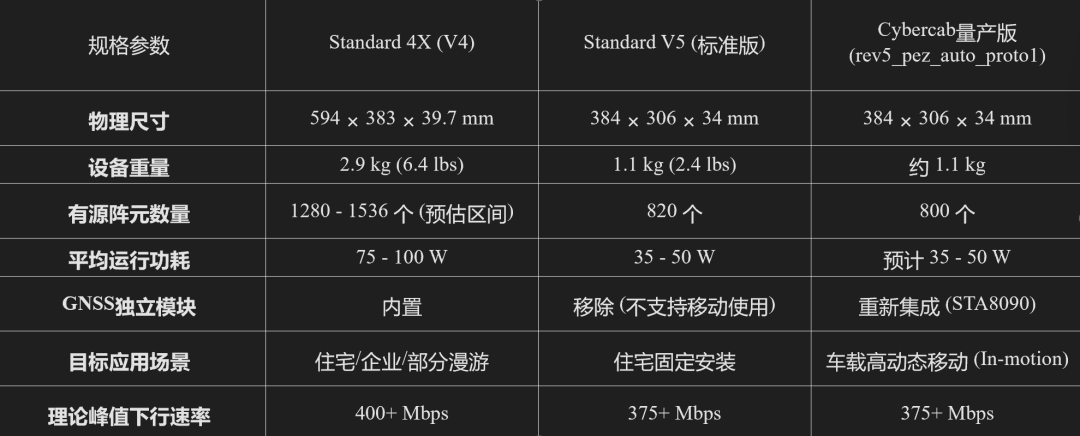
StarLink v4和v5终端规格参数对比
在平面有源相控阵天线中,整个阵列的总定向增益G_array并非单个阵元增益的简单线性叠加,而是由单个阵元的辐射方向图与阵列因子在空间域内相乘所得。假设天线阵列由 N个各向同性且具有相同激励振幅的有源阵元组成,在忽略互耦合效应的理想状态下,阵列的最大理论方向性增益的对数增加量严格正比于 10 log10(N)。
对于标准版V5的820个阵元,其提供的阵列增益理论值为:
G_Array=10 log_10(820)=29.1381 dB
对于Cybercab版V5的800个阵元,其提供的阵列增益理论值为:
G_Array=10 log_10(800)=29.0309 dB
两者之间的绝对增益差值 Δ 为0.1072dB
在射频微波工程的实际应用中,0.107 dB 的增益变化处于仪器的测量误差与环境热噪声波动范围之内。在Ku波段(下行链路 10.7-12.7 GHz,上行链路 14.0-14.5 GHz)的卫星通信链路预算中,大气吸收、云层闪烁、特别是降雨衰减所造成的路径损耗波动通常高达 2 dB 到 10 dB。相较于这些宏观的自然环境衰减因子,2.4%的阵元缩减所导致的0.1 dB的理论增益损失,因此,从纯粹的增益数值来看,这不会导致终端接收器解调出的信噪比出现任何可被用户感知的劣化。
Cybercab量产版 减少了20个阵元,故整个有源相控阵采取的稀疏阵列的布局方案。由于波束的主瓣宽度反比于天线的整体物理孔径,而非阵元的绝对数量。由于车载版V5的PCB外围轮廓与标准版完全一致(均为 384 × 306 mm),且被移除的20个阵元大概率通过算法被分散布置于阵列的内部特定节点而非边缘裁切,因此整个天线的等效发射与接收口径并未发生几何收缩。确保了上行链路的有效各向同性辐射功率。同时减少的 20 个独立的天线辐射单元省出的物理空间嵌入一个全球导航卫星系统(GNSS)接收器,重新启用在车规级应用中极为成熟的 STA8090 GNSS 芯片。
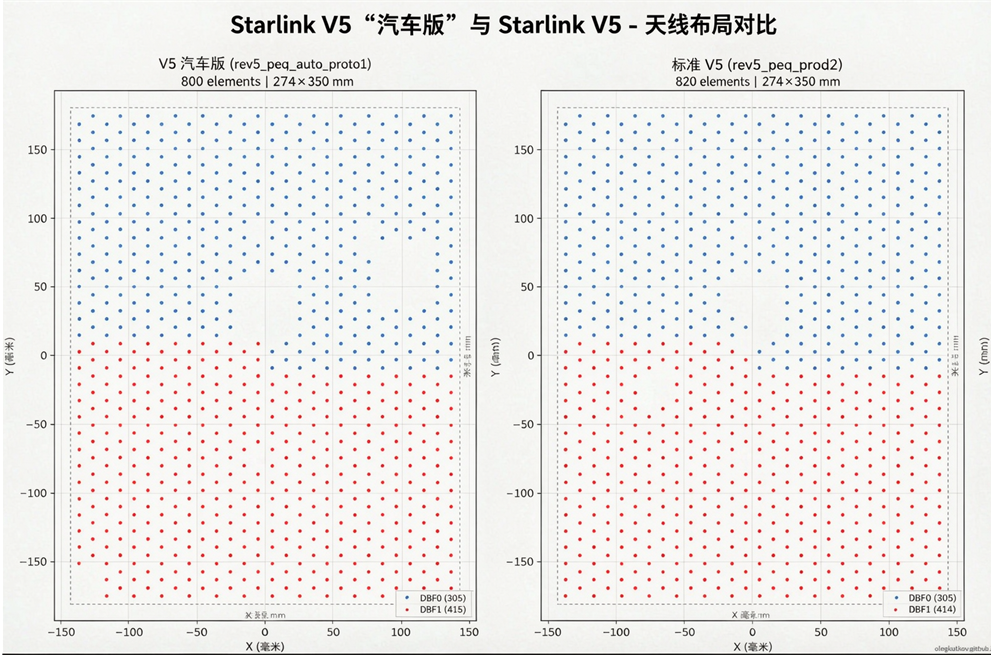
StarLink v5不同版本阵列布局对比[Source_Space X/tesla]
对于车载版本而言,红色阵子一共415个,构成DBF1,蓝色阵子305个,构成DBF0.所有的天线阵元(无论是DBF0还是DBF1)都采用了类似六边形紧密排列。这种排布方式是相控阵天线设计的经典技巧,相比于传统的正方形网格,六边形排布能以最小的阵元间距实现最高的空间采样率。这意味着在相同面积的面板上,它能实现更细腻的电子扫描角度和更高的波束赋形增益。
另一方面,星链产品的阵列布局大多数采用嵌套阵方案,如下图所示:
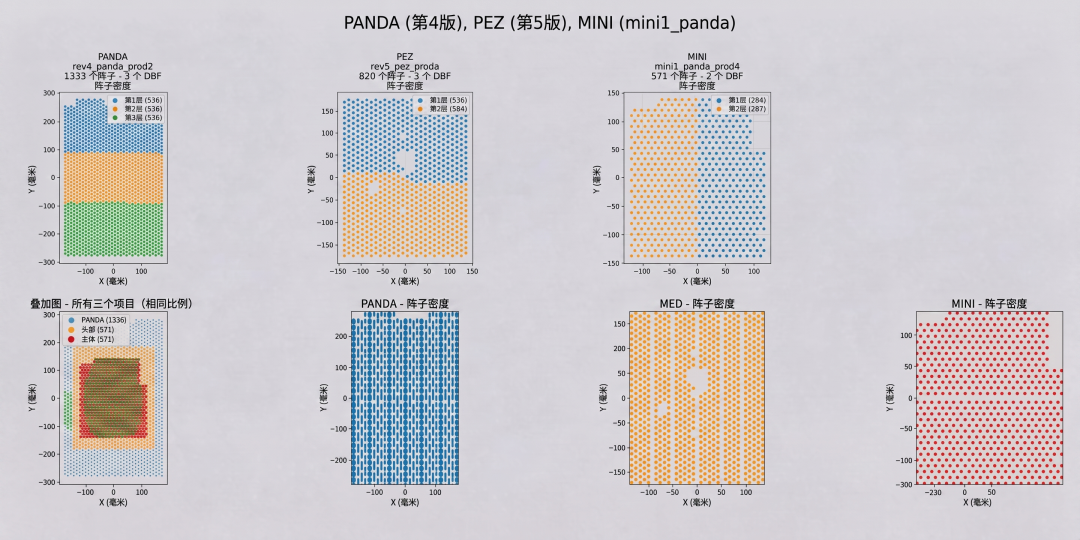
StarLink v4和v5阵列布局[Source_Space X/tesla]
PANDA阵列主要沿着水平界限(Y轴方向分层)分割为三个区块;而MINI阵列则是沿垂直界限(X轴方向分列)分割为两个区块。这种分割策略不仅仅是硬件布线的考量,更决定了阵列自适应零陷的空间自由度方向。
沿垂直方向(Y轴)划分的子阵列组合(如PANDA),在俯仰角(Elevation)维度上拥有较大的相位中心距离,因此全局DBF算法能够在俯仰面展现出强悍的干扰分辨与零陷抑制能力,这对于压制来自地面的多径反射或高空干扰机极具价值。相对地,沿水平方向(X轴)划分的MINI阵列,则将自适应空间自由度集中于方位角(Azimuth)维度,更加适合车载或机载雷达追踪同一水平面上不同方位的多目标。
在实际战术雷达、气象探测或卫星通信应用中,系统需求经常在大范围快速搜索与小范围高精度跟踪之间剧烈切换。这种嵌套式阵列允许系统实时选择激活哪一个层级的物理资源。广角搜索模式下,系统仅通电点亮核心部位的MINI阵列(571元素),关闭外部通道。较小的物理孔径自然拓宽了主波束宽度,系统可以利用低功耗、低数据流快速覆盖广袤的半球空域,以最快速度捕获潜在信号源。在高精密跟踪模式下,一旦探测到高价值目标,系统可瞬间将激活区域扩展至全孔径PANDA阵列(1333阵元)。庞大数量的阵元瞬间提供高达数十dBi的直接增益,产生如探照灯般极为锐利的笔形波束,实现角分辨率的极致提升与信号噪声比(SNR)的最大化。
总之,图像中展示的PANDA、PEZ与MINI三种阵列拓扑模型。此类大规模高密度数字波束形成系统有如下优势,首先相较于常规矩形网格,交错排布不仅打破了量化栅瓣的周期性规律,削减了硬件开销,更在根本上缓解了大规模有源阵列中致命的阻抗互耦变异问题。另外,稀疏阵列布局,最后通过先进的随机进化算法或快速确定性算法(,系统可以在保持所有功放饱和运转的状态下,利用阵元物理分布的“中心稠密、边缘稀疏”特性,完美 逼近泰勒分布的低旁瓣抑制效果,实现了射频能量效率与隐蔽抗干扰能力的最佳平衡。最后,面对上千通道海量数据,才子阵形式,合嵌套叠加结构赋予了系统无与伦比的动态重构性,设计上同心叠加的物理孔径支持多频段共径与可变波束宽度的自适应切换。
2.2.5 Cybercab终端天线解析
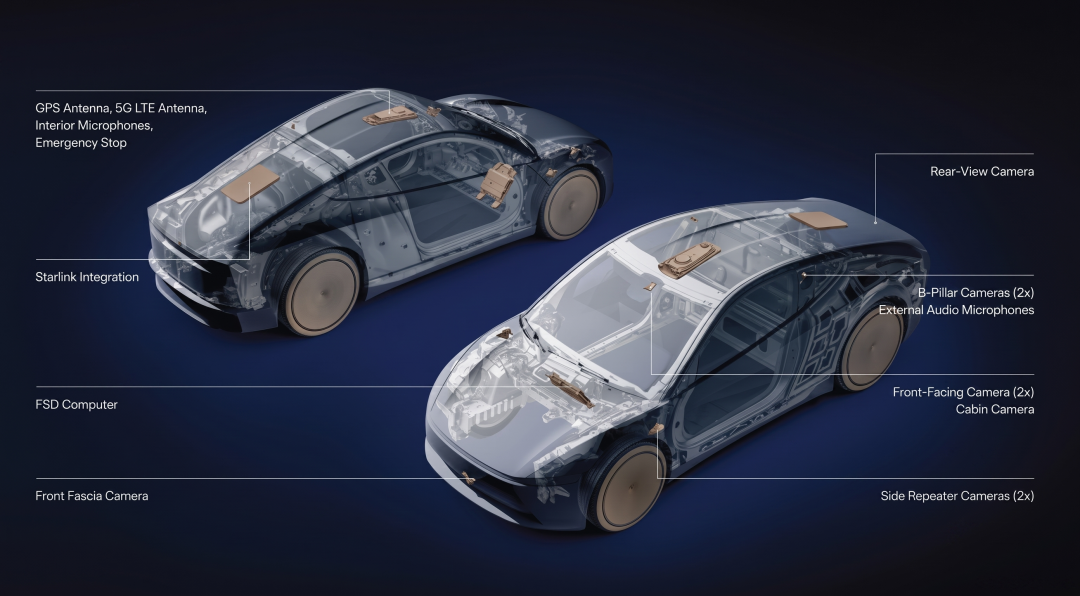
根据Tesla提交的美国专利文件(专利号:US20250368267A1,《Vehicle roof assembly with integrated rf transparency for electronic module consolidation》),Cybercab的集成方案打破了传统汽车车顶的设计方式。
在传统汽车工程中,由高强度钢或铝合金构成的金属车顶在结构上提供了必要的刚度,并作为车载天线的地平面,但其金属属性本质上是一个无法穿透的射频屏蔽层。这迫使传统车企不得不将LTE和GNSS通信天线以外置“鲨鱼鳍”的形式暴露在车顶外。为了实现将所有通信模块无缝隐藏于车顶内部,Tesla采用了由PC、ABS或ASA等高强度聚合物混合物制成的射频透明外部车顶面板,电磁波能穿透,接收和发射信号,与此同时Cybercab高度集成了以下核心通信模块:
Starlink V5卫星通信阵列:负责与低地轨道卫星建立高带宽、低延迟的骨干通信链路,确保车辆在全球范围内的绝对在线。
5G/LTE蜂窝天线:作为城市和常规基站覆盖区域的主力数据链路,提供基础的V2X车联网通信。
全球导航卫星系统(GNSS)天线:提供厘米级的高精度车辆定位,支持自动驾驶系统的路径规划与绝对坐标参考。
本地无线通信天线:包含车载Wi-Fi与蓝牙模块,用于车内设备互联及手机数字钥匙的短距离通信识别。
为确保这些密集排列的异构天线不发生严重的电磁信号干涉与相互耦合,Tesla的专利设计了极为严苛的FOV要求。具体而言,LTE通信天线的视场角被精确优化在距地平线 0~30°范围内[Fig 2B],以最大限度捕获地面基站信号;而GNSS通信天线则被设计为对准距天顶(Zenith)75°的区域,以此保障清晰且无物理遮挡的卫星导航信号捕获能力。
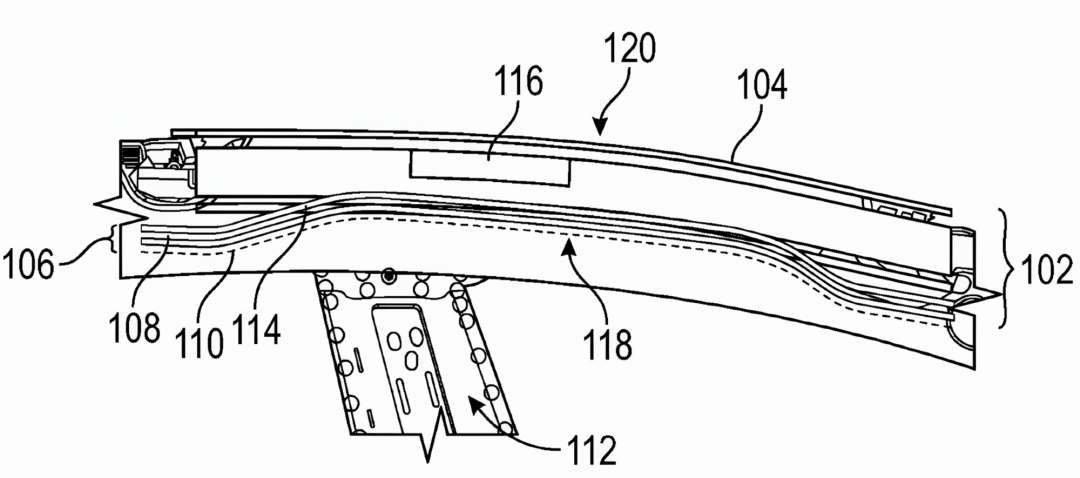
车辆车顶组件 102 广义上包括至少两个车辆车顶子组件。第一车辆车顶子组件包括外侧 RF 透明聚合物车顶板 104,在一些示例中预装了用于安装到车辆车顶组件 102 中的一个或多个电气组件 116。车辆车顶组件 102 还包括内侧基材组件 106,包括包裹的聚合物基材 114、一个或多个绝缘层 108(蜂窝状/纤维状泡沫)以及顶棚 110;其头穹 118 与外侧 RF 透明聚合物车顶板 104 可因膜效应在撞击时一起发生位移。
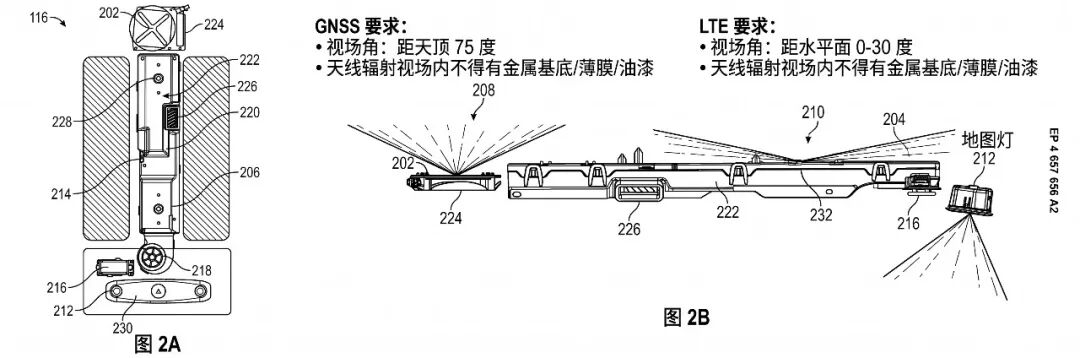
图 2A-2B 展示了可预装在外侧 RF 透明聚合物车顶板 104 中的电气组件 116 的示例,包括卫星通信组件 224、卫星天线 202、LTE 天线 204、扬声器 228、风扇 218、车内进气道管道 226、连接卡 214、处理器 220、蓝牙低功耗组件 206、麦克风 216、地图灯 212 和开关 230。卫星通信组件 224 通过卫星天线 202 与外部设备 208(如 GNSS 卫星)通信;LTE 天线 204 通过外部设备 210(3G/4G/5G LTE 网络)通信;其他天线也可用于建立 Wi-Fi/蓝牙连接。
需要强调的是,外侧 RF 透明聚合物车顶板外表面及集成天线外表面没有金属基材/薄膜/涂料,为组件提供清晰无遮挡的视野以与外部设备/卫星/网络通信。通过将电气组件整合到更大的模块中并减少电气互连的数量,简化了组装过程,这使组装工作量与时间减少 3 到 5 倍。由于车顶组件可以倒置在水平表面上预先组装,无需进行顶部安装过程,因此改善了工厂的人体工程学,并通过实现车顶子系统的全自动分层组装来促进工厂自动化。
聚合物车顶的设计包括模制的加强筋特征和形状,可消除对传统金属车顶结构中焊接金属车顶横梁的需求,从而在一定程度上减轻重量,并具有比玻璃车顶更好的抗凹陷性。将基准销直接模制到面板中可确保良好工艺条件而无需依赖组装夹具;聚合物材料还允许更小的半径和更锐利的特征,并可在树脂中添加颜料以省去后处理喷漆,且固有地具有耐腐蚀性。
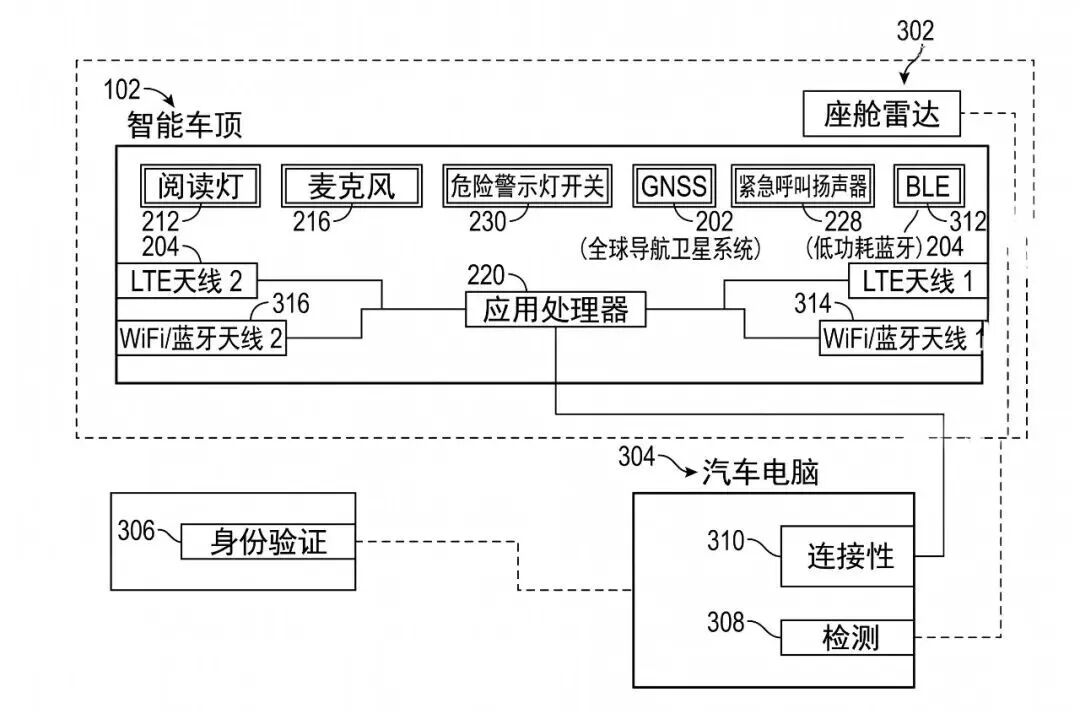
图3 组件连接示意图
图3 显示了车辆车顶组件的部分电气组件的组件图,包括麦克风、开关、卫星天线、扬声器、蓝牙低功耗组件、LTE 天线、第一/第二 Wi-Fi/蓝牙天线和处理器。电气组件(智能车顶)与座舱雷达 302 和车载计算机 304 电连接。座舱雷达 302 可包含一套传感器 308,用于检测车内人员或未经授权进入;可通过认证模块 306 基于物品/设备识别数据对人员进行认证;连接模块可检查连接卡、处理器、卫星通信组件、卫星天线组件、LTE 天线等一个或多个的连接状态。
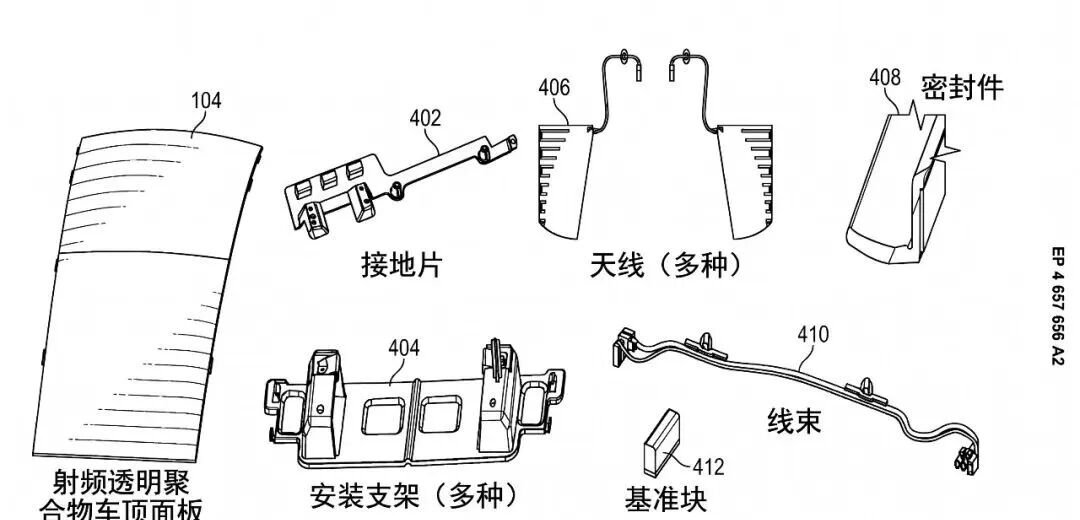
图4 A
参考图 4A,第一车辆车顶组件/零件套件包括外侧 RF 透明聚合物车顶板及一组其他较小组件(零件部件 502),可包括接地板、安装支架、密封件和天线(卫星天线和/或 LTE 天线,还可包括线束及更多基准块。
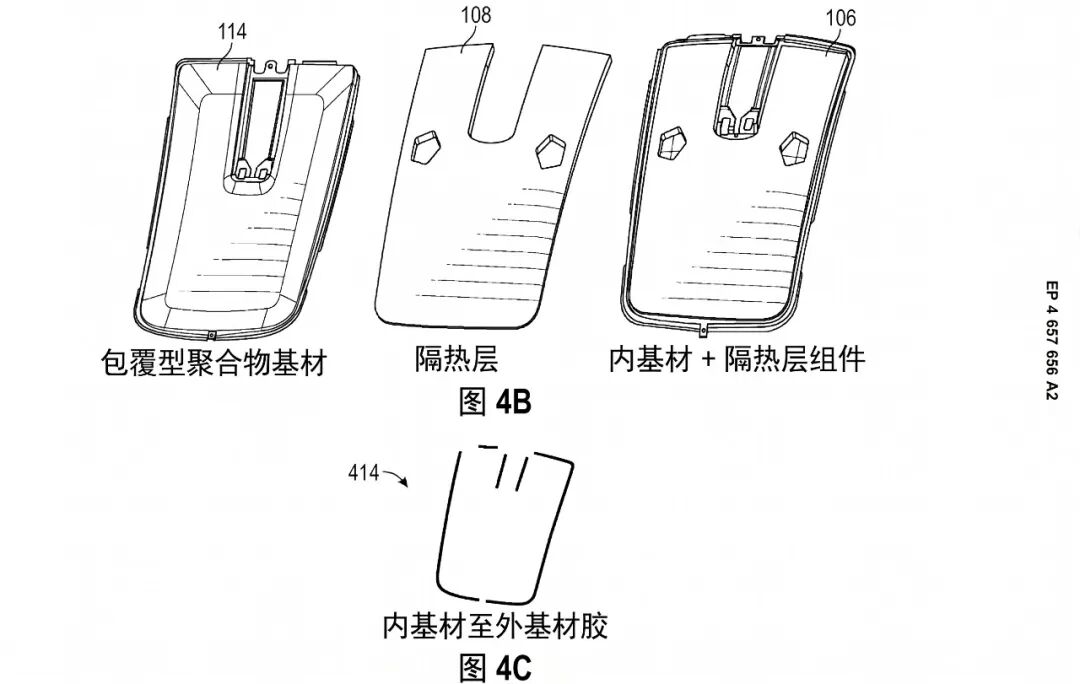
参考图 4B,第二车辆车顶子组件/零件套件包括包裹的聚合物基材 114 和一个或多个隔热层,可通过粘合剂粘合在一起形成内侧基材组件。聚氨酯泡沫具有优异的隔热性能和吸声能力,可成形装入复杂几何形状;聚乙烯泡沫重量轻、隔热性好,可有效降噪;三聚氰胺泡沫吸声效果卓越,兼具良好隔热性能;质量加载乙烯基(MLV)致密,可作为空气传播噪音的有效屏障;闭孔泡沫隔热且防潮,可防止冷凝。
应对热和声学挑战,可采用热声学绝缘板(吸声层粘合到隔热层,常由聚丙烯/聚酯纤维制成)。在空间极为宝贵的应用中,可使用气凝胶隔热材料(薄型下具卓越隔热性能,但成本较高)。
基于纺织品的隔热材料(由非织造纺织品制成)轻便且多功能,可用阻燃剂处理以符合汽车安全标准;阻尼化合物(粘弹性材料)可应用于基材上以减少振动和噪音传播。选择因素包括重量、可燃性、安装简便性、环境耐受性及符合汽车安全标准,并可组合使用以实现最佳平衡。
图 4C 示出了用于连接包裹的聚合物基材 114 和绝缘层 108 以形成内侧基材组件 106 的示例第一粘合剂应用图案 414。
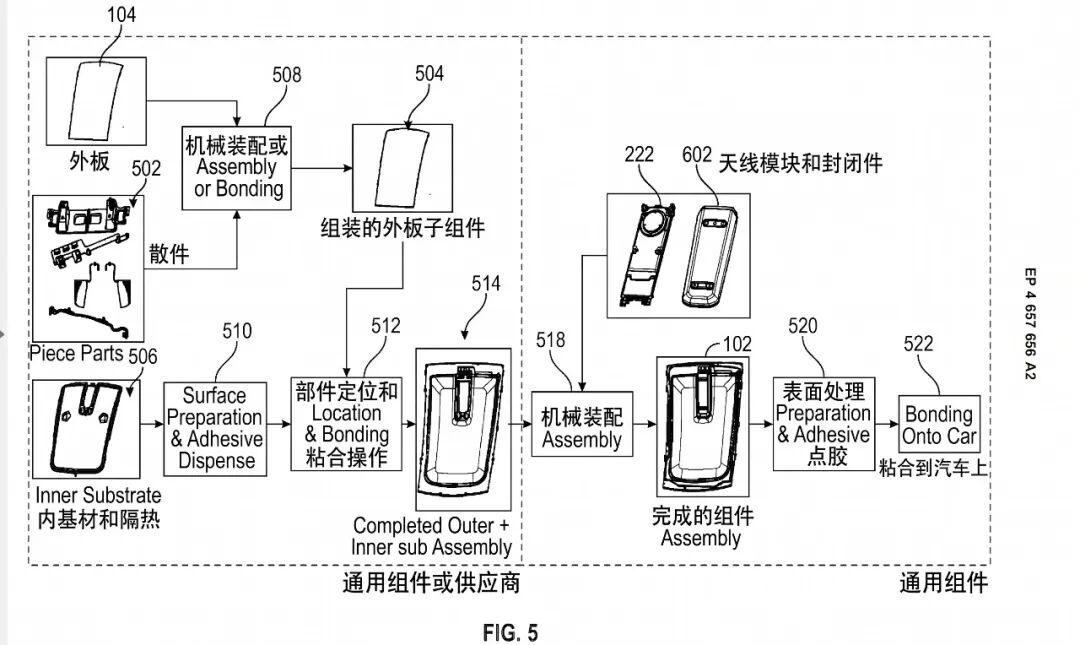
图5 组装方式
参考图 5,形成车顶的方法中的示例操作:操作可并行/同时执行,顺序可重新排列,在操作完成时终止。在操作 508 中,将外侧 RF 透明聚合物车顶板和零件部件机械组装或粘合在一起,形成组装好的第一车辆车顶子组件 504。在操作 510 中,准备第二车辆车顶子组件 506 的一个或多个粘合接收表面并涂覆粘合剂。在操作 512 中,将第一、第二车辆车顶子组件放置/对齐并粘合在一起,形成完整的外侧和内侧子组件 514。
在操作 516 中,完成的外侧和内侧子组件 514 可被倒置(如在车辆制造厂组装线上)。在操作 518 中,天线模块和安装外壳以及封闭板被机械组装到完成的外侧和内侧子组件上。当车辆外部积聚冰或雪时,天线性能不会受到影响,在一些示例中无需额外结构元件(如加热网格或刮水区)。
补充:在传统汽车安全设计中,若将大型玻璃天窗替换为集成大量硬质电子元件(如PCB板、射频芯片)的车顶面板,通常会引发针对乘员头部碰撞保护(HIC,Head Injury Criterion)的强烈担忧。传统汽车的金属车顶极为坚硬,主要依靠其下方布置的厚重内部顶棚发生压缩形变,以吸收碰撞时乘员头部撞击的能量。这要求在金属车顶和顶棚之间预留出相当大的缓冲厚度。特斯拉在其专利中提出了一种具有革命性的“薄膜效应”缓冲架构:由于车顶外层选用的PC/ABS/ASA等射频透明聚合物具有较低的弹性模量和优异的柔韧性,当严重碰撞发生、乘员头部撞击车顶时,外部的聚合物面板能够与内部的基板总成及顶棚一同发生可控的向外偏转与联合位移。这种通过整体材料形变来卸载能量的机制,取代了传统顶棚单一的纯压缩缓冲。这使得整个车顶模块可以在物理厚度上做得更薄,不仅完美容纳了复杂的卫星天线阵列,还为乘客争取了额外的头部净空,并通过了FMVSS 201U等苛刻的美国联邦机动车头部伤害安全标准。
3.总结
当“未来所有的汽车都将配备Starlink”这一天到来时,这意味着,车载卫星天线将不仅仅供越野房车车主或硬核极客在无人区探险时使用,转而成为通往全球数十亿规模自动驾驶网络中的一环。过去,由于传统车企与Tier-1供应商在天线模块上的碎片化合作,导致车顶布满了不同频带、形态各异的凸起天线。未来,使用高强度透波聚合物取代传统的冲压金属车顶,将极其复杂的相控阵天线作为车身承载结构的一部分。对传统的汽车射频天线供应商而言,当未来智能网联汽车需要的是备数字波束赋形能力的相控阵天线,以及能够协同调度低轨道卫星网络的后端算法时,企业迫切需要加大研发力度。
文中引用的专利列表:
1.Vehicle Roof Assembly with Integrated RF Transparency
2.Uni-dimensional steering of phased array antennas
3.Channel aggregation digital beamforming
4.Antenna apparatus having chassis portion
5.System and method for over-the-air antenna calibration


