
硬核!可能是Github史上最危险的开源项目
AERIS-10是一个高质量开源硬件项目,目前已获得 23.8k+ Stars、5.5k+ Forks,在 GitHub 上受关注非常高。
它不是简单的玩具项目,而是完整、可实际搭建、支持 3km/20km 两种量程的相控阵雷达系统,集成了 RF 微波、FPGA 信号处理、嵌入式控制、Python GUI 等多学科技术,专为研究者、无人机开发者、SDR 爱好者设计。
完整项目地址:https://github.com/NawfalMotii79/PLFM_RADAR
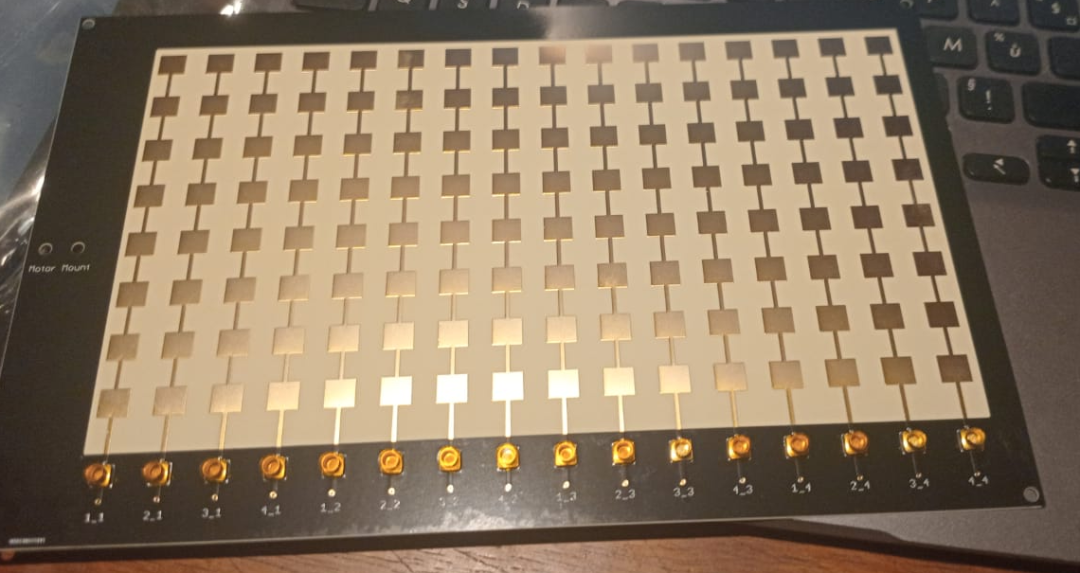
项目提供两套可落地硬件方案,按需选用:
雷达支持方位角、俯仰角±45°纯电子波束扫描,同时搭配步进电机实现整机 360° 机械旋转扫描,电扫+机扫结合,兼顾扫描速度和全域覆盖能力。
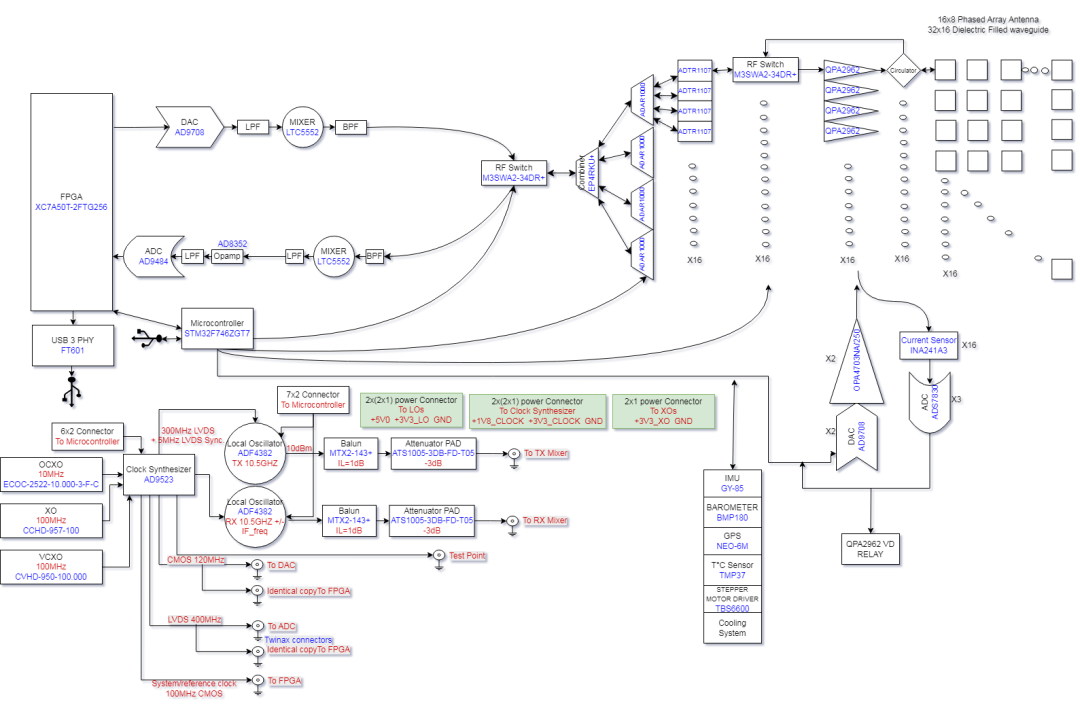
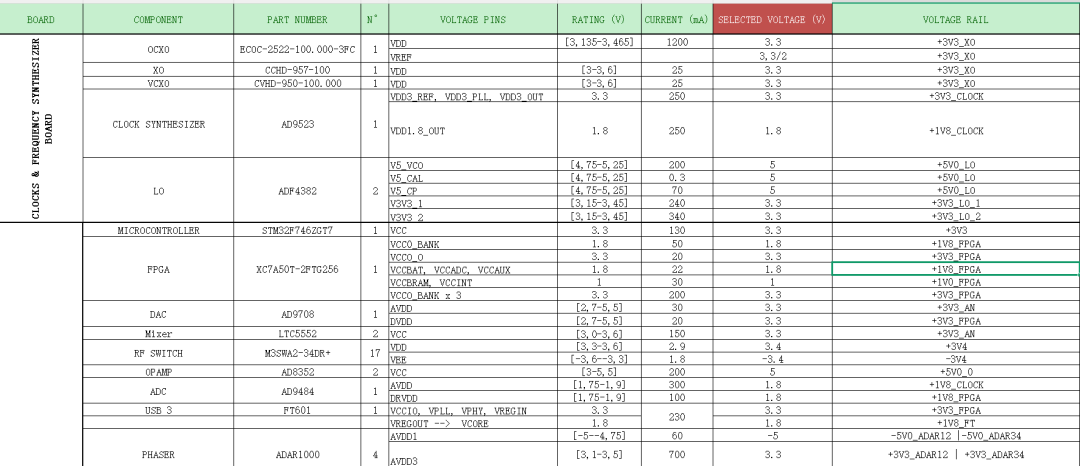
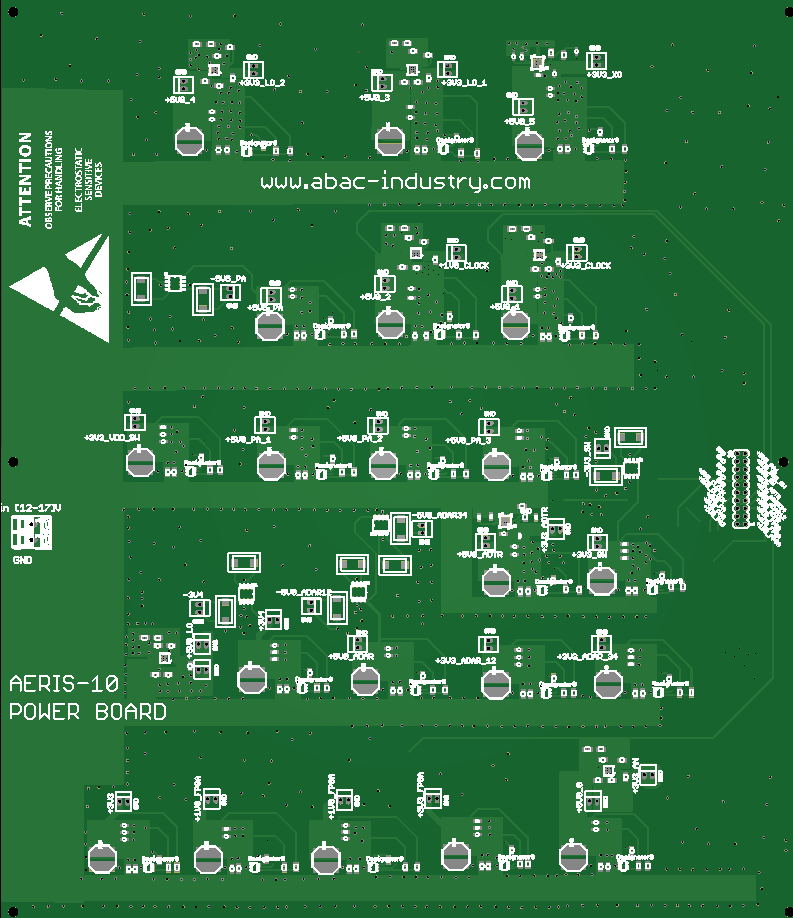
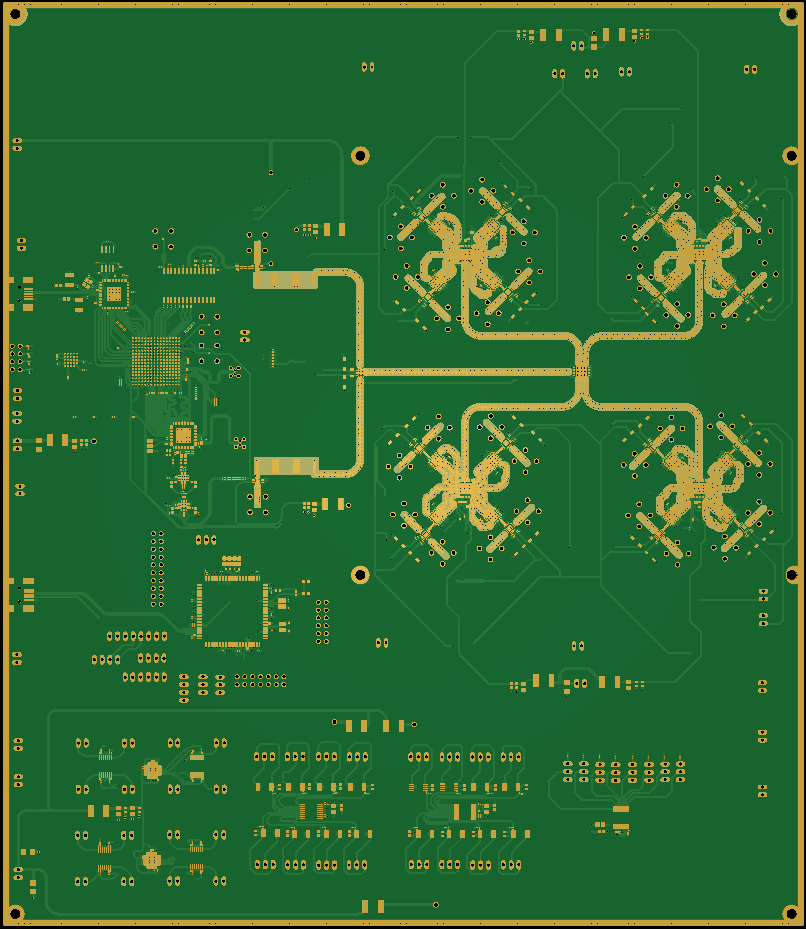
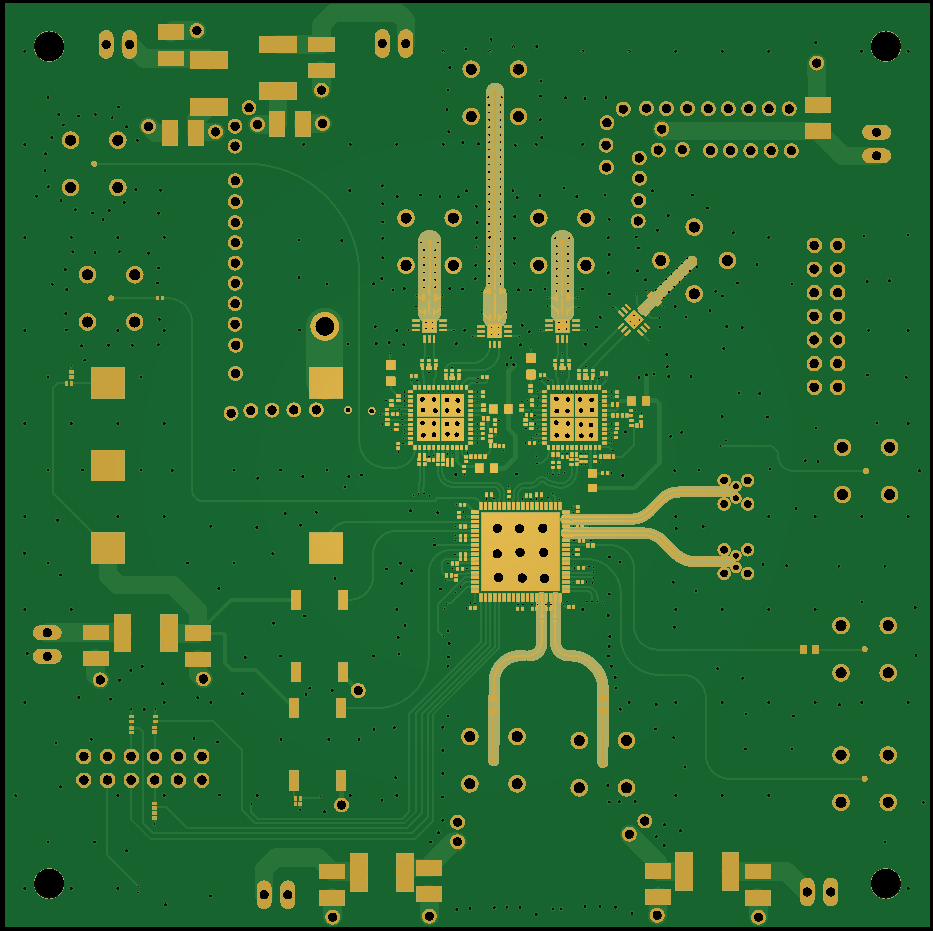
整套系统采用模块化设计,分为电源管理板、频率合成板、主控主板、功放板、天线阵列,各板卡独立,方便调试替换。
XC7A50T FPGA
系统信号处理核心,完成 LFM 啁啾波形生成、ADC 原始数据采集、I/Q 基带下变频、降采样滤波、脉冲压缩、多普勒 FFT、动目标显示 MTI、恒虚警 CFAR 检测,雷达大部分算法直接在 FPGA 硬件内实时完成。 STM32F7 单片机
承担系统管理,控制上电时序、射频芯片配置;读取 GPS、IMU 惯性传感器、气压计、温度监测;控制步进电机、散热风扇,完成功率放大器电流闭环校准。 射频链路
ADAR1000 四通道移相器完成波束成形;LTC5552 微波混频器完成信号上变频与中频下变频;ADF4382 频率合成器、AD9523‑1 低抖动时钟源提供高精度相位同步时钟;ADTR1107 射频前端芯片完成接收低噪放大与发射功率放大。 外设扩展
集成 GPS+IMU,实现雷达自身位置姿态实时校正;Python 编写的 GUI 上位机,支持地图可视化、距离‑多普勒图谱实时显示、目标轨迹输出记录。
声明:
本号对所有原创、转载文章的陈述与观点均保持中立,推送文章仅供读者学习和交流。文章、图片等版权归原作者享有,如有侵权,联系删除。
声明:
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-08-27
最近编辑:1月前
硕士
签名征集中

相关推荐
最新文章
热门文章
