既像人腿又能快跑的双足机器人新构型——DecARt
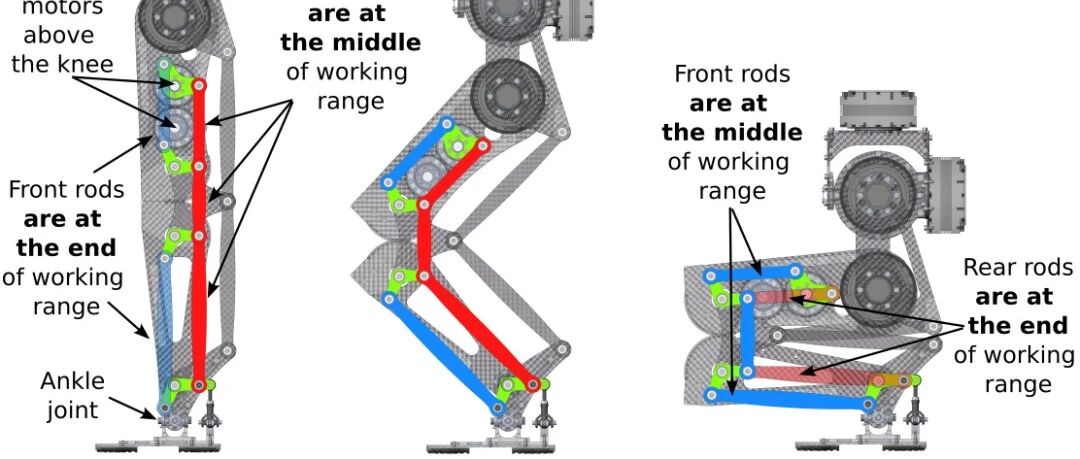
DecARt 腿想解决一个矛盾:Cassie/Digit 那种解耦腿跑得快,但长得像鸟;常见的 Unitree H1/G1、Fourier GR1 腿长得像人,却是耦合驱动、摆动慢。DecARt 腿把所有电机都挪到膝盖上方,用一套带齿轮膝关节的准伸缩式连杆机构,实现了“解耦驱动 + 类人外观”兼得。DecARt 腿核心思想:解耦驱动,电机全部位于膝盖上方,同时保持类人外观结构:膝盖上方没有电机累赘解耦驱动:腿俯仰电机控制摆动角,腿长电机控制腿长,两个自由度互不牵扯——摆动时不需要所有电机都跟着动。 准伸缩机构:一对被动齿轮 + 四连杆平行结构,把旋转电机的运动转成脚的近似直线升降。 踝关节也上移:通过多连杆把力矩从膝盖上方传到脚踝,实现全驱动 2-DoF 踝关节。 DecARt 准伸缩式腿结构:从剪叉式到带齿轮膝关节的变形,以及实物 CAD新指标 FAST:怎么才算“摆动快”?论文提出 FAST(Fastest Achievable Swing Time,最快可达摆动时间)指标。它用一个固定基座、固定摆动长度的摆动轨迹测试,找出脚能精确到位且速度误差够小的最短摆动时间,从而跨尺度比较不同腿形的敏捷潜力。不依赖上身质量与惯量,只评估腿本身;使用标准三次样条 + QP 逆动力学 + Pinocchio 积分,流程可复现;代码已开源,便于同行使用。FAST 指标:变量定义(左)与 DecARt、Cassie、Fourier GR1T2 等机器人测试截图(右)对比结果:DecARt swing 时间最短在 Cassie、Fourier GR1T2、Unitree G1、Booster T1 和 DecARt 自己的“串联版”(DecARt-S)对照中,DecARt 表现如下:最快摆动时间 0.17 s,优于 Cassie 的 0.24 s、Unitree G1 的 0.34 s; 理论行走速度 4.18 m/s,在所测平台中最高; 把同一 DecARt 改成耦合/串联构型后,摆动时间从 0.17 s 退化到 0.25 s——证明了解耦驱动的真实收益。 仿真与硬件:能跑、能抗、能干活仿真中,基于 DecARt 腿的全机器人约 35 kg,实现了 2.2 m/s 平路快走、抗 95 N 矢状向推力、上下 10 cm 楼梯、开门、搬运 3.5 kg 箱子等任务。仿真场景:快走、负重、粗糙地形、楼梯、抗推、开门、搬运初步硬件原型已装配成带简易骨盆的双足平台,三种控制器(IK、ALIPM + WBC、强化学习)均成功实现行走,还完成了跳跃等爆发动作。硬件实验:无束缚行走、下蹲、半粗糙地形行走、跳跃结语DecARt 腿用“电机上移 + 准伸缩连杆”同时拿下类人外观与解耦驱动的敏捷性,再用 FAST 指标给出定量证据。下一步团队将补全躯干与上肢硬件,并探索串/并联弹簧对能效与性能的进一步提升。📚 来源说明论文标题:DecARt Leg: Design and Evaluation of a Novel Humanoid Robot Leg with Decoupled Actuation for Agile Locomotion(《DecARt 腿:一种面向敏捷运动的新型解耦驱动人形机器人腿的设计与评估》)作者:Egor Davydenko, Andrei Volchenkov, Vladimir Gerasimov, Roman Gorbachev机构:Moscow Institute of Physics and Technology (MIPT), Russia出处:arXiv:2511.10021v1 [cs.RO],2025-11-13(预印本)项目地址:github.com/egordv/the_FAST_metric(FAST 指标开源计算工具包)译注:中文翻译由 AI 辅助完成,仅供学习交流,学术引用请以英文原文为准。来源:机械图纸狗