一只不到 $1500 的开源灵巧手,能写字、翻书、抓笔

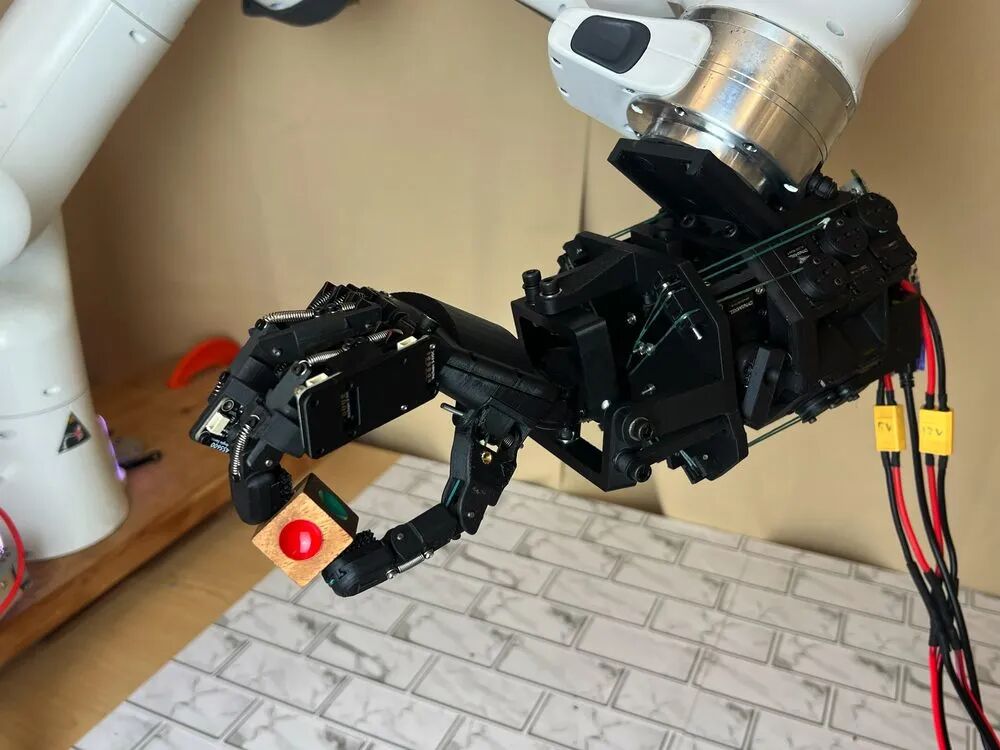
它比上一代多了什么?
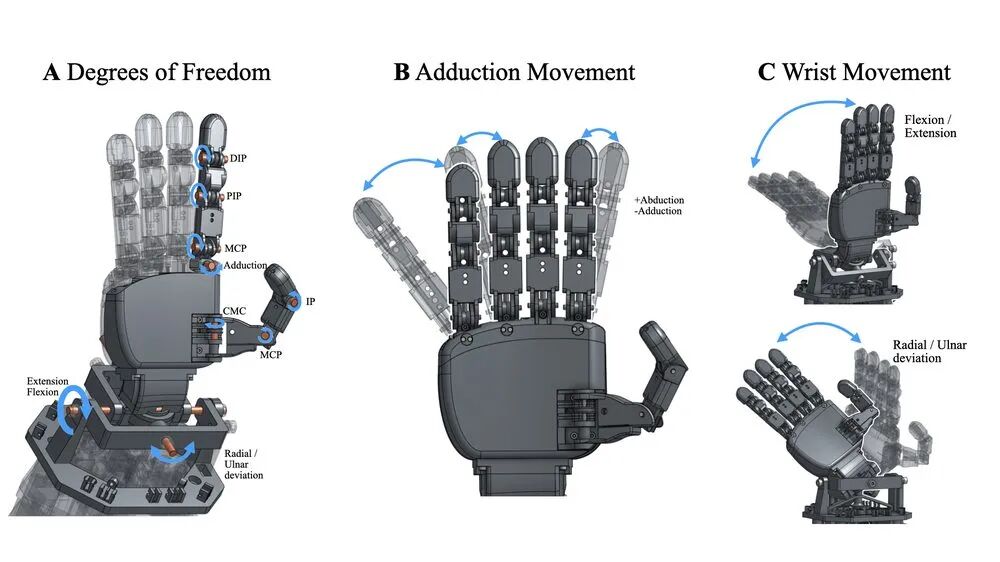
Ruka-v2 的核心改进集中在两点:
🔧 两大硬件升级
2-DOF 解耦并联手腕 独立控制屈伸和桡尺偏转(类似人类手腕),可在狭窄空间(如柜子内部)操作。
手指外展/内收 每根手指可横向展开或收拢,实现夹取薄片、手中旋转、书写书法等精细动作。
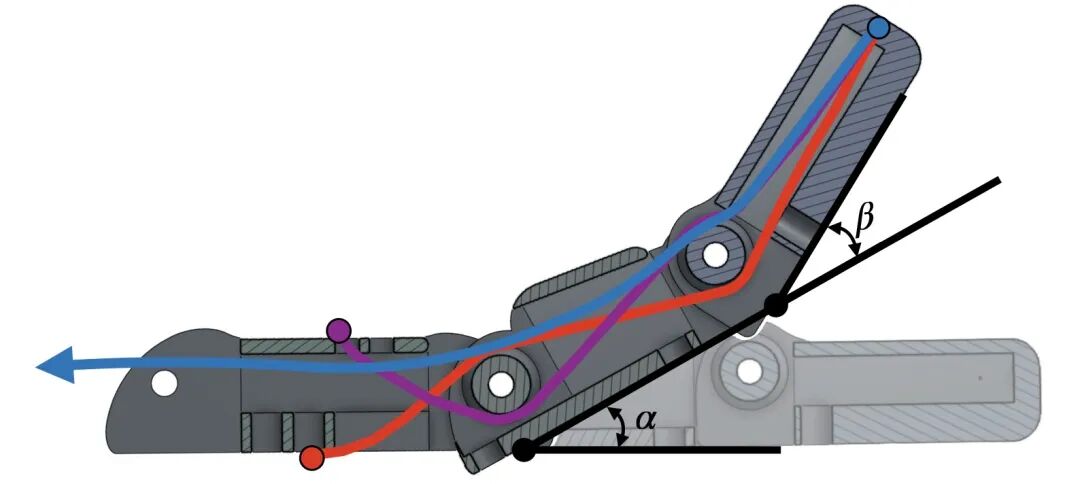
此外还做了不少细节优化:可拆卸磁编码器替代昂贵的动作捕捉手套;e-flesh 柔性指尖无需硅胶铸造;DIP/PIP 关节可选刚性耦合提升重复精度;全部 3D 打印件、标准零件,唯一专用设备就是一台 3D 打印机。
效果怎么样?
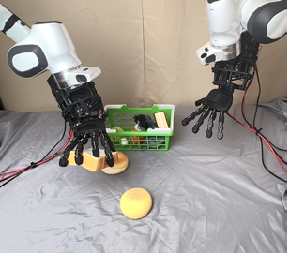
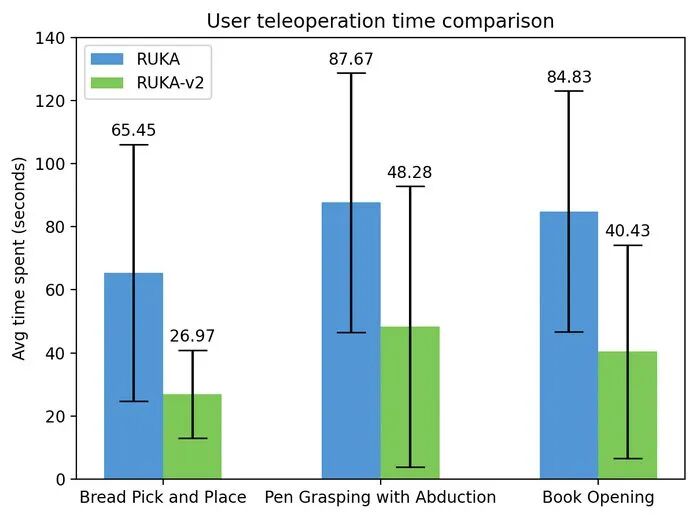
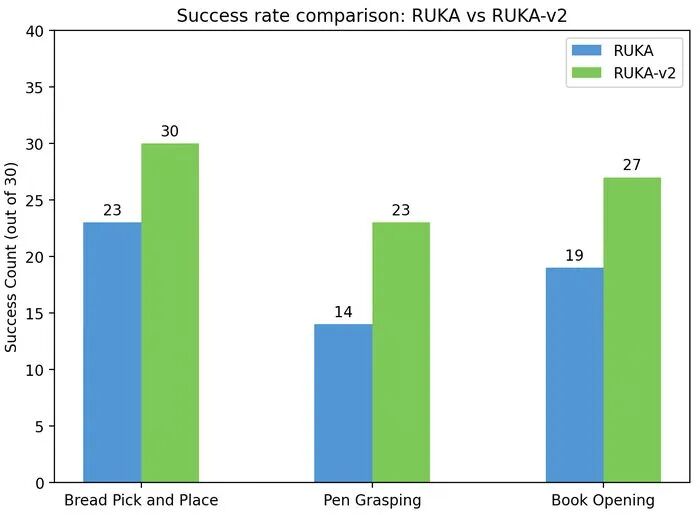
团队找了 10 名用户做遥操作对比实验(Ruka vs Ruka-v2),完成三个典型任务:面包拾放、用外展功能抓笔、翻开硬皮书。结果非常亮眼:
📊 用户实验核心数据
平均完成时间 降低 51.3%(从 ~79s → ~38s)
总体成功率 提高 21.2%
关键原因 手腕让手臂不用频繁移动就能调整姿态;外展让手指能夹住细长物体
还能做什么?
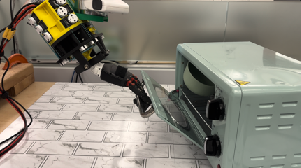
除了遥操作,团队还在 3 个任务上训练了自主策略(BAKU 框架):面包拾放、开音乐盒、笔抓取。策略在随机初始位置上的平均得分约 5–6 分(满分 10 分)。此外还有 5 小时连续运行热测试、最大载荷测试、控制器精度评估等全套实验验证。
为什么值得关注?
Ruka-v2 是目前少数同时满足「低成本 + 高自由度 + 全开源 + 有手腕」的灵巧手。对于机器人学习研究者来说,这意味着:可以用一台桌面机械臂 + 一个 $1500 的手,搭建完整的灵巧操作系统,跑遥操作演示收集、训练强化学习策略。所有 CAD 文件、装配视频、控制器代码都在 ruka-hand-v2.github.io 开源下载。
📚 来源说明
论文标题:Ruka-v2: Tendon Driven Open-Source Dexterous Hand with Wrist and Abduction for Robot Learning(《面向机器人学习、带腕部与外展功能的腱驱动开源灵巧手》)
作者:Xinqi Liu*, Ruoxi Hu* 等(纽约大学 / 上海纽约大学,* 共同一作)
机构:New York University · New York University Shanghai
出处:arXiv:2603.26660v2 [cs.RO],2026-03-30(预印本)
项目地址:ruka-hand-v2.github.io
译注:中文翻译由 AI 辅助完成,仅供学习交流,学术引用请以英文原文为准。