【官方实操案例】ANSYS workbench橡胶防尘套非线性仿真分析详解!
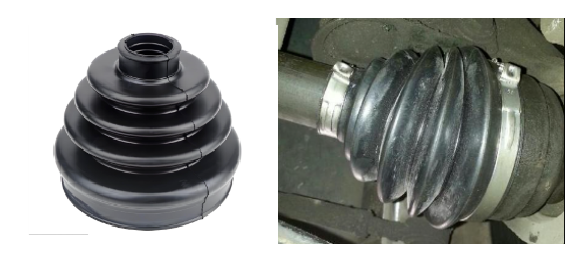
橡胶防尘套在许多工业应用中用于保护两个主体之间的柔性接头。在汽车工业中,橡胶防尘套密封件覆盖在传动轴上的等速万向节上,以保护它们免受外界因素(灰尘、湿度、泥土等)的影响。这些橡胶套的设计可以适应接头的最大可能摆动角度,并补偿轴长度的变化,如下图。
本文橡胶防尘套仿真案例为ANSYS 官方案例中的一个典型案例。
案例展示了几何非线性(大应变和大变形)、非线性材料行为(橡胶)、状态变化非线性(接触)的仿真,并展示了基于表面投影接触探测方法的优点,案例确定了轴运动过程中橡胶防尘套密封件的位移行为、应力结果以及防尘套外表面和内表面接触点的位置。
-01-
模型及材料概况
本分析案例通过静力学分析模块求解。导入的模型如下图1所示,圆柱形轴的半径为14mm,刚性圆柱体与橡胶套的内表面初始干涉,干涉尺寸为:14mm-12mm=2mm。
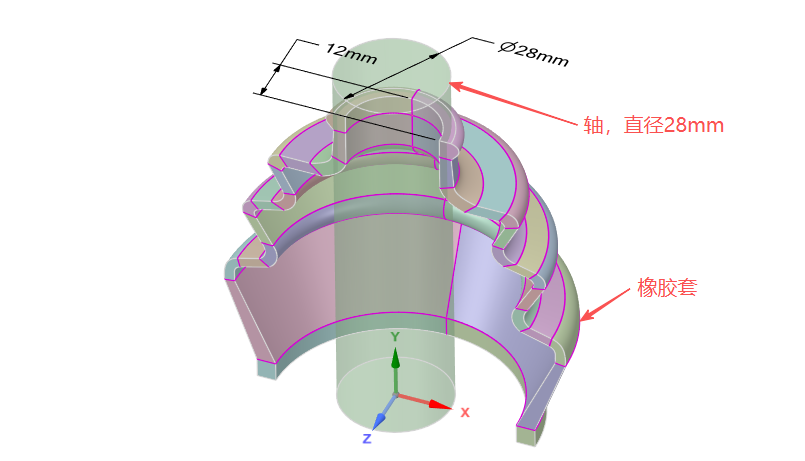
图1 橡胶防尘套与刚性轴的三维模型
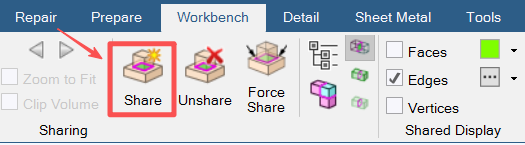
以上模型,为了提升橡胶套的网格划分质量,将橡胶套进行了切分,并在spaceclaim中进行了share操作,即共结点,如下图。
由于结构的对称性,仅对橡胶套的一半进行了建模。对于橡胶套,使用超弹性材料模型。轴被视为刚体。SOLID185单元用于模拟橡胶套3D结构。
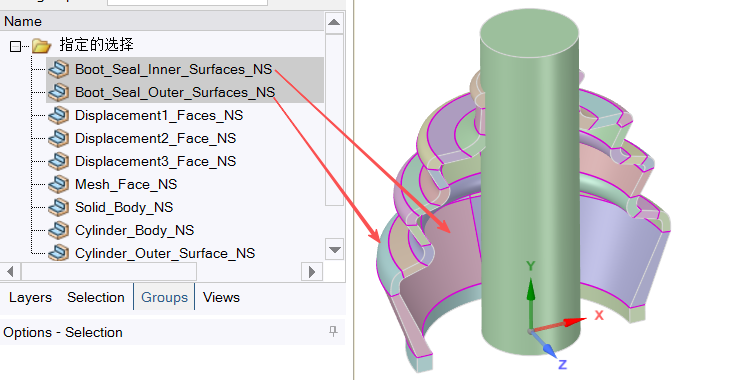
为模型后续操作方便,在spaceclaim中可进行了命名选择设置,如下图:
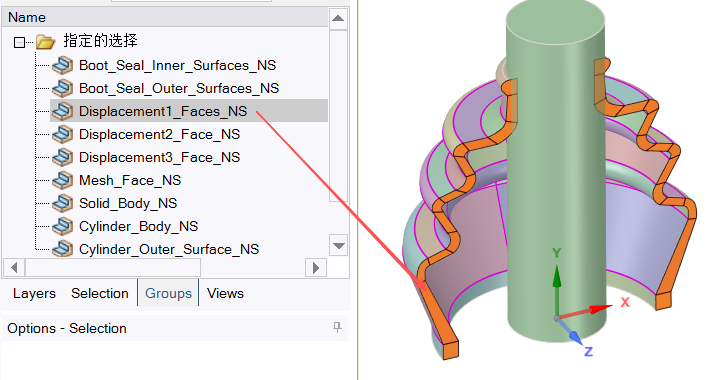
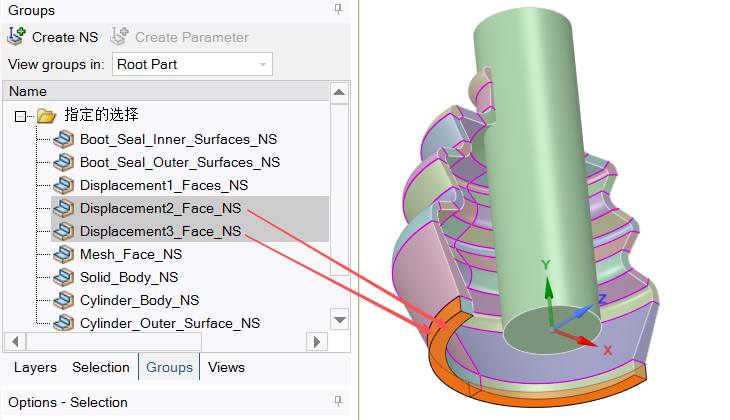
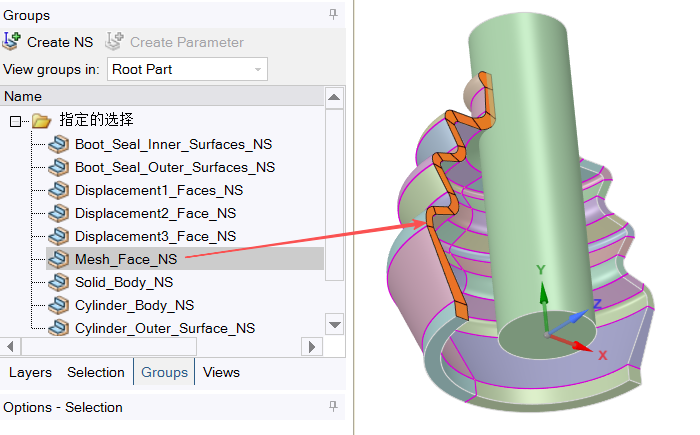
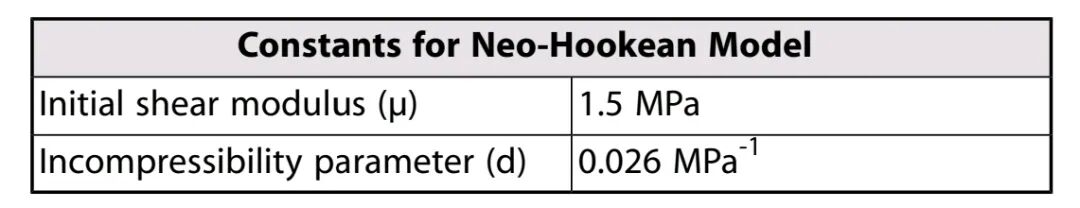
材料方面,橡胶套由在大应变下表现出弹性响应的橡胶材料制成。本例橡胶材料采用了Neo-Hookean模型,这是一种不可压缩的超弹性材料模型,仅适用于小应变(通常<30~40%)的粗略估算。
模型仅包含两个材料参数(μ和d),如下图,数学表达式相对简单,在有限元分析等数值模拟中计算成本较低,适合快速初步分析和工程应用。
在ANSYS workbench材料输入界面,输入材料及参数,过程如下:
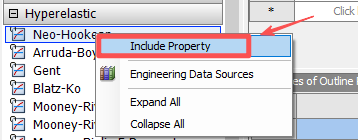
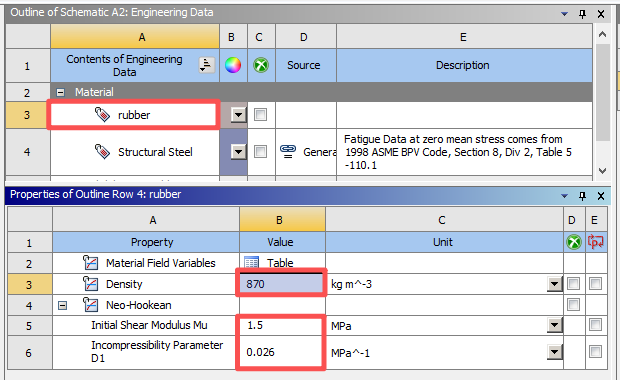
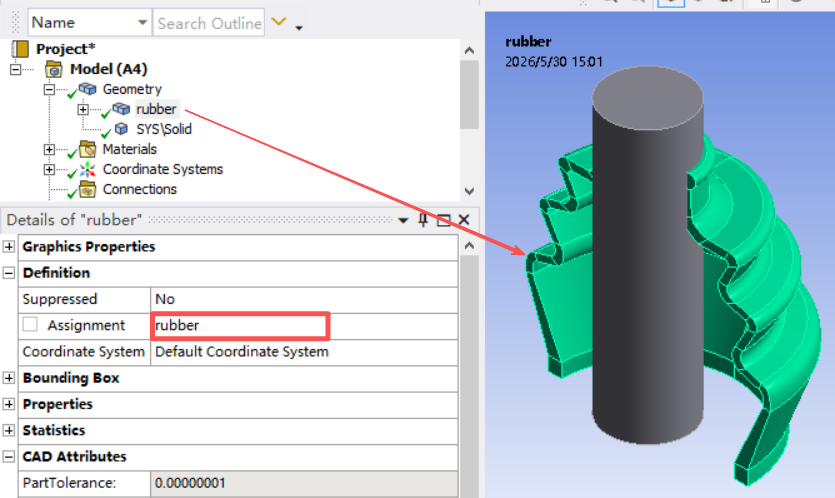
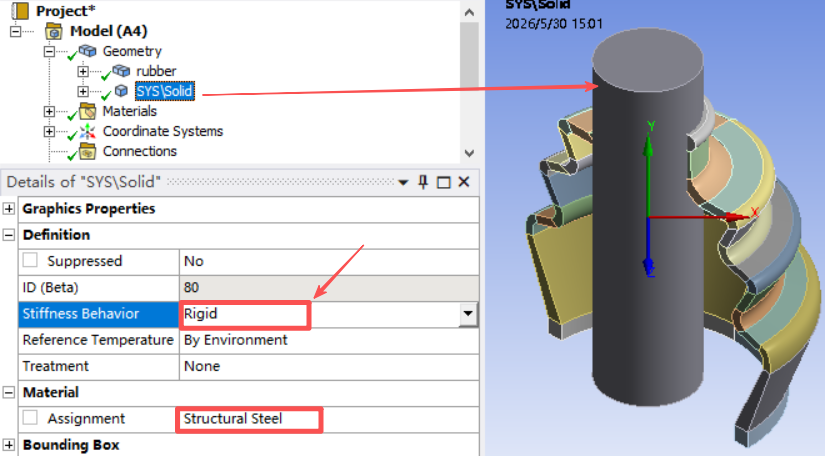
材料和模型处理完成后,双击model进入分析界面。首先,将各部分赋予材料属性。如下图,橡胶套赋予rubber。轴赋予默认的structural steel,且刚度行为设置为rigid,即作为刚体。
-02-
接触与网格划分
本例橡胶防尘套密封需要考虑定义三个接触对。一个是橡胶防尘套与圆柱轴之间的刚柔接触,其余两种是防尘套内外表面的自接触。即:
① 刚性轴和橡胶套内表面之间的刚柔接触;
② 使用基于表面投影的接触方法在橡胶套内表面进行自接触;
③ 使用基于表面投影的接触方法在橡胶套外表面进行自接触。
刚性圆柱轴被设置为了刚体,因此接触设置时作为目标面,采用TARGE170单元(目标单元)。橡胶材料作为接触面时,接触设置用接触单元CONTA174。接触摩擦系数均设置为0.2,轴与橡胶套的接触设置如下:
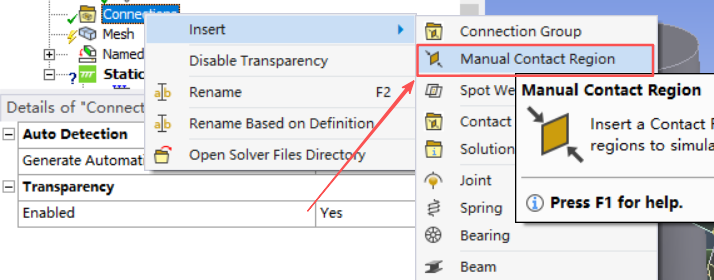
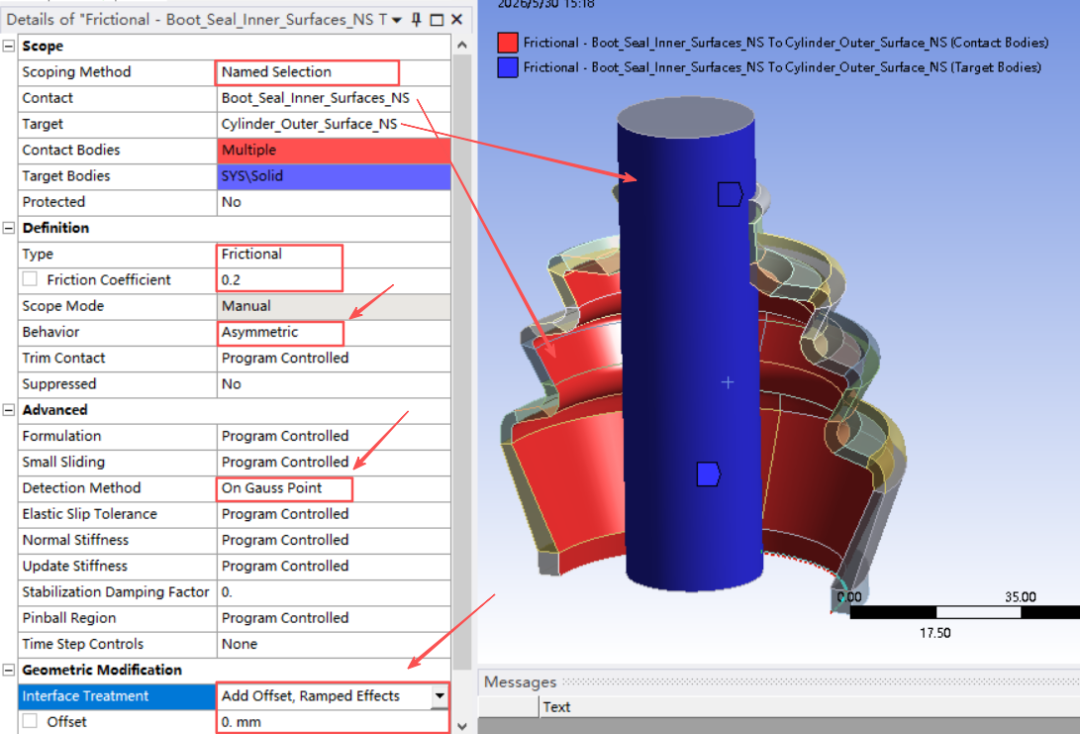
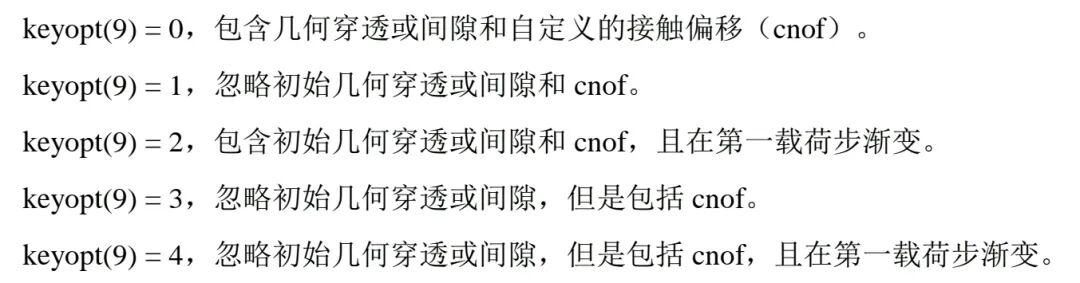
建模时,由于轴与橡胶套存在过盈。interface treatment项采用addoffset,ramped effect。在经典中,即KEYOPT(9)=2,用于干涉时斜坡加载,如下图:
在接触探测方面,轴与橡胶套之间采用高斯积分点接触探测,即KEYOPT(4)=0,如下图:
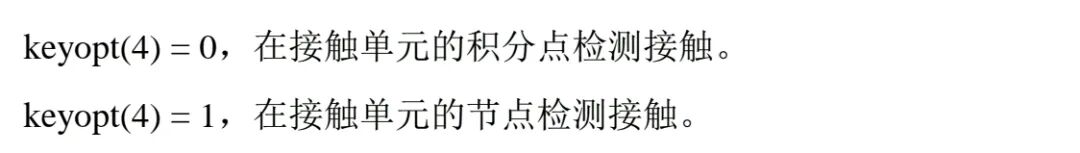
轴与橡胶套默认接触算法为罚函数,纯罚函数和增广拉格朗日法默认基于高斯积分点的探测(On Gauss Points),一般较节点的探测更准确,基于高斯积分点的探测默认指向接触面的法向,适合于实际模型紧密接触的情况。
橡胶套与轴有明显的刚柔区分,因此使用非对称设置。
在轴移动过程中,橡胶套可能产生自接触。为了模拟自接触对,目标表面和接触表面都是相同的。橡胶套外表面和内表面的自接触设置如下:
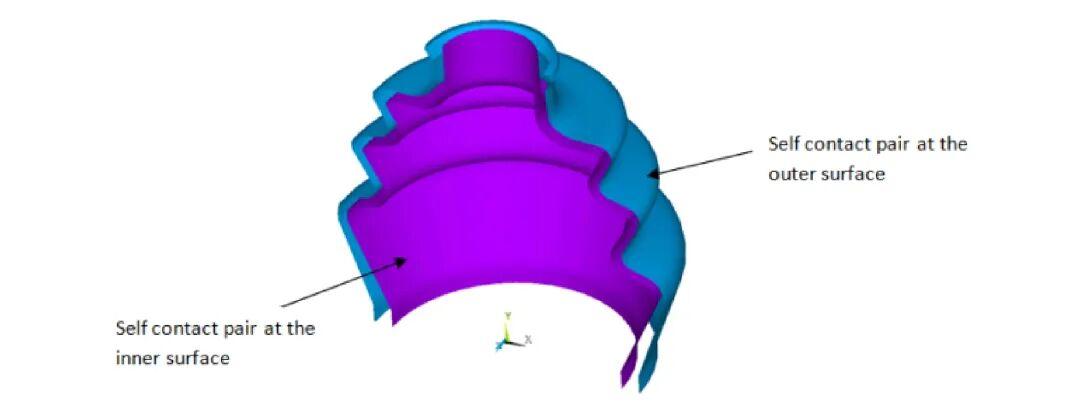
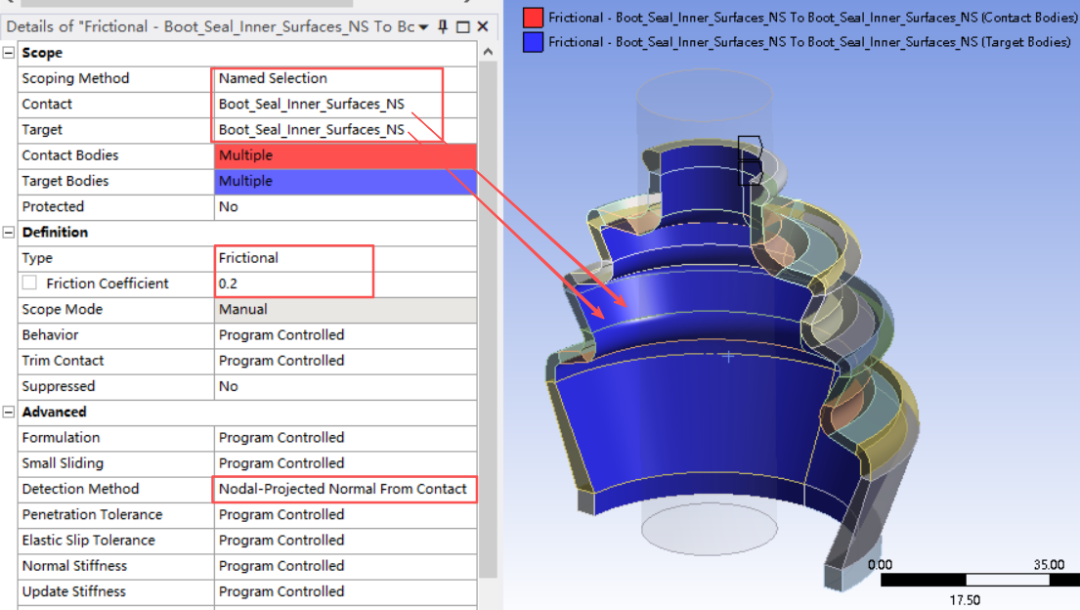
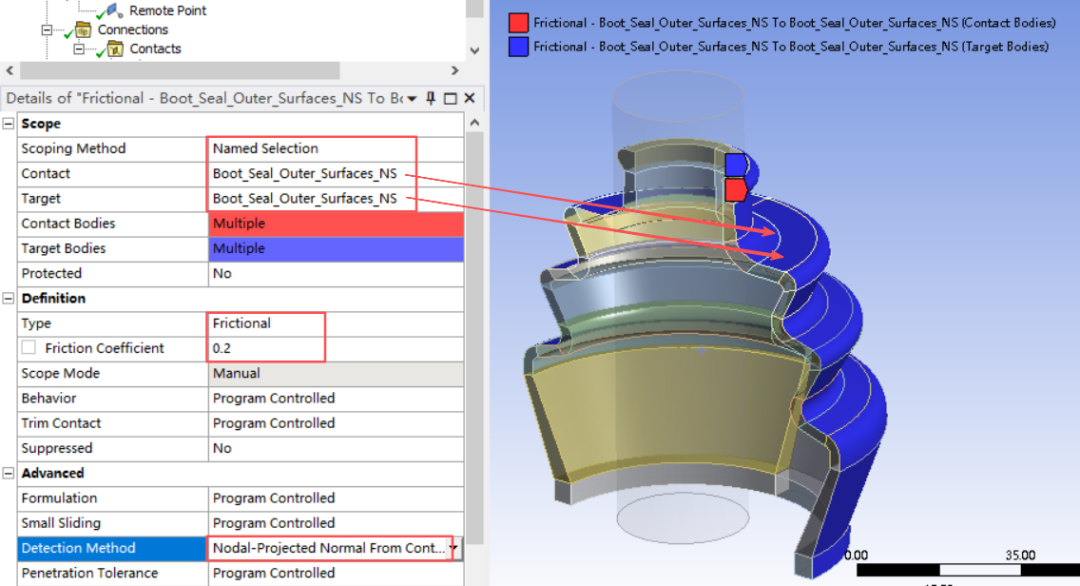
自接触设置时,接触探测选项采用基于表面投影的接触(Nodal-projected Normal from Contact),即经典中设置KEYOPT(4)=3。此选项在接触面和目标面的重叠区域上强制执行接触约束,而不是在单个接触节点或高斯点上。在平均意义上计算重叠区域上的接触穿透/间隙。
接触设置后,进行网格划分。本例采用线性单元,即solid185,8节点六面体单元,支持超弹性材料模型,适用于一般三维超弹性分析,在模拟超弹性材料时,可兼顾了精度、收敛性和计算效率。
网格划分如下:
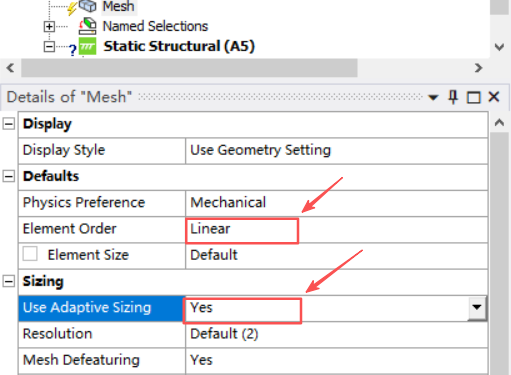
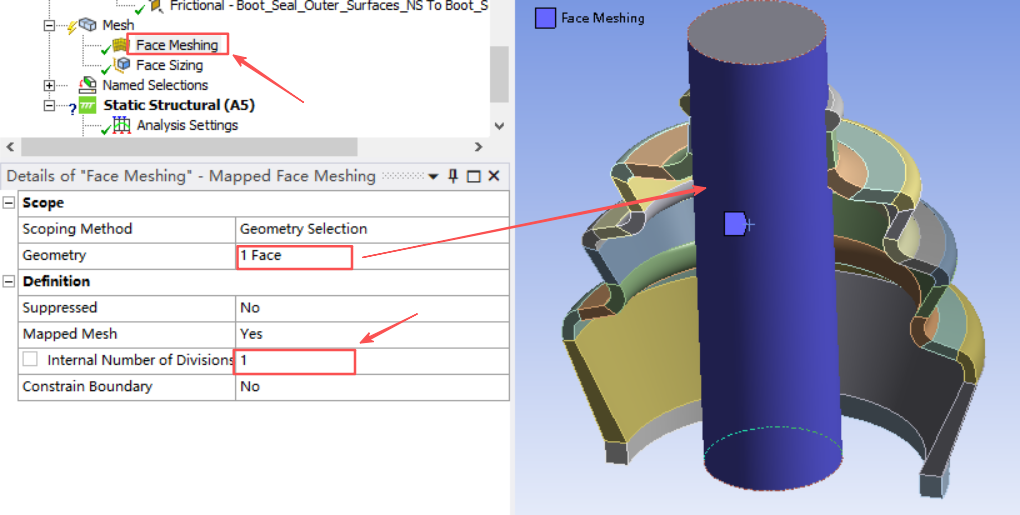
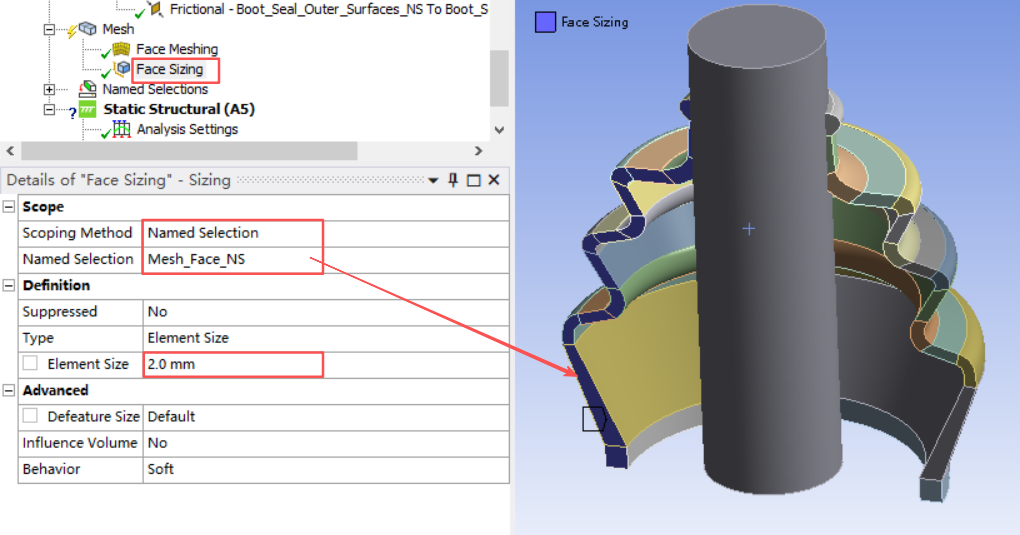
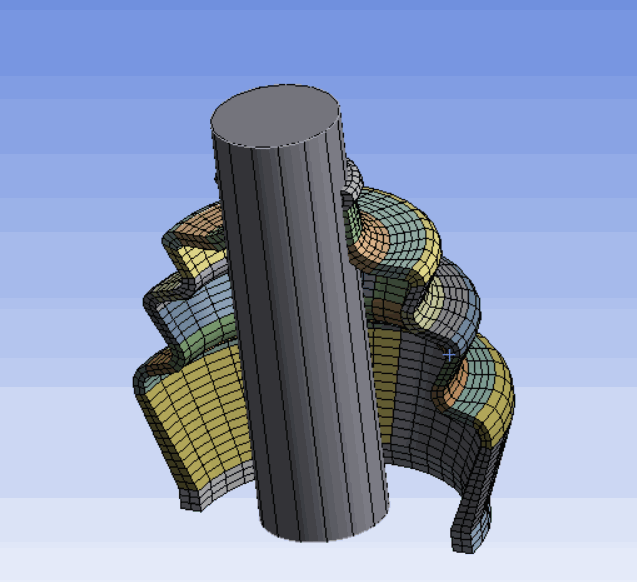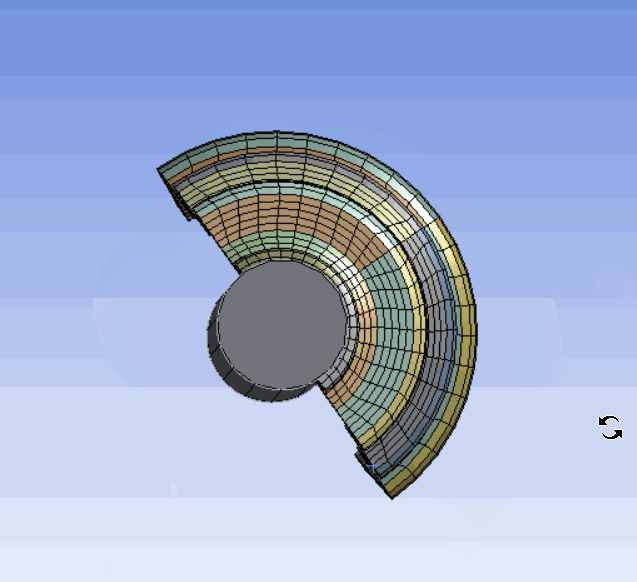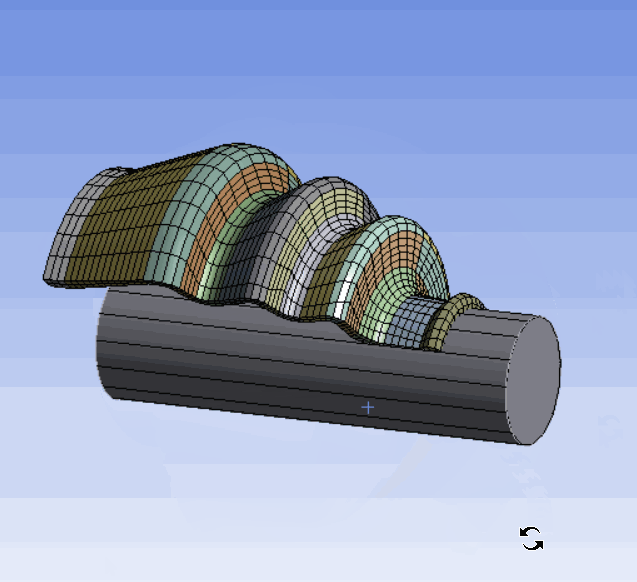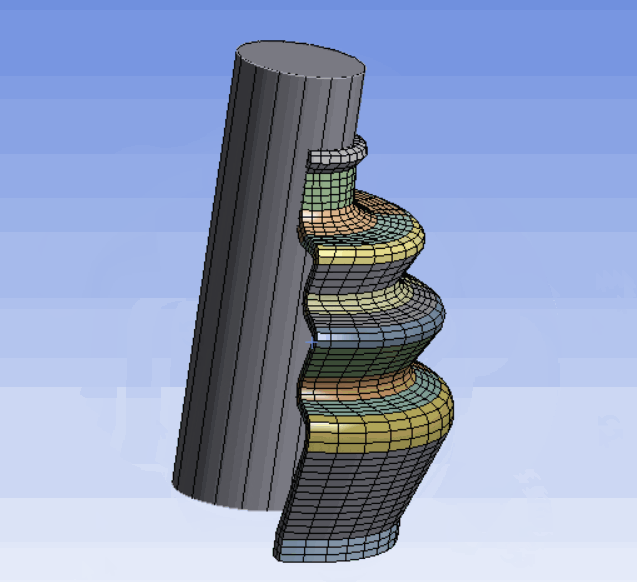
本例中,自接触的算法为软件默认,同时网格划分也较为粗糙,如果想精度更高一点,可设置接触算法为法向拉格朗日算法,同时进一步细化网格尺寸。
-03-
分析设置和边界条件
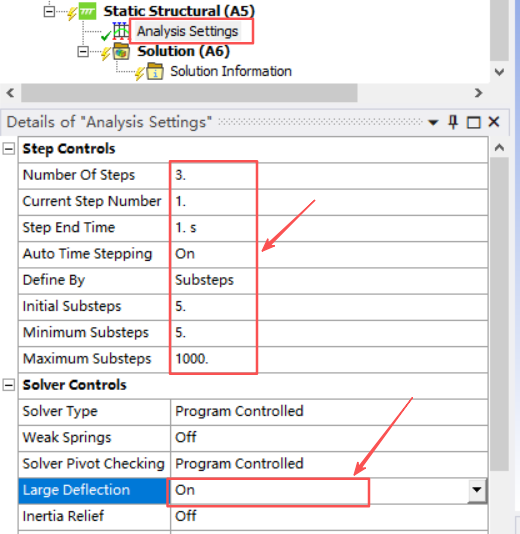
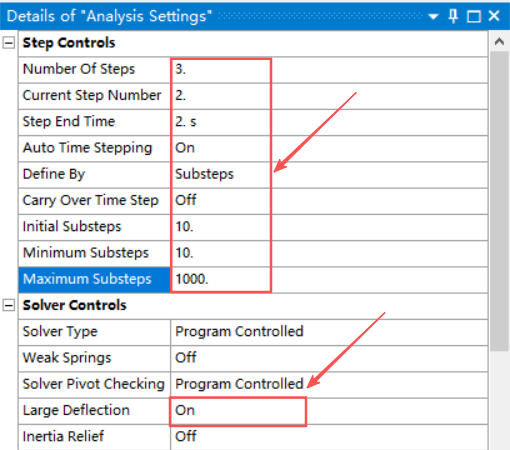
本例中,需通过三个载荷步骤完成以下问题:
1、轴和防尘套之间的初始干涉
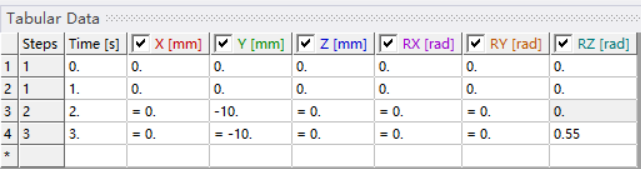
2、轴的垂直位移(橡胶套中的轴向压缩)
3、轴旋转(橡胶套弯曲)
为此可设置三个载荷步,如下各图所示设置,开启大变形。第一个载荷步,完成防尘套与轴之间的初始过盈干涉计算:
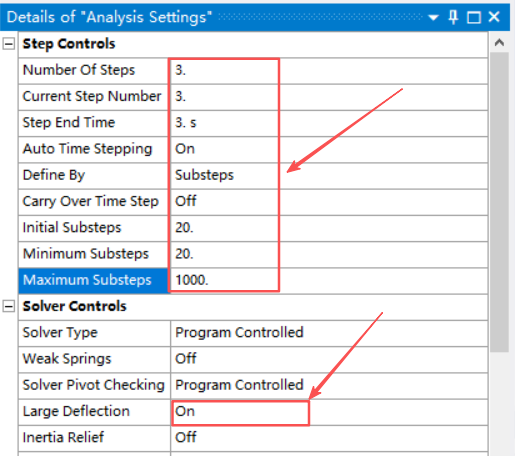
载荷步设置好后,设置边界条件。
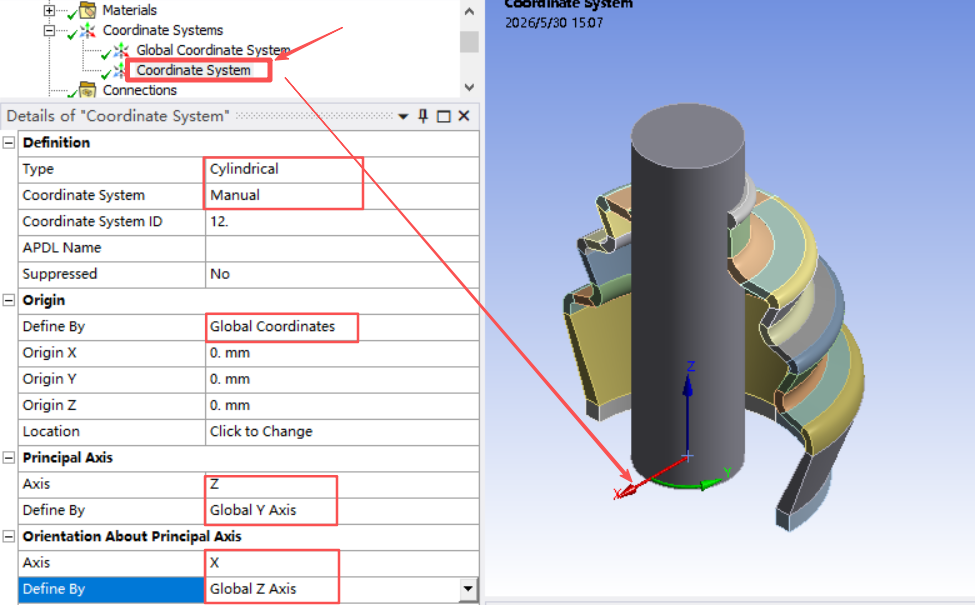
橡胶套对称约束:由于模型中橡胶套为一半模型,需要设置对称约束,可先建立一个局部坐标系,方便后续对称约束的设置。局部坐标系设置为柱坐标系,如下:
通过限制平面外平移,将模型约束在对称平面上,如下图。对称平面选择橡胶套的截面,坐标系选择新建的坐标系,然后对称约束设置Y轴(周向)位移为零。
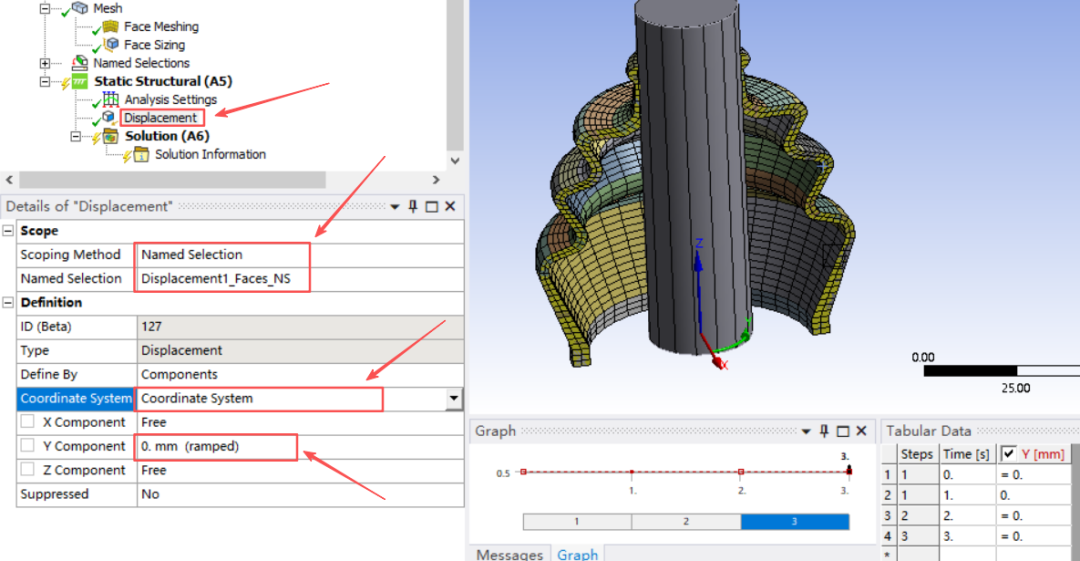
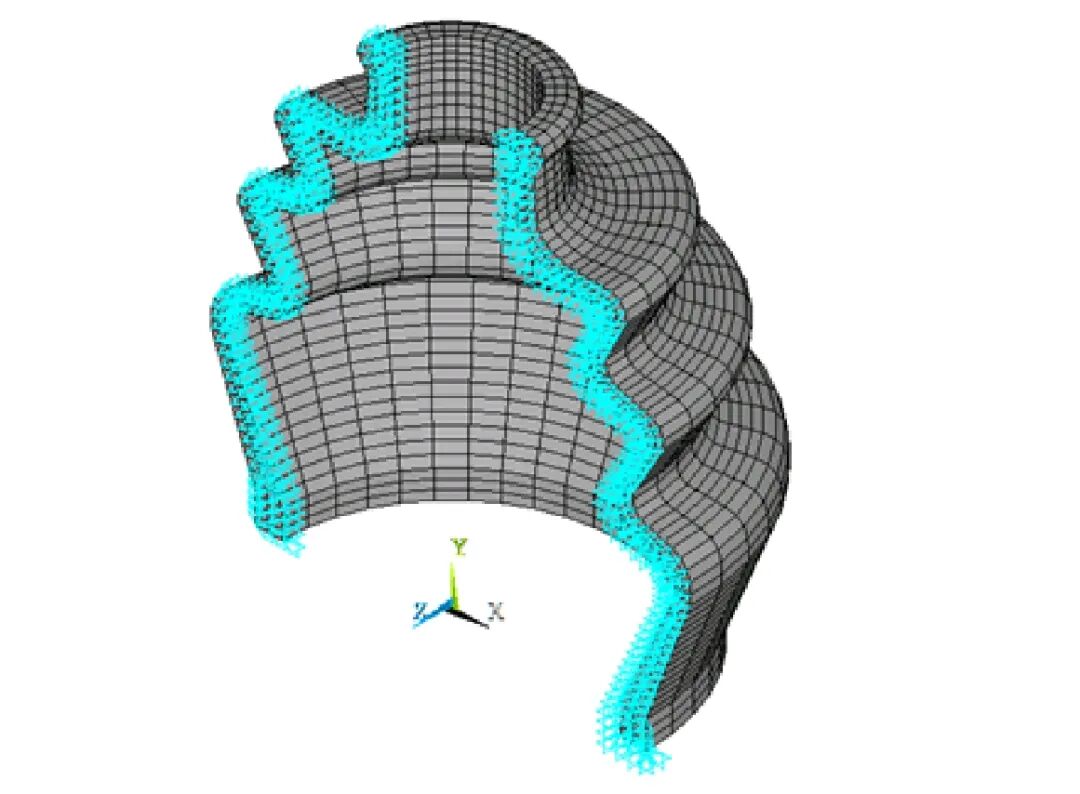
橡胶套底部位移约束:本例橡胶套底部约束竖向位移,同时约束底部侧边环面的径向位移。如下图所示:
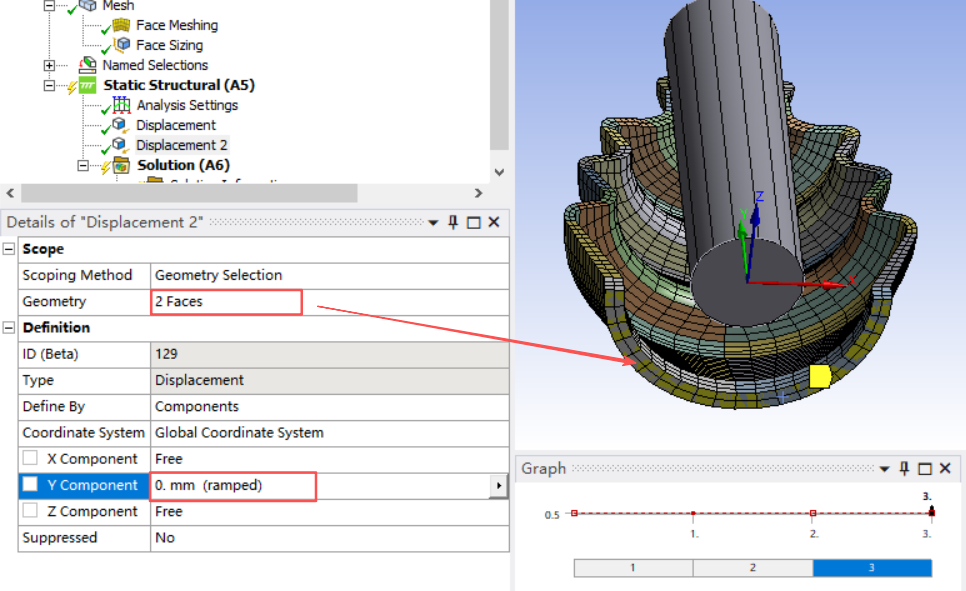
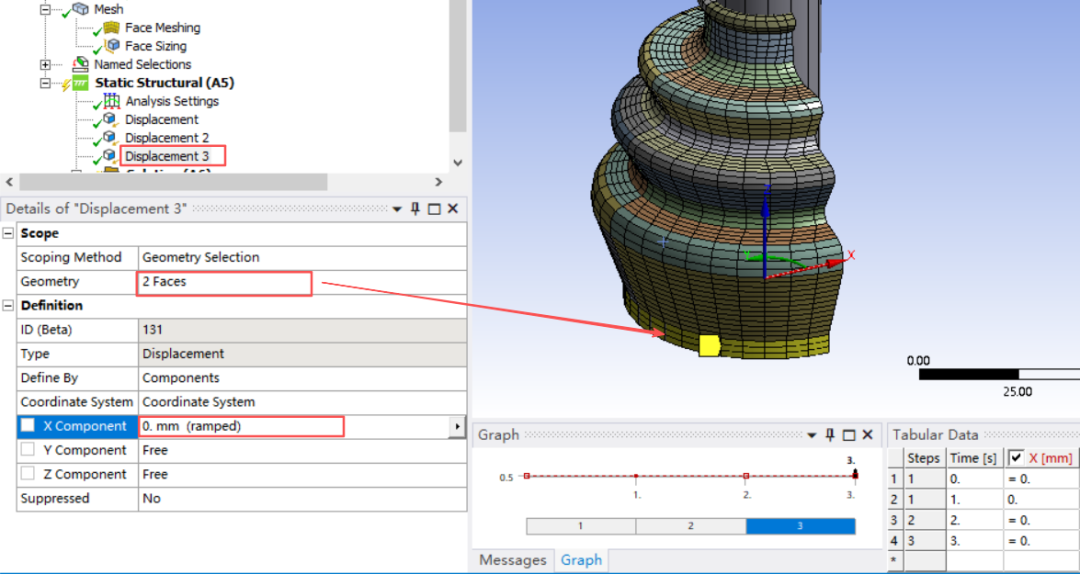
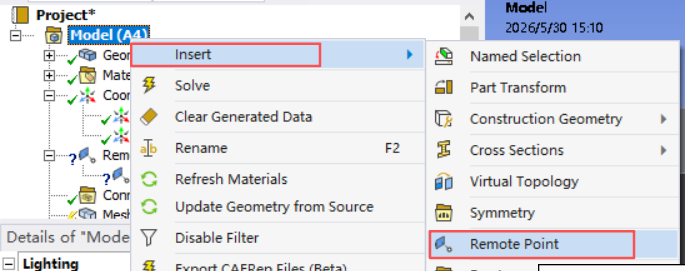
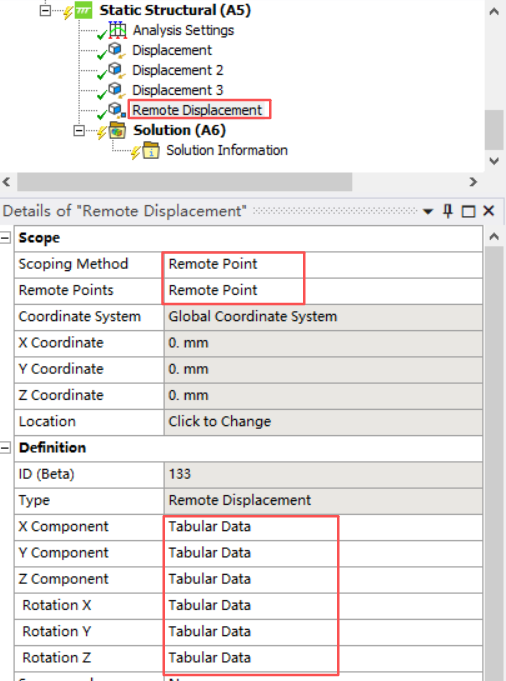
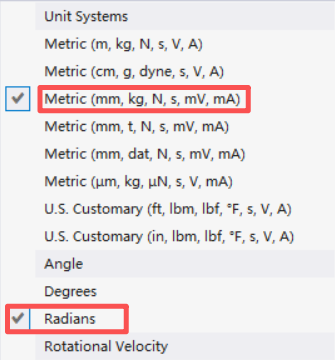
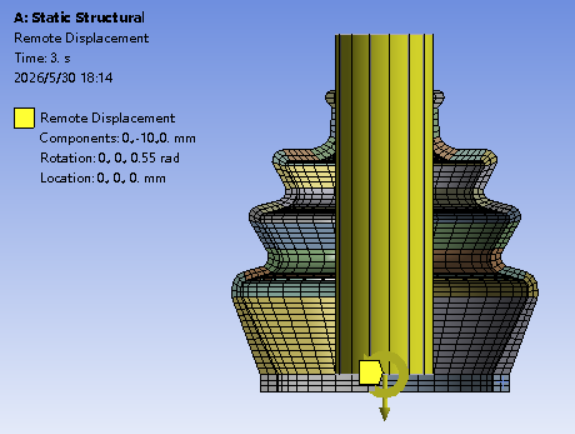
轴运动约束:轴运动时,先向下运动,再转动,我们通过远程点进行控制。因此先设置一个远程点,如下图:
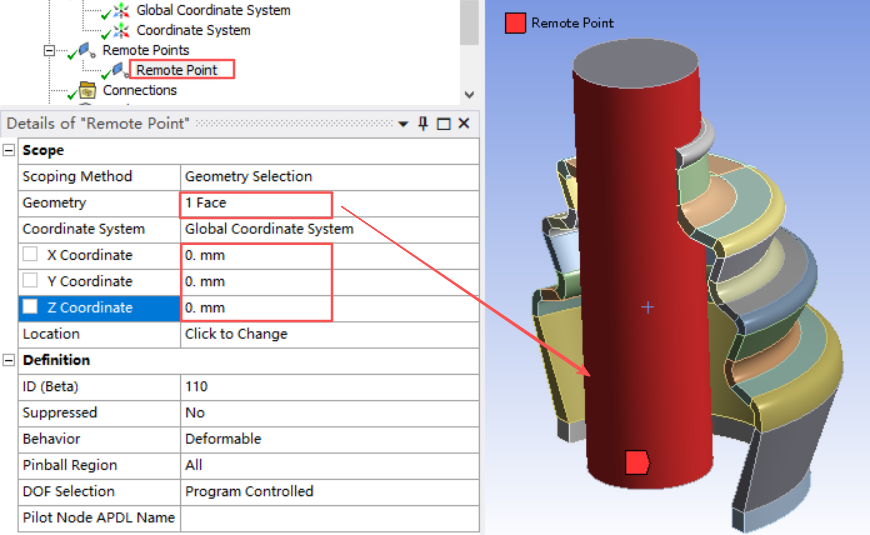
远程点设置时,将远程点设置为整体坐标系原点处,方便后续转动位移的设置。如下图。
以上设置完成后,就可以进行计算了。
-04-
结果与讨论
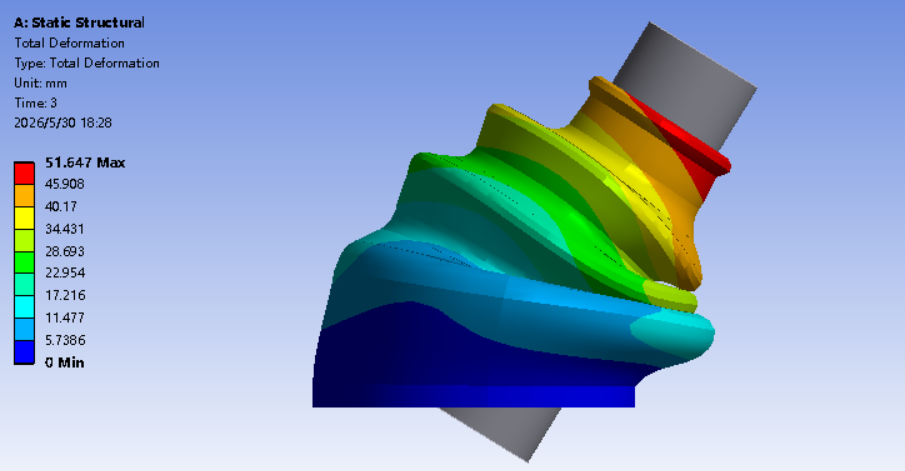
橡胶套最大轴角处的位移矢量和图
下图为最后的等效弹性应变和等效应力图,可以看到最大弹性应变为0.26849。最大等效应力为1.1867MPa。等效弹性应力和应变云图分布形态一致。
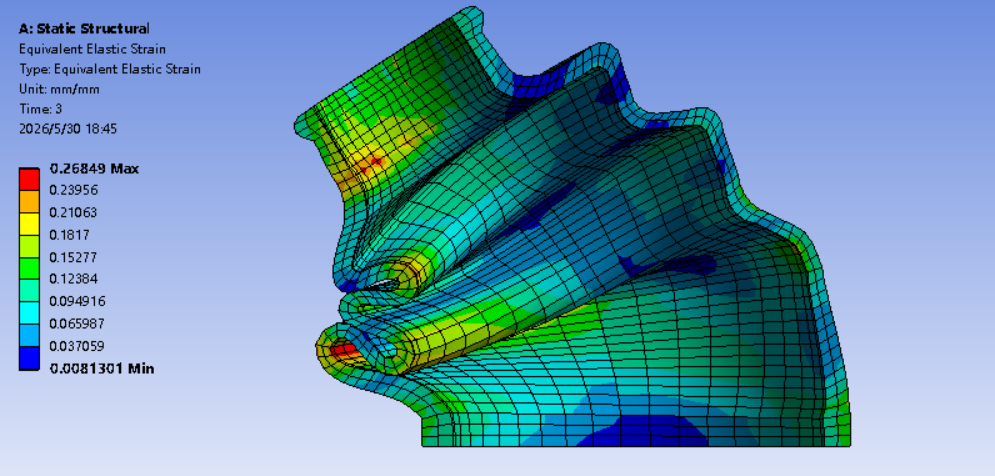
橡胶等效弹性应变图
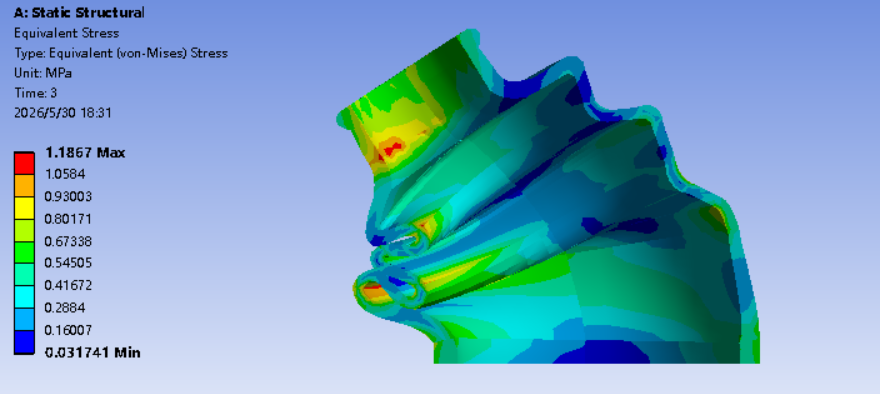
橡胶在最大轴角处的Von Mises应力图
上图中在最大轴角下,防尘套中出现最大应力的关键区域的位置,最大应力很低,但考虑到材料在给定循环次数后的疲劳效应,这些区域在疲劳载荷下最有可能失效。
如下各图显示了橡胶套在不同轴角度下不同接触点的总应变。第一次接触发生在橡胶套的外表面之间。之后,在第一接触区域注意到拉伸,第二次接触发生在橡胶套的内表面之间。最后,第三次接触发生在橡胶套的内表面和轴之间。
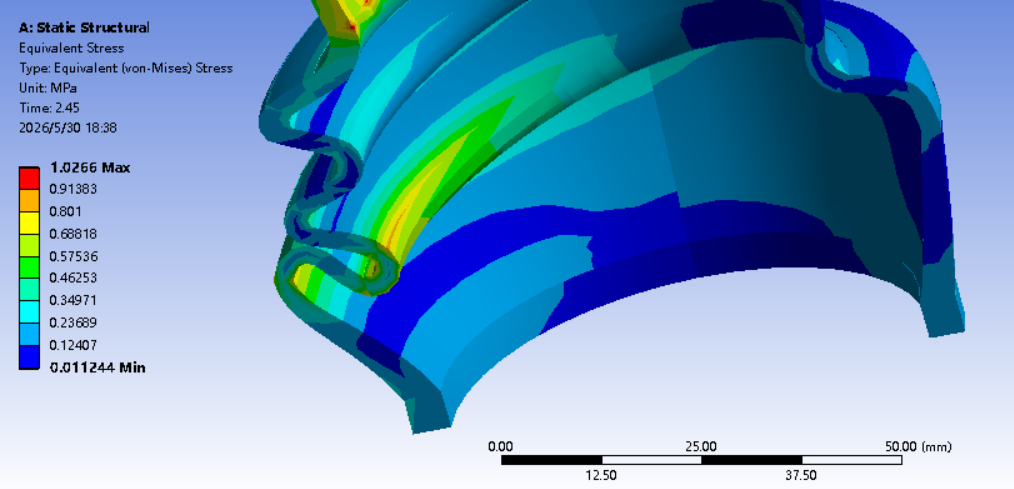
橡胶套外表面首次自接触
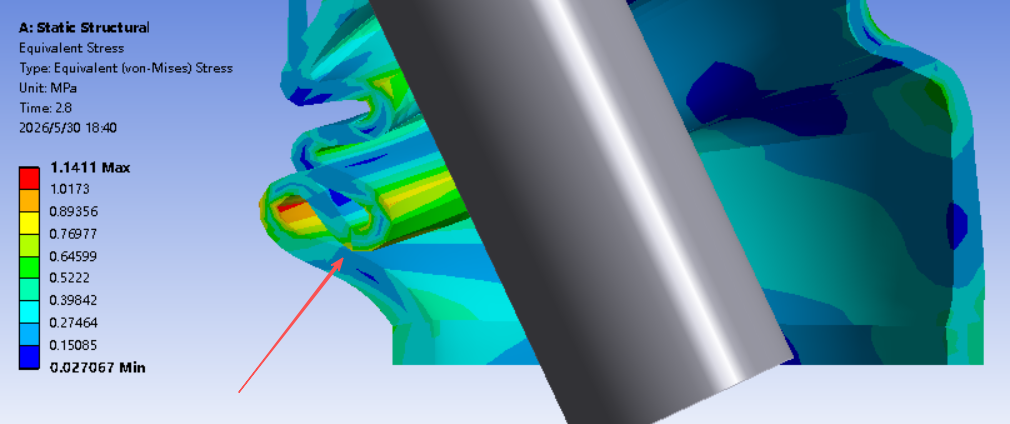
橡胶套内表面首次自接触
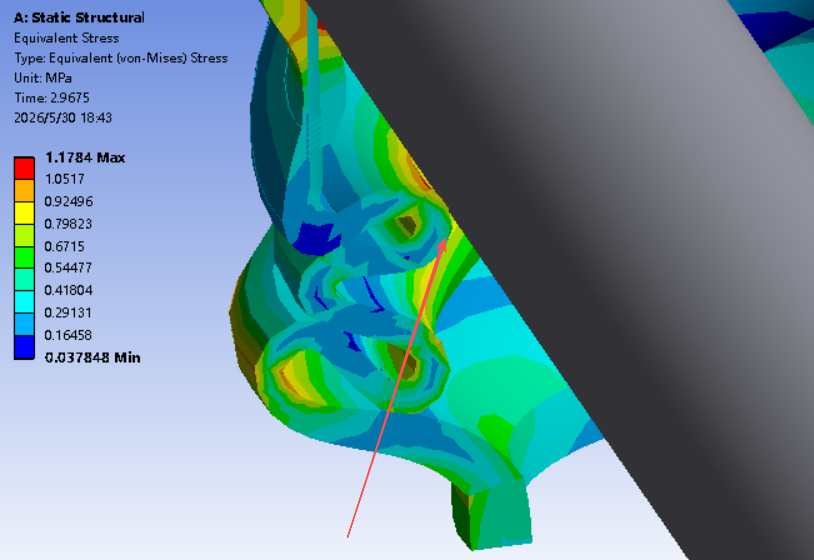
橡胶套内表面与轴接触
本例中,自接触时接触检测方法采用基于表面投影的接触(Nodal-projected Normal from Contact)。当然也可以采用其他接触检测方法。不同方法在接触迭代次数和时间上有明显区别。
以下为ANSYS workbench帮助文档给出的统计。
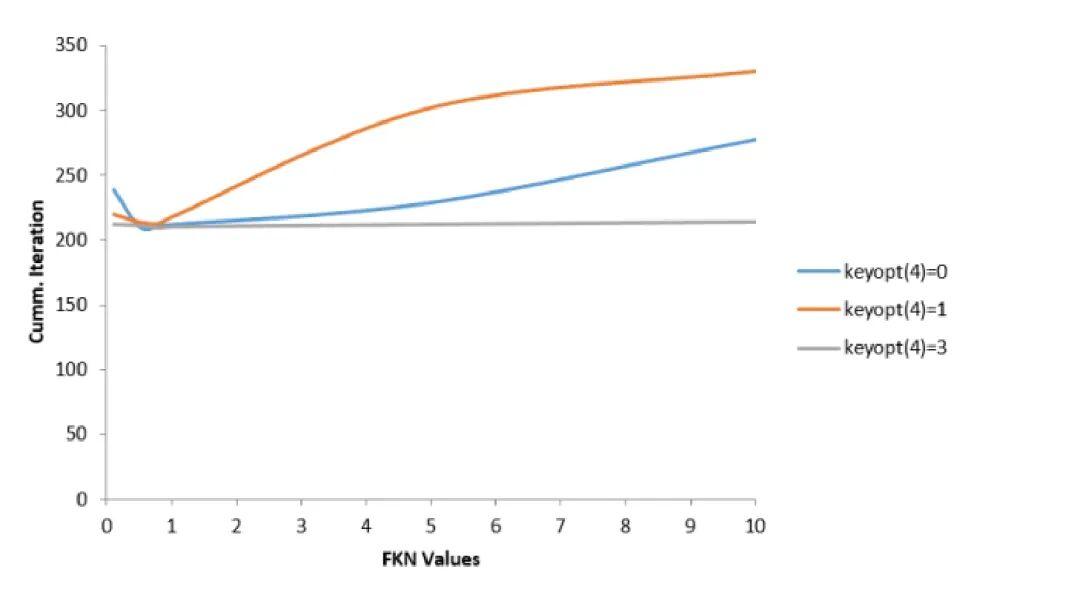
不同接触检测方法的累积迭代比较
不同接触探测方法的仿真统计
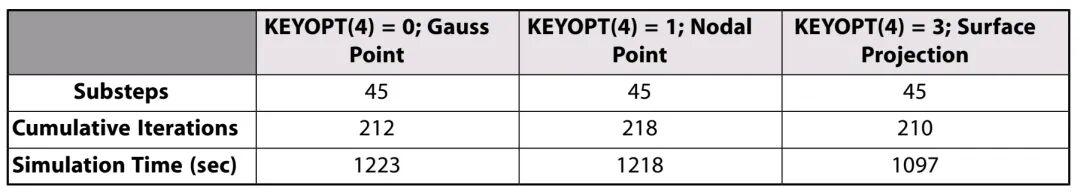
通过与其他可用的接触探测算法进行比较,说明了基于表面投影的接触方法的以下优点:
① 基于表面投影的接触法(KEYOPT(4)=3)需要最少的累积迭代次数。
② 使用基于表面投影的接触法时,问题的收敛对法向接触刚度系数(FKN)不太敏感。
基于表面投影的接触方法(KEYOPT(4)=3)比其他接触检测算法可产生更平滑的接触力。它对接触刚度的大小不太敏感。
对于较小的FKN值(0.1至1.0),所有接触检测方法的累积迭代变化较小。但是对于较高的FKN值(1到10),与其他接触检测方法相比,基于表面投影的方法的累积迭代变化要小得多。
FKN=1是非线性分析的最佳值。一般来说,基于表面投影的接触法在计算时间上要昂贵得多。在这个特定的模型中,使用这种方法的迭代和子步骤的总数较少与其他接触检测算法相比。使用表面投影方法的整体性能更好。
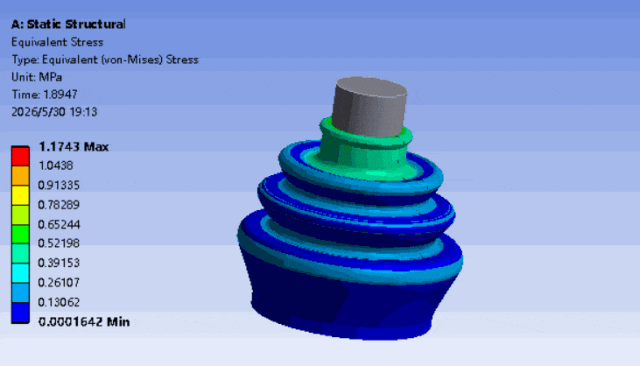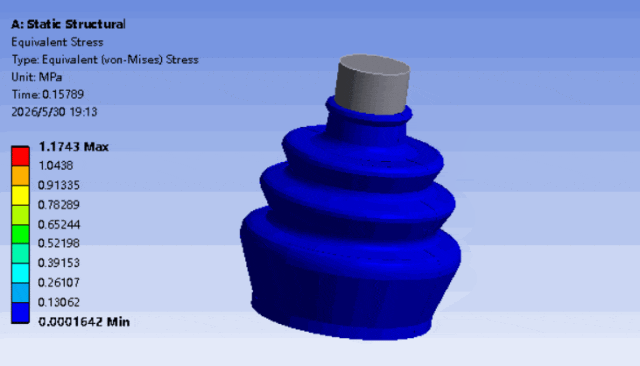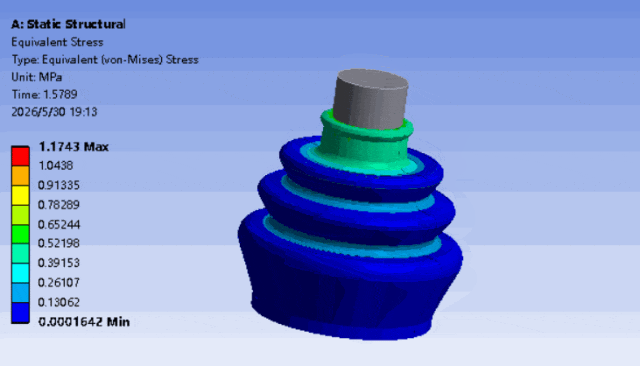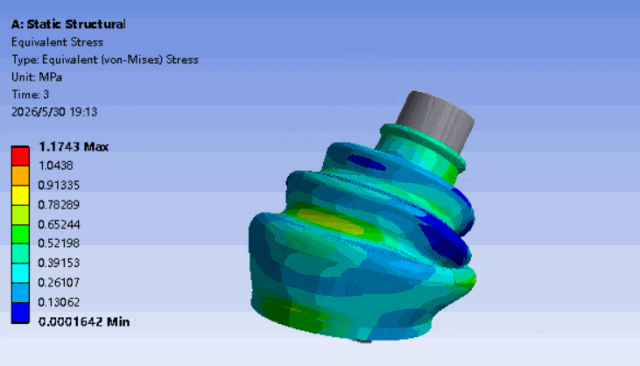
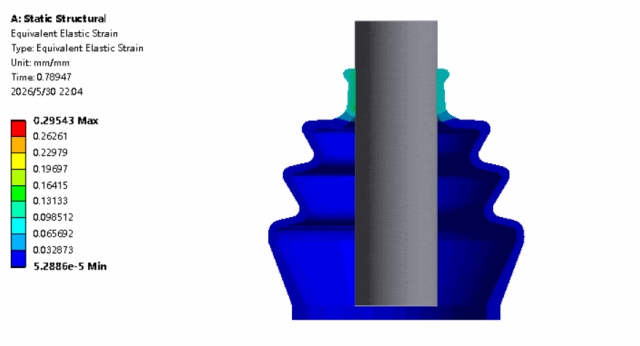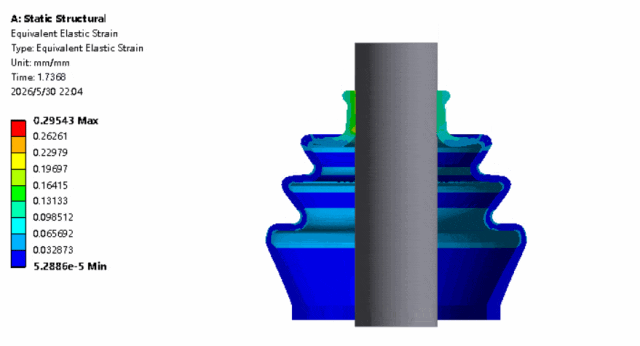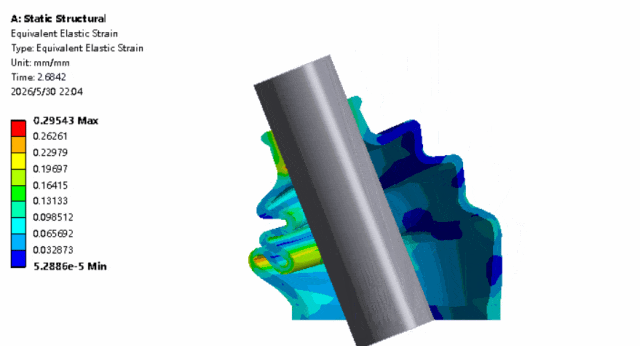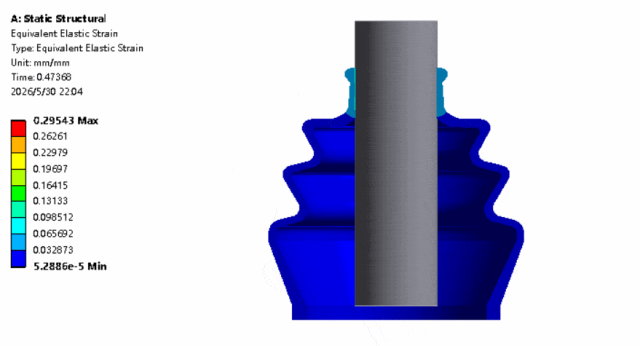
以下动画显示了所有加载步骤中von Mises应力、弹性应变变化情况。很明显可以看到载荷步1时,轴与橡胶套口处由于过盈干涉,产生了预应力和应变。载荷步2时,轴向下运动,对橡胶套进行挤压。载荷步3时,轴旋转,橡胶套产生自接触。
在官方文档中,文档中建议在进行此类分析时基于表面投影的方法(KEYOPT(4)=3)不要用于定义刚性轴和橡胶套之间的接触,因为这种方法不支持由基本目标段定义的刚性表面。