玩机器人,一定要懂电机驱动的关键控制、续流、刹车和H桥
现在机器人的硬件工程师的岗位很多,薪资也很高。行走车轮、底盘行进、云台转动、动力推送结构普遍使用直流电机;动力强、调速便捷。机械臂关节、精准定位组件、镜头微调、精密移位机构采用步进电机,定位精度高。二者都属于感性负载,工作换相断电易产生反向电动势,电路必须做好续流防护,避免烧毁驱动元件。 今天分享一篇关于电机续流和衰减模式的文章,作者是戴观祖Garrick Dai。直流(有刷)电机和步进电机驱动的最重要性能指标就是效率、振动和噪音。而对这些性能影响非常 大但又往往容易疏忽的就是续流Current Recirculation的控制,通过深入理解续流以及各衰减模式Decay Mode的优缺点和适用性,以据此进行更为复杂灵活的续流控制,就更能够适应不同参数的电机,从而达到效率、振动和噪音的最佳平衡。本文从电机等效电路角度去分析和解释不同续流模式,易于从本质上理 解掌握。同时本文也进一步解释电机的刹车机制,以及容易造成混淆的刹车和续流的区别和分析。1. 直流(有刷)电机和步进电机驱动拓扑
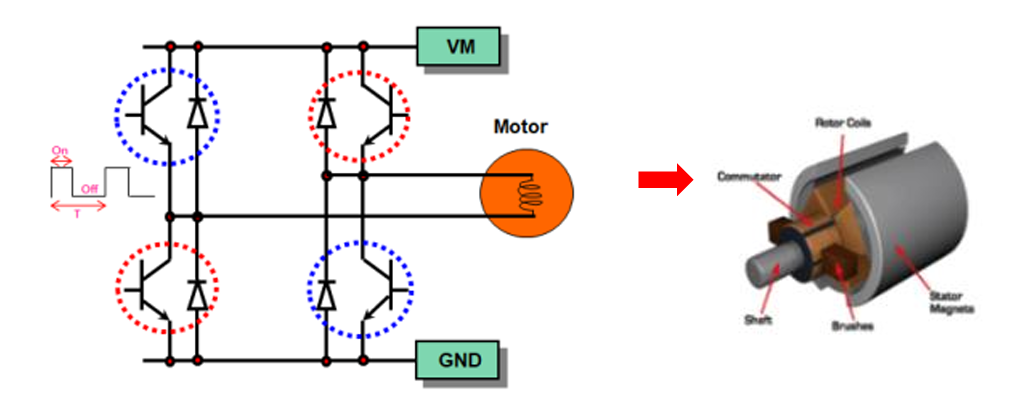
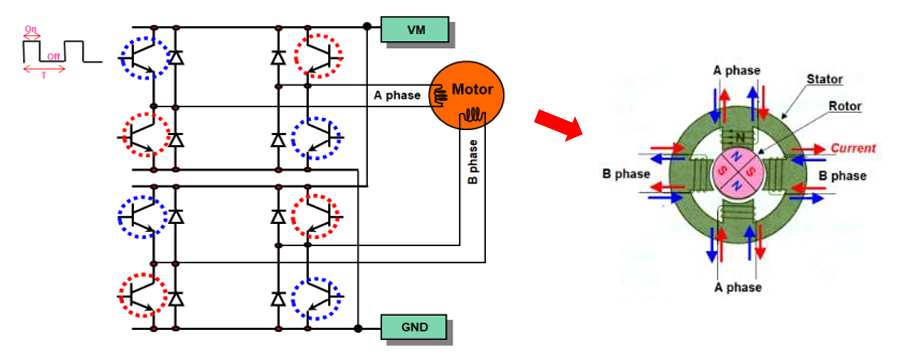
如下图所示,直流有刷电机由一个全桥电路驱动单个电机线圈。通过同时打开蓝色虚线框FET驱动管或 红色虚线框FET驱动管可分别控制电机的正反转,而通过在FET驱动管加载不同Duty的PWM,可对电机调速(本文图中PWM仅为示意,并非只是一路)。类似的,典型的(两相)步进电机有两个电机线圈,由两个全桥电路分别控制两个电机线圈A相和B相,通过在A、B相加载相位差90度PWM波来 控制步进电机的转速,A、B相相位超前或落后90度控制电机方向,而在在每步驱动内加载不同Duty的(频率更高)PWM载波,来控制电机电流。2. 什么是电流续流
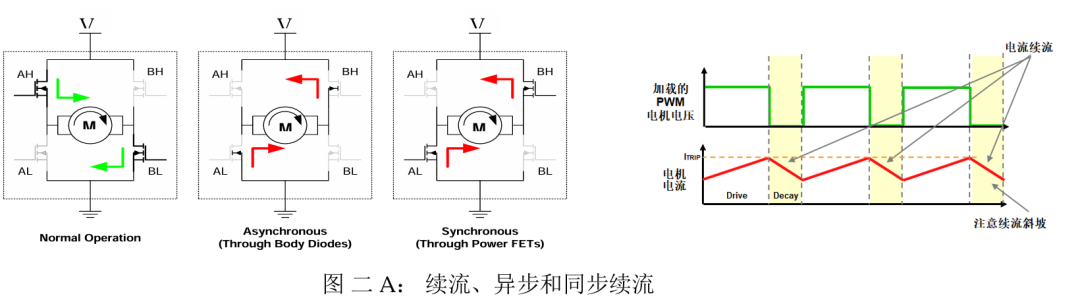
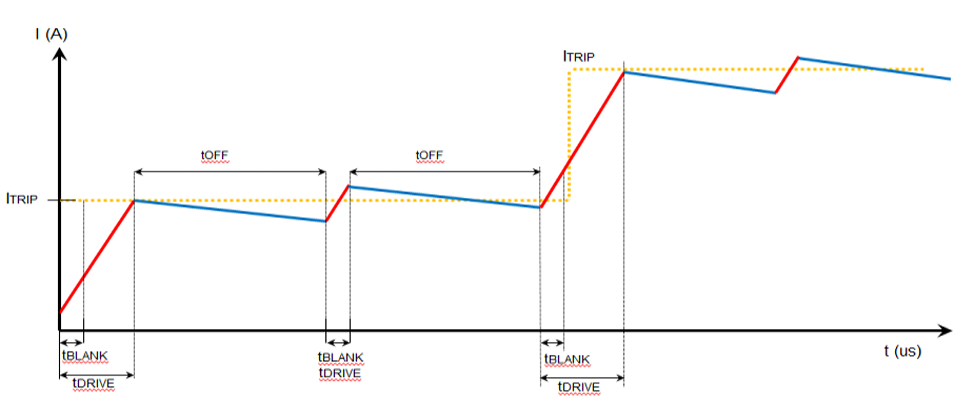
以直流有刷电机为例,如下图。首先AH,BL的FET打开,电流从VM由左往右到地,这是电机驱动阶段 Driving/Drive。然后关闭所有FET,此时电机的线圈电感效应,电流会继续从左到右流动并衰减Decay。而 电流衰减有两种途径,一是通过FET的体二极管衰减,如图二中间示意,由地到VM,这是异步衰减。二是通过打开BH、AL的FET,电流还是由地到VM,这称为同步衰减。这种异步衰减和同步衰减的途径就是电流 续流Current Recirculation。显而易见,异步衰减经过FET体二极管,压降大所以损耗(2*I*VD)也大,而 同步衰减经过FET的Rdson,一般内阻较小所以损耗(I^2*Rdson*2)也小。后文主要以同步衰减来说明。为方便下文展开,先介绍下电机驱动和电流衰减的几个关键参数 – ITRIP、tDRIVE、tBLANK、tOFF。下图中黄虚线ITRIP就是本时段内系统/驱动芯片设定的电流,ITRIP按照电机驱动算法或电流控制而变化,下图 就是往上台阶增长例子。tDRIVE是驱动阶段的时间,这里需要注意起始有个tBLANK时间(一般几个us以内), 主要是为了避开(驱动阶段)驱动管打开时刻的Overshoot等噪音毛刺,系统/驱动芯片会强制忽略掉这段时间 而不检测相电流等。经过tBLANK后就是剩余的驱动阶段。当然有些情形下tDRIVE只有tBLANK时间而直接省略 后续。tOFF 是电流整个续流时段。所以tDRIVE+tOFF 就是加载的 PWM 的周期。PWM 周期可以是固定的或可变的, 取决于系统需要。3. 电流续流的衰减模式
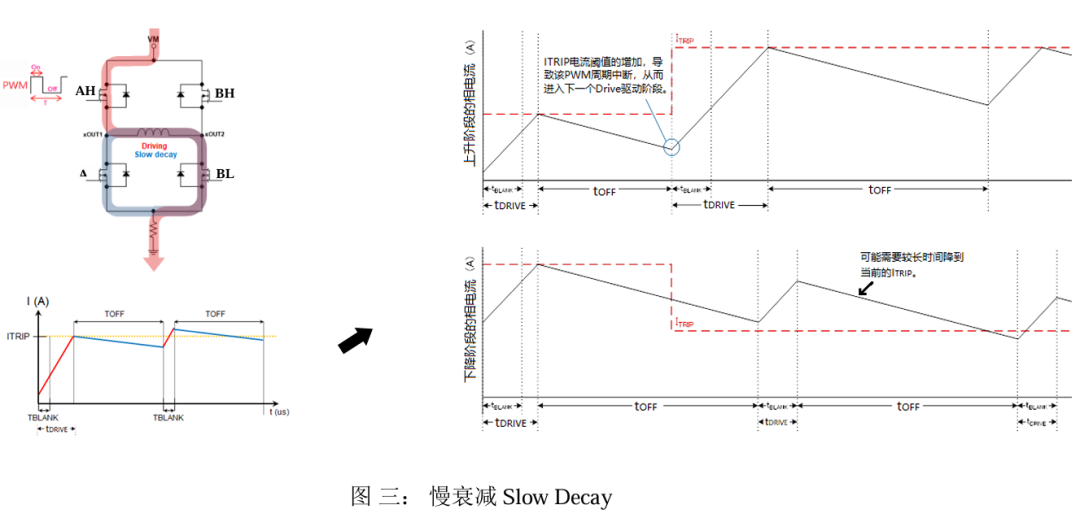
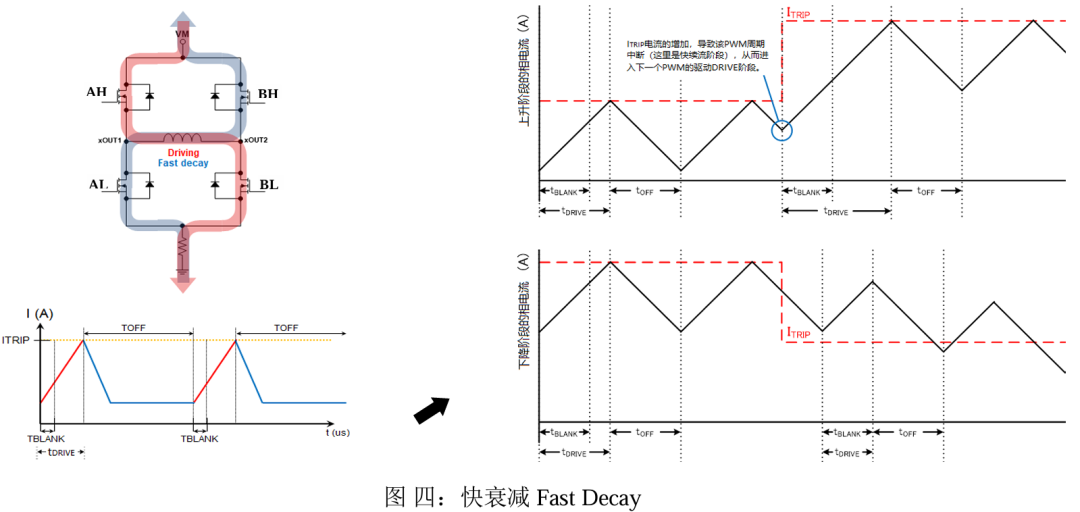
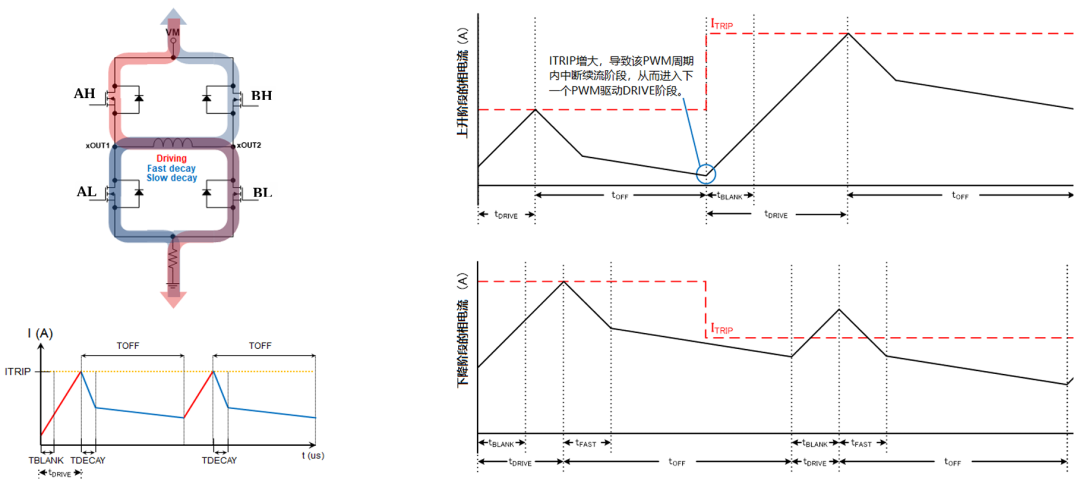
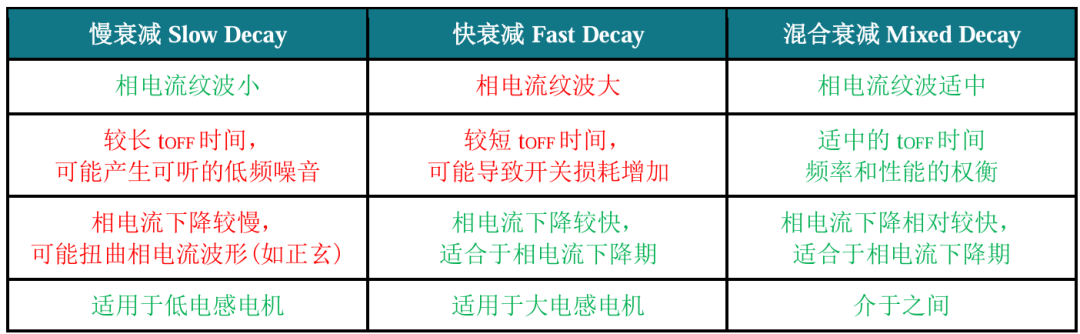
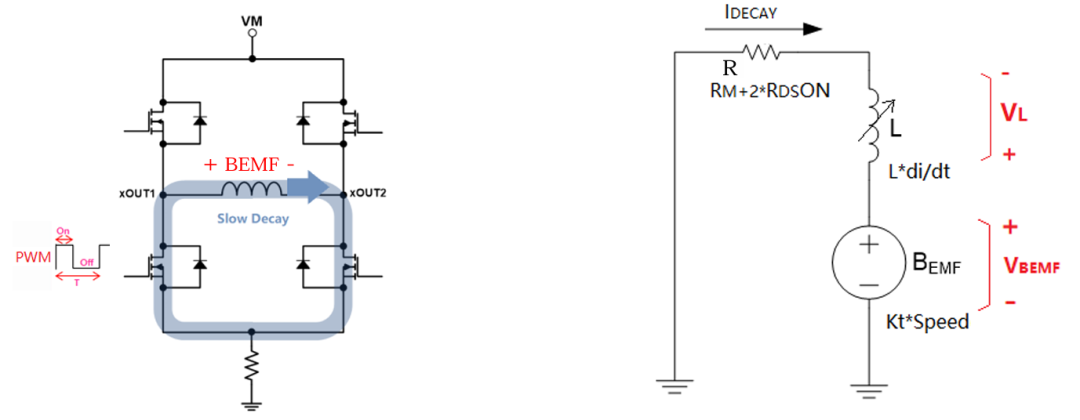
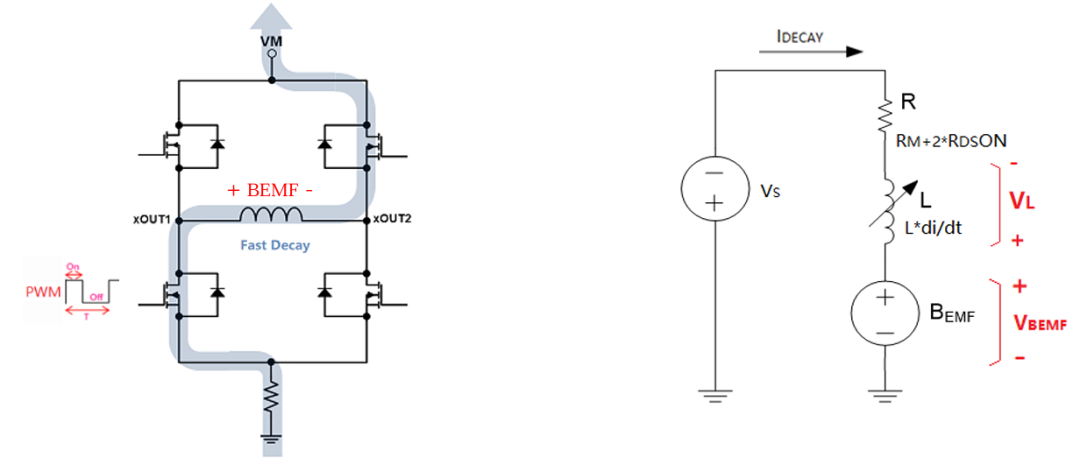
电流续流一般有三种控制模式 --- 慢衰减Slow Decay、快衰减Fast Decay和混合衰减Mixed Decay。这 里的所谓“快”“慢”是指续流期间电流衰减的相对快慢。首先正常驱动阶段Driving如图三左红色电流方向(AH、BL打开),然后关掉AH、BL,并打开下桥臂的 AL、BL两个驱动管,电流继续从左往右经过线圈顺时针闭环慢衰减,如图蓝色电流。 对应的电机相电流(下文简称相电流)波形是先驱动阶段(Driving)上升,如图三左下,当相电流上升到 预设的ITRIP阈值或以上时,就进入续流阶段。可以理解的是,若经过tBLANK时间后相电流已经到达(或超过) ITRIP 阈值时,就没有后续的Driving阶段而直接进入续流阶段,如图三左下波形图的第二个PWM周期。所以 tBLANK也是驱动信号PWM最小的ON时间。综上,慢衰减模式主要是通过下桥臂的两个驱动管来续流,相电流的纹波相对较小。当相电流处在上升或下降期间(ITRIP处于变大或变小的时期),慢衰减模式下的相电流变化如图三右所示。 在相电流的上升期,ITRIP增大会导致该PWM周期内续流提前结束从而进入下一个PWM的驱动Driving阶段。 同理,在相电流的下降期ITRIP减小时,也会导致该PWM周期里的续流时间tOFF需要拉长以达到当前的ITRIP, 这在可变周期的PWM控制技术常见。当然图中只是示意,对于每个ITRIP台阶变化,相电流也可以经过多个 PWM周期调整到达下个ITRIP。 还是先正常驱动阶段Driving,如图四红色电流方向(AH、BL打开),然后关掉AH、BL,并打开斜对称的BH、AL两个驱动管,电流继续从左往右经过线圈、从地端到电源VM端快衰减,如图中蓝色电流方向。对应的相电流波形如图四左下,是先Driving驱动阶段,然后快衰减直到零,并保持(如把全桥驱动管都关掉),不会出现反向电流。当然图中只是举例示意,并不一定是快衰减都能在续流时间内到零。快衰减模式主要是通过斜对角的两个驱动管来续流,快衰减模式下相电流的纹波相对较大。当相电流处在上升或下降期间(ITRIP变大或变小时期),快衰减模式下的相电流变化如图四右所示。在相电流的上升期,ITRIP增大会导致该PWM周期内的续流需要提前结束(相比慢续流提前更多),从而进入下一 个PWM的驱动Driving 阶段。另外在相电流的下降期 ITRIP减小时,快续流相对于慢续流更快达到当前的 ITRIP, 从而可能不需要延长续流时间tOFF。顾名思义,先正常驱动阶段Driving如图五红色电流方向(AH、BL打开),然后关掉AH、BL,并打开斜 对称的BH、AL两个驱动管快衰减,经过一段时间TDECAY后,关掉BH并打开BL(此时AL保持打开),电 流继续从左往右经过线圈顺时针的慢衰减。对应的相电流波形是先Driving驱动阶段,然后先快衰减,持续TDECAY时间,接着切换到慢衰减。混合衰减模式下相电流的纹波介于快衰减和慢衰减之间。TDECAY时间可根据电机及应用场景来设置调整。当相电流处在上升或下降期间(ITRIP变大或变小时期),混合衰减模式下的相电流变化如图五右所示。在 相电流的上升期,ITRIP增大会导致该PWM周期内的续流需要提前结束(介于慢衰减和快衰减之间),从而进 入下一个PWM的驱动Driving阶段。另外在相电流的下降期ITRIP减小时,混合衰减介于快衰减和慢衰减之间 达到当前的ITRIP。同时无论哪种续流模式,tBLANK时间是无法取消或提前的(但可动态调整),是tDRIVE的开始部分,也就 是最小ON Duty。统筹考虑tBLANK、tDRIVE、tOFF、TDECAY及PWM周期等时间的控制,来确保相电流有效地、及 时地控制到当前设定的ITRIP阈值,以达到精确的快速响应的电流环控制。综上,相对来说,慢衰减较为适合相 电流上升期,快衰减较为适合相电流下降期,而混合衰减介于两者之间。下表一是三种衰减模式的优缺点对比。 对于简单电机驱动系统而言,选取一个合适的衰减模式固定即可。对于相对复杂的控制,可以在相电流上升和 下降期,采用不同衰减模式,而对于更复杂控制,可以进一步控制PWM周期、TBLANK、tDRIVE、tOFF等时间来达到最优化效果。4. 电机及续流阶段的等效电路
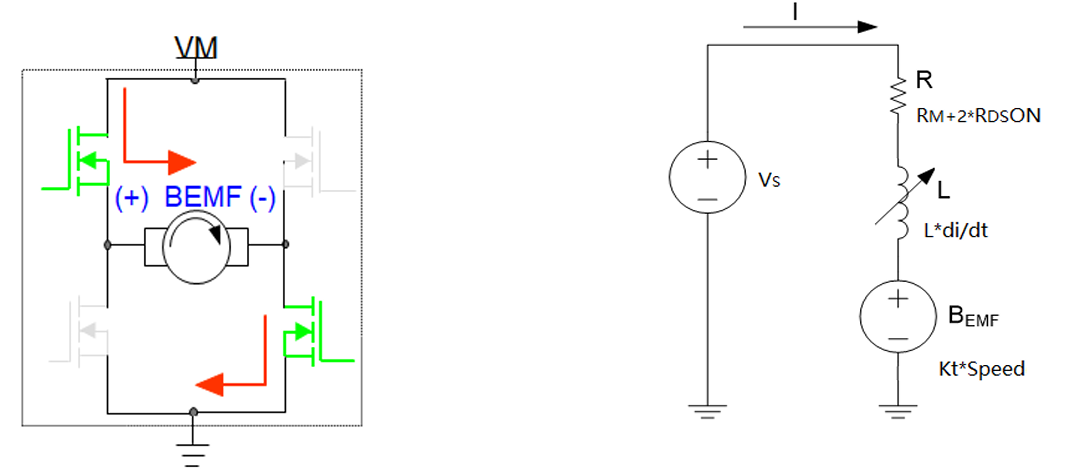
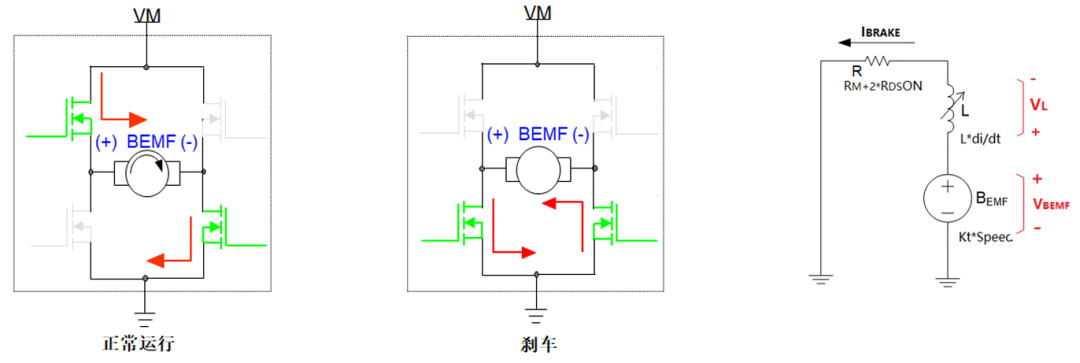
以有刷电机单线圈为例,如下图。电机本身可以等效于三部分组成:线圈内阻RM、线圈电感L和电机反电动势BEMF。其中BEMF电压等于电机反电动势常数Kt乘以转速(Hz),也就是和电机转速成正比。图中也考虑进去两个驱动管的内阻RDSON,所以Driving驱动阶段的基本等效电路如下图右,等效公式:Vs=I*R + L*di/dt + VBEMF。本文按Vs=VM分析。这里I即为IDECAY。可以理解的是,I*R电压一般较小,当电机处于启动或低转速期间时,反电动势很小,大部分电压会加载 到L*di/dt,电流急速上升。而当电机处于最高转速时,反电动势最大,电感电压则最小,电流变化斜率相对较小。 在续流阶段,也就是PWM周期的OFF时间段内,电机转速变化不大,反电动势变化不大(或略微降低)。 对于慢衰减续流,如下图,相当于Vs接地,此时慢衰减的电感电压VL=L*di/dt =I*R+VBEMF ,但极性反向,所以续流电流是下降的。相比于Driving驱动阶段的电感电压VL = Vs - I*R - VBEMF,在中低转速下VBEMF不大, 慢衰减阶段的电感电压较小,IDECAY下降斜率较(Driving驱动阶段)缓慢。对于快衰减续流,如下图八等效电路,需要注意,此时VS反向加载于电机,快衰减阶段的电感电压 VL=L*di/dt = Vs + VBEMF + I*R。相比于 Driving 驱动阶段的电感电压( Vs - VBEMF - I*R)较大,更是比慢衰 减阶段的电感电压(I*R+VBEMF)大很多,所以IDECAY下降速度最快,也就是称之为“快” 衰减。这也说明 了上文提到的快衰减较适合大电感电机,而慢衰减较适合小电感电机。5. 电机Brake刹车及与Decay续流的差异理解
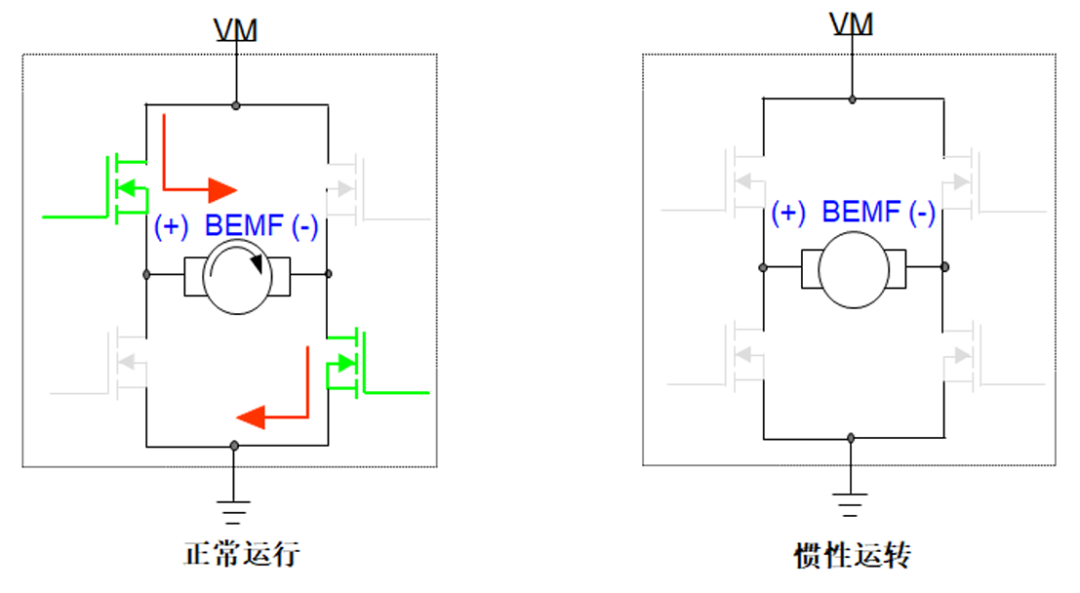
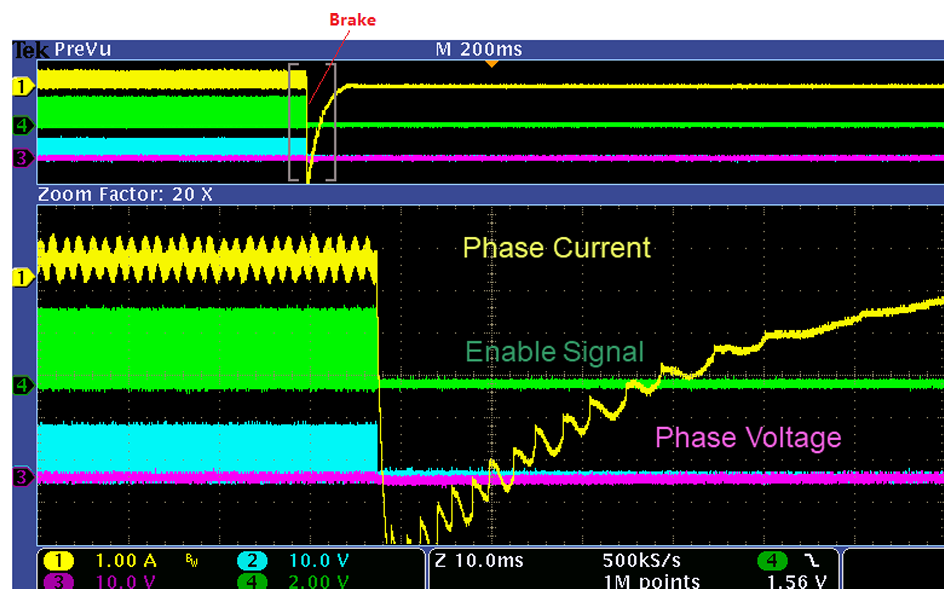
续流是PWM的OFF时间段,时间非常短,比如50us(在20KHz PWM),而电机刹车的时间相对会长 很多,从几秒甚至几十秒。两者时间级上完全不一样。在续流阶段时间内,转速变化非常小,基本可以忽略 VBEMF的变化。 还是以直流有刷电机为例。如下图九,当电机从正常运行状态(Driving驱动阶段)到把全桥驱动管全部关 掉OFF,此时若考虑FET体二极管则继续异步衰减,续流结束后电机就是完全开路状态,反电动势能量无处 释放,只有电机本身的摩擦阻力让电机缓慢停下来。而对于刹车,如下图十,电机从正常运行状态切换到只打开下桥臂驱动管并保持住,在刹车切换前(驱动阶段结束)时刻, VM=I*R + L*di/dt + VBEMF,此时转速最大VBEMF最大,电感电压很小忽略,电机相电流近似 于IDRIVE=(VM- VBEMF)/R。切换后,也就是和慢衰减一样的电路,电机相电流先慢续流直到0(可能持续多个 OFF时间),续流结束。然后电机自身的反电动势通过低边驱动管形成回路,相当于发电机,电流反向,如图十中间的红色刹车电流。这时如图十右,VBEMF=VL+I*R,电流 IBRAKE从 0 开始迅速增大到最大,VL迅速从此刻(VL=VBEMF)降低到0, 但是在这个短时间段内(如毫秒),电机转速略微降低(或忽略),所以反电动势略微降低(或不变),VBEMF仍然是最大。此时刻(VL降到0时)刹车电流最大IBRAKE = VBEMF/R。相比较于刹车前时刻的相电流 IDRIVE = (VM- VBEMF)/R,IBRAKE后可能是几倍于 IDRIVE。 下图十一波形是实际的有刷电机的刹车时刻的波形。黄色波形是电机相电流,可以看到刹车时,IDRIVE从 不到1A先续流到0,接着相电流反向直到最大IBRAKE刹车电流,大约6A。 在刹车阶段,“负载”即内阻R较小,I^2*R损耗较大,反电动势能量快速耗尽,刹车电流继续(相对于惯性运转)快速地降到0。这里要考虑到电感L,所以刹车电流是类似震荡阻尼下行的到0的。类似于下图中 黄色的相电流波形。这个过程就是刹车。同理,通过打开上桥臂的两个驱动管可以达到完全一样效果的刹车(等效电路完全一致)。刹车相对于惯 性运转时间较短,还具有一定的刹车保持力矩,取决于R大小(以及反电动势),R越小就需要越大力矩去转 动电机。https://public.fangzhenxiu.com/fixComment/commentContent/imgs/1779857345308_jpklvu.pdf
除了每天处理项目上的事情外,还需要不断的提高自己的水平,完善自己的知识体系。好在事不必躬亲,平时除了参考芯片供应商提供的电路图或者现有产品的成熟设计外。
不管遇到什么困难,都要记住,它们都是暂时的,唯有坚持是永恒的。