首页/文章/ 详情

自动驾驶 | CARLA开源仿真平台迎来首个中国城-上海汽车城

5月前浏览161
#自动驾驶 #自动驾驶仿真 #数字孪生 #CARLA #上海汽车城


在自动驾驶仿真测试领域,高保真、本土化的场景数据是算法迭代的核心基石。CARLA作为专为自动驾驶算法开发、训练和验证设计的开源仿真平台,凭借丰富的模型库和高保真渲染能力成为全球自动驾驶领域的主流工具。然而长期以来,其内置地图多以国外城市风貌为蓝本,缺乏符合中国城市道路规范、适配本土驾驶习惯的场景资源。


此次,由上海国际汽车城主导开发的全球首个还原中国城市典型特征的CARLA场景资源包已完成并正式贡献集成至CARLA开源平台,为全球自动驾驶仿真生态注入了鲜明的“中国元素”。该场景基于CARLA最新的UE5技术标准,以上海嘉定汽车城为参考区域,从道路拓扑、交通标识到建筑风格、视觉呈现,均精准体现了中国城市基因,高还原度场景更贴近中国驾驶者的真实认知,同时对自动驾驶的路径规划和全局感知能力提出了更高要求。


场景三大核心亮点      


01        
特色鲜明的城市道路精准复现中国道路基因        


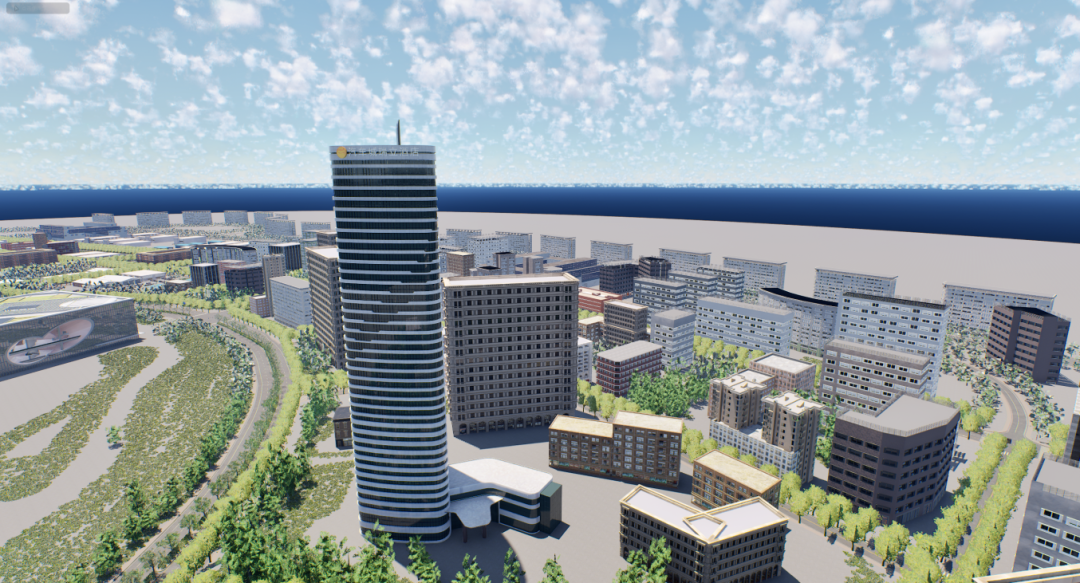
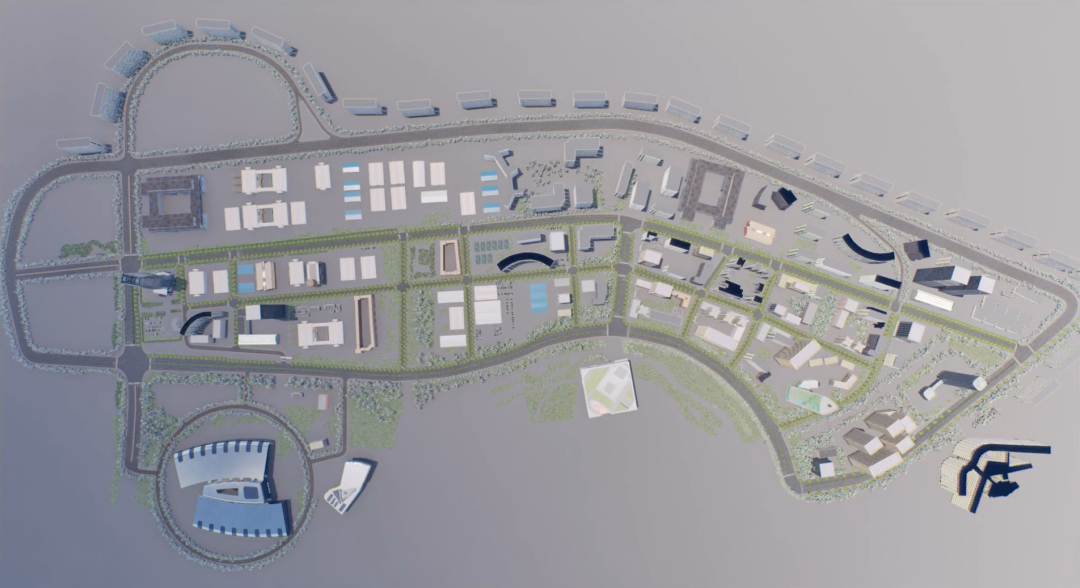
场景路网总里程约15公里、面积约2平方公里,包含环岛、多车道、匝道、城市快速路、非机动车道等特色城市道路类型,具备十字路口、三叉路口、不规则路口等48个路口。整体形态以两条自由曲线主干道为骨架,内部衍生出不规则支路形成“半网格+放射”混合结构,与国际主流标准化测试场景相比更具独特性和挑战性:


  • 非正交路口占比高:T型/三叉路口、不规则路口占比超过60%,且支路角度、车道数种类丰富;


  • 主干道匝道分支密:自由曲线形态的主干道拥有至周边建筑的多条专用匝道,形成大量“变道+汇流+分流”的复杂场景;


  • 道路结构差异明显:绿地、商铺形成天然隔断,使得路网不再单一,呈现由局部小片区拼接的复杂结构,复现混合交通、密集路口、无保护左转等中国城市常见的交通场景。


道路连通逻辑与中国标准化信号灯、指示牌、限速等交通标识相绑定,确保仿真场景中车辆能够识别并响应本土交通规则,为算法提供可靠的“道路规则框架”。路面配套设施也充分融入中国特色,例如斑马线、围栏、路灯、园区出入口、公交站台和停车场等元素的仿真效果逼真自然,与复杂路网共同构成极具代表性的中国城市交通环境。
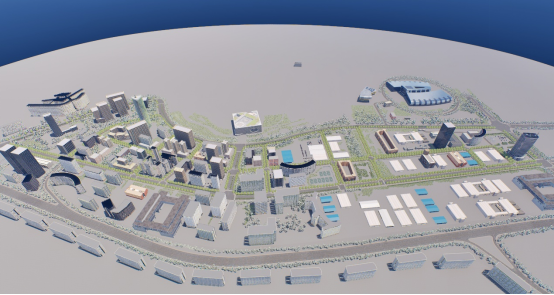


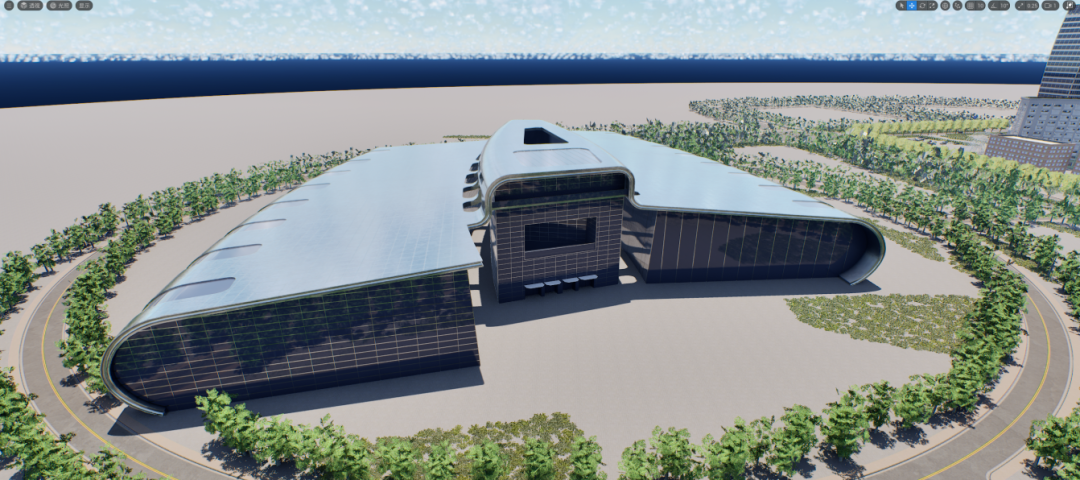
场景俯瞰图


02        
高还原度的视觉场景让“嘉定风貌”走进仿真世界        


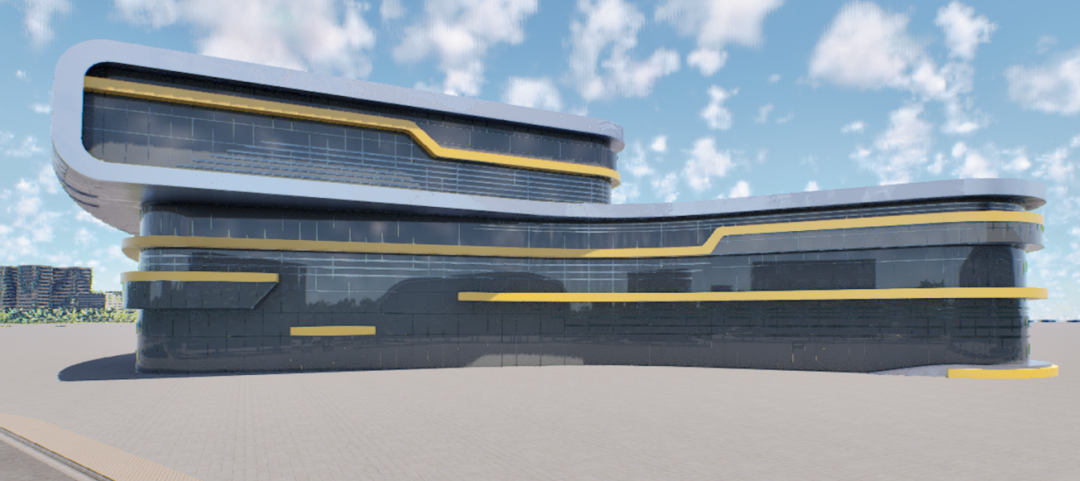
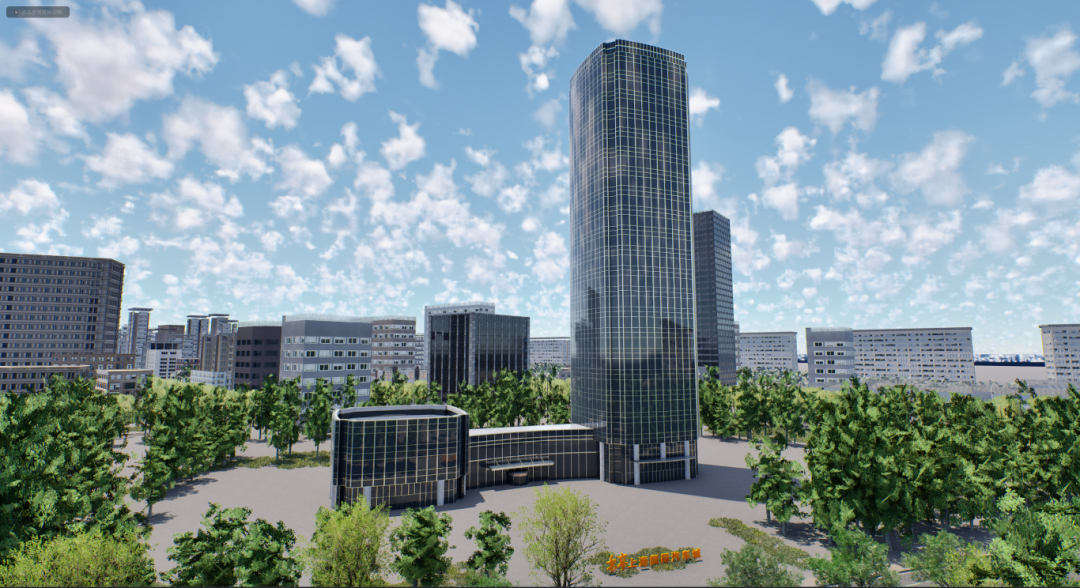
为了让场景不仅“可用”更“可信”,在UE5引擎中借鉴“嘉定风貌”,完成了建筑物、汽车城元素、路面设施等完整场景的构建。重点针对嘉定保利大剧院、上海国际汽车城大厦、上海汽车博物馆、上海汽车会展中心、汽车城核心区的于田大厦和瑞立酒店六个地标性建筑进行1:1高精度建模,对建筑外立面纹理和周边布局进行高还原度仿真,视觉效果呈现细致且极具质感。
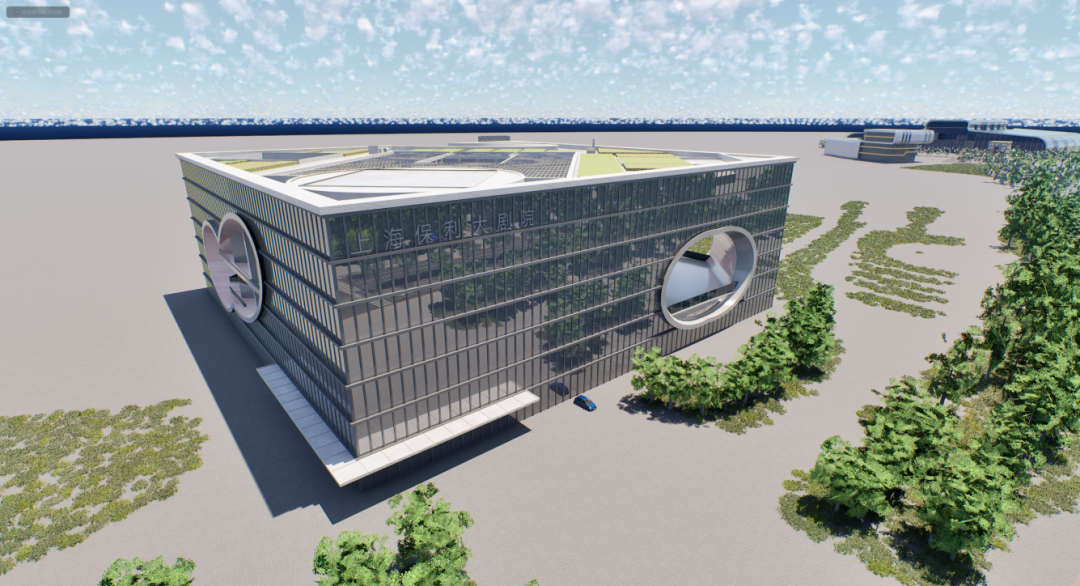
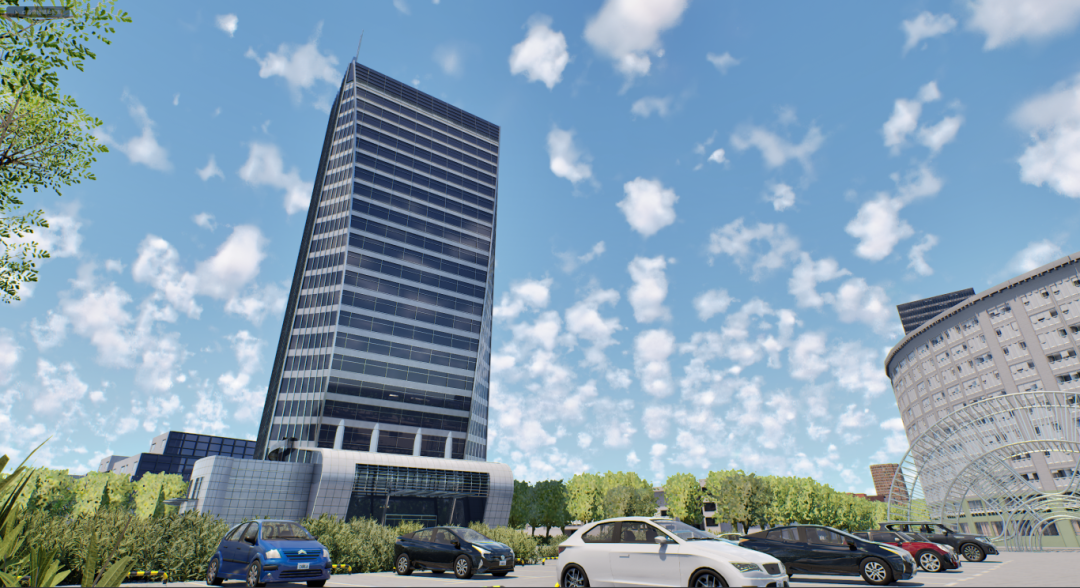


同时还精心将“汽车城”品牌形象渗透到落地字牌、园区门头、智能网联汽车测试道路标识牌等视觉细节元素中,使场景更加彰显嘉定汽车产业的独特气质。


03        
开源合规交付降低全球开发者使用门槛        


场景中经纬度、路名等信息已进行脱敏处理,且交付过程严格遵循CARLA开源平台的贡献规范要求,后续CARLA用户通过官方渠道可便捷获取并使用该资源,帮助开发者更早发现算法在“中国道路”中的适配问题,提高人车混行、非机动车道占用等复杂场景的应对能力,加速算法迭代效率。


目前,基于UE5引擎的升级版本CARLA 0.10.0 仅有2张地图,此次汽车城贡献的场景不仅填补了CARLA平台“中国城市主题”空白,更为UE5版本CARLA应用推广注入强劲动力,推动了全球自动驾驶仿真资源多元化发展。该场景将开放给全球超30个国家、20万用户及开发者使用,为自动驾驶研发测试、V2X车路协同和低空仿真等研究提供全新场景,助力“中国道路标准”在国际上获得更广泛认知。


作为CARLA开源平台首个中国特色城区场景,此次贡献让中国城市道路风貌走进全球开源生态,为国际开发者了解中国城市交通、开展跨区域技术合作搭建了桥梁,也显著丰富了CARLA社区的场景多样性与全球适配性。


上海国际汽车城始终致力于构建开源服务生态,推动汽车产业技术创新与高质量发展。此次开源场景的贡献,正是汽车城在“开源技术+本土需求”融合领域的一次重要实践,不仅助力自动驾驶技术在全球范围内实现更安全、更高效发展,也进一步强化国家智能网联汽车(上海)试点示范区在汽车仿真测试领域的核心竞争力,提升了上海汽车城在全球产业链中的品牌辐射力和示范引领力。


目前,场景资产包已通过CARLA开源平台官方渠道开放下载,诚邀全球开发者体验使用,携手推动自动驾驶仿真技术的进步!


以上,本文完。  

来源:车路漫漫
汽车建筑自动驾驶数字孪生渲染
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-05-12
最近编辑:5月前
李慢慢
硕士 自动驾驶仿真工程师一枚
获赞 14粉丝 93文章 323课程 0
点赞
收藏
作者推荐

机器人仿真软件Coppeliasim:简介、下载、安装和运行

一、简介CoppeliaSim(原名V-REP)是一款功能强大的机器人仿真软件,由Coppelia Robotics开发。它提供了一个集成开发环境,用户可以在其中创建、编辑、调试和仿真各种机器人系统。CoppeliaSim的独特之处在于其分布式控制架构,允许用户为仿真中的每个对象编写独立的控制脚本,从而实现高度模块化和灵活的仿真。CoppeliaSim支持多种编程语言进行控制脚本的编写,包括Lua(内置)、Python、C/C++、Java、MATLAB/Octave等,用户可以通过API接口与仿真环境进行交互。它内置了丰富的机器人模型、传感器和执行器,并支持导入各种CAD模型,方便用户快速搭建仿真场景。此外,CoppeliaSim还提供了5种物理引擎(ODE、Bullet、Newton、Vortex、MuJoCo),能够精确模拟机器人与环境的物理交互,如碰撞、摩擦和重力。它还支持实时和非实时仿真,用户可以根据需求调整仿真速度。CoppeliaSim广泛应用于机器人学研究、教育、工业自动化等领域,可以用于机器人路径规划、运动控制、传感器融合、多机器人协作以及虚拟调试等任务。其灵活性和可扩展性使其成为一个理想的工具,用于开发和测试复杂的机器人系统。 二、CoppeliaSim安装部署2.1 配置要求在开始安装之前,首先需要确认您的硬件环境是否满足仿真软件的运行要求,以避免因配置不足导致卡顿或崩溃。 操作系统- Windows: Windows 7、8、10、11 (64位);- macOS:intel芯片需macOS 13 及更高版本,apple芯片需macOS 15 及更高版本;- Linux:Ubuntu 22.04、 Ubuntu 24.04。通常需要 64 位系统。 处理器 (CPU)- 推荐多核处理器,以获得更好的模拟性能,尤其是在处理复杂模型和大量计算时。 内存 (RAM)- 最低要求:4GB RAM;- 推荐:8GB RAM 或更高。处理大型场景、复杂机器人模型或运行多个模拟时,更多的 RAM 会显著提升性能。 显卡 (GPU)- CoppeliaSim 使用 OpenGL 进行渲染,因此需要支持 OpenGL 2.1 或更高版本的显卡;- 推荐:具有专用显存的独立显卡 (NVIDIA 或 AMD) 可以提供更流畅的图形显示和更好的性能,尤其是在使用实时渲染和复杂纹理时。集成显卡也能运行,但在处理复杂场景时可能会性能下降。2.2 安装流程首先可以在官网下载安装包:https://www.coppeliarobotics.com/ 根据自己的需求选择不同的版本。不同版本详情对比如下: 此处需要强调注意的是EDU版本,虽然早起一直采用开源形式。但原厂正在逐步减少 EDU 版功能。且原厂从两年前开始,要求用户通过高校邮箱进行注册,并在下载与安装过程中增加验证环节。同时也有一定的开源约束:核心插件(运动学、几何)采用双许可(非开源),免费版仅用于非商用场景(爱好者、师生、学校);商用场景如无此二插件则功能减少 80%-90%。下载完安装包之后,便可以进入安装运行流程,下面分两种安装环境进行介绍: Linux环境- 解压下载的压缩包,进入coppeliaSim项目文件,执行命令:./coppeliaSim;- 等待coppeliaSim启动,正常运行会启动coppeliasim的仿真界面;- 若选择Pro版本,需要使用License激活。激活步骤:点击Help -> Enter New License Key,打开对话框,将legacy machine ID发给我们团队,我们会生成绑定的License。 Windows环境在Windows下按照一般软件的安装流程即可。- 双击安装包,根据安装向导进行安装;- 正常安装后,双击桌面上的图标即可启动coppeliaSim;- 激活Pro版本按照上面的步骤获取License。2.3 运行验证打开coppeliaSim仿真软件,旁边的model browser展示了内置的模型资产,下面是具体模型样式的预览。 将模型拖拽到主界面中,若模型出现在仿真界面里,说明模型导入成功。点击上方的三角形播放按钮即可进行仿真,若以上步骤没有报错,说明coppeliaSim已经正确安装,可以进行仿真任务了。 三、示例demo运行coppeliaSim内置了许多完善的仿真demo,可以在“File -> Open scene”中找到提供的样例。选择其中的“youBotAndHanoiTower.ttt”,点击运行后可以进行智能车分拣物品的场景仿真。至此,完成CoppeliaSim安装部署的全流程,感兴趣的读者可以联系康谋(CoppeliaSim代理商),获取更多版本的试用详情,进行更多技术交流~以上,本文完。#机器人仿真 #具身智能 #仿真来源:车路漫漫

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈