异步电机(感应电机,IM_FOC_sensor)高性能电流环的研究学习(第一期)
引言:接下来的几期文章主要研究学习异步电机的电流环,旨在提高电流内环的性能,内容有传统线性PI调节器设计、复矢量调节器设计和离散域调节器设计。本期文章主要基于传统线性PI调节器内容展开,谈谈电流环的研究现状。
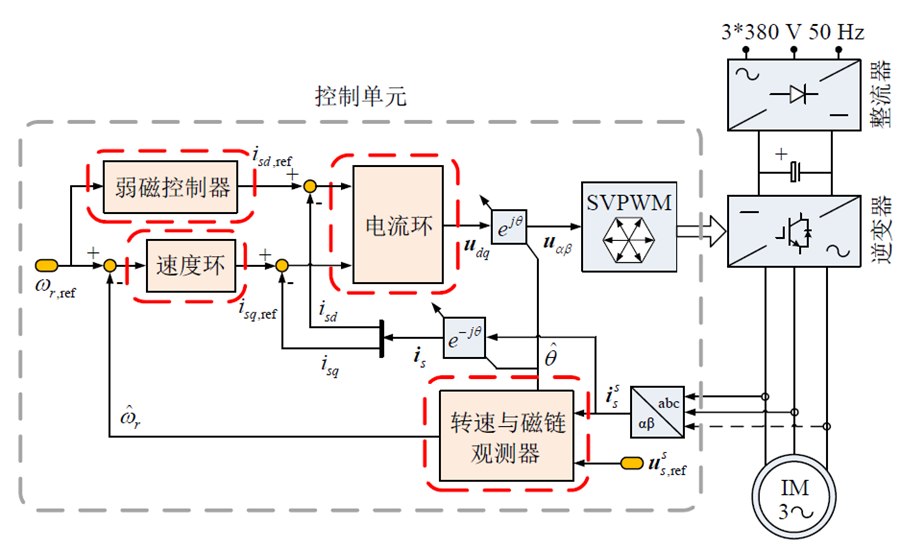
图1 感应电机系统控制框图
从图(1)可以看出,电流环的感应电机控制的内环,电流环的控制好坏直接影响整体控制的性能。
一、电流环的研究现状和常见的控制方法
在工业应用中,高性能IM或SPMSM 控制系统多服务于交流伺服与通用变频器领域,其主要任务是根据上位机与控制系统发出的指令,对速度与转矩等物理信息进行精确跟踪。为准确跟踪以上信息,IM 控制系统一般采用双闭环(速度闭环、电流闭环)级联控制结构,作为电驱动系统的最内环,电流环的性能直接决定了IM控制系统的暂、稳态响应,也成为提升外环控制器(速度环)性能的基础与决定因素。如何提升电流环控制性能便显得尤为重要。
一直以来,国外伺服厂商均将高性能电流环控制策略视为其核心技术,且电流环控制参数并不允许用户进行自主调节。国外厂商,如日本安川、松下、发那科、富士与三菱,德国的西门子与ABB 等公司,通过采用计算能力更强的控制芯片(如FPGA、FPGA&ARM 等)、精度更高的模数转换芯片(Σ-Δ 芯片)、并结合过采样、多采样多更新以及延时补偿和转矩前馈等技术,使其产品的电流环带宽达到2kHz 或以上。
相比之下,我国自主伺服产品的电流环控制性能还有较大进步空间,部分厂家产品并不具有逆变器非线性补偿与转矩脉动抑制等高级功能。此外,对于日系伺服产品,为保证控制性能与可靠性,多采用驱动器与被控电机配套的方式进行售卖,即单一驱动器仅对应一种被控电机,可进行专机专调,极大程度避免由于制造工艺与本体参数差异等问题对控制性能的影响且无需用户对电流环控制器进行参数调谐。。对于国内产品,单一驱动器需配套多款电机,且对于不同应用场合,即便使用同款驱动器,还可能存在开关频率与死区时间需要调整的情况。因此,对于此类产品,除通用伺服固有功能外,还需具备电流环参数自整定与自优化能力。
综上所述,开展IM和PMSM 高性能电流环关键技术相关研究,不仅拥有巨大的市场需求,也符合我国目前发展战略需求,具有重要的现实意义。
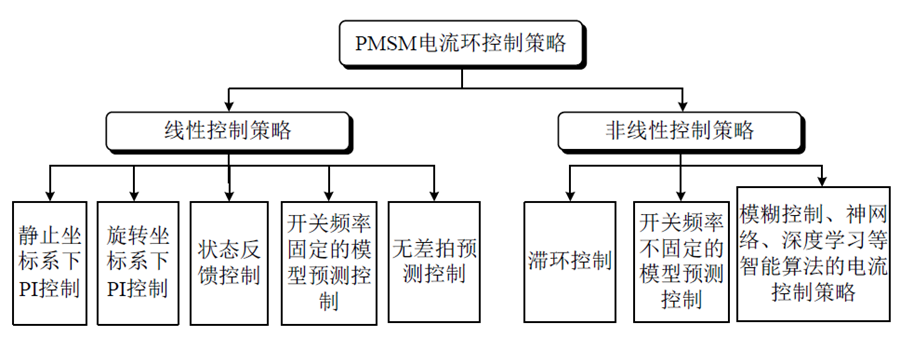
图2 PMSM电流环控制策略
注:旋转坐标系下的PI调节器是目前工业界应用最常见的电流环控制策略。
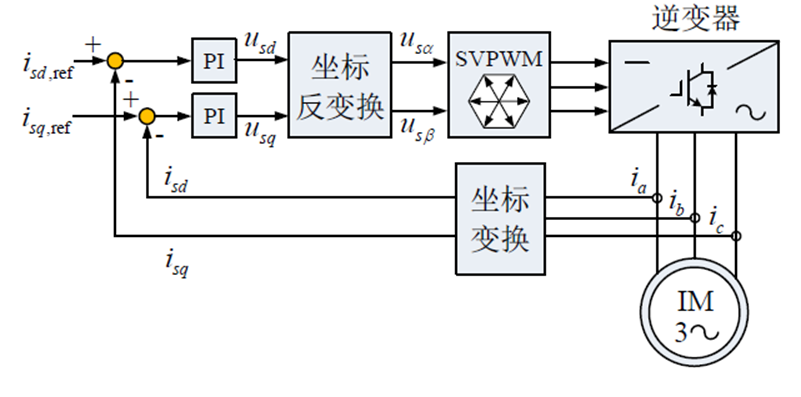
图3 旋转轴系PI控制系统框图
旋转轴系下PI 控制是目前交流永磁同步电机工业应用中最为常见的电流环控制控制策略,在图(3)所示的电流反馈环路中,a、b、c 三相电流反馈经坐标变换至两相旋转坐标系(d、q 轴系),实现对转矩电流和励磁电流的分别控制。与静止坐标系下PI 控制不同,旋转轴系下PI 控制的电流指令与反馈为直流量,与静止轴系下PI 控制相比,旋转轴系下的电流指令与电流反馈不再是交流分量,可有效避免静止轴系PI 控制下、高速运行过程中由于电流指令与电流反馈之间固有相位滞后导致的电流静差。此外,旋转轴系下PI 控制还具有结构简单、稳态控制效果较好与便于采用线性控制理论进行参数整定等优点,受到众多学者的广泛研究。
根据SPMSM 旋转轴系下电压方程,d、q 轴电压方程中均存在交叉耦合分量,耦合分量的存在影响动态响应下的矢量控制性能。常见的解耦方法包括反馈解耦控制、前馈解耦控制、内膜解耦控制、交叉解耦控制和复式量控制等方法。得益于工业界的推动,旋转轴系下PI 控制的相关理论研究与改进方法已非常成熟,然而,暂态工况下的动态响应性能仍是制约其在高端工业场合应用的主要因素之一。
二、感应电机电流内环PI参数整定
2.1 基于零极点对消法
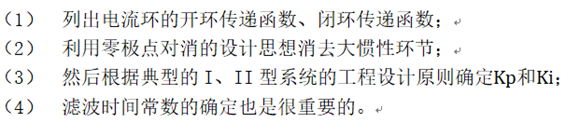
电流环是控制系统的最内环,电流环的带宽影响外环的带宽。设计电流环要保证电流环的响应速度要足够快速,且在动态响应过程中没有大的超调,而且稳态时,电流应该无静差。
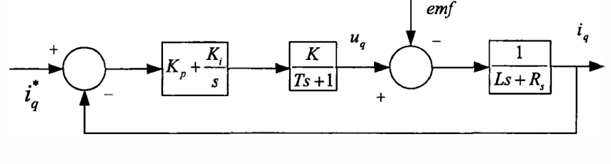
图4 PI电流环控制结构框图
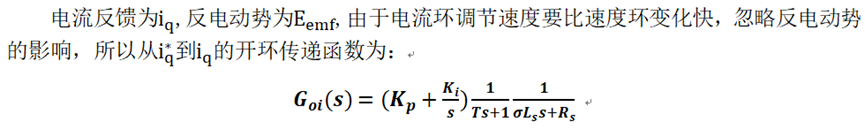
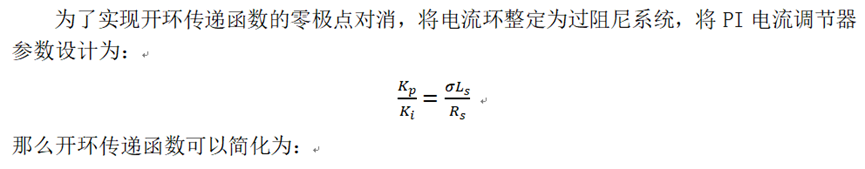
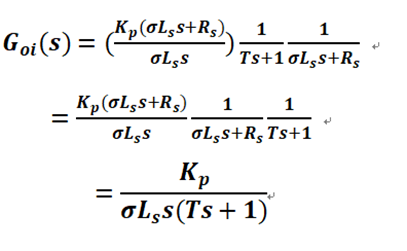
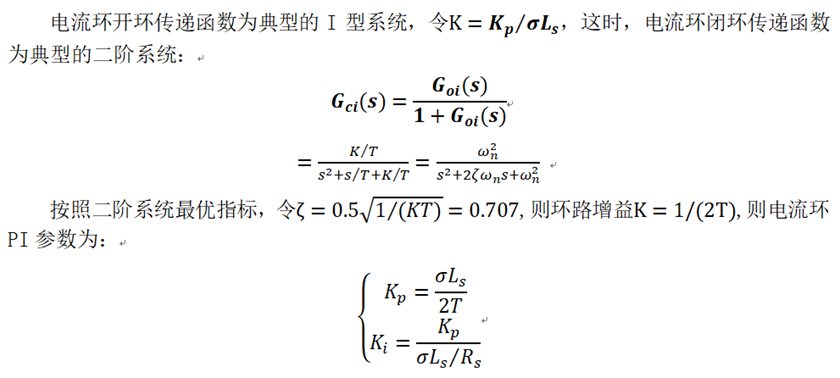
根据典型的I、II型系统的工程设计原则确定Kp、Ki:
2.2 基于带宽法
对带宽的理解:
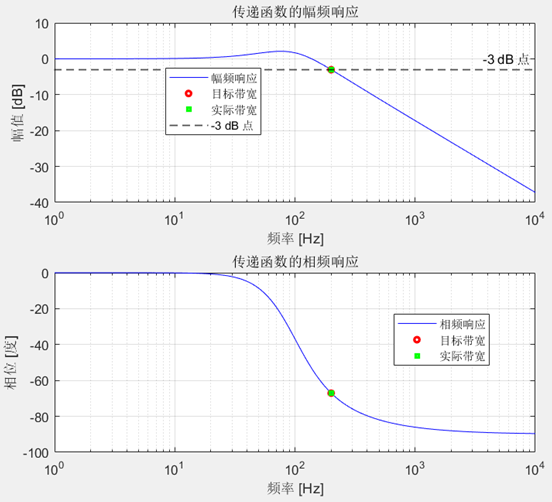
图5 伯德图bode
利用图(5)伯德图bode来理解:在开环Bode图中,是增益曲线与0dB线的交叉点,称为开环截止频率;在闭环Bode图中,是增益曲线与-3dB线的交叉点,称为闭环截止频率,也称为带宽频率(Wb,单位通常为Hz)。(0~ Wb)称为系统的带宽。对于输入信号,带宽大,系统信号跟踪能力强,但抑制输入端高频干扰的能力就弱。因此系统带宽的选择在设计中应折中考虑,不能一味求大。
电机控制中的带宽,核心是控制系统对快速变化信号的响应能力(指闭环控制系统能稳定跟踪的最高输入信号频率,单位通常为Hz)。
简单理解:带宽像系统的“反应速度上限”,带宽越高,系统能快速跟上目标值的变化(比如电机突然加速、位置快速切换),动态响应越灵敏;带宽越低,系统反应越慢,容易出现滞后,但稳定性可能更好。
比如:转速环带宽50Hz,意味着电机能稳定跟踪每秒变化50次的转速指令;如果指令变化频率超过50Hz,电机就会跟不上,出现转速偏差。
环路类型 | 带宽范围(典型值) | 核心特点 | 适用场景 |
电流环 | 1kHz~10kHz | 响应最快、抗干扰能力强,是底层驱动的基础 | 1、对扭矩动态要求高的场景; 2、需要快速抑制电流波动的场景; 3、交流电机的核心底层环路。 |
转速环 | 10Hz~100Hz | 平衡响应速度与稳定性,抑制转速波动 | 1、对转速平稳性要求高的场景; 2、指令转速缓慢变化的场景; 3、需要避免转速超调的精密设备。 |
注:带宽选择需要遵循“内环带宽>外环环宽”,避免环路间共振,保证系统稳定。
PI调节器有两种拓扑结构,串联型结构和并联型结构。TI代码中使用的是串联结构,那么串联结构相比较并联结构有什么优点呢?先要了解串联结构和并联结构的Kp、Ki参数对控制环路究竟有什么影响。
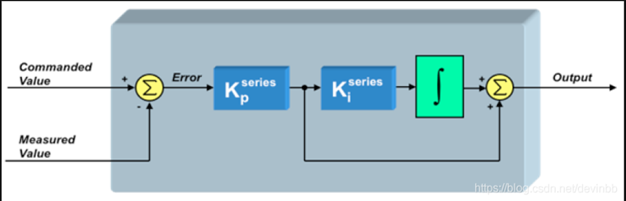
图6 串联型PI调节器
总结:串联PI结构中,Kp影响系统的增益,Ki影响系统的带宽。如图(6)所示,Kp、Ki两者相互独立,或者说Kp、Ki的调节对控制系统解耦。这也是串联型PI结构的优点,它的参数意义在实际中更加容易理解,也就是使用串联型PI调节器做控制系统的校正更加方便。
TI代码中使用的也是串联型PI调节器结构!
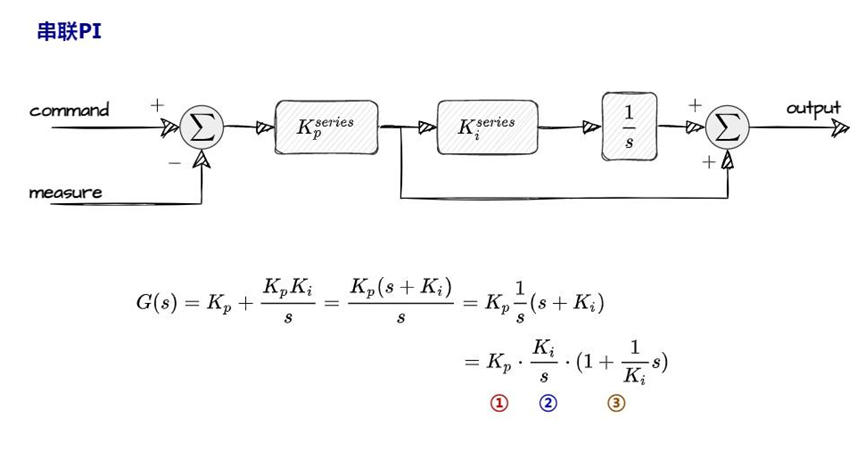
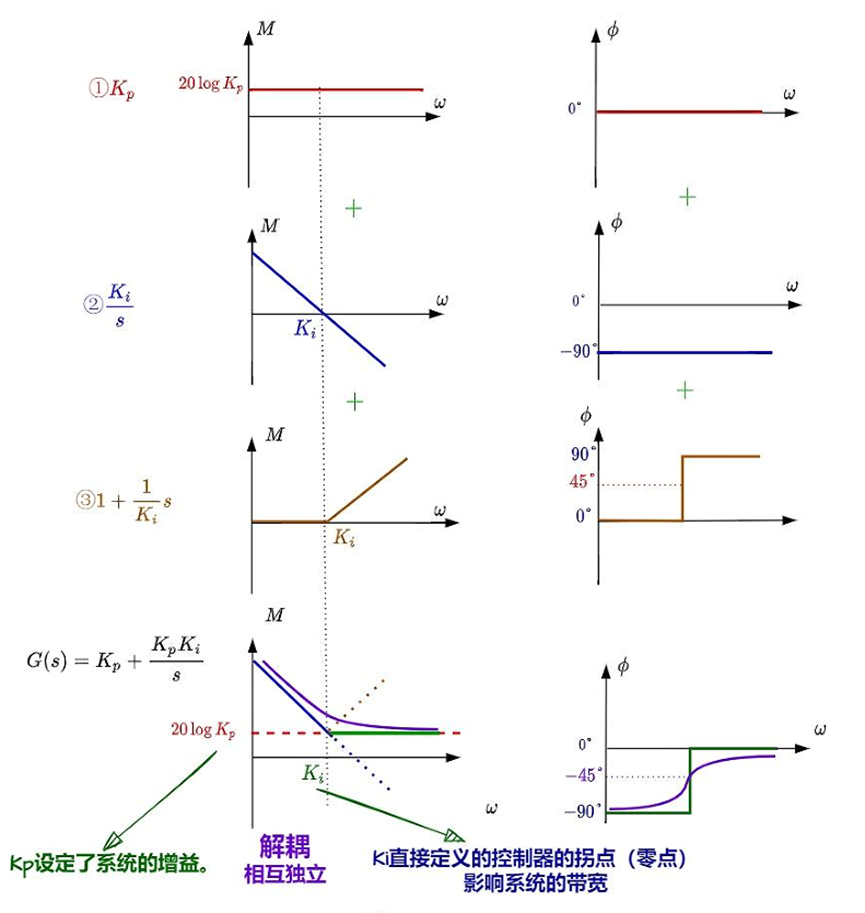
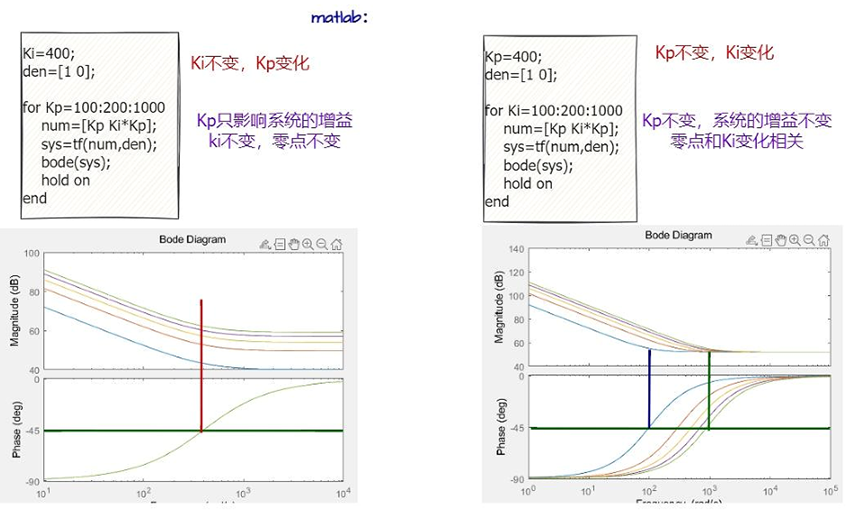
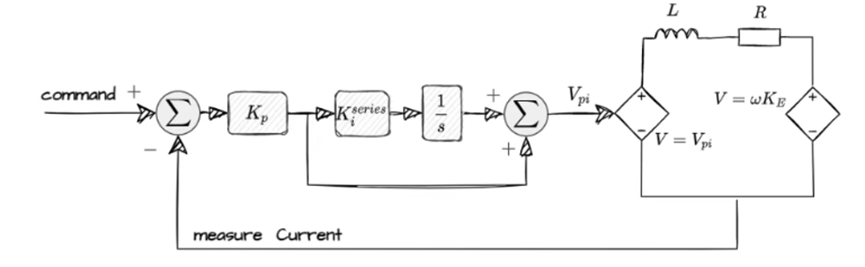
图7 串联型PI调节器闭环控制系统
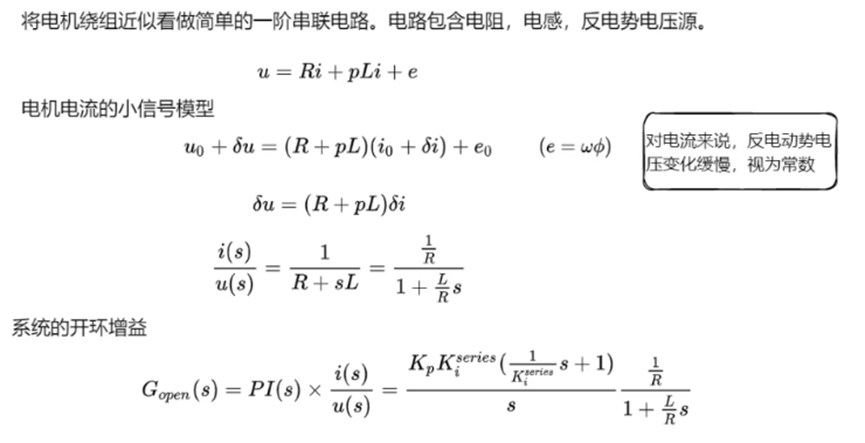
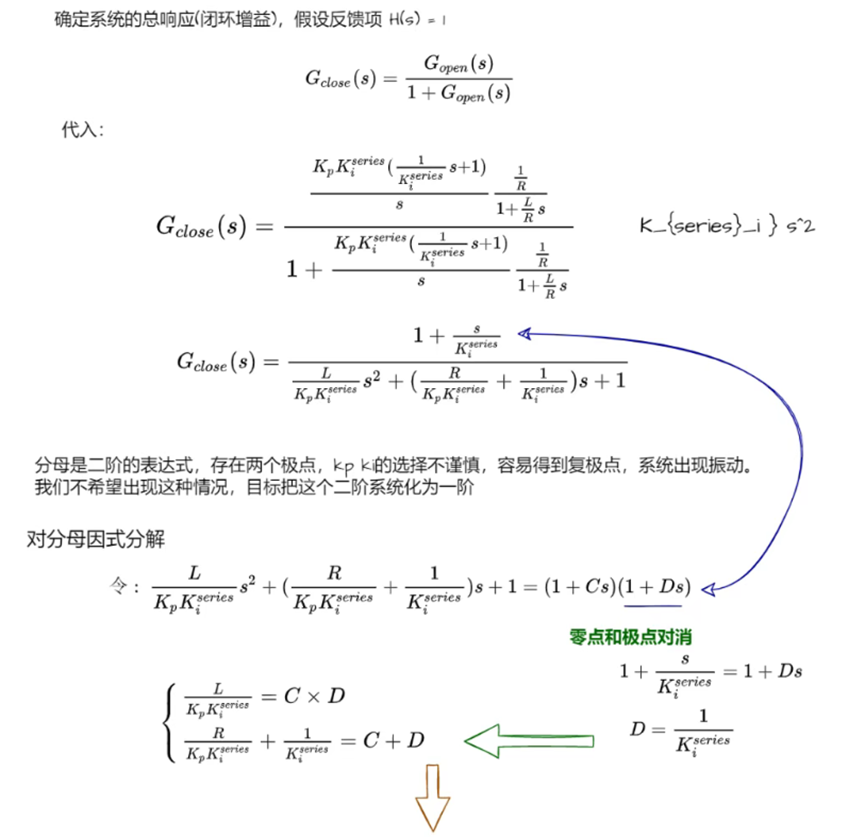
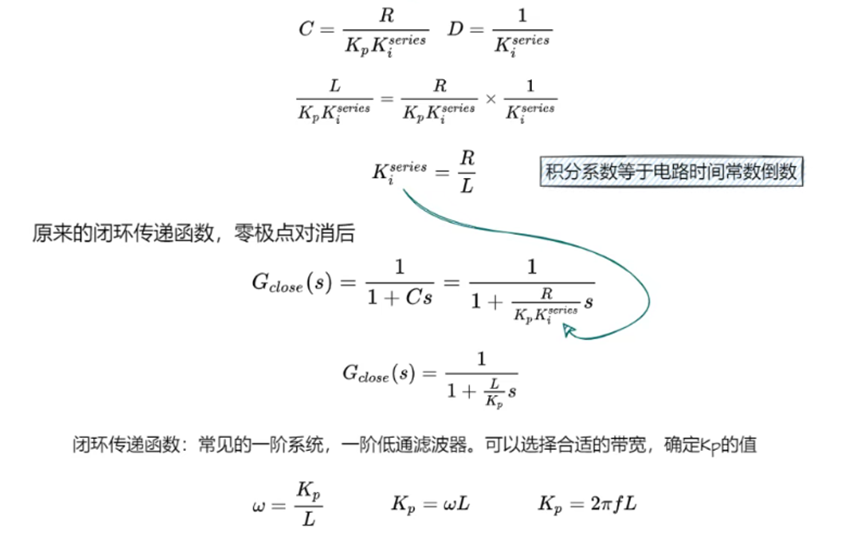
注:串联型PI调节器的积分系数为:Kp*Ki;
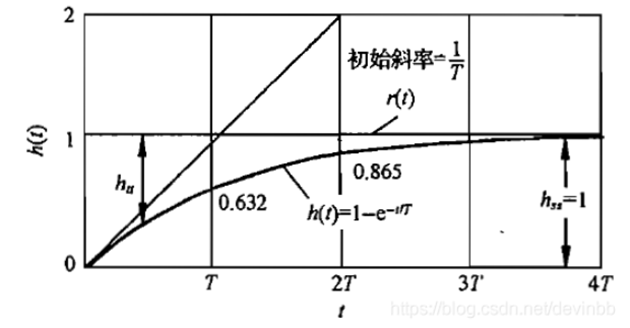
可以看出这是一个二阶系统,分子上有一个零点,分母有两个极点,最好零极对消,只剩一个极点,就变成了一个一阶系统。为什么要变为一阶系统呢?很多地方都要提降阶,降阶使系统变得更简单,更方便分析性能,更容易设计控制系统。一阶系统没有超调,只用调整一个参数就可以改变阶跃响应时间。
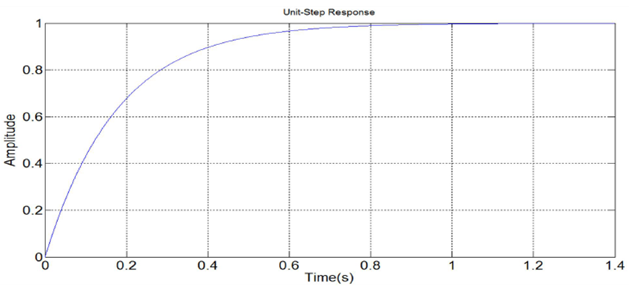
图8 电流控制环阶跃响应
图(8)的截止频率与设置的一致,且阶跃响应无超调与理论分析相符合。可以看出,系统的相位裕度较大,可以通过增大Ki来提高系统带宽,加快系统响应。
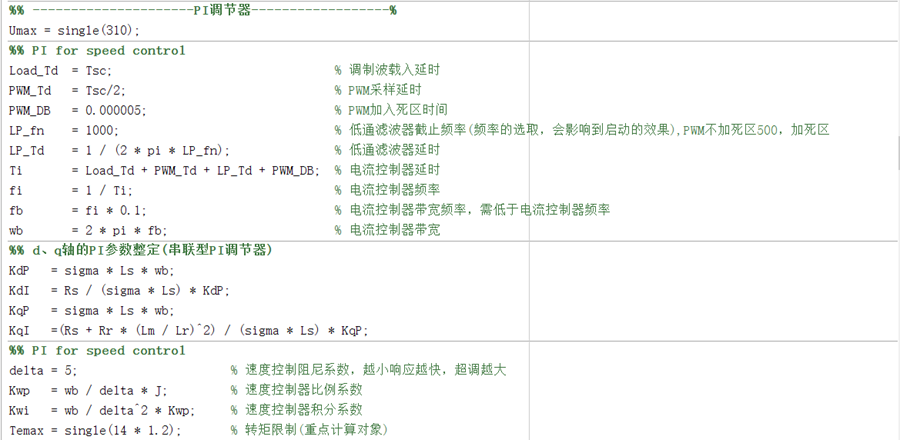
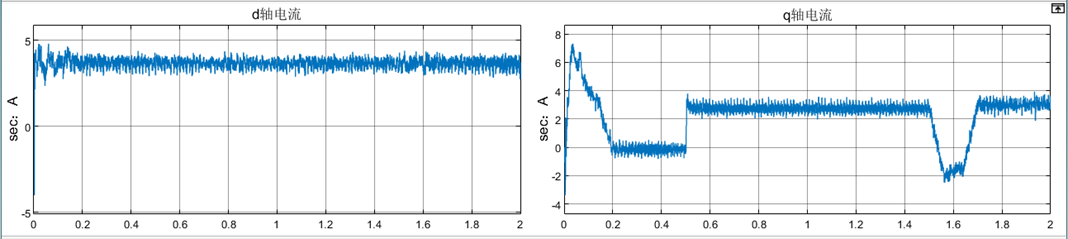
图9 PI参数整定过程以及d、q轴电流的变化情况