振动的三要素及各类传感器的用途
一、常见的工程物理量
力、压力 、应力、应变、位移、速度、加速度、转速等
(一)力:力是物体间的相互作用,是一个广义的概念。物体承受的力可以有加载力,也可以有动态力,我们常测试的力主要是动态力,即给结构施加力,激发结构的某些特性,便 于测试了解其结构特性,如模态试验用的力锤。
(二) 应力应变:材料或构件在单位截面上所承受的垂直作用力称为应力。在外力作用下,单位长度材料的伸长量或缩短量,称为应变量。在一定的应力范围(弹性形变)内,材料的应力与应变量成正比,它们的比例常数称为弹性模量或弹性系数。
(三)振动位移:位移就是质量块运动的总的距离,也就是说当质量块振动时,位移就是质量块上、下运动有多远。位移的单位可以用µm表示。进一步可以从振动位移的时间波形推出振动的速度和加速度值。可以是静态位移,可以是动态位移。通常我们测试的都是动态位移量。有角位移、线位移等。
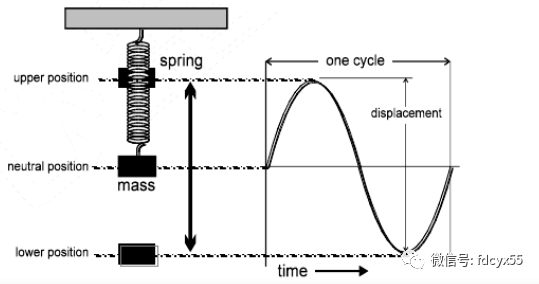
(四)振动速度:质量块在振荡过程中运动快慢的度量。质量块在运动波形的上部和下部极限位置时,其速度为0,这是因为质量块在这两点处,在它改变运动方向之前,必须停下来。质量块的振动速度在平衡位置处达到最大值,在此点处质量块已经加速到最大值,在此点以后质量块开始减速运动。振动速度的单位是用mm/s来表示。
(五)振动加速度:被定义为振动速度的变化率,其单位是用有多少个m/s2或g来表示。由下图可见加速度最大值处是速度值最小值的地方,在这些点处质量块由减速到停止然后再开始加速。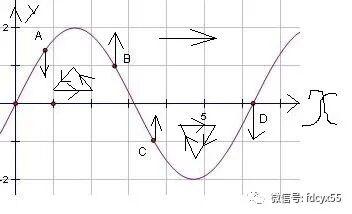
(六) 转速:旋转机械的转动速度
(七)简谐振动及振动三要素
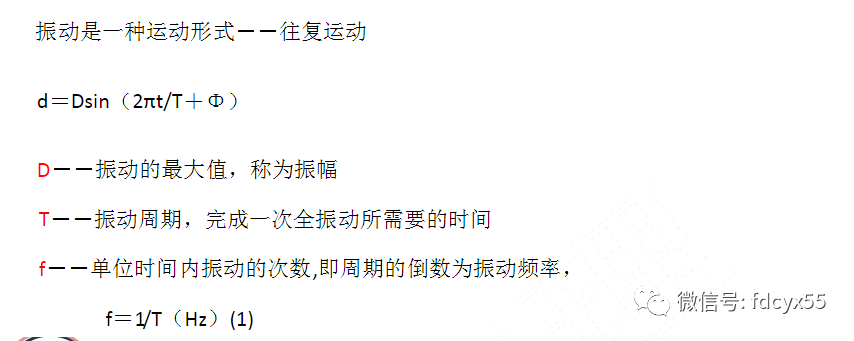
频率f又可用角频率来表示,即
ω=2π/T(rad/s)
ω和f的关系为
ω=2πf(rad/s)(2) f=ω/2π(Hz)(3)
将式(1)、(2)、(3)代入式可得
d=Dsin(ωt+Φ)=Dsin(2πft+Φ)
可以用正玄或余玄函数描述的振动过程称之为简谐振动
振动三要素:振幅D、频率f和相位Φ
(八)、表示振动的参数:位移、速度、加速度
振动速度:v=Dcost=Vsin(
振动加速度:a=-D2sint=Asin(t+π) A=-D2
(九) 振动三要素在工程振动中的意义
1、 振幅 ○.
振幅~物体动态运动或振动的幅度。
★振幅是振动强度和能量水平的标志,是评价机器运转状态优劣的主要指标。 即“有没有问题看振幅”。
○峰峰值、单峰值、有效值
振幅的量值可以表示为峰峰值(pp)、单峰值(p)、有效值(rms)或平均值(ap)。
峰峰值是整个振动历程的最大值,即正峰与负峰之间的差值;
单峰值是正峰或负峰的最大值;
有效值即均方根值。
○振动位移、振动速度、振动加速度
振幅分别用振动位移、振动速度、振动加速度值加以描述、度量,三者相互之间可以通过微分或积分进行换算。在振动测量中,除特别注明外,习惯上:
○振动位移的量值为峰峰值,单位是微米[μm]或毫米[mm];
○振动速度的量值为有效值(均方根值),单位是毫米/秒[mm/s];
○振动加速度的量值是单峰值,单位是米/秒平方[m/s2]或重力加速度[g],1[g]=9.81[m/s2]。
○峰峰值、有效值、单峰值三者之间的量值关系
单峰值=峰峰值/2,
有效值=0.707峰峰值(峰峰值=1.414有效值)
平均值=0.637峰峰值,平均值应用较少。
△在低频范围内,振动强度与位移成正比;
△在中频范围内,振动强度与速度成正比;
△在高频范围内,振动强度与加速度成正比。
频率低意味着振动体在单位时间内振动的次数少、过程时间长,速度、加速度的数值相对较小,因此振动位移能够更清晰地反映出振动强度的大小;而频率高,意味着振动次数多、过程短,速度、尤其是加速度的数值及变化量大,因此振动强度与振动加速度成正比。
△振动位移反映了振动距离(间隙)的大小,振动速度反映了振动能量的大小,振动加速度反映了振动冲击力的大小。
在实际应用中:
△大型旋转机械的振动用装在轴承座上的涡流式位移传感器来测量转子(轴)的振动,用振动位移的峰峰值[μm]表示;
△一般转动设备的振动用速度传感器、如今主要是加速度传感器在壳体上靠近轴承处来测量, 用振动速度的有效值[mm/s]表示;
△齿轮的振动用加速度传感器在壳体上测量,用振动加速度的单峰值[m/s2]或[g]表示,或用振动速度的有效值[mm/s]表示。
2、频率
○频率f~物体每秒钟振动循环的次数,单位是赫兹[Hz]。
★频率是振动特性的标志,是分析振动原因的重要依据。 即“有没有问题看振幅,什么问题看频率”。
○周期T是物体完成一个振动过程所需要的时间,单位是秒[s]。例如一个单摆,它的周期就是重锤从左运动到右,再从右运动回左边起点所需要的时间。
频率与周期互为倒数,f=1/T。对旋转机械来说,转子每旋转一周就是完成了一个振动过程,为一个周期,或者说振动循环变化了一次。
因此转速n、角速度ω都可以看作频率,称为旋转频率、转速频率、圆频率,或n、ω、f不分,都直接简称为频率,它们之间的换算关系为:f=n/60,ω=2πf=2πn/60≈0.1n,其中转速n的单位为转/分钟[r/min],角速度ω的单位为弧度/秒[rad/s]。
○倍频、一倍频、二倍频、0.5倍频、工频、基频、转频
许多振动往往与转速相关,因此振动频率也可以用转速频率的倍数来表示。 倍频就是用转速频率的倍数来表示的振动频率。
如果振动频率为机器实际运行转速频率的一倍、二倍、三倍、0.5倍、0.43倍、…时,则称为一倍频(习惯上又称为1X,或1×)、二倍频(2X、2×)、三倍频(3X、3×)、0.5倍频(0.5X、0.5×)、0.43倍频(0.43X、0.43×)、…等。其中,一倍频,即实际运行转速频率又称为工频、转频、基频,0.5倍频又称为半频。
例如,某机器的实际运行转速n为6000r/min,那么,转速频率=n/60=6000/60=100Hz,其工频为100Hz,二倍频为200Hz,半频为50Hz。 3、相位
○相位~给定时刻振动体被测点相对于固定参考点的角位置,单位是度[°]进一步的理解后续再介绍。
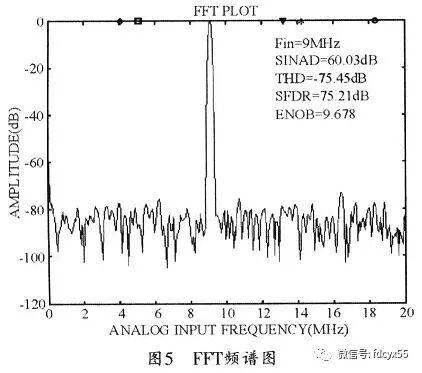
(十)波形与频谱的关系
FFT变换原理
FFT变换示意图
二、振动测量用传感器
如何检测到振动信号呢?
测试系统采集的都是电压信号,如何将物理量转换为电量呢?这就需要各种类型的传感器。
1、 传感器作用:传感器就是将被测物量的变化转换成电信号的转换器。
2、 传感器分类:传感器根据被测物量的不同分为:温度传感器、压力传感器、力传感器、应变计、振动传感器(位移传感器、速度传感器、加速度传感器)、转速传感器以及噪声传感器等;
3、 传感器常用技术指标:
最常用的指标:灵敏度:传感器将物理量转换成电量后,我们测到的是电压,如何知道真实物理量变化了多少呢?这就是传感器的灵敏度指标要告诉我们的。灵敏度就是单位物理量变化产生的电量大小。如位移传感器灵敏度指标:7.87mv/um。单位:V/EU
4、 电涡流式位移传感器 用于测量轴的振动。
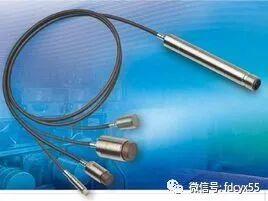
外形图
灵敏度:200mv/mil=7.87mv/μm≈8mv
5、 电动式速度传感器 用于测量轴承座的振动速度。
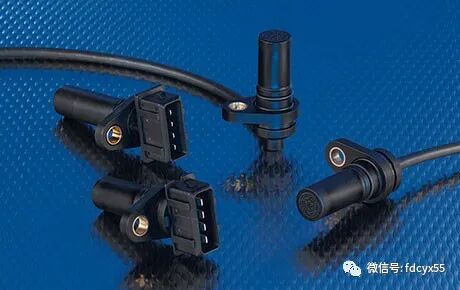 灵敏度:500mv/in/s=19.6mv/mm/s
6、 压电式加速度传感器
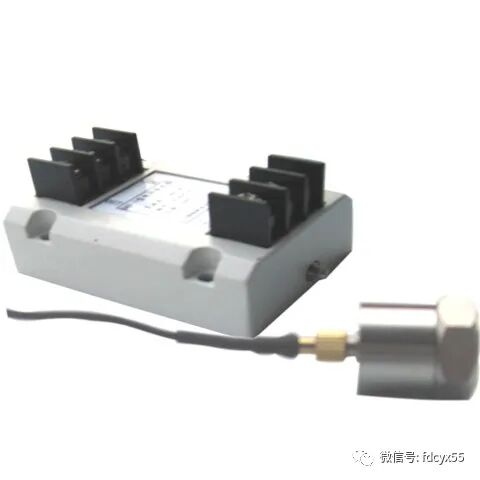 灵敏度:25mv/gBently公司标准型
三、振动标准
△振动评价
评价设备运行状态是否正常、有无发生故障,除查看转速、流量、压力、温度、电流等运行参数外,
要是看设备的振动状况,看振幅值的大小。
○振动烈度
振动烈度是振动标准中的通用术语,是描述一台机器振动能量状态的特征量。