世界模型:让AI看懂真实世界的“超级大脑”

作者 | 李慢慢
编辑 | 李慢慢
出品 | 车路漫漫
你有没有想过,当自动驾驶汽车遇到突发路况时,它是如何快速判断该刹车还是避让的?当工厂机器人在复杂环境中工作,它又是怎样精准完成抓取、移动等动作的?这背后,藏着一个名叫“世界模型”的AI黑科技——它就像给AI装上了能理解现实世界的“超级大脑”,让机器能像人类一样感知、预测甚至推理物理世界的规律。
一、世界模型到底是什么?
简单来说,世界模型是一种特殊的神经网络模型,它的核心任务就是“读懂”现实世界(即物理世界)。就像我们人类通过眼睛看、耳朵听,慢慢摸清物体怎么运动、空间怎么分布一样,世界模型会吸收海量的图片、视频、文字甚至运动数据,在“大脑”里构建出一个虚拟的3D世界。
这个虚拟世界可不是凭空想象的——它严格遵循现实中的物理规则:苹果会落地、汽车刹车会减速、物体碰撞会反弹。有了这个“内部地图”,AI就能像我们提前在脑子里“演练”动作一样,模拟现实场景,再也不用只能被动应对眼前的情况。
二、世界模型有哪些“超能力”?
世界模型家族里有几个厉害的“成员”,各自身怀绝技:
预测小能手(预测模型):给它两张图片,或者一句文字提示(比如“小狗跑向大树”),它就能生成连贯的视频,精准预测接下来会发生什么。这对动画制作、机器人规划运动路线特别有用。 风格魔术师(风格迁移模型):只要给它一个简单的框架(比如一张线条画、一个场景轮廓),再加上文字要求(比如“把这个公园变成秋天的样子”),它就能生成既符合布局要求,又充满细节的逼真内容。比如在数字仿真中重建一个城市,或者给游戏场景换风格,它都能轻松搞定。 推理智多星(推理模型):它是最“聪明”的成员,能同时处理图片、文字等多种信息,还会像人类一样“思考”。比如它能区分真实视频和AI合成的视频,帮机器人挑选最有用的训练数据,甚至给自动驾驶汽车规划最优路线。
还有一种“世界基础模型”,就像一个万能的“半成品”——它已经通过海量数据学会了通用的物理规则,开发者只要再用少量特定数据“微调”一下,就能快速适配自动驾驶、机器人等不同场景,大大节省了开发时间。
备注:英伟达的COSMOS就是一个世界基础模型,开源的,大家可以基于它进行微调,训练自己的专属世界模型。
三、世界模型是怎么“练成才”的?
想打造一个世界模型,可比教孩子认识世界复杂多了,主要要过三关:
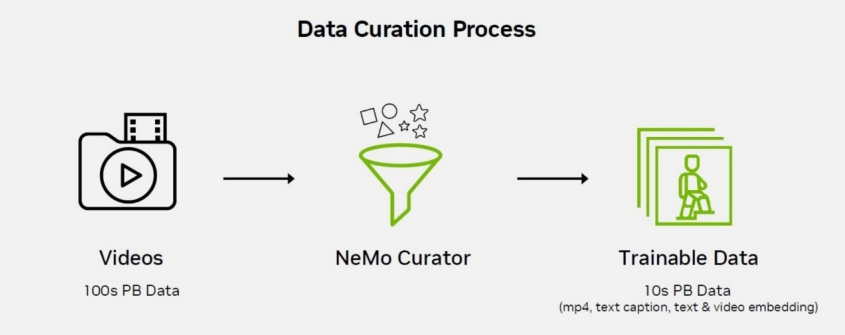
这里还有个小技巧:模型会把复杂的图片、视频转换成简单的“标记”(就像把一篇长文提炼成关键词),这样既能提高学习效率,又能节省计算资源,让AI学起来更快更轻松。
图片来源:英伟达官网
四、世界模型的“超能力”能用到哪?
现在,世界模型已经悄悄走进了我们的生活,在多个领域发光发热:
1-智能汽车:它能生成各种极端场景的仿真视频——比如暴雨天的高速公路、突然冲出的行人,让自动驾驶系统在虚拟环境中反复练习,不用真的上路冒险,既安全又高效。
2-机器人开发:给机器人打造一个虚拟训练场,让它在里面练习抓取杂物、适应不同地形,就算出错也不会损坏设备。通过反复模拟和反馈,机器人能快速掌握复杂技能,还能预测人类行为,精准完成任务。
3-视频分析:在工厂里,它能实时监控画面,识别不安全操作和设备缺陷;在智慧城市中,它能追踪交通流量、检测公共安全事件;就算是海量录制视频,它也能快速总结重点、回答相关问题。
五、为什么世界模型这么重要?
以前的AI大多“困在”数字世界里,只能处理图片编辑、文字生成这类虚拟任务。而世界模型打破了这个边界,让AI第一次真正“看懂”并“融入”物理世界。
它的核心优势在于:能让AI提前“预想”结果——自动驾驶汽车能预判突发状况,机器人能规划最优动作,工业设备能提前规避故障。这不仅能节省大量现实试验的时间和成本,还能大大提高AI系统的安全性和可靠性。
未来,随着技术不断进步,世界模型还会解锁更多可能:让服务机器人更懂人类需求,让智能设备更适应复杂环境,甚至在灾害模拟、城市规划等领域发挥更大作用。这个让AI理解世界的“超级大脑”,正在悄悄改变我们的生活。
以上本文完。