使用Translator连接单元进行刚体动力学分析模拟卫星发射火箭——“一星八箭”
火箭发射卫星很常见,一箭几十星也不足为奇,用卫星发射火箭,天方夜谭,下面就做个卫星发射火箭的离散刚体显式动力学分析,使用Translator连接单元模拟卫星将火箭水平推出。
在时域上进行瞬态动力学分析,大挠性非线性问题很棘手,但刚体动力学就不同了,简直能愉快到起飞。进入正题,先看卫星发射火箭的仿真动画。
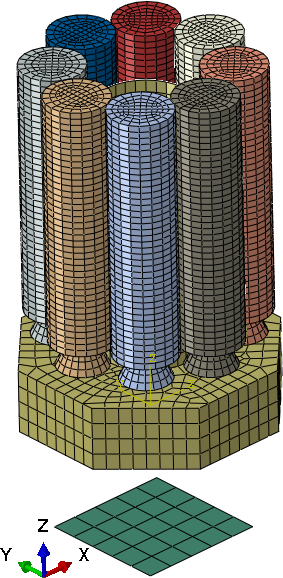
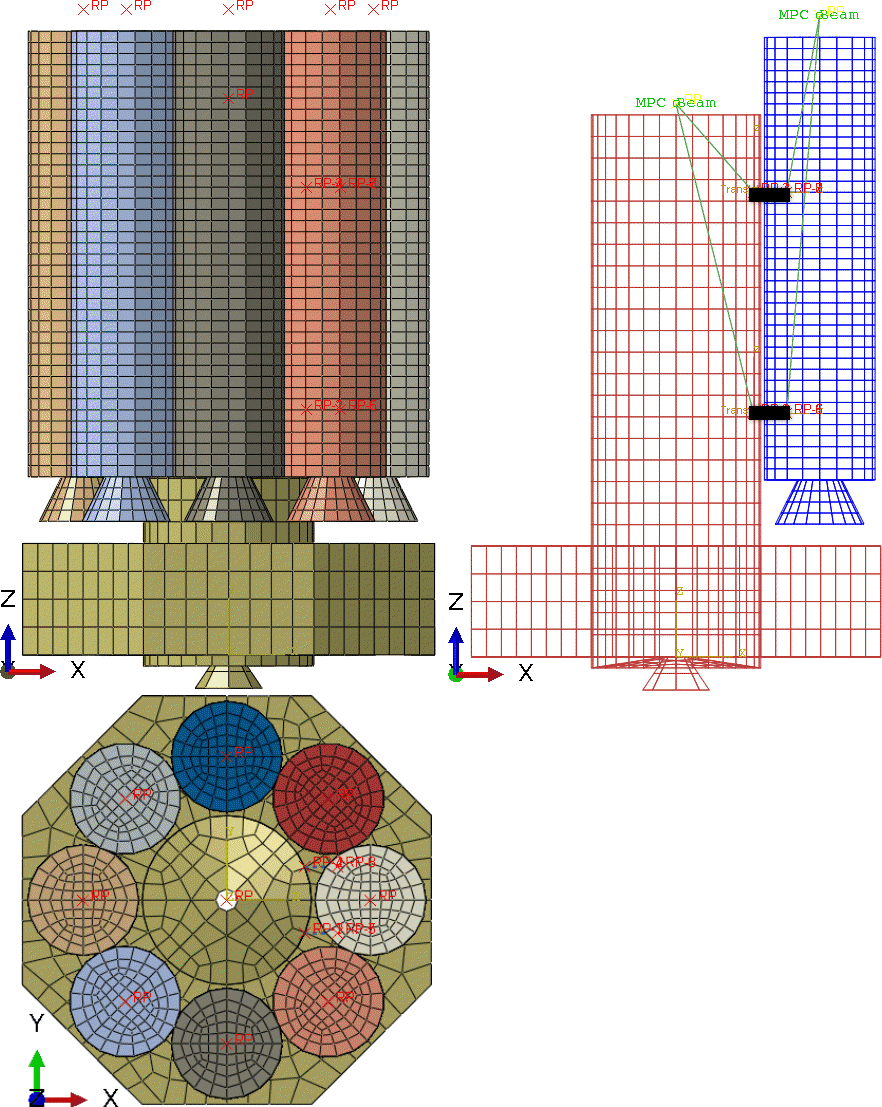
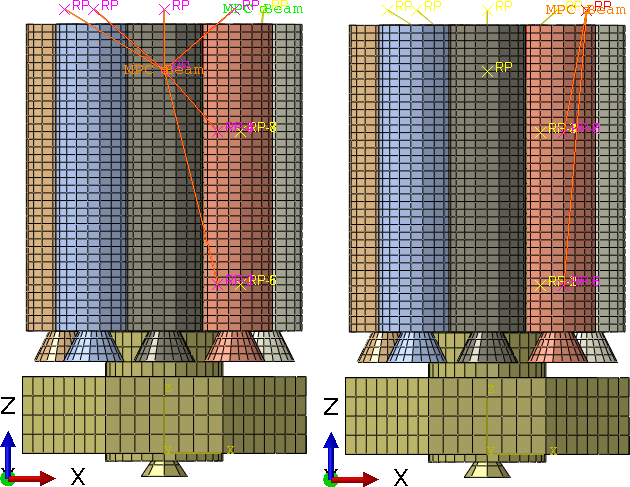
八枚小火箭挂在卫中心承力筒上,卫星、火箭均为离散刚体Part。为简便模型处理,各离散刚体Part的RP点建在顶部(通常建在质心处)。在卫星与+X侧火箭之间建立4处Wire并定义为Translator连接单元,见下面右图加粗黑线处。+X侧火箭进入发射状态。
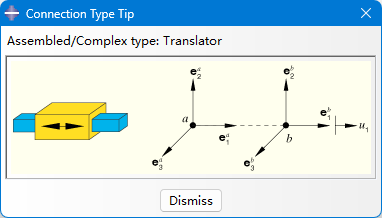
先插入一段Translator连接单元简介,见下图,一个Translator连接单元有2个节点a、b,b具有相对于a沿单元坐标系X向的平动位移自由度。
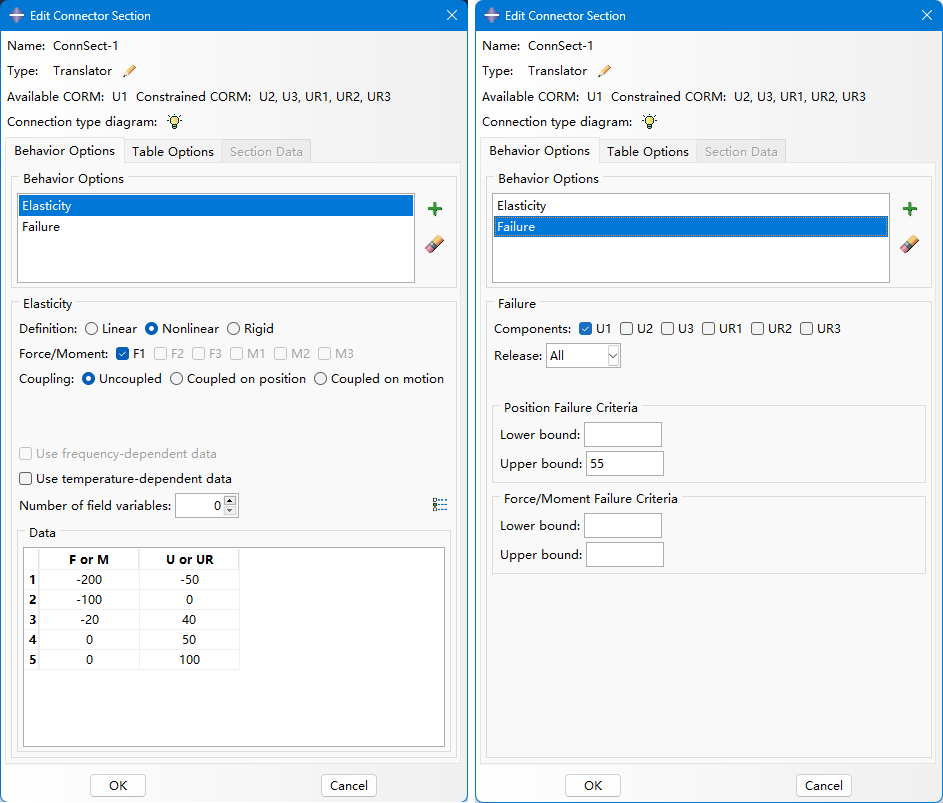
本例中定义Translator连接单元如下,定义了非线性弹性行为及失效行为。该单元原长时受100N的压力(见下图表中第2行F = -100,U = 0),即该单元对外有100N的推力;该单元变长40mm后,推力降为20N(见表中第3行);单元变长50mm后,推力为0N(见表中第4行)。当U1为55mm时,单元失效(见下面右图,此处有雷,回头再拆!!)。
言归正传,在模型上建连接单元,具体操作略,不熟悉的读者可以参考前篇《使用Hinge连接单元模拟展开机构的铰链及“拧瓶盖式”压紧释放》或前前篇《使用Abaqus显式动力学分析模拟采用Hinge连接单元的铰链机构展开》。卫星与火箭之间定义连接单元的Wire,可以直接使用卫星与火箭离散刚体有限元模型的节点创建,但是对网格划分水平要求较高,节点对齐还是有点技术含量的。此处用“笨”方法,在卫星一侧建4个RP点(RP-1~RP-4),在火箭一侧对应建4个RP点(RP-5~RP-8),8个RP点在对应的两点间建Wire,如下图所示,然后将上图的Translator连接单元属性赋给这4条Wire,坐标系X轴从卫星指向火箭。
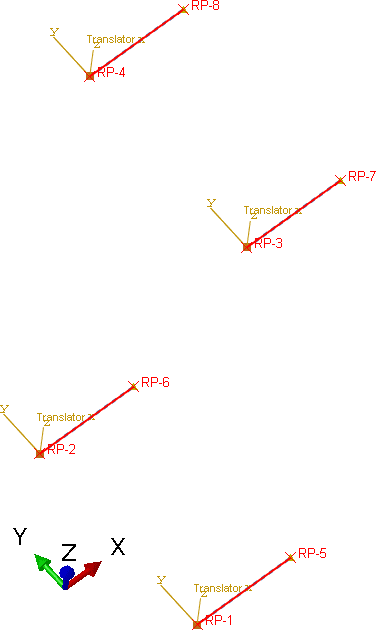
建2个Beam类型的MPC,一个MPC是以卫星的RP为主点,其余7枚非发射火箭的RP点及连接单元卫星一侧的RP点为从点;另一个MPC以待发射火箭的RP为主点,连接单元火箭一侧的RP点为从点。
只需创建显式动力学分析步,不用施加任何BC或Load,算一下试试(此处有雷,回头再拆!!)。
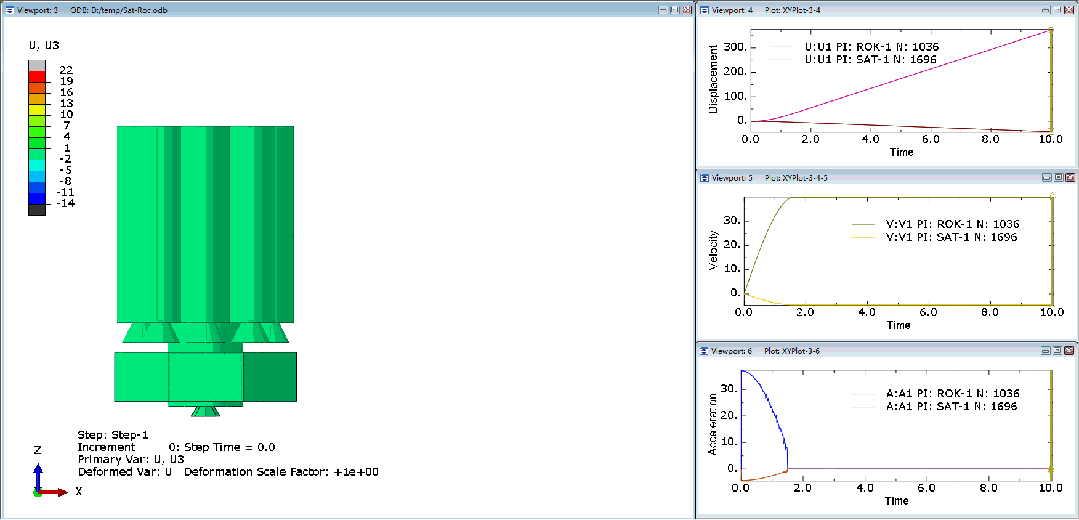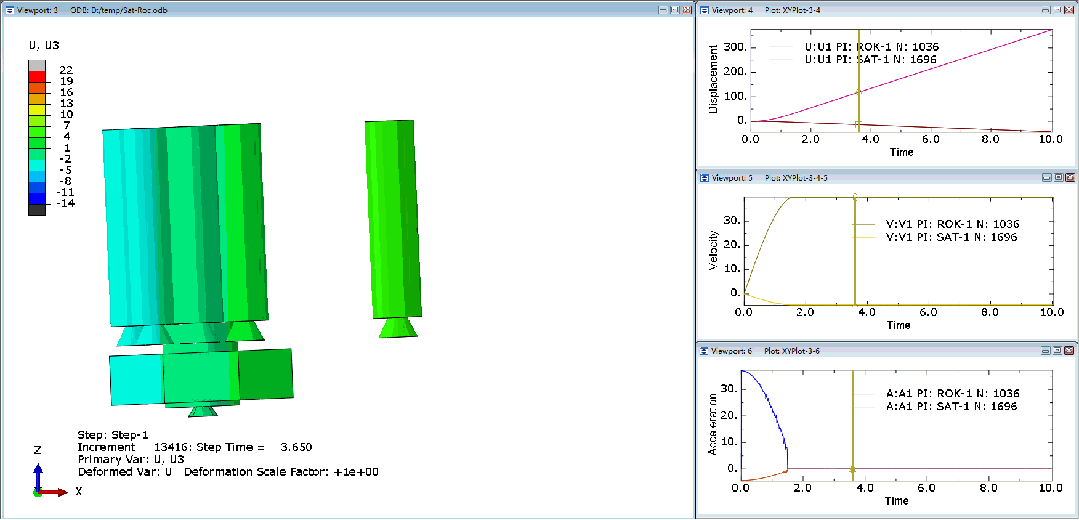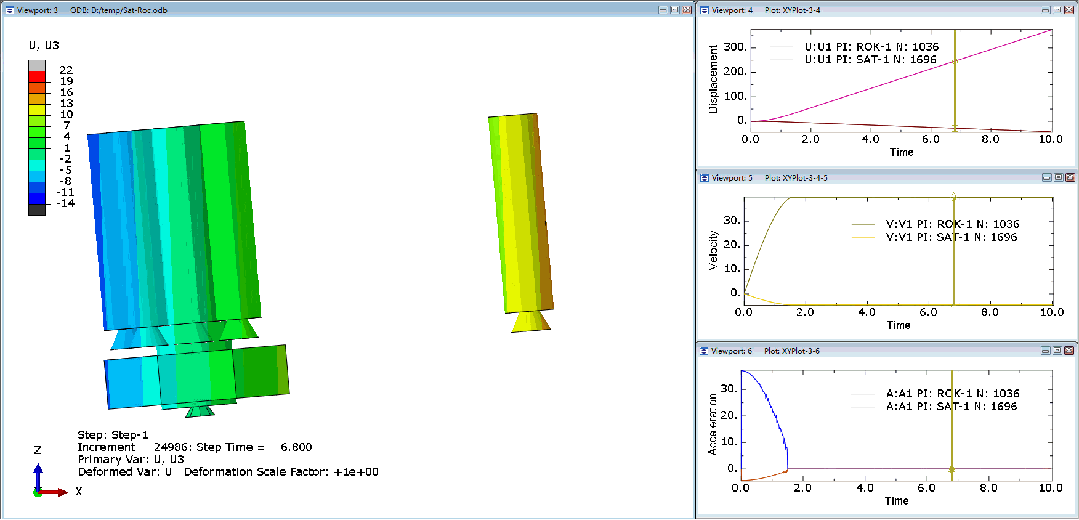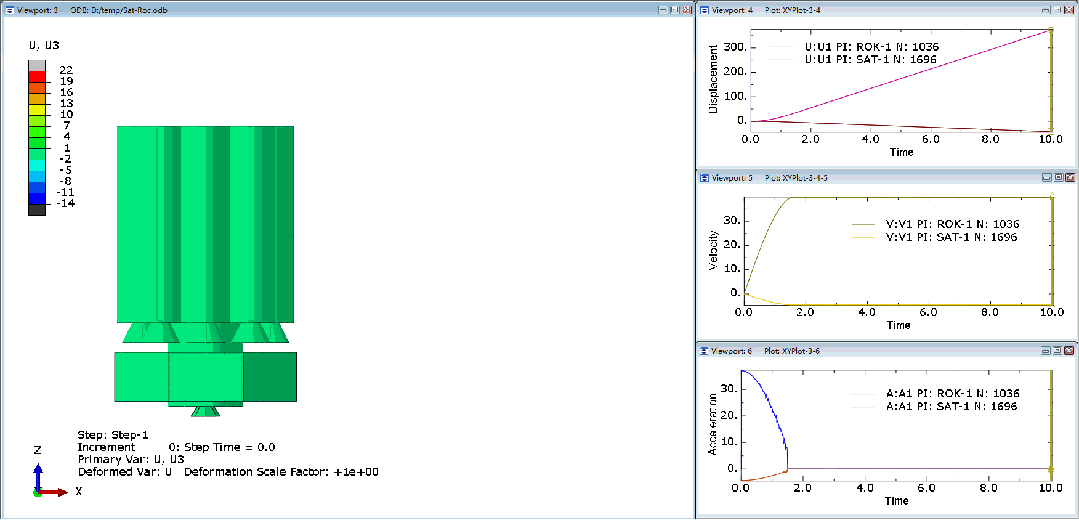
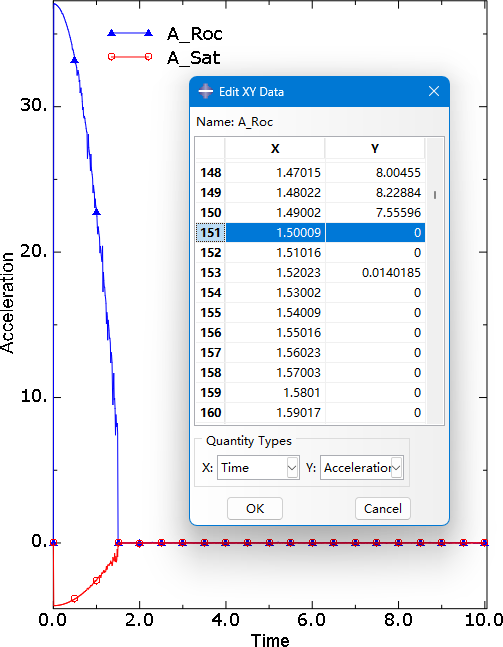
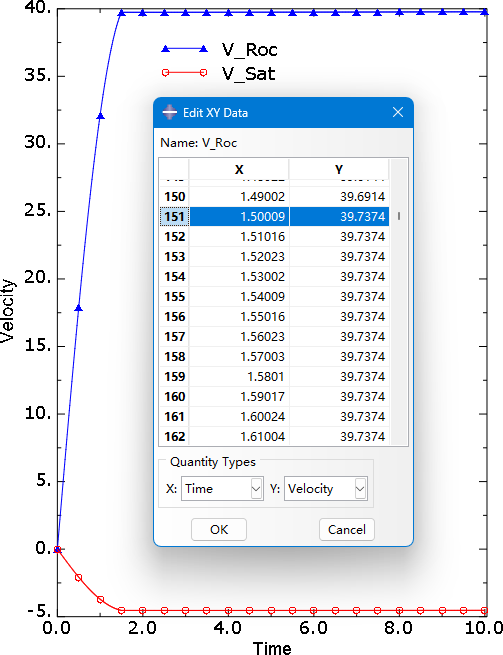
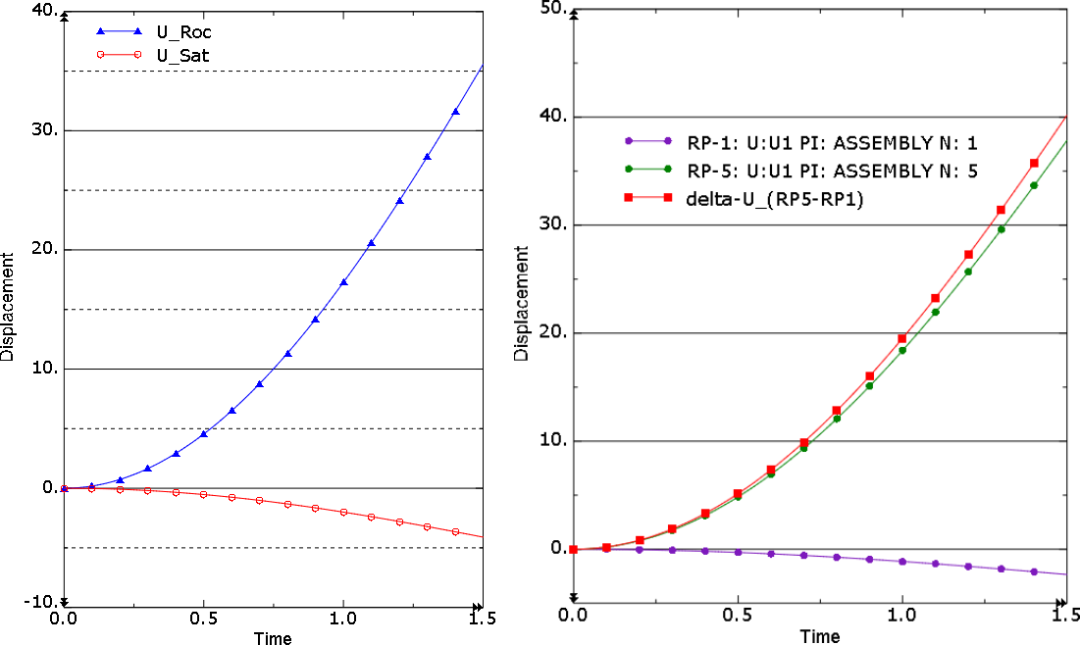
卫星与火箭分离后,卫星、火箭的RP点在分离方向(X向)的位移、速度、加速度曲线是分析问题、排雷的关键。
先看加速度曲线,在1.5s后,星、箭加速度都为0,说明此时Translator连接单元失效,不再提供推力。
再看速度曲线,1.5s后星、箭速度基本保持不变。
再看位移曲线,在1.5s时,星、箭相对位移约40mm(下图左)。进一步观察连接单元长度变化,RP-1、RP-5两点的位移曲线如下面右图所示,还是40mm。而连接单元失效准则明明定义的是U1 = 55mm。
第一个雷浮出水面。看一下初始模型中连接单元两个RP点的距离,15mm!15+40=55,应该没算错。
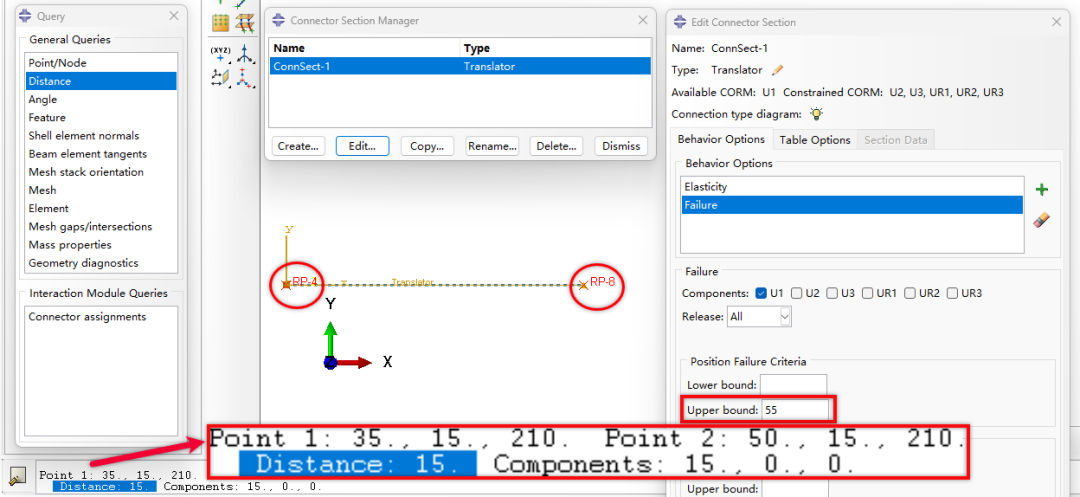
连接单元失效准则定义的是U1 = 55mm是指单元长度?!
还有一个雷,火箭推出去了,卫星也飘了,确实没加BC和Load,仅此,显式动力学分析是不能执行的。因为没有一个弹性单元告诉求解器应力波是多少,求解器无法确定增量步时间。这个“臭”雷容易排。在卫星底下放块尿不湿(可变形的常规弹性体Part),弹性模量不必太大,密度不必太小,并且将该Part的所有节点都固支,作为求解器的“原子钟”。