首页/文章/ 详情

通过降阶模型实现可解释人工智能的即时设计预测

1年前浏览408


‍‍‍‍‍‍‍‍‍‍‍‍‍‍‍在当今制造业的全球竞争格局中,企业在保持低成本的同时面临不断创新的压力。为了成功应对这些挑战,CAD/CAE软件得到广泛应用,从而基本上取代了对物理原型的需求,为在设计过程的早期获得性能见解提供了一种更高效、更具成本效益的方式。然而,尽管高保真CAE仿真具备许多优于实验方法的优势,但解释和应用相应数据通常需要高水平的专业知识。因此,仿真结果仍然局限于少数专家,从而无法在设计过程的其他步骤中使用。
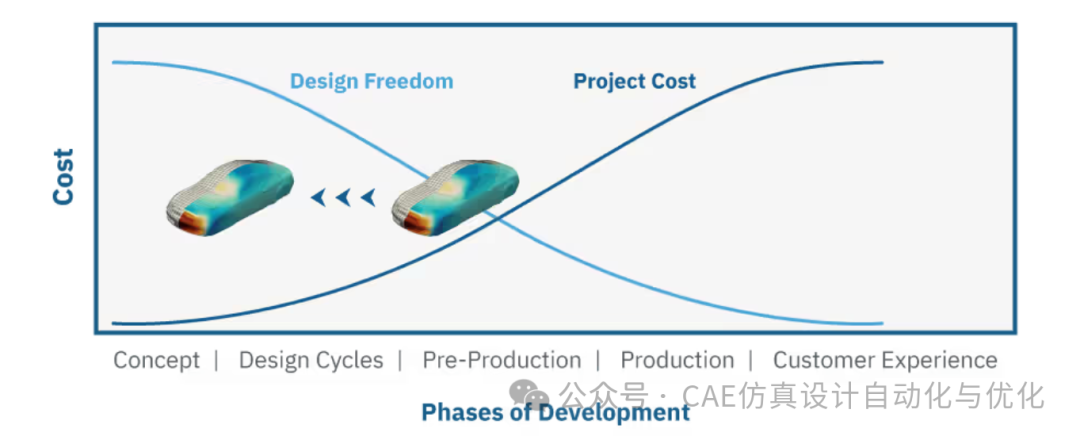
此外,基于物理的仿真,如计算流体动力学(CFD),需要大量的计算能力、内存和存储。这对许多公司,尤其是小型公司来说可能是一个相当大的障碍,因为这需要访问高性能计算系统,并可能导致巨大的运营成本。由于这些资源限制,CFD的使用通常仅限于设计周期和生产前阶段。例如,在汽车行业,它通常被用来替代风洞车辆空气动力学测试,相应测试可能是一个更昂贵和耗时的过程。‍‍‍‍‍‍‍    
‍    
   
如今,原始设备制造商(OEM)需要尽快获得准确、高保真的数据,以缩短产品开发周期。理想的情况是能在概念设计阶段就采用CFD评估,通过在早期阶段使用这些先进的仿真,供应商可以以最低的成本调查提供原始设备制造商所需的高保真度数据。这将使我们能够更准确地了解产品在各种条件下的表现,从而在进入更昂贵的产品开发阶段之前做出更有效的设计决策。      


结合数据驱动与基于物理进行建模  

‍现实生活中的应用是复杂的,使用基于物理的仿真方法来研究它们在计算上是昂贵和耗时的。利用现有的仿真数据,利用机器学习(ML)技术来训练简化的数学模型,以应对这些挑战,这一趋势越来越明显。

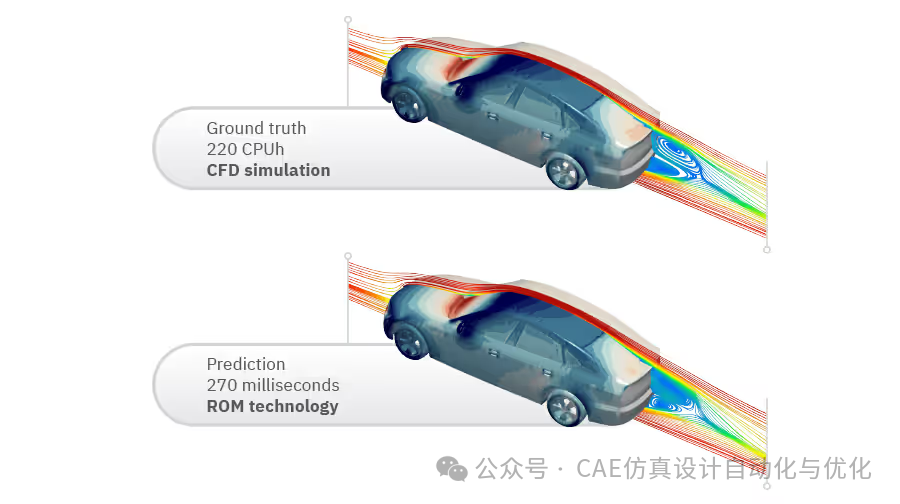
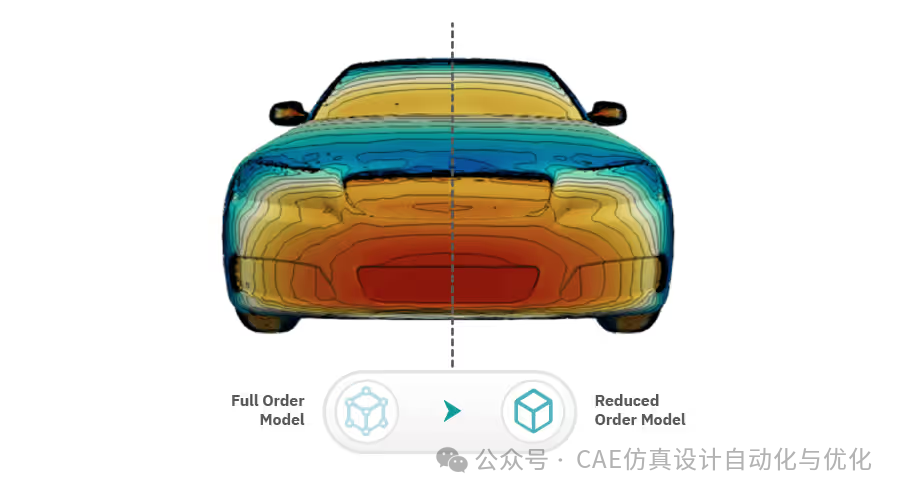
降阶建模提供了一种强大的方法来特别处理复杂的高维问题,这些问题通常与三维CAE仿真相关。它降低了全阶数值模型的复杂性,同时保留了其基本行为。相对于标准响应面模型(RSM),降阶模型(ROM)是整体解的代理模型,不仅可以得到一些感兴趣的物理量的值,而且可以真正获得一个问题的全面模型。作为全阶模型的低成本代理,降阶模型(ROM)仍然封装了原始问题的相关核心特征和行为。这使我们可以利用精心选择的设计解空间提供的信息来对复杂的物理现象进行准实时评估。

通过使用ROM,工程师可以:

  • 进行实时或准实时仿真分析;

  • 获得整个CAE解的代理模型,而不仅仅是一些感兴趣的物理量数值;

  • 保留全阶模型在相同的物理和假设下的空间分辨率:

  • 分析流体分离、湍流和空化等物理现象;

  • 探索设计优化和不确定性量化的新场景;

    本质上,结合ROM的机器学习方法为全尺寸三维CAE仿真的高计算需求所带来的挑战提供了实用的解决方案。通过能够构建准确、资源密集度较低的代理模型,ROM可以在CAE领域进行更快、更具成本效益的分析。这不仅促进了设计过程中的快速迭代和更快的决策,而且在概念设计阶段实现了快速准确的预测。

romBOX:用于降阶建模的可解释人工智能

ESTECO与科学计算领域的先驱服务提供商Optimad合作,将先进的机器学习(ML)和可解释人工智能(XAI)功能引入modeFRONTIER和VOLTA软件解决方案。Optimad已经将其用于数值仿真的XAI和ROM方面的专业知识转移到他们的romBOX软件中。
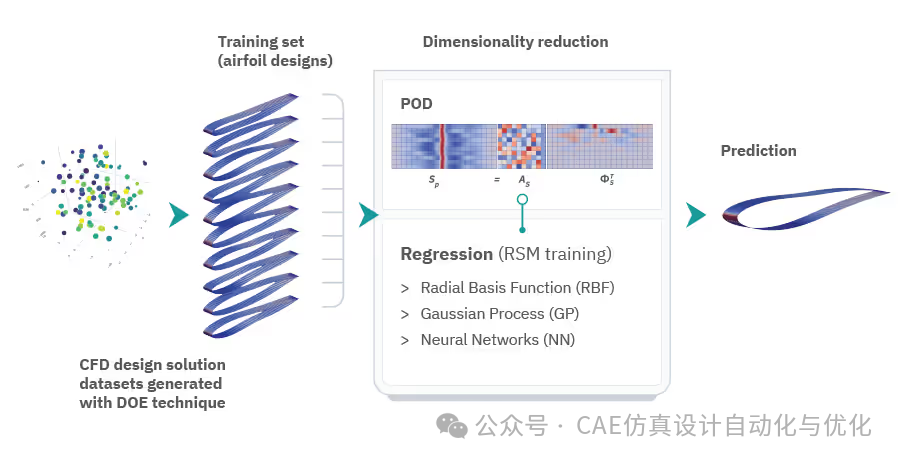
romBOX是一个降阶建模和ML工具箱,旨在为参数化设计问题执行数据驱动的模型降阶。它采用了一种称为适当正交分解(POD)的非侵入性数学技术来对解空间进行编码并降低其维数。POD也被称为主成分分析(PCA)和奇异值分解(SVD),由于其最佳压缩率,它在许多工程应用中获得了应用:特别是在流体动力学中,它经常用于湍流的分析,因为它能够从一组解开始识别相关的流场结构。    
   

考虑一个常见的流体动力学问题:通过不同形状翼型的流场分析。给定与不同翼型设计相对应的CFD解的数据库,可以建立一个训练集来计算POD基础,并提取解数据中包含的所有相关信息。训练集解,例如每个机翼上的压力场,被重新排列成矩阵(每个矩阵的逐行图片可以被解释为展开的机翼表面网格),该矩阵可以通过POD表示为系数和POD模式的线性组合。这些模式根据其能量贡献按顺序排列,从最大到最小,这意味着第一个模式捕获了数据集中包含的大部分能量,并对其近似贡献最大。通过截断基,可以获得原始数据集中包含的信息的更简洁的表示。一旦通过几何编码器后验地给出或导出参数化,就可以通过训练回归模型来确定新设计的POD展开的相关系数,例如以下回归模型:

  • 径向基函数(RBF),训练速度非常快,适用于高维空间;

  • 高斯过程(GP),能够处理有噪声或有限的数据,并预测复杂的模式;

  • 神经网络(NN),适用于捕捉输入和输出之间的高度非线性关系,并处理大型复杂数据集;

这样就可以通过线性组合POD模式来检索相应的流场解。

对于CAE工程师来说,ROM等非侵入性数据驱动方法是一项宝贵的资产,他们没有必要的硬件资源(如巨大的图形处理单元(GPU)集群)来在大型数据集上训练计算密集型深度学习模型。ROM可以在标准CPU架构上进行训练,易于高效地并行化,并且考虑到其压缩质量,可以有效地用于限制数据存储空间。此外,ROM利用先验知识和基于物理的原理对数据进行建模。这就是为什么与通常需要大量数据来推断输入和输出之间关系的深度学习方法相比,它们在相对较小的数据集上工作得如此好的原因。降阶建模技术为您提供了可解释的结果,使XAI更容易理解变量之间的关系以及模型背后的物理或工程原理,从而实现XAI。与解释起来很有挑战性的深度神经网络相比,ROM更容易解释,也更清楚地理解预测背后的推理。深度神经网络很难理解它们是如何以及为什么得出某些预测的。

使用modeFRONTIER构建CAE数据集并自动化ROM训练  


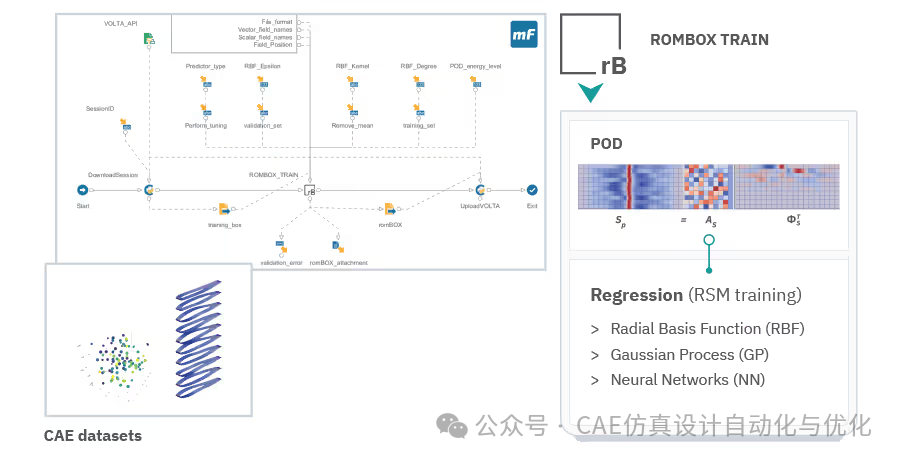
Optimad的romBOX工具箱与modeFRONTIER完全集成。modeFRONTIER是一个直观的、与供应商无关的流程自动化和设计优化解决方案。训练ROM的第一步是使用modeFRONTIER构建CAE数据集。通过将第三方CFD求解器集成到仿真工作流程中,可以应用实验设计(DOE)算法生成一组小型设计训练集,探索输入变量的整个空间,如机翼的迎角及其形状,用于飞机空气动力学评估。

modeFRONTIER工作流中嵌入的CFD求解器能够计算DOE每个配置的翼型表面网格上的压力场。在这个阶段结束后,可以通过集成在modeFRONTIER工作流中的romBOX节点来提取ROM模型,分析翼型设计数据集。一旦得到了经过训练的降阶模型,就可以通过提供几何输入参数来预测任何新配置的压力场,从而执行基于ROM的流体动力学分析。在运行结束时,将可以获得与CFD求解器相同的输出,能够可视化翼型周围的几何形状和流场。


使用ESTECO VOLTA实现ROM的数据管理和民主化  


ROM模型训练可以自动化、微调,并集成到自动化设计循环中,以更快地进行新的设计预测。但是,如果你想真正扩大ML数据驱动建模技术的使用范围,首先你需要消化组织内的数据,并使非专家能够重复使用这些数据,以无缝地运行基于ROM的仿真评估。    
如今,大多数仿真数据都只被少数专家所利用,这些专家多年来积累了在产品开发的早期阶段做出决策的经验。在大多数情况下,他们在孤立领域中工作。他们生成特定的数据来构建专门的代理模型。如果需要根据新的客户需求修改某些内容,他们将从头开始使用一组新的数据创建一个新的代理模型。在这种情况下,在没有仿真过程和数据管理(SPDM)框架的情况下,如何将数据从一个项目转移和重用到另一个项目?如何将ROM模型的使用扩展到设计师和其他利益相关者身上呢?    
您可以使用用于SPDM和设计优化的数字工程平台VOLTA来安全地管理与仿真模型和训练ROM模型相关的所有数据。VOLTA平台允许您的组织在可靠的真实数据来源中收集和合并所有高保真数据,现场专家可以丰富这些数据。通过这种方式,您可以合理化所有数值模型的管理,并利用之前评估的所有内容来训练和验证ROM模型。非专家可以通过简化的网络界面轻松询问这些问题。他们可以在几秒钟内评估数百种新设计,并检查它们是否满足特定的KPI或约束条件。VOLTA平台可满足两类用户的需求:    
  • ROM创建者:仿真专家或算法开发人员,利用集成在VOLTA中的modeFRONTIER过程自动化和设计优化功能生成CAE数据集,训练ROM模型,并通过易于使用的界面使其可供他人使用;
  • ROM使用者:非仿真专家,如CAD设计师,他们将通过使用简化的应用程序(已经由专家培训和验证)执行基于ROM的仿真,并实时进行设计预测,而无需要求CFD部门进行额外评估;
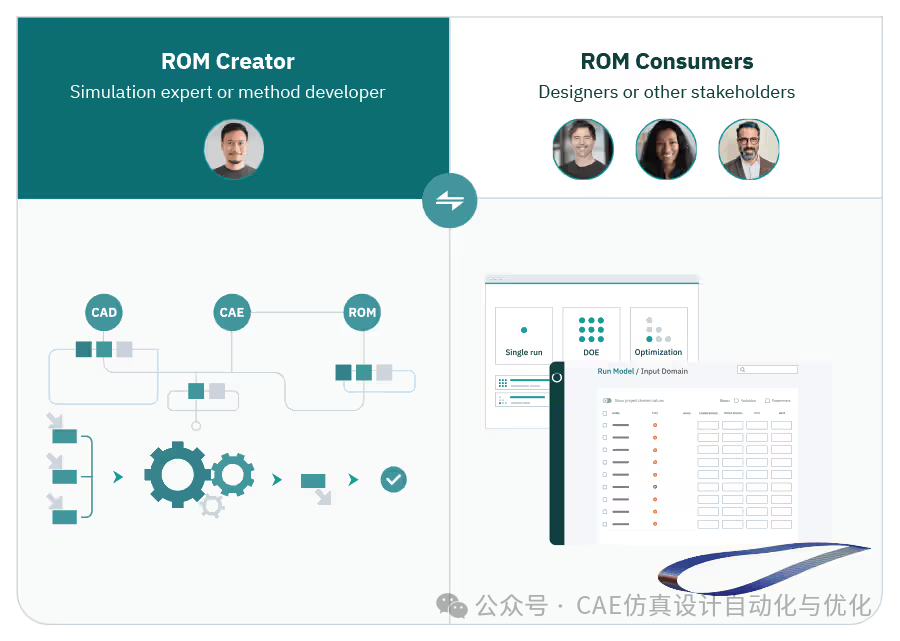
   

VOLTA的核心是为组织提供数据管理,利用高保真度和低保真度数据的力量,使更广泛的工程师能够进行数据驱动的设计预测。使用VOLTA基于web的后处理仪表板,可以分析基于3D ROM的模型,可视化标量CAE结果预测,并与其他利益相关者实时分享见解,以做出明智的决策。
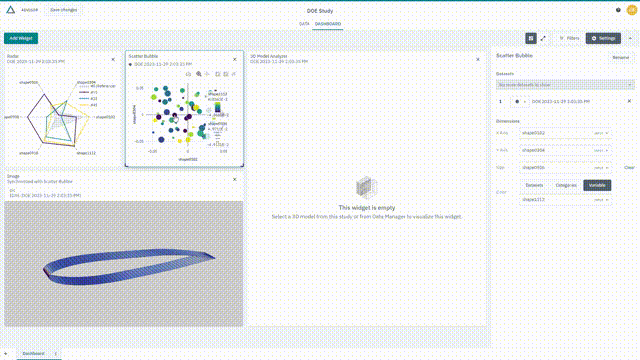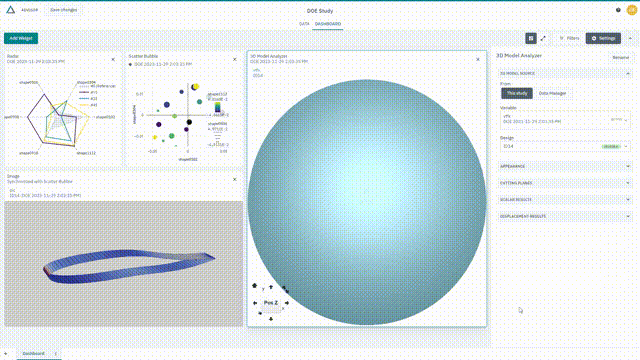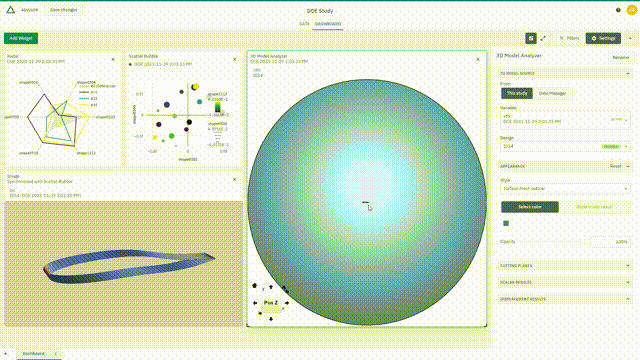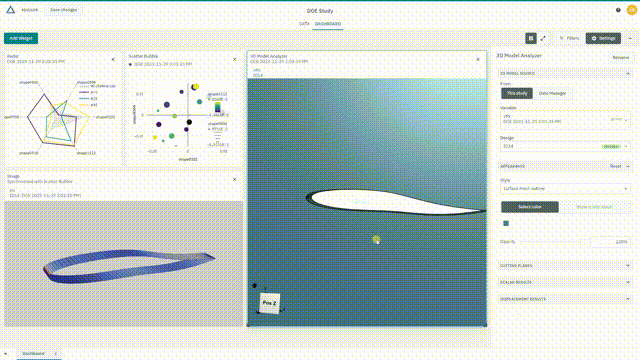
总之,随着Optimad的可解释人工智能(XAI)技术在modeFRONTIER和VOLTA软件解决方案中的引入,我们希望让非编程工程师能够利用先进的机器学习(ML)技术。我们的XAI技术允许您转向一种新的数据驱动范式,其中基于物理的仿真用于DOE,以通过训练数据集丰富ML模型。这些模型可以更快地重新用于运行基于ROM的仿真,同时保持变量之间关系的准确性和可解释性以及模型的物理基础。我们的方法是独特的,因为XAI技术在modeFRONTIER图形工作流中是完全自动化的。XAI技术的执行可以在VOLTA平台上进行扩展,非仿真专家可以通过在ROM模型上无缝运行设计空间探索策略,在很短的时间内仿真准确的设计。无论您所在组织是否具备ML的专业知识,我们的专家团队都将全程指导您完成ROM培训之旅。

来源:艾迪捷
非线性湍流汽车人工智能
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-09-18
最近编辑:1年前
艾迪捷
MBD CAE解决方案专家
获赞 22粉丝 46文章 631课程 4
点赞
收藏
作者推荐

ECMS 用于串并联插电混动策略优化

概要GT-SUITE的ECMS算法支持各类混动架构,如串并联、功率分流、增程、并联、多电机EV等等。通过ECMS等最优控制算法,用户可以得到在给定工况下的最佳SOC规划、模式(串联还是并联)分配规律,以及每一种模式下的发动机、电机的工作点等关键信息。由于串并联架构模式相对复杂,我们将重点介绍ECMS的设置方法。1简介随着车载控制器算力的持续提升以及高级驾驶辅助系统(ADAS)的广泛应用,多种先进的控制策略已逐步应用于量产车型的控制器中。其中特别以ECMS(等效“燃油”消耗最小化策略)和MPC(模型预测控制)为主要代表。ECMS作为极小值原理(PMP)中协状态方程退化后的版本,从全局最优退化成了局部最优。虽然只是局部最优,但ECMS具有实时性强、相对简单的特点,在整车动力性经济性中应用较多。ECMS将燃油/氢气/电能等多种能耗加权为一个等效能耗,进而实时求解这个局部最优问题。代价函数的定义至关重要,本文所用方程如下所示。等效因子s的增加,表示电耗所占权重越大,即电越贵。式中,p(SOC)表示SOC的惩罚函数。SOC0表示目标SOC。用户可以在GT中灵活地自定义代价函数。串并联插电混动相对复杂一些,既可以工作在增程模式,也可以工作在混动模式。对于ECMS来说,这两种模式的动力学模式差异显著。在建模过程中需要在GT-SUITE中进行特别设置。下图为本文所用串并联的插电混动模型,共两个电机。通过ECMS等最优控制算法,用户可以得到在给定工况下的模式分配规律,以及每一种模式下的发动机、电机的工作点等关键信息。2为什么不选择DP(动态规划)理论上,DP更适合做给定工况下的全局最优规划。但是串并联架构较为复杂,控制变量较多。且必须至少选择两个状态(比如SOC和发动机转速),这给DP带来了巨大的计算量。我们用数十个许可证并行,还用时近8个小时。考虑到用户经常难以拥有众多的许可证,故本文将主要关注ECMS。3ECMS的设置3.1混动架构定义如下图所示,在车辆运动学模板(VehKinemAnalysis)中,首先要选择动力总成的架构形式(PowertrainConfiguration),本文选择串并联。用户还可以选择动力分流模式(Power-SplitHybrid)和其他(Others)。其中Others包含比如P2,EV等架构。当选择串并联架构时,用户需要指定用于模式切换的离合器部件名称,以及两个电机的部件名称。3.2ECMS设置在ECMS的设置中,需要特别注意控制变量的选择。在串并联模式下,控制变量的定义需要注意以下事项:EM1驱动电机的扭矩点扫略(EM1-TRQ)。EM1是驱动电机,当处于串联模式时,EM1的工作点将自动根据目标车速来确定。当处于并联模式时,该扫略才会发生作用,此时发动机的负荷点自动根据总扭矩需求减去EM1的扭矩得到。发动机的转速点扫略(ICE-SPD)。该扫略仅仅在串联模式才会发生作用。并联时,发动机的转速由车速决定。发动机的加速踏板扫略(ICE-APP)。该扫略仅仅在串联模式才会发生作用。并联时,发动机的负荷点自动计算得到,即发动机的负荷点自动根据总扭矩需求减去EM1的扭矩得到。3.3代价函数定义本文采用内置的代价函数定义方式。用户可以很容易自定义该代价函数。3.4约束定义约束定义有两类:定常值约束和时变约束。本文定义的时变约束主要用来约束两个电机的外特性。3.5ECMS的计算流程4求解器设置在高级设置中,设置固定时间步长dt=1s。5计算结果我们测试了不同的等效因子:0和10。SOC的惩罚区间为0.2-0.8。从图中可以看出当等效因子为0时,表示电非常便宜,故该车将仅工作在EV模式,离合器断开。发动机偶尔启动了几下,这是因为电机驱动扭矩超出了限值。等效因子为0(SOC,发动机转速,离合器状态)当等效因子为10时,在前600s工作在增程模式,离合器断开。600s之后增程、混动、EV都存在。由于我们并没有对发动机的启停进行惩罚,进行惩罚后,将会大大减少不同模式的频繁切换。等效因子为10(SOC,发动机转速,离合器状态)来源:艾迪捷

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈